产学研创新服务平台(全国)


计算全贯流水轮机转轮振动概率密度曲线的方法
更新时间:2026-11-01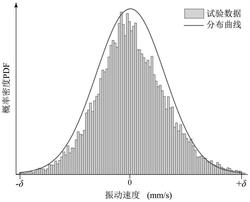 专利申请类型:发明专利;
地区:陕西-西安;
源自:西安高价值专利检索信息库;
专利名称:计算全贯流水轮机转轮振动概率密度曲线的方法
专利类型:发明专利
专利申请号:CN202210781772.8
专利申请(专利权)人:西安理工大学
权利人地址:陕西省西安市碑林区金花南路5号
专利发明(设计)人:朱国俊,陈雪晴,冯建军,罗兴锜,马薇,吴广宽
专利摘要:本发明公开了一种计算全贯流水轮机转轮振动概率密度曲线的方法,具体包括如下步骤:采用本发明能够根据全贯流式水轮机当前运行时的空化系数快速计算出转轮振动速度的概率密度分布,极大节省了转轮振动测试的工作量和时间,解决了不同空化系数下转轮振动特性无法快速评估的难题。
主权利要求:
1.计算全贯流水轮机转轮振动概率密度曲线的方法,其特征在于:具体包括如下步骤:步骤1,采集全贯流式水轮机的转轮振动速度信号,并将采集到的振动速度数据通过数据采集卡发送到控制台,获得水轮机的转轮振动速度信号采样后的时间序列v(t);
步骤2,对步骤1得到的转轮振动速度信号采样后的时间序列v(t)进行截取,得到截取后的振动速度信号序列va(t);
步骤3,对截取后的振动速度信号序列va(t)进行滤波处理,得到滤波后的振动速度信号序列vb(t);
步骤4,对滤波后的振动速度信号序列vb(t)进行处理,记录每个振动速度信号的频率并拟合振动速度信号的概率密度曲线FP(x);
步骤5,不断改变水轮机的空化系数,并在不同的空化系数下采集水轮机转轮的振动速度信号,得到不同空化系数下的水轮机转轮振动速度信号,然后对每一个转轮振动速度信号重复步骤1~4,拟合不同的概率密度函数;
步骤6,在同一坐标系下拟合不同空化系数下的概率密度函数曲线,并记录不同空化系数的转轮振动速度信号PDF幅值曲线的峰值Ai;
步骤7,以无空化时的概率密度峰值A0为基准,计算不同空化系数下PDF峰值Ai与A0的差值ΔAi;
步骤8,对水轮机转轮振动速度信号概率密度峰值差随空化系数的函数变化关系式进行拟合,得到峰值差随空化系数变化的函数关系式;
步骤9,根据步骤8所得的函数关系式,计算获得该空化系数下水轮机转轮的振动概率密度曲线。
2.根据权利要求1所述的计算全贯流水轮机转轮振动概率密度曲线的方法,其特征在于:所述步骤3中,使用低通滤波器对截取后的振动速度信号序列va(t)进行滤波处理。
3.根据权利要求1所述的计算全贯流水轮机转轮振动概率密度曲线的方法,其特征在于:所述步骤4的具体过程为:步骤4.1,确定振动速度信号序列vb(t)中N个数据的最小值m和最大值M,确保每个振动速度信号数据被包含在区间内:[m,M]步骤4.2,将区间[m,M]等分成k个子区间:
[m0,m1),[m1,m2),……,[mk‑1,mk](1);
则每个子区间的组距即区间长度为:
步骤4.3,统计落入各个子区间的数据个数hi,根据如下公式(3)计算各子区间的概率密度fi:其中,N为振动速度信号中的数据总个数,l为组距,hi为落入子区间的数据个数;
步骤4.4,在横坐标为振动速度值、纵坐标为概率密度值的坐标系中,以每个区间[mi+1,mi)为底边,以每个区间[mi+1,mi)对应的fi为高绘制概率密度直方图;
步骤4.5,采用如下公式(4)所示的均值为0的正态分布曲线表达式拟合概率密度直方图,拟合得到的正态分布曲线即为转轮振动速度的概率密度曲线:式中,FP(x)为转轮振动速度x对应的概率密度值,x为转轮振动速度,δ为曲线的尺度参数,其中|x|≤|δ|;当x的值等于0时,FP(x)为最大值也即曲线的峰值A,此时根据公式(4)可以推导出振动速度概率密度曲线的尺度参数δ的数值如下式(5)所示:
4.根据权利要求3所述的计算全贯流水轮机转轮振动概率密度曲线的方法,其特征在于:所述步骤8的具体过程为:用最小二乘法对步骤7所得结果进行拟合,拟合出振动速度信号概率密度峰值差ΔA随空化系数σ变化的函数关系式为:其中,ΔA(σ)为振动速度信号概率密度峰值差;cj是拟合所得的多项式j次项的系数值;
j=1,2,……,m;m为自变量的幂次。
5.根据权利要求4所述的计算全贯流水轮机转轮振动概率密度曲线的方法,其特征在于:所述步骤9的具体过程为:步骤9.1,已知全贯流式水轮机任意运行状态下的空化系数为σk,代入公式(6)可得该空化系数下所对应的振动速度信号概率密度峰值差ΔAk;
步骤9.2,通过ΔAk+A0=Ak计算得到该空化系数下的振动速度信号概率密度峰值Ak;将Ak代入公式(5)便可得到该空化系数下的振动速度概率密度曲线的尺度参数δk代表了该空化系数下转轮振动速度的单向最大幅值,将δk代入公式(4)即可得到该空化系数下的全贯流水轮机转轮振动概率密度曲线表达式如下式(7)所示,根据公式(7),计算得到振动速度单向幅值位于[‑δk,+δk]范围的任一转轮振动速度出现的概率: 说明书 : 计算全贯流水轮机转轮振动概率密度曲线的方法技术领域[0001] 本发明属于海洋能转换技术领域,涉及一种计算全贯流水轮机转轮振动概率密度曲线的方法。背景技术[0002] 海洋能是一种储量巨大的清洁能源,可为我国实现“碳中和、碳达峰”目标提供重要支撑。全贯流式水轮机是一种开发海洋潮汐能的核心机械装备,其安全稳定运行对海洋潮汐能的转换效率有显著影响。空化是影响全贯流式水轮机安全稳定性的重要因素,空化会使机组产生强烈的振动,从而恶化全贯流水轮机的运行稳定性。目前,在全贯流式水轮机运行过程中,缺乏根据空化状态参数评估水轮机转轮振动特性的方法。不同空化状态参数下的转轮振动状态评估只能通过实时测量的方法采集振动数据,而转轮是旋转部件,振动测试的难度和工作量大、耗时长,因此,迫切需要一种根据水轮机空化状态参数快速计算水轮机转轮振动特性的方法,以缩减不同空化状态下全贯流水轮机稳定性分析的工作量和时间周期。发明内容[0003] 本发明的目的是提供一种计算全贯流水轮机转轮振动概率密度曲线的方法,通过该方法能够根据全贯流式水轮机当前运行时的空化系数快速计算出转轮振动速度的概率密度分布,极大节省了转轮振动测试的工作量和时间,解决了不同空化系数下转轮振动特性无法快速评估的难题。[0004] 本发明所采用的技术方案是,计算全贯流水轮机转轮振动概率密度曲线的方法,具体包括如下步骤:[0005] 步骤1,采集全贯流式水轮机的转轮振动速度信号,并将采集到的振动速度数据通过数据采集卡发送到控制台,获得水轮机的转轮振动速度信号采样后的时间序列v(t);[0006] 步骤2,对步骤1得到的转轮振动速度信号采样后的时间序列v(t)进行截取,得到截取后的振动速度信号序列va(t);[0007] 步骤3,对截取后的振动速度信号序列va(t)进行滤波处理,得到滤波后的振动速度信号序列vb(t);[0008] 步骤4,对滤波后的振动速度信号序列vb(t)进行处理,记录每个振动速度信号的频率并拟合振动速度信号的概率密度曲线FP(x);[0009] 步骤5,不断改变水轮机的空化系数,并在不同的空化系数下采集水轮机转轮的振动速度信号,得到不同空化系数下的水轮机转轮振动速度信号,然后对每一个转轮振动速度信号重复步骤1~4,拟合不同的概率密度函数;[0010] 步骤6,在同一坐标系下拟合不同空化系数下的概率密度函数曲线,并记录不同空化系数的转轮振动速度信号PDF幅值曲线的峰值Ai;[0011] 步骤7,以无空化时的概率密度峰值A0为基准,计算不同空化系数下PDF峰值Ai与A0的差值ΔAi;[0012] 步骤8,对水轮机转轮振动速度信号概率密度峰值差随空化系数的函数变化关系式进行拟合,得到峰值差随空化系数变化的函数关系式;[0013] 步骤9,根据步骤8所得的函数关系式,计算获得该空化系数下水轮机转轮的振动概率密度曲线。[0014] 本发明的特点还在于:[0015] 步骤3中,使用低通滤波器对截取后的振动速度信号序列va(t)进行滤波处理。[0016] 步骤4的具体过程为:[0017] 步骤4.1,确定振动速度信号序列vb(t)中N个数据的最小值m和最大值M,确保每个振动速度信号数据被包含在区间内:[m,M][0018] 步骤4.2,将区间[m,M]等分成k个子区间:[0019] [m0,m1),[m1,m2),……,[mk‑1,mk](1);[0020] 则每个子区间的组距即区间长度为:[0021][0022] 步骤4.3,统计落入各个子区间的数据个数hi,根据如下公式(3)计算各子区间的概率密度fi:[0023][0024] 其中,N为振动速度信号中的数据总个数,l为组距,hi为落入子区间的数据个数;[0025] 步骤4.4,在横坐标为振动速度值、纵坐标为概率密度值的坐标系中,以每个区间[mi+1,mi)为底边,以每个区间[mi+1,mi)对应的fi为高绘制概率密度直方图;[0026] 步骤4.5,采用如下公式(4)所示的均值为0的正态分布曲线表达式拟合概率密度直方图,拟合得到的正态分布曲线即为转轮振动速度的概率密度曲线:[0027][0028] 式中,FP(x)为转轮振动速度x对应的概率密度值,x为转轮振动速度,δ为曲线的尺度参数,其中|x|≤|δ|;当x的值等于0时,FP(x)为最大值也即曲线的峰值A,此时根据公式(4)可以推导出振动速度概率密度曲线的尺度参数δ的数值如下式(5)所示。[0029][0030] 步骤8的具体过程为:[0031] 用最小二乘法对步骤7所得结果进行拟合,拟合出振动速度信号概率密度峰值差ΔA随空化系数σ变化的函数关系式为:[0032][0033] 其中,ΔA(σ)为振动速度信号概率密度峰值差;cj是拟合所得的多项式j次项的系数值;j=1,2,……,m;m为自变量的幂次。[0034] 步骤9的具体过程为:[0035] 步骤9.1,已知全贯流式水轮机任意运行状态下的空化系数为σk,代入公式(6)可得该空化系数下所对应的振动速度信号概率密度峰值差ΔAk;[0036] 步骤9.2,通过ΔAk+A0=Ak计算得到该空化系数下的振动速度信号概率密度峰值Ak;将Ak代入公式(5)便可得到该空化系数下的振动速度概率密度曲线的尺度参数δk代表了该空化系数下转轮振动速度的单向最大幅值,将δk代入公式(4)即可得到该空化系数下的全贯流水轮机转轮振动概率密度曲线表达式如下式(7)所示,根据公式(7),计算得到振动速度单向幅值位于[‑δk,+δk]范围的任一转轮振动速度出现的概率:[0037][0038] 本发明的有益效果是,本发明以无空化时的概率密度峰值为基准,得到PDF峰值差随空化系数变化的函数关系,根据该函数关系可以依据水轮机空化系数计算出转轮振动速度信号概率密度峰值,进而获得转轮振动速度信号概率密度分布曲线的具体表达式。根据转轮振动速度信号概率密度分布曲线即可获悉转轮振动的特性,实现了无需测量即可根据空化系数评估转轮振动特性的功能,为转轮振动特性的快速评估提供了依据。附图说明[0039] 图1是本发明计算全贯流水轮机转轮振动概率密度曲线的方法中转轮振动速度的概率密度直方图和直方图的正态拟合曲线;[0040] 图2是本发明计算全贯流水轮机转轮振动概率密度曲线的方法中转轮振动速度概率密度分布图;[0041] 图3是本发明计算全贯流水轮机转轮振动概率密度曲线的方法中转轮振动速度概率密度相对幅值随空化系数变化曲线图。具体实施方式[0042] 下面结合附图和具体实施方式对本发明进行详细说明。[0043] 本发明计算全贯流水轮机转轮振动概率密度曲线的方法,具体包括以下步骤:[0044] 步骤1,使用激光测振仪采集全贯流式水轮机的转轮振动速度信号,并将采集到的振动速度数据通过数据采集卡发送到控制台,获得水轮机的转轮振动速度信号采样后的时间序列v(t);[0045] 步骤2,对步骤1得到的转轮振动速度信号采样后的时间序列v(t)截取,得到截取后的振动速度信号序列va(t);[0046] 步骤3,使用低通滤波器对截取后的振动速度信号序列va(t)进行滤波处理,得到滤波后的振动速度信号序列vb(t);[0047] 步骤4,对滤波后的振动速度信号序列vb(t)进行处理,记录每个振动速度信号的频率并拟合振动速度信号的概率密度曲线FP(x);[0048] 具体为:步骤4.1,确定振动速度信号序列vb(t)中N个数据的最小值m和最大值M,确保每个振动速度信号数据被包含在区间内:[m,M][0049] 步骤4.2,将该数据区间等分成k个子区间:[0050] [m0,m1),[m1,m2),……,[mk‑1,mk](1);[0051] 则组距即区间长度为:[0052][0053] 上式(2)中,i=(0,1,2,…,k)。[0054] 步骤4.3,统计落入各个子区间的数据个数hi,i=(0,1,2,…,k)。[0055] 根据下式(3)计算各子区间的概率密度fi,其中i=(0,1,2,…,k)。[0056][0057] 上式(3)中,N为振动速度信号中的数据总个数,l为组距,hi为落入子区间的数据个数,i=(0,1,2,…,k)。[0058] 步骤4.4,在横坐标为振动速度值、纵坐标为概率密度值的坐标系中,以每个小区间[mi+1,mi)为底边,以各小区间对应的fi为高绘制概率密度直方图;[0059] 步骤4.5,最后,采用如下式所示的均值为0的正态分布曲线表达式拟合概率密度直方图,拟合得到的正态分布曲线即为转轮振动速度的概率密度曲线,概率密度直方图和拟合曲线如图1所示。[0060][0061] 上式中,FP(x)为转轮振动速度x对应的概率密度值,x为转轮振动速度,δ为曲线的尺度参数,其中|x|≤|δ|。当x的值等于0时,FP(x)为最大值也即曲线的峰值A,此时根据公式(4)可以推导出振动速度概率密度曲线的尺度参数δ的数值如下式(5)所示。[0062][0063] 振动速度概率密度曲线的尺度参数δ也代表转轮振动速度的单向最大幅值,所以获得δ的数值也即获得振动速度的单向最大幅值。[0064] 步骤5,不断改变水轮机的空化系数σ=(σ1,σ2…σn),并在不同的空化系数下采用激光测振仪采集水轮机转轮的振动速度信号,得到不同空化系数下的水轮机转轮振动速度信号vb1(t),…,vbi(t),…,vbn(t)。然后对每一个转轮振动速度信号重复步骤1~4,拟合不同的概率密度函数FP1(x),…,FPi(x),…,FPn(x),其中i=1,2,3,…,n。如图2所示。[0065] 步骤6,在同一坐标系下拟合不同空化系数下的概率密度函数曲线,并记录不同空化系数的转轮振动速度信号PDF幅值曲线的峰值Ai;[0066] 步骤7,以无空化时的概率密度峰值A0为基准,计算不同空化系数下PDF峰值Ai与A0的差值ΔAi,从而获得一系列数据(σ1,ΔA1),(σ2,ΔA2),…,(σi,ΔAi),…,(σn,ΔAn)[0067] 步骤8,对水轮机转轮振动速度信号概率密度峰值差随空化系数的函数变化关系式进行拟合,得到峰值差随空化系数变化的函数关系式。如图3所示。[0068] 具体过程为:用最小二乘法对(σ1,ΔA1),(σ2,ΔA2),(σ3,ΔA3)……(σn,ΔAn)等数据进行拟合,拟合出振动速度信号概率密度峰值差ΔA随空化系数σ变化的函数关系式为:[0069][0070] 其中,ΔA(σ)为振动速度信号概率密度峰值差;cj是拟合所得的多项式j次项的系数值;j=1,2,……,m;m为自变量的幂次。[0071] 步骤9,根据上述公式,在已知全贯流式水轮机任意运行状态下的空化系数时,即可计算获得该空化系数下水轮机转轮的振动概率密度曲线。[0072] 具体为:步骤9.1,已知全贯流式水轮机任意运行状态下的空化系数为σk,代入公式(6)可得该空化系数下所对应的振动速度信号概率密度峰值差ΔAk。[0073] 步骤9.2,通过ΔAk+A0=Ak计算得到该空化系数下的振动速度信号概率密度峰值Ak。将Ak代入公式(5)便可得到该空化系数下的振动速度概率密度曲线的尺度参数δk代表了该空化系数下转轮振动速度的单向最大幅值,将δk代入公式(4)即可得到该空化系数下的全贯流水轮机转轮振动概率密度曲线表达式如下式(7)所示。根据该表达式,可以计算得到振动速度单向幅值位于[‑δk,+δk]范围的任一转轮振动速度出现的概率Fpk(x):[0074]
专利地区:陕西
专利申请日期:2022-07-05
专利公开日期:2024-07-26
专利公告号:CN115048746B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477