 产学研创新服务平台(全国)


一种线束后端中转机构发明专利
更新时间:2026-10-01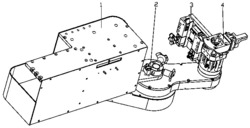 专利申请类型:发明专利;
地区:河南-鹤壁;
源自:鹤壁高价值专利检索信息库;
专利名称:一种线束后端中转机构
专利类型:发明专利
专利申请号:CN201810545409.X
专利申请(专利权)人:鹤壁海昌智能科技股份有限公司
权利人地址:河南省鹤壁市经济技术开发区渤海路396号
专利发明(设计)人:闫超炯,邢秀春,李德阳,张海洋
专利摘要:本发明公开了一种线束后端中转机构,包括马达模组、中转模组、夹线模组和升降模组,中转模组的底板固定在马达模组底板Ⅰ上且马达模组和中转模组通过同步带Ⅰ传动连接;升降模组安装在中转模组的轴Ⅰ上,夹线模组安装在升降模组的滑动块上。本发明马达模组负责提供动力,通过中转模组实现夹线模组和升降模组的左右移动;中转模组负责夹线模组和升降模组的切换,实现长短线的加工;夹线模组负责加工长线时将拉线机构的线束夹紧后转交给外部高速旋转机构;升降模组负责实现夹线模组的上下运动及加工短线时将外部拉线机构的线束夹紧后转交给高速旋转机构。
主权利要求:
1.一种线束后端中转机构,其特征在于:包括马达模组(1)、中转模组(2)、夹线模组(3)和升降模组(4),中转模组(2)的底板Ⅱ(31)固定在马达模组(1)的底板Ⅰ(15)上且马达模组(1)和中转模组(2)通过同步带Ⅰ(19)传动连接;升降模组(4)安装在中转模组(2)的轴Ⅰ(20)上,夹线模组(3)安装在升降模组(4)的滑动块(67)上;
所述中转模组(2),包括轴Ⅰ(20)、连接轴(21)、滑柱(22)、调节块(24)、连接板(25)、限位块(26)、定板(27)、上盖板(28)、小同步带轮(30)、底板Ⅱ(31)、大同步带轮(36)、固定块Ⅰ(37)、转动板(39)、同步带Ⅱ(40)、同步带轮Ⅱ(41);
底板Ⅱ(31)的一端固定在马达模组(1)的底板Ⅰ(15)下端并将同步带轮Ⅰ(16)罩设,在底板Ⅱ(31)的另一端安装有连接轴(21),连接轴(21)的下端铰接在底板Ⅱ(31)上;连接轴(21)的上端向上依次穿过转动板(39)、上盖板(28)、定板(27)和调节块(24);且在底板Ⅱ(31)和转动板(39)之间的连接轴(21)上安装有大同步带轮(36),大同步带轮(36)位于底板Ⅱ(31)内并通过同步带Ⅰ(19)与同步带轮Ⅰ(16)传动连接;转动板(39)固定在大同步带轮(36)上,且在转动板(39)与上盖板(28)之间的连接轴(21)上安装有小同步带轮(30),小同步带轮(30)位于转动板(39)内并通过同步带Ⅱ(40)与同步带轮Ⅱ(41)传动连接,同步带轮Ⅱ(41)通过轴Ⅰ(20)安装在转动板(39)内并与小同步带轮(30)相对配合;轴Ⅰ(20)的上端向上穿过上盖板(28)后与升降模组(4)的固定块Ⅱ(75)固定连接;定板(27)远离连接轴(21)的一端固定在马达模组(1)的立板(5)上;调节块(24)固定在定板(27)上,连接板(25)固定在调节块(24)侧端并与固定在定板(27)上的限位块(26)相配合;滑柱(22)垂直穿过调节块(24)和连接轴(21);
在底板Ⅱ(31)内设置有调节槽Ⅰ,在转动板(39)内设置有调节槽Ⅱ,调节槽Ⅰ和调节槽Ⅱ内分别安装有调紧组件;
所述马达模组(1),包括立板(5)、盖板Ⅰ(6)、顶板(7)、固定板(8)、滑动板Ⅰ(9)、竖版(10)、卡块(11)、自由安装气缸(12)、浮动接头(13)、防护板(14)、底板Ⅰ(15)、同步带轮Ⅰ(16)、电机(17)、同步带Ⅰ(19);
马达模组负责提供动力,通过中转模组实现夹线模组和升降模组的左右移动;中转模
组负责夹线模组和升降模组的切换,实现长短线的加工;夹线模组负责加工长线时将拉线
机构的线束夹紧后转交给外部高速旋转机构;升降模组负责实现夹线模组的上下运动及加
工短线时将外部拉线机构的线束夹紧后转交给高速旋转机构。
2.根据权利要求1所述的线束后端中转机构,其特征在于:调紧组件包括调节轴(32)和
调节轴承(33),调节轴(32)安装在调节槽Ⅰ和调节槽Ⅱ内,调节轴承(33)安装在调节轴(32)。
3.根据权利要求1所述的线束后端中转机构,其特征在于:马达模组(1)还包括立板
(5)、盖板Ⅰ(6)、顶板(7)、竖版(10)和防护板(14)分别竖直固定在底板Ⅰ(15)上并构成一个工作腔,在顶板(7)的下端面固定有固定板(8),固定板(8)上设置有滑槽,滑动板Ⅰ(9)滑动安装在滑槽内;自由安装气缸(12)安装在固定板(8)下端且自由安装气缸(12)的活塞杆上安装有浮动接头(13),浮动接头(13)与卡块(11)连接,卡块(11)固定在滑动板Ⅰ(9)上;在防护板(14)上设置有供滑动板Ⅰ(9)露出的开口;电机(17)位于工作腔内并竖直固定在底板Ⅰ(15)上且电机(17)的输出轴向下穿过底板Ⅰ(15)后安装有同步带轮Ⅰ(16),同步带轮Ⅰ(16)通过同步带Ⅰ(19)与中转模组(2)的大同步带轮(36)连接。
4.根据权利要求1所述的线束后端中转机构,其特征在于:所述升降模组(4),包括金属
感应器(64)、轴Ⅲ(65)、直线轴承(66)、滑动块(67)、盖板Ⅱ(68)、上夹爪(69)、下夹爪(70)、夹爪气缸(71)、气缸固定块(72)、方缸(73)、接头(74)、固定块Ⅱ(75);固定块Ⅱ(75)固定在中转模组(2)的轴Ⅰ(20)上,在固定块Ⅱ(75)上竖直固定有方缸(73),方缸(73)的活塞杆通过接头(74)与滑动块(67)连接,在固定块Ⅱ(75)上环绕方缸(73)固定有轴Ⅲ(65),轴Ⅲ(65)向上穿过滑动块(67)内的直线轴承(66)后与盖板Ⅱ(68)固定连接;在滑动块(67)上端固定有金属感应器(64),在滑动块(67)的侧端固定有气缸固定块(72),夹爪气缸(71)固定在气缸固定块(72)上且夹爪气缸(71)的上滑块与上夹爪(69)固定连接,夹爪气缸(71)的下滑块与下夹爪(70)固定连接。
5.根据权利要求1所述的线束后端中转机构,其特征在于:所述夹线模组(3),包括底板
Ⅲ(55)、固定夹爪组件和移动夹爪组件,底板Ⅲ(55)竖直固定在升降模组(4)的滑动块(67)上并上夹爪(69)的设置方向垂直;固定夹爪组件和移动夹爪组件相对安装在底板Ⅲ(55)上。
6.根据权利要求5所述的线束后端中转机构,其特征在于:所述固定夹爪组件,包括固
定块Ⅲ(46)、左夹爪卡板(47)、左夹爪(48‑1)、连接块Ⅰ(49)、气缸固定板Ⅰ(60)、拉板Ⅰ(61)、气缸Ⅰ(62)、浮动接头Ⅰ(63);固定块Ⅲ(46)竖直固定在底板Ⅲ(55)上,在固定块Ⅲ(46)下端固定有气缸Ⅰ(62),气缸Ⅰ(62)的活塞杆通过浮动接头Ⅰ(63)与拉板Ⅰ(61)连接,拉板Ⅰ(61)的上端固定有连接块Ⅰ(49),左夹爪(48‑1)的下端固定在连接块Ⅰ(49)上且左夹爪(48‑1)的中部通过转轴铰接在固定块Ⅲ(46)和左夹爪卡板(47)之间;左夹爪卡板(47)固定在固定块Ⅲ(46)上并将拉板Ⅰ(61)和左夹爪(48‑1)罩设,且左夹爪卡板(47)上设置有供左夹爪(48‑1)转动的开口。
7.根据权利要求6所述的线束后端中转机构,其特征在于:所述移动夹爪组件,包括右
夹爪(48‑2)、连接块Ⅱ(89)、滑动板Ⅱ(50)、右夹爪卡板(51)、盖板Ⅲ(52)、滑块Ⅰ(53)、凸轮滚子(54)、滑块Ⅱ(56)、拉块(57)、接头(58)、气缸Ⅱ(59)、气缸固定板Ⅱ(80)、拉板Ⅱ(81)、气缸Ⅲ(82)、浮动接头Ⅱ(83);
滑块Ⅱ(56)滑动安装在底板Ⅲ(55)的直线滑轨上,滑动板Ⅱ(50)固定在滑块Ⅱ(56)上,在滑动板Ⅱ(50)前端面的下部固定有气缸固定板Ⅱ(80),气缸Ⅲ(82)竖直固定在气缸固定板Ⅱ(80)上且气缸Ⅲ(82)的活塞杆通过浮动接头Ⅱ(83)与拉板Ⅱ(81)固定连接,拉板Ⅱ(81)的上端固定有连接块Ⅱ(89),右夹爪(48‑2)的下端固定在连接块Ⅱ(89)上且右夹爪(48‑2)的中部通过转轴铰接在滑动板Ⅱ(50)和右夹爪卡板(51)之间;右夹爪卡板(51)固定在滑动板Ⅱ(50)上并将右夹爪(48‑2)和拉板Ⅱ(81)罩设,且在右夹爪卡板(51)上设置有供右夹爪(48‑2)转动的开口,右夹爪(48‑2)和左夹爪(48‑1)相对设置;
在滑动板Ⅱ(50)的后端面固定有滑块Ⅱ(56),滑块Ⅱ(56)滑动安装在底板Ⅲ(55)的滑动槽内,且滑块Ⅱ(56)与凸轮滚子(54)卡设连接,凸轮滚子(54)安装在拉块(57)上端,拉块(57)的下端通过接头(58)与气缸Ⅱ(59)的活塞杆连接,气缸Ⅱ(59)固定在底板Ⅲ(55)上;
且拉块(57)的中部通过转轴铰接在底板Ⅲ(55)和盖板Ⅲ(52)之间,盖板Ⅲ(52)固定在底板Ⅲ(55)上。 说明书 : 一种线束后端中转机构技术领域[0001] 本发明属于线束下线及中转领域,具体涉及一种运用于线束行业线材下线后的中转作业,可以实现两根线束各种长度中转功能的线束后端中转机构。背景技术[0002] 随着生产技术的发展,线束加工企业对效率的要求越来越高,对于线束绞合工艺,目前线束绞合工艺为下线后手工将线束放入旋转绞线机构的旋转夹爪内,然后电机旋转进行绞合,效率低下。发明内容[0003] 为解决上述手工进行转运效率低下的问题,本发明提出一种线束后端中转机构,下线后由此中转机构自动交给旋转绞线机构完成绞线且具备长短不同线长加工转换的功能,效率大大提升。[0004] 为解决上述技术问题,本发明所采用的技术方案如下:[0005] 一种线束后端中转机构,包括马达模组、中转模组、夹线模组和升降模组,中转模组的底板固定在马达模组的底板Ⅰ上且马达模组和中转模组通过同步带Ⅰ传动连接;升降模组安装在中转模组的轴Ⅰ上,夹线模组安装在升降模组的滑动块上。[0006] 所述马达模组,包括立板、盖板、顶板、固定板、滑动板、竖版、卡块、自由安装气缸、浮动接头、防护板、底板Ⅰ、同步带轮Ⅰ、电机、同步带Ⅰ;立板、盖板、顶板、竖版和防护板分别竖直固定在底板Ⅰ上并构成一个工作腔,在顶板的下端面固定有固定板,固定板上设置有滑槽,滑动板滑动安装在滑槽内;自由安装气缸安装在固定板下端且自由安装气缸的活塞杆上安装有浮动接头,浮动接头与卡块连接,卡块固定在滑动板上;在防护板上设置有供滑动板露出的开口;电机位于工作腔内并竖直固定在底板Ⅰ上且电机的输出轴向下穿过底板后安装有同步带轮Ⅰ,同步带轮Ⅰ通过同步带Ⅰ与中转模组的大同步带轮连接。[0007] 所述中转模组,包括轴Ⅰ、连接轴、滑柱、调节块、连接板、限位块、定板、上盖板、小同步带轮、底板、大同步带轮、固定块、转动板、同步带Ⅱ、同步带轮Ⅱ;[0008] 底板的一端固定在马达模组的底板Ⅰ下端并将同步带轮Ⅰ罩设,在底板的另一端安装有连接轴,连接轴的下端铰接在底板上;连接轴的上端向上依次穿过转动板、上盖板、定板和调节块;且在底板和转动板之间的连接轴上安装有大同步带轮,大同步带轮位于底板内并通过同步带Ⅰ与同步带轮Ⅰ传动连接;转动板固定在大同步带轮上,且在转动板与上盖板之间的连接轴上安装有小同步带轮,小同步带轮位于转动板内并通过同步带Ⅱ与同步带轮Ⅱ传动连接,同步带轮Ⅱ通过轴Ⅰ安装在转动板内并与小同步带轮相对配合;轴Ⅰ的上端向上穿过上盖板后与升降模组的固定块固定连接;定板远离连接轴的一端固定在马达模组的立板上;调节块固定在定板上,连接板固定在调节块侧端并与固定在定板上的限位块相配合;滑柱垂直穿过调节块和连接轴。[0009] 在底板Ⅱ内设置有调节槽Ⅰ,在转动板内设置有调节槽Ⅱ,调节槽Ⅰ和调节槽Ⅱ内分别安装有调紧组件,所述调紧组件包括调节轴和调节轴承,调节轴安装在调节槽Ⅰ和调节槽Ⅱ内,调节轴承安装在调节轴。调紧组件的设置是为了实现同步带Ⅱ和同步带Ⅰ的张紧。[0010] 所述升降模组,包括金属感应器、轴Ⅲ、直线轴承、滑动块、盖板、上夹爪、下夹爪、夹爪气缸、气缸固定块、方缸、接头、固定块Ⅱ;固定块Ⅱ固定在中转模组的轴Ⅰ上,在固定块Ⅱ上竖直固定有方缸,方缸的活塞杆通过接头与滑动块连接,在固定块Ⅱ上环绕方缸固定有轴Ⅲ,轴Ⅲ向上穿过滑动块内的直线轴承后与盖板固定连接;在滑动块上端固定有金属感应器,在滑动块的侧端固定有气缸固定块,夹爪气缸固定在气缸固定块上且夹爪气缸的上滑块与上夹爪固定连接,夹爪气缸的下滑块与下夹爪固定连接。[0011] 所述夹线模组,包括底板Ⅱ、固定夹爪组件和移动夹爪组件,底板Ⅱ竖直固定在升降模组的滑动块上并上夹爪的设置方向垂直;固定夹爪组件和移动夹爪组件相对安装在底板Ⅱ上。[0012] 所述固定夹爪组件,包括固定块Ⅰ、左夹爪卡板、左夹爪、连接块、气缸固定板、拉板、气缸Ⅰ、浮动接头;固定块Ⅰ竖直固定在底板Ⅱ上,在固定块Ⅰ下端固定有气缸Ⅰ,气缸Ⅰ的活塞杆通过浮动接头与拉板连接,拉板的上端固定有连接块,左夹爪的下端固定在连接块上且左夹爪的中部通过转轴铰接在固定块Ⅰ和左夹爪卡板之间;左夹爪卡板固定在固定块Ⅰ上并将拉板和左夹爪罩设,且左夹爪卡板上设置有供左夹爪转动的开口。[0013] 所述移动夹爪组件,包括右夹爪、连接块、滑动板、右夹爪卡板、盖板、滑块Ⅰ、凸轮滚子、滑块Ⅱ、拉块、接头、气缸Ⅱ、气缸固定板、拉板、气缸Ⅰ、浮动接头;[0014] 滑块Ⅱ滑动安装在底板Ⅱ的直线滑轨上,滑动板固定在滑块Ⅰ上,在滑动板前端面的下部固定有气缸固定板,气缸Ⅰ竖直固定在气缸固定板上且气缸Ⅰ的活塞杆通过浮动接头与拉板固定连接,拉板的上端固定有连接块,右夹爪的下端固定在连接块上且右夹爪的中部通过转轴铰接在滑动板和右夹爪卡板之间;右夹爪卡板固定在滑动板上并将右夹爪和拉板罩设,且在右夹爪卡板上设置有供右夹爪转动的开口,右夹爪和左夹爪相对设置;[0015] 在滑动板的后端面固定有滑块Ⅱ,滑块Ⅱ滑动安装在底板Ⅱ的滑动槽内,且滑块Ⅱ与凸轮滚子卡设连接,凸轮滚子安装在拉块上端,拉块的下端通过接头与气缸Ⅱ的活塞杆连接,气缸Ⅱ固定在底板Ⅱ上;且拉块的中部通过转轴铰接在底板Ⅱ和盖板之间,盖板固定在底板Ⅱ上。[0016] 本发明马达模组负责提供动力,通过中转模组实现夹线模组和升降模组的左右移动;中转模组负责夹线模组和升降模组的切换,实现长短线的加工;夹线模组负责加工长线时将拉线机构的线束夹紧后转交给外部高速旋转机构;升降模组负责实现夹线模组的上下运动及加工短线时将外部拉线机构的线束夹紧后转交给高速旋转机构。附图说明[0017] 为了更清楚地说明本发明实施例或现有技术中的技术方案,下面将对实施例或现有技术描述中所需要使用的附图作简单地介绍,显而易见地,下面描述中的附图仅仅是本发明的一些实施例,对于本领域普通技术人员来讲,在不付出创造性劳动的前提下,还可以根据这些附图获得其他的附图。[0018] 图1是本发明的结构示意图。[0019] 图2是本发明的马达模组爆炸示意图。[0020] 图3是本发明的中转模组爆炸示意图。[0021] 图4是本发明的夹线模组结构示意图一。[0022] 图5是本发明的夹线模组结构示意图二。[0023] 图6是本发明的夹线模组爆炸示意图。[0024] 图7是本发明的升降模组爆炸示意图。具体实施方式[0025] 下面将结合本发明实施例中的附图,对本发明实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例仅仅是本发明一部分实施例,而不是全部的实施例。基于本发明中的实施例,本领域普通技术人员在没有付出创造性劳动前提下所获得的所有其他实施例,都属于本发明保护的范围。[0026] 如图1‑7所示,一种线束后端中转机构,包括马达模组1、中转模组2、夹线模组3和升降模组4,中转模组2的底板31固定在马达模组1的底板Ⅰ15上且马达模组1和中转模组2通过同步带Ⅰ19传动连接;升降模组4安装在中转模组2的轴Ⅰ20上,夹线模组3安装在升降模组4的滑动块67上。[0027] 具体地,所述马达模组1,包括立板5、盖板6、顶板7、固定板8、滑动板9、竖版10、卡块11、自由安装气缸12、浮动接头13、防护板14、底板Ⅰ15、同步带轮Ⅰ16、电机17、同步带Ⅰ19;立板5、盖板6、顶板7、竖版10和防护板14分别竖直固定在底板Ⅰ15上并构成一个工作腔,在顶板7的下端面固定有固定板8,固定板8上设置有滑槽,滑动板9滑动安装在滑槽内;自由安装气缸12安装在固定板8下端且自由安装气缸12的活塞杆上安装有浮动接头13,浮动接头13与卡块11连接,卡块11固定在滑动板9上;在防护板14上设置有供滑动板9露出的开口;电机17位于工作腔内并竖直固定在底板Ⅰ15上且电机17的输出轴向下穿过底板15后安装有同步带轮Ⅰ16,同步带轮Ⅰ16通过同步带Ⅰ19与中转模组2的大同步带轮36连接。[0028] 所述中转模组2,包括轴Ⅰ20、连接轴21、滑柱22、调节块24、连接板25、限位块26、定板27、上盖板28、小同步带轮30、底板31、大同步带轮36、固定块37、转动板39、同步带Ⅱ40、同步带轮Ⅱ41。[0029] 底板31的一端固定在马达模组1的底板Ⅰ15下端并将同步带轮Ⅰ16罩设,在底板31的另一端安装有连接轴21,连接轴21的下端铰接在底板31上;连接轴21的上端向上依次穿过转动板39、上盖板28、定板27和调节块24;且在底板31和转动板39之间的连接轴21上安装有大同步带轮36,大同步带轮36位于底板31内并通过同步带Ⅰ19与同步带轮Ⅰ16传动连接;转动板39固定在大同步带轮36上,且在转动板39与上盖板28之间的连接轴21上安装有小同步带轮30,小同步带轮30位于转动板39内并通过同步带Ⅱ40与同步带轮Ⅱ41传动连接,同步带轮Ⅱ41通过轴Ⅰ20安装在转动板39内并与小同步带轮30相对配合;轴Ⅰ20的上端向上穿过上盖板28后与升降模组4的固定块75固定连接;定板27远离连接轴21的一端固定在马达模组1的立板5上;调节块24固定在定板27上,连接板25固定在调节块24侧端并与固定在定板27上的限位块26相配合;滑柱22垂直穿过调节块24和连接轴21。[0030] 在底板Ⅱ31内设置有调节槽Ⅰ,在转动板39内设置有调节槽Ⅱ,调节槽Ⅰ和调节槽Ⅱ内分别安装有调紧组件,所述调紧组件包括调节轴32和调节轴承33,调节轴32安装在调节槽Ⅰ和调节槽Ⅱ内,调节轴承33安装在调节轴32。[0031] 所述夹线模组3,包括底板Ⅱ55、固定夹爪组件和移动夹爪组件,底板Ⅱ55竖直固定在升降模组4的滑动块67上并上夹爪69的设置方向垂直;固定夹爪组件和移动夹爪组件相对安装在底板Ⅱ55上。[0032] 所述固定夹爪组件,包括固定块Ⅰ46、左夹爪卡板47、左夹爪48‑1、连接块49、气缸固定板60、拉板61、气缸Ⅰ62、浮动接头63;固定块Ⅰ46竖直固定在底板Ⅱ55上,在固定块Ⅰ46下端固定有气缸Ⅰ62,气缸Ⅰ62的活塞杆通过浮动接头63与拉板61连接,拉板61的上端固定有连接块49,左夹爪48‑1的下端固定在连接块49上且左夹爪48‑1的中部通过转轴铰接在固定块Ⅰ46和左夹爪卡板47之间;左夹爪卡板47固定在固定块Ⅰ46上并将拉板61和左夹爪48‑1罩设,且左夹爪卡板47上设置有供左夹爪48‑1转动的开口。[0033] 所述移动夹爪组件,包括右夹爪48‑2、连接块49、滑动板50、右夹爪卡板51、盖板52、滑块Ⅰ53、凸轮滚子54、滑块Ⅱ56、拉块57、接头58、气缸Ⅱ59、气缸固定板60、拉板61、气缸Ⅰ62、浮动接头63;[0034] 滑块Ⅱ56滑动安装在底板Ⅱ55的直线滑轨上,滑动板50固定在滑块Ⅰ56上,在滑动板50前端面的下部固定有气缸固定板60,气缸Ⅰ62竖直固定在气缸固定板60上且气缸Ⅰ62的活塞杆通过浮动接头63与拉板61固定连接,拉板61的上端固定有连接块49,右夹爪48‑2的下端固定在连接块49上且右夹爪48‑2的中部通过转轴铰接在滑动板50和右夹爪卡板51之间;右夹爪卡板51固定在滑动板50上并将右夹爪48‑2和拉板61罩设,且在右夹爪卡板51上设置有供右夹爪48‑2转动的开口,右夹爪48‑2和左夹爪48‑1相对设置;[0035] 在滑动板50的后端面固定有滑块Ⅱ56,滑块Ⅱ56滑动安装在底板Ⅱ55的滑动槽内,且滑块Ⅱ56与凸轮滚子54卡设连接,凸轮滚子54安装在拉块57上端,拉块57的下端通过接头58与气缸Ⅱ59的活塞杆连接,气缸Ⅱ59固定在底板Ⅱ55上;且拉块57的中部通过转轴铰接在底板Ⅱ55和盖板52之间,盖板52固定在底板Ⅱ55上。[0036] 所述升降模组4,包括金属感应器64、轴Ⅲ65、直线轴承66、滑动块67、盖板68、上夹爪69、下夹爪70、夹爪气缸71、气缸固定块72、方缸73、接头74、固定块Ⅱ75;固定块Ⅱ75固定在中转模组2的轴Ⅰ20上,在固定块Ⅱ75上竖直固定有方缸73,方缸73的活塞杆通过接头74与滑动块67连接,在固定块Ⅱ75上环绕方缸73固定有轴Ⅲ65,轴Ⅲ65向上穿过滑动块67内的直线轴承66后与盖板68固定连接;在滑动块67上端固定有金属感应器64,在滑动块67的侧端固定有气缸固定块72,夹爪气缸71固定在气缸固定块72上且夹爪气缸71的上滑块与上夹爪69固定连接,夹爪气缸71的下滑块与下夹爪70固定连接。[0037] 工作流程为:1.当需绞合线束长度大于800mm时,另一工序的拉线机构将两根线束拉到指定位置后,本发明升降模组中方缸73伸出带动夹线模组3上升,到位后夹线模组3的两个夹爪闭合将两根线束夹紧,本发明马达模组中自由安装气缸12伸出推动拉线机构中长顶杆和短顶杆作用到两通机控阀上使气缸泄气,拉线机构的夹爪打开,升降模组方缸73缩回后马达模组中电机17转动通过同步带Ⅰ19带动同步带轮Ⅰ16和大同步带轮36转动,大同步带轮36同轴的小同步带轮30通过同步带Ⅱ40带动同步带轮Ⅱ41转动,轴Ⅰ20随之转动,使轴Ⅰ20上的升降模组4转动,从而是升降模组4上的夹线模组3移动180度,移动到位后夹线模组3中气缸Ⅰ62缩回带动右夹爪往左夹爪处靠拢,然后方缸73伸出带动夹线模组3上升,到位后旋转绞线机构将两根线束夹走;[0038] 2.当需绞合线束长度小于800mm时,将夹线模组3旋转90度后用滑柱22固定,当拉线机构将两根线束拉到指定位置时,马达模组1中自由安装气缸12伸出推动拉线机构中长顶杆和短顶杆作用到两通机控阀上使气缸泄气,拉线机构的夹爪打开两根线束呈自由下垂状态,升降模组4中方缸73伸出,马达模组1中电机17转动通过同步带Ⅰ19带动同步带轮Ⅰ16和大同步带轮36转动,大同步带轮36同轴的小同步带轮30通过同步带Ⅱ40带动同步带轮Ⅱ41转动,轴Ⅰ20随之转动,使轴Ⅰ20上的升降模组4转动,从而是升降模组4上的夹线模组3移动180度,到位后气缸Ⅱ带动夹爪闭合将两根线束夹紧,往后移动将两根线束捋直拉紧,然后旋转绞线机构将两根线束夹走。[0039] 上面所述仅为本发明的较佳实施例而已,并不用以限制本发明,凡在本发明的精神和原则之内,所作的任何修改、等同替换、改进等,均应包含在本发明的保护范围之内。
专利地区:河南
专利申请日期:2018-05-31
专利公开日期:2024-08-02
专利公告号:CN108657807B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




