 产学研创新服务平台(全国)


一种缠绕式清理机械臂发明专利
更新时间:2026-10-01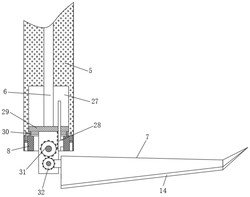 专利申请类型:发明专利;
地区:广东-湛江;
源自:湛江高价值专利检索信息库;
专利名称:一种缠绕式清理机械臂
专利类型:发明专利
专利申请号:CN202410402056.3
专利申请(专利权)人:广东海洋大学
权利人地址:广东省湛江市麻章区海大路1号
专利发明(设计)人:杜梓佳,李佳文,邓文博,曹亮,黄技
专利摘要:本发明涉及清理机器人的机械臂技术领域,具体为一种缠绕式清理机械臂,缠绕杆的上端横向弹性插接在长圆槽中,缠绕杆的下端通过联动组件伸缩转动安装有刀杆,悬臂上设置有驱动联动组件的传动组件,悬臂的下端设置有驱动缠绕杆沿长圆槽侧向挤压滑动并限定缠绕杆转动的气动组件,有益效果为:在传动组件和联动组件的配合下,使得刀杆与缠绕杆之间形成直角,从而防止初始时缠绕时造成在缠绕杆上脱落,配合圆周阵列分布的多组缠绕杆,增大机械臂缠绕的半径,缠绕完成后,同时利用气动组件驱动圆周分布的多组缠绕杆向外侧运动,增大机械臂缠绕内径,进而在岸上清理时,气动组件复位,茎条与缠绕杆产生间隙,而此时刀杆复位,使得缠绕的水藻茎条沿刀杆端部脱落,防止茎条缠绕在机械臂上,进而形成连续、便捷的清理,提高了清理效率。
主权利要求:
1.一种缠绕式清理机械臂,其特征在于:所述机械臂(2)的上端转动连接清理机器人的机器人连轴(1),机器人连轴(1)驱动机械臂(2)转动,机械臂(2)的下端连接悬臂(4),所述悬臂(4)的下端设置有圆周阵列分布的多组缠绕杆(5),悬臂(4)上设置有与缠绕杆(5)对应插接的长圆槽(11),缠绕杆(5)的上端横向弹性插接在长圆槽(11)中,缠绕杆(5)的下端通过联动组件伸缩转动安装有刀杆(7),悬臂(4)上设置有驱动联动组件的传动组件,悬臂(4)的下端设置有驱动缠绕杆(5)沿长圆槽(11)侧向挤压滑动并限定缠绕杆(5)转动的气动组件;
所述联动组件包括驱动轴(6)和升降架(29),所述缠绕杆(5)上贯穿转动插接有驱动轴(6),缠绕杆(5)的下端设置有转动内腔(27),升降架(29)滑动安装在转动内腔(27)中,所述刀杆(7)的上端固定套接有小齿轮(32),刀杆(7)的上端与小齿轮(32)均转动套接在升降架(29)的下端,升降架(29)的内腔中转动安装有与小齿轮(32)上下分布并啮合连接的大齿轮(31),驱动轴(6)的下端通过轴承转动安装在升降架(29)的上端,所述转动内腔(27)的一侧竖直设置有齿板(28),所述齿板(28)上的齿牙位于大齿轮(31)的正下方,驱动轴(6)的上端螺纹转动插接在螺套(13)中,驱动轴(6)螺纹转动下降驱动大齿轮(31)啮合连接齿板(28);
所述传动组件包括螺套(13)、从动齿轮(12)和主动齿轮(23)和驱动组件(3),所述驱动组件包括电机,电机的输出轴驱动主动齿轮(23)转动,所述缠绕杆(5)的上端固定连接有螺套(13),所述螺套(13)位于长圆槽(11)的上端,螺套(13)上固定套接有与主动齿轮(23)啮合连接的从动齿轮(12),所述长圆槽(11)的内腔中横向插接有T形侧杆(9),所述T形侧杆(9)的端板贴合在缠绕杆(5)上,T形侧杆(9)的横杆滑动贯穿悬臂(4)并延伸至悬臂(4)的外侧,T形侧杆(9)的横杆外侧端部螺纹转动安装有限位螺母(10),T形侧杆(9)的横杆上套接有第二弹簧(26),所述第二弹簧(26)压合在T形侧杆(9)的端板与长圆槽(11)的内壁之间,所述悬臂(4)的内腔设置有与缠绕杆(5)一一对应的连杆(25),悬臂(4)的内腔中设置有单锥面升降块(17),所述连杆(25)与T形侧杆(9)沿缠绕杆(5)对称分布,连杆(25)靠近缠绕杆(5)的一端设置有弧形卡板(16),连杆(25)的另一端设置有与单锥面升降块(17)的锥面贴合的倾斜面,气动组件包括气泵、气动伸缩杆(18)和连接转盘(20),所述连接转盘(20)固定套接在驱动组件(3)的驱动轴上,连接转盘(20)上设置有气泵,气泵的连接口与气动伸缩杆(18)的端口连接,所述悬臂(4)中设置有升降槽(19),所述单锥面升降块(17)滑动安装在升降槽(19)中,单锥面升降块(17)的下端压合有第一弹簧(21)。
2.根据权利要求1所述的一种缠绕式清理机械臂,其特征在于:所述刀杆(7)的外侧侧壁上设置有刀刃(14),小齿轮(32)的外径小于大齿轮(31)的外径,升降架(29)的上端滑板设置为方形并贴合转动内腔(27)的内壁,升降架(29)上设置有与齿板(28)对应的插接的贯穿槽,刀杆(7)的长度大于缠绕杆(5)长度的四分之一。
3.根据权利要求2所述的一种缠绕式清理机械臂,其特征在于:所述升降架(29)上套接有第三弹簧(30),转动内腔(27)的下端螺钉安装有限位环(8),所述限位环(8)的内径小于第三弹簧(30)的外径,所述第三弹簧(30)的上下两端分别压合在升降架(29)上端滑板与限位环(8)之间,所述齿板(28)固定在限位环(8)的内壁上。
4.根据权利要求3所述的一种缠绕式清理机械臂,其特征在于:所述缠绕杆(5)的圆弧外壁设置有摩擦卡槽(15),所述弧形卡板(16)的内壁上设置有摩擦层(24),弧形卡板(16)正对摩擦卡槽(15)。
5.根据权利要求4所述的一种缠绕式清理机械臂,其特征在于:所述机械臂(2)通过圆周阵列分布的多组侧杆(22)固定连接悬臂(4),驱动组件(3)安装在悬臂(4)与机械臂(2)之间的间隙中。 说明书 : 一种缠绕式清理机械臂技术领域[0001] 本发明涉及清理机器人的机械臂技术领域,具体为一种缠绕式清理机械臂。背景技术[0002] 随着智能机器人的发展,部分危险系数较高的工作通常采用机器人进行处理,如高空、水下作业等情况。[0003] 现有技术中,水下作业时通常采用水下机器人进行作业,常见的作业形式多为巡检、清理等工作,通常需要在机器人上安装智能控制的机械臂进行作业操作,如水下水藻的过度生长,通常会对水藻进行清理。[0004] 现有技术中通常采用机械臂的插接进行缠绕式清理,但现有的机械臂在缠绕清理时,通常依赖于转动产生的扭力实现紧固缠绕,这样的缠绕方式极容易造成脱落,尤其是水下工作时,机械臂外壁浸没在水中,更加光滑,常见的解决方式多为将机械臂设置为粗糙外壁增大摩擦,这样的缠绕在单层缠绕时有效,但对于多层大量缠绕时,外层难以起到防脱的目的,同时最内侧的难以脱除需要重新接触转动,而在解除转动时,又会造成茎条的松散,进而需要重新进行清理,如此,导致现有的清理机器人在进行水藻清理时效率低。发明内容[0005] 本发明的目的在于提供一种缠绕式清理机械臂,以解决上述背景技术中提出的问题。[0006] 为实现上述目的,本发明提供如下技术方案:[0007] 一种缠绕式清理机械臂,所述机械臂的上端转动连接清理机器人的机器人连轴,机器人连轴驱动机械臂转动,机械臂的下端连接悬臂,所述悬臂的下端设置有圆周阵列分布的多组缠绕杆,悬臂上设置有与缠绕杆对应插接的长圆槽,缠绕杆的上端横向弹性插接在长圆槽中,缠绕杆的下端通过联动组件伸缩转动安装有刀杆,悬臂上设置有驱动联动组件的传动组件,悬臂的下端设置有驱动缠绕杆沿长圆槽侧向挤压滑动并限定缠绕杆转动的气动组件。[0008] 优选的,所述联动组件包括驱动轴和升降架,所述缠绕杆上贯穿转动插接有驱动轴,缠绕杆的下端设置有转动内腔,升降架滑动安装在转动内腔中,所述刀杆的上端固定套接有小齿轮,刀杆的上端与小齿轮均转动套接在升降架的下端,升降架的内腔中转动安装有与小齿轮上下分布并啮合连接的大齿轮,驱动轴的下端轴承转动安装在升降架的上端,所述转动内腔的一侧竖直设置有齿板,所述齿板上的齿牙位于大齿轮的正下方,驱动轴的上端螺纹转动插接在螺套中,驱动轴螺纹转动下降驱动大齿轮啮合连接齿板。[0009] 优选的,所述刀杆的外侧侧壁上设置有刀刃,小齿轮的外径小于大齿轮的外径,升降架的上端滑板设置为方形并贴合转动内腔的内壁,升降架上设置有与齿板对应的插接的贯穿槽,刀杆的长度大于缠绕杆长度的四分之一。[0010] 优选的,所述升降架上套接有第三弹簧,转动内腔的下端螺钉安装有限位环,所述限位环的内径小于第三弹簧的外径,所述第三弹簧的上下两端分别压合在升降架上端滑板与限位环之间,所述齿板固定在限位环的内壁上。[0011] 优选的,所述传动组件包括螺套、从动齿轮和主动齿轮和驱动组件,所述驱动组件包括电机,电机的输出轴驱动主动齿轮转动,所述缠绕杆的上端固定连接有螺套,所述螺套位于长圆槽的上端,螺套上固定套接有与主动齿轮啮合连接的从动齿轮。[0012] 优选的,所述长圆槽的内腔中横向插接有T形侧杆,所述T形侧杆的端板贴合在缠绕杆上,T形侧杆的横杆滑动贯穿悬臂并延伸至悬臂的外侧,T形侧杆的横杆外侧端部螺纹转动安装有限位螺母,T形侧杆的横杆上套接有第二弹簧,所述第二弹簧压合在T形侧杆的端板与长圆槽的内壁之间。[0013] 优选的,所述悬臂的内腔设置有与缠绕杆一一对应的连杆,悬臂的内腔中设置有单锥面升降块,所述连杆与T形侧杆沿缠绕杆对称分布,连杆靠近缠绕杆的一端设置有弧形卡板,连杆的另一端设置有与单锥面升降块的锥面贴合的倾斜面,气动组件包括气泵、气动伸缩杆和连接转盘,所述连接转盘固定套接在驱动组件的驱动轴上,连接转盘上设置有气泵,气泵的连接口与气动伸缩杆的端口连接。[0014] 优选的,所述缠绕杆的圆弧外壁设置有摩擦卡槽,所述弧形卡板的内壁上设置有摩擦层,弧形卡板正对摩擦卡槽。[0015] 优选的,所述悬臂中设置有升降槽,所述单锥面升降块滑动安装在升降槽中,单锥面升降块的下端压合有第一弹簧。[0016] 优选的,所述机械臂通过圆周阵列分布的多组侧杆固定连接悬臂,驱动组件安装在悬臂与机械臂之间的间隙中。[0017] 与现有技术相比,本发明的有益效果是:[0018] 本发明在传动组件和联动组件的配合下,使得刀杆与缠绕杆之间形成直角,从而防止初始时缠绕时造成在缠绕杆上脱落,配合圆周阵列分布的多组缠绕杆,增大机械臂缠绕的半径,缠绕完成后,同时利用气动组件驱动圆周分布的多组缠绕杆向外侧运动,增大机械臂缠绕内径,进而在岸上清理时,气动组件复位,茎条与缠绕杆产生间隙,而此时刀杆复位,使得缠绕的水藻茎条沿刀杆端部脱落,防止茎条缠绕在机械臂上,进而形成连续、便捷的清理,提高了清理效率。附图说明[0019] 图1为本发明的结构示意图;[0020] 图2为本发明的缠绕杆安装立体结构示意图;[0021] 图3为本发明的缠绕杆与单锥面升降块装配立体结构示意图;[0022] 图4为本发明的缠绕杆立体结构示意图;[0023] 图5为图1中A处结构放大图;[0024] 图6为图1中B处结构放大图;[0025] 图7为本发明的缠绕杆端部刀杆弯折结构示意图。[0026] 图中:1、机器人连轴;2、机械臂;3、驱动组件;4、悬臂;5、缠绕杆;6、驱动轴;7、刀杆;8、限位环;9、T形侧杆;10、限位螺母;11、长圆槽;12、从动齿轮;13、螺套;14、刀刃;15、摩擦卡槽;16、弧形卡板;17、单锥面升降块;18、气动伸缩杆;19、升降槽;20、连接转盘;21、第一弹簧;22、侧杆;23、主动齿轮;24、摩擦层;25、连杆;26、第二弹簧;27、转动内腔;28、齿板;29、升降架;30、第三弹簧;31、大齿轮;32、小齿轮。具体实施方式[0027] 为了使发明的目的、技术方案进行清楚、完整地描述,及优点更加清楚明白,以下结合附图对本发明实施例进行进一步详细说明。应当理解,此处所描述的具体实施例是本发明一部分实施例,而不是全部的实施例,仅仅用以解释本发明实施例,并不用于限定本发明实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都属于本保护的范围。[0028] 实施例1:常见的水藻多为长茎类的植物,即其具有较长的茎条,且随着生长,茎条之间相互交错,茎条下生长有大量的根须并延伸至水下的土壤中,从而导致水藻人工清理困难,为解决上述问题,请参阅图1至图7,本发明提供一种技术方案:[0029] 一种缠绕式清理机械臂,机械臂2的上端转动连接清理机器人的机器人连轴1,机器人连轴1驱动机械臂2转动,机械臂2的下端连接悬臂4,悬臂4的下端设置有圆周阵列分布的多组缠绕杆5,悬臂4上设置有与缠绕杆5对应插接的长圆槽11。[0030] 通过设置长圆槽11便于缠绕杆5的定位插接,同时能实现侧向滑动,达到扩大圆周阵列分布的多组缠绕杆5分布内径的目的。[0031] 缠绕杆5的上端横向弹性插接在长圆槽11中,长圆槽11的内腔中横向插接有T形侧杆9,T形侧杆9的端板贴合在缠绕杆5上,T形侧杆9的横杆滑动贯穿悬臂4并延伸至悬臂4的外侧,T形侧杆9的横杆外侧端部螺纹转动安装有限位螺母10,T形侧杆9的横杆上套接有第二弹簧26,第二弹簧26压合在T形侧杆9的端板与长圆槽11的内壁之间。[0032] 通过设置第二弹簧26和T形侧杆9的配合,实现缠绕杆5上端的弹性挤压安装,利用限位螺母10限定T形侧杆9的横向滑动位置。[0033] 缠绕杆5的下端通过联动组件伸缩转动安装有刀杆7,联动组件包括驱动轴6和升降架29,缠绕杆5上贯穿转动插接有驱动轴6,缠绕杆5的下端设置有转动内腔27,升降架29滑动安装在转动内腔27中,刀杆7的上端固定套接有小齿轮32,刀杆7的上端与小齿轮32均转动套接在升降架29的下端,升降架29的内腔中转动安装有与小齿轮32上下分布并啮合连接的大齿轮31,驱动轴6的下端轴承转动安装在升降架29的上端,转动内腔27的一侧竖直设置有齿板28,齿板28上的齿牙位于大齿轮31的正下方,驱动轴6的上端螺纹转动插接在螺套13中,驱动轴6螺纹转动下降驱动大齿轮31啮合连接齿板28。[0034] 通过设置升降架29实现刀杆7在缠绕杆5下端的转动安装,进而利用螺套13的转动,使得驱动轴6螺纹转动下降,在下降过程中,挤压升降架29下降,使得大齿轮31与齿板28啮合,进而驱动大齿轮31牵引小齿轮32转动,实现在下降的同时,驱动刀杆7转动,使得刀杆7下降的同时实现与缠绕杆5的垂直分布,进而使得刀杆7承托位于缠绕杆5外侧的茎条,防止茎条在缠绕杆5外侧脱落。[0035] 悬臂4上设置有驱动联动组件的传动组件,传动组件包括螺套13、从动齿轮12和主动齿轮23和驱动组件3,驱动组件包括电机,电机的输出轴驱动主动齿轮23转动,缠绕杆5的上端固定连接有螺套13,螺套13位于长圆槽11的上端,螺套13上固定套接有与主动齿轮23啮合连接的从动齿轮12。[0036] 通过设置电机驱动主动齿轮23,使得主动齿轮23牵引从动齿轮12和螺套13转动。[0037] 悬臂4的下端设置有驱动缠绕杆5沿长圆槽11侧向挤压滑动并限定缠绕杆5转动的气动组件,悬臂4的内腔设置有与缠绕杆5一一对应的连杆25,悬臂4的内腔中设置有单锥面升降块17,连杆25与T形侧杆9沿缠绕杆5对称分布,连杆25靠近缠绕杆5的一端设置有弧形卡板16,连杆25的另一端设置有与单锥面升降块17的锥面贴合的倾斜面,气动组件包括气泵、气动伸缩杆18和连接转盘20,连接转盘20固定套接在驱动组件3的驱动轴上,连接转盘20上设置有气泵,气泵的连接口与气动伸缩杆18的端口连接。[0038] 缠绕过程中,同步驱动连接转盘20与气动伸缩杆18连通,缠绕完成后,利用气泵向气动伸缩杆18进气,驱动气动伸缩杆18延伸,使得单锥面升降块17下降,在单锥面升降块17下降过程中侧向挤压连杆25的倾斜面,使得连杆25横向滑动,进而牵引弧形卡板16挤压缠绕杆5,在挤压过程中,第二弹簧26被压缩,缠绕杆5沿长圆槽11侧向滑动,使得缠绕的茎条进一步的与缠绕杆5外壁贴合挤压,在挤压过程中,增大摩擦,防止脱落。[0039] 工作原理:首先利用机器人连轴1驱动机械臂2和悬臂4向水藻中插接,使得缠绕杆5插接在水藻茎条的间隙中,此时利用传动组件的驱动,使得主动齿轮23和从动齿轮12的齿轮组带动螺套13转动,在螺套13转动时使得驱动轴6下降,在驱动轴6下降挤压时,带动刀杆7下降并转动,形成与缠绕杆5垂直的分布,进而利用刀杆7承托缠绕杆5外侧的茎条。(如图7所示)[0040] 在缠绕过程中,由于转动挤压,使得茎条沿缠绕杆5外壁滑动,进但在刀杆7的承托下,茎条聚集在缠绕杆5的外壁上,利用圆周阵列分布的缠绕杆5使得相互交错的茎条聚集并缠绕,利用转动的扭力将茎条上的根须拔起,实现水藻的清理。[0041] 缠绕完成后,利用气动组件驱动缠绕杆5侧向滑动,达到扩大圆周阵列分布的多组缠绕杆5分布内径的目的,使得缠绕的茎条进一步的与缠绕杆5外壁贴合挤压,在挤压过程中,增大摩擦,防止脱落。[0042] 然后利用机器人连轴1驱动机械臂2和悬臂4抬到岸上,此时气动组件复位,使得茎条与缠绕杆5之间产生间隙,传动组件和联动组件复位,使得刀杆7与缠绕杆5平行,进而通过倾斜机械臂2,即可使得茎条在重力的作用下沿缠绕杆5下滑脱落,防止茎条紧固缠绕造成卸料困难。[0043] 实施例2:在实施例1的基础上,为了实现稳定的传动和缠绕,还具有刀杆7的外侧侧壁上设置有刀刃14,小齿轮32的外径小于大齿轮31的外径,升降架29的上端滑板设置为方形并贴合转动内腔27的内壁,升降架29上设置有与齿板28对应的插接的贯穿槽,刀杆7的长度大于缠绕杆5长度的四分之一。[0044] 通过设置刀刃14,使得缠绕杆5和刀杆7在插接过程中,当端部在接触茎条时,直接将其切断,避免由于茎条之间间隙较小造成缠绕杆5插接时的阻隔;通过限定升降架29,进而避免驱动轴6同步驱动升降架29转动,通过设置贯穿槽,便于升降架29在下降过程中与齿板28的滑动套接,防止产生行程干扰。[0045] 实施例3:在实施例1的基础上,为了实现自动复位,升降架29上套接有第三弹簧30,转动内腔27的下端螺钉安装有限位环8,限位环8的内径小于第三弹簧30的外径,第三弹簧30的上下两端分别压合在升降架29上端滑板与限位环8之间,齿板28固定在限位环8的内壁上。[0046] 悬臂4中设置有升降槽19,单锥面升降块17滑动安装在升降槽19中,单锥面升降块17的下端压合有第一弹簧21。[0047] 通过设置第三弹簧30,在驱动轴6复位转动时,利用第三弹簧30的复位弹力,使得升降架29自动上述,刀杆7在转动复位后,其上端自动收纳在转动内腔27中,利用第一弹簧21使得单锥面升降块17自动上升复位。[0048] 实施例4:在实施例1的基础上,为了保证刀杆7的翻折稳定性,还具有在缠绕杆5的圆弧外壁设置有摩擦卡槽15,弧形卡板16的内壁上设置有摩擦层24,弧形卡板16正对摩擦卡槽15,机械臂2通过圆周阵列分布的多组侧杆22固定连接悬臂4,驱动组件3安装在悬臂4与机械臂2之间的间隙中。[0049] 通过设置弧形卡板16与摩擦卡槽15,使得在刀杆7翻折后,弧形卡板16正对摩擦卡槽15,并在气动组件的驱动下,弧形卡板16插接在摩擦卡槽15中,利用摩擦层24增大摩擦,防止产生相对转动,进而利用弧形卡板16限定缠绕杆5的转动角度,防止在胡须扎根与土壤之间连接的牵引下,造成缠绕杆5的自转。[0050] 尽管已经示出和描述了本发明的实施例,对于本领域的普通技术人员而言,可以理解在不脱离本发明的原理和精神的情况下可以对这些实施例进行多种变化、修改、替换和变型,本发明的范围由所附权利要求及其等同物限定。
专利地区:广东
专利申请日期:2024-04-03
专利公开日期:2024-08-09
专利公告号:CN118024288B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




