 产学研创新服务平台(全国)


一种输电机器人自主上下线装置发明专利
更新时间:2026-09-29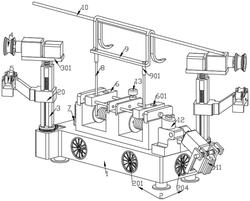 专利申请类型:发明专利;
地区:广西-南宁;
源自:南宁高价值专利检索信息库;
专利名称:一种输电机器人自主上下线装置
专利类型:发明专利
专利申请号:CN202211316697.4
专利申请(专利权)人:广西大学
权利人地址:广西壮族自治区南宁市西乡塘区大学东路100号
专利发明(设计)人:李少东,杜伟,双丰,梁旭斌
专利摘要:本发明公开了一种输电机器人自主上下线装置,涉及输电线作业机器人技术领域,包括:控制单元,分为上线控制单元和下线控制单元;切换至上线控制单元时,控制卷扬机收缩吊绳,带动底座靠近挂钩,直至插销插入插孔内,实现底座与挂钩的刚性连接,并控制行进轮和压紧轮共同夹紧输电线;切换至下线控制单元时,控制行进轮和压紧轮释放输电线,并控制卷扬机释放吊绳,带动底座远离挂钩,实现底座与挂钩的脱离;且控制单元始终接收监测单元的角度信息和风速、风向信息,并将角度信息与预设值对比,通过控制多个风机确保底座运行的平稳;综合来看,本发明可以解决机器人受风力干扰而摆动时的补偿问题。
主权利要求:
1.一种输电机器人自主上下线装置,其特征在于,包括:
底座(1);
多个风机(2),均匀的设置在所述底座(1)的四个侧壁上;
两组行进机械臂(3),每组所述行进机械臂(3)均转动设于所述底座(1)的顶壁上,且每组所述行进机械臂(3)的顶部可升降的设有行进轮(4),每组所述行进机械臂(3)的侧壁上可升降的设有压紧轮(5);
固定块(6),设置在所述底座(1)的上方,其沿竖向开设有插孔(601);
卷扬机(7),设置在所述底座(1)的顶壁上,且位于所述固定块(6)的底部,所述卷扬机(7)的输出端连接有吊绳(8),所述吊绳(8)的另一端穿过所述插孔(601)、与挂钩(9)底部设置的插销(901)相连,所述插销(901)与所述插孔(601)相对应,所述挂钩(9)挂在输电线(10)上;
监测单元,设于所述底座(1)的顶壁上,用于监测所述底座(1)的角度信息和所述底座(1)处的风速、风向信息;
控制单元,分为上线控制单元和下线控制单元;切换至上线控制单元时,控制卷扬机(7)收缩吊绳(8),带动底座(1)靠近挂钩(9),直至插销(901)插入插孔(601)内,实现底座(1)与挂钩(9)的刚性连接,并控制行进轮(4)和压紧轮(5)共同夹紧输电线(10);切换至下线控制单元时,控制行进轮(4)和压紧轮(5)释放输电线(10),并控制卷扬机(7)释放吊绳(8),带动底座(1)远离挂钩(9),实现底座(1)与挂钩(9)的脱离;且控制单元始终接收监测单元的角度信息和风速、风向信息,并将角度信息与预设值对比,通过控制多个风机(2)确保底座(1)运行的平稳。
2.如权利要求1所述的一种输电机器人自主上下线装置,其特征在于,还包括:作业机械臂(11),设置在所述底座(1)的顶壁上,与控制单元电连接;
摄像头(12),设置在所述底座(1)的顶壁上,与控制单元电连接。
3.如权利要求1所述的一种输电机器人自主上下线装置,其特征在于,所述监测单元包括:风速传感器(13),与控制单元电连接,设置在所述底座(1)的顶壁上,用于监测所述底座(1)处的风速和风向信息;
陀螺仪角度传感器(14),与控制单元电连接,设置在所述底座(1)的底壁上,用于监测所述底座(1)的角度信息。
4.如权利要求1所述的一种输电机器人自主上下线装置,其特征在于,多个所述风机(2),具体包括:两个第一风机(201),与控制单元电连接,均匀的设置在所述底座(1)的前侧壁上;
两个第二风机(202),与控制单元电连接,均匀的设置在所述底座(1)的后侧壁上;
第三风机(203),与控制单元电连接,设置在所述底座(1)的左侧壁上;
第四风机(204),与控制单元电连接,设置在所述底座(1)的右侧壁上。
5.如权利要求1所述的一种输电机器人自主上下线装置,其特征在于:每组所述行进机械臂(3)通过第一驱动机构驱动,转动设于所述底座(1)的顶壁上;
所述第一驱动机构与控制单元电连接,所述第一驱动机构包括:第一电机(15),嵌设于所述底座(1)的顶部,且其输出轴上固定套设有第一齿轮(1501),所述第一齿轮(1501)与所述行进机械臂(3)侧壁上固定套设的第二齿轮(1502)相啮合。
6.如权利要求1所述的一种输电机器人自主上下线装置,其特征在于:所述行进轮(4)通过第二驱动机构驱动,可升降的设于所述行进机械臂(3)的顶部;
所述第二驱动机构与控制单元电连接,所述第二驱动机构包括:第二电机(16),固定设于所述行进机械臂(3)上方的固定板(301)上,所述第二电机(16)的输出轴上固定连接有第一螺杆(17),所述第一螺杆(17)的另一端与所述行进机械臂(3)的顶部螺纹配合连接;且所述行进轮(4)转动设于所述第二电机(16)的侧壁上;
多个导向杆(1601),与所述第一螺杆(17)平行,每个所述导向杆(1601)一端与所述固定板(301)的底部固定连接,另一端与所述行进机械臂(3)的顶部滑动连接。
7.如权利要求1所述的一种输电机器人自主上下线装置,其特征在于:所述压紧轮(5)通过第三驱动机构驱动,可升降的设于所述行进机械臂(3)的侧壁;
所述第三驱动机构与控制单元电连接,所述第三驱动机构包括:第三电机(18),嵌设于所述底座(1)的顶部,其输出轴上固定连接有第二螺杆(19),所述第二螺杆(19)转动设于所述行进机械臂(3)内部;
安装座(20),与所述行进机械臂(3)上下滑动连接,且与所述第二螺杆(19)螺纹配合连接,所述安装座(20)上转动连接有所述压紧轮(5)。
8.如权利要求6所述的一种输电机器人自主上下线装置,其特征在于:所述行进轮(4)通过第四驱动机构驱动,转动设于所述第二电机(16)的侧壁上;
所述第四驱动机构与控制单元电连接,所述第四驱动机构包括:第四电机(21),固定设于所述固定板(301)上,且所述行进轮(4)固定套设在所述第四电机(21)的输出轴上。 说明书 : 一种输电机器人自主上下线装置技术领域[0001] 本发明涉及输电线作业机器人技术领域,具体为一种输电机器人自主上下线装置。背景技术[0002] 机器人自主上下线是一个复杂,还有待突破的技术难题,目前在一些车辆可以到达的城镇一般还是采用作业车托举,结合人工安装机器人的方式。对于那些在山上的高压输电线,只能由人工攀爬铁塔安装。目前也有很多学者在研究吊绳吊装机器人上下线,但由于无法克服风的扰动,故一般只能在天气良好下使用,对恶劣环境适应性极差。[0003] 目前在输电线上作业的机器人相关技术已经取得较多成果,比如输电线异物清理机器人、断股修复机器人、电力器件更换机器人等,但是在机器人自主上下线方面还缺少一些高效、可靠的解决方案。目前,机器人自主上下线受到多种不确定因素影响,比如强光、强风、图像畸变等扰动。这些会造成机器人上下线的高危险性和低成功率,不利于先进机器人技术在智能电网的示范性应用。[0004] 输电线机器人自主上下线方案包括:(1)铁塔专用导轨上下线:对于已经搭建完毕的铁塔,再由人工搭建专用导轨,但此方案会消耗大量的人力和财力资源;(2)无人机吊装上下线:但此方案中,常规无人机的载荷一般比较小,而机器人的自重往往会超过无人机的载荷设计;其次,这对无人机操作手的要求极其高,很容易引发电力安全事故,因此适用性不高;(3)高空举升方式:但此方案中,需要有专业的升举作业车(如绝缘斗臂车),对野外场景适应性差,易受地形等限制;(4)机器人自主攀爬铁塔上下线方式:但此方案只能适用特定类型的杆塔,存在技术难度大、攀爬可靠性差、效率低、上下线绝缘问题。[0005] 综合来看,现有输电线作业机器人的上下线过程主要通过专用轨道或者人工辅助上下线,通用性不强,且存在安全隐患,目前具有自主上下线的作业机器人技术还不成熟,具有以下问题:(1)通用性差,需要搭建专用轨道;(2)人工安装,操作过程复杂,安全性差;(3)四旋翼无人机吊装机器人上下线,对费控稳定性和精度要求极高,还停留在实验室阶段;此外,输电线路强电磁干扰给无人机控制系统带来巨大挑战;(4)由于输电线的位置一般较高,受风力扰动大,机器人在上下线过程中摆动幅度较大,很难保障上线成功率。发明内容[0006] 因此,针对上述问题,本发明提出的一种可以解决机器人受风力干扰而摆动时补偿问题的输电机器人自主上下线装置,具体包括:[0007] 底座;[0008] 多个风机,均匀的设置在所述底座的四个侧壁上;[0009] 两组行进机械臂,每组所述行进机械臂均转动设于所述底座的顶壁上,且每组所述行进机械臂的顶部可升降的设有行进轮,每组所述行进机械臂的侧壁上可升降的设有压紧轮;[0010] 固定块,设置在所述底座的上方,其沿竖向开设有插孔;[0011] 卷扬机,设置在所述底座的顶壁上,且位于所述固定块的底部,所述卷扬机的输出端连接有吊绳,所述吊绳的另一端穿过所述插孔、与挂钩底部设置的插销相连,所述插销与所述插孔相对应,所述挂钩挂在输电线上;[0012] 监测单元,设于所述底座的顶壁上,用于监测所述底座的角度信息和所述底座处的风速、风向信息;[0013] 控制单元,分为上线控制单元和下线控制单元;切换至上线控制单元时,控制卷扬机收缩吊绳,带动底座靠近挂钩,直至插销插入插孔内,实现底座与挂钩的刚性连接,并控制行进轮和压紧轮共同夹紧输电线;切换至下线控制单元时,控制行进轮和压紧轮释放输电线,并控制卷扬机释放吊绳,带动底座远离挂钩,实现底座与挂钩的脱离;且控制单元始终接收监测单元的角度信息和风速、风向信息,并将角度信息与预设值对比,通过控制多个风机确保底座运行的平稳。[0014] 进一步的,本发明提供的一种输电机器人自主上下线装置,还包括:[0015] 作业机械臂,设置在所述底座的顶壁上,与控制单元电连接;[0016] 摄像头,设置在所述底座的顶壁上,与控制单元电连接。[0017] 进一步的,所述监测单元包括:[0018] 风速传感器,与控制单元电连接,设置在所述底座的顶壁上,用于监测所述底座处的风速和风向信息;[0019] 陀螺仪角度传感器,与控制单元电连接,设置在所述底座的底壁上,用于监测所述底座的角度信息。[0020] 进一步的,多个所述风机,具体包括:[0021] 两个第一风机,与控制单元电连接,均匀的设置在所述底座的前侧壁上;[0022] 两个第二风机,与控制单元电连接,均匀的设置在所述底座的后侧壁上;[0023] 第三风机,与控制单元电连接,设置在所述底座的左侧壁上;[0024] 第四风机,与控制单元电连接,设置在所述底座的右侧壁上。[0025] 进一步的,每组所述行进机械臂通过第一驱动机构驱动,转动设于所述底座的顶壁上;[0026] 所述第一驱动机构与控制单元电连接,所述第一驱动机构包括:[0027] 第一电机,嵌设于所述底座的顶部,且其输出轴上固定套设有第一齿轮,所述第一齿轮与所述行进机械臂侧壁上固定套设的第二齿轮相啮合。[0028] 进一步的,所述行进轮通过第二驱动机构驱动,可升降的设于所述行进机械臂的顶部;[0029] 所述第二驱动机构与控制单元电连接,所述第二驱动机构包括:[0030] 第二电机,固定设于所述行进机械臂上方的固定板上,所述第二电机的输出轴上固定连接有第一螺杆,所述第一螺杆的另一端与所述行进机械臂的顶部螺纹配合连接;且所述行进轮转动设于所述第二电机的侧壁上;[0031] 多个导向杆,与所述第一螺杆平行,每个所述导向杆一端与所述固定板的底部固定连接,另一端与所述行进机械臂的顶部滑动连接。[0032] 进一步的,所述压紧轮通过第三驱动机构驱动,可升降的设于所述行进机械臂的侧壁;[0033] 所述第三驱动机构与控制单元电连接,所述第三驱动机构包括:[0034] 第三电机,嵌设于所述底座的顶部,其输出轴上固定连接有第二螺杆,所述第二螺杆转动设于所述行进机械臂内部;[0035] 安装座,与所述行进机械臂上下滑动连接,且与所述第二螺杆螺纹配合连接,所述安装座上转动连接有所述压紧轮。[0036] 进一步的,所述行进轮通过第四驱动机构驱动,转动设于所述第二电机的侧壁上;[0037] 所述第四驱动机构与控制单元电连接,所述第四驱动机构包括:[0038] 第四电机,固定设于所述固定板上,且所述行进轮固定套设在所述第三电机的输出轴上。[0039] 与现有技术相比,本发明提供的一种可以解决机器人受风力干扰而摆动时补偿问题的输电机器人自主上下线装置,其有益效果是:[0040] 本发明使用时,通过无人机将挂钩成功挂在输电线上后,利用卷扬机的带动可以实现机器人的自主上下线;同时通过多个风机的作用,可以对机器人运行过程中所受到的横向风与纵向风的扰动进行补偿,从而可以有效地提高机器人上下线过程中的稳定性、成功率、安全性。附图说明[0041] 图1为本发明提供的输电机器人自主上下线装置的整体结构示意图;[0042] 图2为本发明实施例1中成功上线时的正视图;[0043] 图3为本发明附图1中行进机械臂3处的放大示意图。[0044] 图中:1.底座、2.风机、3.行进机械臂、4.行进轮、5.压紧轮、6.固定块、7.卷扬机、8.吊绳、9.挂钩、10.输电线、11.作业机械臂、12.摄像头、13.风速传感器、14.陀螺仪角度传感器、15.第一电机、16.第二电机、17.第一螺杆、18.第三电机、19.第二螺杆、20.安装座、21.第四电机、201.第一风机、202.第二风机、203.第三风机、204.第四风机、301.固定板、601.插孔、901.插销、1501.第一齿轮、1502.第二齿轮、1601.导向杆。具体实施方式[0045] 下面结合附图1至图3,对本发明的具体实施方式作进一步描述。以下实施例仅用于更加清楚地说明本发明的技术方案,而不能以此来限制本发明的保护范围。[0046] 实施例1:如图1‑3所示,本发明提出了一种输电机器人自主上下线装置,具体包括:底座1;多个风机2,均匀的设置在底座1的四个侧壁上;两组行进机械臂3,每组行进机械臂3均转动设于底座1的顶壁上,且每组行进机械臂3的顶部可升降的设有行进轮4,每组行进机械臂3的侧壁上可升降的设有压紧轮5;固定块6,设置在底座1的上方,其沿竖向开设有插孔601;卷扬机7,设置在底座1的顶壁上,且位于固定块6的底部,卷扬机7的输出端连接有吊绳8,吊绳8的另一端穿过插孔601、与挂钩9底部设置的插销901相连,插销901与插孔601相对应,挂钩9挂在输电线10上;监测单元,设于底座1的顶壁上,用于监测底座1的角度信息和底座1处的风速、风向信息;控制单元,分为上线控制单元和下线控制单元;切换至上线控制单元时,控制卷扬机7收缩吊绳8,带动底座1靠近挂钩9,直至插销901插入插孔601内,实现底座1与挂钩9的刚性连接,并控制行进轮4和压紧轮5共同夹紧输电线10;切换至下线控制单元时,控制行进轮4和压紧轮5释放输电线10,并控制卷扬机7释放吊绳8,带动底座1远离挂钩9,实现底座1与挂钩9的脱离;且控制单元始终接收监测单元的角度信息和风速、风向信息,并将角度信息与预设值对比,通过控制多个风机2确保底座1运行的平稳。[0047] 在本实施例中,本发明提供的一种输电机器人自主上下线装置,还包括:作业机械臂11,设置在底座1的顶壁上,与控制单元电连接;摄像头12,设置在底座1的顶壁上,与控制单元电连接。[0048] 在本实施例中,监测单元包括:风速传感器13,与控制单元电连接,设置在底座1的顶壁上,用于监测底座1处的风速和风向信息;陀螺仪角度传感器14,与控制单元电连接,设置在底座1的底壁上,用于监测底座1的角度信息。[0049] 在本实施例中,多个风机2,具体包括:两个第一风机201,与控制单元电连接,均匀的设置在底座1的前侧壁上;两个第二风机202,与控制单元电连接,均匀的设置在底座1的后侧壁上;第三风机203,与控制单元电连接,设置在底座1的左侧壁上;第四风机204,与控制单元电连接,设置在底座1的右侧壁上。[0050] 在本实施例中,每组行进机械臂3通过第一驱动机构驱动,转动设于底座1的顶壁上;第一驱动机构与控制单元电连接,第一驱动机构包括:第一电机15,嵌设于底座1的顶部,且其输出轴上固定套设有第一齿轮1501,第一齿轮1501与行进机械臂3侧壁上固定套设的第二齿轮1502相啮合。[0051] 在本实施例中,行进轮4通过第二驱动机构驱动,可升降的设于行进机械臂3的顶部;第二驱动机构与控制单元电连接,第二驱动机构包括:第二电机16,固定设于行进机械臂3上方的固定板301上,第二电机16的输出轴上固定连接有第一螺杆17,第一螺杆17的另一端与行进机械臂3的顶部螺纹配合连接;且行进轮4转动设于第二电机16的侧壁上;多个导向杆1601,与第一螺杆17平行,每个导向杆1601一端与固定板301的底部固定连接,另一端与行进机械臂3的顶部滑动连接。[0052] 在本实施例中,压紧轮5通过第三驱动机构驱动,可升降的设于行进机械臂3的侧壁;第三驱动机构与控制单元电连接,第三驱动机构包括:第三电机18,嵌设于底座1的顶部,其输出轴上固定连接有第二螺杆19,第二螺杆19转动设于行进机械臂3内部;安装座20,与行进机械臂3上下滑动连接,且与第二螺杆19螺纹配合连接,安装座20上转动连接有压紧轮5。[0053] 在本实施例中,行进轮4通过第四驱动机构驱动,转动设于第二电机16的侧壁上;第四驱动机构与控制单元电连接,第四驱动机构包括:第四电机21,固定设于固定板301上,且行进轮4固定套设在第三电机21的输出轴上。[0054] 本发明具体使用时,利用无人机将挂钩9成功挂在输电线10上后,利用卷扬机7向上提升机器人本体,利用风速传感器13对风进行测量,利用陀螺仪角度传感器14测量当前机器人的位姿。结合测量数据,利用第一风机201和第二风机202对横向风(与输电线10正交方向)的扰动进行补偿、利用第三风机203和第四风机204对纵向风(沿输电线10的方向)的扰动进行补偿,平稳的将作业机器人送至高空。然后在吊绳8引导下将挂钩9的插销901插入固定块6中,达到机器人与挂钩9刚性连接的目的,使得机器人只会存在与输电线10正交方向上的摆动,从而减小控制的难度。[0055] 机器人与挂钩9刚性连接后,此时只需要根据当前风速和位姿,控制第一风机201和第二风机202,就能保证机器人的平稳性。在利用风机2保证机器人稳定的情况下,首先通过第一电机15将两组行进机械臂3顺时针旋转合适的角度,使得输电线10进入行进轮4与压紧轮5之间,然后通过第二电机16带动,转动第一螺杆17,使得行进轮4下降,从而让输电线10进入行进轮4的导向槽中,再通过第三电机18带动,转动第二螺杆19,将压紧轮5升高,使得输电线紧紧固定在行进轮4与压紧轮5之间,即成功上线,上线后,通过作业机械臂11,可以对输电线10进行检修等操作。[0056] 下线过程即是上线过程的逆过程,先将压紧轮5松开,接着将行进轮4升高,使得行进轮4与输电线10分离,再将两组行进机械臂3逆时针旋转合适的角度,保证行进轮4与输电线10在下降过程中不产生干涉,最后结合风机2对风力绕扰动的补偿,利用卷扬机7将机器人送至地面。[0057] 综合来看,本发明提供的输电机器人自主上下线装置,具有以下优点:[0058] (1)本发明通过卷扬机的带动可以实现机器人的自主上下线,通过多个风机的作用,可以有效地提高上下线过程中的稳定性、成功率、安全性;[0059] (2)本发明利用风速传感器对风速进行测量,采用闭环控制,有助于提高系统性能;[0060] (3)本发明只需单股输电线即可上下线,通用性强,且整个作业过程无需操作者参与,可以有效地简化作业过程;[0061] (4)本发明结构简单,可以有效降低成本;[0062] (5)针对目前我国电网规模庞大,对输电系统的检修的大需求,本发明具有广泛的应用场景。[0063] 以上所述实施例仅为本发明较佳的具体实施方式,本发明的保护范围不限于此,任何熟悉本领域的技术人员在本发明披露的技术范围内,可显而易见地得到的技术方案的简单变化或等效替换,均属于本发明的保护范围。
专利地区:广西
专利申请日期:2022-10-26
专利公开日期:2024-11-22
专利公告号:CN115570597B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




