 产学研创新服务平台(全国)


基于物联网的智能汇流传送系统、方法及可读存储介质
更新时间:2026-11-01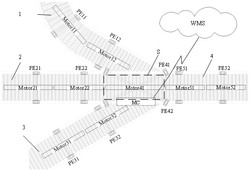 专利申请类型:发明专利;
地区:河北-保定;
源自:保定高价值专利检索信息库;
基于物联网的智能汇流传送系统、方法及可读存储介质
摘要:本申请涉及物联网技术领域,本申请提供一种基于物联网的智能汇流传送系统、方法及可读存储介质,该系统包括在每条传动线路上设置的多个直流电机被控设备,来接收边缘控制盒子发送的电机控制指令,以控制相应直流电机的工作状态;在每个直流电机被控设备的两侧设置的红外传感器采集直流电机被控设备上传送带的红外信号,并向边缘控制盒子发送红外信号;与边缘控制盒子通信连接的远端管理平台基于业务需求向边缘控制盒子发送传送配置信息;边缘控制盒子基于传送配置信息和每个红外传感器的检测结果,向相应直流电机被控设备发送电机控制指令,以对至少两条传动支线路的运行状态进行控制。该系统提高了物品在分支汇聚口的通行效率。
专利类型:发明专利
专利申请号:CN202211147362.4
专利申请(专利权)人:中电信数字城市科技有限公司
权利人地址:河北省保定市容城县(河北)自由贸易试验区雄安片区雄安市民服务中心企业办公区G栋2层205
专利发明(设计)人: 张银河 ,胡军军 ,陈同超 ,封顺天 ,张晓萌
主权利要求:基于物联网的智能汇流传送系统、方法及可读存储介质
技术领域
[0001] 本申请涉及物联网技术领域,具体而言,涉及一种基于物联网的智能汇流传送系统、方法及可读存储介质。
背景技术
[0002] 随着我国的飞速发展,智能物流系统建设规模越来越大,智能物流的传送带系统是智能化系统必备的智能终端设备。随着数字城市、数字园区的快速发展,很多传统的应用技术都进行了数字化智能化升级,传送带系统的应用模式也越来越灵活,在智慧医院的药物配送、智慧社区的物流配送、智能仓储等多种应用场景,也都有新的应用需求。但随着系统的复杂度增大,传送带的多路口交汇场景应用越来越多,如何实现多分支交汇路口的流畅通行和快速部署,是我们经常要考虑的问题。
[0003] 然而,目前传送带系统在处理分支汇聚口对物品的通行控制普遍采用的是手动操控,效率低下。
发明内容
[0004] 本申请实施例的目的在于提供一种基于物联网的智能汇流传送系统、方法及可读存储介质,用以解决现有技术存在的上述问题,提高了物品在分支汇聚口的通行效率。
[0005] 第一方面,提供了一种基于物联网的智能汇流传送系统,应用于线路汇聚区域内的多条传动线路场景中,所述多条传动线路包括至少两条传动支线路、所述至少两条传动支线路汇聚后的传动主线路和所述至少两条传动支线路的线路汇聚位置,该系统可以包括:
[0006] 在每条传动线路上设置的多个直流电机被控设备,所述直流电机被控设备包括直流电机和所述直流电机控制的传动带,所述直流电机被控设备,用于接收所述边缘控制盒子发送的电机控制指令,并基于所述电机控制指令,控制相应直流电机的工作状态;
[0007] 在每个直流电机被控设备的两侧设置的红外传感器,用于采集所述直流电机被控设备上传送带的红外信号,并向所述边缘控制盒子发送所述红外信号;
[0008] 与所述边缘控制盒子通信连接的远端管理平台,用于基于业务需求向所述边缘控制盒子发送传送配置信息;
[0009] 边缘控制盒子,用于对接收多条传动线路中每个红外传感器采集的红外信号进行检测,得到检测结果;基于所述远端管理平台下发的所述传送配置信息和所述每个红外传感器采集的红外信号的检测结果,向相应传动线路上的直流电机被控设备发送电机控制指令,以对所述至少两条传动支线路的运行状态进行控制,其中,所述至少两条传动支线路的运行状态是基于该至少两条传动支线路中的直流电机的工作状态确定的。
[0010] 在一个可选的实现中,所述至少两条传动支线路上的直流电机被控设备对应的红外传感器的位置,具体设置在相应传动支线路的线路边缘两侧;
[0011] 所述传动主线路上的直流电机被控设备对应的红外传感器的位置,具体设置在所述传动主线路的线路边缘两侧;
[0012] 所述至少两条传动支线路的线路汇聚位置的直流电机被控设备对应的红外传感器的位置,具体设置在所述至少两条传动支线路的线路边缘交点处。
[0013] 在一个可选的实现中,所述传送配置信息包括每条传动支线路的放行使能状态;
[0014] 所述边缘控制盒子,还用于获取预先配置的拥有放行权的支线路顺序;
[0015] 所述边缘控制盒子,具体用于基于所述支线路顺序、所述每条传动支线路的放行使能状态,以及所述多条传动线路中每个红外传感器采集的红外信号的检测结果,确定拥有放行权的目标传送带支线路,并向所述目标传送带支线路中的直流电机被控设备发送电机控制指令,以控制相应直流电机被控设备中直流电机的工作状态为运行状态。
[0016] 在一个可选的实现中,所述边缘控制盒子,具体用于:
[0017] 选取所述至少两条传动支线路中所述放行使能状态为开启状态对应的传动支线路;
[0018] 基于所述线路顺序在选取的传动支线路中确定拥有放行权的目标传动支线路;
[0019] 若检测出所述线路汇聚位置的直流电机被控设备对应的红外传感器采集的红外信号的检测结果为不存在待传送物品,且所述目标传动支线路上与所述线路汇聚位置相邻的目标直流电机被控设备中传送带上存在待传送物品,则向所述目标直流电机被控设备发送电机控制指令,以控制所述目标直流电机被控设备中直流电机的工作状态为运行状态,将待传送物品传送至所述线路汇聚位置对应的直流电机被控设备的传送带上;
[0020] 在检测到所述目标直流电机被控设备对应的红外传感器采集的红外信号的检测结果为不存在待传送物品时,按照线路传送方向,检测到与目标直流电机被控设备相邻的上游直流电机被控设备存在向目标直流电机被控设备传送的待传送物品,则向所述上游直流电机被控设备发送电机控制指令,以控制相应直流电机被控设备中直流电机的工作状态为运行状态,将相应直流电机被控设备传送带上的待传送物品传送至所述目标直流电机被控设备的传送带上;
[0021] 若检测到所述线路汇聚位置对应的直流电机被控设备对应的红外传感器在预设时间段内该直流电机被控设备的传送带上不存在待传送物品,则返回执行步骤:向所述目标直流电机被控设备发送电机控制指令。
[0022] 在一个可选的实现中,所述边缘控制盒子,还具体用于:
[0023] 实时接收目标传动支线路的运行信息,并检测所述目标传动支线路的运行信息是否满足预设的放行权切换条件;
[0024] 若满足,则在除所述目标传动支线路外其他传动支线路中选取所述放行使能状态为开启状态的传动支线路;
[0025] 若检测到选取的任一传动支线路中各红外传感器采集的红外信号的检查结果为不存在待传送物品,则重新将所述目标传动支线路确定为拥有放行权的目标传动支线路;
[0026] 若检测到选取的传动支线路中至少一个传动支线路中各红外传感器采集的红外信号的检查结果为存在待传送物品,则基于所述支线路顺序,确定拥有放行权的新的目标支线路,并返回执行步骤:若检测出所述线路汇聚位置的直流电机被控设备对应的红外传感器采集的红外信号的检测结果为不存在待传送物品,且所述目标传动支线路上与所述线路汇聚位置相邻的目标直流电机被控设备中传送带上存在待传送物品,则向所述目标支线路上与所述线路汇聚位置相邻的目标直流电机被控设备发送电机控制指令。
[0027] 在一个可选的实现中,所述传送配置信息还包括每条传动支线路的通行时长阈值;所述运行信息包括所述目标传动支线路上直流电机被控设备中直流电机的运行时长和待传送物品的运行状态;
[0028] 预设的放行权切换条件包括:所述运行时长达到所述目标传动支线路的通行时长阈值;或者,在预设运行时间段内,所述目标传动支线路上与所述线路汇聚位置相邻的预设数量个直流电机被控设备对应的红外传感器采集的红外信号的检查结果为不存在待传送物品,所述预设运行时间段小于所述通行时长阈值。
[0029] 在一个可选的实现中,所述传送配置信息包括每条传动支线路的拥堵判定时长;所述边缘控制盒子,还用于:
[0030] 实时获取所述目标传送带支线路中每个红外传感器采集的红外信号的检测结果;
[0031] 若任一红外传感器采集的红外信号的检测结果为存在待传送物品,且所述红外传感器对应的直流电机被控设备中直流电机的工作状态为运行状态,则检测所述待传送物品在所述直流电机被控设备中传送带上的持续时长;
[0032] 若所述持续时长大于相应传动支线路的拥堵判定时长,则确定所述红外传感器对应的直流电机被控设备所在位置的线路运行状态为拥堵状态;
[0033] 按照线路传送方向,向所述直流电机被控设备相邻的上游直流电机被控设备发送电机控制指令,以控制所述上游直流电机被控设备中直流电机的运行状态更新为停止状态。
[0034] 在一个可选的实现中,所述远端管理平台,还用于:
[0035] 实时采集所述多个直流电机被控设备中电机的工作状态、所述多条传动线路的运行信息和每个红外传感器采集的红外信号的检测结果;
[0036] 基于采集的直流电机的工作状态、所述多条传动线路的运行信息和每个红外传感器的检测结果,生成放行使能规则,并向所述边缘控制盒子发送所述放行使能规则;所述放行使能规则包括更新所述至少两条传动支线路的放行使能状态的规则;
[0037] 所述边缘控制盒子,还用于基于所述放行使能规则,更新所述至少两条传动支线路的放行使能状态。
[0038] 第二方面,提供了一种基于物联网的智能汇流传送方法,应用于线路汇聚区域内的多条传动线路场景中的智能汇流传送系统,所述多条传动线路包括至少两条传动支线路和所述至少两条传动支线路汇聚后的传动主线路,所述智能汇流传送系统包括在每条传动线路上沿传动线路方向设置的多个直流电机被控设备、在每个直流电机被控设备的两侧设置的红外传感器、与所述边缘控制盒子通信连接的远端管理平台和边缘控制盒子,该方法可以包括:
[0039] 红外传感器采集所述直流电机被控设备上传送带的红外信号,并向所述边缘控制盒子发送所述红外信号;
[0040] 远端管理平台基于业务需求向所述边缘控制盒子发送传送配置信息;
[0041] 边缘控制盒子对接收多条传动线路中每个红外传感器采集的红外信号进行检测,得到检测结果,并基于所述远端管理平台下发的所述传送配置信息和所述多条传动线路中每个红外传感器采集的红外信号的检测结果,向所述相应传动线路上的直流电机被控设备发送电机控制指令,以对所述至少两条传动支线路的运行状态进行控制;
[0042] 直流电机被控设备接收边缘控制盒子发送的电机控制指令。
[0043] 第三方面,提供了一种计算机可读存储介质,该计算机可读存储介质内存储有计算机程序,所述计算机程序被处理器执行时实现上述第二方面中任一所述的方法步骤。
[0044] 本申请提供的基于物联网的智能汇流传送系统应用在线路汇聚区域内的多条传动线路场景中在每条传动线路上设置的多个直流电机被控设备,直流电机被控设备包括直流电机和直流电机控制的传动带,直流电机被控设备,用于接收边缘控制盒子发送的电机控制指令,并基于电机控制指令,控制相应直流电机的工作状态;在每个直流电机被控设备的两侧设置的红外传感器,用于采集直流电机被控设备上传送带的红外信号,并向边缘控制盒子发送红外信号;与边缘控制盒子通信连接的远端管理平台,用于基于业务需求向边缘控制盒子发送传送配置信息;边缘控制盒子,用于对接收多条传动线路中每个红外传感器采集的红外信号进行检测,得到检测结果;基于远端管理平台下发的传送配置信息和每个红外传感器采集的红外信号的检测结果,向相应传动线路上的直流电机被控设备发送电机控制指令,以对至少两条传动支线路的运行状态进行控制,至少两条传动支线路的运行状态是基于该至少两条传动支线路中的直流电机的工作状态确定的。该系统可实现全自动的通行控制,可避免出现线路拥堵现象,提高了物品在分支汇聚口的通行效率。
附图说明
[0045] 为了更清楚地说明本申请实施例的技术方案,下面将对本申请实施例中所需要使用的附图作简单地介绍,应当理解,以下附图仅示出了本申请的某些实施例,因此不应被看作是对范围的限定,对于本领域普通技术人员来讲,在不付出创造性劳动的前提下,还可以根据这些附图获得其他相关的附图。
[0046] 图1为本申请实施例提供的一种基于物联网的智能汇流传送系统的示意图;
[0047] 图2为本申请实施例提供的一种边缘控制盒子的结构示意图;
[0048] 图3为本申请实施例提供的一种基于物联网的智能汇流传送方法的流程示意图。
具体实施方式
[0049] 下面将结合本申请实施例中的附图,对本申请实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例仅是本申请一部分实施例,并不是全部的实施例。基于本申请实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都属于本申请保护的范围。
[0050] 以下结合说明书附图对本申请的优选实施例进行说明,应当理解,此处所描述的优选实施例仅用于说明和解释本申请,并不用于限定本申请,并且在不冲突的情况下,本申请中的实施例及实施例中的特征可以相互组合。
[0051] 本申请实施例提供的一种基于物联网的智能汇流传送系统应用于线路汇聚区域内的多条传动线路场景中,多条传动线路可以包括至少两条传动支线路、至少两条传动支线路汇聚后的传动主线路和至少两条传动支线路的线路汇聚位置(或称“交叉口”),该线路汇聚区域为以线路汇聚位置为中心,预设距离为半径所围成的区域,该区域包括各条传动线路的部分线路。该系统可以包括:在每条传动线路上设置的多个直流电机被控设备,每条传动线路上直流电机被控设备沿着线路方向均匀分布;各直流电机被控设备均包括直流电机Motor和安装在直流电机控制的传动带;在每个直流电机被控设备的两侧设置的该直流电机被控设备对应的红外传感器(Photo‑eye,PE),即该红外传感器检测该直流电机被控设备上传动带是否存在物品遮挡;设置在线路汇聚位置的边缘控制盒子;与边缘控制盒子通信连接的远端管理平台(WarehouseManagementSystem,WMS);在线路汇聚位置设置的边缘控制盒子(MergeController,MC)。
[0052] 在一个具体的实施例中,至少两条传动支线路上的直流电机被控设备对应的红外传感器的位置,具体设置在相应传动支线路的线路边缘两侧;其中,线路边缘两侧红外传感器的位置的连线可以与直流电机被控设备中传送带的传送方向垂直,也可以不垂直但保持在相应直流电机被控设备的两侧,即相应直流电机被控设备中传送带的两侧。
[0053] 传动主线路上的直流电机被控设备对应的红外传感器的位置,具体设置在传动主线路的线路边缘两侧;
[0054] 至少两条传动支线路的线路汇聚位置的直流电机被控设备对应的红外传感器的位置,具体设置在至少两条传动支线路的线路边缘交点处。至少两条传动支线路上,与线路汇聚位置相邻的两个传送带需要安装摩擦力高的胶皮滚筒,保证待传送物品更容易跟随传送带的控制,摩擦系数的大小,根据实际物品类型而定。
[0055] 在一个例子中,如图1所示,线路汇聚区域内可以包括三条传动支线路(如传动支线路1、传动支线路2和传动支线路3)、三条传动支线路汇聚后的传动主线路4和三条传动支线路的线路汇聚位置S。
[0056] 在传动支线路1上设置了两个直流电机被控设备,即设置了两个安装了传送带的直流电机Motor11和Motor12,Motor11和Motor12对应的两对红外传感器PE11和PE12分别设置在Motor11和Motor12所在的传动支线路1的线路边缘两侧。
[0057] 在传动支线路2上设置了两个直流电机被控设备,即设置了两个安装了传送带的直流电机Motor21和Motor22,Motor21和Motor22对应的两对红外传感器PE21和PE22分别设置在Motor21和Motor22所在的传动支线路2的线路边缘两侧。
[0058] 在传动支线路3上设置了两个直流电机被控设备,即设置了两个安装了传送带的直流电机Motor31和Motor32,Motor31和Motor32对应的两对红外传感器PE31和PE32分别设置在Motor31和Motor32所在的3传动支线路的线路边缘两侧。
[0059] 传动主线路4设置了两个直流电机被控设备,即设置了两个安装了传送带的直流电机Motor51和Motor52,Motor51和Motor52对应的两对红外传感器PE51和PE52分别设置在Motor51和Motor52所在的传动主线路4的线路边缘两侧。
[0060] 三条传动支线路的线路汇聚位置S设置了一个直流电机被控设备,即设置了一个安装了传送带的直流电机Motor41,Motor41对应的两对红外传感器PE41和PE42分别设置在Motor41所在的传动主线路4的线路边缘两侧。边缘控制盒子可以设置在线路汇聚位置S的线路边缘,或者线路汇聚位置S的地下。与边缘控制盒子通信连接的远端管理平台可以设置在远端控制中心。
[0061] 进一步的,直流电机被控设备,用于接收边缘控制盒子发送的电机控制指令,并基于电机控制指令,控制相应直流电机的工作状态;
[0062] 红外传感器PE,用于采集直流电机被控设备上传送带的红外信号;其中,红外信号包括有物品遮挡的红外信号和无物品遮挡的红外信号;
[0063] 远端管理平台WMS,用于基于业务需求向所述边缘控制盒子MC发送传送配置信息;其中,传送配置信息可以包括每条传动支线路的拥堵判定时长、每条传动支线路的通行优先级、相应通行优先级对应的通行时长阈值(如高优先级通行时长阈值大于中优先级通行时长阈值大于低优先级通行时长阈值)、每条传动支线路的放行使能状态(开启状态和关闭状态)和放行使能规则等信息。
[0064] 需要说明的是,若远端管理平台WMS未下发每条传动支线路的通行优先级、相应通行优先级对应的通行时长阈值,则每条传动支线路的通行优先级可以为预先配置的中优先级,中优先级对应的通行时长阈值可以为预先配置的时长,也可以根据实时的业务需求进行调整,本申请在此不做限定。
[0065] 边缘控制盒子MC,用对接收多条传动线路中每个红外传感器PE采集的红外信号进行检测,得到检测结果;基于远端管理平台WMS下发的传送配置信息和多条传动线路中每个红外传感器PE采集的红外信号的检测结果,向相应传动线路上的直流电机被控设备发送电机控制指令,以对至少两条传动支线路中的直流电机的工作状态进行控制。
[0066] 其中,至少两条传动支线路的运行状态是基于该至少两条传动支线路中的直流电机的工作状态确定的。若边缘控制盒子MC检测到红外信号是有物品遮挡的红外信号,则确定检测结果为相应红外传感器PE对应的直流电机被控设备的传送带上存在待传送物品;若边缘控制盒子MC检测到红外信号是无物品遮挡的红外信号,则确定检测结果为相应红外传感器PE对应的直流电机被控设备的传送带上不存在待传送物品。
[0067] 边缘控制盒子在执行操作前需要获取预先配置拥有放行权的支线路顺序,放行权是指能够让传动支线路上的待传送物品传送到线路汇聚位置S的权限。放行权可以在放行使能状态为开启状态的传送带支线路上循环切换(或称“轮换”),高优先级的传送带支线路可以获得较大的通行时长阈值,低优先级的传送带支线路获得较小的通行时长阈值。结合图1,支线路顺序可以依次为传动支线路1、传动支线路3和传动支线路2。
[0068] 进一步的,如图2所示,边缘控制盒子可以包括电源模块、直流电机控制模块、红外信号接收模块、核心处理模块和通信模块。
[0069] 其中,电源模块,用于为直流电机控制模块、红外信号接收模块、核心处理模块和通信模块提供电源;
[0070] 红外信号检测模块,用于接收所有红外传感器检测到的红外信号,并检测接收的红外信号是有物品遮挡的红外信号还是无物品遮挡的红外信号,确定检测结果。若检测到红外信号是有物品遮挡的红外信号,则确定检测结果为相应红外传感器对应的直流电机被控设备的传送带上存在待传送物品;若边缘控制盒子检测到红外信号是无物品遮挡的红外信号,则确定检测结果为相应红外传感器对应的直流电机被控设备的传送带上不存在待传送物品。
[0071] 以及,将该检测结果发至核心处理模块,该红外信号包括有物品遮挡的红外信号和无物品遮挡的红外信号;为了节省GPIO资源,红外信号检测模块中每使用MCU的9路GPIO完成了16路的红外信号的检测功能。
[0072] 核心处理模块,用于接收红外信号检测模块发送的检测结果;基于接收的红外信号的检测结果和/或各直流电机的工作状态,向电机控制模块发送相应直流电机的控制指令,以控制相应直流电机。
[0073] 电机控制模块,用于接收核心处理模块发送的控制指令,控制线路汇聚区域内相应直流电机被控设备中直流电机的工作状态,如正传、反转和停止。
[0074] 通信模块,用于通过5G、以太网或RS485通信接口电路与远端管理平台进行通信连接,传输通信数据。
[0075] 本申请实施例提供的基于物联网的智能汇流传送系统通过设计的边缘控制盒子,利用5G及物联网技术,配合受控的直流电机和红外传感器,实现传送带分支交汇路口的智能通行控制,将专注于交叉口流通的工作作为一个整体接口向云端对接,降低部署复杂度,提高整体效率,同时也降低了成本投入。
[0076] 其中,远端管理平台可以是物理服务器,也可以是多个物理服务器构成的服务器集群或者分布式系统,还可以是提供云服务、云数据库、云计算、云函数、云存储、网络服务、云通信、中间件服务、域名服务、安全服务、内容分发网络(ContentDeliveryNetwork,CDN),以及大数据和人工智能平台等基础云计算服务的云服务器。边缘控制盒子可以是具有收发接口、通信接口和控制器的终端。终端与服务器可以通过有线或无线的通信方式进行直接或间接的连接,本申请在此不做限定。
[0077] 本申请基于物联网的智能汇流传送系统的具体工作过程:
[0078] 系统在开启时需要远端管理平台在获取当前的业务需求,并基于当前的业务需求,确定传送配置信息;远端管理平台通过通信连接向边缘控制盒子下发传送配置信息。其中,传送配置信息可以包括每条传动支线路的拥堵判定时长、每条传动支线路的通行优先级、相应通行优先级对应的通行时长阈值(例如高优先级对应的通行时长阈值为5分钟,中优先级对应的通行时长阈值为2分钟,低优先级对应的通行时长阈值为30s)和每条传动支线路的放行使能状态等信息。通行时长阈值是指一次连续放行的时限值。
[0079] 边缘控制盒子接收传送配置信息,并在确定获取到预先配置的拥有放行权的支线路顺序后,基于支线路顺序、每条传动支线路的放行使能状态,以及多条传动线路中每个红外传感器采集的红外信号的检测结果,确定拥有放行权的目标传送带支线路,并向目标传送带支线路中的直流电机被控设备发送电机控制指令,以控制相应直流电机被控设备中直流电机的工作状态为运行状态。
[0080] 具体的,边缘控制盒子选取至少两条传动支线路中放行使能状态为开启状态对应的传动支线路;结合图1所示,基于线路顺序在选取的传动支线路中确定拥有放行权的目标传动支线路,如传动支线路1;
[0081] 若检测出线路汇聚位置S的直流电机被控设备对应的红外传感器(PE41或PE42)采集的红外信号的检测结果为不存在待传送物品(红外信号是无物品遮挡的红外信号),且目标传动支线路(如传动支线路1)上与线路汇聚位置S相邻的目标直流电机被控设备,即Motor12对应的直流电机被控设备中传送带上存在待传送物品,则向目标直流电机被控设备的直流电机Motor12发送电机控制指令,以控制目标直流电机被控设备中直流电机Motor12的工作状态为运行状态,将待传送物品传送至线路汇聚位置S对应的直流电机被控设备的传送带上;也就是说,在传送主线路4上,当各传动支线路下游(即Motor41、Motor51及Motor52的传送带上)没有发生拥堵,且没有待传送物品(红外信号是无物品遮挡的红外信号),当前位置有待传送物品时,会将该待传送物品传送给下游的传送主线路上。
[0082] 在检测到目标直流电机被控设备对应的红外传感器(PE12)的检测结果为不存在待传送物品(红外信号是无物品遮挡的红外信号)时,即在待传送物品离开目标直流电机被控设备的传送带存在待传送物品离开时,按照线路传送方向,检测到与目标直流电机被控设备相邻的上游直流电机被控设备,即直流电机Motor11对应的直流电机被控设备存在向目标直流电机被控设备上传送带传送的待传送物品,则向上游直流电机被控设备发送电机控制指令,以控制相应直流电机被控设备中直流电机的工作状态为运行状态,将相应直流电机被控设备传送带上的待传送物品传送至目标直流电机被控设备的传送带上;
[0083] 进一步的,为了保证目标传动支线路(如传动支线路1)不产生拥堵,可以在目标直流电机被控设备对应的红外传感器(PE12)检测到待传送物品离开时的预设时间段(如200ms)后,检测上游直流电机被控设备(直流电机Motor11)的传送带上是否存在向目标直流电机被控设备传送的待传送物品,以及目标直流电机被控设备对应的红外传感器(PE12)检测到相应传送带上是否存在待传送物品;若上游直流电机被控设备(直流电机Motor11)的传送带上存在向目标直流电机被控设备上传送带传送的待传送物品,目标直流电机被控设备对应的红外传感器(PE12)检测到相应传送带上仍然不存在待传送物品且目标直流电机被控设备的直流电机处于运行状态,则向上游直流电机被控设备中的直流电机(Motor11)发送电机控制指令,以控制相应直流电机的工作状态为运行状态。
[0084] 若检测到线路汇聚位置S对应的直流电机被控设备,即直流电机Motor41对应的直流电机被控设备对应的红外传感器(PE41或PE42)在预设时间段(如200ms)内该直流电机被控设备的传送带上不存在待传送物品,则返回执行步骤:向目标直流电机被控设备,即直流电机Motor12对应的直流电机被控设备发送电机控制指令。
[0085] 上述实施例可以保证各传动支线路可以按照物品传送顺序向传动主线路4传送相应物品,避免出现线路拥堵现象,提高了物品的传输效率。
[0086] 在一些实施例中,在目标传动支线路传送期间,边缘控制盒子还需要实时接收目标传动支线路的运行信息,并实时检测目标传动支线路的运行信息是否满足预设的放行权切换条件;其中,该目标传动支线路的运行信息可以包括该目标传动支线路上直流电机被控设备中直流电机的运行时长和直流电机的工作状态;
[0087] 预设的放行权切换条件可以包括:运行时长达到远端管理平台下发的目标传动支线路的通行时长阈值;或者,在预设运行时间段内目标传动支线路上与线路汇聚位置S相邻的预设数量个直流电机被控设备对应的红外传感器(如PE12/PE12和PE11)采集的红外信号的检查结果为不存在待传送物品,预设运行时间段小于通行时长阈值。
[0088] 若满足,则在除目标传动支线路外其他传动支线路中选取放行使能状态为开启状态的传动支线路;
[0089] 若检测到选取的任一传动支线路中各红外传感器PE采集的红外信号的检查结果为不存在待传送物品,则重新将目标传动支线路确定为拥有放行权的目标传动支线路,此时将该目标传动支线路的通行优先级对应的通行时长阈值重新确定为该目标传动支线路的通行时长;
[0090] 若检测到选取的传动支线路中至少一个传动支线路在线路中各红外传感器PE采集的红外信号的检查结果为存在待传送物品,则基于支线路顺序,确定拥有放行权的新的目标支线路,并返回执行步骤:若检测出线路汇聚位置S的直流电机被控设备对应的红外传感器PE采集的红外信号的检测结果为不存在待传送物品,且目标传动支线路上与线路汇聚位置S相邻的目标直流电机被控设备中传送带上存在待传送物品,则向目标支线路上与线路汇聚位置S相邻的目标直流电机被控设备发送电机控制指令。也就是说,如果某个选取的传动支线路获得了放行权(前提一定是该传动支线路的放行使能状态为开启状态),则在线路汇聚位置S对应的红外传感器(PE41和PE42)未检测到物体时,放行Motor12传送带物品。
[0091] 在一些实施例中,在目标传动支线路传送期间,边缘控制盒子MC还需要实时获取目标传送带支线路中每个红外传感器PE采集的红外信号的检测结果;
[0092] 若任一红外传感器PE采集的红外信号的检测结果为存在待传送物品,且红外传感器PE对应的直流电机的工作状态为运行状态,则检测待传送物品在直流电机被控设备中传送带上的持续时长;
[0093] 当检测的持续时长大于相应传动支线路的拥堵判定时长,则确定该红外传感器PE对应的直流电机被控设备所在位置的线路运行状态为拥堵状态;
[0094] 按照线路传送方向,向该直流电机被控设备(如Motor12)相邻的上游直流电机被控设备(如Motor11)发送电机控制指令,以控制上游直流电机被控设备中直流电机的运行状态更新为停止状态。
[0095] 原则上,每一段电机Motor和对应的一对传感器PE组成的传送带上,同一时间只有一个物品存在,但主传动线路上直流电机(Motor41、Motor51和Motor52)控制的传送带上物品可以堆积存在。
[0096] 若当前线路中当前传送带发生了拥堵,那么沿着当前线路的传送方向,与其连接的上游传送带的直流电动机将停止运送物品到下游,此逻辑具有传递性。
[0097] 进一步的,在确定该红外传感器对应的直流电机被控设备所在位置的线路运行状态为拥堵状态后,若首次检测到该红外传感器PE采集的红外信号的检测结果为不存在待传送物品,那么在经过预设状态更新时长(如2‑5s),且预设状态更新时长内该红外传感器PE采集的红外信号的检测结果一直为不存在待传送物品后,将该线路运行状态从拥堵状态更新为非拥堵状态。
[0098] 当一个拥有放行权的传动支线路,需要切换放行权到下一个传动支线路,并且下一个传动支线路上,与线路汇聚位置S相邻的直流电机被控设备的传送带上检测到存在待传送物品时,边缘控制盒子MC控制线路汇聚位置S进入到一个短暂的放行权交接阶段,交接阶段的交接时长可设置为3‑5s,该交接时长可根据业务需求进行自定义设置。
[0099] 其中,在放行权交接阶段中,边缘控制盒子MC向预继承放行权的传动支线路(即下一个传动支线路)上与线路汇聚位置S相邻的传送带对应的直流电机,发送电机控制指令。以控制直流电机停止工作,即不放行该待传送物品,并向预让出放行权的传动支线路(如传动支线路1)的次下游传送带对应的直流电机(如Motor11)停止工作,即不运送待传送物品到下游(Motor12)。
[0100] 此时边缘控制盒子MC控制下游传送带的直流电机(如Motor12)和线路汇聚位置S的直流电机(如Motor41)持续运行N秒,如2s,即继续运送待传送物品2s(无论其传送上是否有待传送物品),若运行期间下游传送带的直流电机(如Motor12)对应的红外传感器(如PE12)和线路汇聚位置S的直流电机(如Motor41)对应的红外传感器(如PE41及PE42)中任何一个红外传感器的检测结果为存在待传送物品,则边缘控制盒子MC返回执行步骤:控制下游传送带的直流电机(如Motor12)和线路汇聚位置S的直流电机(如Motor41)持续运行N秒,直到持续运行的该N秒内一直没有待传送物品通过,则结束放行权交接阶段,之后预继承放行权的传动支线路开始正常放行该传动支线路上的待传送物品。
[0101] 在一些实施例中,远端管理平台WMS还可以实时采集多个直流电机被控设备中电机的工作状态、多条传动线路的运行信息和每个红外传感器PE的检测结果;
[0102] 以及,基于采集的直流电机的工作状态、多条传动线路的运行信息和对每个红外传感器PE采集的红外信号的检测结果,生成放行使能规则,并向边缘控制盒子发送放行使能规则;放行使能规则为更新至少两条传动支线路的放行使能状态的规则;
[0103] 需要说明的是,远端管理平台WMS也可以根据获取的新业务需求,自动生成放行使能规则,本申请在此不做限定。
[0104] 边缘控制盒子基于放行使能规则,更新至少两条传动支线路的放行使能状态。例如,放行使能规则可以是:将传动支线路1的放行使能状态由原来的开启状态更新为关闭状态,保持传动支线路2和传动支线路3的放行使能状态。或者,按照一定时间规律,循环改变传动支线路1、传动支线路2和传动支线路3的放行使能状态,如每隔五分钟将传动支线路1、传动支线路2和传动支线路3的放行使能状态,按照放行使能状态的开启状态和关闭状态进行交替循环变更,本申请在此不做限定。
[0105] 其中,若在远端管理平台WMS下发放行使能规则时,边缘控制盒子MC控制线路汇聚位置S进入到一个短暂的放行权交接阶段,此时当前在执行的放行分支立即进入放行权交接阶段(如果持续运行的N秒内相关红外传感器PE持续没有检测到待传送物品,可跳过放行权交接阶段),然后盒子立刻执行接收的放行使能规则。
[0106] 需要明的是,当只有一条传动支线路的放行使能状态为开启状态时,不进行放行权切换,以及放行权交接阶段等操作,线路汇聚位置S的放行权由本传动支线路独享。
[0107] 本申请基于物联网的智能汇流传送系统可以实现24小时无人值守,完成交叉口的全自动通行控制,并且具有数据检测、智能可配置、事件记录和上报等功能。
[0108] 图3为本申请实施例提供的一种基于物联网的智能汇流传送方法的流程示意图。如图3所示,应用于线路汇聚区域内的多条传动线路场景中的智能汇流传送系统,多条传动线路包括至少两条传动支线路和至少两条传动支线路汇聚后的传动主线路,智能汇流传送系统包括在每条传动线路上沿传动线路方向设置的多个直流电机被控设备、在每个直流电机被控设备的两侧设置的红外传感器、与边缘控制盒子通信连接的远端管理平台和边缘控制盒子,该方法可以包括:
[0109] 步骤S310、红外传感器采集直流电机被控设备上传送带的红外信号,并向边缘控制盒子发送红外信号;
[0110] 步骤S320、远端管理平台基于业务需求向边缘控制盒子发送传送配置信息;
[0111] 步骤S330、边缘控制盒子对接收多条传动线路中每个红外传感器采集的红外信号进行检测,得到检测结果,并基于远端管理平台下发的传送配置信息和多条传动线路中每个红外传感器采集的红外信号的检测结果,向相应传动线路上的直流电机被控设备发送电机控制指令,以对至少两条传动支线路的运行状态进行控制;
[0112] 步骤S340、直流电机被控设备接收边缘控制盒子发送的电机控制指令。
[0113] 本申请上述实施例提供的基于物联网的智能汇流传送方法的各步骤的具体执行过程可以通过上述各个单元的具体工作过程来实现,因此,本申请实施例提供的基于物联网的智能汇流传送方法中的各个步骤的具体执行过程和有益效果,在此不复赘述。
[0114] 在本申请提供的又一实施例中,还提供了一种计算机可读存储介质,该计算机可读存储介质中存储有指令,当其在计算机上运行时,使得计算机执行上述实施例中任一所述的基于物联网的智能汇流传送方法。
[0115] 在本申请提供的又一实施例中,还提供了一种包含指令的计算机程序产品,当其在计算机上运行时,使得计算机执行上述实施例中任一所述的基于物联网的智能汇流传送方法。
[0116] 本领域内的技术人员应明白,本申请实施例中的实施例可提供为方法、系统、或计算机程序产品。因此,本申请实施例中可采用完全硬件实施例、完全软件实施例、或结合软件和硬件方面的实施例的形式。而且,本申请实施例中可采用在一个或多个其中包含有计算机可用程序代码的计算机可用存储介质(包括但不限于磁盘存储器、CD‑ROM、光学存储器等)上实施的计算机程序产品的形式。
[0117] 本申请实施例中是参照根据本申请实施例中实施例的方法、设备(系统)、和计算机程序产品的流程图和/或方框图来描述的。应理解可由计算机程序指令实现流程图和/或方框图中的每一流程和/或方框、以及流程图和/或方框图中的流程和/或方框的结合。可提供这些计算机程序指令到通用计算机、专用计算机、嵌入式处理机或其他可编程数据处理设备的处理器以产生一个机器,使得通过计算机或其他可编程数据处理设备的处理器执行的指令产生用于实现在流程图一个流程或多个流程和/或方框图一个方框或多个方框中指定的功能的装置。
[0118] 这些计算机程序指令也可存储在能引导计算机或其他可编程数据处理设备以特定方式工作的计算机可读存储器中,使得存储在该计算机可读存储器中的指令产生包括指令装置的制造品,该指令装置实现在流程图一个流程或多个流程和/或方框图一个方框或多个方框中指定的功能。
[0119] 这些计算机程序指令也可装载到计算机或其他可编程数据处理设备上,使得在计算机或其他可编程设备上执行一系列操作步骤以产生计算机实现的处理,从而在计算机或其他可编程设备上执行的指令提供用于实现在流程图一个流程或多个流程和/或方框图一个方框或多个方框中指定的功能的步骤。
[0120] 尽管已描述了本申请实施例中的优选实施例,但本领域内的技术人员一旦得知了基本创造性概念,则可对这些实施例作出另外的变更和修改。所以,所附权利要求意欲解释为包括优选实施例以及落入本申请实施例中范围的所有变更和修改。
[0121] 显然,本领域的技术人员可以对本申请实施例中实施例进行各种改动和变型而不脱离本申请实施例中实施例的精神和范围。这样,倘若本申请实施例中实施例的这些修改和变型属于本申请实施例中权利要求及其等同技术的范围之内,则本申请实施例中也意图包含这些改动和变型在内。
专利地区:河北
专利申请日期:2022-09-21
专利公开日期:2022-12-30
专利公告号:CN115215059B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




