 产学研创新服务平台(全国)


一种基于升沉补偿平台多液压缸并联运动的同步控制方法
更新时间:2026-11-01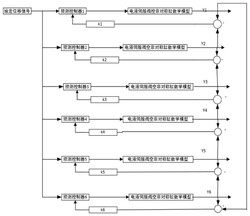 专利申请类型:发明专利;
地区:江苏-镇江;
源自:镇江高价值专利检索信息库;
一种基于升沉补偿平台多液压缸并联运动的同步控制方法
摘要:本发明公开了一种基于升沉补偿平台多液压缸并联运动的同步控制方法,包括如下步骤:建立电液伺服阀控非对称液压缸系统的数学模型;基于建立的数学模型设计预测控制器,获得最优控制律,控制单电液伺服通道实现精确的位置跟踪;基于预测控制器结合环形耦合的控制策略设计同步补偿控制器,补偿六个液压缸之间的同步误差,实现对多电液伺服阀控非对称缸通道的同步控制。本发明实现对单电液伺服阀控非对称缸通道的位置控制,对多电液伺服控非对称缸通道的同步控制,提高系统的位置控制精度以及同步控制性能,保证升沉补偿平台的稳定运作补偿船舶的不规则运动。
专利类型:发明专利
专利申请号:CN202110671508.4
专利申请(专利权)人:江苏科技大学
权利人地址:江苏省镇江市京口区梦溪路2号
专利发明(设计)人: 潘梦婷 ,张冰 ,赵强 ,周萌萌 ,左思雨
主权利要求:一种基于升沉补偿平台多液压缸并联运动的同步控制方法
技术领域
[0001] 本发明涉及多缸同步控制领域,具体涉及一种基于升沉补偿平台多液压缸并联运动的同步控制方法。
背景技术
[0002] 目前我国海上风电场的设计寿命一般为25年,对于沿海风电场来说,海况相对稳定。而对于远洋风电场来说,在进行海上作业时,因海风和海浪的作用无法避免的产生横摇、纵摇、艏摇、横荡、纵荡、垂荡六个自由度的运动,这些干扰会影响海上风电场的稳定运行以及延长风机平台与船舶之间的可作业时间。六个自由度的升沉补偿平台搭载舷梯可有效隔离载体上的运动,提供一个相对稳定的工作平台。研究如何使平台处于相对稳定的运动状态至关重要。
[0003] 六自由度升沉补偿平台共有六个相同的电液伺服阀控液压缸通道,为保证平台的稳定,需要对六个液压缸进行同步控制,使六个通道相互协调。目前对于多缸同步控制这一方面也是越来越关注,获得了很多的科研成果。但仍存在以下几个方面的不足:
[0004] 1、采用诸如偏差耦合、环形耦合、相邻交叉耦合的同步控制策略能够降低控制结构的复杂性,即使存在大干扰时也能快速的响应,且能对跟踪误差进行补偿,这样使得同步控制精度也会有所提高。目前在多电机同步控制系统中应用较多,但是在电液伺服系统中的工程应用较少;
[0005] 2、工程上使用的多缸同步电液伺服控制系统,其基本原理没有太大的差别,电液伺服阀的性能对系统性能影响很大,同步系统的精度在一定的程度上受限于元件的特性。
[0006] 3、多缸同步控制不仅存在过冲大、过渡过程中同步精度低、系统可靠性低等问题,且电液伺服系统中也有诸如非线性、参数不确定性、模型不确定性等的影响。
[0007] 所以,需要一个新的技术方案来解决上述问题。
发明内容
[0008] 发明目的:为了克服现有技术中存在的不足,提供一种基于升沉补偿平台多液压缸并联运动的同步控制方法,其用广义预测控制算法对六个电液伺服阀控非对称液压缸进行控制,实现对单电液伺服阀控非对称缸通道的位置控制,对多电液伺服控非对称缸通道的同步控制,提高系统的位置控制精度以及同步控制性能,保证升沉补偿平台的稳定运作补偿船舶的不规则运动。
[0009] 技术方案:为实现上述目的,本发明提供一种基于升沉补偿平台多液压缸并联运动的同步控制方法,包括如下步骤:
[0010] S1:建立电液伺服阀控非对称液压缸系统的数学模型;
[0011] S2:基于建立的数学模型设计预测控制器,获得最优控制律,控制单电液伺服通道实现精确的位置跟踪;
[0012] S3:基于步骤S2的预测控制器结合环形耦合的控制策略设计同步补偿控制器,补偿六个液压缸之间的同步误差,实现对多电液伺服阀控非对称缸通道的同步控制。
[0013] 进一步地,所述步骤S1中电液伺服阀控非对称缸系统以惯性负载为主,无弹性负载,采用单出杆液压缸,电液伺服阀控非对称液压缸系统主要包括伺服放大器、电液伺服阀、液压缸和位移传感器,根据阀控非对称缸的流量连续性方程、阀的流量方程以及液压缸和负载的力平衡方程以及主要元件传递函数建立阀控非对称液压缸系统的数学模型。
[0014] 进一步地,所述步骤S1中数学模型的建立方法具体为:
[0015] 伺服放大器为驱动电液伺服阀阀芯运动的功率放大器,将电压信号转换为电液伺服阀所能接受的电流信号,可视为比例环节,其传递函数为:
[0016]
[0017] 式(1)中Ka为放大器比例增益;I为电液伺服阀电流控制信号;U为伺服放大器输入电压信号;
[0018] 电液伺服阀的传递函数取决于液压固有频率的大小,当液压固有频率为电液伺服阀频宽的3‑5倍时,通常看作二阶振荡环节,其传递函数为:
[0019]
[0020] 式(2)中ksv为电液伺服阀的流量增益,wsv为电液伺服阀的固有频宽,ζsv为电液伺服阀的阻尼比;
[0021] 伺服阀的主阀芯采用滑阀结构,假定阀是零开口四边滑阀,四个节流窗口是匹配和对称的,阀的线性化流量方程为:
[0022] qL=Kqxv‑KcpL(3)
[0023] 式(3)中,qL为负载流量;Kc为滑阀流量压力系数;pL为负载压力;
[0024] 伺服阀到液压缸的流量连续性方程为:
[0025]
[0026] 式(4)中,Cip为液压缸内泄漏系数;V1为液压缸无杆腔的容积;βe为有效体积弹性模量;
[0027] 液压缸的输出力与负载力平衡方程为:
[0028]
[0029] 式(5)中,A1、A2分别为液压缸无杆腔和有杆腔的有效作用面积;P1、P2分别为液压缸无杆腔和有杆腔压力;xp为活塞杆位移,Bp为粘性阻尼系数;FL为理论负载力(惯性力、粘性阻尼力、弹性力和任意外负载力),K为负载刚度;
[0030] 工程上将忽略弹性负载时的执行元件和被控对象视为一个积分与二阶环节的组合;液压缸的传递函数为:
[0031]
[0032] 式(6)中,A1为液压缸的有效作用面积,ξh为液压缸‑负载质量系统的阻尼比,wh为液压缸‑负载质量系统的固有频率;
[0033] 位移传感器将位移信号转化为电压信号,位移传感器的比例系数为:
[0034]
[0035] 式(7)中,l为液压缸长度变化信号,uf为位移传感器输出电压信号,kf为位移传感器增益;
[0036] 电液位置伺服系统的开环传递函数为:
[0037]
[0038] 式(8)中,ka为伺服阀放大器的比例系数,kf为位移传感器增益。
[0039] 进一步地,所述步骤S2中预测控制器的设计方法为:
[0040] 将电液位置伺服系统的开环传递函数进行离散化处理,得到差分方程,确定为预测控制采用的CARIMA模型,并进行时间平移,得到系统的输入输出模型差分方程:
[0041] y(k)+a1y(k‑1)+…+any(k‑n)=b0u(k‑1)+…+bmu(k‑m‑1)(9)[0042] 由此确定A(z‑1)和B(z‑1),na,nb的阶次;
[0043]
[0044]
[0045] 预测控制采用受控自回归积分滑动平均过程模型(CARIMA),其表达形式为:
[0046] A(z‑1)yi(k)=B(z‑1)ui(k‑1)+C(z‑1)ξ(k)/(1‑z‑1)(12)[0047] 即:
[0048] 式(13)中,
[0049] 根据系统的差分方程,可知na,nb为阶次,根据被控对象和要求可确定预测长度P,控制长度M(M≤P),控制加权矩阵R,控制误差加权矩阵Q;
[0050] 讨论C(z‑1)=1时的控制,对k+j时刻每个系统的输出进行预测,引入丢番图方程为:
[0051]
[0052] 式(14)为Ej(z‑1),Fj(z‑1),Gj(z‑1),Lj(z‑1),Hj(z‑1)可表示为如下形式:
[0053]
[0054] 式(15)中Ej(z‑1),Fj(z‑1),Gj(z‑1),Lj(z‑1),Hj(z‑1)的系数可以通过递归计算得到,由式13‑14可得到每个系统未来k+j时刻系统的输出预测方程为:
[0055] yi(k+j)=Lj(z‑1)Δui(k+j‑1)+Hj(z‑1)Δui(k‑1)+Fj(z‑1)yi(k)+Ej(z‑1)ξ(k+j)(16)[0056] 每个系统未来k+j时刻系统的输出预测与基于k时刻和以前时刻的输入输出数据对未来k+j时刻系统的最佳输出预测之间的关系如下:
[0057] yi(k+j)=yi*(k+j|k)+Ej(z‑1)ξ(k+j)(17)
[0058] 式(17)中,yi*(k+j|k)为每个系统基于k时刻和以前时刻的输入输出数据对未来k+j时刻系统的最佳输出预测,即每个系统的输出预测模型为:
[0059] yi*(k+j|k)=Lj(z‑1)Δui(k+j‑1)+Hj(z‑1)Δui(k‑1)+Fj(z‑1)yi(k)(18)[0060] 每个系统未来模型预测最优输出向量为:
[0061] Yi*(k)=[yi*(k+1∣k),yi*(k+2∣k),…,yi*(k+P∣k)]T(19)[0062] 其中,
[0063] 式(20)中yi(k+j)=Hj(z‑1)Δui(k‑1)+Fj(z‑1)yi(k)
[0064] 由式18‑20可知输出最优预测值的向量形式为:
[0065]
[0066] 式(21)中,
[0067] 为了减少超调,选取参考轨迹yr(k)为如下形式:
[0068]
[0069] 式(22)中yi(k)为对象输出,yr(k+j)为未来k+j时刻的期望输出即参考轨迹,r为设定值,a为影响电液系统动态响应的柔化因子,0<a<1;
[0070] 采用输出误差和控制增量加权的二次型性能指标函数作为系统优化目标函数,使对象的输出yi(k)沿参考轨迹yr(k+j)逼近,其性能指标函数为:
[0071]
[0072] 式(23)中,E为期望输出,λ是影响跟踪误差的控制加权因子,λ>0时,性能指标函数可表示为:
[0073]
[0074] 将J最小化,可得现在与未来控制增向量为:
[0075]
[0076] 最终控制律为:ui(k)=Δui(k)+ui(k‑1)。(26)[0077] 进一步地,所述步骤S3中同步补偿控制器采用预测控制器,通过环形耦合的控制方式补偿自身通道的位置跟踪误差和相邻两通道的同步误差,其具体步骤如下:
[0078] 定义位置跟误差和同步误差:
[0079] 位置跟踪误差:ei(k)=yr(k)‑y*i(k)(i≤6)
[0080] 其中
[0081] 同步误差:
[0082] 同步补偿控制器的步骤根据预测控制器来设计,步骤相同。将同步误差反馈到广义预测控制器中,利用广义预测控制算法对系统进行多步预测、滚动优化、反馈校正等步骤处理得到每个伺服通道的最优的同步控制增量,其可表示为:
[0083]
[0084] 其中
[0085] 式(28)、(29)中,λ为控制参数,k为同步补偿系数,k(Yi(k)‑Yi+1(k))是为了抵消耦合产生的同步误差设计的反馈补偿;从而抵消因耦合产生的同步误差对各个伺服通道的影响。
[0086] 取式(28)中矩阵的第一行记为Δui(k),则每个系统所需的控制量为:
[0087] ui(k)=ui(k‑1)+Δui(k)(30)
[0088] 以液压缸一为例,将伺服通道一与伺服通道二之间产生的同步误差反馈到伺服通道一的广义预测控制器中进行补偿,得到其控制增量为:
[0089]
[0090] 其中
[0091] 取式(31)中ΔU1的第一行记为Δu1(k),则伺服通道一的最优控制量为:u1(k)=u1(k‑1)+Δu1(k);以次类推可得到其余五个伺服通道的控制量分别为u2(k),u3(k),u4(k),u5(k),u6(k)。
[0092] 有益效果:本发明与现有技术相比,利用广义预测控制算法,获得最优控制律控制单通道电液伺服非对称液压缸系统,提高系统单通道的位置控制性能,进一步将预测控制与环形耦合结合,构建同步误差补偿器,简化控制器结构,补偿通道自身的跟踪误差以及相邻通道之间的同步误差,使六个电液伺服阀控非对称液压缸通道同步运动,从而提高多液压缸运动的同步控制精度、动态响应速率,降低系统的静态误差和不稳定性,提高多通道之间的协调性能,使升沉补偿平台稳定运作。
附图说明
[0093] 图1是本发明方法的控制示意图;
[0094] 图2是电液伺服阀控非对称缸的结构示意图;
[0095] 图3是电液伺服伺服系统的位置传递函数示意图;
[0096] 图4是预测控制器原理图;
[0097] 图5是预测控制与模糊PID控制分别作用于系统,系统单通道输出对期望指令位置跟踪仿真对比图;
[0098] 图6~图14分别是基于广义预测控制的环形耦合控制与主从模糊PID控制的位置控制、跟踪误差以及同步误差仿真对比图。
具体实施方式
[0099] 下面结合附图和具体实施例,进一步阐明本发明,应理解这些实施例仅用于说明本发明而不用于限制本发明的范围,在阅读了本发明之后,本领域技术人员对本发明的各种等价形式的修改均落于本申请所附权利要求所限定的范围。
[0100] 本发明提供一种基于升沉补偿平台多液压缸并联运动的同步控制方法,参照图1,其包括如下步骤:
[0101] S1:建立电液伺服阀控非对称液压缸系统的数学模型:
[0102] 如图2和3所示分别为电液伺服阀控非对称缸的结构示意图和电液伺服伺服系统的位置传递函数示意图,电液伺服阀控非对称缸系统以惯性负载为主,无弹性负载,采用单出杆液压缸,电液伺服阀控非对称液压缸系统主要包括伺服放大器、电液伺服阀、液压缸和位移传感器,根据阀控非对称缸的流量连续性方程、阀的流量方程以及液压缸和负载的力平衡方程以及主要元件传递函数建立阀控非对称液压缸系统的数学模型;
[0103] 数学模型的建立方法具体为:
[0104] 伺服放大器为驱动电液伺服阀阀芯运动的功率放大器,将电压信号转换为电液伺服阀所能接受的电流信号,可视为比例环节,其传递函数为:
[0105]
[0106] 式(1)中Ka为放大器比例增益;I为电液伺服阀电流控制信号;U为伺服放大器输入电压信号;
[0107] 电液伺服阀的传递函数取决于液压固有频率的大小,当液压固有频率为电液伺服阀频宽的3‑5倍时,通常看作二阶振荡环节,其传递函数为:
[0108]
[0109] 式(2)中ksv为电液伺服阀的流量增益,wsv为电液伺服阀的固有频宽,ζsv为电液伺服阀的阻尼比;
[0110] 伺服阀的主阀芯采用滑阀结构,假定阀是零开口四边滑阀,四个节流窗口是匹配和对称的,阀的线性化流量方程为:
[0111] qL=Kqxv‑KcpL(3)
[0112] 式(3)中,qL为负载流量;Kc为滑阀流量压力系数;pL为负载压力;
[0113] 伺服阀到液压缸的流量连续性方程为:
[0114]
[0115] 式(4)中,Cip为液压缸内泄漏系数;V1为液压缸无杆腔的容积;βe为有效体积弹性模量;
[0116] 液压缸的输出力与负载力平衡方程为:
[0117]
[0118] 式(5)中,A1、A2分别为液压缸无杆腔和有杆腔的有效作用面积;P1、P2分别为液压缸无杆腔和有杆腔压力;xp为活塞杆位移,Bp为粘性阻尼系数;FL为理论负载力(惯性力、粘性阻尼力、弹性力和任意外负载力),K为负载刚度;
[0119] 工程上将忽略弹性负载时的执行元件和被控对象视为一个积分与二阶环节的组合;液压缸的传递函数为:
[0120]
[0121] 式(6)中,A1为液压缸的有效作用面积,ξh为液压缸‑负载质量系统的阻尼比,wh为液压缸‑负载质量系统的固有频率;
[0122] 位移传感器将位移信号转化为电压信号,位移传感器的比例系数为:
[0123]
[0124] 式(7)中,l为液压缸长度变化信号,uf为位移传感器输出电压信号,kf为位移传感器增益;
[0125] 电液位置伺服系统的开环传递函数为:
[0126]
[0127] 式(8)中,ka为伺服阀放大器的比例系数,kf为位移传感器增益。
[0128] S2:基于建立的数学模型设计预测控制器,获得最优控制律,控制单电液伺服通道实现精确的位置跟踪:
[0129] 如图4所示,预测控制器的设计方法为:
[0130] 将电液位置伺服系统的开环传递函数进行离散化处理,得到差分方程,确定为预测控制采用的CARIMA模型,并进行时间平移,得到系统的输入输出模型差分方程:
[0131] y(k)+a1y(k‑1)+…+any(k‑n)=b0u(k‑1)+…+bmu(k‑m‑1)(9)[0132] 由此确定A(z‑1)和B(z‑1),na,nb的阶次;
[0133]
[0134]
[0135] 预测控制采用受控自回归积分滑动平均过程模型(CARIMA),其表达形式为:
[0136] A(z‑1)yi(k)=B(z‑1)ui(k‑1)+C(z‑1)ξ(k)/(1‑z‑1)(12)[0137] 即:
[0138] 式(13)中,
[0139] 根据系统的差分方程,可知na,nb为阶次,根据被控对象和要求可确定预测长度P,控制长度M(M≤P),控制加权矩阵R,控制误差加权矩阵Q;
[0140] 讨论C(z‑1)=1时的控制,对k+j时刻每个系统的输出进行预测,引入丢番图方程为:
[0141]
[0142] 式(14)为Ej(z‑1),Fj(z‑1),Gj(z‑1),Lj(z‑1),Hj(z‑1)可表示为如下形式:
[0143]
[0144] 式(15)中Ej(z‑1),Fj(z‑1),Gj(z‑1),Lj(z‑1),Hj(z‑1)的系数可以通过递归计算得到,由式13‑14可得到每个系统未来k+j时刻系统的输出预测方程为:
[0145] yi(k+j)=Lj(z‑1)Δui(k+j‑1)+Hj(z‑1)Δui(k‑1)+Fj(z‑1)yi(k)+Ej(z‑1)ξ(k+j)(16)[0146] 每个系统未来k+j时刻系统的输出预测与基于k时刻和以前时刻的输入输出数据对未来k+j时刻系统的最佳输出预测之间的关系如下:
[0147] yi(k+j)=yi*(k+j|k)+Ej(z‑1)ξ(k+j)(17)
[0148] 式(17)中,yi*(k+j|k)为每个系统基于k时刻和以前时刻的输入输出数据对未来k+j时刻系统的最佳输出预测,即每个系统的输出预测模型为:
[0149] yi*(k+j|k)=Lj(z‑1)Δui(k+j‑1)+Hj(z‑1)Δui(k‑1)+Fj(z‑1)yi(k)(18)[0150] 每个系统未来模型预测最优输出向量为:
[0151] Yi*(k)=[yi*(k+1∣k),yi*(k+2∣k),…,yi*(k+P∣k)]T(19)[0152] 其中,‑1 ‑1
式(20)中yi(k+j)=Hj(z )Δui(k‑1)+Fj(z )yi(k)
[0153] 由式18‑20可知输出最优预测值的向量形式为:
[0154]
[0155] 式(21)中,
[0156] 为了减少超调,选取参考轨迹yr(k)为如下形式:
[0157]
[0158] 式(22)中yi(k)为对象输出,yr(k+j)为未来k+j时刻的期望输出即参考轨迹,r为设定值,a为影响电液系统动态响应的柔化因子,0<a<1;
[0159] 采用输出误差和控制增量加权的二次型性能指标函数作为系统优化目标函数,使对象的输出yi(k)沿参考轨迹yr(k+j)逼近,其性能指标函数为:
[0160]
[0161] 式(23)中,E为期望输出,λ是影响跟踪误差的控制加权因子,λ>0时,性能指标函数可表示为:
[0162]
[0163] 将J最小化,可得现在与未来控制增向量为:
[0164]
[0165] 最终控制律为:ui(k)=Δui(k)+ui(k‑1)(26)[0166] S3:基于步骤S2的预测控制器结合环形耦合的控制策略设计同步补偿控制器,补偿六个液压缸之间的同步误差,实现对多电液伺服阀控非对称缸通道的同步控制。
[0167] 同步补偿控制器采用预测控制器,通过环形耦合的控制方式补偿自身通道的位置跟踪误差和相邻两通道的同步误差,其具体步骤如下:
[0168] 定义位置跟误差和同步误差:
[0169] 位置跟踪误差:ei(k)=yr(k)‑y*i(k)(i≤6)
[0170] 其中
[0171] 同步误差:
[0172] 同步补偿控制器的步骤根据预测控制器来设计,步骤相同。将同步误差反馈到广义预测控制器中,利用广义预测控制算法对系统进行多步预测、滚动优化、反馈校正等步骤处理得到每个伺服通道的最优的同步控制增量,其可表示为:
[0173]
[0174] 其中
[0175] 式(28)、(29)中,λ为控制参数,k为同步补偿系数,k(Yi(k)‑Yi+1(k))是为了抵消耦合产生的同步误差设计的反馈补偿;从而抵消因耦合产生的同步误差对各个伺服通道的影响。
[0176] 取式(28)中矩阵的第一行记为Δui(k),则每个系统所需的控制量为:
[0177] ui(k)=ui(k‑1)+Δui(k)(30)
[0178] 本实施例以液压缸一为例,将伺服通道一与伺服通道二之间产生的同步误差反馈到伺服通道一的广义预测控制器中进行补偿,得到其控制增量为:
[0179]
[0180] 其中
[0181] 取式(31)中ΔU1的第一行记为Δu1(k),则伺服通道一的最优控制量为:u1(k)=u1(k‑1)+Δu1(k);以次类推可得到其余五个伺服通道的控制量分别为u2(k),u3(k),u4(k),u5(k),u6(k)。
[0182] 基于上述技术方案,为了验证本发明方法的效果,进行如下仿真实验:
[0183] 在matlab中仿真设计的预测控制器的性能并与模糊PID控制作比较,选取电液伺服阀控非对称称液压缸系统的参数为:
[0184] 液压缸无杆腔直径D=50mm,有杆腔直径为d=36mm,有效行程为280mm,单个液压缸的惯性负载mt=60kg,液压缸‑负载质量系统的阻尼比ξh=0.15;液压油的体积弹性模量9 ‑3 3
βe=0.7×10 Pa;液压缸两腔的总容积Vt=2.7×10 m ;电液伺服阀的固有频率ωsv=
85Hz,阻尼比ξsv=0.8,额定流量Qsv=30L/min,额定控制电流为Ic=8mA,阀的流量增益Ksv
3 ‑3 2
=0.0625m/(s·A);液压缸的有效作用面积为A1=1.96×10 m
[0185] 预测控制器根据电液伺服系统的数学模型对输出进行预测,在matlab中进行仿真,其仿真制参数为:控制参数为25,预测时域、控制时域为5,输出柔化系数0.2,同步补偿系数为0.5。仿真其对输出期望值的跟踪以及输出的控制量。
[0186] 模糊PID控制器,用模糊PID控制器与预测控制器做对比,在matlab中对模糊PID控制器进行仿真,通过模糊控制优化PID参数来使输出能较好的跟踪设定的期望值,得到优化后的PID控制参数为:kp=0.166,ki=0,kd=0.0598。
[0187] 图5为预测控制与模糊PID控制分别跟踪期望为一的阶跃信号,由图5中可看出预测控制响应速度比模糊PID控制要快,稳定性好,能快速的跟踪设定的期望值。
[0188] 图6~图14为环形耦合GPC控制与主从模糊PID控制的仿真对比图。仿真在主液压缸受到扰动后的位置控制、控制量输出、跟踪误差、同步误差以及与主液压缸相邻的液压缸二和液压缸六的位置控制、跟踪误差、同步误差。设定输入为一阶跃输入,伺服通道一在k为50的时刻受到10%的阶跃负载扰动。主从模糊PID控制下:以伺服通道一的输出作为其余五个伺服通道的输入,当液压缸一受到扰动后,液压缸二和液压缸六位置输出滞后且输出较大,使系统输出不能保持一致,跟踪误差和同步误差波动较大,子液压缸之间相互独立,故液压缸二的同步误差平稳趋向于0。环形耦合GPC控制下:当液压缸一受到扰动后,液压缸二和液压缸六均受影响,但其输出相较于主从控制要小,不存在位置滞后现象,能够快速恢复稳定,抗扰动能力强,当受到扰动后跟踪误差和同步误差较小,波动幅度较小,最大的同步误差相较于主从控制方式下的同步误差要小,具有较好的位置跟踪控制性能和同步控制性能。
专利地区:江苏
专利申请日期:2021-06-17
专利公开日期:2022-12-30
专利公告号:CN113431814B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




