 产学研创新服务平台(全国)


一种植树机器人发明专利
更新时间:2026-11-01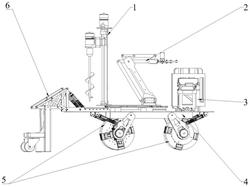 专利申请类型:发明专利;
地区:江苏-镇江;
源自:镇江高价值专利检索信息库;
一种植树机器人
摘要:本发明公开了一种植树机器人,包括装置主体、钻孔装置、种树机械爪和驱动装置,钻孔装置与种树机械爪固定于同一转盘上,转盘设置于装置主体上,并相对装置主体转动,驱动装置包括行走支架、固定连接于装置主体底部的第一驱动电机和第二驱动电机,行走支架上设置若干横行单元,第二驱动电机驱动横行单元带动装置主体左右移动,第一驱动电机输出轴与行走支架固定连接,第一驱动电机和第二驱动电机同步驱动带动装置主体前后移动。将钻孔装置与种树机械爪固定于同一转盘上,实现种树位置的精准定位,减少种树机械爪的动作设计要求,驱动装置可以实现单独前后左右的全向移动,保证了机器人在工作过程中运动动作的最小化,进而提高工作精度。
专利类型:发明专利
专利申请号:CN202210098383.5
专利申请(专利权)人:江苏科技大学
权利人地址:江苏省镇江市京口区梦溪路2号
专利发明(设计)人: 李冲 ,马永鑫 ,谢政谕 ,魏浩 ,方记文 ,王佳
主权利要求:一种植树机器人
技术领域
[0001] 本发明涉及树苗种植,具体是涉及一种植树机器人。
背景技术
[0002] 自动化技术已经在生态保护等领域发挥重要作用,其中自动植树机器人则是一种被广泛应用的生态保护的自动化装置,但是现有技术中的大型植树机器人机械结构的笨重复杂,控制算法复杂,适应性差,导致其目前并未普及,机械结构简单的植树机器人功能单一,还是需要人工辅助,植树效率不高,且移动控制不灵活。
发明内容
[0003] 发明目的:针对以上缺点,本发明提供一种移动灵活、能够全向移动的植树机器人。
[0004] 技术方案:为解决上述问题,本发明采用一种植树机器人,包括装置主体,装置主体上设置用于地面打孔的钻孔装置、用于抓取树苗的种树机械爪和驱动装置,钻孔装置与种树机械爪固定于同一转盘上,转盘设置于装置主体上,并相对装置主体转动,所述驱动装置包括行走支架、固定连接于装置主体底部的第一驱动电机和第二驱动电机,所述行走支架上设置若干横行单元,横行单元包括设置于行走支架上的两个齿轮、嵌于行走支架内的驱动蜗杆,两个齿轮外侧套设链条,链条外侧设置链条齿,链条齿与驱动蜗杆啮合,所述第二驱动电机驱动蜗杆转动带动链条齿传动,从而带动装置主体沿驱动蜗杆轴向移动,所述第一驱动电机输出轴与行走支架固定连接,第一驱动电机和第二驱动电机同时工作而带动行走支架与驱动蜗杆同步转动时,行走支架带动装置主体前后移动。
[0005] 进一步的,所述驱动装置还包括分别安放第一驱动电机和第二驱动电机的两个电机支架,所述电机支架一端与装置主体铰接,电机支架另一端通过减震器连接于装置主体底部。
[0006] 进一步的,所述装置主体底部设置两个前后排列的驱动装置。
[0007] 进一步的,所述装置主体包括车体底板、固定设置于车体底板上的转盘电机,所述转盘电动输出轴竖直延伸,且转盘电机输出端固定连接有主动齿轮,所述转盘位于车体底板的中部,且转盘底部固定设置有从动齿轮,从动齿轮与主动齿轮啮合,所述钻孔装置和种树机械爪相对的固定于转盘两侧。
[0008] 进一步的,所述钻孔装置包括自车体底板向上竖直延伸的竖直丝杆、驱动竖直丝杆转动的丝杆电机、沿竖直丝杆移动的滑块,所述滑块上固定连接有钻头电机,钻头电机输出端连接有竖直向下的钻头。
[0009] 进一步的,还包括设置于车体底板前端的树苗传送装置,所述树苗传送装置包括竖直延伸的滚轴、围绕滚轴外侧的滚轴挡板、驱动滚轴转动的滚轴电机,所述滚轴电机固定设置于车体底板上,所述滚轴外周设置若干竖直延伸的传送拨页,相邻两个传送拨页、滚抽侧面和滚轴挡板内壁之间形成容纳树苗的空间,所述滚轴挡板与车体底板固定连接,滚轴挡板设置缺口用于树苗的取出。
[0010] 进一步的,还包括覆土装置,所述覆土装置包括分别设置于车体底板后端左右两侧的两个覆土支架,每个覆土支架底部均设置覆土挡板,所述每个覆土挡板后侧固定连接有万向轮。
[0011] 进一步的,所述覆土支架包括固定连接覆土挡板的折叠支架、折叠座和覆土减震器,所述折叠座固定于车体底板上方,折叠座设置若干档位孔,所述覆土减震器一端与折叠支架铰接,折叠支架与折叠座端部铰接;所述折叠支架展开时,覆土减震器另一端定位于折叠座的档位孔内,折叠支架、覆土减震器、折叠座形成稳定支撑结构支撑覆土挡板覆土;所述折叠支架收缩时,覆土减震器和折叠支架均收容于折叠座内,覆土装置收起位于车体底板上方,。
[0012] 进一步的,所述折叠支架包括第一折叠杆、第二折叠杆、第三折叠杆、第四折叠杆、第五折叠杆、第六折叠杆、第七折叠杆,所述第四折叠杆一端与第五折叠杆一端和折叠座端部铰接,第四折叠杆另一端与覆土减震器一端、第三折叠杆一端、第一折叠杆一端铰接,第五折叠杆另一端与第二折叠杆一端、第七折叠杆一端铰接,第二折叠杆一端另一端与第三折叠杆中间铰接,第七折叠杆另一端与第六折叠杆中间部分铰接,第三折叠杆另一端与第六折叠杆一端铰接,第二折叠杆、第七折叠杆、第三折叠杆、第六折叠杆铰接形成平行四边形,所述第一折叠杆另一端与第六折叠杆另一端铰接,且第一折叠杆包括两个相互铰接的折叠杆单元。
[0013] 进一步的,所述种树机械爪包括机械爪底座、大臂连杆、第一小臂连杆、第二小臂连杆和机械手爪,所述机械底座上设置第一驱动舵机和第二驱动舵机,第一驱动舵机驱动大臂连杆摆动,第二驱动舵机驱动第一小臂连杆摆动,所述第二小臂连杆一端与第一小臂连杆铰接,且大臂连杆端部与第二小臂连杆杆身铰接,第二小臂连杆另一端连接机械手爪。
[0014] 有益效果:本发明相对于现有技术,其显著优点是将钻孔装置与种树机械爪固定于同一转盘上,实现种树位置的精准定位,以及减少种树机械爪的动作设计要求,使装置结构更简单,驱动装置可以实现单独前后左右的全向移动,灵活的全向移动保证了机器人在工作过程中运动动作的最小化,进而提高工作精度。覆土装置可以通过机械结构和机器人的正常运动完美完成树坑填土的工作,大大减少了控制负担,同时还配置不同档位以适应不同的工作环境。
附图说明
[0015] 图1为本发明植树机器人的整体结构示意图;
[0016] 图2为本发明植树机器人的分解示意图;
[0017] 图3为本发明中装置主体的结构示意图;
[0018] 图4为本发明中装置主体的分解示意图;
[0019] 图5为本发明中钻孔装置的结构示意图;
[0020] 图6为本发明中钻孔装置的分解示意图;
[0021] 图7为本发明中种树机械爪的结构示意图;
[0022] 图8为本发明中树苗传送装置的结构示意图;
[0023] 图9为本发明中树苗传送装置的分解示意图;
[0024] 图10为本发明中驱动装置的结构示意图;
[0025] 图11为本发明中驱动装置的分解示意图;
[0026] 图12为本发明中覆土装置的结构示意图;
[0027] 图13为本发明中覆土装置折叠后的结构示意图。
具体实施方式
[0028] 如图1和图2所示,本实施例中的一种植树机器人,包括用于对地面进行打孔钻取树坑的钻孔装置1、用于抓取树苗并种下的种树机械爪2、用于存放树苗的树苗传送装置3、装置主体4、驱动机器人移动的驱动装置5和对种下的树苗进行覆土的覆土装置6。如图3和图4所示,装置主体4作为机器人的主体,为其他各个装置的装配提供接口,装置主体4包括车体底板47,车体底板47前端上表面两侧固定设置电池架45,电池架45上方固定连接电池座46用于安装电池44。车体底板47前端上表面中间设置树苗传送装置3,如图8和图9所示,树苗传送装置3包括竖直延伸的滚轴、围绕滚轴外侧的滚轴挡板36、驱动滚轴转动的滚轴电机34,滚轴电机34固定设置于车体底板47上,滚轴电机34输出轴竖直向上延伸,并与滚轴连接,滚轴外周均匀设置若干竖直延伸的传送拨页31,相邻两个传送拨页31、滚抽侧面和滚轴挡板36内壁之间形成容纳树苗的空间,滚轴底面固定连接滚轴连接板,滚轴连接板通过电机连接件35与滚轴电机34输出端连接,传送拨页31底面固定在滚轴连接板上,滚轴连接板用于承放树苗,滚轴连接板底部固定连接牛眼轴承32,牛眼轴承32与滚轴挡板36内部底面相接触,保证传送拨页31在旋转过程中的平稳性,其中滚轴挡板36作为树苗存放空间的封闭件,保证树苗存放过程中的姿态,滚轴挡板36通过25mm铝柱33与车体底板47固定连接,滚轴挡板36设置缺口用于种树机械爪2将树苗的取出,滚轴电机34驱动滚轴旋转,切换位于滚轴挡板36缺口处的树苗容纳空间。
[0029] 车体底板47中部开有圆形孔,圆形孔中安装有转盘电机410,在本实施例中转盘电机410采用6020直流无刷电机,转盘电动410输出轴竖直延伸,延伸至车体底板47上表面,转盘电机410输出端通过主动齿轮垫块49固定连接有主动齿轮43,主动齿轮43与从动齿轮41啮合,传动比为1:3,从动齿轮41上表面固定连接转盘42,转盘42位于车体底板47的中部,从动齿轮41下表面通过螺丝连接有从动齿轮垫块415,从动齿轮41通过从动齿轮垫块415与铝转盘413连接,并相对铝转盘413旋转,铝转盘413通过螺栓固定连接于车体底板47上,转盘42通过牛眼轴承416与车体底板47上面相接触,牛眼轴承416对转盘42进行支撑保护,保证其运动过程中的平稳性。转盘电动410通过30mm铝柱412与电机固定板411嵌入至车体底板
47下表面并与之固连,车体底板47下表面通过螺栓相连接的铝管413和角连接件48作为驱动装置5的装配接口以实现组装。
[0030] 钻孔装置1和种树机械爪2相对的固定于转盘42两侧,如图5和图6所示,钻孔装置1包括自车体底板47向上竖直延伸的竖直导轨112、延伸方向平行竖直导轨112的竖直丝杆110、驱动竖直丝杆转动的丝杆电机11、沿竖直丝杆移动的滑块116,钻孔装置1设置两根平行的竖直导轨112,竖直导轨112固定于导轨底板113侧面,导轨底板113竖直延伸,两根导轨底板113上端固定连接导轨电机固定板13,导轨底板113下端通过角连接件111与转盘固定连接,两根竖直导轨112通过卧式光轴座12和立式光轴座14固定于导轨电机固定板13上,丝杆电机11固定安装于导轨电机固定板13上,丝杆电机11输出轴竖直向下延伸,并通过联轴器119固定连接竖直丝杆110,驱动竖直丝杆110转动,竖直丝杆110通过卧式丝杆座19定位于转盘42上,竖直丝杆110上螺纹连接有丝杠螺母座117,丝杠螺母座117与滑块116固定连接,滑块116在竖直导轨112上滑动,导轨底板113对滑块116的滑动进行限位,滑块116通过铝柱115与导轨载板副板114固定连接,导轨载板副板114上固定连接有钻头电机,钻头电机
16输出端连接有竖直向下的钻头18,丝杆电机11驱动竖直丝杆110转动,从而驱动滑块116沿竖直导轨112上下移动,带动钻头18上下移动,钻头电机16转动带动钻头进行钻孔。
[0031] 如图7所示,种树机械爪2包括机械爪底座214、大臂连杆、第一小臂连杆、第二小臂连杆和机械手爪21,机械底座214固定设置于转盘42上,机械底座214上设置第一驱动舵机215和第二驱动舵机213,大臂连杆包括第一大臂连杆212、第二大臂连杆210、第一大臂支撑杆211、第二大臂支撑杆25,第一驱动舵机215输出端与第一大臂连杆212一端铰接,第一大臂连杆212另一端与第二大臂连杆210一端铰接,第二大臂连杆210另一端通过法兰轴承28和臂间连接件29与第一大臂支撑杆211一端铰接,第一大臂支撑杆211另一端与转盘42铰接,第二大臂支撑杆25平行于第一大臂支撑杆211,第二大臂支撑杆25一端与转盘42铰接,第一大臂支撑杆211和第二大臂支撑杆25之间通过支撑件217固定连接。第一小臂连杆包括第一小臂连杆Ⅰ216、第一小臂连杆Ⅱ26,第二小臂连杆包括第二小臂连杆Ⅰ24、第二小臂连杆Ⅱ27、第二小臂连杆Ⅲ218。第二驱动舵机213输出端与第一小臂连杆Ⅰ216一端铰接,第一小臂连杆Ⅰ216另一端与第一小臂连杆Ⅱ26一端铰接,第一小臂连杆Ⅱ26另一端与第二小臂连杆Ⅰ24和第二小臂连杆Ⅱ27一端铰接,第二小臂连杆Ⅰ24另一端与手爪连接件23铰接,第二小臂连杆Ⅱ27另一端与臂间连接件29铰接,第二小臂连杆Ⅲ218与第二小臂连杆Ⅰ24平行,第二小臂连杆Ⅲ218一端与第二手爪连接件23铰接另一端与第一大臂支撑杆211铰接,第一大臂支撑杆211与第二小臂连杆Ⅰ24臂身铰接。机械手爪21与第一手爪连接件22和第二手爪连接件23连接。
[0032] 装置主体4底部设置两个前后排列的驱动装置5,如图10和图11所示,驱动装置5包括行走支架51、固定连接于装置主体4底部的第一驱动电机58和第二驱动电机59,行走支架51上设置若干横行单元,在本实施例中设置4个横行单元,横行单元包括设置于行走支架上的两个齿轮54、嵌于行走支架内的驱动蜗杆,两个齿轮54通过齿轮固定件514定位于行走支架51上,两个齿轮54前后并列设置于行走支架51上,且两个齿轮54在同一平面内,两个齿轮
54外侧套设链条53,链条外侧设置链条齿52,链条齿52与驱动蜗杆515啮合,第二驱动电机带动驱动蜗杆转动带动链条齿52传动,链条齿52与地面接触,从而带动装置主体4左右移动,两个驱动装置5保证始终有链条齿52与地面接触,保证装置主体4前后运动过程中任一时刻均能进行左右移动。
[0033] 第一驱动电机输出轴通过法兰座513与连接板56固定连接,连接板56通过20mm铝柱55与行走支架51固定连接,驱动蜗杆515一端与第二驱动电机的输出端固定连接,驱动蜗杆515另一端通过m10推力球轴承512与第一驱动电机连接,第一驱动电机和第二驱动电机带动行走支架51与驱动蜗杆515同步转动时,行走支架51带动装置主体前后移动。驱动装置5设置安放第一驱动电机和第二驱动电机的两个电机支架510,两个电机支架510一端通过m4推力球轴承511与车体底板47两侧的角连接件48铰接,电机支架510另一端通过减震器57连接于车体底板47底部。
[0034] 如图12所示,覆土装置6包括分别设置于车体底板后端左右两侧的两个覆土支架,每个覆土支架底部均设置覆土挡板68,每个覆土挡板68后侧固定连接有万向轮69,为了防止回拢装置重量不够,加装万向轮69,保证更有效地将土回拢扫回以及运动过程中的灵活性;为了保证连杆结构在使用过程中的稳定。覆土支架包括固定连接覆土挡板68的折叠支架、折叠座66和覆土减震器65,折叠座固定于车体底板上方,折叠座设置若干档位孔,实现多挡位调节,能适应多种地形,折叠支架包括第一折叠杆61、第二折叠杆62、第三折叠杆63、第四折叠杆64、第五折叠杆67、第六折叠杆610、第七折叠杆611,第四折叠杆64一端与第五折叠杆67一端和折叠座66端部铰接,第四折叠杆64另一端与覆土减震器65一端、第三折叠杆63一端、第一折叠杆61一端铰接,第五折叠杆67另一端与第二折叠杆62一端、第七折叠杆611一端铰接,第二折叠杆62一端另一端与第三折叠杆63中间铰接,第七折叠杆611另一端与第六折叠杆610中间部分铰接,第三折叠杆63另一端与第六折叠杆610一端铰接,第二折叠杆62、第七折叠杆611、第三折叠杆63、第六折叠杆610铰接形成平行四边形,第一折叠杆
61另一端与第六折叠杆610另一端铰接,且第一折叠杆61包括两个相互铰接的折叠杆单元;
折叠支架展开时,第一折叠杆61的两个折叠杆单元对顶的力形成一个三角形结构,保证连杆结构在使用过程中的稳定,使得第六折叠杆610与第四折叠杆64在运动与回拢过程中保持相对稳定,保证工作质量与工作效率,覆土减震器65另一端定位于折叠座66的档位孔内,保证第四折叠杆64工作时的稳定,折叠支架、覆土减震器65、折叠座形成稳定支撑结构支撑覆土挡板覆土,两结构相互配合,不仅可以使得本装置适应多种且复杂的地形,还能保持整体的稳定性,而且是一个纯机械结构,操作方便简单,容易维护更换;折叠支架收缩时,如图
13所示,覆土减震器65和折叠支架均收容于折叠座66内,覆土挡板68和万向轮69可拆卸连接,在折叠支架收缩时拆下,覆土装置整体收起位于车体底板上方。
[0035] 上述植树机器人的工作过程为:
[0036] 首先,设定树苗传送装置3预先人为放置满额树苗(10颗),具体形式可结合图8、9,并且初始角度准确,机器运行硬件设备没有任何故障,且控制代码可以完美实现控制并且动作平缓稳定,机器人此时正处于工作的第一个工作点。本实施例中智能植树机器人具有明确的前后之分,其中在车体装置4搭载机械覆土装置6的一面为后面,相对之面为前面,且在植树过程中需要保持车身的前后状态,在机器人工作之前要先将机械覆土装置6放置为工作展开状态,将其中第四折叠杆64拉起,覆土减震器65与底部螺丝组合起来与折叠座66上的挡位孔配合,针对不同地形,进行恰当的挡位调节,完成之后进行上电工作,上电之后,树苗传送装置3中6020直流无刷电机34驱动传送拨页31进行转动,将待种植树苗移动至滚轴挡板36的缺口处,保证种树机械爪2可以将其平移取出,钻孔装置1启动,钻头电机16开始工作,钻头18开始旋转,同时丝杆电机11开始工作,导轨平台将电机旋转运动转化为竖直运动进而带动钻头18开始向下运动,直至运动到栽培所需深度,丝杆电机11开始反向运动,完成对于树坑的钻取工作,与此同时种树机械爪2对树苗传送装置3缺口处树苗进行抓取,并且停留至准确的位置,随后装置主体4中的主动齿轮43的转盘电机410开始工作,带动从动齿轮41旋转,进而带动转盘上面的钻孔装置1和种树机械爪2旋转完成两个装置的位置对调,然后,种树机械爪2开始工作进行树苗的放置,准确放置上述已经完成的树坑之中,然后进行种树机械爪2的复位,随后车体装置4中的主动齿轮43的转盘电机410反向工作,带动从动齿轮41反向旋转,进而带动转盘42上面的钻孔装置1和种树机械爪2旋转完成两个装置的位置复位,最后驱动装置5开始工作,带动机器人前行,保证覆土装置6完全通过树坑,将树坑周边的土,填进树坑,保证一颗树苗栽培的完整过程。如果此时种植完一行,机器人进行平移准备下一行树苗的种植。重复上述动作直至完成植树任务。
专利地区:江苏
专利申请日期:2022-01-27
专利公开日期:2022-12-30
专利公告号:CN114431104B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




