 产学研创新服务平台(全国)


一种变转速工况下轴承故障特征提取的广义自相关方法
更新时间:2026-11-01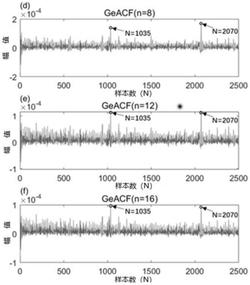 专利申请类型:发明专利;
地区:江苏-镇江;
源自:镇江高价值专利检索信息库;
一种变转速工况下轴承故障特征提取的广义自相关方法
摘要:本发明公开了一种在变转速工况下轴承故障特征提取的广义自相关方法,并结合周期估计方法,实现累计循环和强背景噪声之间的平衡,用于变转速工况下的轴承故障诊断。本发明方法包括:采用阶次跟踪的处理方法,利用瞬时相位信息在阶域中对原始振动信号重采样,大大削弱调频现象;采用广义自相关的方法,考虑多个相邻片段的相关性,进一步削弱背景噪声;在原有NRC方法考虑所有信号片段之间相关性而无法消除累计周期扰动影响的基础上只考虑若干相邻信号片段的相关性,控制周期扰动的累计。该方法与传统方法相比,同时克服了相互制约的信号特征带来的困难,效果较好。
专利类型:发明专利
专利申请号:CN202110913667.0
专利申请(专利权)人:江苏大学,江苏文广朱方新能源科技有限公司
权利人地址:江苏省镇江市京口区学府路301号
专利发明(设计)人: 樊薇 ,徐英淇 ,陈振强 ,蒋峰
主权利要求:一种变转速工况下轴承故障特征提取的广义自相关方法
技术领域
[0001] 本发明属于信号处理领域,具体涉及一种变转速工况下轴承故障特征提取的广义自相关方法。
背景技术
[0002] 滚动轴承是旋转机械中常用的关键部件,尽早准确检测滚动轴承具有重要意义。目前,机械设备的故障诊断与状态检测等领域信号的周期检测具有广泛应用,由于检测环境不可避免存在大量噪声,所以强噪声背景下的周期检测一直是信号检测的难题。传统的时域方法如变异性法和抗噪声相关法(NRC)可以针对强噪声背景周期检测,但仅适用于严格周期信号,因此不能处理被大量累积的循环扰动污染的信号。
[0003] 最常见的周期检测方法是直接使用传统的自相关函数(ACF),ACFR只考虑了两个相邻的信号块,因此在ACF方法中不会累积循环扰动。然而,由于强背景噪声的存在,ACF从观测信号中变换出来的信号仍然被背景噪声所掩盖,因此无法压制强背景噪声。
发明内容
[0004] 针对上述技术问题,本发明提出了一种变转速工况下轴承故障特征提取的广义自相关方法。本发明能够在强背景噪声压制与严格周期信号两个相互约束的特征之间实现平衡。通过仿真和实例验证了GeACF方法优于传统方法的性能。
[0005] 本发明的技术方案为:
[0006] 一种变转速工况下轴承故障特征提取的广义自相关方法,包括以下步骤:
[0007] 步骤S1、对未知故障信号 与强高斯白噪声信号∈(t)融合,获得被测阶次跟踪信号 被测信号 t表示阶次域,噪声
[0008] 其中:时间序列 表示循环信号 的实现,L表示样本总数。
[0009] 步骤S2、将被测信号 进行截取,当L=mN时,将 划分为
[0010] 其中: m表示信号片段数,N表示信号片段的长度,是函数中的自变量。
[0011] 步骤S3、在原有的自相关函数(ACF)基础上提出了广义自相关函数(GeACF):
[0012]
[0013] 其中: 其中n可以人为选取,(2≤n≤m),表示块信号的个数。其中 是NRC函数
其中n可以人为选取,2≤n≤m,n表示块信
号的个数, 和 表示第k+i和k+j段信号值的离散向量表示;
[0014] 步骤S4、当L=Mn+N1,N1>0时,将 划分成N表示信号片段的长
度,是函数中的自变量。
[0015] 其中:
[0016] 步骤S5、将 合成形成新的信号 j=1和2,m1=m+1,m2=m
[0017] 其中:
[0018] 提出了广义自相关函数 其 中分别为信号 信号 自相关函数 的 权重,且
[0019] 步骤S6、当L≥2N的信号 n=2时, GeACF即为ACF。
[0020] 其中:
[0021] 步骤S7、当L≥2N的信号 GeACF的期望不大于原始信号 的平均能量即
[0022] 其中:
[0023]
[0024] 本发明的有益效果在于:提出了一种既能克服强背景噪声,又能克服周期扰动积累这两种相互制约困难的变转速工况下轴承故障特征提取的广义自相关方法。通过仿真和实例分析表明,该方法比传统方法具有更好的性能。本发明公开了一种在变转速工况下轴承故障特征提取的广义自相关方法,并结合周期估计方法,实现累计循环和强背景噪声之间的平衡,用于变转速工况下的轴承故障诊断。本发明方法包括:采用阶次跟踪的处理方法,利用瞬时相位信息在阶域中对原始振动信号重采样,大大削弱调频现象;采用广义自相关的方法,考虑多个相邻片段的相关性,进一步削弱背景噪声;在原有NRC方法考虑所有信号片段之间相关性而无法消除累计周期扰动影响的基础上只考虑若干相邻信号片段的相关性,控制周期扰动的累计。该方法与传统方法相比,同时克服了相互制约的信号特征带来的困难,效果较好。
附图说明
[0025] 图1是无阶次跟踪下广义自相关方法用于轴承故障检测的信号分析结果,在周期及倍数点出现明显波峰,(d)为n=8,(e)为n=12,(f)为n=16;
[0026] 图2是广义自相关算法当L=mN(m>1)时信号的划分。
[0027] 图3是广义自相关算法当L=Mn+N1(m>1,N1>0)时信号的划分。
[0028] 图4是重采样信号仿真波形图
[0029] 图5是渥太华大学实验数据,在含阶次跟踪下有齿轮干扰下,不同方法对故障信号分析结果。(a)为自相关分析(ACF)方法,(b)为严格周期信号分析方法(NRC),(c)为严格周期信号分析方法(VM),(d,e,f)为广义自相关方法(GeACF)
[0030] 图6是自制实验台含阶次跟踪下,不同方法对故障信号分析结果。(a)为自相关分析(ACF)方法,(b)为严格周期信号分析方法(NRC),(c)为严格周期信号分析方法(VM),(d,e,f)为广义自相关方法(GeACF)
具体实施方式
[0031] 下面结合附图以及具体实施例对本发明作进一步的说明,但对发明的结论并不限于此。
[0032] 一种变转速工况下轴承故障特征提取的广义自相关方法,包括以下步骤:
[0033] 步骤S1、对未知故障信号 与强高斯白噪声信号∈(t)融合,获得被测阶次跟踪信号 被测信号 t表示阶次域,噪声
[0034] 其中:时间序列 表示循环信号 的实现,L表示样本总数。
[0035] 步骤S2、当L=mN时,将 划分为 如图2。
[0036] 其中: N表示信号片段的长度,是函数中的自变量。
[0037] 步骤S3、在原有的自相关函数(ACF)基础上提出了广义自相关函数(GeACF):
[0038]
[0039] 其中: 其中n可以人为选取,(2≤n≤m),表示块信号的个数。
[0040] 步骤S4、当L=Mn+N1,N1>0时,将 划分成N表示信号片段的长
度,是函数中的自变量。如图3。
[0041] 其中:
[0042] 步骤S5、将 合成形成新的信号 ,j=1和2,m1=m+1,m2=m。
[0043] 其中:
[0044] 提出了广义自相关函数 计算所有相邻若干片段NRC值,对他们加权求和。
[0045] 最终对提出的GeACF进行了定义:
[0046]
[0047] 将 方法本发明的仿真和实验中。将重采样信号进行仿真,如图4,模拟信号
仿真结果如图5,
结果表明ACF(自相关函数)处理信号存在较多干扰波峰,无法准确判断信号周期,NRC无法产生可识别的波峰,Varibility Method不满足该方法所需信号条件,出现明显偏移,GeACF(n=16)在真实周期及倍数点出现明显波峰。仿真结果表明,GeACF方法较强的抑制噪声能力。
[0048] 为了进一步验证GeACF方法的有效性,我们调查了一个带有内圈故障数据的和一个带有外圈故障数据的案例来验证所提出的方法。第一组数据采集来自于渥太华大学,第二组数据采集于自制试验台。
[0049] 第一组数据来自于渥太华大学,信号长度为2000000,加速度采样率为200kHz,采用振动信号与光脉冲信号双通道测量,轴承匀加速运转,含有齿轮干扰,周期波动大,信噪比低,采用阶次跟踪的方法对信号重采样,即利用光脉冲信号的相位信息,选择光脉冲信号的峰值和对应的振动信号,在阶域对信号进行重采样,实验结果如图6,自相关方法未呈现明显波峰,受信号强背景噪声影响无法检测真实周期,严格周期信号分析方法如NRC,VM等周期点无明显波峰,干扰波峰数量多,受周期扰动的积累同样失效,广义自相关方法平衡周期扰动和背景噪声,仔有无其他设备干扰下均有较强鲁棒性。
[0050] 第二组数据来自自制试验台,同样采用振动信号与光脉冲信号的双通道测量,轴承变速运转,周期波动极大,且信噪比高,实验结果表示,自相关方法虽然一直周期波动,但仍不能提供清晰的波峰,因为周期特征被强背景噪声掩盖,NRC和VM由于累积的周期扰动,未能检测出重采样信号的真实周期,GeACF在周期及倍数点出现明显波峰,很好的平衡了周期扰动和背景噪声。
[0051] 在本说明书的描述中,参考术语“一个实施例”、“一些实施例”、“示意性实施例”、“示例”、“具体示例”、或“一些示例”等的描述意指结合该实施例或示例描述的具体特征、结构、材料或者特点包含于本发明的至少一个实施例或示例中。在本说明书中,对上述术语的示意性表述不一定指的是相同的实施例或示例。而且,描述的具体特征、结构、材料或者特点可以在任何的一个或多个实施例或示例中以合适的方式结合。
[0052] 尽管已经示出和描述了本发明的实施例,本领域的普通技术人员可以理解:在不脱离本发明的原理和宗旨的情况下可以对这些实施例进行多种变化、修改、替换和变型,本发明的范围由权利要求及其等同物限定。
专利地区:江苏
专利申请日期:2021-08-10
专利公开日期:2022-12-27
专利公告号:CN113984387B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




