产学研创新服务平台(全国)


无级变速器以及自行车发明专利
更新时间:2026-10-22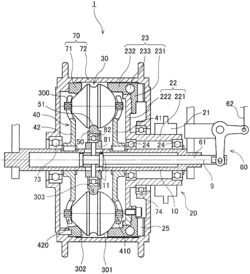 专利申请类型:发明专利;
源自:国家高价值专利检索信息库;
无级变速器以及自行车
摘要:该无级变速器具有配置在主轴线的周围的多个行星滚轮。行星滚轮的自转轴的两端部以能够相对于主轴线沿径向移位的方式被保持。各行星滚轮具有:第1倾斜面,其与输入旋转体接触;以及第2倾斜面,其与输出旋转体接触。行星滚轮的倾斜角度根据可动环的轴向的位置而变化。于是,第1倾斜面与输入旋转体的接触位置和第2倾斜面与输出旋转体的接触位置分别发生变化。由此,能够切换输入旋转体与输出旋转体之间的变速比。并且,行星滚轮的第1倾斜面是球面状。因此,无论行星滚轮的倾斜角度如何,在第1倾斜面与输入旋转体的接触点处产生的压力的方向和大小都不容易变化。
专利类型:发明专利
专利申请号:CN201880070041.4
专利申请(专利权)人:日本电产新宝株式会社
权利人地址:日本京都府
专利发明(设计)人:冈村晖久夫,井上仁
主权利要求:无级变速器以及自行车
技术领域
[0001] 本发明涉及无级变速器以及自行车。
背景技术
[0002] 以往,公知有具有变速机构的自行车。自行车的通常的变速机构是在直径不同的多个链轮之间挂换滚子链的构造。当自行车的用户操作把手部的变速杆时,在变速杆所指定的链轮上挂换滚子链。由此,后轮按照与链轮的直径对应的变速比进行旋转。但是,在这样的通常的变速机构中,只能按照与链轮的数量对应的级数来切换变速比。
[0003] 与此相对,在日本特开2016‑70393号公报中记载了能够使变速比连续地变化的自行车用的变速器。该公报的变速器通过使配置在主轴线周围的行星滚轮的支承销倾斜而使第1滚动体和第2滚动体的转速之比发生变化。
[0004] 专利文献1:日本特开2016‑70393号公报
发明内容
[0005] 发明要解决的课题
[0006] 但是,在日本特开2016‑70393号公报的变速器中,行星滚轮的输入侧的滚动面为圆锥面。因此,输入侧的滚动面的角度也根据行星滚轮的倾斜角度而发生变化。由此,施加在输入侧的滚动面上的压力的方向及大小会大幅地变化。当施加在输入侧的滚动面上的压力过大时,阻力变大而容易使动力传递的效率下降。并且,当施加在输入侧的滚动面上的压力过小时,行星滚轮容易滑动。
[0007] 本发明的目的在于,提供在通过使行星滚轮的倾斜角度发生变化而切换变速比的无级变速器中,在行星滚轮与输入旋转体的接触点处产生的压力的方向和大小不容易变化的构造。
[0008] 用于解决课题的手段
[0009] 本申请的例示的第1发明是无级变速器,其具有:输入旋转体,其以主轴线为中心按照变速前的转速进行旋转;输出旋转体,其以所述主轴线为中心按照变速后的转速进行旋转;多个行星滚轮,它们配置在所述主轴线的周围,能够以自转轴为中心进行自转;引导部件,其限制所述自转轴的两端部的位置;以及圆环状的可动环,其能够以所述主轴线为中心进行旋转,并且能够沿轴向移动,所述行星滚轮具有:球面状的第1倾斜面,其与所述输入旋转体接触;圆锥状的第2倾斜面,其与所述输出旋转体接触;以及环状凹部或环状凸部,其与所述可动环卡合,所述自转轴的两端部以能够相对于所述主轴线沿径向移位的方式保持于所述引导部件。
[0010] 发明效果
[0011] 根据本申请的例示的第1发明,根据可动环的轴向的位置,行星滚轮的自转轴的在包含主轴线的剖面内的倾斜角度会发生变化。于是,第1倾斜面与输入旋转体的接触位置和第2倾斜面与输出旋转体的接触位置分别发生变化。由此,能够切换输入旋转体与输出旋转体之间的变速比。
[0012] 并且,根据本申请的例示的第1发明,行星滚轮的第1倾斜面是球面状。因此,无论行星滚轮的倾斜角度如何,在第1倾斜面与输入旋转体的接触点处产生的压力的方向和大小都不容易变化。
附图说明
[0013] 图1是自行车的示意图。
[0014] 图2是无级变速器的纵剖视图。
[0015] 图3是无级变速器的纵剖视图。
[0016] 图4是无级变速器的纵剖视图。
[0017] 图5是调压凸轮的侧视图。
[0018] 图6是调压凸轮的侧视图。
[0019] 图7是行星滚轮的分解剖视图。
[0020] 图8是示出在第2凸轮部件与第1倾斜面的接触点和接触部件与第2倾斜面的接触点处产生的压力的图。
[0021] 图9是示出在第2凸轮部件与第1倾斜面的接触点和接触部件与第2倾斜面的接触点处产生的压力的图。
[0022] 图10是示出在第2凸轮部件与第1倾斜面的接触点和接触部件与第2倾斜面的接触点处产生的压力的图。
[0023] 图11是示出第1变形例的行星滚轮和可动环的图。
[0024] 图12是第2变形例的无级变速器的纵剖视图。
[0025] 图13是从主轴线的一侧观察第2变形例的第1引导板和第2引导板的俯视图。
[0026] 图14是从径向外侧观察第2变形例的行星滚轮的图。
[0027] 图15是第3变形例的无级变速器的纵剖视图。
具体实施方式
[0028] 以下,按照附图对本发明的例示的实施方式进行说明。另外,在本申请中,将与无级变速器的主轴线平行的方向称为“轴向”,将与主轴线垂直的方向称为“径向”,将沿着以主轴线为中心的圆弧的方向称为“周向”。但是,上述的“平行的方向”也包含大致平行的方向。并且,上述的“垂直的方向”也包含大致垂直的方向。并且,在本申请中,将部件的轴向两端中的靠近链轮的端部称为“一端”,将远离链轮的端部称为“另一端”。
[0029] <1.自行车>
[0030] 图1是使用了本发明的一个实施方式的无级变速器1的自行车100的示意图。如图1所示,该自行车100具有前轮110、后轮120、踏板130、滚子链140以及无级变速器1。无级变速器1内置在设置于后轮120的轮圈121的中央的轮毂上。当用户正向踏动踏板130时,踏板130的旋转运动经由滚子链140向无级变速器1传递。并且,无级变速器1使从滚子链140受到的旋转运动变速而向后轮120传递。后轮120按照被无级变速器1变速后的转速进行旋转。另外,自行车100也可以具有用于辅助踏板130的旋转运动的马达。
[0031] <2.无级变速器的结构>
[0032] 图2~图4是无级变速器1的纵剖视图。该无级变速器1是使从滚子链140得到的旋转运动保持匀速或者减速或增速而向后轮120输出的机构。图2示出了匀速时的无级变速器1的剖面。图3示出了减速时的无级变速器1的剖面。图4示出了增速时的无级变速器1的剖面。如图2~图4所示,本实施方式的无级变速器1具有中空轴10、输入旋转体20、多个行星滚轮30、引导部件40、可动环50、操作部60以及输出旋转体70。
[0033] 中空轴10是沿着主轴线9延伸的圆柱状的部件。中空轴10的材料例如使用不锈钢等金属。后述的输入旋转体20、可动环50以及输出旋转体70经由轴承而被支承于中空轴10。在将无级变速器1安装于自行车100时,无级变速器1被配置成作为中空轴10的中心轴线的主轴线9与后轮120的中心轴线一致。
[0034] 输入旋转体20随着滚子链140的转动而以主轴线9为中心进行旋转。如图2~图4所示,本实施方式的输入旋转体20具有链轮21、中继部件22以及调压凸轮23。
[0035] 中继部件22具有圆筒部221和凸缘部222。圆筒部221在中空轴10的周围沿轴向呈圆筒状延伸。凸缘部222从圆筒部221的轴向的端部向径向外侧扩展。凸缘部222位于后述的壳体72的内侧。在中继部件22与中空轴10之间设置有一对第1轴承24。第1轴承24例如使用球轴承。中继部件22经由第1轴承24而被支承为能够相对于中空轴10进行旋转。
[0036] 链轮21固定于圆筒部221的外周面。自行车100的滚子链140与设置于链轮21的外周面的多个齿卡合。在自行车100行驶时,伴随着滚子链140的转动,链轮21和中继部件22以主轴线9为中心按照变速前的转速进行旋转。以下,将链轮21和中继部件22的转速称为“第1转速”。
[0037] 调压凸轮23是根据旋转方向的载荷而产生对行星滚轮30的轴向的按压力的机构。调压凸轮23具有:第1凸轮部件231和第2凸轮部件232,它们沿轴向排列;以及多个滚动体
233。第1凸轮部件231和第2凸轮部件232是以主轴线9为中心的圆环状的部件。第1凸轮部件
231和中继部件22的凸缘部222例如通过螺纹固定而互相被固定。多个滚动体233是介于第1凸轮部件231与第2凸轮部件232之间的球状的部件。
[0038] 图5和图6是调压凸轮23的侧视图。如图5和图6所示,第1凸轮部件231和第2凸轮部件232分别具有多个第1凸轮面23a和多个第2凸轮面23b。滚动体233收纳在第1凸轮部件231的第1凸轮面23a和第2凸轮面23b与第2凸轮部件232的第1凸轮面23a和第2凸轮面23b之间的空间中。
[0039] 第1凸轮面23a相对于周向的角度小于第2凸轮面23b相对于周向的角度。第1凸轮面23a相对于周向的角度例如为3°以上且35°以下即可。第2凸轮面23b相对于周向的角度例如为70°以上且小于90°即可。
[0040] 当自行车100的用户踏动踏板130时,输入旋转体20正向旋转。此时,如图5那样,各滚动体233一边与第1凸轮部件231的第1凸轮面23a和第2凸轮部件232的第1凸轮面23a接触,一边沿着第1凸轮面23a向跃起的方向移位。于是,滚动体233以第1凸轮部件231为基准,使第2凸轮部件232向离开的方向移动。因此,提高了第2凸轮部件232与行星滚轮30的后述的第1倾斜面301之间的接触压力。
[0041] 另一方面,当自行车100的用户使踏板130反向或者以比后轮120小的速度进行旋转时,输入旋转体20也反向旋转。此时,如图6那样,各滚动体233与第1凸轮部件231的第2凸轮面23b和第2凸轮部件232的第2凸轮面23b接触。于是,在滚动体233不使第1凸轮部件231的第2凸轮面23b和第2凸轮部件232的第2凸轮面23b的周向和轴向的位置关系发生变化的状态下,第1凸轮部件231和第2凸轮部件232一体地旋转。因此,减弱了第2凸轮部件232与行星滚轮30的后述的第1倾斜面301之间的接触压力。由此,输入旋转体20和输出旋转体70空转。换言之,调压凸轮23能够使无级变速器1作为单向离合器来发挥功能。
[0042] 另外,在调压凸轮23的第1凸轮部件231与后述的壳体72之间设置有推力轴承25。推力轴承25例如使用滚针轴承。第1凸轮部件231和壳体72能够经由推力轴承25而互相相对旋转。由此,能够使输入旋转体20和输出旋转体70按照不同的转速进行旋转。
[0043] 多个行星滚轮30配置在主轴线9的周围。各行星滚轮30被支承为能够以可摆动的自转轴300为中心进行自转。如图2~图4所示,各行星滚轮30的表面具有第1倾斜面301、第2倾斜面302以及环状凹部303。第1倾斜面301是随着远离自转轴300的一端而逐渐扩大直径,并且以自转轴300的中央附近为中心的半球状(球面状)的面。第1倾斜面301与第2凸轮部件232接触。第2倾斜面302是随着远离自转轴300的另一端而逐渐扩大直径的圆锥状的面。第2倾斜面302与后述的输出旋转体70的接触部件71接触。
[0044] 环状凹部303是以自转轴300为中心的圆环状的槽。环状凹部303位于第1倾斜面301与第2倾斜面302之间。如图2~图4所示,环状凹部303的形状在包含主轴线9的剖面中呈大致圆弧状。环状凹部303与后述的可动环50的环状凸部51接触。
[0045] 这样,行星滚轮30与输入旋转体20、输出旋转体70以及可动环50接触,并被这3个部位的接触点支承。
[0046] 图7是行星滚轮30的分解剖视图。如图7所示,本实施方式的行星滚轮30是通过将第1行星部件31和第2行星部件32沿轴向组合起来而形成的。第1行星部件31是具有第1倾斜面301的半球状的部件。第2行星部件32是具有第2倾斜面302和环状凹部303的圆锥状的部件。在将第1行星部件31和第2行星部件32组合起来时,例如,将设置于第2行星部件32的圆筒状的突起304向第1行星部件31压入。但是,第1行星部件31与第2行星部件32的固定方法也可以是焊接等其他方法。
[0047] 行星滚轮30为了轻量化而优选在内部具有空洞33。如果如本实施方式那样采用将第1行星部件31和第2行星部件32组合起来的构造,则能够容易地形成在内部具有空洞33的行星滚轮30。
[0048] 并且,在本实施方式中,环状凹部303整体属于第2行星部件32。即,环状凹部303未被分割为2个部件。这样,能够抑制在环状凹部303的表面产生微小的台阶。即,能够提高环状凹部303的尺寸精度。并且,还能够提高环状凹部303的刚性。因此,能够使后述的可动环50的环状凸部51高精度地与环状凹部303接触。另外,环状凹部303也可以属于第1行星部件
31。
[0049] 引导部件40包含第1引导板41和第2引导板42。第1引导板41和第2引导板42是固定于中空轴10的圆板状的部件。第1引导板41和第2引导板42相对于中空轴10不能相对旋转。如图2~图4所示,第1引导板41和第2引导板42位于行星滚轮30的轴向的两侧。并且,第1引导板41和第2引导板42分别相对于主轴线9向径向外侧扩展。
[0050] 在第1引导板41上沿周向等间隔地设置有多个第1切口410。各第1切口410从第1引导板41的外周部向径向内侧凹陷。在第2引导板42上沿周向等间隔地设置有多个第2切口420。各第2切口420从第2引导板42的外周部向径向内侧凹陷。行星滚轮30的自转轴300的一端嵌合在第1切口410中。行星滚轮30的自转轴300的另一端嵌合在第2切口420中。由此,行星滚轮30的自转轴300的两端部的周向的位置被限制。
[0051] 自转轴300的一端能够沿着第1切口410在径向上移位。并且,自转轴300的另一端能够沿着第2切口420在径向上移位。如后述那样,自转轴300的两端部根据可动环50的轴向的位置而在径向上移位。由此,自转轴300的在包含主轴线9的剖面内的倾斜角度发生变化。这样,以下,将通过自转轴300的两端部的位置在径向上移位而使行星滚轮30的自转轴300相对于主轴线9倾斜的情况称为“沿径向倾斜”。
[0052] 可动环50是位于中空轴10的径向外侧且行星滚轮30的径向内侧的圆环状的部件。可动环50具有向径向外侧突出的环状凸部51。如图2~图4所示,环状凸部51的形状在包含主轴线9的剖面中呈大致圆弧状。环状凸部51嵌合于行星滚轮30的环状凹部303。由此,可动环50与行星滚轮30卡合。
[0053] 可动环50经由卡合部件81和第2轴承82而被支承于中空轴10。第2轴承82例如使用球轴承。可动环50被固定于第2轴承82的外圈。因此,可动环50能够以主轴线9为中心相对于中空轴10和卡合部件81进行相对旋转。
[0054] 并且,如图2~图4所示,中空轴10具有沿轴向延伸的缝11。卡合部件81被固定于第2轴承82的内圈,并且相对于缝11以能够沿轴向滑动的方式卡合。因此,能够使卡合部件81、第2轴承82以及可动环50一体地沿着缝11在轴向上移动。
[0055] 操作部60是用于切换可动环50的轴向的位置的机构。如图2~图4所示,操作部60具有杆61和线机构62。杆61是插入到中空轴10的内侧的圆柱状的部件。杆61沿着主轴线9在轴向上延伸。线机构62与杆61的一端连接。卡合部件81固定于杆61的另一端。自行车100的用户能够通过操作线机构62而使杆61的轴向的位置发生变化。当杆61沿轴向移动时,卡合部件81、第2轴承82以及可动环50也沿着缝11在轴向上移动。然后,随着可动环50的轴向的移动,环状凸部51与环状凹部303的卡合位置也在轴向上发生变化。其结果是,行星滚轮30的径向的倾斜角度发生变化。
[0056] 但是,操作部60也可以通过能够轴向定位的螺钉等其他机构来实现。
[0057] 输出旋转体70以主轴线9为中心按照变速后的转速进行旋转。以下,将变速后的转速称为“第2转速”。如图2~图4所示,本实施方式的输出旋转体70具有接触部件71和壳体72。接触部件71是以主轴线9为中心的圆环状的部件。接触部件71与行星滚轮30的第2倾斜面302接触。壳体72是在内部收纳调压凸轮23、多个行星滚轮30、引导部件40以及可动环50的圆环状的箱体。壳体72经由第3轴承73而被支承于中空轴10。并且,壳体72经由第4轴承74而被支承于中继部件22。
[0058] 接触部件71和壳体72以不能互相相对旋转的方式被固定。因此,当接触部件71随着行星滚轮30的旋转而进行旋转时,壳体72也与接触部件71一起以主轴线9为中心按照第2转速进行旋转。并且,壳体72固定在设置于自行车100的后轮120的轮圈121的中央的轮毂上。因此,随着壳体72的旋转,自行车100的后轮120也按照第2转速进行旋转。
[0059] <3.变速动作>
[0060] 接着,对上述无级变速器1的变速动作进行说明。
[0061] 当输入旋转体20通过从滚子链140得到的动力而按照第1转速进行旋转时,调压凸轮23的第2凸轮部件232也一边与行星滚轮30的第1倾斜面301接触,一边按照第1转速进行旋转。于是,通过第2凸轮部件232与第1倾斜面301之间的摩擦力,行星滚轮30以自转轴300为中心进行旋转。并且,通过第2倾斜面302与接触部件71之间的摩擦力,输出旋转体70按照第2转速进行旋转。
[0062] 这里,如上述那样,在本实施方式中,自行车100的用户能够通过对操作部60进行操作而使行星滚轮30的径向的倾斜角度发生变化。
[0063] 例如,在如图3那样使行星滚轮30以自转轴300的一端接近主轴线9的方式沿径向倾斜的情况下,第1倾斜面301的与输入旋转体20接触的部位的距自转轴300的距离增大。并且,第2倾斜面302的与输出旋转体70接触的部位的距自转轴300的距离减小。因此,输出旋转体70的转速即第2转速小于输入旋转体20的转速即第1转速。即,输入旋转体20的旋转运动被减速而从输出旋转体70向后轮120输出。
[0064] 另一方面,在如图4那样使行星滚轮30以自转轴300的一端远离主轴线9的方式沿径向倾斜的情况下,第1倾斜面301的与输入旋转体20接触的部位的距自转轴300的距离减小。并且,第2倾斜面302的与输出旋转体70接触的部位的距自转轴300的距离增大。因此,输出旋转体70的转速即第2转速大于输入旋转体20的转速即第1转速。即,输入旋转体20的旋转运动被增速而从输出旋转体70向后轮120输出。
[0065] 这样,在本实施方式的无级变速器1中,根据可动环50的轴向的位置,行星滚轮30的自转轴300的在包含主轴线9的剖面内的倾斜角度发生变化。于是,第1倾斜面301与输入旋转体20的接触位置和第2倾斜面302与输出旋转体70的接触位置分别发生变化。由此,能够切换输入旋转体20与输出旋转体70之间的变速比。
[0066] 图8~图10是示出了在第2凸轮部件232与第1倾斜面301的接触点处产生的压力F1和接触部件71与第2倾斜面302的接触点处产生的压力F2的图。图8示出了匀速时的状态,图9示出了减速时的状态,图10示出了增速时的状态。
[0067] 第1倾斜面301是球面状。因此,无论行星滚轮30的径向的倾斜角度如何,第2凸轮部件232与第1倾斜面301的接触点处的第1倾斜面301的倾斜角度是恒定的。因此,无论行星滚轮30的径向的倾斜角度如何,在该接触点处产生的压力F1的方向都是恒定的。因此,如果输入到输入旋转体20的转矩是恒定的,则如图8~图10那样,在匀速时、减速时以及增速时的任意情况下,在该接触点处产生的压力F1的大小都不发生变化。
[0068] 如果压力F1过小,则在第2凸轮部件232与第1倾斜面301之间容易产生滑动。并且,如果压力F1过大,则在第2凸轮部件232与第1倾斜面301之间产生所需以上的滚动阻力,动力的传递效率容易降低。并且,如果压力F1过大,则在第2凸轮部件232或第1倾斜面301上容易产生损伤。如本实施方式那样,无论行星滚轮30的径向的倾斜角度如何,只要使压力F1恒定,就能够解决这些问题。
[0069] 另外,第1倾斜面301的形状也可以不是严格地沿着圆球的形状。即,本发明中的“球面状”也包含大致球面状。并且,在第2凸轮部件232与第1倾斜面301的接触点处产生的压力F1的方向和大小也可以不完全恒定。只要能够通过使第1倾斜面301为“球面状”来抑制在该接触点处产生的压力F1的方向和大小的变化即可。
[0070] 另一方面,第2倾斜面302呈圆锥状。因此,如图8~图10那样,接触部件71与第2倾斜面302的接触点处的第2倾斜面302的倾斜角度根据行星滚轮30的径向的倾斜角度而变化。因此,在该接触点处产生的压力F2的方向也根据行星滚轮30的径向的倾斜角度而变化。因此,如图9那样,减速时的压力F2大于匀速时的压力F2。并且,如图10那样,增速时的压力F2小于匀速时的压力F2。
[0071] 这样,能够在接触部件71与第2倾斜面302的接触点处产生与变速比对应的压力F2。
[0072] 如图8~图10所示,越是圆锥状的第2倾斜面302的靠近其顶点的位置,越受到较大的压力。因此,在本实施方式中,如图7那样,使圆锥状的第2行星部件32的壁面随着朝向顶点而变厚。即,使第2行星部件32的轴向或径向的厚度随着朝向顶点而增大。这样,能够抑制第2行星部件32因使用时的载荷而发生变形。另一方面,无论该接触位置如何,球面状的第1倾斜面301都承受一定的压力。因此,在本实施方式中,如图7那样,使半球状的第1行星部件31的轴向或径向的厚度为恒定的薄壁。
[0073] <4.变形例>
[0074] 以上,对本发明的例示的实施方式进行了说明,但本发明并不限于上述实施方式。
[0075] <4‑1.第1变形例>
[0076] 图11是示出第1变形例的行星滚轮30A和可动环50A的图。在图11的例子中,行星滚轮30A的环状凹部303A的轴向的宽度d1大于设置于可动环50的外周部的环状凸部51A的轴向的宽度d2。并且,在包含主轴线的剖面中,环状凹部303A的曲率半径大于环状凸部51A的曲率半径。这样,行星滚轮30A与可动环50A之间的接触为每一点,滚动阻力减小。并且,位于环状凹部303A的轴向的两端的角部不与可动环50A接触。因此,能够降低行星滚轮30A与可动环50A之间的接触阻力。
[0077] <4‑2.第2变形例>
[0078] 图12是第2变形例的无级变速器1B的纵剖视图。在图12的例子中,在中空轴10B的内部设置有螺旋弹簧90B。螺旋弹簧90B是能够沿轴向伸缩的弹性部件。螺旋弹簧90B的轴向的一端即自由端与卡合部件81B接触。并且,在中空轴10B的内部配置有定位部件12B。螺旋弹簧90B的轴向的另一端即固定端与定位部件12B接触。这样,螺旋弹簧90B以比自然长度更被压缩的状态配置在定位部件12B与卡合部件81B之间。因此,螺旋弹簧90B始终将卡合部件81B、第2轴承82B以及可动环50B朝向从定位部件12B向轴向一侧离开的方向进行加压。即,螺旋弹簧90B始终对卡合部件81B、第2轴承82B以及可动环50B施加朝向轴向一端侧的作用力。
[0079] 图13是从主轴线9B的一侧观察第2变形例的第1引导板41B和第2引导板42B的俯视图。图14是从径向外侧观察第2变形例的行星滚轮30B的图。在该变形例中,第1引导板41B也具有多个第1切口410B。并且,第2引导板42B具有多个第2切口420B。但是,如图13和图14所示,在该变形例中,第1切口410B在主轴线9B的周向上的位置与第2切口420B在主轴线9B的周向上的位置稍微不同。因此,如图14所示,通过第1引导板41B和第2引导板42B,自转轴300B的两端部被保持在周向不同的位置。这样,以下,将自转轴300B的两端部的周向的位置不同的状态称为“沿周向倾斜的状态”。行星滚轮30B以始终沿周向倾斜的状态被支承。
[0080] 当输入旋转体20B通过从滚子链得到的动力而按照第1转速进行旋转时,调压凸轮23B的第2凸轮部件232B也一边与行星滚轮30B的第1倾斜面301B接触,一边按照第1转速进行旋转。于是,通过第2凸轮部件232B与第1倾斜面301B之间的摩擦力,行星滚轮30B以自转轴300B为中心进行旋转。并且,通过第2倾斜面302B与接触部件71B之间的摩擦力,输出旋转体70B按照第2转速进行旋转。此时,如图14中箭头所示,行星滚轮30B的第2倾斜面302B对接触部件71B施加与转矩成比例的切线方向的力Fo。
[0081] 这里,行星滚轮30B如上述那样以沿周向倾斜的状态被支承。因此,通过力Fo,产生以自转轴300B为中心的周向的分力Fa和与自转轴300B平行的方向的分力Fb。当将行星滚轮30B的周向的倾斜角度设为θ时,分力Fa与分力Fb的关系满足Fb=Fa·tanθ。当对接触部件
71B施加与该自转轴300B平行的方向的分力Fb时,行星滚轮30B从接触部件71受到与分力Fb相同大小的反作用力Fc。该反作用力Fc成为以行星滚轮30B的自转轴300B的一端(输入旋转体20B侧的端部)接近主轴线9B的方式使自转轴300B沿径向倾斜的力。
[0082] 另一方面,螺旋弹簧90B将卡合部件81B、第2轴承82B以及可动环50B向从定位部件12B沿轴向离开的方向进行加压。因此,如图12所示,行星滚轮30B从可动环50B受到轴向的力Fd。该力Fd成为以行星滚轮30B的一端远离主轴线9B的方式使自转轴300B沿径向倾斜的力。并且,行星滚轮30B的自转轴300B的一端越以接近主轴线9B的方式倾斜,则螺旋弹簧90B越被压缩,因此力Fd越大。
[0083] 这样,在输入旋转体20B被施加了载荷的状态下,对行星滚轮30B施加使自转轴300B朝径向的互相相反的方向倾斜的两个力Fc、Fd。自转轴300B以这些力Fc、Fd平衡的倾斜角度静止。并且,行星滚轮30B以该倾斜角度的自转轴300B为中心进行自转。
[0084] 例如,在载荷较大时(力Fo强时),力Fo的分力Fb也变大。因此,分力Fb的反作用力Fc也变大。因此,行星滚轮30B以自转轴300B的一端接近主轴线9B的方式沿径向倾斜。在该情况下,输入旋转体20B的旋转运动被减速而从输出旋转体70B向后轮输出。另一方面,在载荷较小时(力Fo弱时),力Fo的分力Fb也变小。因此,分力Fb的反作用力Fc也变小。因此,行星滚轮30B以自转轴300B的一端远离主轴线9B的方式沿径向倾斜。在该情况下,输入旋转体20B的旋转运动被增速而从输出旋转体70B向后轮输出。
[0085] 这样,在图12的无级变速器1B中,根据施加在行星滚轮30B上的载荷,行星滚轮30B的自转轴300B的径向的倾斜角度发生变化。因此,能够根据载荷来自动地切换输入旋转体20B与输出旋转体70B之间的变速比。
[0086] 另外,在图12的例子中,定位部件12B固定于杆61B的另一端。因此,自行车的用户能够通过对操作部60B进行操作来调整杆61和定位部件12B的轴向的位置。当定位部件12B的轴向的位置发生变化时,螺旋弹簧90B的固定端的位置也发生变化。于是,从螺旋弹簧90B施加在卡合部件81B、第2轴承82B以及可动环50B上的压力发生变化。即,上述的Fd发生变化。因此,能够调整载荷与变速比的关系。
[0087] 例如,当使定位部件12B的轴向的位置向接近输入旋转体20B的方向变化时,上述的力Fd变大。因此,容易使输入旋转体20B的旋转运动增速。另一方面,当使定位部件12B的轴向的位置向远离输入旋转体20B的方向发生变化时,上述的力Fd减小。因此,容易使输入旋转体20B的旋转运动减速。
[0088] <4‑3.第3变形例>
[0089] 图15是第3变形例的无级变速器1C的纵剖视图。图15的无级变速器1C具有实心的输入轴10C来代替上述实施方式的中空轴10。而且,在该输入轴10C上以不经由中继部件的方式固定有调压凸轮23C的第1凸轮部件231C。并且,调压凸轮23C的第2凸轮部件232C在比自转轴300C靠径向内侧的位置与行星滚轮30C的第1倾斜面301C接触。
[0090] 并且,在图15的例子中,输出旋转体70C具有接触部件71C和输出轴73C。接触部件71C在比自转轴300C靠径向内侧的位置与行星滚轮30C的第2倾斜面302C接触。输出轴73C沿着主轴线9C延伸。接触部件71C和输出轴73C以不能互相相对旋转的方式被固定。
[0091] 并且,在图15的例子中,可动环50C和操作部60C位于比行星滚轮30C靠径向外侧的位置。可动环50C具有朝向径向内侧突出的环状凸部51C。环状凸部51C嵌合于行星滚轮30C的环状凹部303C。由此,可动环50C与行星滚轮30C卡合。并且,可动环50C被卡合部件81C支承为能够沿周向滑动。并且,可动环50C和卡合部件81C能够沿着省略了图示的引导部在轴向上移动。用户通过对与卡合部件81C连接的操作部60C进行操作,能够切换可动环50C的轴向的位置。
[0092] <4‑4.其他变形例>
[0093] 在上述实施方式中,仅在输入旋转体和输出旋转体中的输入旋转体上设置有调压凸轮。但是,在输出旋转体上也可以设置有调压凸轮。
[0094] 并且,在上述实施方式中,行星滚轮具有环状凹部,可动环具有与环状凹部嵌合的环状凸部。但是,也可以是,行星滚轮具有环状凸部,可动环具有环状凹部。并且,也可以采用在可动环的环状凹部中嵌入行星滚轮的环状凸部的构造。在该情况下,如果用两个部件形成行星滚轮,则优选环状凸部的整体属于两个部件中的任意一方。
[0095] 并且,在上述实施方式中,对自行车用的无级变速器进行了说明。但是,也可以将具有同等构造的无级变速器用于自行车以外的用途。例如,也可以将具有同等构造的无级变速器搭载于三轮车、轮椅、台车、无人搬运车、机器人等。
[0096] 并且,关于无级变速器和自行车的细节的形状,也可以与本申请的各图所示的形状不同。并且,也可以在不产生矛盾的范围内适当地组合在上述实施方式和变形例中出现的各要素。
[0097] 本申请要求基于2017年10月31日申请的日本申请即特愿2017‑210368号的优先权,并援引了该日本申请中记载的全部的记载内容。
[0098] 产业上的可利用性
[0099] 本发明能够用于无级变速器和自行车。
[0100] 标号说明
[0101] 1、1B、1C:无级变速器;9、9B、9C:主轴线;10、10B:中空轴;20、20B:输入旋转体;21:链轮;22:中继部件;23、23B、23C:调压凸轮;23a:第1凸轮面;23b:第2凸轮面;30、30A、30B、
30C:行星滚轮;31:第1行星部件;32:第2行星部件;33:空洞;40:引导部件;41、41B:第1引导板;42、42B:第2引导板;50、50A、50B、50C:可动环;51、51A、51C:环状凸部;60、60B、60C:操作部;70、70B、70C:输出旋转体;71、71B、71C:接触部件;72:壳体;81、81B、81C:卡合部件;90B:
螺旋弹簧;100:自行车;110:前轮;120:后轮;121:轮圈;130:踏板;140:滚子链;231、231C:
第1凸轮部件;232、232B、232C:第2凸轮部件;233:滚动体;300、300B、300C:自转轴;301、
301B、301C:第1倾斜面;302、302B、302C:第2倾斜面;303、303A、303C:环状凹部;410、410B:
第1切口;420、420B:第2切口。
专利地区:国家
专利申请日期:2018-10-25
专利公开日期:2022-12-06
专利公告号:CN111279099B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477