产学研创新服务平台(全国)


用于四轮独立电驱动车辆线控转向系统传动比的设计方法
更新时间:2026-11-01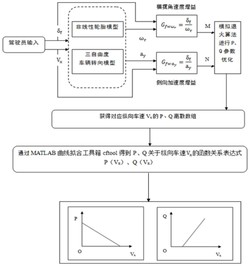 专利申请类型:发明专利;
地区:甘肃-天水;
源自:天水高价值专利检索信息库;
用于四轮独立电驱动车辆线控转向系统传动比的设计方法
摘要:用于四轮独立电驱动车辆线控转向系统传动比的设计方法,针对现有的同类设计中所存在的技术问题,在高速传动比设计中考虑了横摆角速度增益和侧向加速度增益对转向稳定性的影响,为传动比中的权重系数提供了随着车速变化的解决手段,从而使所设计的转向传动比能够明显减小车辆在高速转弯时的横摆角速度和侧向加速度,提高了车辆的抗翻稳定性和弯道循迹能力,一方面可以减轻驾驶车辆的难度,另一方面可以提高车辆稳定性控制的自适应性。
专利类型:发明专利
专利申请号:CN202010697920.9
专利申请(专利权)人:天水师范学院
权利人地址:甘肃省天水市秦州区藉河南路
专利发明(设计)人:牛晶
主权利要求:用于四轮独立电驱动车辆线控转向系统传动比的设计方法
技术领域
[0001] 本发明属于电驱动车辆转向系统设计技术领域,尤其涉及一种适用于四轮独立电驱动车辆的线控转向系统传动比的设计技术。
背景技术
[0002] 目前,车辆的线控转向执行控制策略主要是根据当前路况、车辆行驶状态及性能要求,提出控制目标(如目标轨迹、期望的车辆运动响应状态、驾乘感受等)和约束条件,并对难以直接测量的状态或参数辨识,综合控制目标和约束条件等信息计算出期望的车轮转角指令。典型的控制方法是分层法,将线控转向执行分为上层车辆稳定性控制和下层车轮转角控制,其中上层主要有变传动比控制和车辆稳定性控制2种方法。变传动比的控制目标为车辆高速时的转向稳定性和低速时的转向轻便性。通常情况下传动比在低速时取较小,高速时取较大。常见的传动比设计方法有随车速变化的函数关系变传动比、根据期望横摆角速度增益和侧向加速度增益不变的设计方法以及利用遗传算法和模糊控制理论设计变传动比特性的方法。虽然,这些设计方法在车辆中低速时能较好地平衡转向轻便性和稳定性的需求,但是在高速转弯时车辆的侧向加速度增大,其循迹的需求突显。因此,如何在车辆高速传动比设计时考虑横摆角速度增益和侧向加速度增益对转向稳定性的影响,进而提高车辆稳定性控制的自适应性,是本领域中亟待解决的技术问题。
发明内容
[0003] 鉴于此,本发明提供了一种用于四轮独立电驱动车辆线控转向系统传动比的设计方法,具体包括以下步骤:
[0004] 步骤1、采集所述车辆的结构参数,包括车辆总质量m、前后轴距L、前轴距车辆质心的距离a、后轴距车辆质心的距离b、轮胎的侧偏刚度ky;
[0005] 步骤2、针对所述车辆,建立三自由度非线性车辆转向动力学模型;采集所述车辆行驶过程中的纵向车速Vx、前轮转角δf,并将其作为三自由度非线性车辆转向动力学模型的输入信号;
[0006] 步骤3、基于车辆前、后轮轮胎所受到的侧偏力Fy1和Fy2与对应的前、后轮侧偏角α1和α2之间的关系,建立车辆的轮胎统一模型;基于所述步骤1‑2中所采集的各参数,并结合所述轮胎统一模型和三自由度非线性车辆转向动力学模型,获取车辆运动过程中的横摆角速度ωr、质心侧偏角β、侧向加速度ay。
[0007] 步骤4、基于步骤3获取的各参数,利用定增益法设计传动比;针对不同的车辆行驶速度区间,为横摆角速度增益与侧向加速度增益分别提供不同的权重系数组合。
[0008] 进一步地,所述步骤2中建立三自由度非线性车辆转向动力学模型,基于以下假设:
[0009] 1).忽略空气阻力的作用;
[0010] 2).忽略悬架的作用,只考虑车辆的平面运动和由路面不平引起的垂向运动;
[0011] 3).车辆前后轮的侧偏特性一致;
[0012] 由此得到以下关系:
[0013]
[0014]
[0015] Fy1cosδf+Fy2=m(ay+Vxωr)
[0016]
[0017]
[0018] 其中,IZ表示车辆绕车辆坐标系Z轴的转动惯量, 表示横摆角加速度, 表示纵向加速度。
[0019] 进一步地,所述步骤3中所建立车辆的轮胎统一模型,考虑到根据实验证明:轮胎与地面之间作用的侧偏力是一个非线性力,其大小受侧偏角影响,由此得到以下车辆前、后轮轮胎所受到的侧偏力Fy1和Fy2与对应的前后轮侧偏角α1和α2的关系:
[0020]
[0021]
[0022]
[0023]
[0024] 其中,μ表示轮胎的摩擦系数,E表示轮胎材料的弹性模量,g表示重力加速度。
[0025] 进一步地,所述步骤4具体包括:
[0026] 选择车辆行驶中纵向车速的区间,并根据相关经验选取适合的增益;针对不同区间定义转向传动比i如下公式所示:
[0027]
[0028] 其中,Gswωr表示从转向盘角输入至横摆角速度的增益,Gsway表示从转向盘角输入至侧向加速度的增益,Gfωr表示从前轮转角至横摆角速度的增益,即所述横摆角速度增益,Gfay是从前轮转角至侧向加速度的增益,即所述侧向加速度增益;
[0029] 定义P、Q分别作为所述横摆角速度增益和所述侧向加速度增益的权重系数,且具有如下关系:
[0030] P+Q=1
[0031] 根据从前轮转角输入至横摆角速度的增益和从前轮转角输入至侧向加速度的增益的定义,则:
[0032]
[0033]
[0034] 其中,δ表示转向盘转角。
[0035] 进一步地,可利用全局最优解的智能算法如模拟退火算法来进行权重系数P、Q的优化:
[0036] 首先由三自由度非线性车辆转向模型可以得到,某个确定纵向车速和前轮转角输入下的Gfωr和Gfay的值,假设其数值分别为M和N;
[0037] 再执行模拟退火算法:
[0038] 1).先设定初始温度T0、最低温度Tf、模型参数所涉及的定义域以及目标函数;
[0039] 2).给予初始参数值一定的扰动,得到新参数组,重新代入目标函数,并将新函数值与原函数值相减得到ΔΕ,若ΔΕ<0,则新参数组被接受;若ΔΕ>0,则新参数组以概率被接受;
[0040] 3).在同一温度T下,重复若干次扰动后,再缓慢降低温度,直至降至最低温度Tf时停止运算,输出最优的P、Q值。
[0041] 本发明所提供的上述方法,针对现有的四轮独立电驱动车辆线控转向系统传动比设计中所存在的技术问题,在高速传动比设计中考虑了横摆角速度增益和侧向加速度增益对转向稳定性的影响,为传动比中的权重系数提供了随着车速变化的解决手段,从而使所设计的转向传动比能够明显减小车辆在高速转弯时的横摆角速度和侧向加速度,提高了车辆的抗翻稳定性和弯道循迹能力,一方面可以减轻驾驶车辆的难度,另一方面可以提高车辆稳定性控制的自适应性。
附图说明
[0042] 图1为本发明所提供方法的流程示意图
[0043] 图2为本发明所提供方法中所建立的三自由度车辆转向动力学模型示意图[0044] 图3为横摆角速度增益和侧向加速度增益的权重系数优化过程示意图具体实施方式
[0045] 下面将结合附图对本发明的技术方案进行清楚、完整地描述,显然,所描述的实施例是本发明一部分实施例,而不是全部的实施例。基于本发明中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都属于本发明保护的范围。
[0046] 本发明所提供的一种用于四轮独立电驱动车辆线控转向系统传动比的设计方法,如图1所示,具体包括以下步骤:
[0047] 步骤1、采集所述车辆的结构参数,包括车辆总质量m、前后轴距L、前轴距车辆质心的距离a、后轴距车辆质心的距离b、轮胎的侧偏刚度ky;
[0048] 步骤2、针对所述车辆,建立三自由度非线性车辆转向动力学模型;采集所述车辆行驶过程中的纵向车速Vx、前轮转角δf,并将其作为三自由度非线性车辆转向动力学模型的输入信号;
[0049] 步骤3、基于车辆前、后轮轮胎所受到的侧偏力Fy1和Fy2与对应的前、后轮侧偏角α1和α2之间的关系,建立车辆的轮胎统一模型;基于所述步骤1‑2中所采集的各参数,并结所述合轮胎统一模型和三自由度非线性车辆转向动力学模型,获取车辆运动过程中的横摆角速度ωr、质心侧偏角β、侧向加速度ay。
[0050] 步骤4、基于步骤3获取的各参数,利用定增益法设计传动比;针对不同的车辆行驶速度区间,为横摆角速度增益与侧向加速度增益分别提供不同的权重系数组合。
[0051] 在本发明的一个优选实施方式中,所述步骤2中建立三自由度非线性车辆转向动力学模型,基于以下假设:
[0052] 1).忽略空气阻力的作用;
[0053] 2).忽略悬架的作用,只考虑车辆的平面运动和由路面不平引起的垂向运动;
[0054] 3).车辆前后轮的侧偏特性一致;
[0055] 由此得到如图2所示的以下关系:
[0056]
[0057]
[0058] Fy1cosδf+Fy2=m(ay+Vxωr)
[0059]
[0060]
[0061] 其中,IZ表示车辆绕车辆坐标系Z轴的转动惯量, 表示横摆角加速度, 表示纵向加速度。
[0062] 在本发明的一个优选实施方式中,所述步骤3中建立车辆的轮胎统一模型,考虑到根据实验证明:轮胎与地面之间作用的侧偏力是一个非线性力,其大小受侧偏角影响,由此得到以下车辆前、后轮轮胎所受到的侧偏力Fy1和Fy2与对应的前后轮侧偏角α1和α2的关系:
[0063]
[0064]
[0065]
[0066]
[0067] 其中,μ表示轮胎的摩擦系数,E表示轮胎材料的弹性模量,g表示重力加速度。
[0068] 在本发明的一个优选实施方式中,所述步骤4具体包括:
[0069] 选择车辆行驶中纵向车速的区间Vx≤30km/h,并根据相关经验选取适合的增益i=9;
[0070] 针对30km/h≤Vx≤120km/h的速度区间定义转向传动比i如下公式所示:
[0071]
[0072] 其中,Gswωr表示从转向盘角输入至横摆角速度的增益,Gsway表示从转向盘角输入至侧向加速度的增益,Gfωr表示从前轮转角至横摆角速度的增益,即所述横摆角速度增益,Gfay是从前轮转角至侧向加速度的增益,即所述侧向加速度增益;为了保证转向特性呈现出与车速无关的固定比例关系,可以取Gswωr=0.41,Gsway=12。
[0073] 定义P、Q分别作为所述横摆角速度增益和所述侧向加速度增益的权重系数,且具有如下关系:
[0074] P+Q=1
[0075] 根据从前轮转角输入至横摆角速度的增益和从前轮转角输入至侧向加速度的增益的定义,则:
[0076]
[0077]
[0078] 其中,δ表示转向盘转角。
[0079] 进一步地,可利用全局最优解的智能算法如模拟退火算法来进行权重系数P、Q的优化:
[0080] 首先由三自由度非线性车辆转向模型可以得到,某个确定纵向车速和前轮转角输入下的Gfωr和Gfay的值,假设其数值分别为M和N;
[0081] 再执行模拟退火算法:
[0082] 1).先设定初始温度T0、最低温度Tf、模型参数所涉及的定义域以及目标函数;
[0083] 2).给予初始参数值一定的扰动,得到新参数组,重新代入目标函数,并将新函数值与原函数值相减得到ΔΕ,若ΔΕ<0,则新参数组被接受;若ΔΕ>0,则新参数组以概率被接受;
[0084] 3).在同一温度T下,重复若干次扰动后,再缓慢降低温度,直至降至最低温度Tf时停止运算,输出最优的P、Q值。
[0085] 本实例中,定义目标函数为i=P*M/0.41+Q*N/12,采用模拟退火算法进行P、Q优化的过程如图3所示。最终得到可以使转向传动比实时最小的P、Q离散数组,并进一步通过MATLAB曲线拟合工具箱cftool得到P、Q关于纵向车速Vx的函数关系表达式。
[0086] 应理解,本发明实施例中各步骤的序号的大小并不意味着执行顺序的先后,各过程的执行顺序应以其功能和内在逻辑确定,而不应对本发明实施例的实施过程构成任何限定。
[0087] 尽管已经示出和描述了本发明的实施例,对于本领域的普通技术人员而言,可以理解在不脱离本发明的原理和精神的情况下可以对这些实施例进行多种变化、修改、替换和变型,本发明的范围由所附权利要求及其等同物限定。
专利地区:甘肃
专利申请日期:2020-07-20
专利公开日期:2023-01-17
专利公告号:CN111814258B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477