 产学研创新服务平台(全国)


跳绳动作标准度评估方法及装置发明专利
更新时间:2026-04-12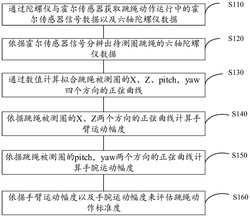 专利申请类型:发明专利;
地区:浙江-国家;
源自:国家高价值专利检索信息库;
跳绳动作标准度评估方法及装置
摘要:本发明涉及一种跳绳动作标准度评估方法及装置,其中,跳绳动作标准度评估方法通过数值计算拟合跳绳被测圈的X、Z、pitch,yaw四个方向的正弦曲线;依据跳绳被测圈的X、Z两个方向的正弦曲线计算手臂运动幅度;依据跳绳被测圈的pitch,yaw两个方向的正弦曲线计算手腕运动幅度;依据手臂运动幅度以及手腕运动幅度来评估跳绳动作标准度。通过在现有的采用霍尔芯片技术的跳绳手柄上加装了一个六轴陀螺仪,计算手臂运动幅度以及手腕运动幅度,进而来判断跳绳时使用者的动作的标准程度,并反馈给使用者,有利于规范使用者的动作,让使用者以正确的动作来进行跳绳运动,以及规范自己的跳绳动作,降低运动损伤的可能性。
专利类型:发明专利
专利申请号:CN202011535919.2
专利申请(专利权)人:浙江好习惯科技有限公司
权利人地址:浙江省新昌县新昌工业区新柿路29号2幢(大市聚镇)
专利发明(设计)人:俞朝杰
主权利要求:跳绳动作标准度评估方法及装置
技术领域
[0001]本发明属于跳绳动作评估领域,具体涉及一种跳绳动作标准度评估方法及装置。
背景技术
[0002]随着人们生活水平的不断提高,人们越来越重视自身的身体健康状况,因而越来越多的人选择通过健身运动来提高自身的身体素质。跳绳是一项简单、老少皆宜又有很多好处的有氧运动,且需要的器械非常简单,因此被广泛使用。
[0003]现有的跳绳手柄,功能单一,仅支持计数功能。在用户使用时,如果存在动作错误,可能会造成运动损伤,同时,跳绳的动作影响到使用者的跳绳成绩。
[0004]因此如何在跳绳时反馈使用者的跳绳动作标准与否是目前亟待解决的。
发明内容
[0005]本发明的目的是提供一种跳绳动作标准度评估方法及装置。
[0006]本发明解决其技术问题所采用的技术方案是:提供了一种基于六轴陀螺仪与霍尔传感器协作的跳绳动作标准度评估方法,所述方法包括:
[0007]通过陀螺仪与霍尔传感器获取跳绳动作运行中的霍尔传感器信号数据以及六轴陀螺仪数据;
[0008]依据霍尔传感器信号筛选出跳绳被测圈的六轴陀螺仪数据;
[0009]通过数值计算拟合跳绳被测圈的X、Z、pitch,yaw四个方向的正弦曲线;
[0010]依据跳绳被测圈的X、Z两个方向的正弦曲线计算手臂运动幅度;
[0011]依据跳绳被测圈的pitch,yaw两个方向的正弦曲线计算手腕运动幅度;
[0012]依据手臂运动幅度以及手腕运动幅度来评估跳绳动作标准度。
[0013]进一步的,通过数值计算拟合跳绳被测圈的X方向的正弦曲线的方法包括:
[0014]获取X方向的六轴陀螺仪数据的n个数据样本,并将n个数据样本的均值置零;
[0015]设X方向的拟合曲线为f(x)=ax*sin(bxx+cx);
[0016]依据X方向的六轴陀螺仪数据的n个数据样本,计算参数ax、bx、cx,从而获得X方向的拟合曲线的公式。
[0017]进一步的,获取X方向的六轴陀螺仪数据的n个数据样本,并将n个数据样本的均值置零的方法中,n个数据样本为v,v=[v1,v2,v3,…,vn];置零后的
[0018]进一步的,所述依据X方向的六轴陀螺仪数据的n个数据样本,计算参数ax、bx、cx的方法包括:
[0019]参数
[0020]其中,t表示该圈的时间,式中,n为该圈所用的时间,f表示n个数据样本的采样频率;
[0021]计算vnew与y=0曲线围成的面积通过正弦曲线性质计算,
[0022]计算vnewi对应的并从所有w1~wn中选取最大值记为wj,通过正弦曲线性质计算,
[0023]进一步的,通过数值计算拟合跳绳被测圈的Z方向的正弦曲线的方法包括:
[0024]获取Z方向的六轴陀螺仪数据的n个数据样本,并将n个数据样本的均值置零;
[0025]设Z方向的拟合曲线为f(z)=az*sin(bzx+cz);
[0026]依据Z方向的六轴陀螺仪数据的n个数据样本,计算参数az、bz、cz,从而获得Z方向的拟合曲线的公式。
[0027]进一步的,通过数值计算拟合跳绳被测圈的pitch方向的正弦曲线的方法包括:
[0028]获取pitch方向的六轴陀螺仪数据的n个数据样本,并将n个数据样本的均值置零;
[0029]设pitch方向的拟合曲线为f(pitch)=apitch*sin(bpitchx+cpitch);
[0030]依据pitch方向的六轴陀螺仪数据的n个数据样本,计算参数apitch、bpitch、cpitch,从而获得pitch方向的拟合曲线的公式。
[0031]进一步的,通过数值计算拟合跳绳被测圈的yaw方向的正弦曲线的方法包括:
[0032]获取yaw方向的六轴陀螺仪数据的n个数据样本,并将n个数据样本的均值置零;
[0033]设yaw方向的拟合曲线为f(yaw)=ayaw*sin(byawx+cyaw);
[0034]依据yaw方向的六轴陀螺仪数据的n个数据样本,计算参数ayaw、byaw、cyaw,从而获得yaw方向的拟合曲线的公式。
[0035]进一步的,所述依据跳绳被测圈的X、Z两个方向的正弦曲线计算手臂运动幅度的方法,即:
[0036]跳绳被测圈的手臂运动幅度为
[0037]进一步的,所述依据手臂运动幅度以及手腕运动幅度来评估跳绳动作标准度的方法包括:
[0038]将手臂运动幅度以及手腕运动幅度分别代入对应的预设的判定区间,从而得出跳绳被测圈的手臂运动幅度得分以及手腕运动幅度得分;
[0039]计算所有跳绳被测圈的手臂运动幅度得分的均值以及手腕运动幅度得分的均值,计算手臂运动幅度得分的均值以及手腕运动幅度得分的均值的平均值,即为最终的跳绳动作标准度得分。
[0040]本发明还提供了一种基于六轴陀螺仪与霍尔传感器协作的跳绳动作标准度评估装置,包括:
[0041]数据获取模块,适于通过陀螺仪与霍尔传感器获取跳绳动作运行中的霍尔传感器信号数据以及六轴陀螺仪数据;
[0042]数据处理模块,适于依据霍尔传感器信号筛选出跳绳被测圈的六轴陀螺仪数据;
[0043]正弦曲线计算模块,适于通过数值计算拟合跳绳被测圈的X、Z、pitch,yaw四个方向的正弦曲线;
[0044]手臂运动幅度计算模块,适于依据跳绳被测圈的X、Z两个方向的正弦曲线计算手臂运动幅度;
[0045]手腕运动幅度计算模块,适于依据跳绳被测圈的pitch,yaw两个方向的正弦曲线计算手腕运动幅度;
[0046]动作标准度计算模块,适于依据手臂运动幅度以及手腕运动幅度来评估跳绳动作标准度。
[0047]本发明的有益效果是:本发明提供了一种跳绳动作标准度评估方法及装置,其中,跳绳动作标准度评估方法通过数值计算拟合跳绳被测圈的X、Z、pitch,yaw四个方向的正弦曲线;依据跳绳被测圈的X、Z两个方向的正弦曲线计算手臂运动幅度;依据跳绳被测圈的pitch,yaw两个方向的正弦曲线计算手腕运动幅度;依据手臂运动幅度以及手腕运动幅度来评估跳绳动作标准度。通过在现有的采用霍尔芯片技术的跳绳手柄上加装了一个六轴陀螺仪,用来检测跳绳时手柄的六轴陀螺仪数据,并通过X、Z、pitch,yaw四个方向的拟合的正弦曲线来计算手臂运动幅度以及手腕运动幅度,进而来判断跳绳时使用者的动作的标准程度,并反馈给使用者,有利于规范使用者的动作,让使用者以正确的动作来进行跳绳运动,以及规范自己的跳绳动作,降低运动损伤的可能性。
附图说明
[0048]下面结合附图和实施例对本发明作进一步说明。
[0049]图1是本发明实施例所提供的基于六轴陀螺仪与霍尔传感器协作的跳绳动作标准度评估方法的流程图。
[0050]图2时本发明实施例所提供的基于六轴陀螺仪与霍尔传感器协作的跳绳动作标准度评估装置的原理框图。
具体实施方式
[0051]现在结合附图对本发明作详细的说明。此图为简化的示意图,仅以示意方式说明本发明的基本结构,因此其仅显示与本发明有关的构成。
[0052]实施例1
[0053]请参阅图1,本发明实施例提供了1、一种基于六轴陀螺仪与霍尔传感器协作的跳绳动作标准度评估方法。通过在现有的采用霍尔芯片技术的跳绳手柄上加装了一个六轴陀螺仪,用来检测跳绳时手柄的六轴陀螺仪数据,并通过X、Z、pitch,yaw四个方向的拟合的正弦曲线来计算手臂运动幅度以及手腕运动幅度,进而来判断跳绳时使用者的动作的标准程度,并反馈给使用者,有利于规范使用者的动作,让使用者以正确的动作来进行跳绳运动,利于用户提高自身的跳绳速度,以及规范自己的跳绳动作,降低运动损伤的可能性。
[0054]具体来说,所述方法包括:
[0055]S110:通过陀螺仪与霍尔传感器获取跳绳动作运行中的霍尔传感器信号数据以及六轴陀螺仪数据。
[0056]具体来说,陀螺仪以及霍尔传感器设置于手柄内,用于检测霍尔传感器信号以及六轴陀螺仪数据。
[0057]S120:依据霍尔传感器信号筛选出跳绳被测圈的六轴陀螺仪数据。
[0058]具体来说,通过霍尔传感器信号来判断手柄的旋转头转过一圈时,对应的六轴陀螺仪的数据。
[0059]S130:通过数值计算拟合跳绳被测圈的X、Z、pitch,yaw四个方向的正弦曲线。
[0060]具体来说,包括:
[0061]S131:通过数值计算拟合跳绳被测圈的X方向的正弦曲线的方法包括:
[0062]获取X方向的六轴陀螺仪数据的n个数据样本,并将n个数据样本的均值置零,即,n个数据样本为v,v=[v1,v2,v3,…,cn];置零后的该式的含义为,将每个数据样本减去数据样本平均值。
[0063]设X方向的拟合曲线为f(x)=ax*sin(bxx+cx);
[0064]依据X方向的六轴陀螺仪数据的n个数据样本,计算参数ax、bx、cx,从而获得X方向的拟合曲线的公式。
[0065]参数
[0066]其中,t表示该圈的时间,式中,n为该圈所用的时间,f表示n个数据样本的采样频率;
[0067]计算vnew与y=0曲线围成的面积通过正弦曲线性质计算,
[0068]计算vnewi对应的并从所有w1~wn中选取最大值记为wj,通过正弦曲线性质计算,
[0069]S132:通过数值计算拟合跳绳被测圈的Z方向的正弦曲线的方法包括:
[0070]获取Z方向的六轴陀螺仪数据的n个数据样本,并将n个数据样本的均值置零;
[0071]设Z方向的拟合曲线为f(z)=az*sin(bzx+cz);
[0072]依据Z方向的六轴陀螺仪数据的n个数据样本,计算参数az、bz、cz,从而获得Z方向的拟合曲线的公式。
[0073]S133:通过数值计算拟合跳绳被测圈的pitch方向的正弦曲线的方法包括:
[0074]获取pitch方向的六轴陀螺仪数据的n个数据样本,并将n个数据样本的均值置零;
[0075]设pitch方向的拟合曲线为f(pitch)=apitch*sin(bpitchx+cpitch);
[0076]依据pitch方向的六轴陀螺仪数据的n个数据样本,计算参数apitch、bpitch、cpitch,从而获得pitch方向的拟合曲线的公式。
[0077]S134:通过数值计算拟合跳绳被测圈的yaw方向的正弦曲线的方法包括:
[0078]获取yaw方向的六轴陀螺仪数据的n个数据样本,并将n个数据样本的均值置零;
[0079]设yaw方向的拟合曲线为f(yaw)=ayaw*sin(byawx+cyaw);
[0080]依据yaw方向的六轴陀螺仪数据的n个数据样本,计算参数ayaw、byaw、cyaw,从而获得yaw方向的拟合曲线的公式。
[0081]步骤S132‑S134的拟合的正弦曲线的计算方式与步骤S131中的计算方式一致,此处不再重复描述。
[0082]S140:依据跳绳被测圈的X、Z两个方向的正弦曲线计算手臂运动幅度,即:跳绳被测圈的手臂运动幅度为
[0083]S150:依据跳绳被测圈的pitch,yaw两个方向的正弦曲线计算手腕运动幅度,即:跳绳被测圈的手腕运动幅度为
[0084]S160:依据手臂运动幅度以及手腕运动幅度来评估跳绳动作标准度。
[0085]具体的,步骤S160包括以下步骤:
[0086]S161:将手臂运动幅度以及手腕运动幅度分别代入对应的预设的判定区间,从而得出跳绳被测圈的手臂运动幅度得分以及手腕运动幅度得分。
[0087]其中,手臂运动幅度对应的判定区间为,[0,p1),5分;[p1,p2),4分;[p2,p3),3分;[p3,p4),2分;[p4,+∞],1分,手腕运动幅度对应的判定区间为[0,q1),1分;[q1,q2),2分;
[q2,q3),3分;[q3,q4),4分;[q4,+∞],5分。
[0088]其中,手臂运动幅度的判定区间的端值,p1‑p4通过专家标注的历史数据得出,例如,专家标注的历史数据中,手臂运动幅度的平均值为a时,得分为5分,手臂运动幅度的平均值为b时,得分为b,那么5分与4分的临界值,p1为(a+b)/2,p2‑p4的获得方式与p1相同,此处不再重复性描述。
[0089]手腕运动幅度的判定区间的端值,q1‑q4通过专家标注的历史数据得出,具体的计算方式和手臂运动幅度的判定区间的端值的计算方式相同。
[0090]S162:计算所有跳绳被测圈的手臂运动幅度得分的均值以及手腕运动幅度得分的均值,即,手臂运动幅度得分的均值其中,S1i表示第i个跳绳被测圈的手臂运动幅度得分,手腕运动幅度得分的均值其中,S2i表示第i个跳绳被测圈的手腕运动幅度得分,m表示跳绳被测圈的总数。计算手臂运动幅度得分的均值以及手腕运动幅度得分的均值的平均值,即为最终的跳绳动作标准度得分。
[0091]实施例2
[0092]请参阅图2,本发明实施例还提供了一种基于六轴陀螺仪与霍尔传感器协作的跳绳动作标准度评估装置,包括:
[0093]数据获取模块,适于通过陀螺仪与霍尔传感器获取跳绳动作运行中的霍尔传感器信号数据以及六轴陀螺仪数据。具体来说,陀螺仪以及霍尔传感器设置于手柄内,用于检测霍尔传感器信号以及六轴陀螺仪数据。
[0094]数据处理模块,适于依据霍尔传感器信号筛选出跳绳被测圈的六轴陀螺仪数据。具体来说,通过霍尔传感器信号来判断手柄的旋转头转过一圈时,对应的六轴陀螺仪的数据。
[0095]正弦曲线计算模块,适于通过数值计算拟合跳绳被测圈的X、Z、pitch,yaw四个方向的正弦曲线。
[0096]具体来说,包括:
[0097]S131:通过数值计算拟合跳绳被测圈的X方向的正弦曲线的方法包括:
[0098]获取X方向的六轴陀螺仪数据的n个数据样本,并将n个数据样本的均值置零,即,n个数据样本为v,v=[v1,v2,v3,…,vn];置零后的该式的含义为,将每个数据样本减去数据样本平均值。
[0099]设X方向的拟合曲线为f(x)=ax*sin(bxx+cx);
[0100]依据X方向的六轴陀螺仪数据的n个数据样本,计算参数ax、bx、cx,从而获得X方向的拟合曲线的公式。
[0101]参数
[0102]其中,t表示该圈的时间,式中,n为该圈所用的时间,f表示n个数据样本的采样频率;
[0103]计算vnew与y=0曲线围成的面积通过正弦曲线性质计算,
[0104]计算vnewi对应的并从所有w1~wn中选取最大值记为wj,通过正弦曲线性质计算,
[0105]S132:通过数值计算拟合跳绳被测圈的Z方向的正弦曲线的方法包括:
[0106]获取Z方向的六轴陀螺仪数据的n个数据样本,并将n个数据样本的均值置零;
[0107]设Z方向的拟合曲线为f(z)=az*sin(bzx+cz);
[0108]依据Z方向的六轴陀螺仪数据的n个数据样本,计算参数az、bz、cz,从而获得Z方向的拟合曲线的公式。
[0109]S133:通过数值计算拟合跳绳被测圈的pitch方向的正弦曲线的方法包括:
[0110]获取pitch方向的六轴陀螺仪数据的n个数据样本,并将n个数据样本的均值置零;
[0111]设pitch方向的拟合曲线为f(pitch)=apitch*sin(bpitchx+cpitch);
[0112]依据pitch方向的六轴陀螺仪数据的n个数据样本,计算参数apitch、bpitch、cpitch,从而获得pitch方向的拟合曲线的公式。
[0113]S134:通过数值计算拟合跳绳被测圈的yaw方向的正弦曲线的方法包括:
[0114]获取yaw方向的六轴陀螺仪数据的n个数据样本,并将n个数据样本的均值置零;
[0115]设yaw方向的拟合曲线为f(yaw)=ayaw*sin(byawx+cyaw);
[0116]依据yaw方向的六轴陀螺仪数据的n个数据样本,计算参数ayaw、byaw、cyaw,从而获得yaw方向的拟合曲线的公式。
[0117]步骤S132‑S134的拟合的正弦曲线的计算方式与步骤S131中的计算方式一致,此处不再重复描述。
[0118]手臂运动幅度计算模块,适于依据跳绳被测圈的X、Z两个方向的正弦曲线计算手臂运动幅度,即:跳绳被测圈的手臂运动幅度为
[0119]手腕运动幅度计算模块,适于依据跳绳被测圈的pitch,yaw两个方向的正弦曲线计算手腕运动幅度,即:跳绳被测圈的手腕运动幅度为
[0120]动作标准度计算模块,适于依据手臂运动幅度以及手腕运动幅度来评估跳绳动作标准度。
[0121]具体的,包括以下步骤:
[0122]S161:将手臂运动幅度以及手腕运动幅度分别代入对应的预设的判定区间,从而得出跳绳被测圈的手臂运动幅度得分以及手腕运动幅度得分。
[0123]其中,手臂运动幅度对应的判定区间为,[0,p1),5分;[p1,p2),4分;[p2,p3),3分;[p3,p4),2分;[p4,+∞],1分,手腕运动幅度对应的判定区间为[0,q1),1分;[q1,q2),2分;
[q2,q3),3分;[q3,q4),4分;[q4,+∞],5分。
[0124]其中,手臂运动幅度的判定区间的端值,p1‑p4通过专家标注的历史数据得出,例如,专家标注的历史数据中,手臂运动幅度的平均值为a时,得分为5分,手臂运动幅度的平均值为b时,得分为b,那么5分与4分的临界值,p1为(a+b)/2,p2‑p4的获得方式与p1相同,此处不再重复性描述。
[0125]手腕运动幅度的判定区间的端值,q1‑q4通过专家标注的历史数据得出,具体的计算方式和手臂运动幅度的判定区间的端值的计算方式相同。
[0126]S162:计算所有跳绳被测圈的手臂运动幅度得分的均值以及手腕运动幅度得分的均值,即,手臂运动幅度得分的均值其中,S1i表示第i个跳绳被测圈的手臂运动幅度得分,手腕运动幅度得分的均值其中,S2i表示第i个跳绳被测圈的手腕运动幅度得分,m表示跳绳被测圈的总数。计算手臂运动幅度得分的均值以及手腕运动幅度得分的均值的平均值,即为最终的跳绳动作标准度得分。
[0127]综上所述,本发明提供了一种跳绳动作标准度评估方法及装置,其中,跳绳动作标准度评估方法通过数值计算拟合跳绳被测圈的X、Z、pitch,yaw四个方向的正弦曲线;依据跳绳被测圈的X、Z两个方向的正弦曲线计算手臂运动幅度;依据跳绳被测圈的pitch,yaw两个方向的正弦曲线计算手腕运动幅度;依据手臂运动幅度以及手腕运动幅度来评估跳绳动作标准度。通过在现有的采用霍尔芯片技术的跳绳手柄上加装了一个六轴陀螺仪,用来检测跳绳时手柄的六轴陀螺仪数据,并通过X、Z、pitch,yaw四个方向的拟合的正弦曲线来计算手臂运动幅度以及手腕运动幅度,进而来判断跳绳时使用者的动作的标准程度,并反馈给使用者,有利于规范使用者的动作,让使用者以正确的动作来进行跳绳运动,以及规范自己的跳绳动作,降低运动损伤的可能性。
[0128]以上述依据本发明的理想实施例为启示,通过上述的说明内容,相关的工作人员完全可以在不偏离本发明的范围内,进行多样的变更以及修改。本项发明的技术范围并不局限于说明书上的内容,必须要根据权利要求范围来确定其技术性范围。
专利地区:浙江
专利申请日期:2020-12-23
专利公开日期:2022-01-04
专利公告号:CN112755434B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




