 产学研创新服务平台(全国)


一种三电机集成式高可靠智能线控系统及其控制方法
更新时间:2026-10-01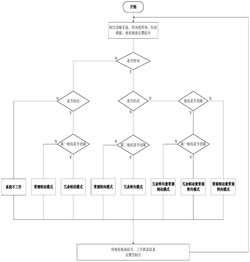 专利申请类型:发明专利;
地区:江苏-镇江;
源自:镇江高价值专利检索信息库;
一种三电机集成式高可靠智能线控系统及其控制方法
摘要:本发明提供了一种三电机集成式高可靠智能线控系统及其控制方法,该线控系统包括信号输入模块、制动模块、转向模块、冗余模块、集成ECU控制模块,信号输入模块用于判断驾驶员控制车辆转向和制动的操作意图,制动模块用于实现接收到驾驶员制动信号后的常规制动功能,转向模块用于实现接收到驾驶员转向信号后的常规转向功能,冗余模块用于制动功能或者转向功能中某一个功能发生故障时,经过ECU1控制,结合未故障模块对故障模块进行冗余工作;集成ECU控制模块用于接受相关信号,通过计算分析判断各个模块所处状态和驾驶员制动或转向意图,控制各个模块工作以实现转向、制动和相互冗余功能,以满足不同工况和状态下系统需求和安全性。
专利类型:发明专利
专利申请号:CN202110083341.X
专利申请(专利权)人:江苏大学
权利人地址:江苏省镇江市京口区学府路301号
专利发明(设计)人:王峰,陈殿镛,徐兴,王春海,徐贤,高扬,倪少勇,阙红波,汪跃中
主权利要求:一种三电机集成式高可靠智能线控系统及其控制方法
技术领域
[0001] 本发明涉及线控底盘技术领域,尤其设计一种三电机集成式高可靠智能线控系统及其控制方法。
背景技术
[0002] 汽车底盘的主要作用是实现汽车的加速、减速以及转向等功能。该零部件技术的优化可以有效提高汽车整体的性能。因此汽车行业目前的发展情况主要将研究的重点放在了汽车底盘集成和控制技术的研究问题上。随着汽车智能化电子化的发展,不管是电动车还是燃油车,线控底盘技术都已经成为了国内外一个热门的研究课题。线控底盘主要有五大系统,分别为线控转向、线控制动、线控换挡、线控驱动和线控悬架。其中线控转向和线控制动是面向自动驾驶执行端方向最核心的产品,其技术和工程领域发展前景都较好。
[0003] 线控转向和线控制动系统作为线控底盘中两个最重要的新型系统,相比于传统的液压转向和液压制动系统,具有明显的技术优势。线控转向系统去掉了部分车辆前舱转向机械结构,省略了占用空间,减少了路面带来的冲击,并降低了噪声;去掉了机械转向管柱,提高了车辆的碰撞安全性;方向盘转角和转向力矩可以独立设计,根据路况和方向盘转动力度、车速综合计算,通过电子控制单元控制以适应不同驾驶员的驾驶习惯。线控制动系统则是将传统液压式制动系统部分或者全部剔除,分为EHB(ElectrohydraulicBrake)和EMB(Electro‑MechanicalBrake),相较于传统的纯液压制动,反应时间大大降低,安全优势极为突出,大幅度缩短刹车距离,同时移除了助力器和部分液压控制系统,使整车质量降低,底盘空间增大,具有更高的环保意义。除此之外,更加便于集成电子驻车、防抱死、制动力分配等附加功能,有利于底盘的集成化设计。
[0004] 针对于线控转向和线控制动的稳定可靠及安全性,需要在系统设计中引入大量的冗余系统,包括传感器冗余、助力电机的冗余、车载电源系统冗余等,这使得系统结构复杂,成本较高。线控转向系统的冗余有机械冗余和电控系统备份冗余,其中电控系统备份冗余完全剔除方向盘与转向机械机构,在方向盘处布置多个传感器来实现转向输入信号的冗余,转向机构采用多个电机+ECU系统来实现控制冗余。但这相当于安装两套重复转向系统,成本较高。同时,线控制动中的部分EHB系统采用备用的液压系统,在液压机械结构失效时冲开备用阀,恢复为传统的液压制动进行冗余制动,但这种形式并没有脱离对液压系统的依靠。相比之下,有些EHB直接完全取消液压连接,只通过助力电机和助力传动机构来推动主缸进行制动,此时也需要考虑到电机失效时的冗余问题。
[0005] 一般用于应对电机失效冗余方案为双电机相互冗余方案。比如同时考虑线控转向系统和线控制动系统的冗余问题时,线控转向系统和线控制动系统均采用双电机冗余设计,则一共需要四个电机来分别实现转向冗余和制动冗余功能,再加上各个电机对应的控制器和线路,整体的质量影响和空间浪费将会比较大。
发明内容
[0006] 针对现有技术中存在不足,本发明提供了一种三电机集成式高可靠智能线控系统及其控制方法,利用三电机结合行星齿轮减速机构进行动力的集成与分配,对转向和制动两种线控系统进行集成和相互冗余,进而实现高可靠性和高集成化的线控转向制动功能,满足多工况下车辆转向和制动需求。
[0007] 本发明是通过以下技术手段实现上述技术目的的。
[0008] 一种三电机集成式高可靠智能线控系统,包括信号输入模块、制动模块、转向模块、冗余模块和ECU;
[0009] 所述制动模块包括第一电机、锥齿轮、蜗轮蜗杆机构和液压制动机构,所述锥齿轮和第一电机同轴连接,第一电机通过蜗轮蜗杆机构与液压制动机构连接;
[0010] 所述转向模块包括第二电机、行星齿轮减速机构B和转向执行结构,第二电机与行星齿轮减速机构B连接,行星齿轮减速机构B与转向执行结构连接;
[0011] 所述冗余模块包括行星架、太阳轮、齿圈和第三电机,第三电机通过齿轮与齿圈啮合,行星架与锥齿轮连接,太阳轮和第二电机连接;
[0012] 所述信号输入模块将采集的信号传输ECU,ECU通过电机控制器控制第一电机、第二电机和第三电机工作。
[0013] 上述技术方案中,所述信号输入模块包括踏板行程传感器和转角传感器,踏板行程传感器与制动踏板连接,转角传感器与转向盘连接。
[0014] 上述技术方案中,所述液压制动机构包括制动主缸、制动阀组和制动钳,制动主缸、制动阀组和制动钳通过油路连接。
[0015] 上述技术方案中,所述转向执行结构包括转向齿轮和转向齿条,转向齿轮与转向齿条啮合。
[0016] 一种三电机集成式高可靠智能线控系统的控制方法,具体为:
[0017] 驾驶员不进行转向且进行制动,同时第一电机故障时,所述三电机集成式高可靠线控系统进入冗余制动模式,ECU获取提供液压推力的蜗轮蜗杆目标制动转矩Tobj_barking,所述Tobj_barking由行星架提供,齿圈被第三电机反向驱动以限制自由度,行星架和太阳轮耦合,动力由第二电机输出到太阳轮再传至行星架;计算此时第三电机对齿圈输出的限制转矩TM3'和第二电机提供给太阳轮用于传至制动模块的冗余制动转矩TM2,第三电机和第二电机分别根据冗余制动转矩TM2和限制转矩TM3'实现冗余制动;
[0018] 驾驶员进行转向且不进行制动,同时第二电机故障时,所述三电机集成式高可靠线控系统进入冗余转向模式,ECU获取转向所需目标转向转矩Tobj_steering,所述Tobj_steering由太阳轮提供,齿圈被第三电机反向驱动以限制自由度,行星架和太阳轮耦合,动力由第一电机输出到行星架再传至太阳轮;计算此时第三电机对齿圈输出的限制转矩TM3和第一电机提供给行星架用于传至转向模块的冗余转向转矩TM1,第一电机和第三电机分别根据冗余转向转矩TM1和限制转矩TM3实现冗余转向;
[0019] 驾驶员进行转向且制动,同时第二电机故障时,所述三电机集成式高可靠线控系统进入冗余转向兼常规制动模式,ECU获取目标制动转矩Tobj_barking和目标转向转矩Tobj_steering,所需Tobj_steering由太阳轮提供,齿圈被第三电机反向驱动以限制自由度,行星架和太阳轮耦合,动力由第一电机输出到行星架再传至太阳轮;计算此时第三电机对齿圈输出的限制转矩TM3和第一电机提供给行星架用于传至转向模块的冗余转向转矩TM1_steering,第一电机和第三电机分别根据转矩TM1'和限制转矩TM3实现冗余转向;
[0020] 驾驶员进行转向且制动,同时第一电机故障时,所述三电机集成式高可靠线控系统进入冗余制动兼常规转向模式,ECU获取目标制动转矩Tobj_barking和目标转向转矩Tobj_steering,所需Tobj_steering由太阳轮提供,齿圈被第三电机反向驱动以限制自由度,行星架和太阳轮耦合,动力由第二电机输出到太阳轮再传至行星架;计算此时第三电机对齿圈输出的限制转矩TM3'和第二电机提供给太阳轮用于传至制动模块的冗余制动转矩TM2_barking,第二电机和第三电机分别根据转矩TM2'和限制转矩TM3'实现冗余制动和常规转向。
[0021] 还包括常规制动模式,所述常规制动模式适用于第一电机不故障,且单独制动不转向的工作状态;具体为:ECU1获取第一电机需求转矩Tobj_barking,第一电机根据Tobj_barking实现常规制动。
[0022] 还包括常规转向模式,所述常规转向模式适用于第二电机不故障,且单独转向不制动的工作状态;具体为:ECU1获取第二电机所需的目标转矩Tobj_steering,第二电机根据Tobj_steering实现常规转向。
[0023] 还包括常规制动兼常规转向模式,所述常规制动兼常规转向模式适用于没有电机故障,同时进行转向和制动操作的工作状态;具体为:ECU获取制动所需目标转矩Tobj_barking和转向所需目标转矩Tobj_steering,第一电机和第二电机分别根据Tobj_barking、Tobj_steering进行常规制动和常规转向。
[0024] 所述TM1=TM1_steering=(1+k)Tobj‑steering,所述 所述TM3=kTobj‑steering,其中k为行星架到太阳轮的齿数。
[0025] 所述,T′M1=TM1‑steering+Tobj‑barking=(1+k)Tobj‑steering+Tobj‑barking所述所述 其中k为行星架到太阳轮的齿数。
[0026] 本发明的有益效果:
[0027] (1)系统安全可靠性强:该线控系统采用三电机结合行星齿轮减速机构对转向和制动系统进行集成化及相互冗余设计,第一电机与第二电机通过第三电机实现相互冗余;若用于制动的第一电机发生故障,则启动原本用于转向的第二电机和帮助实现冗余功能的第三电机,由于单级行星齿轮减速机构有两个自由度,当齿圈的自由度被限制时,整个行星齿轮减速机构变成单自由度机构,此时可以通过被第二电机驱动的太阳轮来驱动行星架,将动力传输到制动模块,从而实现冗余制动功能;同理,当用于转向的第二电机发生故障,启动原本用于制动的第一电机和帮助实现冗余功能的第三电机,同样可以实现冗余转向。
除此之外,没有电机故障时,第三电机不工作,转向模块和制动模块完全解耦,各自工作,互不影响。
[0028] (2)集成化高,质量轻便:相较于其他线控转向系统和线控制动系统的冗余设计,本发明三电机集成冗余的结构设计采用更少的电机和更高集成化的系统,有利于线控底盘的轻量化和集成化。另外,本发明将第二电机控制器和第一电机控制器通过同一个ECU控制,转向信号和制动信号进入ECU后经过计算处理,再分别通过电机控制器来控制各个电机达到转向、制动和相互冗余功能。
附图说明
[0029] 图1为本发明三电机集成式高可靠智能线控系统结构示意图;
[0030] 图2为本发明三电机集成式高可靠智能线控系统控制流程图;
[0031] 图3为本发明冗余模式时行星齿轮机构的等效杠杆原理示意图;
[0032] 图4为本发明冗余转向模式中左右转向的转速等效杠杆原理示意图;
[0033] 图5为本发明控制方法中冗余制动模式能量流动示意图;
[0034] 图6为本发明控制方法中冗余转向模式能量流动示意图;
[0035] 图7为本发明控制方法中冗余转向兼常规制动模式能量流动示意图;
[0036] 图8为本发明控制方法中冗余制动兼常规转向模式能量流动示意图;
[0037] 图9为本发明控制方法中常规制动兼常规转向模式能量流动示意图;
[0038] 图中,1、ECU;2、制动踏板;3、踏板行程传感器;4、转向盘;5、转角传感器;6、路感电机;7、第一电机控制器;8、第一电机;9、锥齿轮;10、行星架;11、太阳轮;12、齿圈;13第三电机控制器;14、第三电机;15、第二电机控制器;16、第二电机;17、行星齿轮减速机构B;18、转向齿轮;19、转向齿条;20、蜗轮蜗杆机构;21、制动主缸;22、制动阀组;23、制动钳;24、车轮;25、转向管柱;26、减速机构。
具体实施方式
[0039] 下面结合附图以及具体实施例对本发明作进一步的说明,但本发明的保护范围并不限于此。
[0040] 如图1所示,一种三电机集成式高可靠智能线控系统,包括信号输入模块、制动模块、转向模块、冗余模块和集成ECU控制模块。
[0041] 所述信号输入模块由制动踏板2、踏板行程传感器3、转向盘4、转角传感器5、路感电机6构成,用于驾驶员操作控制车辆转向和制动。踏板行程传感器3与制动踏板2连接,转角传感器5与转向盘4连接,路感电机6通过减速机构26跟转向管柱25连接,转向管柱25与转向盘4连接。驾驶员操作转向盘4和制动踏板2,通过转角传感器5和踏板行程传感器3将转角信号和踏板行程信号发送至ECU1,判断驾驶员的操作意图;路感电机6在ECU1的控制下工作,并将动力经减速机构26输出到转向盘4,为驾驶员提供转向路感。
[0042] 所述制动模块由第一电机8、锥齿轮9、蜗轮蜗杆机构20、制动主缸21、制动阀组22、制动钳23构成。锥齿轮9和第一电机8同轴连接,第一电机8转子连接到蜗轮蜗杆机构20,蜗轮蜗杆机构20和制动主缸21连接,制动主缸21、制动阀组22和制动钳23通过油路连接;制动钳23设置在车轮24上。正常制动时,第一电机8是制动模块的动力来源,由第一电机8传导的动力,经过蜗轮蜗杆机构20将旋转力矩转化为直线推力,推动制动主缸21进行制动,油压经过制动阀组22到达制动钳23,对车轮24进行制动。
[0043] 所述转向模块由第二电机16、行星齿轮减速机构B17、转向齿轮18和转向齿条19构成。第二电机16转子和行星齿轮减速机构B17连接,行星齿轮减速机构B17和转向齿轮18连接,转向齿轮18与转向齿条19啮合。正常转向时,第二电机16是转向模块的动力来源,由第二电机16传导的动力,经由行星齿轮减速机构B17减速后传递给转向齿轮18,转向齿轮18带动转向齿条19左右移动,实现转向。
[0044] 所述冗余模块由行星架10、太阳轮11、齿圈12和第三电机14构成,行星架10、太阳轮11、齿圈12构成行星齿轮减速机构A,第三电机14通过齿轮与齿圈12啮合,行星架10与锥齿轮9连接,太阳轮11和第二电机16转子连接。所述冗余模块和第一电机8构成对转向系统的冗余设计,冗余转向时,第二电机16故障,第三电机14同样启动用于进行冗余操作;同时第一电机8启动,动力经由锥齿轮9输出到行星架10,再由行星架10输出到太阳轮11,使太阳轮11成为转向模块的动力来源;同时改变第三电机14的输出力矩的大小可以改变左右转向。所述冗余模块和第二电机16构成对制动系统的冗余设计,冗余制动时,第一电机8故障,第三电机14启动,第三电机14输出动力直接驱动齿圈12,用于进行冗余操作;同时第二电机16启动,此时由于齿圈12被驱动,整个行星齿轮减速机构A自由度被限制,动力将由太阳轮
11输出到行星架10,使行星架10成为制动模块的动力来源。没有电机故障时,冗余模块不工作,第三电机14不使能,齿圈12未被驱动,整个行星齿轮减速机构A未被限制自由度,制动模块和转向模块完全解耦,互不影响。
[0045] 所述集成ECU控制模块由ECU1、第一电机控制器7、第三电机控制器13和第二电机控制器15组成,第一电机控制器7、第三电机控制器13和第二电机控制器15均与ECU1信号连接,第一电机控制器7与第一电机信号连接,第二电机控制器15与第二电机16信号连接,第三电机控制器13与第三电机14信号连接;ECU1用于读取车辆行驶速度、转向盘4的转角信号、制动踏板2信号以及各个电机控制器反馈的电流信号,分析判断车辆所处状态和驾驶员制动或转向意图,进而通过电机控制器控制各电机运行,以实现转向和制动功能。
[0046] 所述ECU1作为系统核心控制单元,接受转角转矩传感器5的转角信号,接受车辆的车速信号,接受踏板行程传感器3的信号、接受各电机控制器反馈的各电机故障信息与电流型号,形成闭环控制,同时,控制个电机控制器的开闭。具体为:常规制动时,ECU1根据接受的踏板行程传感器3的行程信号,分析得出驾驶员施加的踏板力度,判断驾驶员制动意图,结合车速信号,计算出制动模块需要的制动力,控制第一电机控制器7以控制第一电机8运行;常规转向时,ECU1根据接受的转角传感器5的转角信号,分析得出驾驶员施加的目标转向角,判断驾驶员转向意图,计算出转向模块需要的转向力,控制第二电机控制器15以控制第二电机16运行,同时ECU1根据第二电机控制器15反馈的第二电机16的电流信号,分析出路感电机6需要提供的转矩,为驾驶员提供准确的转向路感;冗余制动时,第一电机8故障,ECU1接受第一电机控制器7发出的故障反馈信号,对第三电机控制器13和第二电机控制器15发出控制信号,控制第三电机14和第二电机16执行相应命令,同时将第三电机14和第二电机16的电流信号反馈给ECU1形成闭环控制;冗余转向时,第二电机16故障,ECU1接受第二电机控制器15发出的故障反馈信号,对第三电机控制器13和第一电机控制器7发出控制信号,控制第三电机14和第一电机8执行相应命令,同时将第三电机14和第二电机16的电流信号反馈给ECU1形成闭环控制;没有电机故障时,第三电机14不工作,常规制动和常规转向各自解耦工作互不影响。
[0047] 图2所示,一种三电机集成式高可靠智能线控系统的控制方法流程图,具体控制流程如下:
[0048] 步骤1),ECU1读取车速、转向盘4转角信号、制动踏板2信号以及电机反馈的电流信号与工作状态信息,进行控制前的信息采集。
[0049] 步骤2),ECU1根据读取到的转向盘4转角信号判断是否进行转向,是则进入步骤8),否则进入步骤3)。
[0050] 步骤3),ECU1根据读取到的制动踏板2信号判断是否进行制动,是则进入步骤5),否则进入步骤4)。
[0051] 步骤4),不转向不制动,系统不工作,进入步骤17)。
[0052] 步骤5),ECU1根据读取到的电机反馈电流信号判断第一电机8是否故障,是则进入步骤7),否则进入步骤6)。
[0053] 步骤6),进入常规制动模式,同时执行步骤17);所述常规制动模式适用于第一电机8不故障,且单独制动不转向的工作状态。
[0054] 步骤6‑1),ECU1根据实时车速和制动踏板2信号计算制动所需制动力矩,通过制动力矩得到为制动主缸21液压推力,从而得到为制动主缸21提供液压推力的蜗轮蜗杆目标转向转矩Tobj_barking,进一步得到制动时第一电机8需求转矩Tobj_barking,进入步骤6‑2);
[0055] 步骤6‑2),ECU1控制第一电机控制器7进而控制第一电机8启动,达到此模式下转矩Tobj_barking实现常规制动功能;此时齿圈12未被驱动,制动模块和转向模块解耦。
[0056] 步骤7),进入冗余制动模式,同时执行步骤17);所述冗余制动模式适用于第一电机8故障,且单独制动不转向的工作状态。
[0057] 步骤7‑1),ECU1根据实时车速和制动踏板2信号计算制动所需制动力矩,通过制动力矩得到为制动主缸21液压推力,从而得到为制动主缸21提供液压推力的蜗轮蜗杆目标制动转矩Tobj_barking,进入步骤7‑2);
[0058] 步骤7‑2),由于第一电机8故障,无法输出动力,所需目标转矩Tobj_barking由行星架10提供,此时齿圈12被第三电机14反向驱动以限制自由度,行星架10和太阳轮11耦合,动力由第二电机16输出到太阳轮11再传导至行星架10;由此关系,可根据行星齿轮减速机构A的传动关系求得第三电机14对齿圈12输出的限制转矩TM3'和第二电机16提供给太阳轮11用于传导至制动模块的冗余制动转矩TM2=TM2_barking,进入步骤7‑3);
[0059] 步骤7‑3),ECU1由第二电机控制器15和第三电机控制器13分别控制第二电机16、第三电机14启动,达到此模式下转矩TM2和TM3'实现冗余制动功能,如图5所示。
[0060] 步骤8),ECU1根据读取到的制动踏板2信号判断是否进行制动,是则进入步骤12),否则进入步骤9);
[0061] 步骤9),ECU1根据读取到的电机反馈电流信号判断第二电机16是否故障,是则进入步骤11),否则进入步骤10);
[0062] 步骤10),进入常规转向模式,同时执行步骤17);所述常规转向模式适用于第二电机16不故障,且单独转向不制动的工作状态。
[0063] 步骤10‑1),ECU1根据转角信号判断驾驶员转向意图,计算转向所需目标转向转矩Tobj_steering,从而得到第二电机16所需的目标转矩Tobj_steering,进入步骤10‑2);
[0064] 步骤10‑2),ECU1控制第二电机控制器15进而控制第二电机16启动,达到此模式下转矩Tobj_steering实现常规转向功能;此时齿圈12未被驱动,制动模块和转向模块解耦。
[0065] 步骤11),进入冗余转向模式,同时执行步骤17);所述冗余转向模式适用于第二电机16故障,且单独转向不制动的工作状态。
[0066] 步骤11‑1),ECU1根据转角信号判断驾驶员转向意图,计算转向所需目标转向转矩Tobj_steering,进入步骤11‑2);
[0067] 步骤11‑2),由于第二电机16故障,无法输出动力,所需目标转向转矩Tobj_steering由太阳轮11提供,此时齿圈12被第三电机14反向驱动以限制自由度,行星架10和太阳轮11耦合,动力由第一电机8输出到行星架10再传导至太阳轮11;由此关系,可根据行星齿轮减速机构A的传动关系求得第三电机14对齿圈12输出的限制转矩TM3和第一电机8提供给行星架10用于传导至转向模块的冗余转向转矩TM1=TM1_steering,进入步骤11‑3);
[0068] 步骤11‑3),ECU1由第一电机控制器7和第三电机控制器13分别控制第一电机8、第三电机14启动,达到此模式下转矩TM1和TM3实现冗余转向功能,如图6所示。
[0069] 步骤12),ECU1根据读取到的电机反馈电流信号判断电机是否故障,是则进入步骤13),否则进入步骤16);
[0070] 步骤13),ECU1根据读取到的电机反馈电流信号判断第一电机8是否故障,是则进入步骤15),否则进入步骤14);
[0071] 步骤14),进入冗余转向兼常规制动模式,同时执行步骤17);所述冗余转向兼常规制动模式适用于第二电机16故障,同时进行转向和制动操作的工作状态。
[0072] 步骤14‑1),ECU1根据车速信号、转角信号和和制动踏板2信号判断驾驶员制动和转向意图,计算转向所需目标转矩Tobj_steering和制动所需目标转矩Tobj_barking,进入步骤14‑2);
[0073] 步骤14‑2),由于正常转向时用于提供转向动力的第二电机16故障,无法输出动力,所需目标转向转矩Tobj_steering由太阳轮11提供,此时齿圈12被第三电机14反向驱动以限制自由度,行星架10和太阳轮11耦合,动力由第一电机8输出到行星架10再传导至太阳轮11;由此,可根据行星齿轮减速机构A的传动关系求得第三电机14对齿圈12输出的限制转矩TM3和第一电机8提供给行星架10用于传导至转向模块的冗余转向转矩TM1_steering,进入步骤
14‑3);
[0074] 步骤14‑3),第一电机8给行星架10输出动力的进行冗余转向的同时,需要向另一端即制动端输出动力进行制动,因此第一电机8输出转矩为冗余转向转矩和制动目标转矩之和:TM1'=TM1_steering+Tobj_barking,进入步骤14‑4);
[0075] 步骤14‑4),ECU1控制第一电机控制器7和第三电机控制器13控制第一电机8和第三电机14启动,达到此模式下转矩TM1'和TM3实现冗余转向和常规制动功能,如图7所示。
[0076] 步骤15),进入冗余制动兼常规转向模式,同时执行步骤17);所述冗余制动兼常规转向模式适用于第一电机8故障,同时进行转向和制动操作的工作状态。
[0077] 步骤15‑1),ECU1根据车速信号、转角信号和和制动踏板2信号判断驾驶员制动和转向意图,计算转向所需目标转矩Tobj_steering和制动所需目标转矩Tobj_barking,进入步骤15‑2);
[0078] 步骤15‑2),由于正常制动时用于提供制动动力的第一电机8故障,无法输出动力,所需目标制动转矩Tobj_barking由行星架10提供,此时齿圈12被第三电机14反向驱动以限制自由度,行星架10和太阳轮11耦合,动力由第二电机16输出到太阳轮11再传导至行星架10;由此,可根据行星齿轮减速机构A的传动关系求得第三电机14对齿圈12输出的限制转矩TM3'和第二电机16提供给太阳轮11用于传导至制动模块的冗余制动转矩TM2_barking,进入步骤15‑3);
[0079] 步骤15‑3),第二电机16给太阳轮11输出动力的进行冗余制动的同时,需要向另一端即转向端输出动力进行转向,因此第二电机16输出转矩为冗余制动转矩和转向目标转矩之和:TM2'=TM2_barking+Tobj_steering,进入步骤15‑4);
[0080] 步骤15‑4),ECU1由第二电机控制器15和第三电机控制器13分别控制第二电机16、第三电机14启动,达到此模式下转矩TM2'和TM3实现冗余制动和常规转向功能,如图8所示。
[0081] 步骤16),进入常规制动兼常规转向模式,同时执行步骤17);所述常规制动兼常规转向模式适用于没有电机故障,同时进行转向和制动操作的工作状态。
[0082] 步骤16‑1),ECU1根据车速信号、转角信号和和制动踏板2信号判断驾驶员制动和转向意图,计算制动所需目标转矩Tobj_barking和转向所需目标转矩Tobj_steering,进入步骤16‑2);
[0083] 步骤16‑2),由于没有电机故障,第一电机8应输出转矩Tobj_barking用于制动,第二电机16应输出转矩Tobj_steering用于转向,制动模块和转向模块各自正常工作,完全解耦,第三电机14不输出动力,进入步骤16‑3);
[0084] 步骤16‑3),ECU1由第一电机控制器7和第二电机控制器15分别控制第一电机8、第二电机16启动,达到此模式下转矩Tobj_barking和Tobj_steering实现常规制动和常规转向功能,如图9所示。
[0085] 步骤17),将电机电流信号与工作状态,反馈至ECU1,形成闭环控制。
[0086] 图3所示,本发明冗余模式时行星齿轮减速机构A的等效杠杆原理图,用垂直布置的杠杆系等效代替行星齿轮减速机构A,等效杠杆上的各点可以等效为行星齿轮减速机构A的各个组件,各个组件的力矩在等效杠杆系中用水平力表示。
[0087] 图3中的三个支点S、R和C分别代表太阳轮11,齿圈12和行星架10,图中支点S和R分别位于支点C的两侧,C到R齿数设为1,C到S的齿数设为k。
[0088] 冗余转向时,ECU1根据车速信号和转向盘4信号求得转向模块所需转矩为Tobj_steering,由于此时第二电机16故障,则转向模块所需冗余转向转矩Tobj_steering完全由太阳轮11提供,所以太阳轮11在行星齿轮减速机构A中作为被动输出件,行星架10作为动力输入件,齿圈12为制动件。已知太阳轮11输出力矩为Tobj_steering,根据等效杠杆原理图可得,行星架10作为输入件,其所受扭矩作为正方向;齿圈12作为制动件受力方向同行星架10相同;
太阳轮11为输出件,其所受力矩作用方向与齿圈12旋转方向相反,计算公式如下:
[0089] TS=Tobj‑steering(1)
[0090] TR=kTS(2)
[0091] TC=(1+k)TS(3)
[0092] 其中Ts为冗余转向时的太阳轮转矩,TR为冗余转向时的齿圈转矩,Tc为冗余转向时的行星架转矩;
[0093] 行星架10动力是由第一电机8提供的TM1,齿圈12动力是由第三电机14提供的TM3,由此可得冗余转向时电机输出转矩如下:
[0094] TM1=TM1_steering=(1+k)Tobj‑steering(4)
[0095] TM3=kTobj‑steering(5)
[0096] 冗余制动时,ECU1根据制动踏板2信号求得制动端所需转矩为Tobj_barking,由于此时第一电机8故障,则制动端所需冗余制动转矩Tobj_steering完全由行星架10提供,所以行星架10在行星齿轮机构当中作为被动输出件,太阳轮11作为动力输入件,齿圈12为制动件;已知行星架10输出力矩为Tobj_barking,原理同冗余转向,可得:
[0097] Tc′=Tobj_braking(6)
[0098]
[0099]
[0100] 其中Ts'为冗余制动时的太阳轮转矩,TR'为冗余制动时的齿圈转矩,Tc'为冗余制动时的行星架转矩;
[0101] 太阳轮11动力是由第二电机16提供的TM2,齿圈12动力是由第三电机14提供的TM3,由此可得冗余制动时电机输出转矩如下:
[0102]
[0103]
[0104] 冗余转向和常规制动同时进行时,第一电机8除了提供冗余转向力还需提供制动转矩,此时第一电机8输出转矩为:
[0105] T′M1=TM1_steering+Tobj‑barking=(1+k)Tobj‑steering+Tobj‑barking(11)[0106] 同理,冗余制动和常规转向同时进行时,第二电机16需要同时给制动端和转向端输出动力,此时第二电机16输出转矩为:
[0107]
[0108] 由于冗余转向时,第一电机8旋向固定,无法通过改变第一电机8旋向来改变转向方向,因此,第一电机8输出转速恒定的情况下,需要通过改变第三电机14输出转速大小来改变转向方向。图4为本发明冗余转向模式中左右转向的转速等效杠杆原理示意图。冗余转向时,第二电机16故障,冗余转向的动力由第一电机8经过行星架10传导至太阳轮11提供。当第一电机8为行星齿轮机构中的行星架10输出某一稳定转速ωc时,ECU1通过控制第三电机控制器13控制第三电机14改变齿圈12的转速大小,实现对太阳轮11的旋转方向的改变控制:当ECU1判定驾驶意图为右转时,第一电机8稳定输出转速ωc,第三电机14驱动齿圈12输出正向转速ωr1,对应太阳轮11输出正向转速ωs1,太阳轮11正转,驱动车辆右转;当ECU1判定驾驶意图为左转时,第三电机14驱动齿圈12输出更大的正向转速ωr2,对应太阳轮11输出反向转速ωs2,太阳轮11反转,驱动车辆左转;改变齿圈12转速进而改变太阳轮11的旋转方向,只需改变第三电机14转速,无需反复改变第一电机8旋转方向,提高了转向系统的响应速率,当同时需要第一电机8为常规制动稳定输出动力的时候,左右转向不会影响第一电机
8的旋向。
[0109] 在本说明书的描述中,参考术语“一个实施例”、“一些实施例”、“示意性实施例”、“示例”、“具体示例”、或“一些示例”等的描述意指结合该实施例或示例描述的具体特征、结构、材料或者特点包含于本发明的至少一个实施例或示例中。在本说明书中,对上述术语的示意性表述不一定指的是相同的实施例或示例。而且,描述的具体特征、结构、材料或者特点可以在任何的一个或多个实施例或示例中以合适的方式结合。
[0110] 所述实施例为本发明的优选的实施方式,但本发明并不限于上述实施方式,在不背离本发明的实质内容的情况下,本领域技术人员能够做出的任何显而易见的改进、替换或变型均属于本发明的保护范围。
专利地区:江苏
专利申请日期:2021-01-21
专利公开日期:2022-01-11
专利公告号:CN112721894B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西弈聪软件信息技术股份有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




