产学研创新服务平台(全国)


一种可组合式无人机及无人机物流系统发明专利
更新时间:2026-10-22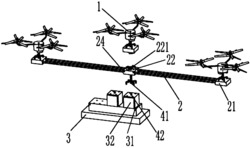 专利申请类型:发明专利;
源自:北京高价值专利检索信息库;
一种可组合式无人机及无人机物流系统
摘要:本发明公开了一种可组合式无人机,包括无人机和组合架;所述组合架包括架体,在架体上设有无人机工位和电池工位;在地面站上设有用于将无人机定位到第一对接定位器可传感的位置的第一区域定位器;在组合架上设有用于将无人机对接到无人机工位或电池工位的第一对接定位器。本发明还公开了一种无人机物流系统包括可组合式无人机和收发货柜,该无人机物流系统在使用时可降低物流配送成本,提高配送工作效率;收发用户与收发货柜交互,无需接触无人机,减少安全隐患。
专利类型:发明专利
专利申请号:CN201810112874.4
专利申请(专利权)人:中国民航管理干部学院 ,浙江建德通用航空研究院 ,刘庆健
权利人地址:北京市朝阳区花家地东路3号
专利发明(设计)人:刘庆健,朴青松
主权利要求:一种可组合式无人机及无人机物流系统
技术领域
[0001] 本发明涉及无人机物流技术领域,尤其是一种可组合式无人机及无人机物流系统。
背景技术
[0002] 目前,在无人机物流中,装卸货物、更换电池、路线输入等环节中都需要人工参与,造成派送总成本高于人工派送。此外,货物的收发用户与无人机直接接触,存在安全隐患。因此,需要一种能全自主装卸货物、获取路线且收发用户不接触无人机即可实现货物传递或接收的无人机物流系统。
发明内容
[0003] 本发明的第一个目的在于提供一种可组合式无人机。
[0004] 本发明的第二个目的在于提供利用上述可组合式无人机的无人机物流系统。
[0005] 为实现上述第一个目的,本发明采用以下内容:
[0006] 一种可组合式无人机,包括无人机和组合架;所述组合架具有架体,在架体上设有无人机工位和电池工位;在地面站上设有用于将无人机定位到第一对接定位器可传感的位置的第一区域定位器;在组合架上设有用于将无人机对接到无人机工位或电池工位的第一对接定位器。
[0007] 进一步地,所述无人机与组合架、无人机与电池、电池与电池工位之间是通过弹簧锁珠电磁解锁结构的电磁铁接通或断开来实现连接和脱离。
[0008] 进一步地,在装卸平台上设有第二对接定位器;第二对接定位器用于将无人机精准对接到装卸平台上的货箱位置。
[0009] 进一步地,所述无人机与货箱、组合架与货箱、货箱与装卸平台之间是通过弹簧锁珠电磁解锁结构的电磁铁接通或断开来实现连接和脱离。
[0010] 进一步地,所述弹簧锁珠电磁解锁结构包括拉杆凹头和拉杆凸头;在所述拉杆凸头内设有锁珠单元和接插单元,所述锁珠单元由解锁电磁铁、锁珠推杆、锁珠弹簧、锁珠组成,所述接插单元由一个或以上电线连接接头、拉拔电磁铁、滑块、滑杆、接插弹簧、固定块组成,所述电线连接接头具有可移动的第一部分和固定的第二部分。
[0011] 进一步地,所述电线连接接头位于拉杆凸头的芯部,第一部分设置在滑块上,第二部分设置在固定块上;在固定块的两侧边设有可容纳锁珠的上锁槽;拉杆凸头在固定块的外侧两边各设有一通道,在通道内设置锁珠推杆、锁珠弹簧、锁珠;锁珠推杆的上方设置锁珠弹簧,下方设置锁珠;在通道外侧设置解锁电磁铁;滑块套设在滑杆上,在滑杆的一端设置接插弹簧,在滑块的两侧设置拉拔电磁铁。
[0012] 进一步地,所述电线连接接头为接插端子、气管接头或者液管接头。
[0013] 进一步地,所述电线连接接头包括接插端子公和接插端子母,接插端子公位于滑块上,接插端子母位于固定块上。
[0014] 进一步地,在无人机的底部、组合架的底部、电池的底部、货箱的底部设置分别设置拉杆凹头;在无人机工位的顶部、电池工位的顶部、电池的顶部、货箱的顶部、装卸平台的顶部、设置拉杆凸头。
[0015] 进一步地,所述无人机或组合机在地面站之间的移动路线是人工矫正持续优化路线。
[0016] 为实现上述第二个目的,本发明采用以下内容:
[0017] 利用上述可组合式无人机的无人机物流系统,包括可组合式无人机和收发货柜;所述收发货柜的顶部为伸缩棚,可形成装卸口;在收发货柜内部设置旋转货架,在旋转货架上放置货箱;在收发货柜上设有用于协作无人机或组合机定位到装卸口顶部的第二区域定位器和用于协作无人机或组合机从装卸口对接到旋转货架中的货箱上的第三对接定位器;
在收发货柜的一侧开设有货物收寄口;在货物收寄口处设置有信息输入台。
[0018] 进一步地,所述货箱和旋转货架之间是通过弹簧锁珠电磁解锁结构的电磁铁接通或断开来实现连接和脱离。
[0019] 进一步地,在无人机的底部、组合架的底部、电池的底部、货箱的底部设置分别设置拉杆凹头;在无人机工位的顶部、电池工位的顶部、电池的顶部、货箱的顶部、装卸平台的顶部、旋转货架的顶部分别设置拉杆凸头。
[0020] 本发明具有以下优点:
[0021] 本发明的可组合式无人机可根据用户的载重需求,任意组合为多种载重规格;在任务途中可通过悬浮更换电池来延长续航;抓货/放货全自主精准对接完成,降低人工成本;地面站之间的单段线路由人工持续优化,减少任务途中偏航或信号异常而发生的丢机问题。
[0022] 本发明的无人机物流系统在使用时可降低物流配送成本,提高配送工作效率;收发用户与收发货柜交互,无需接触无人机,减少安全隐患。
附图说明
[0023] 下面结合附图对本发明的具体实施方式作进一步详细的说明。
[0024] 图1是本发明的可组合式无人机的结构示意图。
[0025] 图2是弹簧锁珠电磁解锁结构电磁铁断开时的结构示意图。
[0026] 图3是弹簧锁珠电磁解锁结构电磁铁接通时的结构示意图。
[0027] 图4是无人机在若干地面站之间移动的路线布局图。
[0028] 图5是收发货柜的布局图。
具体实施方式
[0029] 为了更清楚地说明本发明,下面结合优选实施例对本发明做进一步的说明。本领域技术人员应当理解,下面所具体描述的内容是说明性的而非限制性的,不应以此限制本发明的保护范围。
[0030] 实施例
[0031] 一种无人机物流系统,包括可组合式无人机和收发货柜5。该可组合式无人机装置包括无人机1和组合架2。
[0032] 如图1和4所示,组合架2包括架体,在架体上设有至少两个无人机工位21、电池工位22(满量电池工位和空电池工位)。无人机工位21用于放置无人机,组合架2可以让至少两架无人机1在其上进行组合。电池工位22用于放置电池221,依靠电池工位22来实现电池221的悬空更换。在地面站上设有第一区域定位器23;在组合架2上设有第一对接定位器24。第一区域定位器23用于将无人机1定位移动到某个地面站的组合架2的上方、第一对接定位器24可传感的位置。第一对接定位器24用于将无人机1精准对接到组合架2上的相对精确位置(即无人机工位21、电池工位22)。
[0033] 在位于地面站的装卸平台3上放有货箱32。在装卸平台3上设有第二对接定位器31。组合架2依靠第一区域定位器23可在若干装卸平台3之间移动,并在到达每个第一区域定位器23时,矫正其当前所处位置的高度、经度、纬度坐标。第二对接定位器31用于将无人机1精准对接到装卸平台3上的相对精确位置(即货箱32的位置)。组合架2在若干第一区域定位器23之间的移动路线是人工矫正持续优化路线(如图4所示),使得组合架2可顺利穿过GPS盲区或电磁干扰区等异常区域或遇到异常时可返回某个第一区域定位器23所处位置。
[0034] 如图5所示,在收发货柜5内有若干货箱32。收发货柜5为可旋转的货柜。收发货柜5的顶部为伸缩棚55,可形成装卸口53。在收发货柜5内部设置旋转货架54,在旋转货架54上放置货箱32。在收发货柜5上设有第二区域定位器51和第三对接定位器52。第二区域定位器51用于协作组合架2定位到装卸口53顶部的位置,第三对接定位器52用于协作无人机1从装卸口53对接到旋转货架54中的货箱32上。在收发货柜5的一侧开设有货物收寄口56。在货物收寄口56处设置有信息输入台57。货物收寄口56用于用户收取或寄送货物。信息输入台57用于采集用户的收发货信息或装卸货信息。旋转货架54是根据信息输入台57输入的收发货信息或装卸货信息来旋转对应的货箱32至所请求的位置。
[0035] 如图2和3所示,无人机1与组合架2、电池221、货箱32之间,组合架2与货箱32之间,电池221和电池工位22之间,货箱32和装卸平台3之间,货箱32和旋转货架54之间,均是通过弹簧锁珠电磁解锁结构来实现连接和脱离。弹簧锁珠电磁解锁结构包括拉杆凹头41和拉杆凸头42。在无人机1的底部、组合架2的底部、电池221的底部、货箱32的底部设置分别设置拉杆凹头41。在无人机工位21的顶部、电池工位22的顶部、电池221的顶部、货箱32的顶部、装卸平台3的顶部、旋转货架54的顶部分别设置拉杆凸头42。
[0036] 具体地,在拉杆凸头42内设有锁珠单元和接插单元。锁珠单元由解锁电磁铁43、锁珠推杆44、锁珠弹簧45、锁珠46组成。接插单元由一个或以上电线连接接头、拉拔电磁铁63、滑块64、滑杆65、接插弹簧66、固定块67组成。电线连接接头位于拉杆凸头42的芯部。该电线连接接头可以是接插端子、气管接头或者液管接头,具有一可移动的第一部分和一固定的第二部分。在本实施例中,电线连接接头包括可移动的接插端子公61和固定的接插端子母62,接插端子公61位于滑块64上,接插端子母62位于固定块67上。在固定块67的两侧边设有可容纳锁珠46的上锁槽,为上锁位置。拉杆凸头42在固定块67的外侧两边各设有一通道,在通道内设置锁珠推杆44、锁珠弹簧45、锁珠46;锁珠推杆44的上方设置锁珠弹簧45,下方设置锁珠46;在通道外侧设置解锁电磁铁43。滑块64套设在滑杆65上,在滑杆65的一端设置接插弹簧66,在滑块64的两侧设置拉拔电磁铁63。
[0037] 现对可组合式无人机、无人机物流系统运行时的各过程简述如下:
[0038] 1、多个无人机的组合
[0039] 1‑1)任务主机触发组合任务请求;
[0040] 1‑2)组合架2在接收到任务后,向无人机1反馈其当前所处位置,并接通无人机工位21的拉杆凸头42,使其进入对接状态;
[0041] 1‑3)无人机1在接收到组合架2的位置后,在第一区域定位器23的协作下飞行到组合架2的上部,并发送组合请求给组合架2;
[0042] 1‑4)启动第一对接定位器24,无人机1在第一对接定位器24的协作下,拉杆凹头41对接到拉杆凸头42处,进行对接,之后发送对接完成信号给组合架2;
[0043] 1‑5)组合架2接收信号后,断开拉杆凸头42,使拉杆凹头41和拉杆凸头42保持上锁和接插状态,即无人机1和组合架2之间锁住;
[0044] 1‑6)根据组合数量,重复前述步骤,直至完成组合任务。
[0045] 2、无人机1在组合架2上悬空更换电池
[0046] 2‑1)组合架2规划换电池任务的时间和地点,在执行派送任务前发出对应地面站预排换电任务;
[0047] 2‑2)组合架2到达地面站时,请求地面站触发换电池任务;
[0048] 2‑3)换电无人机1接到换电任务后,在第一区域定位器23的协作下起飞到达组合架2的顶部;
[0049] 2‑4)换电无人机1发送信号给组合架2,接通空电池工位22和满量电池的拉杆凸头42;
[0050] 2‑5)换电无人机1在第一对接定位器24的协作下对接到空电池工位22和满量电池处;已耗尽电池的拉杆凹头41与空电池工位22的拉杆凸头42对接,换电无人机1的电池处的拉杆凹头41与满量电池的拉杆凸头42对接;断开空电池工位22的拉杆凸头42,接通已耗尽电池的拉杆凸头42,使已耗尽电池与无人机1脱离而与空电池工位22保持锁住,卸载已耗尽电池;
[0051] 2‑6)组合架2发出可脱离信号给换电无人机1,断开满量电池的拉杆凸头42,接通满量电池工位22的拉杆凸头42,使满量电池与电池工位22脱离而与无人机1保持锁住,装载上满量电池;
[0052] 2‑7)换电无人机1在第一对接定位器24的协作下脱离组合架2,之后继续执行派送任务。
[0053] 3、本发明的无人机物流系统中,可以使用可组合式无人机(简称为组合机)进行抓放货,也可以是使用单个无人机进行抓放货。现以可组合式无人机抓取货箱为例进行说明。
[0054] 3‑1)主机触发派送任务;
[0055] 3‑2)组合机接收任务后,在第一区域定位器23的协作下飞行到装卸平台3的顶部;
[0056] 3‑3)接通货箱33的拉杆凸头42,第二对接定位器31启动,组合机在第二对接定位器31的协作下对接到货箱33的拉杆凸头42处;
[0057] 3‑4)断开货箱33的拉杆凸头42,使货箱33和组合机保持锁住;
[0058] 3‑5)组合机发送抓货完成信号给装卸平台3;
[0059] 3‑6)装卸平台3接收信号后,接通装卸平台3的拉杆凸头42;
[0060] 3‑7)装卸平台3发送脱离信号给组合机;
[0061] 3‑8)组合机接收信号后,在第二对接定位器31的协作下脱离装卸平台3,开始派送任务。
[0062] 4、组合机在地面站之间的单段线路优化
[0063] 4‑1)在不同地面站均布设有第一区域定位器23,精确测量定位内每个第一区域定位器所处的经度、纬度、高度数据;
[0064] 4‑2)根据两个地面站之间的经度、纬度、高度数据来人工规划出无人机的飞行路线,并将人工规划的飞行路线下载到无人机飞控板;
[0065] 4‑3)无人机1发送出发信号给出发地面站,出发地面站开启第一区域定位器23;
[0066] 4‑4)无人机1在第一区域定位器23的协作下精确起飞至第一区域定位器23顶部所设定的位置并调整方向朝着到达地面站;
[0067] 4‑5)无人机1发送方向调整完成信号给出发地面站,并飞行至到达地面站;无人机1在飞行途中通过内置传感器采集自身位置变化数据;同时,出发地面站关闭第一区域定位器23;
[0068] 4‑6)无人机1进入到达地面站区域后,发送信号给到达地面站;到达地面站开启第一区域定位器23;无人机1在第一区域定位器23的协作下,降落至到达地面站,之后无人机1发送信号给到达地面站,关闭第一区域定位器23;
[0069] 4‑7)在步骤4‑3)‑4‑6)的过程用肉眼或拍视频确认,分析飞行线路中的问题,并设定优化方案,重复前述步骤验证优化路线;
[0070] 4‑8)在单段线路优化后,将优化编程线路反馈给主机,之后再不断优化。
[0071] 5、使用收发货柜进行寄送货物和收货的过程
[0072] 5‑1)发货人进入出发地收发厅,利用出发地收发货柜5的信息输入台57输入发货信息并付费;
[0073] 5‑2)输入完成后,出发地收发货柜5的旋转货架54旋转至空置箱柜位置,货物收寄口56打开,发货人送入货物,并在信息输入台57确定已完成送入,信息输入台57发送消息通知收货人货物已开始派送,之后发货人离开收发厅;
[0074] 5‑3)无人机控制台根据发货信息排列无人机1派送任务,无人机1在第二区域定位器51的协作下到达出发地收发货柜5;
[0075] 5‑4)出发地收发货柜5的旋转货架54旋转对应箱柜的位置至装卸口53位置;伸缩棚55打开,无人机1在第三对接定位器52的协作下对接到货柜位置;无人机1装载货箱33,之后脱离旋转货架54,开始派送,待无人机1离开装卸口52后,关闭伸缩棚55。
[0076] 5‑5)无人机1在第二区域定位器51的协作下到达目的地收发货柜5;
[0077] 5‑6)目的地收发货柜5的旋转货架54旋转空置货柜位置至装卸口52位置,并开启伸缩棚55;无人机对接到旋转货架54,卸载货箱33并离开;关闭伸缩棚55;
[0078] 5‑7)目的地收发货柜5的信息输入台57通知收货人货物到达;
[0079] 5‑8)收货人到达目的地收发厅,在信息输入台57输入收货信息,旋转货架54转动到收货信息相对应的货柜位置,货物收寄口56打开,收货人取走货物,货物收寄口56关闭,并发送信息通知发货人取货完成。
[0080] 6、以无人机1和货箱32为例,对弹簧锁珠电磁解锁结构的工作步骤进行说明:
[0081] 6‑1)接通解锁电磁铁43和拉拔电磁铁63的电源;
[0082] 6‑2)无人机1的拉杆凹头41和货箱32的拉杆凸头42对接;
[0083] 6‑3)断开解锁电磁铁43的电源,使锁珠推杆44在锁珠弹簧45的作用下推动锁珠46到上锁位置;
[0084] 6‑4)断开拉拔电磁铁63的电源,使滑块64在接插弹簧66的作用下沿着滑杆65把接插端子公61连接到接插端子母62,完成连接;
[0085] 6‑5)接通拉拔电磁铁63的电源,使滑块64在拉拔电磁铁63的作用下沿着滑杆65把接插端子公61从接插端子母62脱离,开始脱离;
[0086] 6‑6)接通解锁电磁铁43的电源,使锁珠推杆44在解锁电磁铁43的作用下离开上锁位置;
[0087] 6‑7)无人机1的拉杆凹头41和货箱32的拉杆凸头42脱离,锁珠46在上锁槽的推动下脱离上锁位置;
[0088] 6‑8)脱离完成后,断开解锁电磁铁43和拉拔电磁铁63的电源,完成脱离。
[0089] 本发明的无人机物流系统在使用时可降低物流配送成本,提高配送工作效率;收发用户与收发货柜交互,无需接触无人机,减少安全隐患。本发明的可组合式无人机可根据用户的载重需求,任意组合为多种载重规格;在任务途中可通过悬浮更换电池来延长续航;抓货/放货全自主精准对接完成,降低人工成本;地面站之间的单段线路由人工持续优化,可组合式无人机可穿过异常区或返回某个区域定位器所处位置,减少任务途中偏航或信号异常而发生的丢机问题。
[0090] 显然,本发明的上述实施例仅仅是为清楚地说明本发明所作的举例,而并非是对本发明的实施方式的限定,对于所属领域的普通技术人员来说,在上述说明的基础上还可以做出其它不同形式的变化或变动,这里无法对所有的实施方式予以穷举,凡是属于本发明的技术方案所引伸出的显而易见的变化或变动仍处于本发明的保护范围之列。
专利地区:北京
专利申请日期:2018-02-05
专利公开日期:2022-01-11
专利公告号:CN108341051B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477