 产学研创新服务平台(全国)


高速动态环境下的北斗三号全球短报文发送方法
更新时间:2026-11-01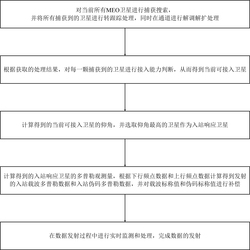 专利申请类型:发明专利;
地区:湖南-长沙;
源自:长沙高价值专利检索信息库;
高速动态环境下的北斗三号全球短报文发送方法
摘要:本发明公开了一种高速动态环境下的北斗三号全球短报文发送方法,包括捕获当前所有MEO卫星并进行转跟踪和解调解扩处理,得到当前可接入卫星;选取仰角最高的卫星作为入站响应卫星;计算入站响应卫星的多普勒观测量、发射的入站载波多普勒数据和入站伪码多普勒数据并补偿载波标称值和伪码标称值;在数据发射过程中进行实时监测和处理完成数据发射。本发明方法可基于常规的出站入站处理来快速实现,适用于任何能够使用北斗三号全球短报文频点的导航装备,而且易于理解、易于实现、可靠性高而且稳定性好。
专利类型:发明专利
专利申请号:CN202110978571.2
专利申请(专利权)人:长沙海格北斗信息技术有限公司
权利人地址:湖南省长沙市高新区芯城科技园二期14栋6楼
专利发明(设计)人:陈宇,刘彦,戴碧海,刘譞,易新刚,刘勇,黄维,白尊胜,文承淦
主权利要求:高速动态环境下的北斗三号全球短报文发送方法
技术领域
[0001] 本发明属于导航信号处理领域,具体涉及一种高速动态环境下的北斗三号全球短报文发送方法。
背景技术
[0002] 目前我国北斗三号系统已正式投入运行。全球短报文通信功能为我国北斗卫星导航系统的特色功能,其依靠MEO卫星,服务全球地区,单次报文长度40个汉字。全球短报文由空间段、地面段和用户段组成,用户通过L频段发送短报文入站信号,星载接收机收到入站信号后,通过星间链路转发至地面站。
[0003] 在实际应用中,并非每一颗MEO卫星均具有星载入站接收机的接入能力,全球只有14颗MEO卫星具备可接入能力。因此,在众多可视卫星中准确选择可接入卫星,才能入站成功。同时,针对某一颗MEO卫星,其全球短报文用户的接收能力有限,若某区域众多用户同时入站,则会造成大系统的阻塞;因此在可接入卫星列表中,进行自适应选星就显得尤为重要。此外,由于入站接收机为星载接收机,因此入锁频率范围需要限定在正负1kHz范围内,才能保证入站接收机入锁解调成功;而MEO卫星属于中轨道卫星,对地的径向速度较大,产生的多普勒也较大,且通信速率只有一种档位,发送40个汉字时需要2s,此时若载体处于中高动态运动场景时,在报文发送的过程会出现上行频率抖动和频率偏差过大的情况,从而使得上行频率超出入站接收机的捕获和稳定跟踪的频率范围;这种情况下,即使入站接收机能捕获到入站信号,也会由于动态原因导致信息解调错误甚至失锁。
发明内容
[0004] 本发明的目的在于提供一种易于实现、可靠性高而且稳定性好的高速动态环境下的北斗三号全球短报文发送方法。
[0005] 本发明提供的这种高速动态环境下的北斗三号全球短报文发送方法,包括如下步骤:
[0006] S1.对当前所有MEO卫星进行捕获搜索,并将所有捕获到的卫星进行转跟踪处理,同时在通道进行解调解扩处理;
[0007] S2.根据步骤S1获取的处理结果,对每一颗捕获到的卫星进行接入能力判断,从而得到当前可接入卫星;
[0008] S3.计算步骤S2得到的当前可接入卫星的仰角,并选取仰角最高的卫星作为入站响应卫星;
[0009] S4.计算步骤S3得到的入站响应卫星的多普勒观测量,根据下行频点数据和上行频点数据计算得到发射的入站载波多普勒数据和入站伪码多普勒数据,并对载波标称值和伪码标称值进行补偿;
[0010] S5.在数据发射过程中进行实时监测和处理,完成数据的发射。
[0011] 步骤S2所述的根据步骤S1获取的处理结果,对每一颗捕获到的卫星进行接入能力判断,从而得到当前可接入卫星,具体包括如下步骤:
[0012] A.对每一颗捕获到的卫星进行电文解调和观测量提取;
[0013] B.根据步骤A得到的结果,判定卫星是否具备接入能力,并将所有具备接入能力的卫星划归为当前可接入卫星。
[0014] 步骤B所述的根据步骤A得到的结果,判定卫星是否具备接入能力,具体为针对每一颗待判定的卫星,均收集若干帧电文,并根据接收到的若干帧电文的电文指示进行择大判决,从而判定当前待判定的卫星是否具备接入能力。
[0015] 步骤S3所述的计算步骤S2得到的当前可接入卫星的仰角,并选取仰角最高的卫星作为入站响应卫星,具体为当定位解算未完成时,在当前可接入卫星中选取载噪比最高的卫星作为入站响应卫星;当定位解算完成时,则选取仰角最高的卫星作为入站响应卫星。
[0016] 步骤S4所述的计算步骤S3得到的入站响应卫星的多普勒观测量,根据下行频点数据和上行频点数据计算得到发射的入站载波多普勒数据和入站伪码多普勒数据,并对载波标称值和伪码标称值进行补偿,具体包括如下步骤:
[0017] a.对入站响应卫星的入站响应波束进行观测,提取观测量,从而得到入站响应卫星的多普勒观测量;
[0018] b.根据多普勒频移公式 ,v为载体的运动速度,c为光速,fdown为下行信号频率, 为运动方向到信号方向的夹角,可知多普勒与信号频率成正比,则根据上行信号频率fup和下行信号频率fdown,计算得到发射的入站载波多普勒fd1为;式中fd为多普勒频移值;
[0019] c.根据得到多普勒fd,计算得到入站伪码多普勒fd2为 ,其中fcode为入站伪码的码速率;
[0020] d.将入站载波多普勒fd1叠加到载波标称值fcarry上,并将入站伪码多普勒fd2叠加到伪码标称值fcode上,完成载波标称值和伪码标称值的补偿。
[0021] 步骤S5所述的在数据发射过程中进行实时监测和处理,完成数据的发射,具体包括如下步骤:
[0022] (1)发射开始后,每隔设定的时间N便检测发射完成标志:
[0023] 若发射未完成,则重复步骤S4进行补偿,直至发射完成;
[0024] 若发射完成,则高速动态环境下的北斗三号全球短报文已完成发射;
[0025] (2)发射完成后,检测是否收到星上确认帧:
[0026] 若收到星上确认帧,则结束当前入站;
[0027] 若未收到星上确认帧,则认定当前入站卫星入站阻塞,在不考虑当前入站卫星的情况下重复步骤S3 S5直至发射完成并收到星上确认帧。~
[0028] 本发明提供的这种高速动态环境下的北斗三号全球短报文发送方法,搜索所有的可视MEO卫星,对处于跟踪状态的卫星进行电文解析和观测量提取,得到卫星的可接入能力指示和多普勒、载噪比等信息,在所有可接入的卫星中选择仰角最高的卫星,同时入站时在发射起始点对载波和伪码进行多普勒补偿,在发射过程中再实时进行补偿,防止在发射过程中动态过大导致入站信号解调失败,确保在整个发射过程中频偏都处于极低的状态,进而提高入站的成功率,同时为了避免同时入站造成的阻塞,在未收到星上确认帧时重新选择入站卫星,进一步提高入站的成功率;因此本发明方法可基于常规的出站入站处理来快速实现,适用于任何能够使用北斗三号全球短报文频点的导航装备,而且易于理解、易于实现、可靠性高而且稳定性好。
附图说明
[0029] 图1为本发明方法的方法流程示意图。
具体实施方式
[0030] 如图1所示为本发明方法的方法流程示意图:本发明提供的这种高速动态环境下的北斗三号全球短报文发送方法,包括如下步骤:
[0031] S1.对当前所有MEO卫星进行捕获搜索,并将所有捕获到的卫星进行转跟踪处理,同时在通道进行解调解扩处理;
[0032] 具体实施时,捕获引擎和跟踪引擎均可采用现有技术进行设计;
[0033] S2.根据步骤S1获取的处理结果,对每一颗捕获到的卫星进行接入能力判断,从而得到当前可接入卫星;具体包括如下步骤:
[0034] A.对每一颗捕获到的卫星进行电文解调和观测量提取;
[0035] B.根据步骤A得到的结果,判定卫星是否具备接入能力,并将所有具备接入能力的卫星划归为当前可接入卫星;具体为针对每一颗待判定的卫星,均收集若干帧电文,并根据接收到的若干帧电文的电文指示进行择大判决,从而判定当前待判定的卫星是否具备接入能力;
[0036] 具体实施时,对当前可视卫星进行电文解调和观测量提取,从电文中获取的指示判断该卫星具不具备可接入能力;同时,为了防止电文误码导致误判,考虑到同颗卫星每帧播发的电文指示相同,收集多帧电文后对电文指示做多次判决,择大判决,得到所有可视卫星中的具有接入能力的卫星;
[0037] S3.计算步骤S2得到的当前可接入卫星的仰角,并选取仰角最高的卫星作为入站响应卫星;具体为当定位解算未完成时,在当前可接入卫星中选取载噪比最高的卫星作为入站响应卫星;当定位解算完成时,则选取仰角最高的卫星作为入站响应卫星;
[0038] 具体实施时,当定位解算未完成时,由于卫星的仰角还未完成计算,此时在可接入卫星中选取载噪比最高的卫星作为入站响应卫星;当定位解算已完成,在可接入卫星中选取仰角最高的卫星作为入站响应卫星,考虑到使用场景可能出现卫星被遮挡等环境,若已选定的入站响应卫星由于遮挡出现载噪比变弱、失锁等情况,则重新遍历当前可接入卫星列表,重新选择处于载噪比高、仰角高的卫星即可;
[0039] S4.计算步骤S3得到的入站响应卫星的多普勒观测量,根据下行频点数据和上行频点数据计算得到发射的入站载波多普勒数据和入站伪码多普勒数据,并对载波标称值和伪码标称值进行补偿;具体包括如下步骤:
[0040] a.对入站响应卫星的入站响应波束进行观测,提取观测量,从而得到入站响应卫星的多普勒观测量;
[0041] b.根据多普勒频移公式 ,v为载体的运动速度,c为光速,fdown为下行信号频率, 为运动方向到信号方向的夹角,可知多普勒与信号频率成正比,则根据上行信号频率fup和下行信号频率fdown,计算得到发射的入站载波多普勒fd1为;式中fd为多普勒频移值;
[0042] c.根据得到多普勒fd,计算得到入站伪码多普勒fd2为 ,其中fcode为入站伪码的码速率;
[0043] d.将入站载波多普勒fd1叠加到载波标称值fcarry上,并将入站伪码多普勒fd2叠加到伪码标称值fcode上,即fcarry+fd1和fcode+fd2,完成载波标称值和伪码标称值的补偿;
[0044] S5.在数据发射过程中进行实时监测和处理,完成数据的发射;具体包括如下步骤:
[0045] (1)发射开始后,每隔设定的时间N便检测发射完成标志:
[0046] 若发射未完成,则重复步骤S4进行补偿,直至发射完成;
[0047] 若发射完成,则高速动态环境下的北斗三号全球短报文已完成发射;
[0048] 具体实施时,设定的时间N可动态配置:
[0049] 当动态特别大时,N可设置为10ms 100ms之间;当为中低动态时,N可设置为100ms~ ~2000ms之间;当处于准静态或者静态时,N可设置为0,此时只补偿一次,而且当只补偿一次时本发明方法退化为只在发射时进行配置多普勒补偿,发射过程不补偿;
[0050] (2)发射完成后,检测是否收到星上确认帧:
[0051] 若收到星上确认帧,则结束当前入站;
[0052] 若未收到星上确认帧,则认定当前入站卫星入站阻塞,在不考虑当前入站卫星的情况下重复步骤S3 S5直至发射完成并收到星上确认帧。~
[0053] 以下结合一个具体实施例,对本发明方法进行进一步说明:
[0054] 在某高速动态场景下的高动态报文通信入站,动态场景为速度1700m/s,加速度30g;
[0055] 对每个跟踪通道进行观测量计算和电文解调,得到每个通道的载噪比大小,对每个通道每一帧的电文解析后得到可接入能力指示,对可接入能力进行大数统计,排除电文误码的影响,获取可靠的接入能力指示,进而得到当前可接入的卫星,从中优先选取仰角最高的卫星进行入站,若对选取的卫星入站后没有收到星上确认帧,则选取仰角次高的卫星进行入站;
[0056] 根据本发明方法,多普勒换算后得到载波多普勒和伪码多普勒,载波多普勒叠加载波标称值后配置到射频芯片进行载波调制,伪码多普勒叠加伪码标称值后配置到发射模块与电文进行调制;当发射模块的分帧号运行至响应帧时,基带信号与载波进行调制后发射
[0057] 最后根据本发明方法,补偿间隔可根据动态大小来调整,在对信号模拟源的测试中,当出站波束的动态为中动态场景(速度1700m/s,加速度30g)时,此时若不进行入站补偿,对源测试出现两种情况:1.入站捕获失败,2.入站捕获成功,数据解调失败。把实时补偿的间隔设为0,即只在发射时补偿一次,出现入站捕获成功,数据解调失败现象,把实时补偿的间隔设为80ms,则入站解调成功。
专利地区:湖南
专利申请日期:2021-08-25
专利公开日期:2022-01-11
专利公告号:CN113422642B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




