 产学研创新服务平台(全国)


一种蜜桔果实的机器人采摘回收系统及作业方法
更新时间:2026-11-01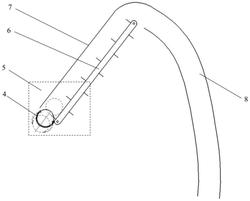 专利申请类型:发明专利;
地区:江苏-镇江;
源自:镇江高价值专利检索信息库;
一种蜜桔果实的机器人采摘回收系统及作业方法
摘要:本发明提供了一种蜜桔果实的机器人采摘回收系统及作业方法,属于农业机器人领域。机器人采摘回收系统由末端执行器和果实输送装置组成,末端执行器为指尖设有短刀片的两半球面指结构,通过控制半球面指夹弹动作,配合果实输送装置的刮板输送器和输送软管,实现机器人对密闭蜜桔树冠各方位的短留梗采摘和回收。本发明解决了机器人向下采果的回收问题,结构简单可靠。
专利类型:发明专利
专利申请号:CN202011280149.1
专利申请(专利权)人:江苏大学
权利人地址:江苏省镇江市京口区学府路301号
专利发明(设计)人:刘继展,席宁,彭赟,单海勇,候广宇
主权利要求:一种蜜桔果实的机器人采摘回收系统及作业方法
技术领域
[0001] 本发明涉及农业机器人领域,特别涉及一种蜜桔果实的机器人采摘回收系统及作业方法。
背景技术
[0002] 随着农业劳动力的锐减,鲜食林果的机器人化采摘已成为国内外的重点课题,针对不同林果的各类采摘机器人方案不断涌现。蜜桔是我国传统的名优水果,每棵挂果达百公斤,目前其采收完全依赖人工,仅采摘的人工成本已经达到0.7~1.2元/公斤,实现机器人采摘的需求迫切。
[0003] 蜜桔采摘要求留梗短,以避免装箱运输中损伤果皮。同时蜜桔树冠密闭严重,果梗硬且短,蜜桔小而挂果密,且因为越靠树冠上部光线和通风条件好而结果越密,往往需要机器人的机械臂斜向下完成采摘。由于树冠上部采摘位置和采后放果位置距离远,依赖机械臂避开与树冠的碰撞而往返放果的运算复杂、能耗过大、效率极低,远远难以满足生产的需要。目前机器人采后送入软管回收入筐的方式开始受到欢迎,但该方式仅适用于果实从采摘位置依靠重力沿软管输送,而难以满足机械臂斜向下完成采摘和回收的需要。
发明内容
[0004] 针对现有技术中存在不足,本发明提供了一种蜜桔果实的机器人采摘回收系统及作业方法,实现机器人对密闭蜜桔树冠各方位的短留梗采摘和回收。
[0005] 本发明是通过以下技术手段实现上述技术目的的。
[0006] 一种蜜桔果实的机器人采摘回收系统,包括末端执行器和果实输送装置,所述末端执行器包括半球面指、摆杆、半球面指转轴、连杆、直动件和机架,末端执行器相对直动件动作方向线对称;所述直动件设置在机架上,直动件与连杆一端铰接,连杆另一端铰接在摆杆中后部,摆杆靠近连杆的一端与机架铰接,摆杆另一端与半球面指尾端固定,半球面指靠近尾端处设有半球面指转轴,半球面指前端设有短刀片。
[0007] 上述技术方案中,所述果实输送装置包括刮板输送器和输送软管,刮板输送器远离末端执行器的一端对准输送软管上口部。
[0008] 上述技术方案中,所述果实输送装置还包括外侧板,外侧板与刮板输送器平行且位于刮板输送器的上侧,外侧板远离末端执行器的一端与输送软管上口部连接。
[0009] 上述技术方案中,所述短刀片与半球面指的内壁之间设有内过渡曲线。
[0010] 上述技术方案中,所述摆杆靠近连杆的一端通过摆杆转轴与机架铰接。
[0011] 上述技术方案中,所述半球面指的内外壁均为球面,内半球面的半径R满足:k1Rmax≤R≤k2Rmax,其中,k1为置信度,k2为控制系数,Rmax为果实的最大半径。
[0012] 一种机器人采摘回收系统的作业方法,包括步骤:
[0013] 步骤一,机器人采摘回收系统移动至树冠上方,并斜向下对准树冠,半球面指处于半球面指张开位;
[0014] 步骤二,获取果实生长位,控制机器人采摘回收系统对准果实;
[0015] 步骤三,机器人采摘回收系统靠近果实,使果实进入末端执行器的上下两个半球面指(13)之间;
[0016] 步骤四,直动件通过连杆带动摆杆向外摆动,摆杆进而带动半球面指绕半球面指转轴向内转动合拢;
[0017] 步骤五,当上下两个半球面指的内壁接触果实后,半球面指处于半球面指搂果位,两半球面指合拢的同时推动果实沿末端执行器的中心线斜向上快速移动;
[0018] 步骤六,当上下两个半球面指继续合拢至半球面指闭合切割位时,短刀片切割果梗,由两半球面指快速合拢对果实的斜向上推动作用,使果实到达果实上弹位;
[0019] 步骤七,果实在果实上弹位落入刮板输送器,经过输送软管输送至果箱。
[0020] 本发明的有益效果为:本发明的机器人采摘回收系统包括末端执行器和果实输送装置,末端执行器包括半球面指、摆杆、半球面指转轴、连杆、直动件和机架,末端执行器相对直动件动作方向线对称;直动件设置在机架上,直动件与连杆一端铰接,连杆另一端铰接在摆杆中后部,摆杆靠近连杆的一端与机架铰接,摆杆另一端与半球面指尾端固定,半球面指靠近尾端处设有半球面指转轴,半球面指前端设有短刀片;果实输送装置包括刮板输送器和输送软管,刮板输送器远离末端执行器的一端对准输送软管上口部。本发明机器人采摘回收系统通过球面指夹弹动作与刮板输送器、输送软管的配合,实现机器人对密闭蜜桔树冠各方位的短留梗采摘和回收,解决了机器人向下采果的回收问题,同时可适用于机器人向上采果,结构简单可靠。
附图说明
[0021] 图1为本发明蜜桔树冠与机器人采摘作业示意图;
[0022] 图2为本发明机器人采摘回收系统示意图;
[0023] 图3为本发明末端执行器结构示意图;
[0024] 图4为本发明半球面指结构示意图;
[0025] 图5为本发明采摘‑上送局部结构示意图。
[0026] 图中:1.树冠,2.果实,3.机器人采摘回收系统,4.末端执行器,5.采摘‑上送局部结构,6.刮板输送器,7.外侧板,8.输送软管,9.果梗,10.果实生长位,11.半球面指搂果位,12.半球面指张开位,13.半球面指,14.半球面指闭合切割位,15.半球面指转轴,16.果实切割位,17.摆杆转轴,18.机架,19.摆杆,20.连杆,20.直动件,21.短刀片,22.外半球面,23.转轴孔,24.铰链孔,25.内半球面,26.内过渡曲线,27.果实上弹位。
具体实施方式
[0027] 下面结合附图以及具体实施例对本发明作进一步的说明,但本发明的保护范围并不限于此。
[0028] 如图1所示,蜜桔树冠1密闭严重,果实2小而密集,且越靠树冠1上部越密集。对上半部的树冠1,机器人采摘回收系统3需要斜向下完成果实2的采摘和回收。
[0029] 如图2所示,机器人采摘回收系统3由末端执行器4和果实输送装置组成。果实输送装置包括刮板输送器6、外侧板7和输送软管8,外侧板7与刮板输送器6平行且位于刮板输送器6的上侧,外侧板7远离末端执行器4的一端与输送软管8上口部连接,刮板输送器6远离末端执行器4的一端对准输送软管8上口部。末端执行器4和输送器6、外侧板7,组成图2中的采摘‑上送局部结构。
[0030] 如图3所示,末端执行器4由两个半球面指13、两个摆杆19、两个半球面指转轴15、两个连杆20、直动件21和机架18构成。末端执行器4为相对直动件21动作方向线的对称结构。
[0031] 如图4所示,半球面指13的内外壁均为球面(图4中的外半球面22和内半球面25),内半球面25的半径R满足如下式子:
[0032] k1Rmax≤R≤k2Rmax(1)[0033] 其中,k1为置信度,本实施例中k1取0.98;k2为控制系数,本实施例中k2取1.2;Rmax为果实的最大半径。
[0034] 半球面指13的前端设有短刀片21,短刀片12与半球面指13的内壁之间设有内过渡曲线26,从而保证半球面指13闭合过程中,短刀片12不会损伤果实2;半球面指13的中后部设有转轴孔23,转轴孔23内设有半球面指转轴15;半球面指13尾端设有铰链孔24,铰链通过铰链孔24与摆杆19一端固定,摆杆19另一端通过摆杆转轴17与机架18铰接;摆杆19中后部铰接连杆20一端,连杆20另一端与直动件21铰接;直动件21设置在机架18上,机架18安装在机器人手腕处。
[0035] 如图2、3、5所示,蜜桔果实的机器人采摘回收系统的作业方法,具体包括以下步骤:
[0036] 步骤(1),机器人的机械臂带动机器人采摘回收系统3移动至树冠1上方,并斜向下对准树冠1,机器人控制系统控制直动件21沿靠近树冠1方向快速移动,通过连杆20带动摆杆19向内摆动,摆杆19带动半球面指13绕半球面指转轴15向外转动,半球面指13处于半球面指张开位12;
[0037] 步骤(2),由机器人的控制系统获取果实生长位10,并控制机器人采摘回收系统3对准果实2;
[0038] 步骤(3),控制机器人采摘回收系统3靠近果实2,使果实2进入末端执行器4的上下两个半球面指13之间;
[0039] 步骤(4),机器人控制系统控制直动件21沿远离果实方向快速移动,从而通过连杆20带动摆杆19向外摆动,摆杆19带动半球面指13绕半球面指转轴15向内转动合拢;
[0040] 步骤(5),当两个半球面指13的内壁接触果实2后,半球面指13处于半球面指搂果位11,两半球面指13合拢的同时推动果实2沿末端执行器4的中心线斜向上快速移动;
[0041] 步骤(6),当两个半球面指13继续合拢至半球面指闭合切割位14时,短刀片12切割果梗9后,在两半球面指13快速合拢对果实2的斜向上推动作用下,使果实2到达果实上弹位27;
[0042] 步骤(7),果实2在果实上弹位27落入刮板输送器6,刮板输送器6带动果实2斜向上输送进入输送软管8,由外侧板7保证果实2在上弹和输送过程中不落到外面;
[0043] 步骤(8),果实2依靠重力从输送软管8滑入果箱,完成采摘。
[0044] 所述实施例为本发明的优选的实施方式,但本发明并不限于上述实施方式,在不背离本发明的实质内容的情况下,本领域技术人员能够做出的任何显而易见的改进、替换或变型均属于本发明的保护范围。
专利地区:江苏
专利申请日期:2020-11-16
专利公开日期:2022-01-11
专利公告号:CN112470708B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




