产学研创新服务平台(全国)


一种电动垂直起降飞行器动力系统分层递进设计优化方法
更新时间:2026-10-22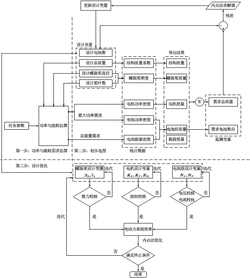 专利申请类型:发明专利;
源自:北京高价值专利检索信息库;
一种电动垂直起降飞行器动力系统分层递进设计优化方法
摘要:本发明公开了一种电动垂直起降飞行器动力系统分层递进设计优化方法,包括以下步骤:基于电动垂直起降飞行器(eVTOL)任务剖面功率和能耗需求提取;基于静态优化的电动力系统的参数设计;基于功率匹配的电动力系统的参数优化。该方法基于能量转换与功率匹配的分层递进设计,突破传统选型与设计方法在模型精度与电动力性能提升方面的不足,解决不同构型的eVTOL在给定飞行任务情况下的动力系统设计优化问题,提升动力系统的输出性能,降低eVTOL总质量,提升eVTOL的续航能力、拓展应用场景。
专利类型:发明专利
专利申请号:CN113704896B
专利申请(专利权)人:北京航空航天大学
权利人地址:北京市海淀区学院路37号
专利发明(设计)人:张曙光,王明凯,马劲韬
主权利要求:一种电动垂直起降飞行器动力系统分层递进设计优化方法
技术领域
[0001] 本发明涉及电动垂直起降飞行器设计技术领域,尤其涉及一种电动垂直起降飞行器动力系统分层递进设计优化方法。具体讲,涉及面向任务需求的电动垂直起降飞行器分布式动力系统选型与功率匹配设计优化。
背景技术
[0002] 电动垂直起降飞行器(以下简称eVTOL)是采用电动力驱动的新式航空器,一般具有分布式电动力系统,其所配备的螺旋桨或涵道风扇等在起降阶段可提供辅助升力,进而可以不借助滑跑实现垂直起降;同时,eVTOL一般具有机翼,能够实现以固定翼飞机的巡航飞行。eVTOL兼具垂直起降与巡航性能优势,同时,由于采用电动力系统,其运行噪声较低,乘坐舒适度较高,分布式电动力系统增加了安全余度,未来有望应用于军队后勤运输以及民用领域的城市空中交通等场景。
[0003] 与飞机、旋翼机等传统飞行器相比,eVTOL采用分布式动力布局,且使用新式动力系统,其总体设计尤其是动力系统设计涉及多变量、多约束,且缺乏可参考的既有型号设计经验;另一方面,电动力系统的设计呈现模块化特点,即系统中的电池组、电机和螺旋桨等部件一般从已有产品中选择或进行定制设计,设计自由度高。目前,针对eVTOL的电动力系统设计方法主要围绕具体构型展开,例如多旋翼构型、升力+巡航复合构型和倾转推力构型等,基于任务剖面以及各部件之间的能量传递效率对电动力系统部件进行选型,这类方法所用算法简单,易于实施,因此广泛应用于eVTOL的电动力系统选型。
[0004] 然而,现有的电动力系统设计方法尚存在一些不足,主要表现在:(1)飞行器的总质量对其性能的影响尤为显著,而eVTOL广泛采用锂离子电池等作为能量供给单元,而在现有技术水平下,锂离子电池与传统航空燃料相比功率密度与能量密度较低,导致飞行器总质量较大,性能不足,而基于能量转换关系的选型方法主要考虑各部件的标称工作效率,为保证设计可行性,设计点较为保守,易造成性能浪费;(2)电动力系统中的各部件具有动态特性,例如锂离子电池的输出电压随剩余电量变化,而现有的设计方法采用静态模型反映部件特性,无法体现电动力的动态特性,限制了电动力系统的输出能力;(3)为提升所设计电动系统的性能,往往需要反复迭代,而电动力系统涉及较多涉及变量,修改设计参数费时费力。
发明内容
[0005] 为克服现有技术的不足,本发明旨在提出一种应用于电动垂直起降飞行器的快速动力系统设计优化方法。具体而言,考虑提升eVTOL续航性能的迫切需求,在综合考虑典型飞行任务场景、电动力动态特性以及动力系统总体设计多变量、多约束的特点,提出一种基于能量转换与功率匹配的多层次递进设计方法,突破传统选型与设计方法在模型精度与电动力性能提升方面的不足,解决不同构型的eVTOL在给定飞行任务情况下的动力系统设计优化问题,提升动力系统的输出性能,降低eVTOL总质量,达到提升eVTOL的续航能力、拓展应用场景的目的。
[0006] 本发明采用的技术方案是,一种电动垂直起降飞行器动力系统双层递进设计优化方法,包括以下步骤:
[0007] 一种电动垂直起降飞行器动力系统分层递进设计优化方法,包括以下步骤:
[0008] (1)基于电动垂直起降飞行器(eVTOL)任务剖面功率和能耗需求提取:基于动量定理和飞机动力学方程,分别计算eVTOL多旋翼模式、固定翼模式的飞行功率,取各阶段的最大功率作为eVTOL的功率需求;根据任务剖面特征参数,计算各个阶段的飞行时间,从而计算相应的能耗,计算飞行能耗、保留飞行需求能耗以及电池组保留能量之和,作为eVTOL的能耗需求;
[0009] (2)基于静态优化的电动力系统参数设计:基于电动力系统部件质量与其提供的最大功率/能量之间的函数关系,使用内点法优化得到满足eVTOL功率与能耗需求、且使得eVTOL总质量最低的动力系统总体设计参数,包括总质量、电池总数、螺旋桨桨叶数目和螺旋桨直径;
[0010] (3)基于功率匹配的电动力系统的参数优化:基于电动力系统部件之间的功率匹配关系,对电池组、电机和螺旋桨参数进行设计优化,其中设计约束为电池组与电机之间的电压、电流匹配,电机与螺旋桨之间的扭矩匹配,以及螺旋桨与巡航状态之间的推力匹配。
[0011] 进一步的,所述步骤(1)中,eVTOL多旋翼模式功率为:
[0012]
[0013] 其中, 为第k个多旋翼模式螺旋桨的推力, 为螺旋桨总数, 为螺旋桨桨盘面积,为当地大气密度;根据如下力与力矩平衡关系求解 :
[0014]
[0015]
[0016] 其中, 为eVTOL的总质量, 为多旋翼模式推重比, ,为当地重力加速度,为螺旋桨相对于力矩参考点的力臂长度, 为eVTOL低速飞行时所受到的平板阻力,由以下公式计算得到:
[0017]
[0018] 其中, 为空速,为迎角, 为eVTOL投影面积。
[0019] 进一步的,所述步骤(1)中,eVTOL多旋翼模式能耗为:
[0020]
[0021] 其中, 为多旋翼飞行模式飞行时间:
[0022]
[0023] 其中, 为悬停时间, 为垂直爬升时间, 为垂直下降时间。
[0024] 进一步的,所述步骤(1)中,eVTOL固定翼模式功率为:
[0025]
[0026] 其中, 为气动升阻比的设计值,数值由总体设计需求指定;为航迹倾角, 为飞行速度。
[0027] 进一步的,所述步骤(1)中,eVTOL固定翼模式能耗为:
[0028]
[0029] 其中, 为固定翼模式的飞行时间, 为固定翼模式的螺旋桨总推力, 为固定翼模式的飞行距离。
[0030] 进一步的,所述步骤(2)中,求解使得eVTOL总质量最低的动力系统总体设计参数,建立如下非线性规划问题:
[0031]
[0032] 其中,为代价函数;设计变量为 , 为电池总数, 为螺旋桨直径, 为桨叶数目; 为eVTOL的结构质量系数, ; 为载荷质量;
为单节电池质量; 为电机的平均功率密度, 为电机效率; 为螺旋桨效率; 为螺旋桨桨叶的平均弦长; 为桨叶材料的平均密度; 为电池功率密度; 为多旋翼模式飞行能量消耗; 为固定翼模式飞行能量消耗; 为保留飞行时间的能量需求; 为固定能量; 为电池能量密度。
[0033] 进一步的,eVTOL的总质量 分解为载荷质量 、电动力系统质量 和结构质量 :
[0034]
[0035] 由设计要求确定,为定值; ; 为:
[0036]
[0037] 其中, 为电池组质量, 为电机质量, 为螺旋桨质量。
[0038] 进一步的,所述电机质量根据eVTOL电动力系统的功率需求计算:
[0039]
[0040] 所述电池组质量根据eVTOL电动力系统的功率需求和能耗需求计算:
[0041]
[0042] 其中, 为能耗需求;
[0043] 所述螺旋桨质量根据桨叶材料的平均密度和螺旋桨设计构型计算:
[0044] 。
[0045] 进一步的,所述步骤(3)中,建立非线性规划问题,求解使得巡航飞行状态下电动力系统工作效率最高的动力系统设计参数,包括:(1)电池组中串联电池数目;(2)电池组中并联电池数目;(3)巡航状态电机的转速;(4)巡航状态电机电压;(5)螺旋桨的扭转角沿桨叶分布情况;优化的目标函数为电机与螺旋桨在巡航点的总工作效率,优化需要满足1个等式约束:串联、并联电池数目之积等于步骤(2)所得到的电池总数;需要满足巡航状态下的5个不等式约束:(1)螺旋桨可用推力大于或等于推力需求;(2)电机可用扭矩大于或等于螺旋桨扭矩需求;(3)电池组可用电压大于或等于电机输入电压;(4)电池组可用电流大于或等于电机工作电流;(5)螺旋桨桨尖转速不大于当地声速。
[0046] 进一步的,所述步骤(3)中,求解使得巡航飞行状态下电动力系统工作效率最高的动力系统设计参数,建立如下非线性规划问题:
[0047]
[0048] 其中, 为输出扭矩, 为电机负载电流, 为巡航状态的推力需求, 为eVTOL巡航飞行速度, 为扭矩, 为螺旋桨转速; 为eVTOL巡航状态的升阻比, 、、 为系数, 为eVTOL巡航飞行速度, 、 、 为系数, 为电机反电动势常数, 为电机内阻, 为电机扭矩常数, 为电池标称电压, 为电池内阻, 为负载电流, 为极化电阻系数, 为标称电量, 为消耗电量,为指数区电压系数,为指数区时间常数倒数, 为空气定压比热与定容比热之比, 为气体常
数, 为空气摩尔质量, 为海平面温度, 为海拔高度。
[0049] 本发明的特点及有益效果是:
[0050] 1.在提出的eVTOL质量、能耗估算框架内,利用本发明提出的基于双层递进优化设计方法,能快捷设计得到满足任务需求的选型设计结果,且电动力系统的总质量在满足约束的条件下最小、能量转化与利用效率高,可进一步提升eVTOL续航性能。
[0051] 2.基于本发明选型设计优化方法,自动化程度高,适合工程应用。
[0052] 3.本发明的算法,通过将设计问题分解成初步选型与设计优化两个层次,有效减少了迭代次数,缩短了设计周期。
附图说明
[0053] 图1为双层递进设计优化方法技术路线图。
[0054] 图2为eVTOL任务剖面。
[0055] 图3为电动力系统初步选型方法。
[0056] 图4为电动力系统设计优化方法。
[0057] 图5(a)‑图5(d)为示例eVTOL选型优化过程;其中,图5(a)为一阶最优性,图5(b)为eVTOL的总质量,图5(c)为电池总数,图5(d)为螺旋桨直径。
[0058] 图6(a)‑图6(d)为示例eVTOL设计优化过程;其中,图6(a)为一阶最优性,图6(b)为电动力系统效率,图6(c)为可行性,图6(d)为优化变量步长。
具体实施方式
[0059] 下面将结合本发明实施例中的附图,对本发明实施例中的技术方案进行清楚、完整地描述。
[0060] 本发明提出的基于双层递进优化的eVTOL电动力系统选型与设计优化方法总体技术方案如图1所示,方法包括三个步骤:eVTOL功率与能耗估算、电动力系统初步选型和设计优化,具体技术方案如下:
[0061] 第一部分,基于电动垂直起降飞行器(eVTOL)任务剖面功率和能耗需求提取:基于动量定理和飞机动力学方程,分别计算eVTOL多旋翼模式、固定翼模式的飞行功率,取各阶段的最大功率作为eVTOL的功率需求;根据任务剖面特征参数,计算各个阶段的飞行时间,从而计算相应的能耗,计算飞行能耗、保留飞行需求能耗以及电池组保留能量之和,作为eVTOL的能耗需求。
[0062] 第二部分,基于静态优化的电动力系统参数设计:基于电动力系统部件质量与其提供的最大功率/能量之间的函数关系,使用内点法优化得到满足eVTOL功率与能耗需求、且使得eVTOL总质量最低的一组设计参数,包括总质量、电池总数、螺旋桨桨叶数目和螺旋桨直径。
[0063] 第三部分,基于功率匹配的电动力系统的参数优化:基于电动力系统部件之间的功率匹配关系,对电池组、电机和螺旋桨参数进行设计优化,其中设计约束为电池组与电机之间的电压、电流匹配,电机与螺旋桨之间的扭矩匹配,以及螺旋桨与巡航状态之间的推力匹配,设计优化使得电动力系统在巡航状态能量利用效率最高。
[0064] 最后,为了验证本发明提出设计方法的有效性,在MATLAB平台上搭建eVTOL的质点模型,并将设计结果和基于能量转换的传统设计方法所得结果进行对比,验证本发明提出的设计优化方法在提升eVTOL续航性能上的优势。
[0065] 本发明基于eVTOL以及电动力系统的性能模型,以内点法为主要设计优化方法,提出了一种双层递进设计方法,具体实现过程如下。
[0066] 第一步,基于eVTOL任务剖面功率和能耗需求提取。依据eVTOL飞行任务剖面特征,将飞行过程划分为多旋翼飞行模式和固定翼飞行模式。多旋翼模式飞行包括悬停和垂直起降,相应的功率为:
[0067]
[0068] 其中, 为第k个多旋翼模式螺旋桨的推力, 为螺旋桨桨盘面积,为当地大气密度。在多旋翼模式下,根据如下力与力矩平衡关系求解 :
[0069]
[0070]
[0071] 其中, 为eVTOL的总质量, 为螺旋桨总数, 为多旋翼模式推重比,一般要求 ,为当地重力加速度,为螺旋桨相对于力矩参考点的力臂长度,为eVTOL低速飞行时所受到的平板阻力,可由以下公式计算得到:
[0072]
[0073] 其中, 为空速,为迎角, 为eVTOL投影面积。根据式所得多旋翼模式功率,对应能耗为:
[0074]
[0075] 其中, 为多旋翼飞行模式飞行时间:
[0076]
[0077] 其中,悬停时间 ,垂直爬升时间 以及垂直下降时间 由任务剖面给出。
[0078] 固定翼模式飞行包括固定翼爬升、巡航和下降,相应的功率为:
[0079]
[0080] 其中, 为固定翼模式的螺旋桨总推力,对于稳态飞行, 可表示为:
[0081]
[0082] 其中, 为气动升阻比的设计值,数值由总体设计需求指定;为航迹倾角。根据式所得固定翼模式功率,对应能耗为:
[0083]
[0084] 其中, 为固定翼模式飞行时间。将式代入式,可得:
[0085]
[0086] 其中, 为固定翼模式的飞行距离。
[0087] eVTOL的最大功率需求为:
[0088]
[0089] 其中, 为第m个多旋翼模式任务阶段的功率, 为第n个固定翼模式任务阶段的功率;
[0090] 即:取m个多旋翼模式任务阶段和n个固定翼模式任务阶段中的最大值作为eVTOL功率需求。eVTOL的飞行能耗需求为:
[0091]
[0092] 飞行能耗需求 包括多旋翼模式飞行能量消耗 、固定翼模式飞行能量消耗,保留飞行时间的能量需求 和固定能量 。其中, 根据飞行任务剖面的保留飞行时间确定,例如图2中保留飞行时间为20分钟;保留一定量的固定能量 主要是考虑到电池的寿命与健康状态,一般设定 。
[0093] 第二步,基于静态优化的电动力系统参数设计。eVTOL电动力系统的性能需求与总质量密切相关,首先将eVTOL的总质量 分解为载荷质量 、电动力系统质量 和结构质量 三部分:
[0094]
[0095] 其中, 由设计要求确定,为定值; ; 的计算方法为:
[0096]
[0097] 其中, 为电池组质量, 为电机质量, 为螺旋桨质量。
[0098] 其次,根据统计数据库,建立电动力系统部件的质量与输出功率/能量之间的关系。
[0099] 对于电机,基于功率需求,考虑螺旋桨效率 、电机效率 ,取各段飞行的最大功率作为电机的功率需求 :
[0100]
[0101] 根据电机的平均功率密度 计算电机的总质量:
[0102]
[0103] 对于电池组,需要综合考虑最大功率需求和总能量需求,确定电池组质量,进而确定电池组中的电池总数 :
[0104]
[0105]
[0106] 其中, 为电池功率密度, 为电池能量密度,根据现有技术水平的统计数据得到; 为电池质量。
[0107] 对于螺旋桨,根据材料平均密度、所设计构型中的螺旋桨数量 、桨叶数目 以及螺旋桨的几何特征来估算质量:
[0108]
[0109] 其中, 为螺旋桨桨叶的平均弦长, 为桨叶材料的平均密度, 为螺旋桨直径。
[0110] 根据电动力系统部件质量与性能的关系,建立如下参数优化问题:
[0111]
[0112] 其中,设计变量为 , 为eVTOL的结构质量系数,;对于使用复合材料的eVTOL飞行器,可设定 。使用内点法求解
式中的优化问题,设定优化目标为使得 取最小值,等式约束为:设计总质量与总质量需求相等,不等式约束为:按照最大功率需求和总能耗需求给出的电池总数需求不大于设计电池数。使用梯度下降方法求解,当改变 的数值后,总质量变化量小于设定阈值,且同时满足约束,得到满足飞行最大功率、总能耗需求且使得总质量最小的选型设计值:
。
[0113] 第三步,基于功率匹配的电动力系统的参数优化。eVTOL巡航阶段的飞行时间较长,能耗较高,因此需要对电动力系统进行进一步优化,使其在巡航阶段的能量利用效率最高。
[0114] 根据图4所示的路线图,首先,选取螺旋桨的设计变量:螺旋桨桨距 、桨叶弦长沿径向的分布特征,另外螺旋桨直径 和桨叶数 已经在第二步确定;据此根据叶素–动量理论计算得到螺旋桨推力系数 和扭矩系数 数据库,表达为关于前进比 的二次函数:
[0115]
[0116]
[0117] 其中,系数 和 通过叶素–动量定理计算得到,其数值与桨距 、桨叶弦长 、直径 和桨叶数 有关;在设计优化中, 和 为设计变量;定义为:
[0118]
[0119] 根据 和 计算螺旋桨性能:
[0120]
[0121]
[0122] 其中, 为螺旋桨推力, 为扭矩, 为螺旋桨转速。同时,根据第一步中的式,以及第二步得到的总质量 ,令 ,得到巡航状态的推力需求 ,检查式中的螺旋桨可用推力是否满足 ,若满足,则进行下一步;否则重新选取 和 。
[0123] 其次,确定电机性能参数与工作点。由于电机是货架产品,因此根据上一步初步选型结果所得电机最大功率需求 来选择电机型号,进而确定反电动势常数 、电机内阻、电机扭矩常数 。上一步确定了螺旋桨的工作转速 ,电机转速 与 一致,根据电机等效电路模型计算电机负载电流 和输出扭矩 :
[0124]
[0125]
[0126] 其中, 为电机电压;同时,根据式确定巡航时所需扭矩 ,检查式所得电机扭矩是否满足 ,若满足,则进行下一步;否则重新选取电机,更新 , 和 。
[0127] 最后,选取电池组的设计参数:串联电池数目 和并联电池数目 。 和 与第二步得到的电池总数关系为:
[0128]
[0129] 电池组电压 和电流 分别为:
[0130]
[0131]
[0132] 其中,单节锂离子电池的电压 根据等效电路模型计算:
[0133]
[0134] 其中, 为电池标称电压, 为电池内阻, 为负载电流, 为极化电阻系数,为标称电量, 为消耗电量, 为指数区电压系数, 为指数区时间常数倒数。系数通过电池放电特性曲线获得。检查式所得电池组电压是否满足 ,检查式所得的电池组电流是否满足 ,若满足,则进行下一步;否则重新选取 和 。
[0135] 为了提高求解效率与设计优化的质量,采用内点法进行设计优化,设计变量选择,优化目标 为电机与螺旋桨在巡航点的总工作效率:
[0136]
[0137] 同时,需要考虑电动力系统部件之间的功率匹配关系,优化需要满足巡航状态下的5个不等式约束,主要包括:
[0138] (1)螺旋桨可用推力 大于或等于推力需求 。其中,求解 可令式中 :
[0139]
[0140] 其中, 为eVTOL巡航状态的升阻比。按以下公式求解 :
[0141]
[0142] 其中, 为螺旋桨转速, 为螺旋桨推力系数, 可表示为螺旋桨前进比 的二次函数:
[0143]
[0144] 其中,系数 通过叶素–动量定理计算得到,其数值与 、 沿径向的分布有关;巡航状态,前进比 为:
[0145]
[0146] 其中, 为eVTOL巡航飞行速度。不等式约束可整理为:
[0147]
[0148] (2)电机可用扭矩 大于或等于螺旋桨扭矩需求 。其中, 可按如下公式求解:
[0149]
[0150] 其中, 为螺旋桨扭矩系数,可表达为关于前进比 的二次函数:
[0151]
[0152] 其中,系数 通过叶素–动量定理计算得到。 可按如下公式求解:
[0153]
[0154]
[0155] 其中, 为电机转速,且满足 , 为电机反电动势常数, 为电机内阻, 为电机扭矩常数, 为电机负载电流, 为电机电压。不等式约束可整理为:
[0156]
[0157] (3)电池组可用电压 大于或等于电机输入电压;
[0158] (4)电池组可用电流 大于或等于电机工作电流。
[0159] 和 分别按以下公式求解:
[0160]
[0161]
[0162] 其中, 为串联电池数目, 为并联电池数目, 为单节锂离子电池输出电压,为负载电流。 根据等效电路模型计算:
[0163]
[0164] 为电池标称电压, 为电池内阻, 为极化电阻系数, 为标称电量, 为消耗电量, 为指数区电压系数, 为指数区时间常数倒数。系数 通过电池放电特性曲线获得。不等式约束可整理为:
[0165]
[0166]
[0167] (5)螺旋桨桨尖转速不大于当地声速:
[0168]
[0169] 其中, 为空气定压比热与定容比热之比, 为气体常数, 为空气摩尔质量, 为海拔高度。
[0170] 另外, 和 满足电池总数等式约束:
[0171]
[0172] 根据电动力系统部件之间的功率匹配关系,建立如下参数优化问题:
[0173] 其中,设计变量为 。使用梯度下降方法求解,当改变的数值后,总工作效率变化量小于设定阈值,且同时满足约束,得到使得巡航状态工作效率最高的电动力系统设计结果。
[0174] 实施例一
[0175] 为了验证本发明提出设计方法的有效性,针对特定的eVTOL设计需求,对其电动力系统进行快速选型与设计优化。首先给出eVTOL设计任务剖面和性能要求,如表1所示。
[0176] 表1eVTOL设计任务剖面和性能要求
[0177]
[0178] 对于示例eVTOL构型,螺旋桨总数 ,各螺旋桨均可倾转;螺旋桨布局为前后各两个,且总质量、电池总数、螺旋桨直径的初猜值分别为 , ,。由式、可以根据设计要求和变量取值分别计算多旋翼模式和固定翼模式的功率需求,进而根据式计算总能耗需求。
[0179] 另一方面,根据表2给出的电动力系统部件基本参数,计算最大功率需求、总能耗需求所对应的eVTOL电动力系统总质量;另外,多旋翼模式推重比 ,当地重力加速度 ,结构质量系数 ,大气密度 关于海拔高度 的函数关系为:
[0180]
[0181] 其中, 为15℃时海平面的大气密度, 。
[0182] 表2电动力系统基本参数
[0183]
[0184] 在MATLAB中,使用内点法求解选型问题,算法设置如表3所示,自动求解过程如图‑75(a)‑图5(d)所示。经过26步迭代收敛,此时一阶最优性实际值为4.000×10 ,小于预设的‑6 ‑13 ‑6
容差1×10 ;对约束的最大冲突值为8.092×10 ,小于预设的容差1×10 。算法给出的最优解为 , , 。考虑到电池组数目实际上应
为整数,对结果进行圆整,取 ,对总质量数值进行相应更新,可得
。
[0185] 表3eVTOL选型内点法设置
[0186]
[0187] 基于初步选型结果,使用本发明提出的方法对电动力系统部件进行详细设计优化。在MATLAB中,使用内点法求解选型问题,算法设置如表3所示,优化过程如图6(a)‑图6‑7(d)所示。经过64步迭代收敛,此时一阶最优性实际值为5.607×10 ,小于预设的容差1×‑6 ‑6
10 ;对约束的最大冲突值为0,小于预设的容差1×10 。算法给出的最优解为, , , , ,
。考虑到电池组数目实际上应为整数,对结果进行圆整,取 , 。
[0188] 以上所述仅为本发明的优选实施例而已,并不用于限制本发明,对于本领域的技术人员来说,本发明可以有各种更改和变化。凡在本发明的精神和原则之内,所做的任何修改、等同替换、改进等,均应包含在本发明的保护范围之内。
专利地区:北京
专利申请日期:2021-10-29
专利公开日期:2022-01-18
专利公告号:CN113704896B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477