产学研创新服务平台(全国)


一种基于卫星定位的跑步轨迹算法发明专利
更新时间:2026-09-23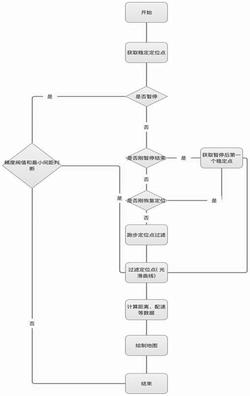 专利申请类型:发明专利;
地区:福建-厦门;
源自:厦门高价值专利检索信息库;
一种基于卫星定位的跑步轨迹算法
摘要:一种基于卫星定位的跑步轨迹算法,计算包括如下步骤:步骤A、经GPS获取稳定的定位点;步骤B、计算定位是否暂定;步骤C、计算是否定位刚暂停结束;步骤D、计算是否刚恢复定位点;步骤E、跑步定位点计算过滤;步骤F、计算过滤定位点实现光滑曲线;步骤G、计算对应的配速和距离等数据;步骤H、绘制地图。本发明让首点出现在接近真实的位置上,提高了首点的准确性、跑步轨迹长度误差减小;避免了大幅轨迹失真出现;如果存在一段时间没有定位,对已获的稳定点再次进行一次平滑计算,在一定范围内改变定位点位置,从而APP界面显示的跑步轨迹从肉眼中观察更加平滑美观,而在总里程上各更加接近真实值,为保证跑步APP有效应用提供了有力技术支撑。
专利类型:发明专利
专利申请号:CN112511694B
专利申请(专利权)人:厦门家康天下科技股份有限公司
权利人地址:福建省厦门市湖里区园山南路806号1314室
专利发明(设计)人:陈雪峰,凌振黄,沈鸿
主权利要求:一种基于卫星定位的跑步轨迹算法
技术领域
[0001] 本发明涉及手机APP应用的定位技术使用的算法技术领域,特别是一种基于卫星定位的跑步轨迹算法。
背景技术
[0002] 随着智能手机的普及,手机各种各样的应用APP也越来越多,其中运动APP就是其中的一种。为了保证运动APP的有效应用,运动轨迹测算方法被广泛应用于运动APP当中。现有运动APP由于采用的计算方法限制,在APP实际应用中,受到周围环境不良天气、建筑物,山体等障碍物的问题影响,存在基于卫星定位来监测使用者运动定位点准确性不佳的问题。主要表现包含以下三种:1、首点定位不够精准,在使用者打开APP,APP的GPS定位工作时,如果周围存在高层建筑物或多云天气,GPS的定位与实际的真实定位点存在较大的偏移;2、大幅度轨迹失真,在跑步过程中,如果GPS信号突然变弱时,会出现偶发的大幅度轨迹失真现象,而这种失真会导致跑步里程数出现大幅的偏差。3、APP界面生成的跑步轨迹存在矩齿状轨迹,因此轨迹不够平滑,如果按照GPS给的点、在两点之间画直线,由于存在两个以上的点,这样运动轨迹就会出现折线段,整个轨迹看起来就是一个矩齿状的多点图形。以上存在的三个问题,由于基于现有的算法得不到优化处理,APP界面画出来(显示出来)的轨迹失真较为严重,里程偏差大,对运动APP的有效应用造成了制约。
发明内容
[0003] 为了克服现有应用于运动APP的算法因技术所限存在的如背景所述弊端,本发明提供了采用了首点定位法优化算法,通过三点定位法来测试首点,大幅提高了首点的准确性;并通过设定过滤精度阈值、间隔距离阈值,完成跑步过程中稳定点的获取,保证了每个点与前面两个点的相对位置的稳定性和合理性;算法中,如果存在一段时间没有定位,会重新自动通过三点定位方法来获取稳定点,对已获的稳定点再次进行一次平滑计算,在一定范围内改变定位点的位置,从而APP界面显示的跑步轨迹从肉眼中观察更加平滑,而在总里程显示上更加接近真实值,保证了跑步APP有效应用的一种基于卫星定位的跑步轨迹算法。
[0004] 本发明解决其技术问题所采用的技术方案是:
[0005] 一种基于卫星定位的跑步轨迹算法,其特征在于计算包括如下步骤:步骤A、经GPS获取稳定的定位点;步骤B、计算定位是否暂定;步骤C、计算是否定位刚暂停结束;步骤D、计算是否刚恢复定位点;步骤E、跑步定位点计算过滤;步骤F、计算过滤定位点实现光滑曲线;步骤G、计算对应的配速和距离等数据;步骤H、绘制地图;所述步骤B、步骤C、步骤D、步骤E中,四步获取过滤后的GPS定位点,定位点的判断完成后,如果末点符合,则马上引入平滑算法,步骤F,计算过滤定位点实现光滑跑步轨迹曲线,如果不符合重新进行步骤B、步骤C、步骤D、步骤E、直至末点符合;所述步骤A,经GPS获取稳定的定位点中,包括如下计算过程,步骤一、传入定位点数据;步骤二、计算判断定位点数据是否符合精度阈值;步骤三、计算判断定位点数据是否符合最新间隔;步骤四、计算两点的速度;步骤五、计算判断速度是否合理,如果符合,则删除第一个点,保留点二和点三,如果速度不符合,则删除末点,最后得到需要的稳定点。
[0006] 进一步地,所述步骤F计算过滤定位点实现光滑跑步轨迹曲线中,计算采用基于最小二乘原理的多项式平滑算法,把光谱一段区间的等波长间隔的5个点记为X集合、作为多项式平滑,多项式平滑利用每个窗口的拟合值来代替原来的窗口内的坐标值,从而得到平滑轨迹的各定位点。
[0007] 进一步地,所述步骤F计算过滤定位点实现光滑跑步轨迹曲线中,多项式平滑是利用在波长点为Xk‑2、Xk‑1、Xk、Xk+1、Xk+2的数据的多项式拟合值来取代Xk,、k表示轨迹点上的第k个点,然后依次移动,直到把光谱遍历完。
[0008] 进一步地,所述步骤A,经GPS获取稳定的定位点中,如果步骤一、二、三、四、五完成后,会返回APP的是否需要更新界面。
[0009] 本发明有益效果是:本发明采用了首点定位法优化算法,经八个步骤,通过三点定位法来计算测试首点,让首点出现在接近真实的位置上,大幅提高了首点的准确性,从而让APP界面显示的跑步轨迹长度误差减小;并通过设定过滤精度阈值、间隔距离阈值,完成跑步过程中稳定点的获取,保证了每个点与前面两个点的相对位置的稳定性和合理性,避免大幅轨迹失真出现;算法中,如果存在一段时间没有定位,会重新自动通过三点定位方法来获取稳定点,对已获的稳定点再次进行一次平滑计算,在一定范围内改变定位点的位置,从而APP界面显示的跑步轨迹从肉眼中观察更加平滑美观,而在总里程上则更加接近真实值,为保证跑步APP有效应用提供了有力技术支撑。基于上述,所以本新型具有好的应用前景。
附图说明
[0010] 图1是本发明算法整体流程框图示意。
[0011] 图2是本发明经GPS获取稳定的定位点流程框图示意。
[0012] 图3是本发明算法得到的跑步轨迹在APP界面显示的示意图。
具体实施方式
[0013] 图1、2、3中所示,一种基于卫星定位的跑步轨迹算法,计算包括如下步骤:步骤A、经GPS获取稳定的定位点;具体步骤如下,步骤一、传入定位点,具体传入的是从GPS或基站等入口中拿到的定位点(也称为末点数据)数据。步骤二、根据不同的定位点类型(一般包括:卫星、基站、WIFI等)计算判断定位点数据是否符合精度阈值。步骤三、计算判断步骤二定位点数据是否符合最新间隔(二点之间的距离,单位以m计算);计算方式如图2,L>(0.2*t+1)(L的单位是m,t代表间隔时间);步骤四、计算两点(最新的两次定位点)的速度;步骤五、计算判断速度是否合理(详见配速合理性规则),也就是检查速度是否符合计算中的速度适配限制,如果符合,则删除第一个点(三点中最早的一个点),保留点二和点三(三点中,第二次出现和第三次出现的点),如果速度不符合,则删除末点,最后得到需要的稳定定位点。经GPS获取稳定的定位点中,如果步骤一、二、三、四、五完成后,会返回APP的是否需要更新界面。
[0014] 图1、2、3中所示,一种基于卫星定位的跑步轨迹算法,步骤B、计算定位是否暂定。步骤C、计算是否定位刚暂停结束。步骤D、计算是否刚恢复定位点。步骤E、跑步定位点计算过滤。
[0015] 图1、2、3中所示,一种基于卫星定位的跑步轨迹算法,步骤F、计算过滤定位点实现光滑曲线。计算中,采用基于最小二乘原理的多项式平滑算法,把APP轨迹界面光谱一段区间的等波长间隔的5个点标记为X集合作为多项式平滑,多项式平滑就是利用在波长点为Xk‑2、Xk‑1、Xk、Xk+1、Xk+2的数据的多项式拟合值,来取代Xk、k表示APP界面的光谱轨迹点上的第k个点,然后依次移动,直到把光谱遍历完。计算中,假设滤波窗口(又称为:滤波器或者卷积核)的宽度为n=2m+1,各测量点x=(‑m+0、‑m+1、‑m+2…、m–1、m),那么采用k‑1次多项式对窗口内的数据点进行拟合,上述n个这样的方程,组成k元线性方程组。要使方程组有解,应该满足n大于等于k,一般选择n>k,然后通过最小二程法拟合确定参数A。基于以上算法,最终利用每个窗口的拟合值来代替原来的窗口内的坐标值,从而得到平滑轨迹的各定位点。这些定位点数据进入步骤G,计算对应的配速和距离等数据,最后经步骤H连成轨迹曲线在APP界面绘制地图,在APP界面的地图中呈现出了平滑处理后的跑步运动轨迹(如图3所示,运动轨迹在APP中的实现)。
[0016] 图1、2、3中所示,本发明采用了首点定位法优化算法,经八个步骤,通过三点定位法来计算测试首点,让首点出现在接近真实的位置上,大幅提高了首点的准确性,从而让轨迹长度误差减小;并通过设定过滤精度阈值、间隔距离阈值,完成跑步过程中稳定点的获取,保证了每个点与前面两个点的相对位置的稳定性和合理性,避免大幅轨迹失真的出现;算法中,如果存在一段时间没有定位,会重新自动通过三点定位方法来获取稳定点,对已获的稳定点再次进行一次平滑计算,在一定范围内改变定位点的位置,从而轨迹从肉眼中观察更加平滑美观,而在总里程上则更加接近真实值,为保证跑步APP有效应用提供了有力技术支撑。
[0017] 图1、2、3中所示,本发明中,基于卫星定位的跑步轨迹算法,轨迹验证逻辑采用的数据如下(作用:逻辑中主要为了过滤不合理的点)。:1.跑步及健走合理速度范围(10.5m/s目前世界百米速度)。2.骑行合理速度范围(环法自行车比赛平均时速为40公里每小时;下山时的时速会超过100公里每小时,在计时赛时可达70公里每小时。)3.精度阈值确定(精度阈值的大小设置:GPS给出的radius值若只需保留GPS定位点,则建议设为:20;若需保留GPS和Wi‑Fi定位点,去除基站定位点,则设为:100)4.速度差的阈值(三点间,点1与点2,点2与点3的,两者的速度差小于5m/s)5.间隔点距离(0.2米)。
[0018] 图1、2、3中所示,本发明中,基于卫星定位的跑步轨迹算法,平均配速合理性规则数据如下(作用:排除不合逻辑的运动速度的轨迹)。1、根据单公里配速,任意情况下其中1公里配速小于2.0min/km为无效数据。2、根据平均配速,总距离3公里至5公里,平均配速小于2min20SEC/km为无效数据。3、根据平均配速,总距离5公里至10公里,平均配速小于2min30SEC/km为无效数据。4、根据平均配速,总距离10公里至21公里,平均配速小于
2min40SEC/km为无效数据。5、根据单公里步数,任意情况下其中1公里步数小于500步为无效数据
[0019] 以上显示和描述了本发明的基本原理和主要特征及本发明的优点,对于本领域技术人员而言,显然本发明限于上述示范性实施例的细节,而且在不背离本发明的精神或基本特征的情况下,能够以其他的具体形式实现本发明。因此,无论从哪一点来看,均应将实施例看作是示范性的,而且是非限制性的,本发明的范围由所附权利要求而不是上述说明限定,因此旨在将落在权利要求的等同要件的含义和范围内的所有变化囊括在本发明内。
[0020] 此外,应当理解,虽然本说明书按照实施方式加以描述,但并非实施方式仅包含一个独立的技术方案,说明书的这种叙述方式仅仅是为清楚起见,本领域技术人员应当将说明书作为一个整体,实施例中的技术方案也可以经适当组合,形成本领域技术人员可以理解的其他实施方式。
专利地区:福建
专利申请日期:2020-11-10
专利公开日期:2022-01-18
专利公告号:CN112511694B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。