 产学研创新服务平台(全国)


一种基于猫爪仿生式足端装置发明专利
更新时间:2026-10-01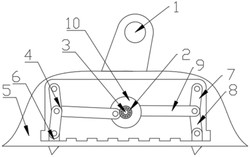 专利申请类型:发明专利;
地区:湖北-武汉;
源自:武汉高价值专利检索信息库;
一种基于猫爪仿生式足端装置
摘要:本发明公开了一种基于猫爪仿生式足端装置,包括足端外壳、电机、固定转盘、增速冲压机构和猫爪构件,电机、固定转盘、增速冲压机构和猫爪构件均设置于足端外壳内,固定转盘通过轴承与足端外壳连接,电机与固定转盘连接,增速冲压机构与固定转盘连接,猫爪构件设置于增速冲压机构的底部,电机带动固定转盘绕轴承转动,固定转盘通过增速冲压机构带动猫爪构件回缩或伸出足端外壳底部。本发明适应不同的地形,提高足机器人对复杂地形的适应能力。
专利类型:发明专利
专利申请号:CN202110593955.2
专利申请(专利权)人:武汉理工大学
权利人地址:湖北省武汉市洪山区珞狮路122号
专利发明(设计)人:王山峰,向尉尔,张鸿洋,戴训,张毓振,周开来,袁文竣,熊奕凡,徐琳
主权利要求:一种基于猫爪仿生式足端装置
技术领域
[0001] 本发明涉及机器人技术领域,具体涉及一种基于猫爪仿生式足端装置。
背景技术
[0002] 机器人是力学、机构学、材料学、自动控制、计算机、人工智能、光电、通讯、传感、仿生学等多学科交叉和技术综合的结晶,可以代替人类完成一些危险或难以进行的任务。移动机器人因具有大范围的空间移动功能,在各种不同的工作环境中均能发挥重要作用。在不同的移动方式中,腿式机器人因为其足端点运动的离散特性,可以更好的适应复杂地形环境,该仿生式足端机构对于不同地形可进行快速切换的工作模式,使得机器人可以更好的适应复杂地形。
[0003] 基于以上情况,本发明提供一种基于猫爪仿生式足端装置,搭载于六足移动机器人上,用以适应更多复杂的地形。
发明内容
[0004] 本发明要解决的技术问题是,针对现有技术存在的上述缺陷,提供了一种基于猫爪仿生式足端装置,适应不同的地形,提高足机器人对复杂地形的适应能力。
[0005] 本发明为解决上述技术问题所采用的技术方案是:
[0006] 一种基于猫爪仿生式足端装置,包括足端外壳、电机、固定转盘、增速冲压机构和猫爪构件,电机、固定转盘、增速冲压机构和猫爪构件均设置于足端外壳内,固定转盘通过轴承与足端外壳连接,电机与固定转盘连接,增速冲压机构与固定转盘连接,猫爪构件设置于增速冲压机构的底部,电机带动固定转盘绕轴承转动,固定转盘通过增速冲压机构带动猫爪构件回缩或伸出足端外壳底部。
[0007] 按照上述技术方案,增速冲压机构的个数为两个,分别为左增速冲压机构和右增速冲压机构,分布于固定转盘的两侧;猫爪构件的个数为2个,分别设置于左增速冲压机构和右增速冲压机构底部。
[0008] 按照上述技术方案,足端外壳的顶部设有足端连接机构。
[0009] 按照上述技术方案,足端外壳包括壳体和底盘,壳体倒扣于底盘。
[0010] 按照上述技术方案,增速冲压机构包括第一杆件、第二杆件和第三杆件,第一杆件的上端与足端外壳的上端铰接,第二杆件的下端与足端外壳的下端铰接,第三杆件的一端与固定转盘铰接,第三杆件的另一端与第一杆件的下端和第二杆件的上端铰接,猫爪构件与第二杆件连接。
[0011] 按照上述技术方案,增速冲压机构的个数为两个,分别为左增速冲压机构和右增速冲压机构,分布于固定转盘的两侧,两个第三杆件与固定转盘的两端连接,两个第三杆件与固定转盘的连接点位于固定转盘的同一直径上。
[0012] 按照上述技术方案,猫爪构件的材质为钢制材料。
[0013] 按照上述技术方案,猫爪构件的下端为箭头状或倒长三角体。
[0014] 本发明具有以下有益效果:
[0015] 本发明中电机带动固定转盘绕轴承转动,固定转盘通过增速冲压机构带动猫爪构件回缩或伸出足端外壳底部,拥有应对不同路况自由调整的功能,切换工作模式,搭载在腿式足机器人上使用,在平地路况时,使得猫爪构件收回到足端外壳内部,实现平底足的行走功能;当行走在斜坡路面时,使得猫爪构件伸出于足端外壳外部,实现斜坡足的行走功能,适应不同的地形,提高足机器人对复杂地形的适应能力。
附图说明
[0016] 图1是本发明实施例中基于猫爪仿生式足端装置的结构示意图;
[0017] 图中,1‑足端连接机构,2‑轴承,3‑电机,4‑增速冲压机构,5‑足端外壳,6‑猫爪构件,7‑第一杆件,8‑第二杆件,9‑第三杆件,10‑固定转盘。
具体实施方式
[0018] 下面结合附图和实施例对本发明进行详细说明。
[0019] 参照图1所示,本发明提供的一个实施例中的基于猫爪仿生式足端装置,包括足端外壳5、电机3、固定转盘10、增速冲压机构4和猫爪构件6,电机3、固定转盘10、增速冲压机构4和猫爪构件6均设置于足端外壳5内,固定转盘10通过轴承2与足端外壳5连接,电机3与固定转盘10连接,增速冲压机构4与固定转盘10连接,猫爪构件6设置于增速冲压机构4的底部,电机3带动固定转盘10绕轴承2转动,固定转盘10通过增速冲压机构4带动猫爪构件6回缩或伸出足端外壳5底部的底盘。
[0020] 进一步地,增速冲压机构4的个数为两个,分别为左增速冲压机构和右增速冲压机构,分布于固定转盘10的两侧,对称布置;猫爪构件6的个数为2个,分别设置于左增速冲压机构和右增速冲压机构底部。
[0021] 进一步地,足端外壳5的顶部设有足端连接机构1。
[0022] 进一步地,足端外壳5包括壳体和底盘,壳体倒扣于底盘。
[0023] 进一步地,增速冲压机构4包括第一杆件7、第二杆件8和第三杆件9,第一杆件7的上端与足端外壳5的上端铰接,第二杆件8的下端与足端外壳5的下端铰接,第三杆件9的一端与固定转盘10铰接,第三杆件9的另一端与第一杆件7的下端和第二杆件8的上端铰接于一点,猫爪构件与第二杆件连接。
[0024] 利用增速冲压机构4调整第一杆件7与第二杆件8之间角度使得猫爪构件6收回到足端内部,实现平底足的行走功能;当行走在斜坡路面时,可以再次调整第一杆件7与第二杆件8之间的角度,使得猫爪机构可以伸出,实现斜坡足的行走功能;当该机构进入死点状态时,承力部分为足端外壳5与足端外壳5底部,此时电机3并不承力,对电机3起到保护作用。
[0025] 进一步地,第一杆件7设置于第二杆件8的上方。
[0026] 进一步地,增速冲压机构4的个数为两个,分别为左增速冲压机构和右增速冲压机构,分布于固定转盘10的两侧,两个第三杆件9与固定转盘10的两端连接,两个第三杆件9与固定转盘10的连接点位于固定转盘10的同一直径上。
[0027] 进一步地,猫爪构件6的材质为钢制材料。
[0028] 进一步地,猫爪构件6的下端为锋利的箭头状或倒长三角体。
[0029] 进一步地,猫爪构件6上端呈长方体状与第二杆件8相连接,该猫爪机构布置于猫爪足底盘孔内部,且可随着增速冲压机构的运动达到自由伸出与缩回的效果。
[0030] 本发明的工作原理:一种基于猫爪仿生式足端装置,主要由左增速冲压机构、右增速冲压机构、电机3、固定转盘10、轴承2、猫爪构件6、足端外壳5、足端连接机构1组成;其中增速冲压机构4由第一杆件7、第二杆件8、第三杆件9所组成。
[0031] 进一步地,左增速冲压机构与右增速冲压机构组成对称增速冲压机构位于该仿生足端机构的内部,且增速冲压机构4由第一杆件7、第二杆件8、第三杆件9组成,第一杆件7、第二杆件8分布于该机构的上下两端且分别固定在该猫爪足端外壳内部上端与底盘内部,而第三杆件9则分布于足端外壳中间部分与固定转盘10相连接;轴承2则固定在外壳表面上,电机3则分布在外壳的另一表面,两者通过一穿过固定转盘的杆件相连;猫爪构件6则与分布于下端的第二杆件8相连,并与该猫爪足底盘的两处猫爪孔相配合工作。
[0032] 进一步地,固定转盘10位于电机3和轴承2内部,并通过一杆件相互配合,其主要工作机理为,当电机3带动固定转盘10转动时,与其固定的第三杆件9会随之转动,第一杆件7、第二杆件8由于分别与该猫爪足端外壳内部上端与底盘内部固定,则两者之间角度会随着第三杆件9的转动发生变化,并在第三杆件9停留在圆盘左右两侧时,达到最大最小值,则与第二杆件8相连的猫爪构件6会做竖直上下运动。
[0033] 进一步地,猫爪构件6采用钢制材料,整体结构成箭头状,其下端为锋利的长三角体机构,其上端呈长方体状与第二杆件8相固定,该猫爪机构布置于猫爪足底盘孔内部,且可随着增速冲压机构4的运动达到自由伸出与缩回的效果。
[0034] 进一步地,仿生足机构含有两种工作模式,可以根据路况的不同进行调整足端机构,进而适应不同路况。
[0035] 进一步地,在足机器人通过平地路面时,此时为了足机器人能够平稳的行走,在检测到为平地路面时,电机3会带动着第三杆件9进行旋转,并到达最右侧时停止旋转,此时第一杆件7与第二杆件8之间的角度达到最小值,与第二杆件8相连的猫爪构件6缩回到足端机构的内部,此时该足端机构变为平底足。
[0036] 进一步地,在足机器人通过斜坡路面时,此时为了足机器人能够在斜坡处有足够的附着力,机器人在通过时,其足端内部的电机3会带动着第三杆件9进行旋转,并到达最左侧时停止旋转,此时第一杆件7与第二杆件8之间的角度达到最大值,与第二杆件8相连的猫爪构件6从足端机构的内部伸出,此时该足端机构变为斜坡足。
[0037] 进一步地,增速冲压机构4由第一杆件7、第二杆件8、第三杆件9组成,其中第一杆件7与外壳内部上端固定,第二杆件8与足端底部相固定,当该机构进入死点状态时,承力部分为足端外壳与足端底部,此时电机3并不承力,对电机3起到保护作用。
[0038] 进一步地,足端连接机构1主要呈两端凸起状,可以与六足机器人的小腿处进行相连接,安装时,两端凸起处可与小腿底部两端孔处相配合进行连接。
[0039] 以上的仅为本发明的较佳实施例而已,当然不能以此来限定本发明之权利范围,因此依本发明申请专利范围所作的等效变化,仍属本发明的保护范围。
专利地区:湖北
专利申请日期:2021-05-28
专利公开日期:2022-05-06
专利公告号:CN113335414B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西弈聪软件信息技术股份有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




