 产学研创新服务平台(全国)


一种自动跟随车的控制方法及系统发明专利
更新时间:2026-11-01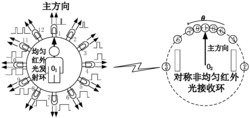 专利申请类型:发明专利;
地区:江苏-南京;
源自:南京高价值专利检索信息库;
一种自动跟随车的控制方法及系统
摘要:一种自动跟随车的控制方法及系统。本发明在红外接收模块上设置有非均匀分布的红外接收管,通过该非均匀分布的红外接收管接收红外发射模块的红外信号,根据接收到的红外信号的区域方位,将红外接收模块的主方向逐渐对准红外发射模块,同时,在对准的过程中,逐渐降低红外信号的强度以获取红外信号传输至接收模块的临界强度。由此,本发明,在进行高精度的快速测向的同时,还能够根据红外信号的强度同步的计算出红外发射模块与接收模块之间的距离,实现快速测向测距和快速自动跟随。本发明通过硬件电路与控制单元的配合,可降低对红外器件的精度要求,在少量红外接收模块的前提下实现了高精度快速测向和快速自动跟随,进而降低其硬件成本。
专利类型:发明专利
专利申请号:CN109597408B
专利申请(专利权)人:东南大学
权利人地址:江苏省南京市玄武区四牌楼2号
专利发明(设计)人:吴剑锋,仇超,刘斌斌,张一鸣,刘海洋,张亦弛,汪峰
主权利要求:一种自动跟随车的控制方法及系统
技术领域
[0001] 本发明涉及传感器技术,尤其涉及一种测向测距的方法及系统。
背景技术
[0002] 自动跟随车可以自动跟踪目标运动,自动跟随车跟着目标走。目标向前,自动跟随车向前;目标向后,自动跟随车向后;目标向左,自动跟随车向左;目标向右,自动跟随车向右;目标停,自动跟随车也停。理想的跟随模式应保持自动跟随车的12点钟方向(车头方向)朝向目标且保持在目标的6点钟方向。因此,自动跟随车有望为用户提供伴随或协助搬运重物等服务。自动跟随车要实现目标的自动跟踪,其前提是要实现自动跟随车与目标之间的相对方向和距离的测定。因此,良好的测向测距方法对实现跟随车自动跟踪功能非常重要。
[0003] 室内环境下的测向与测距,通常需要依赖于激光雷达实现。传统的激光雷达可实现360°全方位扫描,但其价格高昂;固态激光雷达与传统激光雷达相比,价格大大降低,但其不能实现360°旋转,仅能探测前方。激光雷达的性能在极端气候下性能较差,其发射和返回的可见光束也会给人视觉带来一定障碍感。
[0004] 基于卫星,GPS的定位技术,其对于室外定位和室外测距具有良好的效果,但无法测向。由于信号传输条件的限制,卫星或GPS在室内环境下信号干扰、衰减强烈,因而无法直接用于室内测距。
[0005] 其他的测向技术,例如IMU9轴姿态传感器模块,其在室内外都具有良好的测向效果,也可以实现线位移和角位移的积分测量,但随着时间的增加,其累积位移误差明显。基于RSSI或LQI,无线传感器节点在室外空旷环境具有较好的测向和测距功能,但室外复杂场景和室内条件下的多径效应显著影响无线信号的传播,从而最终其测向和测距性能。超声波模块可以实现短距离内的定向测距,通常小于2.5m,并且在一定的超声波发射功率下,其定向测距能力难以提高。同时,超声波测向和测距的精度易受温度、湿度、风向等环境因素影响,因而应用场景受限较多。
[0006] 理想环境下,常规的光波具有较好的定向性能,随着距离增加其强度按一定规律衰减,因而可以实现较好的测向、测距和定向通信功能。但在实际场景中,光波接收模块易受到环境中其他光源的干扰,进而影响其测向、测距和定向通信性能。为了抑制除环境其他光源的干扰,定向通信中通常会对光波进行频率调制。而为了避免可见光对使用人员造成视觉干扰,定向通信模块中更多地采用红外光。但是,传统的红外测距测向方式存在以下缺点:
[0007] 微型尺寸红外光通信模块中必不可少的两种器件是红外光发射器件和红外光接收器件。红外光发射器件可发射红外光,其通常为红外发光二极管,红外光接收器件对接收到的红外光敏感,其通常为红外光敏二极管和红外光敏三极管。红外光发光二极管和红外光敏三极管可构成一对发射接收头,但这种直接的发射接收头能实现的定向通信距离较近,通常小于1m,难以满足日常定向通信要求。而为了提高定向通信距离,科研人员在红外光接收头内设计了高集成度的定频放大电路,最终实现了数十米以内的定向通信。大多数的遥控器中采用各类廉价红外模块如HS0038B、TSOP1730、TSOP17560、TSOP1833、TSOP1836等,可遥控最大距离可达35m。定频放大电路提高了红外模块的接收距离,但也导致红外通信的定向性能变差:如在近距离时,由于环境对光线的散射,即使发射头背对着TSOP1836接收头,TSOP1836也能接收到遥控信号。
[0008] 综上所述,目前缺少室内外十几米范围内的低成本定向通信及测距技术,因而难以在室内实现对目标的自动跟随。
发明内容
[0009] 为了解决现有技术存在的不足,本发明的目的在于提供一种自动跟随车的控制方法及系统。
[0010] 首先,为实现上述目的,提出一种自动跟随车的控制方法,所述自动跟随车上设有红外接收模块,其根据所述红外发射模块发射的红外信号,执行以下步骤以自动跟随所述红外发射模块:第一步,红外接收模块中的各红外接收管分别接收来自红外发射模块的红外信号;其中,所述各红外信号分别来自不同发射支路,所述各红外信号的初始化信号强度为所述红外发射模块所能产生的最大驱动电流所产生的信号强度;且所述各红外信号分别调制有其发射支路的识别信息。第二步,红外接收模块依次解析所述各红外接收管接收到的所述红外信号,根据解析出的识别信息确定所述各红外信号对应的发射支路:当仅一个红外接收管接收到所述红外信号时,驱动自动跟随车将所述红外接收模块的主方向旋转至接收到该红外信号的方向;当不止一个红外接收管接收到所述红外信号时,驱动自动跟随车顺时针或逆时针运转,将所述红外接收模块的主方向调整至接收到所述红外信号的方向范围的中间方向,其中,所述接收到红外信号的方向范围可选仅包括能够接收到所述红外信号的接收方向相邻的红外接收管所对应的方向范围;当所述红外接收管均无法接收到所述红外信号时,获取所述红外发射模块的红外发射管驱动电流数据,若当前红外发射管驱动电流为发射模块所能产生的最大电流值,则报警并跳转至第四步,否则使所述红外发射模块的红外信号所对应的红外发射管驱动电流增加并跳转至第四步。第三步,使所述红外发射模块的红外信号的强度减弱,重复上述第一步至第二步,直至所述红外接收管均无法接收到红外信号。第四步,依据最近一次能够接收到的所述红外信号的临界电流值计算出所述红外接收模块与所述红外发射模块之间的实际距离,所述红外接收模块相对所述红外发射模块的实际方向为最近一次接收到所述红外信号的主方向;输出所述实际距离以及所述实际方向,并跳转至第一步进行下一次测量。
[0011] 可选的,上述的自动跟随车的控制方法中,所述第二步中,调整所述红外接收模块的主方向的步骤具体为:计算接收到所述红外信号的所述红外接收管所处的方向范围;计算所述方向范围的中间方向;计算所述红外接收模块的主方向与所述中间方向的角度;以所述角度驱动所述自动跟随车的正转或反转,使所述红外接收模块的主方向转至所述中间方向。
[0012] 可选的,上述的自动跟随车的控制方法中,所述第四步中,所述红外发射管驱动临界电流值为红外发射管所产生红外信号的发射支路电流值,该值使得红外接收管在当前相对位置上刚好能接收到红外发射管所产生红外信号。即,该临界电流值下刚好能够接受到所述红外信号,电流低于该临界电流时接收端将无法接收到所述红外信号。
[0013] 可选的,上述的自动跟随车的控制方法中,所述第二步或所述第四步中,所述红外信号的强度通过以下步骤控制:步骤s1,所述红外接收模块根据上一次接收到的所述红外信号确定需要的红外信号强度,并根据需要的该红外信号强度生成红外信号强度数据。步骤s2,所述红外接收模块将所述红外信号强度数据以无线通讯的方式传输至所述红外发射模块,使所述红外发射模块根据所述红外信号强度数据控制各发射支路的电流大小,以相应地发射红外信号。
[0014] 可选的,上述的自动跟随车的控制方法中,所述第四步中,依据最近一次能够接收到的所述红外信号发射管驱动临界电流值计算出所述红外接收模块与所述红外发射模块之间的实际距离的步骤包括:根据最近一次能够接收到的所述红外信号发射管驱动临界电流值查找红外信号校准表格中该强度数据所对应的传输距离,以该传输距离作为所述红外接收模块与所述红外发射模块之间的实际距离。其中,所述红外信号校准表格包括不同强度数据所对应的红外信号的传输距离。所述红外信号校准表格中,所述传输距离及其对应的强度数据通过以下的步骤标定,其中,发射支路包括有红外发射管:将所述红外发射管对准所述红外接收管,并维持所述红外发射管与所述红外接收管之间的距离为设定的传输距离;逐渐降低所述发射支路的电流大小,直至与该发射支路的红外发射管相对的红外接收管刚好能接收到红外信号,标定该传输距离所对应的电流值为刚好能被接收到红外信号时的发射支路电流值;按照所述校准表格调整所述传输距离,重复上述步骤直至获得所述红外信号校准表格中全部传输距离所对应的各强度数据。
[0015] 其次,为实现上述目的,还提出一种自动跟随车的控制系统,包括红外发射模块和和设置在所述自动跟随车上的红外接收模块。其中,所述红外发射模块包括有:至少3个并联的发射支路,所述各发射支路分别包括有至少一个红外发射管,所述各红外发射管沿第一圆周均匀分布;所述各发射支路分别以设定的顺序以及设定的信号强度发射红外信号,所述红外信号中包括有以特定的调制方式调制的该发射支路的识别信息;第一无线通讯接口,用于以无线信号的方式发送所述各发射支路所发射的所述红外信号的信号强度数据,以无线信号的方式接收对所述信号强度的控制指令。所述红外接收模块包括有:M个红外接收管,M≥3且为奇数,所述各红外接收管沿第二圆周非均匀分布,其中,相邻的两个红外接收管与所述第二圆周的圆心之间所形成的夹角包括一个180°和其他角度;所述其他角度的角度范围及数量如下:当M=3时,所述其他角度分别为2个90°;当M=5时,所述其他角度分2 3 (M+1)/2
别为4个45°;当M≥7时,所述其他角度包括A,2A,2A,2 A,…,45°,其中,A=360°/2 ,M≥7且为奇数,角度范围为A的角度的数目为4,剩余角度的数目为2。以红外接收管环所在第二圆周的圆心到其中一个最小夹角所对应的红外接收管的接收方向为主方向,所述各夹角中的其他角度以所述主方向为对称轴,且以该主方向轴向两侧对称分布,所述夹角自所述对称轴向两侧的角度递增;180°夹角处在所述主方向的对侧。自动跟随车,用于驱动所述红外接收模块旋转;第二无线通讯接口,用于以无线信号的方式接收所述各发射支路所发射的所述红外信号的信号强度数据,以无线信号的方式发送对所述信号强度的控制指令;控制单元,被设置以执行如上所述的控制方法,控制对所述自动跟随车的驱动,使所述红外接收模块相对所述红外发射模块维持在设定的距离及设定的方向。
[0016] 可选的,上述的自动跟随车的控制系统中,所述红外发射模块中还包括有电流权值设定电路,所述电流权值设定电路按照对所述信号强度的控制指令控制每一个发射支路的电流大小,以使所述各发射支路以设定的信号强度发射红外信号。
[0017] 可选的,上述的自动跟随车的控制系统中,所述电流权值设定电路包括:按照2的升幂次排列的7层级的数控开关网络,所述开关网络输出电流范围由1mA至127mA。
[0018] 可选的,上述的自动跟随车的控制系统中,所述各红外接收管还套设有套筒,所述套筒的通孔方向为所述红外接收管的接收方向。
[0019] 可选的,上述的基于红外信号的测向测距系统中,所述自动跟随车,包括有2个行走轮以及2个电机,所述2个电机分别驱动所述2个行走轮正转或反转:驱动所述自动跟随车顺时针旋转时,驱动所述自动跟随车的左侧的车轮以预设转速正转、右侧的车轮以预设转速反转;驱动所述自动跟随车逆时针旋转时,驱动所述自动跟随车的右侧的车轮以预设转速正转、左侧的车轮以预设转速反转;驱动所述自动跟随车向前时,驱动所述自动跟随车的全部车轮以预设转速正转;驱动所述自动跟随车向后时,驱动所述自动跟随车的全部车轮以预设转速反转;驱动所述自动跟随车左转时,驱动所述自动跟随车的全部车轮正转,但保持左侧车轮的转速低于右侧车轮的转速;驱动所述自动跟随车右转时,驱动所述自动跟随车的全部车轮正转,但保持右侧车轮的转速低于左侧车轮的转速。
[0020] 有益效果
[0021] 本发明依据当前能够接收到红外信号的接收头的方向判定红外发射模块相对于红外接收模块的方向,通过解调所述红外信号可获得所述红外接收模块相对于红外发射模块的方向。有效解决了目前超声波等测向方法仅能测取发射端相对于接收端方向而不能测得接收端相对于发射端方向的技术难题。采用超声波等测向方法时,接收端接收到发射端信号时,仅可测得发射端位于接收端的哪一侧,而当前发射端面向是否面向、背向接收端或者是其他方向则不能判定。本发明通过红外信号中调制的发射支路的识别信息,可获知该红外信号相对于发射端的方位,并且在少量红外接收模块的前提下实现了高精度快速测向,及快速自动跟随。
[0022] 本发明通过电流权值设定电路,根据无线通讯接口获得的针对各发射支路的信号强度的控制指令,对发射的红外光信号的强度进行调节。由此,本发明可通过逐步降低红外信号的强度,从而获得接收端能接收到红外信号的临界强度。由于红外光随传播距离的衰减状况预先可通过计算获知,因此,本发明可同时根据该红外信号的临界强度计算出红外发射模块与红外接收模块之间的距离。也就是说,本发明在实现测向的同时还能同步的根据同样的红外信号实现测距。并且在测向的同时,通过对自动跟随车的驱动将角度感测精度为A的主方向调整至红外信号的方向,因此可实现对目标的精确定向。本发明的测向测距技术,其控制方法简洁,测向精度与同步性更好。
[0023] 进一步,上述逐步降低红外信号强度的方式还可逐渐滤除外界物体对红外信号的反射而造成的对接收端的干扰。外界物体对红外信号的散射会对接收端接收到的信号产生一定的衰减。降低发射模块的红外信号强度将对反射的信号带来更大的衰减。进而,在对红外信号的发射强度进行降低的同时,本发明的红外接收模块的主方向逐渐对向所述红外发射模块,反射信号由于其强度过小将不会影响红外接收模块接收,从而不会影响红外接收模块对发射端方位的精确判断。即,本发明可通过对红外信号的调节,滤除外界物体对接收端的干扰,从而进一步提高系统的精度。
[0024] 此外,由于本发明通过电流权值设定电路对红外信号的强度进行调节,进而根据电流权值计算临界强度下红外信号的传输距离,而电流权值设定电路本身可通过低成本的器件实现较高的控制精度。因而本发明的测量精度无需依赖高成本的红外器件而实现。本发明可利用低成本的红外发射管、红外接收头实现同等精度的测向测距,进而降低测向测距的硬件成本。
[0025] 本发明采用红外光方式实现对方向和距离的测定,有效的避免了可见光测向对人视觉产生的障碍感。同时,也有效了避免了超声波测向等方式受温度、湿度以及风向干扰的影响,与超声波测向等方式相比具备更远的测向和测距范围。本发明设计原理仅通过红外接收模块对红外发射模块的响应交互即可判断两者之间的方向和距离,算法简单且具备较高的响应速度。
[0026] 此外,本发明将红外接收管的数目设计为M,将红外接收管非均匀地分布于第二圆周O2上。通过对红外接收管之间角度的设计,将邻近的两个夹角相等且值最小为A=360°/2(M+1)/2所对应的方向设定为红外接收模块的主方向。在对红外信号的接收过程中,通过控制单元对接收角度范围的计算,逐渐将接收模块的主方向对准红外发射模块的发射方向。由此,本发明可以通过较少的接收管实现较高的角度识别精度。本发明中,测向的精度为A=(M+1)/2 (M+1)/2
360°/2 。也就是说,本发明可以通过M个接收管实现A=360°/2 精度的测向,这远比均匀分布的方式的精度高得多。红外接收管均匀分布于圆周上的情况下,其测向精度仅为360°/M。并且,这种以主方向为对称轴的,角度分布从主方向向外逐渐以倍数增大布置的红外接收管的排布方式,更加便于实现快速测向,并加快测距速度。其原因在于,这种接收管的排布方式,可快速通过对红外信号强度大小的调节,将接收模块中具有较高精度的主方向快速对准红外发射模块。
[0027] 本发明的其它特征和优点将在随后的说明书中阐述,并且,部分地从说明书中变得显而易见,或者通过实施本发明而了解。
附图说明
[0028] 附图用来提供对本发明的进一步理解,并且构成说明书的一部分,并与本发明的实施例一起,用于解释本发明,并不构成对本发明的限制。在附图中:
[0029] 图1是本发明自动跟随车的控制系统的电路原理示意图;
[0030] 图2是红外发射电流权值电路设定电流值与红外信号空间传输距离的示意图;
[0031] 图3是本发明的自动跟随车的控制系统的工作方式示意图;
[0032] 图4是本发明中测向测距系统抑制障碍物反射的原理示意图;
[0033] 图5是本发明中对发射支路识别信息的调制方式示意图;
[0034] 图6是本发明中红外发射模块中的电流权值设定电路;
[0035] 图7是红外光发射模块中红外发射管的分布方式示意图;
[0036] 图8是红外接收模块红外接收头分布方式示意图;
[0037] 图9是对红外发射管的控制流程示意图;
[0038] 图10是本系统实现测向测距的一种方法流程示意图;
[0039] 图11是本系统实现测向测距的另一种方法流程的示意图;
[0040] 图12是优选的非均匀红外接收环示意图;
[0041] 图13是本发明自动跟随车转向或旋转的驱动方式示意图。
[0042] 图14是本发明自动跟随车的行走轮所对应的驱动电路的示意图。
具体实施方式
[0043] 以下结合附图对本发明的优选实施例进行说明,应当理解,此处所描述的优选实施例仅用于说明和解释本发明,并不用于限定本发明。
[0044] 图1为根据本发明的自动跟随车的控制系统的一种电路实现方式。该系统包括红外发射模块以及红外接收模块。
[0045] 参考图3。其中,红外发射模块包括:
[0046] 至少3个并联的发射支路,所述各发射支路分别包括有至少一个红外发射管,参考图7所示,所述各红外发射管沿第一圆周均匀分布;所述各发射支路分别以设定的顺序以及设定的信号强度发射红外信号,所述红外信号中包括有以特定的调制方式调制的该发射支路的识别信息;
[0047] 第一无线通讯接口,用于以无线信号的方式发送所述各发射支路所发射的所述红外信号的信号强度数据,以无线信号的方式接收对所述信号强度的控制指令。
[0048] 所述红外接收模块包括有:
[0049] M个红外接收管,参考图8或12所示,所述各红外接收管沿第二圆周对称分布,其中,相邻的两个红外接收管与所述第二圆周的圆心之间所形成的夹角的角度范围包括:A,2 3 (M+1)/2 (M+1)
2A,2A,2A,…,2 A,180°;其中,A=360°/2 /2,M≥3;其中,相邻的夹角中至少两个夹角的角度为A,记这几个夹角中间的红外接收管的接收方向为所述红外接收模块的主方向;
[0050] 自动跟随车,用于驱动所述红外接收模块运动或旋转;
[0051] 第二无线通讯接口,用于以无线信号的方式接收所述各发射支路所发射的所述红外信号的信号强度数据,以无线信号的方式发送对所述信号强度的控制指令;
[0052] 控制单元,被设置为:控制红外发射模块以一定的规则发射红外信号,红外接收模块由控制模块控制,根据其接收到的红外信号进行方位范围的判断,逐渐将其测向精度较高的主方向对准所述红外发射模块,同时,根据与红外发射模块交互红外信号的强度数据,计算获得所述红外接收模块相对所述红外发射模块的实际方向和实际距离,并依据所述实际方向和实际距离相应的驱动所述自动跟随车运动至设定的距离及设定的方向。
[0053] 参考图1所示的电路图,上述系统包括:红外发射模块、红外接收管非均匀分布的接收模块、第一控制器、第二控制器、信号调制电路和电流权值设定模块,[0054] 所述红外发射模块至少包括3个相互并联的红外发射支路,每个红外发射支路由红外发射管和受控于所述第一控制器的第一受控开关构成,所述红外发射管在位置上共圆于O1并沿圆周均匀分布,即在圆O1的各个方向上均匀分布,并且,任选一个红外发射管,从圆O1的圆心出发经过所选红外发射管的射线作为红外发射模块的主方向(该发射模块可设定其主方向为红外发射模块的12点钟方向)。
[0055] 所述红外接收管非均匀分布的接收模块至少包括3个红外接收管,各个红外接收管在位置上共圆于圆O2且沿圆周非均匀分布。当红外接收管数目为M,从圆O2的圆心出发经过这M个红外接收管的相邻射线将圆切分为M个夹角,相邻射线形成的夹角中,至少一个取(M+1)/2值为180°,有两个夹角相邻,其值相等且最小为A=360°/2 ,若有其他剩余夹角,其他
1 2 3 (M+1)/2
的夹角值取值唯一且角度值分别为2A,2A,2A,…,2 A。最小夹角值随红外接收管数目M增多而以二分之一逐渐减小,M为不小于3的奇数,即M可为3,5,7,9,…,最小夹角值A为(M+1)/2
360°/2 。如M=3,则有2个90°夹角和1个180°夹角;如M=5,则有4个45°夹角,1个180°夹角;如M=7,则有4个22.5°夹角,2个45°夹角和1个180°夹角;如M=9,则有4个11.25°夹角,2个22.5°夹角,2个45°夹角和1个180°夹角;以此类推。并且,以圆O2的圆心出发经过2个最小夹角中心对应的红外接收管所处位置的射线作为红外接收模块的主方向(该主方向为红外接收模块的12点钟方向)。
[0056] 红外发射管对外发射红外信号,该红外信号被红外接收管感应到后产生相应的电信号。收到来自红外接收管的信号的第二控制器通过无线发射模块和无线接收模块将所述红外接收管的信号发送给与所述发射模块连接的第一控制器。
[0057] 图6所示的电流权值设定模块至少包括2路相互并联的电流权值支路,所述电流权值支路由电阻及受控于所述第一控制器的第二受控开关构成,所述电流权值支路一端连接有加载信号三极管,所述电流权值支路的另一端与红外发射支路的一端连接。电流权值设置模块3输出的电流大小可以通过电流权值网络进行调节。电流权值网络由不同权值大小的电流源组成,可以组合开关不同权值大小的电流源开关,实现输出电流的小梯度、宽范围调节。不同权值大小的电流源设为1mA、2mA、4mA、8mA、16mA、32mA、64mA等,将不同权值任意两个或者多个电流源组合起来,即可实现不大于127mA分辨率为1mA的任意电流值输出。
[0058] 所述第一控制器用于控制如图5所示的信号调制电路,使信号调制电路产生调制信号,调制信号经信号调制三极管和所述第一控制器控制导通的电流权值支路进入所述红外发射支路。所述第一控制器控制所述红外发射模块中的1路红外发射支路导通并由导通的红外发射支路中的红外发射管发射。
[0059] 上述的信号调制电路,参考图5可包括信号调制模块和数字发生器,所述第一控制器控制数字发生器产生基带信号,所述信号调制模块对基带信号和载波信号进行调制并产生调制信号。
[0060] 上述调制过程中,需要保证不同发射模块方向的红外发射管发射的调制信号携带的数字码基带信号具有特异性。例如,可通过给不同发射模块方向的红外发射管发射按自然数编序号,序号为1的红外发射管携带的数字码基带信号为0x01,序号为2的红外发射管携带的数字码基带信号为0x02,......通过将数字基带信号调制进红外信号,实现接收端对不同发射支路的识别,进而实现对红外信号发射方向的识别。由此,本发明可通过该基带信号识别出接收端相对于发射端的位置,实现双向的测向与测距。
[0061] 基于上述的电路,两个控制模块被设置为按照以下的方式配合,以计算出红外发射模块相对红外接收模块的方向与距离:
[0062] 步骤1:上述红外发射模块和用于接收红外发射模块所发红外信号的红外接收模块中,所述的各红外接收管分别与所述第二控制器上的相应的信号输入端连接,以受第二控制器的控制而对红外信号进行相应的处理;
[0063] 步骤2:第一控制器控制信号调制电路并使信号调制电路产生对应于第i路红外发射支路的第i个特异性调制信号,i为自然数,i的初始值为1,再将所述调制信号送入电流权值设定模块,第一控制器通过控制各个电流权值支路中的第二受控开关的开启或关断调节发射电流,第一控制器再通过控制红外发射支路中的第一受控开关的开启或关断选择第i路红外发射支路中的红外发射管发射信号。其中红外信号的发射强度随红外接收模块逐渐锁定发射模块而逐渐减小。
[0064] 步骤3:所述第二控制器通过分别与各红外接收管连接的信号输入端接收全部红外接收管接收到的信号,并将所接收的红外接收管接收到的信号传输给所述第一控制器并暂存,如果i+1大于红外发射支路的总路数,则说明全部红外发射模块已完成一轮的红外信号的发射,此时可进入步骤4;否则,本轮红外信号发射中还有部分红外发射管未完成,为避免红外接收模块因刚好落入无红外信号的盲区中,此时需要令i=i+1并返回步骤2;如果所有红外接收管都没有收到红外发射管发出的信号,则进入步骤6,
[0065] 步骤4:第一控制器对红外接收管接收到的信号进行解析,如果仅有主方向红外接收管仅接收到1个红外发射管发出的信号,则确定红外接收模块主方向精确指向红外发射模块,同时根据发射信号能被接收的红外发射管的自身方向确定红外接收模块相对于红外发射模块的精确方向,并依据该红外发射管的电流值估算红外发射模块与红外接收模块之间的最大距离,此时可以进一步降低该红外发射管的电流值,直到电流值增加电流变化量的最小值则发射管发射的红外信号立刻能被主方向红外接收管接收,而电流值减少电流变化量的最小值则发射管发射的红外信号立刻不能被主方向红外接收管接收,依据该电流值确定红外发射模块与红外接收模块之间的精确距离,依据上述过程所获得的红外接收模块与所述红外发射模块之间的实际距离和实际方向控制对自动跟随车的驱动,驱动所述自动跟随车运动至设定的距离及设定的方向,此后清除暂存,返回步骤2,进入新一轮跟踪;否则,若红外接收管接收到2个或以上的红外信号则进入步骤5,
[0066] 步骤5:根据能被接收管接收到发射信号对应的所有发射管中中间位置对应的红外发射管方向,计算红外接收模块相对于红外发射模块的粗略方向;根据处于所有接收到信号的红外接收管中中间位置上的红外接收管的自身方向,计算红外发射模块相对于红外接收模块的粗略方向,进而依据该方向与红外接收模块主方向之间的夹角旋转红外接收模块(如,若红外发射模块相对于红外接收模块的粗略方向为3点钟方向,则驱动自动跟随车使红外接收模块顺时针旋转90°;而若红外发射模块相对于红外接收模块的粗略方向为9点钟方向,则红外接收模块逆时针旋转90°;其他情况以此类推),使得红外接收模块主方向指向红外发射模块(使得红外发射模块处于红外接收模块的主方向上),再根据红外发射管的电流值,计算红外发射模块与红外接收模块之间的粗略距离,若红外发射模块已处于红外接收模块的主方向上,则逐步减小红外发射管的电流值,此后清除暂存,返回步骤2,进入新一轮跟踪,
[0067] 步骤6:如果电流权值设定模块已将发射电流调至最大,则超出跟踪范围,并进行报警,此后驱动自动跟随车使红外接收模块绕自身圆心顺时针或逆时针旋转一定角度,以避免红外接收模块刚好无接收管朝向红外发射管。该角度最小值为A,该角度最大值为180°‑A,即,与红外接收管的分布角度范围相对应,如此可尽可能的保证旋转该角度后,有接收管对向红外发射模块。此后,清除暂存,返回步骤2,进入新一轮跟踪,否则,电流权值设定模块调大发射电流并返回步骤2。
[0068] 这里,设置红外接收模块主方向邻近的两个夹角相等且值最小为A=360°/2(M+1)/2,如此,可以在角度测定误差给定前提下,以最少数目的红外接收管即能实现的测定红外发射模块相对于红外接收模块的精确方向,即在红外接收管数目确定的前提下,能实现红外发射模块相对于红外接收模块方向的最高角度测量分辨率。同时很容易精确判定接收到红外信号的接收管的角度范围的中间方向是否与红外接收模块的主方向一致,从而可较快速的测定和跟踪红外发射模块相对于红外接收模块的精确位置。
[0069] 进一步,上述方法中,在完成所述步骤5的粗略方向及粗略距离的计算、清除暂存后并在返回步骤2进行新一轮跟踪之前,第一控制器通过控制各个电流权值支路中的第二受控开关的开启或关断逐步减小发射电流,再由所述第一控制器依次控制此前发射信号被接收的红外发射管以原配置的各自的特异性调制信号以及减小后的发射电流发射,直至最终出现仅有主方向红外接收管仅接收到1个红外发射管发出的信号。若此时电流值增加电流变化量的最小值则发射管发射的红外信号立刻能被主方向红外接收管接收,而电流值减少电流变化量的最小值则发射管发射的红外信号立刻不能被主方向红外接收管接收,就可依据该电流值确定红外发射模块与红外接收模块之间的精确距离。进而,通过上述测向、测距的情况驱动自动跟随车实现对红外发射模块的自动跟随。图4所示,反射的红外信号由于信号传输距离较远,因而调节发射管电流对反射的信号衰减更大,可通过调节发射管电流滤除反射信号对接收端的干扰。
[0070] 上述跟随过程中,对自动跟随车的驱动方式可参考图13。首先根据测向测距情况判断自动跟随车需要以何种方式运动或旋转:
[0071] Case0:停止。控制器收到自动跟随车停止指令后,控制左右两轮停止转动。
[0072] Case1:向前前进。控制器收到自动跟随车前进指令后,控制左右轮相对于前进方向正向旋转。
[0073] Case2:向后后退。控制器收到自动跟随车后退指令后,控制左右轮相对于前进方向反向旋转。
[0074] Case3:向左转弯。控制器收到自动跟随车向左指令后,相对于前进方向,控制左轮减速,右轮加速。
[0075] Case4:向右转弯。控制器收到自动跟随车向左指令后,相对于前进方向,控制左轮加速,右轮减速。
[0076] Case5:原地向左或顺时针旋转。控制器收到自动跟随车原地旋转指令后,控制自动跟随车的左右轮转速相同,左轮反向旋转,右轮正向旋转。
[0077] Case6:原地向右或逆时针旋转。控制器收到自动跟随车原地旋转指令后,控制自动跟随车的左右轮转速相同,左轮正向旋转,右轮反向旋转。
[0078] 参考图12,上述对自动跟随车两轮的驱动,会使自动跟随车左右两轮之间产生转速差Δθ,通过控制该转速差的大小和自动跟随车行走轮的驱动方向就可实现对自动跟随车运动方式的控制。
[0079] 其中,参考图14,所述自动跟随车的两侧行走轮分别通过两个电机控制其转速。小车左轮的电机MF、小车右轮的电机MB分别连接至驱动芯片L298N的输出端OUT1至OUT4。驱动芯片L298N的输入端IN1至IN4以及使能端ENF、ENB均连接至控制单元,根据控制单元的信号相应输出PWM信号至两电机,以控制所述自动跟随车运动。
[0080] 参考图9、图10或图11。在另一种具体的实现方式下,上述的系统可具体采用如下的方式实现测向和测距。
[0081] 本实例中,选取发射支路数量N=12,接收管数量M=9,选择TSOP1836作为红外接收头,第一控制器和第二控制器均采用STM32103ZET6。假设用户需求为接收模块12点钟方向跟随发射模块6点钟方向,发射模块的6点钟方向一直指向接收模块,并保持6m距离,以此作为设定的距离及设定的方向,对本发明技术方案详细分析。
[0082] 如图1所示的是面向自动跟随的测向测距系统整体结构图。包含红外发射模块、红外接收模块。所述红外发射模块包含信号调制子模块、电流权值设定电路子模块、均匀红外光发射环子模块、无线电接收子模块和第一控制器组成;图2所示的是红外发射电流权值电路设定电流值与空间传输相对距离示意图,传输距离随电流档位的增加而增加。图5所示的是调制信号生成图,信号调制模块用于将第一控制器生成的高频载波信号以及第一控制器控制数字码发生器产生的数字码基带信号调制产生调制信号。图6所示的是电流权值设定电路,通过第一控制器控制各电流权值所在支路开关通断从而控制发射管上红外信号的发射电流。图7所示的是均匀红外光发射环红外发射管分布示意图,均匀红外光发射环由12个红外发射管组成,12个红外发射管绕一圆周两两均匀分布(红外发射管所在支路均与一开关连接),用于发射调制信号,设定红外发射环圆心指向某一发射管方向(实例选取12点钟方向即圆心指向序号1发射管)作为发射模块主方向。如图8所示的是红外光环状非均匀接收模块红外接收头(TSOP1836)分布示意图,红外光环状均匀接收模块由9个红外接收头组成,9个红外接收头绕一圆周非均匀分布,用于接收调制信号,选取红外接收环圆心指向某一接收头方向(本实施例中选取12点钟方向即圆心指向序号1接收头)为接收模块主方向。红外接收头头部部安装尺寸半径与其尺寸半径相当的柱状黑色套筒以确保对与红外发射管非共线的接收头具有良好信号接收屏蔽效果。
[0083] TSOP1836可接收信号频率为38kHz。发射模块和接收模块主方向均选择12点钟方向,各红外发射管和红外接收头分别相对发射模块和接收模块主方向确定,选择从主方向顺时针依次发射携带不同基带信号的调制信号,为叙述简便,第二控制器判断各接收头接收结果并保存至二维数组Rx[N][M],其中行N代表红外发射管序号,列M代表红外接收头序号,可接受到调制信号赋值1,未接收到的赋值0(例如Rx[4][5]=1代表序号M=5接收头可接收到序号N=4对应的发射管发射的调制信号)。发射和接收的过程具体如下:第一控制器生成38kHz的载波信号,第一控制器控制数字码发生器产生主方向对应数字码低频基带信号,信号调制模块将38kHz的载波信号和主方向对应数字码低频基带信号调制成调制信号并加载至电流权值设定模块。
[0084] 其中,发射管初始以最大电流发射调制信号,即通过第一控制器接通所有电流权值所在的支路开关;再通过第一控制器接通主方向发射管所在的支路开关,同时断开其它发射管所在支路的开关,使得当前调制信号加载至主方向所在红外发射管;均匀红外光接收环红外接收头接收调制信号,对接收到的调制信号进行解调,第二控制器用于判断接收到接收头接收调制信号情况并保存至二维数组Rx[12][9]中。
[0085] 采取同样的方式依次让序号2、3......12发射管发射其对应的调制信号并由接收模块接收信号,更新二维数组。
[0086] 获取完整数组后,扫描二维数组Rx[12][9]中元素,若二维数组Rx[12][9]中有超过两个元素等于1且处于不同列不同行;即有多个接收头接收到多个序号对应的发射管发射的调制信号定义为case1。二维数组Rx[12][9]某列大于一个元素等于1,其它列元素都为0;即仅一个接收头可接收到调制信号且接收到多个序号对应的发射管发射的调制信号定义为case2。二维数组Rx[12][9]某行大于一个元素等于1,其他行元素都为0;即仅有一个序号对应的发射管发射的调制信号可被接收头接收且同时被多个接收头接收定义为case3。
二维数组Rx[12][9]中所有元素均为0;即所有接收头均接收不到调制信号定义为case4。二维数组Rx[12][9]中只有一个元素等于1,其他行元素均为0;即仅有1个接收头接收到某一序号对应的发射管发射的调制信号定义为case5。
[0087] case1:根据能被接收管接收到发射信号对应的所有发射管中中间位置对应的红外发射管方向,判定红外接收模块相对于红外发射模块的粗略方向;以接收到调制信号诸多接收头中间方向判定红外发射模块相对于红外接收模块的粗略方向;依据当前发射管上电流设定值估计红外光环状均匀接收模块与红外光环状均匀发射模块之间粗略距离;设定发射电流较上次减1mA,扫描二维数组Rx[12][9],采取上述的红外信号的发射方式依次让含有非零元素的行序数发射管发射其对应的调制信号。重复对数组的判断,直至得到case5的条件。
[0088] case2:依据接收到发射信号的红外接收头方向判定红外发射模块相对于红外接收模块的精确方向;接收到的发射管序号中以中间序号对应的发射管方向判定红外接收模块相对于红外发射模块的粗略方向;依据当前发射管上电流设定值估计红外光环状均匀接收模块与红外光环状均匀发射模块之间粗略距离;设定发射电流较上次减1mA,扫描二维数组Rx[12][9],采取上述的红外信号的发射方式依次让含有非零元素的行序数发射管发射其对应的调制信号。重复上述对数组的判断,直至得到case5的条件。
[0089] case3:依据接收到的序号对应的发射管判定红外接收模块相对于红外发射模块的精确方向;接收到调制信号诸多接收头中间方向接收头判定红外发射模块相对红外接收模块的粗略方向;依据当前发射管上电流设定值估计红外光环状均匀接收模块与红外光环状均匀发射模块之间粗略距离;设定发射电流较上次减1mA,采取上述的红外信号的发射方式再次发射case3收到的调制信号。重复上述对数组的判断,直至得到case5的条件。
[0090] case4:若当前电流为最大值则报警(超出本系统检测范围),此后红外接收模块绕自身圆心顺时针或逆时针旋转一定角度,该角度最小值为A,该角度最大值为180°‑A。而后重新进行红外信号的发射接收和判断,直至得到case5的条件。
[0091] case5:依据接收到发射信号的红外接收头方向判定红外发射模块相对于红外接收模块的精确方向;依据接收到的基带信号判定红外接收模块相对于红外发射模块的精确方向;依据当前发射管电流设定值判定红外光环状均匀接收模块与红外光环状均匀发射模块之间的精确距离。
[0092] 依据所述精确距离与精确方向,即所述红外接收模块相对所述红外发射模块的实际距离及所述实际方向,相应的驱动所述自动跟随车转向、旋转或前后运动至设定的距离及设定的方向。由此,本发明能够根据发射模块的红外信号实现自动的测向与测距。例如当前依据电流权值设定电路模块调整后仅有9点钟方向红外接收头可接收到3点钟方向发射管携带的数字码,依据权值电流估算当前接收模块距离发射模块约10m。则第二控制器控制接收模块可通过其控制单元所连接的自动跟随车驱动其绕自身圆心逆时针自行旋转90°后,通过精度更高的主方向的红外信号接收管对方向和距离进行验证。由此可精确获知两模块之间的方向和距离。
[0093] 如图12所示为非均匀红外接收环示意图,当红外接收管数目为M,从圆O2的圆心出发经过这M个红外接收管的相邻射线将圆切分为M个夹角,相邻射线形成的夹角中,至少一(M+1)/2个取值为180°,有两个夹角相邻,其值相等且最小为A=360°/2 ,若有其他剩余夹角,
1 2 3 (M+1)/2
其他的夹角值取值唯一且角度值分别为2 A,2A,2A,…,2 A(如M=9,则有4个11.25°夹角,2个22.5°夹角,2个45°夹角和1个180°夹角),并且,以圆O2的圆心出发经过2个最小夹角中心对应的红外接收管所处位置的射线作为红外接收模块的主方向(该主方向为红外接收模块的12点钟方向),
[0094] 优选的,如图12所示为本发明所提供的非均匀但对称的红外接收环示意图,红外接收管数目为M,序号为1的红外接收管的位置处于序号最大的红外接收管和序号为次最大的红外接收管之间的中间,序号为1的红外接收管和序号最大的接收管之间的夹角等于序(M+1)/2号为1的红外接收管和序号为次最大的接收管之间的夹角,且其值为A=360°/2 。当M加一,A减半,系统测向的精度也提高一倍。
[0095] 本发明技术方案的优点主要体现在:本发明提供了一种快速测向测距跟踪装置及方法。其通过红外发射模块、红外接收管对称但非均匀分布的接收模块、第一控制器、第二控制器、信号调制电路和电流权值设定模块的配合:由所述第一控制器控制所述信号调制电路并使信号调制电路产生调制信号,调制信号经信号调制三极管和所述第一控制器控制导通的电流权值支路进入所述红外发射模块,所述第一控制器控制所述红外发射模块中的1路红外发射支路导通并由导通的红外发射支路中的红外发射管发射。较现有技术,本发明具有快速检测速度和精确测向功能,在此基础上兼具测距功能。
[0096] 本领域普通技术人员可以理解:以上所述仅为本发明的优选实施例而已,并不用于限制本发明,尽管参照前述实施例对本发明进行了详细的说明,对于本领域的技术人员来说,其依然可以对前述各实施例记载的技术方案进行修改,或者对其中部分技术特征进行等同替换。凡在本发明的精神和原则之内,所作的任何修改、等同替换、改进等,均应包含在本发明的保护范围之内。
专利地区:江苏
专利申请日期:2018-11-22
专利公开日期:2022-01-28
专利公告号:CN109597408B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




