 产学研创新服务平台(全国)


一种后轮转向控制方法及后轮转向控制系统发明专利
更新时间:2026-10-01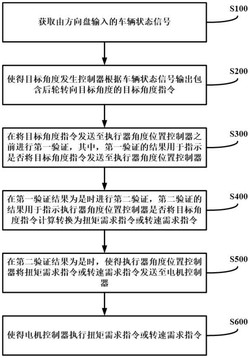 专利申请类型:发明专利;
地区:湖北-武汉;
源自:武汉高价值专利检索信息库;
一种后轮转向控制方法及后轮转向控制系统
摘要:本发明提供了一种后轮转向控制方法及后轮转向控制系统。该后轮转向控制方法包括:获取由方向盘输入的车辆状态信号;使得目标角度发生控制器根据车辆状态信号输出包含后轮转向目标角度的目标角度指令;在将目标角度指令发送至执行器角度位置控制器之前进行第一验证,其中,第一验证的结果用于指示是否将目标角度指令发送至执行器角度位置控制器;在第一验证结果为是时进行第二验证,第二验证的结果用于指示执行器角度位置控制器是否将目标角度指令计算转换为扭矩需求指令或转速需求指令;在第二验证结果为是时,使得执行器角度位置控制器将扭矩需求指令或转速需求指令发送至电机控制器。本发明方案可以减少某些场景中的不必要的后轮转向介入。
专利类型:发明专利
专利申请号:CN112918549B
专利申请(专利权)人:武汉路特斯汽车有限公司
权利人地址:湖北省武汉市武汉经济技术开发区川江池二路28号3号楼A404
专利发明(设计)人:徐俊,王玮,周以勤,李莽,姚宾
主权利要求:一种后轮转向控制方法及后轮转向控制系统
技术领域
[0001] 本发明涉及车辆技术领域,尤其涉及一种后轮转向控制方法及后轮转向控制系统。
背景技术
[0002] 随着汽车行业的发展,底盘领域配置主动后轮转向功能逐步成为汽车行业的发展趋势,后轮转向功能可以有效改善汽车低速驾驶时的敏捷性和高速驾驶时的稳定性,对车辆操控性能有很大的提升。
[0003] 但主动控制系统必然会产生一定的系统能耗,随着对环保和排放要求的逐步提高,及汽车产业电动化的逐步加深,能耗及能量管理问题值得特别关注,应根据后轮转向功能的控制逻辑和执行器特点对系统能耗作优化,不产生效益的能量消耗应尽可能的消除。
发明内容
[0004] 本申请的发明人发现,从车辆运动几何分析及K&C实验中可知,在后桥各处,尤其是前束角横拉杆间的机械间隙及衬套非线性弹性的影响,小角度的执行器位置请求所产生的实际轮上角度可以忽略。并且,在车速低于40公里每小时的中低速的驾驶环境下,小角度且缓慢变化的方向盘输入所引起的微小的后轮转向输出,也不会对车辆运行轨迹有驾驶员可识别的影响。在此工况下由后轮转向产生的控制增益可以忽略不计。另外,转向系统的机械间隙所产生的方向盘自由行程,已被前转向机控制器中的应用大大削减,但转向系统的机械间隙的存在依然会使方向盘传感器角度在中位处更易产生微小扰动,因此,产生的不必要的后轮转向控制角度也可能会使控制器处于活跃状态,对于电机控制器的能量消耗是不利因素。
[0005] 本申请的一个目的在于减少某些场景中的不必要的后轮转向介入,以整体降低后轮转向系统的能量消耗。
[0006] 本申请的一个进一步的目的在于在需要快速响应的驾驶情景中,使控制器不受为减少某些场景中的不必要的后轮转向介入所做的设计的影响,从而快速实现所需的转向请求。
[0007] 特别地,本发明提供了一种后轮转向控制方法,用于对后轮转向控制装置进行控制,所述后轮转向控制装置包括目标角度发生控制器、与所述目标角度发生控制器通信连接的执行器角度位置控制器以及与所述执行器角度位置控制器连接的电机控制器,所述后轮转向控制方法包括如下步骤:
[0008] 获取由方向盘输入的车辆状态信号;
[0009] 使得所述目标角度发生控制器根据所述车辆状态信号输出包含后轮转向目标角度的目标角度指令;
[0010] 在将所述目标角度指令发送至所述执行器角度位置控制器之前进行第一验证,其中,所述第一验证的结果用于指示是否将所述目标角度指令发送至所述执行器角度位置控制器;
[0011] 在所述第一验证结果为是时进行第二验证,所述第二验证的结果用于指示所述执行器角度位置控制器是否将所述目标角度指令计算转换为扭矩需求指令或转速需求指令;
[0012] 在所述第二验证结果为是时,使得所述执行器角度位置控制器将所述扭矩需求指令或转速需求指令发送至所述电机控制器;
[0013] 使得所述电机控制器执行所述扭矩需求指令或转速需求指令。
[0014] 可选地,所述第一验证结果根据以下步骤确定:
[0015] 获取所述车辆的方向盘输入的角度值Tf、车速Vd以及所述方向盘的角度变化率ΔTf;
[0016] 判断所述车速Vd、所述角度值Tf以及所述角度变化率ΔTf是否同时满足以下条件:
[0017] Vd≤V0、Tf≤T0且ΔTf≤ΔT0,其中,V0、T0以及ΔT0为常数;
[0018] 若满足,则确定所述第一验证结果为否,且执行以下步骤:将所述目标角度指令中的所述后轮转向目标角度替换为零度角度,并将已经替换为零度角度的该角度指令发送至所述执行器角度位置控制器;
[0019] 否则,确定所述第一验证结果为是,且执行以下步骤:将所述目标角度指令发送至所述执行器角度位置控制器。
[0020] 可选地,所述后轮转向控制方法还包括如下步骤:按照预设周期进行所述第一验证与所述第二验证;
[0021] 所述若满足,则确定所述第一验证结果为否,且执行以下步骤:将所述目标角度指令中的所述目标角度替换为零度角度,并将已经替换为零度角度的该角度指令发送至所述执行器角度位置控制器的步骤中,若上一次验证时的第一验证结果为是,且当前验证时的第一验证结果为否,则将所述目标角度指令中的所述目标角度替换为以第一变化速率逐步向零变化趋近的序列,并将该序列中的值按固定周期逐个发送至所述执行器角度位置控制器。
[0022] 可选地,所述否则,确定所述第一验证结果为是,且执行以下步骤:将所述目标角度指令发送至所述执行器角度位置控制器的步骤中,包括如下步骤:
[0023] 在上一次验证时的第一验证结果为否,且当前验证时的第一验证结果为是时,利用第二变化速率使得所述目标角度指令中的角度值从零度角度逐渐增加至所述后轮转向目标角度。
[0024] 可选地,所述第二验证结果根据以下步骤确定:
[0025] 将所述电机当前实际角度值Tz和所述后轮转向目标角度Th的差值的绝对值|Tz‑Th与第一预设阈值T1进行比较,
[0026] 若|Tz‑Th|<T1,,则确定所述第二验证结果为否,且执行以下步骤:抑制所述执行器角度位置控制器将所述目标角度指令计算转换为所述扭矩需求指令或所述转速需求指令;
[0027] 将所述电机实际角度值Tz和所述后轮转向目标角度Th分别与第二预设阈值T2进行比较,
[0028] 若|Tz‑Th|>T2,,则确定所述第二验证结果为是,且执行以下步骤:使得所述执行器角度位置控制器将所述目标角度指令计算转换为所述扭矩需求指令或所述转速需求指令。
[0029] 可选地,所述后轮转向控制方法还包括如下步骤:
[0030] 获取方向盘自由行程a、后轮转向的最大角度值b和令所述后轮转向角度达到最大角度值时所需输入的最小方向盘角度值c;
[0031] 按照公式A=(b/c)*a计算获得方向盘自由行程作用在后轮转向角上可能的最大影响值A。
[0032] 可选地,所述后轮转向控制方法还包括如下步骤:获取所述后轮转向角度与所述电机控制器在零角度位置时的系统偏差C;
[0033] 所述第一预设阈值T1满足以下条件:A+C‑y0≤T1≤A+C+y1,且T1<T2,其中,y0≥0,y1≥0,且y0和y1均为常数。
[0034] 可选地,所述第二预设阈值T2满足以下条件:A+C+x0≤T2≤A+C+x1,其中,0<x0<x1,且x0和x1均为常数。
[0035] 可选地,所述角度值Tf表示所述方向盘当前所在位置与方向盘处于零角度时的中位之间的夹角为Tf,角度值T0表示所述方向盘预设位置与所述中位之间的夹角为T0,所述角度值T0满足以下条件:T0>T2*(c/b)。
[0036] 特别地,本发明还提供了一种后轮转向控制系统,包括控制装置,所述控制装置包括存储器和处理器,所述存储器内存储有控制程序,所述控制程序被所述处理器执行时用于实现根据前述的后轮转向控制方法。
[0037] 根据本发明实施例的方案,通过两次验证,即只有在第一验证结果为是时才将目标角度指令发送至执行器角度位置控制器,在第二验证结果为是时,才使得执行器角度位置控制器将扭矩需求指令或转速需求指令发送至电机控制器。如此可以减少某些场景中的不必要的后轮转向介入,以整体降低后轮转向系统的能量消耗。
[0038] 并且,考虑到简单的设立一个后轮转向的响应死区,不利于一些需要借助后轮转向建立快速车辆响应的使用场景,以方向盘角度变化率作为限制条件,使得在方向盘角度快速变化时消除响应死区的影响。
[0039] 根据下文结合附图对本发明具体实施例的详细描述,本领域技术人员将会更加明了本发明的上述以及其他目的、优点和特征。
附图说明
[0040] 后文将参照附图以示例性而非限制性的方式详细描述本发明的一些具体实施例。附图中相同的附图标记标示了相同或类似的部件或部分。本领域技术人员应该理解,这些附图未必是按比例绘制的。附图中:
[0041] 图1示出了根据本发明一个实施例的后轮转向控制方法的示意性结构图;
[0042] 图2示出了根据本发明一个实施例的后轮转向控制装置的示意性结构框图;
[0043] 图3示出了根据本发明一个实施例的后轮转向控制系统的示意性结构框图。
具体实施方式
[0044] 图1示出了根据本发明一个实施例的后轮转向控制方法的示意性流程图。该后轮转向控制方法用于对后轮转向控制装置进行控制。图2示出了根据本发明一个实施例的后轮转向控制装置的示意性结构框图。如图2所示,后轮转向控制装置包括目标角度发生控制器1、执行器角度位置控制器2以及电机控制器3,该执行器角度位置控制器2与目标角度发生控制器1通信连接,且与电机控制器3连接。如图1所示,该后轮转向控制方法包括:
[0045] 步骤S100,获取由方向盘输入的车辆状态信号;
[0046] 步骤S200,使得目标角度发生控制器根据车辆状态信号输出包含后轮转向目标角度的目标角度指令;
[0047] 步骤S300,在将目标角度指令发送至执行器角度位置控制器之前进行第一验证,其中,第一验证的结果用于指示是否将目标角度指令发送至执行器角度位置控制器;
[0048] 步骤S400,在第一验证结果为是时进行第二验证,第二验证的结果用于指示执行器角度位置控制器是否将目标角度指令计算转换为扭矩需求指令或转速需求指令;
[0049] 步骤S500,在第二验证结果为是时,使得执行器角度位置控制器将扭矩需求指令或转速需求指令发送至电机控制器;
[0050] 步骤S600,使得电机控制器执行扭矩需求指令或转速需求指令。
[0051] 根据本发明实施例的方案,通过两次验证,即只有在第一验证结果为是时才将目标角度指令发送至执行器角度位置控制器,在第二验证结果为是时,才使得执行器角度位置控制器将扭矩需求指令或转速需求指令发送至电机控制器。如此可以减少某些场景中的不必要的后轮转向介入,以整体降低后轮转向系统的能量消耗。
[0052] 在步骤S300中,第一验证结果根据以下步骤确定:
[0053] 1)获取车辆的方向盘输入的角度值Tf、车速Vd以及方向盘的角度变化率ΔTf;
[0054] 2)判断车速Vd、角度值Tf以及角度变化率ΔTf是否同时满足以下条件:
[0055] 3)Vd≤V0、Tf≤T0且ΔTf≤ΔT0,其中,V0、T0以及ΔT0为常数;
[0056] 4)若满足,则确定第一验证结果为否,且执行以下步骤:将目标角度指令中的后轮转向目标角度替换为零度角度,并将已经替换为零度角度的该角度指令发送至执行器角度位置控制器;
[0057] 否则,确定第一验证结果为是,且执行以下步骤:将目标角度指令发送至执行器角度位置控制器。
[0058] 其中,V0可以根据经验设定,例如可以设定为40公里每小时。T0以及ΔT0的设定规则在下文中会详细说明。而满足上述步骤3)的条件基本上可以确定该车速在低车速下、方向盘在小角度范围内运动,且方向盘输入的角度变化率较小。
[0059] 在上述步骤1)中,角度值Tf表示方向盘当前所在位置与方向盘处于零角度时的中位之间的夹角为Tf。角度值T0表示所述方向盘预设位置与所述中位之间的夹角为T0。
[0060] 在上述步骤4)中,若上一次验证时的第一验证结果为是,且当前验证时的第一验证结果为否,则将所述目标角度指令中的所述目标角度替换为以第一变化速率逐步向零变化趋近的序列,并将该序列中的值按固定周期逐个发送至所述执行器角度位置控制器。在上一次验证时的第一验证结果为否,且当前验证时的第一验证结果为是时,利用第二变化速率使得目标角度指令中的角度值从零度角度逐渐增加至后轮转向目标角度。这里需要解释的是,该后轮控制方法中的第一验证和第二验证是周期进行的,每隔预设时段即执行一次。第一变化速率和第二变化速率为经验值。
[0061] 在步骤S600中,第二验证结果根据以下步骤确定:
[0062] 步骤一、将电机实际角度值Tz和后轮转向目标角度Th的差值的绝对值|Tz‑Th与第一预设阈值T1进行比较,
[0063] 步骤二、若|Tz‑Th|<T1,则确定第二验证结果为抑制将转子角度指令发送至电机转子执行器;
[0064] 步骤三、将电机实际角度值Tz和后轮转向目标角度Th分别与第二预设阈值T2进行比较,
[0065] 步骤四、若|Tz‑Th|>T2,则确定第二验证结果为将转子角度指令发送至电机转子执行器。
[0066] 在步骤一中,第一预设阈值T1满足以下条件:A+C‑y0≤T1≤A+C+y1,且T1<T2,其中,y0≥0,y1≥0,且y0和y1均为常数,且y0和y1可以根据实际情况进行调整,其中,A为方向盘自由行程作用在后轮转向角上可能的最大影响值,C为后轮转向角度与电机控制器在零角度位置时的系统偏差。
[0067] 其中,A按照公式A=(b/c)*a进行计算,其中,a为方向盘自由行程,该方向盘自由行程为由机械间隙造成的。b为后轮转向的最大角度值。c为令后轮转向角度达到最大角度值时所需输入的最小方向盘角度值。
[0068] 在步骤三中,第二预设阈值T2满足以下条件:A+C+x0≤T2≤A+C+x1,其中,0<x0<x1,且x0和x1均为常数,且x0和x1可以根据实际情况进行调整。
[0069] 在一个优选的实施例中,上述步骤3)中T0的设定规则满足以下条件:T0>T2*(c/b)。即,T0从满足上述条件中选择出一个值。
[0070] 根据本发明实施例的方案,考虑到简单的设立一个后轮转向的响应死区,不利于一些需要借助后轮转向建立快速车辆响应的使用场景,以方向盘角度变化率作为限制条件,使得在方向盘角度快速变化时消除响应死区的影响。并且,通过进行两次验证,从而消减不必要的控制和扰动,进而达到降低能量消耗的目的。
[0071] 在另一个实施例中,对于方向盘小角度的输入的影响,可以通过对方向盘输入的角度值Tf进行滤波,通过滤波器消除方向盘角度测量值的小角度,或特定频率区域的输入。在另一个实施例中,也可以降低控制信号的解析率,从而降低电机转子执行器的敏感度。
[0072] 相应地,本发明还提供了一种后轮转向控制系统,包括控制装置4,该控制装置4包括存储器41和处理器42,该存储器41内存储有控制程序,该控制程序被处理器42执行时用于实现根据前述的后轮转向控制方法。
[0073] 至此,本领域技术人员应认识到,虽然本文已详尽示出和描述了本发明的多个示例性实施例,但是,在不脱离本发明精神和范围的情况下,仍可根据本发明公开的内容直接确定或推导出符合本发明常用理的许多其他变型或修改。因此,本发明的范围应被理解和认定为覆盖了所有这些其他变型或修改。
专利地区:湖北
专利申请日期:2021-01-29
专利公开日期:2022-01-28
专利公告号:CN112918549B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西弈聪软件信息技术股份有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




