 产学研创新服务平台(全国)


一种机械式智能按摩床发明专利
更新时间:2026-10-01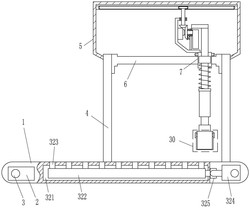 专利申请类型:发明专利;
地区:陕西-西安;
源自:西安高价值专利检索信息库;
一种机械式智能按摩床
本发明涉及一种按摩床,尤其涉及一种机械式智能按摩床。要解决的技术问题是:提供一种不用人手对腿部按摩,节省人力、按摩效果好的机械式智能按摩床。本发明的技术方案为:一种机械式智能按摩床,包括有趴姿板、控制箱、电源总开关、立杆、安装箱、第一导轨、第一导套等;趴姿板的前侧左部安装有控制箱,控制箱内包括有电源模块和控制模块,电源模块与控制模块有线路连接,控制箱前侧安装有电源总开关,电源总开关与电源模块有线路连接。本发明通过第一驱动电机带动第一凸轮转动,从而带动槽板前后移动,进而能够通过连接块带动按摩装置前后移动,如此能够通过按摩装置对人的双腿进行按摩,不用人手对腿部按摩,按摩效果更好。
专利类型:发明专利
专利申请号:CN202010569755.9
专利申请(专利权)人:西安市新希望医疗器械有限公司
权利人地址:陕西省西安市新城区长缨西路1号华东万和城1幢31902室
专利发明(设计)人:单志敏
主权利要求:一种机械式智能按摩床
技术领域
[0001] 本发明涉及一种按摩床,尤其涉及一种机械式智能按摩床。
背景技术
[0002] 人们在日常生活或在工作中,经常会出现身体劳累现象,为此,人们会对身体进行放松,按摩则是有效放松的一种方式,而腿部是一个需要按摩的部位,目前人们对腿部按摩时一般是自己或由其他人用双手进行按摩,按摩时需要手指用力,时间长了后,手部容易酸痛,如此会导致按摩效果变差,且需要耗费较多的人力。
发明内容
[0003] 为了克服用手对腿部按摩时间长了后,手部容易酸痛,如此会导致按摩效果变差,且需要耗费较多的人力的缺点,要解决的技术问题是:提供一种不用人手对腿部按摩,节省人力、按摩效果好的机械式智能按摩床。
[0004] 本发明的技术方案为:一种机械式智能按摩床,包括有趴姿板、控制箱、电源总开关、立杆、安装箱、第一导轨、第一导套、第二导套、第二导轨、第一弹簧、连接架、安装架、安装杆、第一驱动电机、第一凸轮、第三导套、第三导轨、槽板、连接块、接触板、固定架、固定杆、第一轴承座、第一转杆、第二凸轮、接触开关、接触块、第二驱动电机和按摩装置,趴姿板的前侧左部安装有控制箱,控制箱内包括有电源模块和控制模块,电源模块与控制模块有线路连接,控制箱前侧安装有电源总开关,电源总开关与电源模块有线路连接,趴姿板的顶部右侧和中间均前后对称连接有立杆,左右两方的立杆上部外侧之间连接有安装箱,左右两方的立杆上部内侧之间连接有第一导轨,第一导轨上滑动式连接有第一导套,第一导套的前侧连接有第二导套,第二导套内滑动式连接有第二导轨,第二导轨上套有第一弹簧,第二导轨的底端连接有连接架,第一弹簧的顶端与第二导套底部连接,第一弹簧的底端与连接架的顶部连接,连接架的底部前后两侧均连接有安装架,安装架内顶部中间连接有安装杆,前后安装杆的右侧下部均安装有第一驱动电机,第一驱动电机的输出轴穿过安装杆并连接有第一凸轮,安装架前后两部中间均嵌有第三导套,第三导套内滑动式连接有第三导轨,前后第三导轨之间连接有槽板,第一凸轮位于槽板内并与其配合,槽板的底部中间连接有连接块,前后连接块的底部均设有按摩装置,第二导轨的顶部连接有接触板,第一导套的顶部左侧连接有固定架,固定架内底部中间连接有固定杆,固定杆的顶部安装有第一轴承座,第一轴承座内连接有第一转杆,第一转杆右端连接有第二凸轮,第二凸轮位于接触板下方并与其配合,第一转杆的底部中间连接有第一接触开关,固定杆的左侧上部连接有接触块,第一接触开关可与接触块接触,固定架内左侧中部安装有第二驱动电机,第一驱动电机、接触开关和第二驱动电机均与控制模块有线路连接。
[0005] 作为本发明的一种优选技术方案,按摩装置包括有弧形板、滑轨、滑块、第二弹簧、安装块、弧形杆和按摩球,前后连接块的底部均连接有弧形板,弧形板的右侧中部均连接有滑轨,滑轨上滑动式连接有滑块,每个滑块的前后两侧均连接有第二弹簧,前方第二弹簧的前端与滑轨前侧连接,后方第二弹簧的后端与滑轨后侧连接,滑块的右侧连接有安装块,安装块的左侧下部连接有弧形杆,弧形杆位于弧形板正下方,弧形杆内均匀间隔的连接有多个按摩球。
[0006] 作为本发明的一种优选技术方案,还包括有第二轴承座、第二转杆、第一锥形齿轮、第二锥形齿轮、圆形齿轮、直杆、齿条、第一行程开关和第二行程开关,固定架的顶部安装有第二轴承座,第二轴承座内连接有第二转杆,第二转杆的底端连接有第一锥形齿轮,第一转杆的左部连接有第二锥形齿轮,第一锥形齿轮与第二锥形齿轮啮合,第二转杆的顶端连接有圆形齿轮,安装箱内上部左右两侧之间连接有直杆,直杆的前侧连接有齿条,圆形齿轮位于齿条前方并与其啮合,第一导套的左侧上部连接有第一行程开关,第一导套的右侧上部连接有第二行程开关,第一行程开关和第二行程开关均与控制模块有线路连接。
[0007] 作为本发明的一种优选技术方案,还包括有中央气管、导气歧管、气泵和电热丝,趴姿板中部开有矩形槽,矩形槽内设有中央气管,趴姿板顶部中间均匀间隔的嵌有多个导气歧管,导气歧管的底端与中央气管顶部连接,趴姿板的前侧右部安装有气泵,中央气管右部设有电热丝,中央气管右端与气泵的出气端连接,气泵和电热丝均与控制模块有线路连接。
[0008] 有益效果:本发明通过第一驱动电机带动第一凸轮转动,从而带动槽板前后移动,进而能够通过连接块带动按摩装置前后移动,如此能够通过按摩装置对人的双腿进行按摩,不用人手对腿部按摩,按摩效果更好;通过第二驱动电机转动能够带动按摩装置向上移动的同时向左或向右移动,如此不用人手推动第一导套移动,使得操作更加简单,节省人力;通过气泵和电热丝的配合,能够将空气加热并吹在人身上,使得人们按摩时更加舒适。
附图说明
[0009] 图1为本发明的主视结构示意图。
[0010] 图2为本发明的部分主视结构示意图。
[0011] 图3为本发明的部分右视结构示意图。
[0012] 图4为本发明按摩装置的右视结构示意图。
[0013] 图5为本发明的电路原理图。
[0014] 图6为本发明的电路框图。
[0015] 其中:1…趴姿板,2…控制箱,3…电源总开关,4…立杆,5…安装箱,6…第一导轨,7…第一导套,10…第二导套,11…第二导轨,12…第一弹簧,13…连接架,14…安装架,15…安装杆,16…第一驱动电机,17…第一凸轮,18…第三导套,19…第三导轨,20…槽板,21…连接块,22…接触板,23…固定架,24…固定杆,25…第一轴承座,26…第一转杆,27…第二凸轮,28…接触开关,291…接触块,292…第二驱动电机,30…按摩装置,301…弧形板,
302…滑轨,303…滑块,304…第二弹簧,305…安装块,306…弧形杆,307…按摩球,311…第二轴承座,312…第二转杆,313…第一锥形齿轮,314…第二锥形齿轮,315…圆形齿轮,
316…直杆,317…齿条,318…第一行程开关,319…第二行程开关,321…矩形槽,322…中央气管,323…导气歧管,324…气泵,325…电热丝。
具体实施方式
[0016] 以下结合附图和具体实施例对本发明进行详细描述,但不作为对本发明的限定。
[0017] 实施例1
[0018] 一种机械式智能按摩床,如图1‑6所示,包括有趴姿板1、控制箱2、电源总开关3、立杆4、安装箱5、第一导轨6、第一导套7、第二导套10、第二导轨11、第一弹簧12、连接架13、安装架14、安装杆15、第一驱动电机16、第一凸轮17、第三导套18、第三导轨19、槽板20、连接块21、接触板22、固定架23、固定杆24、第一轴承座25、第一转杆26、第二凸轮27、接触开关28、接触块291、第二驱动电机292和按摩装置30,趴姿板1的前侧左部安装有控制箱2,控制箱2内包括有电源模块和控制模块,电源模块与控制模块有线路连接,控制箱2前侧安装有电源总开关3,电源总开关3与电源模块有线路连接,趴姿板1的顶部右侧和中间均前后对称连接有立杆4,左右两方的立杆4上部外侧之间连接有安装箱5,立杆4通过螺栓连接的方式与安装箱5连接,左右两方的立杆4上部内侧之间连接有第一导轨6,第一导轨6上滑动式连接有第一导套7,第一导套7的前侧连接有第二导套10,第二导套10内滑动式连接有第二导轨11,第二导轨11上套有第一弹簧12,第二导轨11的底端连接有连接架13,第二导轨11通过焊接连接的方式与连接架13连接,第一弹簧12的顶端与第二导套10底部连接,第一弹簧12的底端与连接架13的顶部连接,连接架13的底部前后两侧均连接有安装架14,安装架14内顶部中间连接有安装杆15,前后安装杆15的右侧下部均安装有第一驱动电机16,安装杆15通过螺栓连接的方式与第一驱动电机16连接,第一驱动电机16的输出轴穿过安装杆15并连接有第一凸轮17,安装架14前后两部中间均嵌有第三导套18,第三导套18内滑动式连接有第三导轨19,前后第三导轨19之间连接有槽板20,第一凸轮17位于槽板20内并与其配合,槽板20的底部中间连接有连接块21,前后连接块21的底部均设有按摩装置30,第二导轨11的顶部连接有接触板22,第一导套7的顶部左侧连接有固定架23,固定架23内底部中间连接有固定杆24,固定杆24的顶部安装有第一轴承座25,第一轴承座25内连接有第一转杆26,第一转杆
26右端连接有第二凸轮27,第二凸轮27位于接触板22下方并与其配合,第一转杆26的底部中间连接有第一接触开关28,固定杆24的左侧上部连接有接触块291,第一接触开关28可与接触块291接触,固定架23内左侧中部安装有第二驱动电机292,固定架23通过螺栓连接的方式与第二驱动电机292连接,第一驱动电机16、接触开关28和第二驱动电机292均与控制模块有线路连接。
[0019] 实施例2
[0020] 一种机械式智能按摩床,如图1‑6所示,包括有趴姿板1、控制箱2、电源总开关3、立杆4、安装箱5、第一导轨6、第一导套7、第二导套10、第二导轨11、第一弹簧12、连接架13、安装架14、安装杆15、第一驱动电机16、第一凸轮17、第三导套18、第三导轨19、槽板20、连接块21、接触板22、固定架23、固定杆24、第一轴承座25、第一转杆26、第二凸轮27、接触开关28、接触块291、第二驱动电机292和按摩装置30,趴姿板1的前侧左部安装有控制箱2,控制箱2内包括有电源模块和控制模块,电源模块与控制模块有线路连接,控制箱2前侧安装有电源总开关3,电源总开关3与电源模块有线路连接,趴姿板1的顶部右侧和中间均前后对称连接有立杆4,左右两方的立杆4上部外侧之间连接有安装箱5,左右两方的立杆4上部内侧之间连接有第一导轨6,第一导轨6上滑动式连接有第一导套7,第一导套7的前侧连接有第二导套10,第二导套10内滑动式连接有第二导轨11,第二导轨11上套有第一弹簧12,第二导轨11的底端连接有连接架13,第一弹簧12的顶端与第二导套10底部连接,第一弹簧12的底端与连接架13的顶部连接,连接架13的底部前后两侧均连接有安装架14,安装架14内顶部中间连接有安装杆15,前后安装杆15的右侧下部均安装有第一驱动电机16,第一驱动电机16的输出轴穿过安装杆15并连接有第一凸轮17,安装架14前后两部中间均嵌有第三导套18,第三导套18内滑动式连接有第三导轨19,前后第三导轨19之间连接有槽板20,第一凸轮17位于槽板20内并与其配合,槽板20的底部中间连接有连接块21,前后连接块21的底部均设有按摩装置30,第二导轨11的顶部连接有接触板22,第一导套7的顶部左侧连接有固定架23,固定架23内底部中间连接有固定杆24,固定杆24的顶部安装有第一轴承座25,第一轴承座
25内连接有第一转杆26,第一转杆26右端连接有第二凸轮27,第二凸轮27位于接触板22下方并与其配合,第一转杆26的底部中间连接有第一接触开关28,固定杆24的左侧上部连接有接触块291,第一接触开关28可与接触块291接触,固定架23内左侧中部安装有第二驱动电机292,第一驱动电机16、接触开关28和第二驱动电机292均与控制模块有线路连接。
[0021] 按摩装置30包括有弧形板301、滑轨302、滑块303、第二弹簧304、安装块305、弧形杆306和按摩球307,前后连接块21的底部均连接有弧形板301,连接块21通过焊接连接的方式与弧形板301连接,弧形板301的右侧中部均连接有滑轨302,滑轨302上滑动式连接有滑块303,每个滑块303的前后两侧均连接有第二弹簧304,前方第二弹簧304的前端与滑轨302前侧连接,后方第二弹簧304的后端与滑轨302后侧连接,滑块303的右侧连接有安装块305,滑块303通过焊接连接的方式与安装块305连接,安装块305的左侧下部连接有弧形杆306,安装块305通过焊接连接的方式与弧形杆306连接,弧形杆306位于弧形板301正下方,弧形杆306内均匀间隔的连接有多个按摩球307。
[0022] 实施例3
[0023] 一种机械式智能按摩床,如图1‑6所示,包括有趴姿板1、控制箱2、电源总开关3、立杆4、安装箱5、第一导轨6、第一导套7、第二导套10、第二导轨11、第一弹簧12、连接架13、安装架14、安装杆15、第一驱动电机16、第一凸轮17、第三导套18、第三导轨19、槽板20、连接块21、接触板22、固定架23、固定杆24、第一轴承座25、第一转杆26、第二凸轮27、接触开关28、接触块291、第二驱动电机292和按摩装置30,趴姿板1的前侧左部安装有控制箱2,控制箱2内包括有电源模块和控制模块,电源模块与控制模块有线路连接,控制箱2前侧安装有电源总开关3,电源总开关3与电源模块有线路连接,趴姿板1的顶部右侧和中间均前后对称连接有立杆4,左右两方的立杆4上部外侧之间连接有安装箱5,左右两方的立杆4上部内侧之间连接有第一导轨6,第一导轨6上滑动式连接有第一导套7,第一导套7的前侧连接有第二导套10,第二导套10内滑动式连接有第二导轨11,第二导轨11上套有第一弹簧12,第二导轨11的底端连接有连接架13,第一弹簧12的顶端与第二导套10底部连接,第一弹簧12的底端与连接架13的顶部连接,连接架13的底部前后两侧均连接有安装架14,安装架14内顶部中间连接有安装杆15,前后安装杆15的右侧下部均安装有第一驱动电机16,第一驱动电机16的输出轴穿过安装杆15并连接有第一凸轮17,安装架14前后两部中间均嵌有第三导套18,第三导套18内滑动式连接有第三导轨19,前后第三导轨19之间连接有槽板20,第一凸轮17位于槽板20内并与其配合,槽板20的底部中间连接有连接块21,前后连接块21的底部均设有按摩装置30,第二导轨11的顶部连接有接触板22,第一导套7的顶部左侧连接有固定架23,固定架23内底部中间连接有固定杆24,固定杆24的顶部安装有第一轴承座25,第一轴承座
25内连接有第一转杆26,第一转杆26右端连接有第二凸轮27,第二凸轮27位于接触板22下方并与其配合,第一转杆26的底部中间连接有第一接触开关28,固定杆24的左侧上部连接有接触块291,第一接触开关28可与接触块291接触,固定架23内左侧中部安装有第二驱动电机292,第一驱动电机16、接触开关28和第二驱动电机292均与控制模块有线路连接。
[0024] 按摩装置30包括有弧形板301、滑轨302、滑块303、第二弹簧304、安装块305、弧形杆306和按摩球307,前后连接块21的底部均连接有弧形板301,弧形板301的右侧中部均连接有滑轨302,滑轨302上滑动式连接有滑块303,每个滑块303的前后两侧均连接有第二弹簧304,前方第二弹簧304的前端与滑轨302前侧连接,后方第二弹簧304的后端与滑轨302后侧连接,滑块303的右侧连接有安装块305,安装块305的左侧下部连接有弧形杆306,弧形杆306位于弧形板301正下方,弧形杆306内均匀间隔的连接有多个按摩球307。
[0025] 还包括有第二轴承座311、第二转杆312、第一锥形齿轮313、第二锥形齿轮314、圆形齿轮315、直杆316、齿条317、第一行程开关318和第二行程开关319,固定架23的顶部安装有第二轴承座311,第二轴承座311内连接有第二转杆312,第二转杆312的底端连接有第一锥形齿轮313,第二转杆312通过焊接连接的方式与第一锥形齿轮313连接,第一转杆26的左部连接有第二锥形齿轮314,第一锥形齿轮313与第二锥形齿轮314啮合,第二转杆312的顶端连接有圆形齿轮315,第二转杆312通过焊接连接的方式与圆形齿轮315连接,安装箱5内上部左右两侧之间连接有直杆316,直杆316的前侧连接有齿条317,直杆316通过焊接连接的方式与齿条317连接,圆形齿轮315位于齿条317前方并与其啮合,第一导套7的左侧上部连接有第一行程开关318,第一导套7的右侧上部连接有第二行程开关319,第一行程开关318和第二行程开关319均与控制模块有线路连接。
[0026] 实施例4
[0027] 一种机械式智能按摩床,如图1‑6所示,包括有趴姿板1、控制箱2、电源总开关3、立杆4、安装箱5、第一导轨6、第一导套7、第二导套10、第二导轨11、第一弹簧12、连接架13、安装架14、安装杆15、第一驱动电机16、第一凸轮17、第三导套18、第三导轨19、槽板20、连接块21、接触板22、固定架23、固定杆24、第一轴承座25、第一转杆26、第二凸轮27、接触开关28、接触块291、第二驱动电机292和按摩装置30,趴姿板1的前侧左部安装有控制箱2,控制箱2内包括有电源模块和控制模块,电源模块与控制模块有线路连接,控制箱2前侧安装有电源总开关3,电源总开关3与电源模块有线路连接,趴姿板1的顶部右侧和中间均前后对称连接有立杆4,左右两方的立杆4上部外侧之间连接有安装箱5,左右两方的立杆4上部内侧之间连接有第一导轨6,第一导轨6上滑动式连接有第一导套7,第一导套7的前侧连接有第二导套10,第二导套10内滑动式连接有第二导轨11,第二导轨11上套有第一弹簧12,第二导轨11的底端连接有连接架13,第一弹簧12的顶端与第二导套10底部连接,第一弹簧12的底端与连接架13的顶部连接,连接架13的底部前后两侧均连接有安装架14,安装架14内顶部中间连接有安装杆15,前后安装杆15的右侧下部均安装有第一驱动电机16,第一驱动电机16的输出轴穿过安装杆15并连接有第一凸轮17,安装架14前后两部中间均嵌有第三导套18,第三导套18内滑动式连接有第三导轨19,前后第三导轨19之间连接有槽板20,第一凸轮17位于槽板20内并与其配合,槽板20的底部中间连接有连接块21,前后连接块21的底部均设有按摩装置30,第二导轨11的顶部连接有接触板22,第一导套7的顶部左侧连接有固定架23,固定架23内底部中间连接有固定杆24,固定杆24的顶部安装有第一轴承座25,第一轴承座
25内连接有第一转杆26,第一转杆26右端连接有第二凸轮27,第二凸轮27位于接触板22下方并与其配合,第一转杆26的底部中间连接有第一接触开关28,固定杆24的左侧上部连接有接触块291,第一接触开关28可与接触块291接触,固定架23内左侧中部安装有第二驱动电机292,第一驱动电机16、接触开关28和第二驱动电机292均与控制模块有线路连接。
[0028] 按摩装置30包括有弧形板301、滑轨302、滑块303、第二弹簧304、安装块305、弧形杆306和按摩球307,前后连接块21的底部均连接有弧形板301,弧形板301的右侧中部均连接有滑轨302,滑轨302上滑动式连接有滑块303,每个滑块303的前后两侧均连接有第二弹簧304,前方第二弹簧304的前端与滑轨302前侧连接,后方第二弹簧304的后端与滑轨302后侧连接,滑块303的右侧连接有安装块305,安装块305的左侧下部连接有弧形杆306,弧形杆306位于弧形板301正下方,弧形杆306内均匀间隔的连接有多个按摩球307。
[0029] 还包括有第二轴承座311、第二转杆312、第一锥形齿轮313、第二锥形齿轮314、圆形齿轮315、直杆316、齿条317、第一行程开关318和第二行程开关319,固定架23的顶部安装有第二轴承座311,第二轴承座311内连接有第二转杆312,第二转杆312的底端连接有第一锥形齿轮313,第一转杆26的左部连接有第二锥形齿轮314,第一锥形齿轮313与第二锥形齿轮314啮合,第二转杆312的顶端连接有圆形齿轮315,安装箱5内上部左右两侧之间连接有直杆316,直杆316的前侧连接有齿条317,圆形齿轮315位于齿条317前方并与其啮合,第一导套7的左侧上部连接有第一行程开关318,第一导套7的右侧上部连接有第二行程开关319,第一行程开关318和第二行程开关319均与控制模块有线路连接。
[0030] 还包括有中央气管322、导气歧管323、气泵324和电热丝325,趴姿板1中部开有矩形槽321,矩形槽321内设有中央气管322,趴姿板1顶部中间均匀间隔的嵌有多个导气歧管323,导气歧管323的底端与中央气管322顶部连接,趴姿板1的前侧右部安装有气泵324,趴姿板1通过螺栓连接的方式与气泵324连接,中央气管322右部设有电热丝325,中央气管322右端与气泵324的出气端连接,气泵324和电热丝325均与控制模块有线路连接。
[0031] 人们需要对腿部进行按摩时,首先趴在趴姿板1上,且使得双腿分别位于前后按摩装置30的下方,随后按下电源总开关3,本设备通电,控制模块控制第二驱动电机292启动,第二驱动电机292转动带动第一转杆26转动,从而带动接触开关28和第二凸轮27转动,当接触开关28与接触块291接触时,此时第二凸轮27的凸端不与接触板22接触,此时按摩装置30与人们的腿部接触,接触开关28发出信号,控制模块接收到信号后控制第二驱动电机292停止转动5秒,同时控制第一驱动电机16启动5秒,第一驱动电机16带动第一凸轮17转动,从而带动槽板20前后移动,第三导套18和第三导轨19对槽板20移动起导向作用,槽板20带动连接块21前后移动,从而带动按摩装置30前后移动,按摩装置30前后移动能够对人们的腿部进行按摩,5秒后,控制模块控制第一驱动电机16关闭,通过控制第二驱动电机292启动,第二驱动电机292带动第一转杆26转动,从而带动接触开关28与第二凸轮27转动,接触开关28不与接触块291接触,当第二凸轮27的凸端向上转动时,会带动接触板22向上移动,接触板22带动第二导轨11向上移动,从而带动连接架13及其上部件向上移动,第一弹簧12被压缩,使得按摩装置30向上移动不与人的腿部接触,同时人们向左或向右移动第一导套7,第一导套7带动其上部件向左或向右移动,使得按摩装置30向左或向右移动,当按摩装置30移动至适合位置后,停止移动第一导套7,当第二凸轮27的凸端向下转动时,在第一弹簧12的作用下,第二导轨11向下移动,从而带动连接架13及其上部件向下移动,使得按摩装置30向下移动与人的腿部接触,当接触开关28再次与接触块291接触时,控制模块控制第二驱动电机
292停止5秒,同时控制第一驱动电机16启动5秒,从而再通过按摩装置30对腿部进行按摩,如此反复,即可对腿部不同位置进行有效按摩,不用人手用力按摩,节省人力。按摩完成后,按下电源总开关3,本设备断电,然后人们从趴姿板1上起来即可。
[0032] 人们趴在趴姿板1上时,双腿分别位于前后弧形杆306的下方,当连接架13及其上部件向下移动时,连接块21会带动弧形板301向下移动,从而通过安装块305带动弧形杆306向下移动,弧形杆306带动按摩球307向下移动并与腿部接触,当第一驱动电机16转动带动槽板20前后移动时,槽板20通过连接块21带动弧形板301前后移动,从而带动滑轨302前后移动,进而通过第二弹簧304带动滑块303前后移动,滑块303通过安装架14带动弧形杆306前后移动,从而带动按摩球307前后移动,按摩球307前后移动能够对腿部进行按摩,且在第二弹簧304的作用下,使得按摩球307能够一直与腿部接触,按摩效果更好,当第一驱动电机16关闭时,按摩球307停止前后移动。
[0033] 人们按下电源总开关3后,控制模块控制第二驱动电机292顺时针转动,从而带动第一转杆26及其上部件顺时针转动,第二锥形齿轮314随之顺时针转动,从而带动第一锥形齿轮313逆时针转动,进而通过第二转杆312带动圆形齿轮315逆时针转动,圆形齿轮315在齿条317上转动,能够带动第二转杆312向左移动,从而通过第二轴承座311带动固定架23向左移动,如此能够带动第一导套7向左移动,按摩装置30随之向左移动,当接触开关28与接触块291接触时,控制模块控制第二驱动电机292关闭5秒,同时控制第一驱动电机16启动5秒,此时按摩装置30停止向左移动且与腿部接触,第一驱动电机16启动能够使得按摩装置30对腿部进行按摩;5秒后,控制模块控制第一驱动电机16关闭,同时控制第二驱动电机292启动,从而再次带动第一导套7向左移动,如此不用人手推动第一导套7移动,能够节省人力,使得人们对腿部按摩更加方便。当第一行程开关318与第一导轨6左部接触时,控制模块控制第二驱动电机292逆时针转动,从而能够带动圆形齿轮315顺时针转动,在齿条317配合下,能够使得按摩装置30向右移动,当接触开关28与接触块291接触时,按摩装置30停止向右移动并对腿部按摩5秒,5秒后第二驱动电机292再带动第一导套7和按摩装置30向右移动,当第二行程开关319与第一导轨6右部接触时,控制模块控制第二驱动电机292和第一驱动电机16关闭,随后人们即可按下电源总开关3,本设备断电,人们即可从趴姿板1上起来。
[0034] 人们趴在趴姿板1上并按下电源总开关3后,控制模块控制气泵324和电热丝325启动,气泵324能够将空气抽至中央气管322内,电热丝325能够对中央气管322内加热,从而能够提升中央气管322内的空气温度,中央气管322内被加热的空气从导气歧管323吹出,从而能够吹在人的身上,使得人们趴在趴姿板1上时更加舒适,不会受凉。当人们再次按下电源总开关3时,本设备断电,气泵324和电热丝325停止工作。
[0035] 以上所述,仅为本发明的具体实施方式,但本发明的保护范围并不局限于此,任何熟悉本技术领域的技术人员在本发明揭露的技术范围内,可轻易想到变化或替换,都应涵盖在本发明的保护范围之内。因此,本发明的保护范围应以所述权利要求的保护范围为准。
专利地区:陕西
专利申请日期:2020-06-20
专利公开日期:2022-10-28
专利公告号:CN111658464B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




