 产学研创新服务平台(全国)


一种烟灶联动系统中油烟机挡位防误跳方法发明专利
更新时间:2026-10-28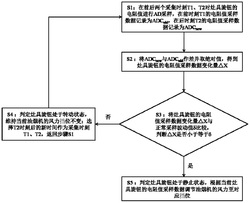 专利申请类型:发明专利;
地区:广东-佛山;
源自:佛山高价值专利检索信息库;
一种烟灶联动系统中油烟机挡位防误跳方法
本发明提供一种烟灶联动系统中油烟机挡位防误跳方法。在烟灶联动系统运行过程中,每隔一段时间,灶具控制器在前后两个采集时刻T1、T2对灶具旋钮的电阻值进行AD采样,电阻值采样数据记录为ADCold和ADCnew。灶具控制器将采样数据发送至油烟机控制器。油烟机控制器将ADCnew与ADCold作差并取绝对值,得到灶具旋钮的电阻值采样数据变化量△X。油烟机控制器将灶具旋钮的电阻值采样数据变化量△X与正常采样波动值δ比较,判定灶具旋钮的运动状态。油烟机控制器根据灶具旋钮的运动状态控制风力挡位。该方法解决烟灶联动过程中油烟机“误跳挡”的问题,使用户体验更佳。该方法还能够避免油烟机的风机因负载频繁变化带来机件损耗的问题,从而延长风机的使用寿命。
专利类型:发明专利
专利申请号:CN202011140441.3
专利申请(专利权)人:云米互联科技(广东)有限公司
权利人地址:广东省佛山市顺德区伦教街道办事处霞石村委会新熹四路北2号A座办公楼第一层北面1-7号
专利发明(设计)人:陈小平,邓冰,孙泰龙
主权利要求:一种烟灶联动系统中油烟机挡位防误跳方法
技术领域
[0001] 本发明涉及油烟机与灶具联动控制领域,特别是涉及一种烟灶联动系统中油烟机挡位防误跳方法。
背景技术
[0002] 油烟机在厨房电器中占据重要的位置。在烹饪过程中,油烟机通常和灶具配合使用,灶具负责加工食品,油烟机负责吸排油烟,从而保持厨房的空气清新和环境的整洁。为了防止用户在烹饪时忘记打开油烟机,也为了让油烟机风力调节更加智能化,一些油烟机采用“烟灶联动”方案,即用户在启动灶具时,油烟机亦同时自动开启;当转动灶具旋钮调节火力时,油烟机自动跟随调节吸排风力;当关闭灶具时,油烟机自动关机或进入延时关机状态,实现“风随火动”的效果。
[0003] 在结束烹饪时,如图1所示的一种旋钮式灶具,若灶具旋钮的指针位于“小火”位置,此时油烟机的风力处于低挡风。用户顺时针转动灶具旋钮的指针至“熄火”位置,此时油烟机应该直接关机或者进入延时关机状态。在上述操作过程中,灶具旋钮的指针要先经过“中火”位置和“大火”位置,最后才到达“熄火”位置。根据“风随火动”的“烟灶联动”控制方式,油烟机控制器会将这一关机过程误认为是一次正常的风力调节。因此,油烟机会经历低挡风、中挡风、高挡风后才能关闭风机。在关机时,用户并不需要额外调节油烟机风力,“风随火动”的控制方法容易导致出现油烟机“误跳挡”现象,且该现象在旋钮转动较慢时更容易出现。因此,针对现有技术不足,本发明提供一种烟灶联动系统中油烟机挡位防误跳方法,以克服现有技术不足甚为必要。
发明内容
[0004] 本发明的目的在于避免现有技术的不足之处而提供一种烟灶联动系统中油烟机挡位防误跳方法。该控制方法能够识别出灶具旋钮的运动状态,并根据灶具旋钮的运动状态发出对应的风力控制指令,解决烟灶联动过程中,由于灶具旋钮运动轨迹的局限产生的油烟机“误跳挡”的问题,具有判断逻辑简单,无需额外增加控制模块的特点。
[0005] 本发明的上述目的通过以下技术措施实现。
[0006] 本发明提供一种烟灶联动系统中油烟机挡位防误跳方法,通过如下步骤进行:
[0007] S1,在前后两个采集时刻T1、T2对灶具旋钮的电阻值进行AD采样,在前时刻T1的电阻值采样数据记录为ADCold,在后时刻T2的电阻值采样数据记录为ADCnew。
[0008] S2,将ADCnew与ADCold作差并取绝对值,得到灶具旋钮的电阻值采样数据变化量△X。
[0009] S3,将灶具旋钮的电阻值采样数据变化量△X与正常采样波动值δ比较,判断△X是否小于等于δ,如果是,进入S5;否则,进入S4。
[0010] S4,判定灶具旋钮处于转动状态,维持当前油烟机的风力挡位不变;选择T2时刻后的新时间作为采集时刻T1、T2,返回步骤S1。
[0011] S5,判定灶具旋钮处于静止状态,根据当前灶具旋钮的电阻值采样数据调节油烟机的风力至对应挡位。
[0012] 具体的,步骤S1中,灶具控制器在前后两个采集时刻T1、T2对灶具旋钮的电阻值进行AD采样,灶具控制器将采样数据发送至油烟机控制器。
[0013] 具体的,步骤S2中,油烟机控制器将ADCnew与ADCold作差并取绝对值。
[0014] 具体的,步骤S3中,油烟机控制器将灶具旋钮的电阻值采样数据变化量△X与正常采样波动值δ比较,并判断△X与δ的大小关系。
[0015] 具体的,步骤S3中,灶具旋钮的电阻值采样数据变化量△X的范围在0~100V。
[0016] 具体的,步骤S3中,正常采样波动值δ的范围在0~3V。
[0017] 具体的,步骤S4中,油烟机控制器判定灶具旋钮处于转动状态,油烟机控制器不发出调节油烟机风力挡位的指令,维持当前油烟机的风力挡位不变;油烟机控制器选择T2时刻后的新时间作为采集时刻T1、T2,返回步骤S1。
[0018] 具体的,步骤S5中,油烟机控制器判定灶具旋钮处于静止状态,油烟机控制器根据当前灶具旋钮的电阻值采样数据发出调节油烟机的风力至对应挡位的指令。
[0019] 具体的,步骤S1中,前后两个采集时刻T1、T2间隔为△T;△T的范围在0.5~2秒。
[0020] 优选的,所述灶具旋钮设置为滑动变阻器。
[0021] 本发明提供一种烟灶联动系统中油烟机挡位防误跳方法。在烟灶联动系统运行过程中,每隔一段时间,灶具控制器在前后两个采集时刻T1、T2对灶具旋钮的电阻值进行AD采样,电阻值采样数据分别记录为ADCold和ADCnew。灶具控制器将采样数据发送至油烟机控制器。油烟机控制器将ADCnew与ADCold作差并取绝对值,得到灶具旋钮的电阻值采样数据变化量△X。油烟机控制器将灶具旋钮的电阻值采样数据变化量△X与正常采样波动值δ比较,判定灶具旋钮的运动状态。油烟机控制器根据灶具旋钮的运动状态控制油烟机的风力挡位。
[0022] 当0≤△X≤δ时,油烟机控制器判定灶具旋钮处于静止状态,油烟机控制器根据当前灶具旋钮的电阻值采样数据发出对应挡位的风力控制指令。当△X>δ时,油烟机控制器判定灶具旋钮处于转动状态,油烟机控制器不发出改变挡位的风力控制指令,进入下一个判定循环。
[0023] 本发明针对现有烟灶联动方案中旋钮式灶具控制方式的局限性,根据烟灶联动设备的现成控制模块,设计出能够识别灶具旋钮运动状态的方法,从而解决烟灶联动过程中油烟机“误跳挡”的问题,使用户体验更佳。该方法还能避免油烟机的风机因负载频繁变化带来机件损耗的问题,从而延长风机的使用寿命。
附图说明
[0024] 利用附图对本发明作进一步的说明,但附图中的内容不构成对本发明的任何限制。
[0025] 图1是本发明的背景技术和实施例1中一种灶具旋钮的运动路径示例。
[0026] 图2是本发明的烟灶联动系统中油烟机挡位防误跳方法的实施流程图。
具体实施方式
[0027] 结合以下实施例对本发明作进一步说明。
[0028] 实施例1。
[0029] 如图1所示的一种旋钮式灶具,灶具旋钮的指针在“小火”位置,此时油烟机的风力处于低挡风。若此时用户进行熄火操作,需将灶具旋钮的指针从“小火”位置一直顺时针旋转至“熄火”位置,令油烟机关机或者进入延时关机状态。当灶具旋钮依次经过“中火”“大火”位置时,根据“风随火动”的烟灶联动方案,此时油烟机必先经过中挡风、高挡风的风力变化才能停止运行。在关机过程中,实际上油烟机风机的跳挡是不必要的,也不是用户的期望。同理,不局限于灶具的关机过程,在烹饪过程中,任何跨挡位火力调节的过程,如“小火”与“大火”的来回调节,都存在油烟机“误跳挡”的问题。因此,本发明提供一种烟灶联动系统中油烟机挡位防误跳方法,按以下步骤进行:
[0030] S1,灶具控制器在前后两个采集时刻T1、T2对灶具旋钮的电阻值进行AD采样,在前时刻T1的电阻值采样数据记录为ADCold,在后时刻T2的电阻值采样数据记录为ADCnew。灶具控制器将采样数据发送至油烟机控制器。需要说明的是,在旋钮式灶具领域,灶具旋钮通常设置为滑动变阻器。前后两个采集时刻T1、T2间隔为△T,考虑到人对灶具旋钮的操作习惯,△T的范围设置在0.5~2秒。
[0031] S2,油烟机控制器将ADCnew与ADCold作差并取绝对值,得到灶具旋钮的电阻值采样数据变化量△X。需要说明的是,灶具旋钮的滑动变阻器所选用的型号不同,其电阻值的变化范围不同,等效为电阻值采样数据的变化范围亦不相同。通常灶具旋钮的电阻值采样数据变化量△X的范围在0~100V。
[0032] S3,油烟机控制器将灶具旋钮的电阻值采样数据变化量△X与正常采样波动值δ比较,判断△X是否小于等于δ,如果是,进入S5;否则,进入S4。需要说明的是,灶具控制器的型号不同,正常采样波动值δ的范围亦有所不同。通常正常采样波动值δ的范围在0~3V。
[0033] S4,油烟机控制器判定灶具旋钮处于转动状态,油烟机控制器不发出调节油烟机风力挡位的指令,维持当前油烟机的风力挡位不变。油烟机控制器选择T2时刻后的新时间作为采集时刻T1、T2,返回步骤S1。此步骤有效避免了油烟机“误跳挡”的结果。
[0034] S5,油烟机控制器判定灶具旋钮处于静止状态,油烟机控制器根据当前灶具旋钮的电阻值采样数据发出调节油烟机的风力至对应挡位的指令。此步骤实现了烟灶联动系统“风随火动”的联动效果。
[0035] 油烟机控制器判定灶具旋钮的运动状态的依据是:
[0036] 灶具旋钮等效为滑动变阻器。理想的灶具旋钮静止状态,滑动变阻器的电阻值不变,电阻值采样数据ADCnew=ADCold,△X=∣ADCnew-ADCold∣=0。灶具旋钮转动时,滑动变阻器的电阻值不断变化,电阻值采样数据ADCnew≠ADCold,△X=∣ADCnew-ADCold∣>0。此时,初步判定灶具旋钮处于转动状态。但是,考虑到存在正常采样波动值δ,当0<△X≤δ时,油烟机控制器是无法判断电路中的ADC变化值是由灶具旋钮转动产生的,还是由正常采样波动产生的。因此,只有当△X>δ时,可以确认灶具旋钮处于转动状态。反之,当0≤△X≤δ时,可以认为灶具旋钮处于静止状态。本实施例的烟灶联动系统中油烟机挡位防误跳方法通过比较△X与δ之间的大小关系,即可判定灶具旋钮当前是处于静止状态,还是处于转动状态。
[0037] 进一步说明,灶具旋钮的转动状态可以归类为跨挡位调节操作和相邻挡位调节操作两种。如图1所示的一种旋钮式灶具,跨挡位调节操作是指“大火”至“小火”的来回调节,“熄火”至“中火(小火)”的来回操作等。跨挡位调节操作目的明确,用户通常会在一瞬间完成操作。在此过程中,灶具旋钮转动越快,滑动变阻器的滑片位移距离越大,电阻值变化越大,同时△X值的变化越大。跨挡位调节操作对应的是△X>δ的情况。由于跨挡位调节操作过程涉及多个火力挡位的变化,在烟灶联动系统中,结合现有技术的“风随火动”的方案,容易导致油烟机发生“误跳挡”。短时间内,风机的负载频繁变动,会对风机产生冲击电流,增加风机的功耗,导致风机机件发热,从而缩短风机的使用寿命。
[0038] 如图1所示的一种旋钮式灶具,相邻挡位调节操作是指“熄火”至“大火”,“大火”至“中火”,“中火”至“小火”等来回调节操作。在相同时间内,相比于跨挡位调节操作,相邻挡位调节操作的灶具旋钮调节距离短,因而滑动变阻器的电阻值变化量小,即△X值的变化量小。相邻挡位调节操作对应0<△X≤δ的情况。由于相邻挡位调节操作只涉及两个火力挡位的变化,用户的目的就是要将火力调节至相邻挡位,不会出现油烟机“误跳挡”的问题。油烟机控制器可以依据0<△X≤δ的判定条件,将不会发生“误跳挡”的相邻挡位调节操作与容易发生“误跳挡”的跨挡位调节操作区别开来。相邻挡位调节操作可以归入灶具旋钮静止状态中。
[0039] 本发明针对现有烟灶联动方案中旋钮式灶具控制方式的局限性,根据烟灶联动设备的现成控制模块,设计出能够识别灶具旋钮运动状态的方法,从而解决烟灶联动过程中油烟机“误跳挡”的问题,使用户体验更佳。该方法还能避免油烟机的风机因负载频繁变化带来机件损耗的问题,从而延长风机的使用寿命。
[0040] 实施例2。
[0041] 现有一个由型号为DA14580的灶具控制器和型号为CY8C4126的油烟机控制器构成的烟灶联动系统,应用如实施例1所述的一种烟灶联动系统中油烟机挡位防误跳方法进行工作。在温热牛奶的过程中,用户先将灶具火力调节到“大火”位置保持1分钟,快速提高牛奶温度。此时,油烟机风机启动,并以高挡风运行。在上述过程中,本发明的烟灶联动系统中油烟机挡位防误跳方法,按以下步骤进行:
[0042] S1,每隔1秒,灶具控制器在前后两个采集时刻T1、T2对灶具旋钮的电阻值进行AD采样,在前时刻T1的电阻值采样数据记录为ADCold=76V,在后时刻T2的电阻值采样数据记录为ADCnew=77V。灶具控制器将采样数据发送至油烟机控制器。
[0043] S2,油烟机控制器将ADCnew与ADCold作差并取绝对值,得到灶具旋钮的电阻值采样数据变化量△X=1V。
[0044] S3,油烟机控制器将灶具旋钮的电阻值采样数据变化量△X与正常采样波动值δ比较。该烟灶联动系统的正常采样波动值δ=2V。此时,油烟机控制器判定△X<δ,进入S5。
[0045] S5,油烟机控制器判定灶具旋钮处于静止状态,油烟机控制器根据当前灶具旋钮的电阻值采样数据发出调节油烟机的风力至对应挡位的指令。此时,灶具使用“大火”火力温热牛奶,当前电阻值采样数据对应风力为高挡风,油烟机以高挡风运行。
[0046] 在使用“大火”火力温热牛奶的1分钟内,灶具旋钮处于静止,油烟机以“高挡风”运行。本实施例中出现的电子元器件及烹饪场景只是众多应用中的一个例子,更多的电子元器件及应用场景在此不一一赘述。
[0047] 本实施例提供一种烟灶联动系统中油烟机挡位防误跳方法。在烟灶联动系统运行过程中,每隔一段时间,灶具控制器在前后两个采集时刻T1、T2对灶具旋钮的电阻值进行AD采样,电阻值采样数据分别记录为ADCold和ADCnew。灶具控制器将采样数据发送至油烟机控制器。油烟机控制器将ADCnew与ADCold作差并取绝对值,得到灶具旋钮的电阻值采样数据变化量△X。油烟机控制器将灶具旋钮的电阻值采样数据变化量△X与正常采样波动值δ比较,判定灶具旋钮的运动状态。油烟机控制器根据灶具旋钮的运动状态控制油烟机的风力挡位。
[0048] 当0≤△X≤δ时,油烟机控制器判定灶具旋钮处于静止状态,油烟机控制器根据当前灶具旋钮的电阻值采样数据发出对应挡位的风力控制指令。
[0049] 本发明针对现有烟灶联动方案中旋钮式灶具控制方式的局限性,根据烟灶联动设备的现成控制模块,设计出能够识别灶具旋钮运动状态的方法,从而解决烟灶联动过程中油烟机“误跳挡”的问题,使用户体验更佳。该方法还能避免油烟机的风机因负载频繁变化带来机件损耗的问题,从而延长风机的使用寿命。
[0050] 实施例3。
[0051] 现有一个由型号为DA14580的灶具控制器和型号为CY8C4126的油烟机控制器构成的烟灶联动系统,应用如实施例1所述的一种烟灶联动系统中油烟机挡位防误跳方法进行工作。延续实施例2的应用场景,从快速加热进入慢速加热牛奶的过程,用户将灶具火力调节到“小火”位置,继续温热牛奶,油烟机以低挡风运行。上述过程中,本发明的烟灶联动系统中油烟机挡位防误跳方法,按以下步骤进行:
[0052] S1,每隔1秒,灶具控制器在前后两个采集时刻T1、T2对灶具旋钮的电阻值进行AD采样,在前时刻T1的电阻值采样数据记录为ADCold=103V,在后时刻T2的电阻值采样数据记录为ADCnew=130V。灶具控制器将采样数据发送至油烟机控制器。
[0053] S2,油烟机控制器将ADCnew与ADCold作差并取绝对值,得到灶具旋钮的电阻值采样数据变化量△X=27V。
[0054] S3,油烟机控制器将灶具旋钮的电阻值采样数据变化量△X与正常采样波动值δ比较。该烟灶联动系统的正常采样波动值δ=2V。此时,油烟机控制器判定△X>δ,进入S4。
[0055] S4,油烟机控制器判定灶具旋钮处于转动状态,油烟机控制器不发出调节油烟机风力挡位的指令,维持当前油烟机的风力挡位不变,保持在高挡风运行。油烟机控制器选择T2时刻后的新时间作为采集时刻T1、T2,返回步骤S1,进入下一个判定循环。直至灶具旋钮停定,油烟机控制器判定灶具旋钮的指针位于“小火”位置静止,发出“小火”对应的油烟机风力控制指令,油烟机以低挡风运行。
[0056] 灶具从“大火”调节至“小火”的过程中,灶具旋钮指针经过“中火”位置,但油烟机并没有对应调节到中挡风,达到烟灶联动系统中油烟机挡位防误跳的效果。本实施例中出现的电子元器件及烹饪场景只是众多应用中的一个例子,更多的电子元器件及应用场景在此不一一赘述。
[0057] 本实施例提供一种烟灶联动系统中油烟机挡位防误跳方法。在烟灶联动系统运行过程中,每隔一段时间,灶具控制器在前后两个采集时刻T1、T2对灶具旋钮的电阻值进行AD采样,电阻值采样数据分别记录为ADCold和ADCnew。灶具控制器将采样数据发送至油烟机控制器。油烟机控制器将ADCnew与ADCold作差并取绝对值,得到灶具旋钮的电阻值采样数据变化量△X。油烟机控制器将灶具旋钮的电阻值采样数据变化量△X与正常采样波动值δ比较,判定灶具旋钮的运动状态。油烟机控制器根据灶具旋钮的运动状态控制油烟机的风力挡位。
[0058] 当△X>δ时,油烟机控制器判定灶具旋钮处于转动状态,油烟机控制器不发出改变挡位的风力控制指令,进入下一个判定循环。
[0059] 本发明针对现有烟灶联动方案中旋钮式灶具控制方式的局限性,根据烟灶联动设备的现成控制模块,设计出能够识别灶具旋钮运动状态的方法,从而解决烟灶联动过程中油烟机“误跳挡”的问题,使用户体验更佳。该方法还能避免油烟机的风机因负载频繁变化带来机件损耗的问题,从而延长风机的使用寿命。
[0060] 最后应当说明的是,以上实施例仅用以说明本发明的技术方案而非对本发明保护范围的限制,尽管参照较佳实施例对本发明作了详细说明,本领域的普通技术人员应当理解,可以对本发明的技术方案进行修改或者等同替换,而不脱离本发明技术方案的实质和范围。
专利地区:广东
专利申请日期:2020-10-22
专利公开日期:2023-01-03
专利公告号:CN112283772B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




