 产学研创新服务平台(全国)


一种多轴螺纹同步拧紧控制方法发明专利
更新时间:2026-10-25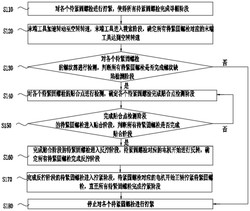 专利申请类型:发明专利;
地区:广东-东莞;
源自:东莞高价值专利检索信息库;
一种多轴螺纹同步拧紧控制方法
本发明公开了一种多轴螺纹同步拧紧控制方法,其包括对各个待紧固螺栓进行拧紧;末端工具加速转动至空转转速;对各个待紧固螺栓的螺纹部进行检测;对各个待紧固螺栓的贴合点进行检测;完成贴合点检测阶段的待紧固螺栓进入贴合阶段;完成贴合阶段的待紧固螺栓进入反拧阶段;完成反拧阶段的待紧固螺栓进入拧紧阶段;停止对各个待紧固螺栓进行拧紧。本发明通过在待紧固螺栓的拧紧过程中,同一时刻所有的拧紧轴都必须处于一个工作阶段,只有当所有的拧紧轴都满足该工作阶段的判定条件时,才会进行下一工作阶段操作,且当有任何一个拧紧轴在拧紧时出现问题时,所有拧紧轴都停止拧紧。
专利类型:发明专利
专利申请号:CN202110909485.6
专利申请(专利权)人:固高派动(东莞)智能科技有限公司
权利人地址:广东省东莞市松山湖高新技术产业开发区工业东路36号固高科技园研发B栋2楼
专利发明(设计)人:禹新路,杨江照,陈红狄,周敏
主权利要求:一种多轴螺纹同步拧紧控制方法
技术领域
[0001] 本发明涉及螺栓拧紧技术领域,尤其是涉及一种多轴螺纹同步拧紧控制方法。
背景技术
[0002] 在工业生产中,一个连接件经常需要多个螺栓进行紧固,螺栓无法同时拧紧会使螺栓预紧力降低,需要一种多轴螺纹同步拧紧装置来实现螺栓的同时拧紧。
[0003] 现有的多轴同步拧紧方式一般将各个螺栓分别依次进行拧紧,使得上述多轴同步拧紧方式在拧紧同步性上不够高,也不利于对连接件上多个螺栓的同步拧紧操作。
发明内容
[0004] 基于此,有必要针对现有技术的不足,提供一种多轴螺纹同步拧紧控制方法,通过阶段式同步的同步拧紧控制来实现将多个螺栓拧紧至指定扭矩,保证多轴螺纹同步拧紧的拧紧效果。
[0005] 一种多轴螺纹同步拧紧控制系统,其包括如下步骤:
[0006] 步骤S110、对各个待紧固螺栓进行拧紧,使得所有待紧固螺栓完成寻帽阶段;其中,完成寻帽阶段指代为末端工具与待紧固螺栓的螺栓头之间实现初步对接操作;
[0007] 步骤S120、末端工具加速转动至空转转速,末端工具进入搜索阶段,确定所有待紧固螺栓对应的末端工具达到空转转速;
[0008] 步骤S130、对各个待紧固螺栓的螺纹部进行检测,判断所有待紧固螺栓是否完成螺纹缺陷检测阶段,若是,则转入步骤S140;若否,则转入步骤S180;
[0009] 步骤S140、对各个待紧固螺栓的贴合点进行检测,确定各个待紧固螺栓完成贴合点检测阶段;
[0010] 步骤S150、完成贴合点检测阶段的待紧固螺栓进入贴合阶段,判断所有待紧固螺栓是否完成贴合阶段,若是,则转入步骤S160;若否,则转入步骤S140;
[0011] 步骤S160、完成贴合阶段的待紧固螺栓进入反拧阶段,待紧固螺栓对应的电机开始进行反转,确定所有待紧固螺栓完成反拧阶段;
[0012] 步骤S170、完成反拧阶段的待紧固螺栓进入拧紧阶段,待紧固螺栓对应的电机开始正转拧紧待紧固螺栓,直至所有待紧固螺栓完成拧紧阶段;
[0013] 步骤S180、停止对各个待紧固螺栓进行拧紧。
[0014] 在其中一个实施例中,所述步骤S180之后,还包括
[0015] 步骤S190、判断各个待紧固螺栓的同步拧紧是否合格。
[0016] 在其中一个实施例中,所述步骤S190、判断各个待紧固螺栓的同步拧紧是否合格的方法,具体操作过程为:
[0017] 当拧入角度的标准差≤设定数值,则判定各个待紧固螺栓的同步拧紧合格;当拧入角度的标准差>设定数值,则判定各个待紧固螺栓的同步拧紧不合格;其中,拧入角度α的标准差S的定义为
[0018]
[0019] i为索引脚标,αi为第i个待紧固螺栓的拧入角度, 为n个待紧固螺栓的拧入角度平均值。
[0020] 在其中一个实施例中,所述步骤S110、对各个待紧固螺栓进行拧紧,使得所有待紧固螺栓完成寻帽阶段的方法,具体操作过程为:
[0021] 对各个待紧固螺栓对应的末端工具进行耦合同步;
[0022] 末端工具以第一输出转速转动一圈,实现末端工具与待紧固螺栓的螺栓头初步结合及末端工具的同步转速控制;其中,末端工具设置在电动扳手末端,电动扳手通过电机驱动工作,设定待紧固螺栓的数量为n,末端工具及电机数量也为n,i为索引脚标,vi1为第i个末端工具的第一输出转速,
[0023] v*为末端工具的转速参考值,k取值范围为0.1~0.2,kv*为第一输出转速参考值,TLi1为第i个电机在寻帽阶段所受扰动扭矩, Gi为第i个电机的控制模型,Kvi为第i个电机的转速跟踪控制器,Cvi为第i个电机的转速耦合同步控制器。
[0024] 在其中一个实施例中,所述步骤S120、末端工具加速转动至空转转速,末端工具进入搜索阶段,确定所有待紧固螺栓对应的末端工具达到空转转速的方法,具体操作为:
[0025] 对各个待紧固螺栓对应的末端工具进行耦合同步;
[0026] 末端工具加速转动至空转转速,待紧固螺栓高速旋进;i为索引脚标,vi2为第i个末端工具的空转转速, 为第i个电机在搜索阶段所受扰动扭矩,
[0027] 在其中一个实施例中,所述步骤S130、对各个待紧固螺栓的螺纹部进行检测,判断所有待紧固螺栓是否完成螺纹缺陷检测阶段,若是,则转入步骤S140;若否,则转入步骤S180的方法,具体操作过程为:
[0028] 对各个待紧固螺栓对应的电机进行耦合同步;
[0029] 对各个待紧固螺栓对应的电机的第一输出扭矩进行检测,若所有待紧固螺栓对应的电机的第一输出扭矩不超过电机空转阶段设定扭矩,则判断所有待紧固螺栓的螺纹部不存在缺陷,转入步骤S140;若其中一个待紧固螺栓对应的电机的第一输出扭矩超过电机空转阶段设定扭矩,则判断该待紧固螺栓的螺纹部存在缺陷,转入步骤S180;i为索引脚标,Mi1为第i个电机的第一输出扭矩,*
M为电机的输出扭矩参考值,q1取值范围为0.1~0.2,q1M*为第一输出扭矩参考值,TLi3为第i个电机在螺纹缺陷检测阶段所受扰动扭矩, Kti为第i个电机的扭矩跟踪控制器,Cti为第i个电机的扭矩耦合同步控制器。
[0030] 在其中一个实施例中,所述步骤S140、对各个待紧固螺栓的贴合点进行检测,确定各个待紧固螺栓完成贴合点检测阶段,具体操作过程为:
[0031] 对各个待紧固螺栓对应的电机进行耦合同步;
[0032] 对各个待紧固螺栓对应的电机的第二输出扭矩进行检测,若其中一个待紧固螺栓对应的电机的第二输出扭矩不低于电机贴合点检测阶段设定扭矩,则判断该待紧固螺栓完成贴合点检测阶段;若其中一个待紧固螺栓对应的电机的第二输出扭矩低于电机贴合点检测阶段设定扭矩,则判断该待紧固螺栓未完成贴合点检测阶段;i为索引脚标,Mi2为第i个电*机的第二输出扭矩, M 为电
机的输出扭矩参考值,q2取值范围为0.4~0.5,q2M*为第二输出扭矩参考值,TLi4为第i个电机在贴合点检测阶段所受扰动扭矩, Kti为第i个电机的扭矩跟踪控制器,Cti为第i个电机的扭矩耦合同步控制器。
[0033] 在其中一个实施例中,所述步骤S150、完成贴合点检测阶段的待紧固螺栓进入贴合阶段,判断所有待紧固螺栓是否完成贴合阶段,若是,则转入步骤S160;若否,则转入步骤S140的方法,具体操作过程为:
[0034] 判断待紧固螺栓对应的电机转速是否为零,若是,则转入步骤S160;若否,则转入步骤S140,继续对转速不为零的电机对应的待紧固螺栓的贴合点进行检测。
[0035] 在其中一个实施例中,所述步骤S160、完成贴合阶段的待紧固螺栓进入反拧阶段,待紧固螺栓对应的电机开始进行反转,确定所有待紧固螺栓完成反拧阶段的方法,具体操作过程为:
[0036] 对各个待紧固螺栓对应的电机进行耦合同步;
[0037] 通过确定所有待紧固螺栓对应的电机的反转角度达到预设角度来确定所有待紧固螺 栓完 成反 拧阶 段 ,i 为 索引 脚标 ,θi为 第 i个电 机 的反 转 角度 ,*θ为电机的反转角度参考值,TLi5
为第i个电机在反拧阶段所受扰动扭矩, Kai为第i个电机的角度跟踪控制器,Cai为第i个电机的角度耦合同步控制器。
[0038] 在其中一个实施例中,所述步骤S170、完成反拧阶段的待紧固螺栓进入拧紧阶段,待紧固螺栓对应的电机开始正转拧紧待紧固螺栓,直至所有待紧固螺栓完成拧紧阶段的方法,具体操作过程为:
[0039] 对各个待紧固螺栓对应的电机进行耦合同步;
[0040] 通过确定所有待紧固螺栓对应的电机的第三输出扭矩达到预设扭矩来确定所有待紧固螺栓完成拧紧阶段;i为索引脚标,Mi3为第i个电机的第三输出扭矩,*M 为电机的输出扭矩参考值,
TLi6为第i个电机在拧紧阶段所受扰动扭矩, Kti为第i个电机的扭矩跟踪控制器,Cti为第i个电机的扭矩耦合同步控制器。
[0041] 综上所述,本发明一种多轴螺纹同步拧紧控制方法通过对各个待紧固螺栓对应的末端工具、电机进行耦合同步,利用耦合同步算法对待紧固螺栓拧紧过程中的转速、位置和扭矩进行同步,使末端工具、电机之间互相影响,协调运转;同时,在待紧固螺栓的拧紧过程中,同一时刻所有的拧紧轴都必须处于一个工作阶段,只有当所有的拧紧轴都满足该工作阶段的判定条件时,才会进行下一工作阶段操作,且当有任何一个拧紧轴在拧紧时出现问题时,所有拧紧轴都停止拧紧。
附图说明
[0042] 图1是本发明实施例提供的一种多轴螺纹同步拧紧控制方法的流程示意图;
[0043] 图2是本发明实施例提供的一种多轴螺纹同步拧紧控制方法的另一流程意图;
[0044] 图3是本发明实施例提供的一种转速跟踪控制器配合转速耦合同步控制器实现对各个末端工具的第一输出转速同步转速控制的控制示意图;
[0045] 图4是本发明实施例提供的一种转速跟踪控制器配合转速耦合同步控制器实现对各个末端工具的空转转速同步转速控制的控制示意图;
[0046] 图5是本发明实施例提供的一种扭矩跟踪控制器配合扭矩耦合同步控制器实现对各个末端工具的第一输出扭矩同步扭矩控制的控制示意图;
[0047] 图6是本发明实施例提供的一种扭矩跟踪控制器配合扭矩耦合同步控制器实现对各个末端工具的第二输出扭矩同步扭矩的控制示意图;
[0048] 图7是本发明实施例提供的一种角度跟踪控制器配合角度耦合同步控制器实现对各个末端工具的反转角度同步角度控制的控制示意图;
[0049] 图8是本发明实施例提供的一种扭矩跟踪控制器配合扭矩耦合同步控制器实现对各个末端工具的第三输出扭矩同步扭矩控制的控制示意图。
具体实施方式
[0050] 为能进一步了解本发明的特征、技术手段以及所达到的具体目的、功能,下面结合附图与具体实施方式对本发明作进一步详细描述。
[0051] 如图1和图2所示,本发明一种多轴螺纹同步拧紧控制方法,用于对多个待紧固螺栓构成的多轴系统进行拧紧操作,多轴系统中每个待紧固螺栓对应一个拧紧轴,所述多轴螺纹同步拧紧控制方法包括如下步骤:
[0052] 步骤S110、对各个待紧固螺栓进行拧紧,使得所有待紧固螺栓完成寻帽阶段,实现末端工具与待紧固螺栓的螺栓头的初步对接操作;其中,完成寻帽阶段指代为末端工具与待紧固螺栓的螺栓头之间实现初步对接操作,末端工具为批头或套筒结构。
[0053] 具体地,所述步骤S110、对各个待紧固螺栓进行拧紧,使得所有待紧固螺栓完成寻帽阶段的方法,具体操作过程为:
[0054] 对各个待紧固螺栓对应的末端工具进行耦合同步;
[0055] 末端工具以第一输出转速转动一圈,实现末端工具与待紧固螺栓的螺栓头初步结合及末端工具的同步转速控制;其中,末端工具设置在电动扳手末端,电动扳手通过电机驱动工作,设定待紧固螺栓的数量为n,末端工具及电机数量也为n,i为索引脚标,vi1为第i个末端工具的第一输出转速,即第一输出转速实际值,*
v为末端工具的转速参考值,可通过人工设定获取,k取值范围为0.1~0.2,kv*为第一输出转速参考值,TLi1为第i个电机在寻帽阶段所受扰动扭矩, 为平均转速,Gi为第i个电机的控制模型,Kvi为第i个电机的转速跟踪控制器,Cvi为第i个电机的转速耦合同步控制器;所述转速跟踪控制器可选用为PID控制器,各个电机利用各自独立的转速跟踪控制器组成闭环反馈控制系统,实现在抵御扰动扭矩的情况下完成第一输出转速vi1对第一输出转*
速参考值kv的跟踪效果;所述转速耦合同步控制器可选用为PID控制器,所述转速耦合同步控制器输出为第一输出转速vi1,各个电机的转速耦合同步控制器通过利用自身输出的第一输出转速vi1配合平均转速 获取各个末端工具转速的同步补偿控制量,从而实现对各个末端工具的同步转速控制,以保证各个电机输出的第一输出转速vi1尽可能与输入的第一输*
出转速参考值kv一致,如图3所示。
[0056] 具体地,电机的控制模型为控制理论中的标准模型。在电机工作在扭矩模式时,其控制模型为Gi=ktkiu,其中kt为电机扭矩系数,kiu为电压电流转换系数;当电机工作在速度模式时,其控制模型为 其中,J为转动惯量,s为拉普拉斯算子;当电机工作在角度模式时,其控制模型为
[0057] 进一步地,所述电机连接减速机,所述减速机连接扭矩传感器与末端工具构造,当电机转动时,通过上述传动结构带动末端工具也进行转动,末端工具旋转的角度可通过电机旋转角度与减速机的减速比获得,即θt=G*θm,
[0058] 其中,电机旋转角度由电机上的角度编码器获得,θt末端工具旋转角度,G为减速机减速比,θm为电机旋转角度。
[0059] 步骤S120、末端工具加速转动至空转转速,末端工具进入搜索阶段,确定所有待紧固螺栓对应的末端工具达到空转转速,实现末端工具与待紧固螺栓的螺栓头的最终对接操作及高速旋进操作。
[0060] 具体地,步骤S120、末端工具加速转动至空转转速,末端工具进入搜索阶段,确定所有待紧固螺栓对应的末端工具达到空转转速的方法,具体操作为:
[0061] 对各个待紧固螺栓对应的末端工具进行耦合同步;
[0062] 末端工具加速转动至空转转速,待紧固螺栓高速旋进;i为索引脚标,vi2为第i个末端工具的空转转速,即空转转速实际值,*
v为末端工具的转速参考值,可通过人工设定获取,TLi2为第i个电机在搜索阶段所受扰动扭矩, 为平均空转转速,Gi为第i个电机的控制模型,Kvi为第i个电机的转速跟踪控制器,Cvi为第i个电机的转速耦合同步控制器;所述转速跟踪控制器可选用为PID控制器,各个电机利用各自独立的转速跟踪控制器组成闭环反馈控制系统,实现在抵御扰动扭*
矩的情况下完成空转转速vi2对转速参考值v的跟踪效果;所述转速耦合同步控制器可选用为PID控制器,所述转速耦合同步控制器输出为空转转速vi2,各个电机的转速耦合同步控制器通过利用自身输出的空转转速vi2配合平均空转转速 获取各个末端工具转速的同步补偿控制量,从而实现对各个末端工具的同步转速控制,以保证各个电机输出的空转转速vi2*
尽可能与输入的转速参考值v一致,如图4所示。
[0063] 步骤S130、对各个待紧固螺栓的螺纹部进行检测,判断所有待紧固螺栓是否完成螺纹缺陷检测阶段,若是,则转入步骤S140;若否,则转入步骤S180。
[0064] 所述步骤S130、对各个待紧固螺栓的螺纹部进行检测,判断所有待紧固螺栓是否完成螺纹缺陷检测阶段,若是,则转入步骤S140;若否,则转入步骤S180的方法,具体操作过程为:
[0065] 对各个待紧固螺栓对应的电机进行耦合同步;
[0066] 对各个待紧固螺栓对应的电机的第一输出扭矩进行检测,若所有待紧固螺栓对应的电机的第一输出扭矩不超过电机空转阶段设定扭矩,则判断所有待紧固螺栓的螺纹部不存在缺陷,转入步骤S140;若其中一个待紧固螺栓对应的电机的第一输出扭矩超过电机空转阶段设定扭矩,则判断该待紧固螺栓的螺纹部存在缺陷,转入步骤S180;i为索引脚标,Mi1为第i个电机的第一输出扭矩,即第一输出扭矩实际值,*
M为电机的输出扭矩参考值,q1取值范围为0.1~0.2,q1M*为第一输出扭矩参考值,TLi3为第i个电机在螺纹缺陷检测阶段所受扰动扭矩, 为第一平均输出扭矩,Gi为第i个电机的控制模型,Kti为第i个电机的扭矩跟踪控制器,Cti为第i个电机的扭矩耦合同步控制器;所述扭矩跟踪控制器可选用为PID控制器,各个电机利用各自独立的扭矩跟踪控制器组成闭环反馈控制系统,实现在抵御扰动扭矩的情况下完成第一输出扭矩Mi1对第一输出扭*
矩参考值q1M的跟踪效果;所述扭矩耦合同步控制器可选用为PID控制器,所述扭矩耦合同步控制器输出为第一输出扭矩Mi1,各个电机的扭矩耦合同步控制器通过利用自身输出的第一输出扭矩Mi1配合第一平均输出扭矩 获取各个末端工具的输出扭矩的同步补偿控制量,从而实现对各个末端工具的同步输出扭矩控制,以保证各个电机输出的第一输出扭矩*
Mi1尽可能与输入的第一输出扭矩参考值q1M一致,如图5所示。
[0067] 步骤S140、对各个待紧固螺栓的贴合点进行检测,确定各个待紧固螺栓完成贴合点检测阶段;其中,待紧固螺栓的贴合点为待紧固螺栓的螺栓头与连接件表面刚碰到时的状态;
[0068] 所述步骤S140、对各个待紧固螺栓的贴合点进行检测,确定各个待紧固螺栓完成贴合点检测阶段,具体操作过程为:
[0069] 对各个待紧固螺栓对应的电机进行耦合同步;
[0070] 对各个待紧固螺栓对应的电机的第二输出扭矩进行检测,若其中一个待紧固螺栓对应的电机的第二输出扭矩不超过电机贴合点检测阶段设定扭矩,则判断该待紧固螺栓完成贴合点检测阶段;若其中一个待紧固螺栓对应的电机的第二输出扭矩超过电机贴合点检测阶段设定扭矩,则判断该待紧固螺栓未完成贴合点检测阶段;i为索引脚标,Mi2为第i个电机的第二输出扭矩,即第二输出扭矩实际值,*
M为电机的输出扭矩参考值,q2取值范围为0.4~0.5,q2M*为第二输出扭矩参考值,TLi4为第i个电机在贴合点检测阶段所受扰动扭矩, 为第二平均输出扭矩,Gi为第i个电机的控制模型,Kti为第i个电机的扭矩跟踪控制器,Cti为第i个电机的扭矩耦合同步控制器;所述扭矩跟踪控制器可选用为PID控制器,各个电机利用各自独立的扭矩跟踪控制器组成闭环反馈控制系统,实现在抵御扰动扭矩的情况下完成第二输出扭矩Mi2对输出扭矩参考*
值M的跟踪效果;所述扭矩耦合同步控制器可选用为PID控制器,所述扭矩耦合同步控制器输出为第二输出扭矩Mi2,各个电机的扭矩耦合同步控制器通过利用自身输出的第二输出扭矩Mi2配合第二平均输出扭矩 获取各个末端工具的输出扭矩的同步补偿控制量,从而实现对各个末端工具的同步输出扭矩控制,以保证各个电机输出的第二输出扭矩Mi2尽可能与*
输入的第二输出扭矩参考值q2M一致,如图6所示。
[0071] 步骤S150、完成贴合点检测阶段的待紧固螺栓进入贴合阶段,判断所有待紧固螺栓是否完成贴合阶段,若是,则转入步骤S160;若否,则转入步骤S140;具体地,对完成贴合点检测阶段的待紧固螺栓停止拧紧,此时,待紧固螺栓对应的电机停止工作并逐渐减速至零,待紧固螺栓仍会继续转动至一定的施工扭矩后停止转动,将这个过程视为对待紧固螺栓的一次拧紧操作;其中,当待紧固螺栓对应的电机转速为零后,电机控制模式由速度控制模式切换为位置控制模式。
[0072] 所述步骤S150、完成贴合点检测阶段的待紧固螺栓进入贴合阶段,判断所有待紧固螺栓是否完成贴合阶段,若是,则转入步骤S160;若否,则转入步骤S140的方法,具体操作过程为:
[0073] 判断待紧固螺栓对应的电机转速是否为零,若是,则转入步骤S160;若否,则转入步骤S140,继续对转速不为零的电机对应的待紧固螺栓的贴合点进行检测。
[0074] 步骤S160、完成贴合阶段的待紧固螺栓进入反拧阶段,待紧固螺栓对应的电机开始进行反转,确定所有待紧固螺栓完成反拧阶段;具体地,待紧固螺栓对应的电机开始进行反转,以将待紧固螺栓反拧一定角度,以卸去待紧固螺栓拧紧产生的应力。
[0075] 所述步骤S160、完成贴合阶段的待紧固螺栓进入反拧阶段,待紧固螺栓对应的电机开始进行反转,确定所有待紧固螺栓完成反拧阶段的方法,具体操作过程为:
[0076] 对各个待紧固螺栓对应的电机进行耦合同步;
[0077] 通过确定所有待紧固螺栓对应的电机的反转角度达到预设角度来确定所有待紧固螺栓完成反拧阶段;i为索引脚标,θi为第i个电机的反转角度,即反转角度实际值,*θ为电机的反转角度参考值,TLi5
为第i个电机在反拧阶段所受扰动扭矩, 为平均反转角度,Gi为第i个电机的控制模型,Kai为第i个电机的角度跟踪控制器,Cai为第i个电机的角度耦合同步控制器;所述角度跟踪控制器可选用为PID控制器,各个电机利用各自独立的角度跟踪控制器组成闭环*
反馈控制系统,实现在抵御扰动角度的情况下完成反转角度θi对反转角度参考值θ的跟踪效果;所述角度耦合同步控制器可选用为PID控制器,所述角度耦合同步控制器输出为反转角度θi,各个电机的角度耦合同步控制器通过利用自身输出的反转角度θi配合平均反转角度 获取各个末端工具的输出角度的同步补偿控制量,从而实现对各个末端工具的同步输*
出角度控制,以保证各个电机输出的反转角度θi尽可能与输入的反转角度参考值θ一致,如图7所示;当待紧固螺栓对应的电机的反转角度达到预设角度后,电机控制模式由位置控制模式切换到扭矩控制模式。
[0078] 步骤S170、完成反拧阶段的待紧固螺栓进入拧紧阶段,待紧固螺栓对应的电机开始正转拧紧待紧固螺栓,直至所有待紧固螺栓完成拧紧阶段。
[0079] 所述步骤S170、完成反拧阶段的待紧固螺栓进入拧紧阶段,待紧固螺栓对应的电机开始正转拧紧待紧固螺栓,直至所有待紧固螺栓完成拧紧阶段的方法,具体操作过程为:
[0080] 对各个待紧固螺栓对应的电机进行耦合同步;
[0081] 通过确定所有待紧固螺栓对应的电机的第三输出扭矩达到预设扭矩来确定所有待紧固螺栓完成拧紧阶段;i为索引脚标,Mi3为第i个电机的第三输出扭矩,即第三输出扭矩*实际值, M 为电机的输出扭矩
参考值,TLi6为第i个电机在拧紧阶段所受扰动扭矩, 为第三平均输出扭矩,Gi为第i个电机的控制模型,Kti为第i个电机的扭矩跟踪控制器,Cti为第i个电机的扭矩耦合控制器;所述扭矩跟踪控制器可选用为PID控制器,各个电机利用各自独立的扭矩跟踪控制器组成闭环反馈控制系统,实现在抵御扰动扭矩的情况下完成第三输出扭矩Mi3对输出扭矩*
参考值M的跟踪效果;所述扭矩耦合同步控制器可选用为PID控制器,所述扭矩耦合同步控制器输出为第三输出扭矩Mi3,各个电机的扭矩耦合同步控制器通过利用自身输出的第三输出扭矩Mi3配合第三平均输出扭矩 获取各个末端工具的输出扭矩的同步补偿控制量,从而实现对各个末端工具的同步输出扭矩控制,以保证各个电机输出的第三输出扭矩Mi3尽可*
能与输入的输出扭矩参考值M一致,如图8所示。
[0082] 步骤S180、停止对各个待紧固螺栓进行拧紧。
[0083] 在其他实施例中,所述步骤S180之后,还包括
[0084] 步骤S190、判断各个待紧固螺栓的同步拧紧是否合格。
[0085] 本发明多轴螺纹同步拧紧控制方法一般将待紧固螺栓拧紧至弹性变形阶段,在该弹性变形阶段,螺栓的预紧力F与拧紧扭矩T关系为
[0086] T=KFd;
[0087] 其中,d为螺栓公称直径,K为扭矩系数,与螺纹表面精度以及连接件表面加工精度有关,预紧力F与拧入角度α的关系为
[0088]
[0089] 其中,Cs为螺栓和连接件连接起来的系统刚度,P为螺纹螺距。
[0090] 在弹性变形阶段,螺栓的预紧力F与拧紧扭矩T和拧入角度α成正比,对于在同一被连接件上拧紧的一组螺栓,当拧到同一拧紧扭矩时,若各个螺栓的预紧力一致,则它们各自的拧入角度也应当相同。
[0091] 在多轴螺纹同步拧紧控制方法中,将多个螺栓同时拧紧到指定拧紧扭矩相对来说比较简单,但螺栓实际产生的预紧力却不一定相同,当拧紧扭矩相等时,预紧力的离散度和拧入角度的离散度相等,因此可用最终拧入角度的离散度来作为同步拧紧的合格判定标准,离散度可用拧入角度的标准差来衡量,具体的数值应当在工程中根据实际需求进行设置。
[0092] 具体地,所述步骤S190、判断各个待紧固螺栓的同步拧紧是否合格的方法,具体操作过程为:
[0093] 当拧入角度的标准差≤设定数值,则判定各个待紧固螺栓的同步拧紧合格;反之,当拧入角度的标准差>设定数值,则判定各个待紧固螺栓的同步拧紧不合格;其中,拧入角度α的标准差S的定义为
[0094]
[0095] i为索引脚标,αi为第i个待紧固螺栓的拧入角度, 为n个待紧固螺栓的拧入角度平均值,当标准差S越小,表示n个待紧固螺栓拧紧的同步性越高。
[0096] 本发明多轴螺纹同步拧紧控制方法通过对各个待紧固螺栓对应的末端工具、电机进行耦合同步,利用耦合同步算法对待紧固螺栓拧紧过程中的转速、位置和扭矩进行同步,使末端工具、电机之间互相影响,协调运转。
[0097] 具体地,耦合同步算法选择均值偏差耦合同步算法,均值偏差耦合可看作在多轴系统中存在一个虚拟的平均轴,平均轴的被控量是所有拧紧轴的被控量的平均值,多轴系统中所有拧紧轴都与这个平均轴耦合,当有一拧紧轴受到扰动时,所有拧紧轴的被控量都会耦合产生扰动补偿,降低平均轴扰动波动;另外,均值偏差耦合同样方便多轴系统进行轴数拓展,同步性能较强,且结构相对简单,运算量小。
[0098] 其中,被控量指代为电机转速、位置、输出扭矩等,具体地,平均轴的被控量可分别指代为平均转速、平均空转转速、第一平均输出扭矩、第二平均输出扭矩、平均反转角度、第三平均输出扭矩等;拧紧轴的被控量可分别指代为第一输出转速、空转转速、第一输出扭矩、第二输出扭矩、电机的反转角度、第三输出扭矩。
[0099] 同时,本发明多轴螺纹同步拧紧控制方法在同时拧紧多个待紧固螺栓的过程中,待紧固螺栓的工作阶段是同步的,即在待紧固螺栓的拧紧过程中,同一时刻所有的拧紧轴都必须处于一个工作阶段,只有当所有的拧紧轴都满足该工作阶段的判定条件时,才会进行下一工作阶段操作,且当有任何一个拧紧轴在拧紧时出现问题时,所有拧紧轴都停止拧紧。
[0100] 其中,待紧固螺栓的工作阶段包括:寻帽阶段、螺纹缺陷检测阶段、贴合点检测阶段、贴合阶段、反拧阶段和拧紧阶段。在待紧固螺栓拧紧的控制过程中,每一个工作阶段是否完成都有相应的判定条件,例如反拧阶段是否完成的判定条件是待紧固螺栓对应的电机是否反拧至预设角度并在该预设角度保持一定的等待延迟,当判定条件满足时,才会开始进入拧紧阶段;具体地,等待延迟Tw=N*Ts,N为采样数,Ts为采样周期。
[0101] 以上所述实施例仅表达了本发明的几种实施方式,其描述较为具体和详细,但并不能因此而理解为对本发明范围的限制。应当指出的是,对于本领域的普通技术人员来说,在不脱离本发明构思的前提下,还可以做出若干变形和改进,这些都属于本发明的保护范围。因此,本发明的保护范围应以所附权利要求为准。
专利地区:广东
专利申请日期:2021-08-09
专利公开日期:2022-05-17
专利公告号:CN113579713B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




