 产学研创新服务平台(全国)


一种自动充电设备及设备自动充电方法发明专利
更新时间:2026-10-01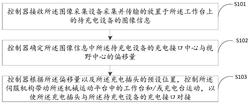 专利申请类型:发明专利;
源自:重庆高价值专利检索信息库;
一种自动充电设备及设备自动充电方法
本申请涉及一种自动充电设备及设备自动充电方法,属于自动控制领域。该设备包括机械运动平台、图像采集设备以及控制器。机械运动平台包括伺服机构、用于放置待充电设备的工作台和用于为待充电设备充电的充电台,充电台上设有充电插头;图像采集设备用于采集放置于工作台上的待充电设备的图像信息;控制器用于根据图像采集设备采集的图像信息,确定图像信息中待充电设备的充电接口中心与视野中心线的偏移量,并根据偏移量以及充电插头的预设位置,控制伺服机构带动机械运动平台中的工作台和/或充电台运动,以使充电插头与待充电设备的充电接口对接。该设备基于视觉技术,通过图像分析的方式来实现充电自动化,既节省人力,又使得充电时间可控。
专利类型:发明专利
专利申请号:CN202010840427.8
专利申请(专利权)人:创新奇智(重庆)科技有限公司
权利人地址:重庆市九龙坡区火炬大道69号重庆启迪科技园9号楼201室
专利发明(设计)人:张发恩
主权利要求:一种自动充电设备及设备自动充电方法
技术领域
[0001] 本申请属于自动控制技术领域,具体涉及一种自动充电设备及设备自动充电方法。
背景技术
[0002] 目前,移动设备(例如手机、平板)越来越普遍,而充电对移动设备来说是必不可少的一个环节,例如,设备制造厂商在完成设备制造后,需要人工给设备充电。这种方式的缺点是效率低,充完电后还需人工拔掉,操作繁琐,同时还容易出现过充或欠充问题,充电时间无法保证。
发明内容
[0003] 鉴于此,本申请的目的在于提供一种自动充电设备及设备自动充电方法,以改善现有设备制造厂商所采用的人工充电方式存在的效率低的问题。
[0004] 本申请的实施例是这样实现的:
[0005] 第一方面,本申请实施例提供了一种自动充电设备,包括:机械运动平台、图像采集设备、控制器;所述机械运动平台包括:伺服机构、用于放置待充电设备的工作台和用于为所述待充电设备充电的充电台,所述充电台上设有充电插头;图像采集设备,用于采集放置于所述工作台上的待充电设备的图像信息;控制器,用于根据所述图像采集设备采集的图像信息,确定所述图像信息中所述待充电设备的充电接口中心与视野中心线的偏移量,并根据所述偏移量以及所述充电插头的预设位置,控制所述伺服机构带动所述机械运动平台中的工作台和/或充电台运动,以使所述充电插头与所述待充电设备的充电接口对接。本申请实施中,通过对图像采集设备采集的图像信息进行分析,确定图像信息中待充电设备的充电接口中心与视野中心线的偏移量,并根据该偏移量以及充电插头的预设位置,控制伺服机构带动机械运动平台中的工作台和/或充电台运动,以使充电插头与待充电设备的充电接口对接,从而基于视觉技术实现充电自动化,既节省人力,又使得充电时间可控。
[0006] 结合第一方面实施例的一种可能的实施方式,所述充电插头包括多种不同类型的插头;所述控制器,还用于根据所述图像信息,确定所述图像信息中所述待充电设备的充电接口类型;以及根据所述偏移量与所述充电接口类型对应的充电插头的预设位置,控制所述伺服机构带动所述机械运动平台中的工作台和/或充电台运动,以使所述充电接口类型对应的充电插头与所述待充电设备的充电接口对接。本申请实施例中,当充电插头包括多种不同类型的插头时,在对图像智能分析时,还需要确定图像信息中待充电设备的充电接口类型,并基于偏移量及充电接口类型对应的充电插头的预设位置来控制伺服机构带动机械运动平台中的工作台和/或充电台运动,以使充电接口类型对应的充电插头与待充电设备的充电接口对接,从而实现对不同型号、不同接口类型的待充电设备的自动充电,丰富了方案的适用性。
[0007] 结合第一方面实施例的一种可能的实施方式,所述伺服机构包括:第一伺服机构和第二伺服机构;相应地,所述控制器,用于根据所述偏移量以及所述充电插头的预设位置,控制所述第一伺服机构带动所述工作台或充电台运动,待所述充电插头与所述待充电设备的充电接口对齐后,控制所述第二伺服机构带动所述充电台或工作台朝向所述充电接口方向运动,以使所述充电插头与所述待充电设备的充电接口对接,其中,所述第一伺服机构带动所述工作台或充电台运动的方向与所述第二伺服机构带动所述工作台或充电台运动的方向不同。本申请实施例中,采用第一伺服机构和第二伺服机构来带动工作台或充电台朝不同的方向运动,如控制第一伺服机构带动工作台运动(如从右往左运动),待充电插头与待充电设备的充电接口对齐后,控制第二伺服机构带动工作台朝向充电接口方向运动(如从前往后运动),以使充电插头与待充电设备的充电接口对接,使得在正常保证所需功能的前提下,可以简化机械运动平台的复杂度。
[0008] 结合第一方面实施例的一种可能的实施方式,所述自动充电设备还包括:与所述控制器连接的显示器,所述显示器用于显示所述控制器发送的参数信息。本申请实施例中,通过连接显示器来显示充电过程中的各种参数,以方便管理人员管理。
[0009] 结合第一方面实施例的一种可能的实施方式,所述自动充电设备还包括:AGV机器人,用于将所述待充电设备放置于所述工作台,或者从所述工作台取走所述待充电设备。本申请实施例中,通过AGV机器人将待充电设备放置于工作台,或者从工作台取走待充电设备,以进一步提高充电效率。
[0010] 第二方面,本申请实施例还提供了一种设备自动充电方法,应用于自动充电设备中的控制器,所述自动充电设备还包括:机械运动平台和图像采集设备,所述机械运动平台包括:伺服机构、用于放置待充电设备的工作台和用于为所述待充电设备充电的充电台,所述充电台上设有充电插头;所述方法包括:接收所述图像采集设备采集并传输的放置于所述工作台上的待充电设备的图像信息;确定所述图像信息中所述待充电设备的充电接口中心与视野中心的偏移量;根据所述偏移量以及所述充电插头的预设位置,控制所述伺服机构带动所述机械运动平台中的工作台和/或充电台运动,以使所述充电插头与所述待充电设备的充电接口对接。本申请实施例中,通过对图像采集设备采集的图像信息进行分析,确定图像信息中待充电设备的充电接口中心与视野中心线的偏移量,并根据该偏移量以及充电插头的预设位置,控制伺服机构带动机械运动平台中的工作台和/或充电台运动,以使充电插头与待充电设备的充电接口对接,从而基于视觉技术实现充电自动化,既节省人力,又使得充电时间可控。
[0011] 结合第二方面实施例的一种可能的实施方式,所述充电插头包括多种不同类型的插头,根据所述偏移量以及所述充电插头的预设位置,控制所述伺服机构带动所述机械运动平台中的工作台和/或充电台运动,包括:根据所述图像信息,确定所述图像信息中所述待充电设备的充电接口类型;根据所述偏移量与所述充电接口类型对应的充电插头的预设位置,控制所述伺服机构带动所述机械运动平台中的工作台和/或充电台运动,以使所述充电接口类型对应的充电插头与所述待充电设备的充电接口对接。
[0012] 结合第二方面实施例的一种可能的实施方式,在确定所述图像信息中所述待充电设备的充电接口中心与视野中心的偏移量之前,所述方法还包括:对所述图像信息进行预处理,所述预处理包括:对所述图像信息依次进行尺寸缩小或放大、归一化处理。本申请实施例中,在确定图像信息中待充电设备的充电接口中心与视野中心的偏移量之前,先对图像信息依次进行尺寸缩小或放大、归一化处理,以提高定位的精确度。
[0013] 结合第二方面实施例的一种可能的实施方式,在根据所述偏移量以及所述充电插头的预设位置,控制所述伺服机构带动所述机械运动平台中的工作台和/或充电台运动之后,所述方法还包括:再次根据所述图像采集设备采集的最新图像信息;确定所述最新图像信息中所述待充电设备的充电接口中心与所述视野中心的最新偏移量;根据所述最新偏移量,控制所述伺服机构带动所述机械运动平台中的工作台和/或充电台运动,以确保所述充电插头与所述待充电设备的充电接口对接。本申请实施例中,在通过图像分割技术定位充电接口中心位置时,分两步引导伺服机构移动待充电设备至合适位置,可实现对充电接口中心位置的精确定位。
[0014] 结合第二方面实施例的一种可能的实施方式,所述控制器还与AGV机器人连接;所述方法还包括:控制所述AGV机器人将所述待充电设备放置于所述工作台,或者从所述工作台取走所述待充电设备。
[0015] 本申请的其他特征和优点将在随后的说明书阐述,并且,部分地从说明书中变得显而易见,或者通过实施本申请实施例而了解。本申请的目的和其他优点可通过在所写的说明书以及附图中所特别指出的结构来实现和获得。
附图说明
[0016] 为了更清楚地说明本申请实施例或现有技术中的技术方案,下面将对实施例中所需要使用的附图作简单地介绍,显而易见地,下面描述中的附图仅仅是本申请的一些实施例,对于本领域普通技术人员来讲,在不付出创造性劳动的前提下,还可以根据这些附图获得其他的附图。通过附图所示,本申请的上述及其它目的、特征和优势将更加清晰。在全部附图中相同的附图标记指示相同的部分。并未刻意按实际尺寸等比例缩放绘制附图,重点在于示出本申请的主旨。
[0017] 图1示出了本申请实施例提供的一种自动充电设备的结构示意图。
[0018] 图2示出了本申请实施例提供的又一种自动充电设备的结构示意图。
[0019] 图3示出了本申请实施例提供的一种设备自动充电方法的流程示意图。
[0020] 图4示出了本申请实施例提供的又一种设备自动充电方法的流程示意图。
具体实施方式
[0021] 下面将结合本申请实施例中的附图,对本申请实施例中的技术方案进行描述。
[0022] 应注意到:相似的标号和字母在下面的附图中表示类似项,因此,一旦某一项在一个附图中被定义,则在随后的附图中不需要对其进行进一步定义和解释。同时,在本申请的描述中诸如“第一”、“第二”等之类的关系术语仅仅用来将一个实体或者操作与另一个实体或操作区分开来,而不一定要求或者暗示这些实体或操作之间存在任何这种实际的关系或者顺序。而且,术语“包括”、“包含”或者其任何其他变体意在涵盖非排他性的包含,从而使得包括一系列要素的过程、方法、物品或者设备不仅包括那些要素,而且还包括没有明确列出的其他要素,或者是还包括为这种过程、方法、物品或者设备所固有的要素。在没有更多限制的情况下,由语句“包括一个……”限定的要素,并不排除在包括所述要素的过程、方法、物品或者设备中还存在另外的相同要素。
[0023] 再者,本申请中术语“和/或”,仅仅是一种描述关联对象的关联关系,表示可以存在三种关系,例如,A和/或B,可以表示:单独存在A,同时存在A和B,单独存在B这三种情况。
[0024] 目前市面上的充电方式主要有:有线充电和无线充电两种,有线充电方式具有成本低、安全可靠、能量转化率高等优点,但是每次充电时,需要人为地对设备进行插拔,效率低。无线充电虽然不需要将设备的充电接口与充电线接口对接,但是也需要人工将设备放置在无线充电座上,且设备也需要支持无线充电功能,另外,还存在充电慢、能量损耗大等缺点。这种人工充电的方式导致充电效率不高,同时还容易出现过充或欠充问题,充电时间无法保证。
[0025] 鉴于此,本申请实施例提供了一种基于机器视觉的自动充电设备,以解决人工充电方式存在的缺陷。如图1所示,该自动充电设备包括:机械运动平台、图像采集设备、控制器。其中,机械运动平台包括:伺服机构、用于放置待充电设备(如手机、平板等)的工作台和用于为待充电设备充电的充电台,充电台上设有充电插头。该伺服机构在控制器的控制下,可以带动机械运动平台中的工作台和/或充电台运动,以使充电插头与待充电设备的充电接口对接,从而实现对设备自动充电。
[0026] 其中,图像采集设备固定在机械运动平台的固定架上,用于采集放置于工作台上的待充电设备的图像信息,并将采集的图像信息发送给控制器。其中,图像信息中包含设备的充电接口。图像采集设备可以是摄像头或照相机等具备图像采集功能的设备。
[0027] 控制器,用于根据图像采集设备采集的图像信息,确定该图像信息中待充电设备的充电接口中心与图像采集设备的视野中心的偏移量,并根据该偏移量以及所述充电插头的预设位置,控制伺服机构带动机械运动平台运动,以使充电台上的充电插头与待充电设备的充电接口对接,从而为设备充电。待充电时间达到预设时间(如30分钟,其时间可以根据待充电设备的不同而有针对性的设置)后,或者,控制器根据图像采集设备采集的图像信息中的电量进度条确定设备充电量达到预设阈值(如70%)时,控制伺服机构带动机械运动平台运动,以将充电台上的充电插头从待充电设备的充电接口中拔出,从而完成充电,以避免过充。此外,控制器,还可以用于控制图像采集设备的拍照时间,以及修改图像采集设备的参数,如设置相机曝光、增益、帧率等参数。
[0028] 其中,控制器在根据图像采集设备采集的图像信息,确定该图像信息中待充电设备的充电接口中心与视野中心(为图像采集设备的视野中心)的偏移量之前,还可以对接收到的图像信息进行预处理,包括但不限于尺寸缩放、归一化等处理。例如,将图像采集设备采集BGR格式的图像信息先按照预设标准尺寸进行放大或缩小,然后再对缩放后的图像信息进行归一化处理。例如,假设预设标准尺寸为416*416像素,以缩小为例,将图像按照长边进行等比例Resize(调整)到416*416,短边pad(填充)补齐,然后再进行归一化处理,例如,将缩小后的图像中的每个像素减去均值,例如(128,128,128),最后再乘以scale(级别系数),例如0.017,从而完成归一化。其中,需要说明的是,在进行归一化处理时,每个像素减去的B、G、R对应的均值可以不相同。
[0029] 其中,RGB格式(Red、Green、Blue,红、绿、蓝三色色彩模式)是工业界的一种颜色标准,是通过对红(R)、绿(G)、蓝(B)三个颜色通道的变化以及它们相互之间的叠加来得到不同的颜色,RGB即代表红、绿、蓝三个通道的颜色。
[0030] 其中,控制器在根据图像采集设备采集的图像信息,确定该图像信息中待充电设备的充电接口中心与视野中心的偏移量时,可以是基于事先训练好的神经网络模型来定位图像信息中待充电设备的充电接口中心的位置,然后计算充电接口中心与视野中心的偏移量。
[0031] 由于充电接口,如Type‑c接口,Micro‑USB接口,lightning接口等对定位精度要求较高,为了实现精确定位,可以采用多次定位的方式来实现接口的定位。首先是在将待充电设备放置于工作台上时,控制器根据图像采集设备采集的图像信息,确定该图像信息中待充电设备的充电接口中心与视野中心的偏移量,然后根据偏移量以及充电插头的预设位置,控制伺服机构带动机械运动平台中的工作台和/或充电台运动,在这之后,控制器再次根据图像采集设备采集的最新图像信息,确定最新图像信息中待充电设备的充电接口中心与视野中心的最新偏移量,然后根据最新偏移量,控制伺服机构带动机械运动平台中的工作台和/或充电台运动,以实现微调,从而实现精确定位,以确保充电插头与待充电设备的充电接口能成功对接。通过图像分割技术定位充电接口中心位置,分两步引导伺服机构移动待充电设备至合适位置,可实现对充电接口中心位置的精确定位。
[0032] 鉴于不同类型的手机对应的充电接口不同,为了适用不同类型的手机充电,可以设置多种不同类型的充电插头,此时,控制器,还用于根据图像信息,确定图像信息中待充电设备的充电接口类型,以及根据偏移量与该充电接口类型对应的充电插头的预设位置,控制伺服机构带动机械运动平台中的工作台和/或充电台运动,以使所述充电接口类型对应的充电插头与所述待充电设备的充电接口对接。其中,在该种实施方式下,充电台上间隔设置有多个不同类型的充电插头,每个充电插头对应有一个距离坐标(自身所在位置到放置待充电设备的初始位置的距离),以便于根据该距离坐标移动工作台和/或充电。
[0033] 其中,控制器在根据图像信息,确定图像信息中待充电设备的充电接口类型时,可以是基于事先训练好的神经网络模型来定位图像信息中待充电设备的充电接口类型。其中,不同设备(如手机)不同型号的充电接口,存在颜色、弧度及尺寸等差异,通过小样本迁移学习,便可自动识别充电接口类型。训练神经网络模型的原理已经为本领域技术人员所熟知,在此不再介绍。
[0034] 其中,为了便于将待充电设备放置于工作台,或者从工作台取走待充电设备,如图2所示,该自动充电设备还包括:AGV(AutomatedGuidedVehicle)机器人。一种实施方式下,该AGV机器人与控制器联动,用于根据控制器发送的指令将待充电设备放置于工作台,或者从工作台取走待充电设备。又一种实施方式下,该AGV机器人可以不与控制器联动,自己便可以将待充电设备放置于工作台,或者从工作台取走待充电设备。在该种实施方式下,该AGV机器人包括:相机、处理器及机械臂。相机用于对工作台进行拍照并传输给处理器,处理器根据相机拍的图像,确定该工作台上没有待充电设备时,则根据相机的图像定位充电台位置,控制机械臂将待充电设备放置于工作台,若确定该工作台上放置有待充电设备,若根据相机的图像信息中的电量进度条确定设备充电量达到预设阈值(如70%)时,则控制机械臂从工作台取走待充电设备。
[0035] 为了便于显示各种参数信息,以便于工作人员实时了解详情,该自动充电设备还可以包括:与控制器连接的显示器,该显示器用于显示控制器发送的参数信息,如充电的电量、充电时间、图像等。
[0036] 其中,该机械运动平台中的工作台和/或充电台可以在控制器的控制下做xy二维运动,也即机械运动平台中的工作台和/或充电台可在水平面上左右及前后运动。其中,可以是充电台保持静止不动,伺服机构带动工作台做xy二维运动,也可以是工作台保持静止不动,伺服机构带动充电台做xy二维运动,当然也可以是充电台和工作台均运动,如工作台在水平面上左右运动,充电台在水平面上前后运动,也可以是反过来,充电台在水平面上左右运动,工作台在水平面上前后运动。在该种实施方式下,伺服机构包括:第一伺服机构和第二伺服机构。控制器,用于根据偏移量以充电插头的预设位置,控制第一伺服机构带动工作台或充电台运动,待所述充电插头与充电设备的充电接口对齐后,控制第二伺服机构带动充电台或工作台朝向充电接口方向运动,以使充电插头与待充电设备的充电接口对接。例如,控制器,用于根据偏移量以及充电插头的预设位置,控制第一伺服机构带动工作台运动(如从右往左运动),待充电插头与待充电设备的充电接口对齐后,控制第二伺服机构带动工作台朝向充电接口方向运动(如从前往后运动),以使充电插头与待充电设备的充电接口对接。其中,第一伺服机构带动工作台或充电台运动的方向与第二伺服机构带动所述工作台或充电台运动的方向不同。
[0037] 需要说明的是,该工作台和/或充电台可以在控制器的控制下做xyz三维运动,也即在原来二维运动的基础上,还可以上下运动,该种实施方式下,该伺服机构还包括:带动平台上下运动的第三伺服机构。其中,伺服机构包括电机。
[0038] 此外,该自动充电设备还包括:存储模块及供电模块,其中供电模块用于为控制器、显示器、图像采集设备等器件供电。存储模块用于存储数据,如存储采集的图像信息等。
[0039] 其中,上述的控制器可能是一种集成电路芯片,具有信号的处理能力。上述的控制器可以是通用处理器,包括中央处理器(CentralProcessingUnit,CPU)、网络处理器(NetworkProcessor,NP)等;还可以是数字信号处理器(DigitalSignalProcessor,DSP)、专用集成电路(ApplicationSpecificIntegratedCircuit,ASIC)、现场可编程门阵列(FieldProgrammableGateArray,FPGA)或者其他可编程逻辑器件、分立门或者晶体管逻辑器件、分立硬件组件。可以实现或者执行本申请实施例中的公开的各方法、步骤及逻辑框图。通用处理器可以是微处理器或者该控制器也可以是任何常规的处理器等。
[0040] 本申请实施例还提供了一种应用于上述自动充电设备中的控制器的设备自动充电方法,如图3所示,下面将结合图3,对本申请实施例提供的设备自动充电方法进行说明。
[0041] 步骤S101:控制器接收所述图像采集设备采集并传输的放置于所述工作台上的待充电设备的图像信息。
[0042] 步骤S102:控制器确定所述图像信息中所述待充电设备的充电接口中心与视野中心的偏移量。
[0043] 步骤S103:控制器根据所述偏移量以及所述充电插头的预设位置,控制所述伺服机构带动所述机械运动平台中的工作台和/或充电台运动,以使所述充电插头与所述待充电设备的充电接口对接。
[0044] 当所述充电插头包括多种不同类型的插头时,步骤S103的过程可以是:根据所述图像信息,确定所述图像信息中所述待充电设备的充电接口类型,根据所述偏移量与所述充电接口类型对应的充电插头的预设位置,控制所述伺服机构带动所述机械运动平台中的工作台和/或充电台运动,以使所述充电接口类型对应的充电插头与所述待充电设备的充电接口对接。
[0045] 作为一种实施方式,控制器在确定所述图像信息中所述待充电设备的充电接口中心与视野中心的偏移量之前,先对所述图像信息进行预处理,所述预处理包括:对所述图像信息依次进行尺寸缩小或放大、归一化处理。此外,预处理还可以是去模糊处理。
[0046] 为了事先精确定位,可以采用两次定位的方式来实现对充电接口的定位,也即步骤S103之后,该方法还包括:再次根据所述图像采集设备采集的最新图像信息;确定所述最新图像信息中所述待充电设备的充电接口中心与所述视野中心的最新偏移量;根据所述最新偏移量,控制所述伺服机构带动所述机械运动平台中的工作台和/或充电台运动,以确保所述充电插头与所述待充电设备的充电接口对接。其流程示意图如图4所示。
[0047] 为了便于所述待充电设备放置于所述工作台,或者从所述工作台取走所述待充电设备。该控制器还与AGV机器人连接,相应地,该方法还包括:控制器控制所述AGV机器人将所述待充电设备放置于所述工作台,或者从所述工作台取走所述待充电设备。
[0048] 本申请实施例所提供的设备自动充电方法,其实现原理及产生的技术效果和前述装置实施例相同,为简要描述,方法实施例部分未提及之处,可参考前述装置实施例中相应内容。
[0049] 需要说明的是,本说明书中的各个实施例均采用递进的方式描述,每个实施例重点说明的都是与其他实施例的不同之处,各个实施例之间相同相似的部分互相参见即可。
[0050] 以上所述,仅为本申请的具体实施方式,但本申请的保护范围并不局限于此,任何熟悉本技术领域的技术人员在本申请揭露的技术范围内,可轻易想到变化或替换,都应涵盖在本申请的保护范围之内。因此,本申请的保护范围应所述以权利要求的保护范围为准。
专利地区:重庆
专利申请日期:2020-08-19
专利公开日期:2022-06-07
专利公告号:CN111987768B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




