 产学研创新服务平台(全国)


扫地机器人的沿边清扫方法发明专利
更新时间:2026-11-01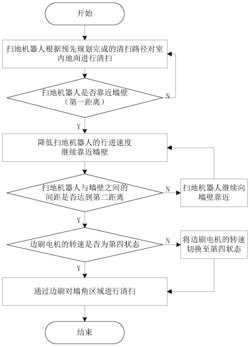 专利申请类型:发明专利;
源自:北京高价值专利检索信息库;
扫地机器人的沿边清扫方法
本发明涉及一种扫地机器人的沿边清扫方法,属于扫地机器人技术领域,解决了现有扫地机器人墙角清扫方法的清扫效果差的问题。沿边清扫方法的步骤包括:使扫地机器人靠近墙壁,检测扫地机器人的侧壁与墙壁之间的实时距离;若实时距离小于第一距离,将扫地机器人的行走轮电机从第一状态切换至第二状态,并进一步使扫地机器人靠近墙壁,同时检测扫地机器人的侧壁与墙壁之间的实时距离;若实时距离不大于第二距离,将扫地机器人的边刷电机从第三状态切换至第四状态,直至完成墙角的清扫。本发明通过减小扫地机器人与墙壁之间的安全间距、降低扫地机器人的行进速度、增加边刷的转速,从而提高扫地机器人对墙角区域的清扫效果。
专利类型:发明专利
专利申请号:CN202010345156.9
专利申请(专利权)人:小狗电器互联网科技(北京)股份有限公司
权利人地址:北京市朝阳区光华路甲8号院1号楼6层7-605
专利发明(设计)人:檀冲,邵琦峰
主权利要求:扫地机器人的沿边清扫方法
技术领域
[0001] 本发明涉及扫地机器人技术领域,尤其涉及一种扫地机器人的沿边清扫方法。
背景技术
[0002] 目前,扫地机器人在进行沿边清扫时,为了避免扫地机器人与墙壁等阻碍物发生碰撞,二者之间会预留有较大的距离,其距离一般大于边刷外延部的一半长度以上,距离通常是与外延部的长度相同,以通过边刷对地面边沿区域进行清扫。
[0003] 然而,此种清扫方式虽然能够避免扫地机器人的侧壁与墙壁等阻碍物发生碰撞,但是,由于边刷的刷毛较软,无法一次性完成对地面边沿区域中体积较大灰尘颗粒物的清扫,从而降低了清扫效果。
发明内容
[0004] 鉴于上述的分析,本发明旨在提供一种扫地机器人的沿边清扫方法,用以解决现有扫地机器人墙角清扫方法的清扫效果差的问题。
[0005] 本发明的目的主要是通过以下技术方案实现的:
[0006] 本发明技术方案中,一种扫地机器人的沿边清扫方法,沿边清扫方法的步骤包括:
[0007] S1、使扫地机器人靠近墙壁,检测扫地机器人的侧壁与墙壁之间的实时距离;
[0008] S2、若实时距离小于第一距离,将扫地机器人的行走轮电机从第一状态切换至第二状态,并进一步使扫地机器人靠近墙壁,同时检测扫地机器人的侧壁与墙壁之间的实时距离;
[0009] S3、若实时距离不大于第二距离,将扫地机器人的边刷电机从第三状态切换至第四状态,直至完成墙角的清扫。
[0010] 本发明技术方案中,步骤S1中,扫地机器人在根据预先规划完成的清扫路径对室内地面进行清扫,扫地机器人通过测距部件检测扫地机器人的侧壁与墙壁之间的距离。
[0011] 本发明技术方案中,步骤S2中,不断地将检测扫地机器人的侧壁与墙壁之间的实时距离与第一距离进行比较,直至实时距离小于第一距离,将扫地机器人的行走轮电机从第一状态切换至第二状态,并进一步使扫地机器人靠近墙壁;在此过程中,通过测距部件不断地检测扫地机器人的侧壁与墙壁之间的实时距离。
[0012] 本发明技术方案中,扫地机器人的行走轮电机处于第一状态时的功率高于扫地机器人的行走轮电机处于第二状态时的功率。
[0013] 本发明技术方案中,第一距离不小于扫地机器人的边刷边缘从扫地机器人侧壁伸出的最大距离。
[0014] 本发明技术方案中,步骤S3中,在扫地机器人的行走轮电机从第一状态切换至第二状态后,不断地检测扫地机器人的侧壁与墙壁之间的实时距离,直至实时距离不大于第二距离,保持扫地机器人的行走轮电机处于第二状态,将扫地机器人的边刷电机从第三状态切换至第四状态,保持扫地机器人侧壁与墙壁之间的距离不变,直至完成墙角的清扫。
[0015] 本发明技术方案中,扫地机器人的边刷电机处于第三状态时的功率低于扫地机器人的边刷电机处于第四状态时的功率。
[0016] 本发明技术方案中,第二距离为扫地机器人的边刷边缘从扫地机器人侧壁伸出的最大距离的1/2~1/3。
[0017] 本发明技术方案中,扫地机器人的测距部件采用红外线测距来检测扫地机器人的侧壁与墙壁之间的实时距离。
[0018] 本发明技术方案中,扫地机器人的边刷刷毛为弹性刷毛。
[0019] 本发明技术方案至少能够实现以下效果之一:
[0020] 1、本发明通过行走轮电机的提前减速,防止扫地机器人与墙壁发生碰撞;
[0021] 2、本发明通过扫地机器人与墙壁保持第二距离,使边刷的刷毛处于弯曲状态,从而增加清扫的力度,使得墙角区域中体积较大的灰尘颗粒离开墙角区域,并在边刷引导下将灰尘颗粒导向至扫地机器人底部的吸尘口位置,进一步提高对沿墙区域的清扫效果;
[0022] 3、本发明在对墙角进行清扫时,提高了边刷电机的功率,增加边刷的转速,从而进一步提高扫地机器人对墙角区域的清扫效果。
[0023] 本发明中,上述各技术方案之间还可以相互组合,以实现更多的优选组合方案。本发明的其他特征和优点将在随后的说明书中阐述,并且,部分优点可从说明书中变得显而易见,或者通过实施本发明而了解。本发明的目的和其他优点可通过说明书以及附图中所特别指出的内容中来实现和获得。
附图说明
[0024] 附图仅用于示出具体实施例的目的,而并不认为是对本发明的限制,在整个附图中,相同的参考符号表示相同的部件。
[0025] 图1为本发明实施例的流程图;
[0026] 图2为本发明实施例的步骤S2中扫地机器人与墙壁的相对位置示意图;
[0027] 图3为本发明实施例的步骤S3中扫地机器人与墙壁的相对位置示意图;
[0028] 附图标记:
[0029] 1‑边刷;2‑墙壁;3‑扫地机器人。
具体实施方式
[0030] 下面结合附图来具体描述本发明的优选实施例,其中,附图构成本发明一部分,并与本发明的实施例一起用于阐释本发明的原理,并非用于限定本发明的范围。
[0031] 在本发明实施例的描述中,需要说明的是,除非另有明确的规定和限定,术语“相连”应做广义理解,例如,可以是固定连接,也可以是可拆卸连接,或一体地连接可以是机械连接,也可以是电连接可以是直接相连,也可以通过中间媒介间接相连。对于本领域的普通技术人员而言,可以根据具体情况理解上述术语在本发明中的具体含义。
[0032] 全文中描述使用的术语“顶部”、“底部”、“在……上方”、“下”和“在……上”是相对于装置的部件的相对位置,例如装置内部的顶部和底部衬底的相对位置。可以理解的是装置是多功能的,与它们在空间中的方位无关。
[0033] 现有的扫地机器人3在对墙角进行清扫时,为了防止扫地机器人3与墙壁2发生碰撞,通常会预留较大的距离,通常大于边刷1外延部长度的1/2,即扫地机器人3的边刷1边缘从扫地机器人3侧壁伸出的最大距离的1/2,但是为了边刷1能够实现清扫功能,通常采用质软的弹性毛刷,因此存在两个明显的缺点,一来扫地机器人3与墙壁2之间的距离较大,导致边刷1能够有效覆盖和清扫的墙角范围较小,二来质软的刷毛难以清理容易在墙角堆积的大颗粒或大量的灰尘,所以现有的扫地机器人3在清理墙角时的清扫效果较差。
[0034] 发明实施例提供了一种扫地机器人的沿边清扫方法,在靠近墙壁2时降速移动,不但能够有效地避免扫地机器人3与墙壁2发生碰撞,还更方便扫地机器人3自动控制其与墙壁2之间的距离,因此,扫地机器人3可以更加靠近墙壁2,增加了扫地机器人3对墙角的覆盖范围,此外由于扫地机器人3更加靠近墙壁2,还能迫使刷毛发生弯曲从而通过弯曲产生的作用力来提高对墙角堆积的灰尘异物的清理效果。
[0035] 具体的,如图1所示,本发明实施例中,一种扫地机器人的沿边清扫方法,沿边清扫方法的步骤包括:
[0036] S1、使扫地机器人3靠近墙壁2,检测扫地机器人3的侧壁与墙壁2之间的实时距离;
[0037] 扫地机器人3在根据“弓字形”或“井字形”的预先规划完成的清扫路径对室内地面进行清扫,扫地机器人3通过测距部件检测扫地机器人3的侧壁与墙壁2之间的距离。在靠近墙壁2的过程中,由于其他远离墙壁2的区域已经完成了清扫,因此此时扫地机器人3的行走轮电机处于第一状态,扫地机器人3的边刷电机处于第三状态。
[0038] 需要说明的是,扫地机器人3在工作时,具备如下功能:
[0039] 扫地机器人3的行走轮电机至少具备第一状态和第二状态,扫地机器人3的行走轮电机处于第一状态时的功率高于扫地机器人3的行走轮电机处于第二状态时的功率,即,扫地机器人3的行走轮电机处于第一状态时,行走轮电机的功率较高,扫地机器人3以较高的速度移动,扫地机器人3的行走轮电机处于第二状态时,行走轮电机的功率较低,扫地机器人3以较低的速度移动。
[0040] 扫地机器人3的边刷电机至少具备第三状态和第四状态,扫地机器人3的边刷电机处于第三状态时的功率低于扫地机器人3的边刷电机处于第四状态时的功率,即,扫地机器人3的边刷电机处于第三状态时,边刷电机的功率较低,边刷1以较低的转速进行清理,扫地机器人3的边刷电机处于第四状态时,边刷电机的功率较高,边刷1以较高的转速进行清理。在某些需求下,边刷电机处于第三状态时,电刷电机可以停止工作。
[0041] 步骤S1的目的在于使扫地机器人3迅速靠近墙壁2,所以以相对较高的速度向墙壁2移动,此时无需清扫,因此,扫地机器人3的行走轮电机处于第一状态,扫地机器人3的边刷电机处于第三状态。如果在靠近墙壁2前扫地机器人3刚刚以较低的移动速度完成清理,也可以较低的速度靠近墙壁2,即,扫地机器人3的行走轮电机处于第二状态。
[0042] S2、若实时距离小于第一距离,将扫地机器人3的行走轮电机从第一状态切换至第二状态,并进一步使扫地机器人3靠近墙壁2,同时检测扫地机器人3的侧壁与墙壁2之间的实时距离;
[0043] 如图2所示,不断地将检测扫地机器人3的侧壁与墙壁2之间的实时距离与第一距离进行比较,直至实时距离小于第一距离,扫地机器人3的处理器检测行走轮电机当前的转速,若扫地机器人3的行走轮电机处于第一状态,将扫地机器人3的行走轮电机从第一状态切换至第二状态,并进一步使扫地机器人3靠近墙壁2;在此过程中,通过测距部件不断地检测扫地机器人3的侧壁与墙壁2之间的实时距离。
[0044] 一旦实时距离小于第一距离,表明扫地机器人3已经足够靠近墙壁2,需要降低速度,再进一步缓慢靠近墙壁2,因此扫地机器人3的行走轮电机从第一状态切换至第二状态,此时无需清扫,扫地机器人3的边刷电机处于第三状态。
[0045] S3、若实时距离不大于第二距离,将扫地机器人3的边刷电机从第三状态切换至第四状态,直至完成墙角的清扫;
[0046] 如图3所示,在扫地机器人3的行走轮电机从第一状态切换至第二状态后,不断地检测扫地机器人3的侧壁与墙壁2之间的实时距离,直至实时距离不大于第二距离,保持扫地机器人3的行走轮电机处于第二状态,将扫地机器人3的边刷电机从第三状态切换至第四状态,保持扫地机器人3侧壁与墙壁2之间的距离不变,直至完成墙角的清扫。
[0047] 当实时距离不大于第二距离时,表明扫地机器人3已经足够靠近墙壁2,已经可以开始对墙角进行清扫,因此,保持扫地机器人3的行走轮电机处于第二状态,保持扫地机器人3侧壁与墙壁2之间的距离不变,使扫地机器人3平行于墙壁2移动,将扫地机器人3的边刷电机从第三状态切换至第四状态,通过边刷1对墙角的灰尘和异物进行清扫。
[0048] 在本发明实施例中,第一距离不小于扫地机器人3的边刷1边缘从扫地机器人3侧壁伸出的最大距离,即第一距离大于边刷1外延部的长度,第二距离为扫地机器人3的边刷1边缘从扫地机器人3侧壁伸出的最大距离的1/2~1/3,即第二距离为边刷1外延部的1/2~1/3。
[0049] 需要说明的是,在本发明实施例的全部过程中,扫地机器人3的测距部件始终都要对扫地机器人3的侧壁和墙壁2之间的距离进行检测,获得实时距离,实时距离并不是固定的距离,而使随着扫地机器人3相对墙壁2的位置变化而变化的距离。
[0050] 扫地机器人3的测距部件采用红外线测距来检测扫地机器人3的侧壁与墙壁2之间的实时距离,扫地机器人3的处理器驱使位于扫地机器人3侧壁面上的红外测距部件向墙壁2位置发射红外光线,当红外测距部件接收到红外反射光线后,根据发射红外光线与接收红外光线的累计时间测算扫地机器人3与墙壁2之间的间距值。
[0051] 本发明实施例中,扫地机器人3的边刷1刷毛为弹性刷毛,当扫地实时距离小于边刷1外延部的长度时,刷毛被压发生弯曲变形,从而增加清扫的力度,使得墙角区域中体积较大的灰尘颗粒离开墙角区域,并在边刷1引导下将灰尘颗粒导向至扫地机器人3底部的吸尘口位置,进一步提高对沿墙区域的清扫效果。
[0052] 综上所述,本发明实施例提供了一种扫地机器人的沿边清扫方法,本发明通过行走轮电机的提前减速,防止扫地机器人3与墙壁2发生碰撞;本发明通过扫地机器人3与墙壁2保持第二距离,来使边刷的刷毛处于弯曲状态,从而增加清扫的力度,使得墙角区域中体积较大的灰尘颗粒离开墙角区域,并在边刷引导下将灰尘颗粒导向至扫地机器人3底部的吸尘口位置,进一步提高对沿墙区域的清扫效果;本发明在对墙角进行清扫时,提高了边刷电机的功率,增加边刷的转速,从而进一步提高扫地机器人3对墙角区域的清扫效果。
[0053] 本领域技术人员可以理解,实现上述实施例方法的全部或部分流程,可以通过计算机程序来指令相关的硬件来完成,所述的程序可存储于计算机可读存储介质中。其中,所述计算机可读存储介质为磁盘、光盘、只读存储记忆体或随机存储记忆体等。
[0054] 以上所述,仅为本发明较佳的具体实施方式,但本发明的保护范围并不局限于此,任何熟悉本技术领域的技术人员在本发明揭露的技术范围内,可轻易想到的变化或替换,都应涵盖在本发明的保护范围之内。
专利地区:北京
专利申请日期:2020-04-27
专利公开日期:2021-10-08
专利公告号:CN111513630B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




