 产学研创新服务平台(全国)


一种基于物联网的红外传感器室内人体目标跟踪系统
更新时间:2026-11-01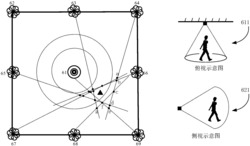 专利申请类型:发明专利;
源自:北京高价值专利检索信息库;
一种基于物联网的红外传感器室内人体目标跟踪系统
本发明涉及一种基于物联网的红外传感器室内人体目标跟踪系统。搭建基于Contiki系统的物联网传感器平台,既可以通过串口进行现场测试也可以通过以太网卡进行远程测试,解决了传统传感器网络只能现场测试的局限;设计了侧视‑俯视红外传感器网络全方位感知模型,综合使用双层设计的侧视节点和检测区域近似同心圆环的俯视节点,以得到人体目标的位置信息;结合传感器测线交叉法和检测区域划分,对人体目标进行定位,降低了系统安装难度及计算量;采用卡尔曼滤波算法对轨迹进行平滑处理,进一步将目标的运动跟踪轨迹与目标模型进行匹配,实现人体目标跟踪;根据目标的跟踪信息、运动模型以及实际场景的布置,进行人体目标的行为推断和预测。
专利类型:发明专利
专利申请号:CN107976685B
专利申请(专利权)人:北京航空航天大学
权利人地址:北京市海淀区学院路37号
专利发明(设计)人:杨波,袁路路,魏启帆
主权利要求:一种基于物联网的红外传感器室内人体目标跟踪系统
技术领域
[0001] 本发明涉及一种人体目标跟踪系统,具体而言是一种基于物联网的红外传感器室内人体目标跟踪系统。
背景技术
[0002] 近年来,人体目标跟踪技术不断发展并成功应用于军事和民用领域,在预警和安防检测方面具有广泛的应用前景。目前人体目标跟踪多使用视频以及图像处理的方法,通过提取目标的图像特征实现跟踪,为此需要高清晰度的摄像机、较大的存储空间和高性能处理器,跟踪系统价格贵,且对光线等环境因素要求高,在能见度低时,基于可见光的目标感知和跟踪将难以实现。此外,基于视频的人体目标跟踪需要对人的面部和动作等具体图像特征进行保存,在某些场合存在安全隐私问题。而热释电红外传感器作为一种低成本、便于大量生产的被动式红外传感器,对光线等环境因素没有过多要求,且不涉及侵犯隐私,非常适合人体目标的跟踪。但是该传感器只能获取目标方位信息,缺乏距离信息,因此有必要采用分布式网络化布局,巧妙设计传感器检测模型,利用多传感器协同感知,实现对人体目标定位和跟踪。
[0003] 在分布式数据采集领域,具有低功耗、低成本和自组网特点的无线传感器网络被广泛使用。但是现有的无线传感器网络大多采用Zigbee系统,只可在传感器之间完成通讯,无法与互联网直接通讯,因此只能在现场进行数据的采集。而Contiki系统是专门针对物联网和无线传感器网络设计的操作系统,其中包括uIP协议栈,可以和互联网进行无缝连接,既可进行现场数据采集,也可通过互联网进行远程数据采集。目前用于室内人体目标跟踪的无线传感器网络节点,均采用红外传感器结合菲涅尔透镜的俯视感知方式或者侧视感知方式。现有的侧视感知系统中,要么节点体积小而视场过大,导致人体目标跟踪精度低,要么为了细化视场而特制节点,节点体积过大不便于安装。另外,采用单一的侧视感知,可能会出现人体目标遮挡问题。而采用单一的俯视感知,为了提高定位精度需要安装很多节点以细化检测区域,节点数量多,增加了安装难度和处理数据的计算量。为此,需要对目前的红外感知方式进行全新的设计,在系统尺寸、安装难度、定位精度和计算量之间做到权衡和优化。
[0004] 本发明根据侧视和俯视两种感知方式的特点和局限性,提出了一种侧视‑俯视相结合的红外传感器网络室内人体目标跟踪系统。其中侧视红外传感器节点采用红外传感器配备光学反射装置,通过传感器的合理部署,在降低体积的同时达到了进一步细化视场的目的。为了解决人体目标遮挡问题,辅助使用了少量俯视红外传感器节点,并且将俯视感知的传感器视场区域划分与侧视感知的测线交叉法相结合,在获取更多定位信息的同时降低计算量。
发明内容
[0005] 本发明提出一种基于物联网的红外传感器室内人体目标跟踪系统,包括物联网传感器平台的搭建、侧视‑俯视红外传感器网络全方位感知模型的设计、人体目标的定位和跟踪以及结合实际场景的人体目标行为预测。
[0006] 基于Contiki系统的物联网传感器平台的搭建是进行数据采集和数据传输的基础,平台包括多个信息采集节点和一个汇聚节点,信息采集节点将采集到的信息发送给汇聚节点,汇聚节点将接收到的信息通过串口或者直接与互联网进行连接传递到上位机,通过进一步信息处理实现现场或者远程人体目标的跟踪和行为预测。
[0007] 进一步地,信息采集节点包含红外传感器模块、单片机模块、射频模块和电源模块,汇聚节点包含单片机模块、射频模块、串口模块、以太网卡模块和电源模块。
[0008] 进一步地,红外传感器模块用于人体目标信息的采集,在人体目标运动状态变化时传感器的输出电压随之发生变化;单片机模块搭载Contiki系统,支持节点间的自组网和与互联网的直接连接,用于对红外传感器采集到的数据进行初步处理,包括对传感器输出信号进行二值化处理,用“1”表示感知到人体目标,用“0”表示未感知到人体目标;射频模块用于实现信息采集节点和汇聚节点之间的通讯,包括信息采集节点的数据发送和汇聚节点的数据接收;串口模块和以太网卡模块分别实现通过串口或者以太网的方式将汇聚节点的信息传输给上位机,以满足现场数据或远程数据采集需要;电源模块使用干电池对节点进行供电。
[0009] 红外传感器侧视‑俯视全方位目标感知模型包括侧视节点和俯视节点两部分,在室内空间内,节点位置固定,空间四周布置多个侧视节点,可以根据实际环境均匀安装于墙壁上,空间中部使用俯视节点固定在天花板上或者3m高处,侧视节点和俯视节点的数目可调节,以检测区域能够覆盖目标可能出现的所有位置为准。通过对侧视节点和俯视节点采集到的信息进行协同处理,得到人体目标的位置信息。
[0010] 进一步地,侧视节点使用双层设计,热释电红外传感器配备红外光学反射装置实现侧向感知,侧视节点安装于墙上,距离地面高度小于1m,180°的感知范围内共设计为上下两层,每层4个红外传感器,每个传感器的感知角度为90°,不同传感器间感知范围交叠后细化感知范围为22.5°;侧视节点置于在墙角位置时,需要90°的总感知范围,则该位置需要至少每层2个传感器,总共4个传感器,为了留有余量,本发明使用每层3个传感器,总共6个传感器;俯视节点吊在天花板上或距地面3m高处,每个节点使用4个红外传感器,每一个传感器均配备菲涅耳透镜实现俯视感知,将地面区域划分为4个近似同心圆形,用于对人体目标定位并进行跟踪。
[0011] 进一步,人体目标跟踪的具体步骤如下:
[0012] (1)根据侧视传感器节点的输出,激活相应的测线,以传感器节点所在位置为基准,若对应细化感知区域的端点恰好包含该基准位置,则激活该细化感知区域的较长角平分线作为测线,否则作出该细化感知区域的延长线恰好经过基准位置的对角线作为测线,这些测线之间产生的交叉点视为初级量测点,对于一个人体目标,只有部分交叉点能反应出目标真实位置,其余交叉点为虚假量测点有待剔除;
[0013] (2)根据俯视传感器节点的输出,激活存在目标的区域,将该区域称为初级感知域,剔除步骤(1)中不存在于初级感知域中的初级量测点,对其余量测点进行保留并作为次级量测点;
[0014] (3)如果一个次级量测点处于某侧视节点激活测线所在的细化感知范围内,或者该次级量测点超出该侧视节点的总感知范围,则增加该次级量测点信度;对于每一个次级量测点,遍历所有的侧视节点,分别得到其信度;
[0015] (4)将步骤(3)中信度最高的次级量测点保留为有效量测点,使用多维分配方法,将有效量测点与对应的目标进行匹配,进而得到每一个目标的定位点;
[0016] (5)采用卡尔曼滤波算法对轨迹进行平滑处理,进一步将目标的运动跟踪轨迹与目标模型进行匹配,实现目标跟踪。
[0017] 进一步地,根据人体目标的跟踪信息、对应模型以及实际场景的布置,可以对人体目标的行为进行预测。其对目标进行行为预测的根据在于,通过对人体目标先前的行为进行学习或者人为对目标轨迹和相应行为进行推断与预测。
[0018] 进一步地,当目标进入感知区域时,对传感器信息进行保存,当连续3秒感知到目标时,对人体目标开始跟踪;当5秒内未感知到人体目标的继续移动,则目标跟踪结束。
[0019] 本发明解决了传统红外传感器网络只能进行现场数据采集的问题;同时将侧视感知和俯视感知结合起来,实现优势互补,其中侧视感知能够更有效地获得目标的位置信息,俯视感知能够大量减小计算量,二者的结合使用降低了单一俯视感知和单一侧视感知的安装难度和计算难度;以前的人体目标跟踪系统局限于只对目标进行跟踪,本系统可以针对目标的跟踪信息和实际场景,进而对人体目标的行为进行推断与预测。
附图说明
[0020] 图1为本发明室内人体目标跟踪系统的整体结构示意图;
[0021] 图2为本发明红外传感器示意图;
[0022] 图3为本发明侧视(俯视)节点感知角度(区域)示意图;
[0023] 图4为本发明侧视节点测线产生示意图;
[0024] 图5为本发明侧视‑俯视红外传感器网络感知模型三维摆放示意图;
[0025] 图6为本发明侧视‑俯视红外传感器网络感知模型二维摆放示意图;
[0026] 图7为本发明多目标定位方法示意图;
[0027] 图8为本发明人体目标跟踪和行为预测示意图。
具体实施方式
[0028] 下面结合附图对本发明做进一步说明。
[0029] 如图1所示为本室内人体目标跟踪系统的整体结构示意图,11所示为信息采集节点组成示意图,12所示为汇聚节点组成示意图。信息采集节点可以有多个,汇聚节点只有一个。信息采集节点包括侧视节点和俯视节点两种。侧视节点使用热释电红外传感器配备红外光学反射装置实现侧向感知,如图2中21和22所示分别为其侧视图和俯视图,图中深色部分表示热释电红外传感器,浅色部分表示光学反射装置,两者结合使用可以实现图2中23所示的感知范围。俯视节点使用红外传感器配备菲涅耳透镜实现俯视感知,如图2中24和25所示,通过调整图2中25所示深色部分的遮挡面积,可以对图2中26所示感知角度进行调整,进而调节感知范围。
[0030] 图3中31表示侧视节点中一个传感器配合红外光学反射装置的感知范围。侧视节点使用上下两层设计,当每层4个红外传感器时,其总的感知范围可以大于180°,不同传感器间感知范围交叠后细化感知范围为22.5°,如图3中32所示。俯视节点使用4个红外传感器,每一个传感器均配备菲涅耳透镜实现俯视感知,将地面区域划分为4个近似同心圆形,如图3中33所示。感知到人体目标时,对应传感器输出为1,否则为0。图3中三角形区域表示人体目标,对于侧视节点,按照321~328的顺序依次输出传感器感知信号,与图3中32对应输出信号为0110‑0110,前4位表示第一层传感器二值化输出,后4位表示第二层输出;对于俯视节点,按照由内向外的顺序,传感器输出为0011。
[0031] 信息采集节点将传感器输出信号发送至汇聚节点,再传输至上位机。对于每一个侧视节点,先根据第一层传感器的二值化输出判断出第一层交叠区域,再根据第二层的二值化输出判断出第二层交叠区域,最后将两层交叠区域进行交运算求得最后的细化感知范围;对于每一个俯视节点,直接根据传感器输出判断目标所处的圆环范围。
[0032] 对于每一个侧视节点,在判断出目标所处的感知范围之后,需要激活相应的测线。当目标处于41、42所示的范围内时,以该范围的一条对角线作为测线,该对角线的延长线经过对应侧视节点,如图4中44和45所示;当人体目标处于43所示的细化感知范围时,以较长角平分线作为测线,如图4中46所示。
[0033] 实际布置的信息采集节点个数由所需感知总范围的大小决定,以传感器的所有检测区域能够覆盖目标可能出现的所有位置为准。在10m*10m大小的室内环境中,可用9个节点进行信息采集,布置方式如图5所示。51所示为俯视节点,当该节点安装在3m高时,4个近似圆形感知范围的半径由内向外分别设为1m、1.7m、3m、6m。52、53所示为侧视节点,52安置在墙壁中间位置1米高处,53安置在墙角处,其余三面墙按照同样的方式放置侧视节点。
[0034] 图6所示为本发明侧视‑俯视红外传感器网络感知模型二维摆放示意图,61所示为俯视节点,俯视示意图如图6中611所示;62~69为侧视节点,侧视示意图如图6中621所示。以图中三角形表示人体目标,对应人体目标的跟踪步骤如下:
[0035] 步骤1:根据侧视传感器节点的输出,激活每一个侧视节点红外传感器对应细化感知范围的测线,如图6中63~69号节点可以感知到目标,则分别激活其相应的测线,这些测线之间会产生很多交叉点,将这些交叉点称为初级量测点,对于一个人体目标,只有部分交叉点能反应出目标真实位置,其余的交叉点距真实目标较远,视为虚假量测点,需要剔除;
[0036] 步骤2:根据俯视传感器节点的输出,激活存在目标的区域,将该区域称为初级感知域,剔除步骤1中不存在于初级感知域中的初级量测点,即图3中标注的a~g量测点,对其余量测点进行保留并称为次级量测点;
[0037] 步骤3:如果一个次级量测点处于某侧视节点激活测线的细化感知范围内,则将该次级量测点的信度增加1,若该次级量测点超过某侧视节点的总感知范围,也将该次级量测点的信度增加1;对于每一个次级量测点,遍历所有侧视节点,分别得到其信度,以实现多目标跟踪时,每个目标都具有相同最高可信度的次级量测点;如图7所示,目标1(图中三角形)的测线交叉点b、d可以被4个传感器检测到并在其激活测线的细化感知范围内,其信度为4,目标2(图中圆形)的测线交叉点f、g可以被3个传感器检测到在其激活测线的细化感知范围内,其信度为3,但是由于其超出了传感器节点73的总感知范围,则将其信度再加1,这样目标2最终信度为4;
[0038] 步骤4:将步骤3中次级量测点的信度排序,信度最高的量测点称为有效量测点,即步骤3中得到的b、d点和f、g点,然后使用多维分配方法,将有效量测点与对应的目标进行匹配,进而得到每一个目标的定位点;
[0039] 步骤5:采用卡尔曼滤波跟踪算法对轨迹进行平滑处理,进一步将目标的运动跟踪轨迹与目标模型进行匹配,实现目标跟踪。
[0040] 图8为本发明中人体目标的跟踪和行为预测示意图。其中第k时刻位置为预测位置,该位置是根据k时刻前的位置(图中实线中的各个点)进行预测后得到的。根据图中各种家具的布局和目标下一时刻的预测位置,可以对目标的行为进行预测,如图中虚线部分所示,目标最有可能的行为是走向沙发的位置。
[0041] 以上所述仅为本发明一种适用场景的说明,本发明的保护范围不限于此,任何本技术领域的技术人员在本发明的实质范围内做出的简单变化和等效替代也均属于本发明的保护范围。
专利地区:北京
专利申请日期:2017-11-20
专利公开日期:2021-11-19
专利公告号:CN201711153839.9
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




