 产学研创新服务平台(全国)


一种弯道超速预警及主动限速方法和系统发明专利
更新时间:2026-10-01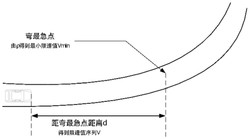 专利申请类型:发明专利;
地区:湖北-武汉;
源自:武汉高价值专利检索信息库;
一种弯道超速预警及主动限速方法和系统
本发明公开了一种弯道超速预警及主动限速方法,包括检测车道信息,获取道路曲率序列,获取曲率最大值,及对应的相对纵向距离d;获取与道路曲率序列对应的允许车速序列V及允许车速最小值Vmin;获取当前车速,判断当前车速入弯是否存在偏离车道风险,若是,则获取到达弯最急点所需的时间TTCP;在允许车速序列V中查找与到达弯最急点所需的时间TTCP对应的限速值Vlimit,将限速值Vlimit输出至驱动制动系统,根据驱动制动系统执行接收到的速度值。本发明还公开了一种弯道超速预警及主动限速系统。能配合自动驾驶功能,将车速控制在安全速度范围内,并在驶出弯道时自动恢复到预期车速。
专利类型:发明专利
专利申请号:CN111862629B
专利申请(专利权)人:东风汽车集团有限公司
权利人地址:湖北省武汉市武汉经济技术开发区东风大道特1号
专利发明(设计)人:熊胜健,李飘,盛凯,蒋超,康代轲
主权利要求:一种弯道超速预警及主动限速方法和系统
技术领域
[0001] 本发明属于自动驾驶系统等相关领域,具体涉及一种弯道超速预警及主动限速方法。
背景技术
[0002] 近年来,互联网技术、高精度地图和人工智能的迅速发展和广泛应用促进了自动驾驶技术的发展。相关报道表明,自动驾驶技术可减少90%交通事故,降低70%出行成本,以及有望成为下一代计算平台。
[0003] 自动驾驶技术主要包括感知、决策和执行三大环节。首先通过摄像头、激光雷达或毫米波雷达等传感器设备,采集与处理环境信息和车内信息;然后依据获取的信息和驾驶员意图进行决策判断,制定相应的控制策略;最后由执行系统对车辆机械能控制,反馈到底层模块执行任务,包括线控加减速、线控制动和线控转向等。
[0004] 弯道高速行驶是引发交通事故的很大原因,由于车辆在弯道行驶时离心力的作用,易发生侧滑或倾斜,使车辆变得难以驾驭,从而造成失控、侧滑甚至翻倾等事故。因此本发明提出一种弯道超速预警及主动限速的智能系统,该系统可进行弯道超速预警,及根据前方道路弯道的缓急主动限速,保证车辆安全及其舒适性。发明内容:
[0005] 为了克服上述背景技术的缺陷,本发明提供一种弯道超速预警及主动限速方法,能配合自动驾驶功能,将车速控制在安全速度范围内,并在驶出弯道时自动恢复到预期车速。
[0006] 为了解决上述技术问题本发明的所采用的技术方案为:
[0007] 一种弯道超速预警及主动限速方法,包括:
[0008] 步骤1,检测车道信息,获取道路曲率序列,获取曲率最大值,及对应的相对纵向距离d;
[0009] 步骤2,获取与道路曲率序列对应的允许车速序列V及允许车速最小值Vmin;
[0010] 步骤3,获取当前车速,判断当前车速入弯是否存在偏离车道风险,若是,则进入步骤4,若否,则将输出系统允许最大车速值输出至驱动制动系统,并步骤6;
[0011] 步骤4,结合当前车速、相对纵向距离d和允许车速vmin,获取到达弯最急点所需的时间TTCP;
[0012] 步骤5,在允许车速序列V中查找与到达弯最急点所需的时间TTCP对应的限速值Vlimit,将限速值Vlimit输出至驱动制动系统,并进入步骤6;
[0013] 步骤6,根据驱动制动系统执行接收到的速度值。
[0014] 较佳地,步骤1检测车道信息包括:获取车道线信息车道线位置C0、航向角C1、车道线曲率C2和车道线曲率随Z的变化率C3。
[0015] 较佳地,步骤1获取道路曲率序列的方法包括:根据传感器获取到的范围内道路的车道线信息通过以下公式计算曲率序列
[0016]
[0017] 较佳地,获取与道路曲率序列对应的允许车速序列V的方法包括:
[0018] 依据曲率序列ρ结合公式 即得到对应的允许车速序列V。
[0019] 较佳地,步骤3获取当前车速,判断当前车速入弯是否存在偏离车道风险的具体方法包括:
[0020] 获取当前车速,判断当前车速是否大于允许车速最小值Vmin,若是,则存在偏离车道风险,若否,则不存在偏离车道风险。
[0021] 较佳地,步骤4,结合当前车速Vcur、相对纵向距离d和允许车速Vmin,获取到达弯最急点所需的时间TTCP的具体方法包括:
[0022]
[0023] 较佳地,步骤4还包括通过仪表和声音发出提醒的步骤。
[0024] 本发明还提供一种弯道超速预警及主动限速系统,包括传感设备、弯道超速处理模块、弯道超速预警模块和主动限速模块。
[0025] 较佳地,传感设备用于检测车道信息,获取道路曲率序列,获取曲率最大值,及对应的相对纵向距离d;
[0026] 弯道超速处理模块用于获取与道路曲率序列对应的允许车速序列V及允许车速最小值Vmin,获取当前车速,判断当前车速入弯是否存在偏离车道风险,若是,则结合当前车速、相对纵向距离d和允许车速vmin,获取到达弯最急点所需的时间TTCP,在允许车速序列V中查找与到达弯最急点所需的时间TTCP对应的限速值Vlimit,将限速值Vlimit输出至驱动制动系统;
[0027] 主动限速模块用于驱动制动系统执行接收到的速度值。
[0028] 较佳地,弯道超速预警模块用于发出仪表和声音报警。
[0029] 本发明的有益效果在于:本发明根据传感设备检测到的车道线信息、车辆运动状态及弯道中安全/舒适的侧向加速度要求等,判断以当前车速入弯是否存在偏离车道的风险,如果存在风险,通过仪表或扬声器等设备提示驾驶员;在搭载有定速巡航/自适应巡航等自动驾驶功能的车辆上,能配合自动驾驶功能,将车速控制在安全速度范围内,并在驶出弯道时自动恢复到预期车速。
附图说明
[0030] 图1为本发明实施例方法所适用的场景示意图;
[0031] 图2为本发明实施例一的方法流程图;
[0032] 图3为本发明实施例二的系统结构示意图;
[0033] 图4为本发明实施例二中摄像头在坐标系中的位置示意图。
具体实施方式
[0034] 下面结合附图和实施例对本发明做进一步的说明。
[0035] 实施例一
[0036] 一种弯道超速预警及主动限速的智能方法,其场景示意图如图1所示,本实施例主要包括以下步骤:
[0037] 根据传感设备检测到的车道信息,计算车道曲率值ρ并搜索曲率最大值ρmax[0038] 步骤1,根据传感设备输出的车道线信息C0,C1,C2,C3,通过下式计算曲率ρ,[0039]
[0040] 在传感设备的感知范围内,获取道路曲率序列ρ,并搜索曲率最大值ρmax,其对应道路弯最急点,并得到弯最急点与本车的相对纵向距离d;
[0041] 如图4所示,测量原点是摄像头;前进方向为Z+、右侧向为X+、竖直向上为Y+。左手坐标系。航向角(绕Y的角度)向右为正
[0042] 摄像头坐标系下的车道线方程如下:
[0043] X=C3*Z3+C2*Z2+C1*Z+C0
[0044] Z——车辆前进方向上的点距离摄像头的纵向距离
[0045] X——随Z变化的车道线相对于摄像头的偏移距离
[0046] C0——车道线位置
[0047] C1——航向角
[0048] C2——车道线曲率
[0049] C3——车道线曲率随Z的变化率。
[0050] 步骤2,根据车辆运动状态获取弯道中安全/舒适的侧向加速度a,并结合曲率序列ρ得到其对应的允许车速序列V,及允许车速最小值Vmin(即弯最急点对应的允许车速值),[0051] 步骤3,比较本车当前车速及允许车速最小值Vmin,判断以当前车速入弯是否存在偏离车道风险。当不存在偏离车道风险时,将系统允许最大车速值作为最终输出的弯道限速值,即不需要限速(系统允许最大车速值取道路限速牌(若支持)、驾驶员设定车速及系统预设最大值中的较大值);当存在偏离车道风险时,进入步骤4;
[0052] 步骤4,根据当前车速、纵向距离d、弯最急点对应的允许车速Vmin,判断在当前情况下到达弯最急点所需的时间TTCP,TTCP值的大小代表了入弯的风险程度,根据TTCP在允许车速序列V中查表得到最终的弯道限速值Vlimit;
[0053] TTCP计算方法如下:
[0054]
[0055] d——距弯最急点的纵向距离,
[0056] Vcur——当前车速,
[0057] Vmin——弯最急点对应的允许车速,
[0058] 步骤5,根据TTCP及设定阈值,TTCP达到阈值后系统会通过仪表或扬声器等设备提示驾驶员。
[0059] 步骤6,根据最终输出的弯道限速值,通过驱动/制动系统,使车辆以安全舒适的速度过弯,并在驶出弯道后自动恢复至期望车速。
[0060] 实施例二
[0061] 一种弯道超速预警及主动限速系统,包括传感设备、弯道超速处理模块、弯道超速预警模块和主动限速模块。
[0062] 传感设备用于检测车道信息,获取道路曲率序列,获取曲率最大值,及对应的相对纵向距离d,本实施例地传感设备包括摄像头;
[0063] 弯道超速处理模块用于获取与道路曲率序列对应的允许车速序列V及允许车速最小值Vmin,获取当前车速,判断当前车速入弯是否存在偏离车道风险,若是,则结合当前车速、相对纵向距离d和允许车速vmin,获取到达弯最急点所需的时间TTCP,在允许车速序列V中查找与到达弯最急点所需的时间TTCP对应的限速值Vlimit,将限速值Vlimit输出至驱动制动系统;
[0064] 主动限速模块用于驱动制动系统执行接收到的速度值。
[0065] 弯道超速预警模块用于发出仪表和声音报警。
[0066] 本发明当车辆在直道行驶;或前方有弯道,以当前车速过弯不存在偏离风险时,弯道超速预警及限速功能处于待机状态;
[0067] 当前方出现弯道,以当前车速过弯存在偏离风险时,弯道超速预警及限速功能激活,辅助驾驶员安全过弯;
[0068] 限速功能激活时,TTCP越小,即存在较大的偏离车道风险,限速功能会越早将弯道最急点对应的限速值作为限速值输出,即越早将本车车速降低,安全入弯;
[0069] 限速功能激活时,若TTCP较大,即偏离车道的风险较小,限速功能在限速值序列中选择较大的限速值输出,保证入弯的舒适性。
[0070] 应当理解的是,对本领域普通技术人员来说,可以根据上述说明加以改进或变换,而所有这些改进和变换都应属于本发明所附权利要求的保护范围。
专利地区:湖北
专利申请日期:2020-06-18
专利公开日期:2021-11-23
专利公告号:CN202010559618.7
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




