 产学研创新服务平台(全国)


一种电动车辆的碰撞保护控制方法及系统发明专利
更新时间:2026-10-01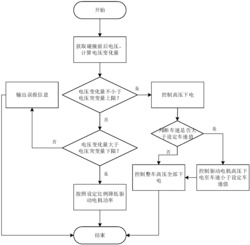 专利申请类型:发明专利;
地区:河南-郑州;
源自:郑州高价值专利检索信息库;
一种电动车辆的碰撞保护控制方法及系统
本发明涉及车辆保护技术领域,特别是一种电动车辆的碰撞保护控制方法及系统。该系统包括信号处理模块和用于检测电池系统碰撞前、后电压和绝缘值信息的信号检测模块,信号处理模块的输入端连接信号检测模块,以获取车辆碰撞前、后电池系统的电压值和碰撞后电池系统的绝缘值;信号处理模块根据获取的信息判断当碰撞前、后电池系统的电压变化量不小于电压突变量上限,或碰撞后电池系统的绝缘值不大于设定绝缘值时,控制高压下电,实现了电动车辆碰撞后的保护控制,解决现有电动车辆碰撞判断条件未精确至电池系统导致的车辆控制不准确造成车辆存在使用风险的问题。
专利类型:发明专利
专利申请号:CN110803024B
专利申请(专利权)人:郑州宇通客车股份有限公司
权利人地址:河南省郑州市管城区宇通路
专利发明(设计)人:张明,荆俊雅,史亚林,李龙,王坤,王克成
主权利要求:一种电动车辆的碰撞保护控制方法及系统
技术领域
[0001] 本发明涉及车辆保护技术领域,特别是一种电动车辆的碰撞保护控制方法及系统。
背景技术
[0002] 当今,环境污染、能源危机及其他诸多因素推动着电动汽车行业高速发展,特别是用于公共交通领域的新能源客车呈现爆发式的增长。与其他电动汽车相比,客车因为载客人数多,使用环境复杂,对安全性要求更为苛刻,容易发生碰撞事故。电动客车在碰撞中的特殊性表现在两个方面:一是高能量、大质量的动力电池系统及其高压附件在碰撞中与车身本体之间的挤压损伤,可能导致高压回路短路引起起火、爆炸等;二是高电压的驱动系统受到碰撞后,造成潜在的脱落,瞬间绝缘性能快速下降,可能会与乘客或者救援人员发生直接或间接接触从而引起电击伤害。
[0003] 电动客车的碰撞安全也需要从两个方面入手:一是需要在车辆设计时充分考虑合理的机械结构来满足驾乘人员防护和车身结构的防护要求,如专用高压仓设计、防撞结构设计等;二是在不可控的条件下发生了碰撞,通过设计一套可靠、安全的碰撞保护和车辆控制方法来满足电气安全方面的基本需求。有中国专利公告号为CN104276043B的专利文献公开了一种车辆碰撞保护系统,包括加速度感应单元和嵌入式处理单元,嵌入式处理单元与加速度感应单元连接,加速度感应单元用于检测车辆的加速度并在车辆的加速度大于或等于预先设置的加速度保护阈值时发送碰撞保护信号至嵌入式处理单元,嵌入式处理单元用于在接收到碰撞信号时,控制切断系统的高压电力的输出和/或输入,避免车辆发生碰撞故障后受到高压电力的威胁,从而能够保障人身安全。
[0004] 但是,但是针对这类的碰撞保护系统与车辆的实际使用不吻合,没有根据实际的碰撞情况对电池系统的影响让车辆响应不同应对策略,存在碰撞不影响电池系统正常工作的情况,导致车辆在行驶出现使用风险。
发明内容
[0005] 本发明的目的是提供一种电动车辆的碰撞保护控制方法及系统,用以解决现有电动车辆碰撞判断条件未精确至电池系统导致的车辆控制不准确造成车辆存在使用风险的问题。
[0006] 为了实现电动车辆碰撞后的保护控制,解决现有电动车辆碰撞判断条件未精确至电池系统导致的车辆控制不准确造成车辆存在使用风险的问题。本发明提供一种电动车辆的碰撞保护控制方法,包括以下步骤:
[0007] 1)获取车辆碰撞前、后电池系统的电压值和/或碰撞后电池系统的绝缘值;
[0008] 2)判断碰撞前、后电池系统的电压变化量与电压突变量上限的大小关系,或碰撞后电池系统的绝缘值与设定绝缘值的大小关系;
[0009] 3)若碰撞前、后电池系统的电压变化量不小于电压突变量上限,或碰撞后电池系统的绝缘值不大于设定绝缘值,则控制高压下电。
[0010] 进一步地,为了防止碰撞影响较小时车辆能够安全行驶,还判断碰撞前、后电池系统的电压变化量与电压突变量下限的大小关系,若碰撞前、后电池系统的电压变化量小于电压突变量上限大于电压突变量下限,则控制按照设定比例降低驱动电机功率。
[0011] 进一步地,为了防止车辆碰撞后仍处于高速行驶情况下突然整车高压断电导致车辆转向、刹车系统失效造成车辆失控现象的发生,控制高压下电的过程中还获取车速信息,判断车速是否大于设定速度值,若是,则仅控制驱动电机高压下电直至车速小于设定速度值,当车速小于设定速度值时,控制整车高压全部下电。
[0012] 进一步地,为了防止误报导致的报警,若碰撞前、后电池系统的电压变化量不大于电压突变量下限,或碰撞后电池系统的绝缘值大于设定绝缘值,则输出误报信息。
[0013] 本发明提供一种电动车辆的碰撞保护控制系统,包括信号处理模块和用于检测电池系统碰撞前、后电压和绝缘值信息的信号检测模块,所述信号处理模块的输入端连接所述信号检测模块,以获取车辆碰撞前、后电池系统的电压值和/或碰撞后电池系统的绝缘值;所述信号处理模块根据获取的信息判断当碰撞前、后电池系统的电压变化量不小于电压突变量上限,或碰撞后电池系统的绝缘值不大于设定绝缘值时,控制高压下电。
[0014] 进一步地,为了防止碰撞影响较小时车辆能够安全行驶,所述信号处理模块还判断碰撞前、后电池系统的电压变化量与电压突变量下限的大小关系,若碰撞前、后电池系统的电压变化量小于电压突变量上限大于电压突变量下限,则控制按照设定比例降低驱动电机功率。
[0015] 进一步地,为了防止车辆碰撞后仍处于高速行驶情况下突然整车高压断电导致车辆转向、刹车系统失效造成车辆失控现象的发生,所述信号处理模块还获取车速信息,控制高压下电的过程中根据车速信息,判断车速是否大于设定速度值,若是,则仅控制驱动电机高压下电直至车速小于设定速度值,当车速小于设定速度值时,控制整车高压全部下电。
[0016] 进一步地,为了防止其他因素造成误报导致的报警,若碰撞前、后电池系统的电压变化量不大于电压突变量下限,或碰撞后电池系统的绝缘值大于设定绝缘值,则输出误报信息。
附图说明
[0017] 图1是电压实施例的一种电动车辆的碰撞保护控制方法的流程图;
[0018] 图2是绝缘实施例的一种电动车辆的碰撞保护控制方法的流程图。
具体实施方式
[0019] 下面结合附图对本发明做进一步详细的说明。
[0020] 电压实施例
[0021] 本电压实施例提供一种电动车辆的碰撞保护控制系统,包括信号处理模块和用于检测电池系统碰撞前、后电压信息的信号检测模块,信号处理模块的输入端连接信号检测模块,以获取车辆碰撞前、后电池系统的电压值;信号处理模块用于通讯连接整车控制器,该系统执行一种电动车辆的碰撞保护控制方法,如图1所示,包括以下步骤:
[0022] 1)获取车辆碰撞前、后电池系统的电压值。
[0023] 2)判断碰撞前、后电池系统的电压变化量与电压突变量上限的大小关系。
[0024] 3)若碰撞前、后电池系统的电压变化量不小于电压突变量上限,则控制高压下电。
[0025] 此处信号处理模块可以是整车控制器的一部分,也可以独立于整车控制器存在,上述的信号检测模块可以为原车的采集模块并通过CAN与信号处理模块进行通讯,还可以是新的采集模块进行采集并通讯;优选为整车控制器通过CAN通讯连接相应的动作机构,如电机控制器和电池管理系统,通过原信号检测模块能够采集相应的信号,还能够控制驱动电机和电路的通断。
[0026] 当判断车辆发生碰撞后,采集车辆碰撞前后电池系统的电压值,计算碰撞前后电池系统的电压值的电压变化量,并与电压突变量上限和电压突变量下限进行大小关系比较。当碰撞前、后电池系统的电压变化量不小于电压突变量上限时,控制高压下电。当碰撞前、后电池系统的电压变化量小于电压突变量上限大于电压突变量下限时,控制按照设定比例降低驱动电机功率。当碰撞前、后电池系统的电压变化量不大于电压突变量下限时,输出误报信息。
[0027] 此外,在控制高压下电的过程中,还判断车速是否大于设定速度值,若是,则仅控制驱动电机高压下电直至车速小于设定速度值,当车速小于设定速度值时,控制整车高压全部下电。
[0028] 具体的,信号处理模块将碰撞信号传递到电池管理系统,电池管理系统提取当前时间30s前的系统电压值U1和当前电压值U2。①当︱U1‑U2︱≥50(电动客车的电压平台为500V左右,30s内电压跳变50V,即系统跳变10%)时,此时认为车辆高压环路(零部件)出现故障,执行控制高压下电策略;②当︱U1‑U2︱≤50且︱U1‑U2︱≥10(电动客车的电压平台为
500V左右,30s内电压跳变50V,即系统跳变2%)时,可执行控制按照设定比例降低驱动电机功率策略,整车控制器将电机控制单元的功率请求降低至50%,车辆限功率行驶,将车辆行驶至安全地带,直至车辆停止,开始检修。此外,过程中整车控制器将碰撞故障信息传递至仪表盘,显示故障信息并促发车厢内部声光报警。
[0029] 具体的,执行控制高压下电策略时,若设定速度值为3Km/h,①当车速大于3Km/h时,整车控制器控制电机控制单元,执行驱动电机高压下电,驱动电机输出功率为0,由于此时车速较快,仅驱动电机高压下电,输出功率为0,保持整车转向、刹车系统等操作部件的正常高压供电,避免整车失控,直至车速降至小于等于3Km/h时,整车控制器控制电池管理系统执行断开动力电池高压主回路继电器的操作,整车下电,车辆停止,原地等待专业人士检修。整个过程整车控制器将撞击故障信息传递至仪表盘,显示故障信息并促发车厢内部声光报警。
[0030] 具体的,当︱U1‑U2︱<10时,可判定为系统误报,误报信号传递到整车控制器,整车控制器将误报故障信息传递至仪表盘,显示误报信息。
[0031] 绝缘实施例
[0032] 本绝缘实施例在上述电压实施例的基础上,其中的信号处理模块还能够获取碰撞后电池系统的绝缘值,由于信号处理模块通讯连接整车控制器,因此可以通过整车控制器连接的电池管理系统直接获取上述信息。
[0033] 如图2所示,在上述电压实施例的基础上,判断电压变化量的判据与判断绝缘值的大小的判据为和/或的关系;仅当碰撞后电池系统的绝缘值不大于设定绝缘值时,控制高压下电,也可以当碰撞前、后电池系统的电压变化量不小于电压突变量上限且碰撞后电池系统的绝缘值不大于设定绝缘值时,控制高压下电;当碰撞后电池系统的绝缘值大于设定绝缘值时,输出误报信息。
[0034] 具体的,信号处理模块将碰撞信号传递到电池管理系统,电池管理系统提取当前绝缘值为C,当C≤5MΩ时,此时认为车辆高压环路(零部件)出现故障,执行控制高压下电策略;此外,过程中整车控制器将轻微碰撞故障信息传递至仪表盘,显示故障信息并促发车厢内部声光报警。当C>5MΩ时,可判定为系统误报,误报信号传递到整车控制器,整车控制器将误报故障信息传递至仪表盘,显示误报信息。
[0035] 以上给出了本发明涉及的具体实施方式,但本发明不局限于所描述的实施方式。在本发明给出的思路下,采用对本领域技术人员而言容易想到的方式对上述实施例中的技术手段进行变换、替换、修改,并且起到的作用与本发明中的相应技术手段基本相同、实现的发明目的也基本相同,这样形成的技术方案是对上述实施例进行微调形成的,这种技术方案仍落入本发明的保护范围内。
专利地区:河南
专利申请日期:2018-07-19
专利公开日期:2021-11-26
专利公告号:CN201810799512.7
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西弈聪软件信息技术股份有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




