 产学研创新服务平台(全国)


恒温控制方法、装置、电子设备和存储介质发明专利
更新时间:2026-11-01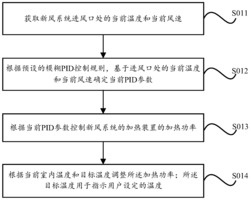 专利申请类型:发明专利;
源自:北京高价值专利检索信息库;
恒温控制方法、装置、电子设备和存储介质
本公开提供一种恒温控制方法、装置、电子设备和存储介质,其中的方法包括:获取新风系统进风口处的当前温度和当前风速;根据预设的模糊PID控制规则,基于进风口处的当前温度和当前风速确定当前PID参数;根据当前PID参数控制新风系统的加热装置的加热功率;根据当前室内温度和目标温度调整所述加热功率;所述目标温度用于指示用户设定的温度。从而有利于消除不能被视为干扰因素进行处理的变量对新风系统的恒温控制的影响,提高系统稳定性、控制效率和实用安全性,并延长新风系统的元器件的使用寿命。
专利类型:发明专利
专利申请号:CN110006142B
专利申请(专利权)人:北京小米移动软件有限公司,北京智米科技有限公司
权利人地址:北京市海淀区清河中街68号华润五彩城购物中心二期9层01房间
专利发明(设计)人:孙丽鹏,王鑫
主权利要求:恒温控制方法、装置、电子设备和存储介质
技术领域
[0001] 本公开涉及自动控制技术领域,尤其涉及恒温控制方法、装置、电子设备和存储介质。
背景技术
[0002] 传统的恒温控制系统通常通过模糊PID(Proportion‑Integral‑Differential,比例‑积分‑微分)控制方法,利用测量得到的当前室内温度和目标温度的偏差和偏差变化率实现对新风系统的出风温度进行恒温控制,以使室内温度恒定在用户设定的温度(即所述目标温度)。
[0003] 其中,所述模糊PID控制方法都是将当前室内温度作为恒温控制系统的输入变量,将其他变量对恒温控制系统的影响一律当作所需排除的干扰因素来处理,从而调整恒温控制系统的输出,以控制加热装置的加热功率,从而实现恒温控制。由此可知,所述恒温控制系统是一种单输入单输出的线性系统,无法消除掉对其影响较大的其他变量所产生的影响,容易导致系统稳定性和控制效率下降。
发明内容
[0004] 为克服相关技术中存在的问题,本公开提供了恒温控制方法、装置、电子设备和存储介质。
[0005] 根据本公开实施例的第一方面,提供一种恒温控制方法,所述方法包括:
[0006] 获取新风系统进风口处的当前温度和当前风速;
[0007] 根据预设的模糊PID控制规则,基于进风口处的当前温度和当前风速确定当前PID参数;
[0008] 根据当前PID参数控制新风系统的加热装置的加热功率;
[0009] 根据当前室内温度和目标温度调整所述加热功率;所述目标温度用于指示用户设定的温度。
[0010] 根据本公开实施例的第二方面,提供一种恒温控制装置,所述装置包括:
[0011] 获取模块,用于获取新风系统进风口处的当前温度和当前风速;
[0012] 确定模块,用于根据预设的模糊PID控制规则,基于进风口处的当前温度和当前风速确定当前PID参数;
[0013] 控制模块,用于根据当前PID参数控制新风系统的加热装置的加热功率;
[0014] 第一调整模块,用于根据当前室内温度和目标温度调整所述加热功率;所述目标温度用于指示用户设定的温度。
[0015] 根据本公开实施例的第三方面,提供一种电子设备,包括:
[0016] 处理器;
[0017] 存储器,用于存储可由所述处理器执行的计算机程序;
[0018] 其中,所述处理器执行所述程序时实现所述恒温控制方法。
[0019] 根据本公开实施例的第四方面,提供一种计算机可读存储介质,其上存储有计算机程序,所述程序被处理器执行时实现所述恒温控制方法。
[0020] 通过上述技术方案,本公开实施例包括以下有益技术效果:
[0021] 通过基于新风系统的进风口的温度和风速获取对应的PID参数,以基于所述PID参数控制新风系统的加热装置的加热功率,并进一步基于当前室内温度和目标温度对所述加热功率进行调整。由此结合进风口的温度和风速、以及实测温度和目标温度,有利于获取最优的加热功率,可以很好地消除不能被视为干扰因素来进行处理的进风口温度和进风口风速对新风系统的恒温控制的影响,有利于使得系统能够快速、平稳地达到目标温度,提高系统稳定性和控制效率,并有利于提高新风系统的使用安全性、延长元器件的使用寿命。
[0022] 应当理解的是,以上的一般描述和后文的细节描述仅是示例性和解释性的,并不能限制本公开。
附图说明
[0023] 图1是本公开根据一示例性实施例示出的相关技术新风系统的模糊PID恒温控制的效果的仿真图;
[0024] 图2是本公开根据一示例性实施例示出的相关技术新风系统的模糊PID恒温控制的另一种效果的仿真图;
[0025] 图3是本公开根据一示例性实施例示出的相关技术新风系统的模糊PID恒温控制的另一种效果的仿真图;
[0026] 图4是本公开根据一示例性实施例示出的一种恒温控制方法的流程图;
[0027] 图5是本公开根据一示例性实施例示出的本公开实施例恒温控制方法的恒温控制效果的仿真图;
[0028] 图6是本公开根据一示例性实施例示出的一种恒温控制装置的结构框图;
[0029] 图7是本公开根据一示例性实施例示出的一种恒温控制装置的电子设备的结构框图。
具体实施方式
[0030] 这里将详细地对示例性实施例进行说明,其示例表示在附图中。下面的描述涉及附图时,除非另有表示,不同附图中的相同数字表示相同或相似的要素。以下示例性实施例中所描述的实施方式并不代表与本公开相一致的所有实施方式。相反,它们仅是与如所附权利要求书中所详述的、本公开的一些方面相一致的装置和方法的例子。
[0031] 在本公开使用的术语是仅仅出于描述特定实施例的目的,而非旨在限制本公开。在本公开和所附权利要求书中所使用的单数形式的“一种”、“所述”和“该”也旨在包括多数形式,除非上下文清楚地表示其他含义。还应当理解,本文中使用的术语“和/或”是指并包含一个或多个相关联的列出项目的任何或所有可能组合。
[0032] 应当理解,尽管在本公开可能采用术语第一、第二、第三等来描述各种信息,但这些信息不应限于这些术语。这些术语仅用来将同一类型的信息彼此区分开。例如,在不脱离本公开范围的情况下,第一信息也可以被称为第二信息,类似地,第二信息也可以被称为第一信息。取决于语境,如在此所使用的词语“如果”可以被解释成为“在……时”或“当……时”或“响应于确定”。
[0033] 为解决因目前的新风系统的恒温控制方式无法消除对其影响较大的其他变量所产生的影响,从而导致系统稳定性和控制效率下降的问题,本公开实施例提供了一种恒温控制方法,以消除不能被视为干扰因素进行处理的变量对新风系统的恒温控制的影响,从而提高系统稳定性、控制效率和实用安全性,并延长新风系统的元器件的使用寿命。
[0034] 为确定新风系统中不能被视为干扰因素的变量,发明人对新风系统的恒温控制过程进行了研究。经研究发现通过相关技术中的模糊PID恒温控制方式对新风系统进行恒温控制的过程中,新风系统很容易出现温度超调的现象。造成该现象的原因除了新风系统本身特性(新风系统只能加热或停止加热,没有制冷作用,以及PTC加热装置本身的纯滞后特性)之外,发明人还发现造成上述现象的原因还包括经过PTC加热装置的空气温度和风速,可以视为新风系统进入口的进风温度和进风风速。
[0035] 以下为直观体现进风温度和进风风速对模糊PID恒温控制的影响,对模糊PID恒温控制的效果进行了仿真,并基于得到的仿真图对相关技术中新风系统的模糊PID恒温控制的效果进行说明:
[0036] 一、当进风温度和进风风速的变化波动较小时,虽然在开始时出现超调现象,但接下来超调现象很快就消失了,如图1所示,图1是本公开根据一示例性实施例示出的相关技术新风系统的模糊PID恒温控制的效果的仿真图,图1中所示的x轴表示时间,单位为s;y轴表示激励大小;白色线条表示输入激励;灰色曲线表示经过模糊PID控制后,由模糊PID输出的输出激励。由此可知,在进风温度和进风风速的变化波动较小的情况下,相关技术中新风系统的模糊PID恒温控制效果还算是理想的。
[0037] 二、当室外气温很高、且用户设置的风速很低时,相关技术新风系统的模糊PID恒温控制输出的温度很快就会超过目标温度,如图2所示,图2是本公开根据一示例性实施例示出的相关技术新风系统的模糊PID恒温控制的另一种效果的仿真图,输出激励(图2中灰色曲线所示)很快超过输入激励(图2中白色线条所示),且需要经过较长时间后才能与输入激励持平。由此可知,在室外气温很高、且用户设置的风速很低的情况下,相关技术中新风系统的模糊PID恒温控制效果较差,输出温度很快超过目标温度。其中,一方面,由于PTC加热装置只能靠空气流动进行降温,则PTC加热装置会由于惯性而向外辐射热量并进行热传导,导致其周围空气升温。另一方面,由于用户设置的风速很低,流经PTC加热装置的风速较低,则PTC加热装置需要经过较长时间才能降温。基于此,很容易产生加热过冲现象,导致新风系统的出风温度波动过高,容易烧坏出风口处的塑料栅格或导致出风口处的塑料栅格变形,甚至烧坏出风口处的温度传感器。
[0038] 三、当室外温度很低、且用户设置的风速很高时,相关技术新风系统的模糊PID恒温控制输出的温度很难达到目标温度,如图3所示,图3是本公开根据一示例性实施例示出的相关技术新风系统的模糊PID恒温控制的另一种效果的仿真图,输出激励(图3中灰色曲线所示)很快超过输入激励(图3中白色线条所示),但也很快就低于输入激励并维持在低于输入激励的数值范围中波动。
[0039] 其中,上述所记载的“较小”、“很高”、“很低”等表示的是一个相对的数值范围,具体的数值范围可以根据实验或经验基于实际温度、实际风速和实际应用中所采用的PTC加热装置获得,在此不进行赘述。
[0040] 由此,经过上述研究,本公开在利用模糊PID控制对新风系统进行恒温控制的技术中,综合考虑进风风速和进风温度,对新风系统的恒温控制方案进行了改进,提出了一种恒温控制方法。所述恒温控制方法可以应用于需要实现恒温控制的系统中,如新风系统,以使室内环境温度能够快速恒定到用户设定的目标温度。
[0041] 其中,所述恒温控制方法通过基于新风系统的进风口的温度和风速获取对应的PID参数,以基于所述PID参数控制新风系统的加热装置的加热功率,并进一步基于当前室内温度和目标温度对所述加热功率进行调整。由此结合进风口的温度和风速、以及实测温度和目标温度,有利于获取最优的加热功率,可以很好地消除不能被视为干扰因素来进行处理的进风口温度和进风口风速对新风系统的恒温控制的影响,有利于使得系统能够快速、平稳地达到目标温度,提高系统稳定性和控制效率,并有利于提高新风系统的使用安全性、延长元器件的使用寿命。
[0042] 如图4所示,图4是本公开根据一示例性实施例示出的一种恒温控制方法的流程图,所述恒温控制方法可以包括:
[0043] S011,获取新风系统进风口处的当前温度和当前风速;
[0044] S012,根据预设的模糊PID控制规则,基于进风口处的当前温度和当前风速确定当前PID参数;
[0045] S013,根据当前PID参数控制新风系统的加热装置的加热功率;
[0046] S014,根据当前室内温度和目标温度调整所述加热功率;所述目标温度用于指示用户设定的温度。
[0047] 其中,所述模糊PID控制规则预先建立并保存于执行所述恒温控制方法的设备中,以供所述设备在执行所述恒温控制方法时的调用。所述加热装置可以包括但不限于PTC加热装置。进风口处的当前温度可以通过设置于进风口处或加热装置附近的温度传感器得检测得到,进风口处的当前风速可以通过设置于进风口处或加热装置附近的风速传感器得检测得到。
[0048] 在一实施例中,所述模糊PID控制规则的建立过程包括:
[0049] 一)对进风温度和进风风速进行模糊化处理,包括:
[0050] 将进风口处的温度采样样本划分为低、较低、中等、中高和高五个等级,基于此得到对应的5个模糊集,分别为NL、NM、ZO、PM和PL,分别表示温度由低到高对应的5个档位。在一个例子中,进风温度的温度档位区间由低到高可以依次划分为:(‑∞,‑20]、(‑20,‑10]、(‑10,0]、(0,10]和(10,20],单位为℃。基于此,对进风温度档位区间进行数字化处理,以得到对应的温度档位,例如,将属于区间(‑∞,‑20]的进风温度都认为是温度档位‑20℃,将属于区间(‑20,‑10]的进风温度都认为是温度档位‑10℃,将属于区间(‑10,0]的进风温度都认为是温度档位0℃,将属于区间(0,10]的进风温度都认为是温度档位10℃,将属于区间(10,20]的进风温度都认为是温度档位20℃。
[0051] 将进风口处的风速采样样本划分为低、较低、中等、中高和高五个等级,基于此得到对应的5个模糊集,分别为NL、NM、ZO、PM和PL,分别表示风速由弱到强对应的5个档位,可以理解为新风系统的电机的转速对应的5个档位。在一个例子中,进风风速的风速档位区间由弱到强可以依次划分为:[0,200]、(200,400]、(400,600]、(600,800]和(800,1000],单位为r/min;基于此,对进风风速档位区间进行数字化处理,以得到对应的风速档位,例如,将属于区间[0,200]的进风风速都认为是风速档位200r/min,将属于区间(200,400]的进风风速都认为是风速档位400r/min,将属于区间(400,600]的进风风速都认为是风速档位600r/min,将属于区间(600,800]的进风风速都认为是风速档位800r/min,将属于区间(800,1000]的进风风速都认为是风速档位1000r/min。
[0052] 将上述温度采样样本和风速采样样本作为模糊PID控制的输入参数,以输出对应的PID组别序号,从而获得进风温度和进风风速与PID组别序号之间的对应的关系。将PID组别序号划分为5个模糊集,分别为NL、NM、ZO、PM和PL,用于分别表示不同的PID参数组合。在一个例子中,PID组别序号的5个模糊集分别对应PID组别0、1、2、3、4。每个PID组别关联有对应的PID参数。
[0053] 由上述可知,对进风口的温度采样样本和风速采样样本分别进行模糊化处理后,可以得到进风温度的若干第一模糊集(NL、NM、ZO、PM和PL)和若干温度档位(‑20℃、‑10℃、0℃、10℃和20℃)、进风风速的若干第二模糊集(NL、NM、ZO、PM和PL)和若干风速档位(200r/min、400r/min、600r/min、800r/min和1000r/min)、以及PID组别序号的若干第三模糊集和若干PID组别。
[0054] 二)建立离散隶属度表,所述离散隶属度表包括进风温度模糊控制表、进风风速模糊控制表和PID组别模糊控制表;其中,所述离散隶属度表的建立过程包括:
[0055] 基于进风温度的若干第一模糊集和若干温度档位,建立各第一模糊集与若干温度档位的隶属度表,以生成所述进风温度模糊控制表;其中,各第一模糊集包含与所述若干温度档位一一对应的若干隶属值,各隶属值用于指示与其对应的温度档位隶属于对应的第一模糊集的隶属度高低。
[0056] 基于进风风速的若干第二模糊集和若干风速档位,建立各第二模糊集与若干风速档位的隶属度表,以生成所述进风风速模糊控制表;其中,各第二模糊集包含与所述若干风速档位一一对应的若干隶属值,各隶属值用于指示与其对应的风速档位隶属于对应的第二模糊集的隶属度高低。
[0057] 基于PID组别序号的若干第三模糊集和若干PID组别,建立各第三模糊集与若干PID组别的隶属度表,以生成所述PID组别模糊控制表;其中,各第三模糊集包含与所述若干PID组别一一对应的若干隶属值,各隶属值用于指示与其对应的PID组别隶属于对应的第三模糊集的隶属度高低。
[0058] 经过上述处理之后,得到的各个模糊控制表如表1~表3所示。
[0059] 表1进风温度模糊控制表
[0060]
[0061] 表2进风风速模糊控制表
[0062]
[0063]
[0064] 表3PID组别模糊控制表
[0065]
[0066] 三)建立PID组别输出规则表,包括:
[0067] 基于所获得的进风温度和进风风速与PID组别序号之间的对应关系,建立所述PID组别输出规则表。建立得到的PID组别输出规则表如表4所示:
[0068] 表4PID组别输出规则表
[0069]
[0070] 由此,可以将得到的表1~表4作为预设的模糊PID控制规则,并预先保存于执行所述恒温控制方法的设备中,以使所述设备在执行所述恒温控制方法的过程中,可以根据表1~表4对当前温度和当前风速进行处理,以获得对应的PID参数。
[0071] 基于此,通过温度传感器和风速传感器分别获得新风系统进风口处的当前温度和当前风速之后,可以根据预存于新风系统中的模糊PID控制规则基于当前温度和当前风速确定当前PID参数,包括:
[0072] S0121,基于预存的进风温度模糊控制表确定当前温度所属的温度档位对应的模糊集和模糊集隶属度;
[0073] S0122,基于预存的进风风速模糊控制表确定当前风速所属的风速档位对应的模糊集和模糊集隶属度;
[0074] S0123,基于预存的PID组别输出规则表确定当前温度和当前风速的模糊集和模糊集隶属度对应的PID组别模糊集,并计算得到各PID组别模糊集的隶属度;
[0075] S0124,基于预存的PID组别模糊控制表确定具有最大隶属度的PID组别模糊集对应的PID组别;
[0076] S0125,基于预存的PID组别与PID参数之间的对应关系,确定所述PID组别对应的PID参数。
[0077] 以下,举个例子说明一下通过所述步骤S0121~S0125获取当前PID参数的过程:
[0078] 需要说明的是,为区分PID组别、当前温度和当前风速的模糊集,在PID组别、当前温度和当前风速的模糊集的字母代号的下标处分别标记0、1和2。
[0079] 假设进风口处的当前温度为10℃,当前风速为400r/min。则基于表1可以得到当前温度对应的模糊集和隶属度分别为:Z1:0.5,PM1:1,PL1:0.5。基于表2可以得到当前风速对应的模糊集和隶属度分别为:NL2:0.5,NM2:1,Z2:0.5。基于当前温度和当前风速的模糊集和隶属度,通过表4得到的PID组别的模糊集和对应的隶属度如下所示:
[0080] Z0=(PL1,PL2)+(PL1,PM2)+(PM1,NL2)+(Z1,Z2)+(Z1,NM2)+(NL1,NM2)=(0.5×0)+(0.5×0)+(1×0.5)+(0.5×0.5)+(0.5×1)+(0×1)=1.25;
[0081] NM0=(PL1,Z2)+(PL1,NM2)+(PL1,NL2)+(PM1,PL2)+(PM1,PM2)+(PM1,Z2)+(PM1,NM2)=(0.5×0.5)+(0.5×1)+(0.5×0.5)+(1×0)+(1×0)+(1×0.5)+(1×1)=2.5;
[0082] PM0=(Z1,PL2)+(Z1,PM2)+(Z1,NL2)+(NM1,PL2)+(NM1,PM2)+(NM1,Z2)+(NM1,NM2)+(NM1,NL2)=(0.5×0)+(0.5×0)+(0.5×0.5)+(0×0)+(0×0)+(0×0.5)+(0×1)+(0×0.5)=0.25;
[0083] PL0=(NL1,PL2)+(NL1,PM2)+(NL1,Z2)+(NL1,NL2)=0。
[0084] 从而得到当前PID组别的模糊集和对应的隶属度分别为:Z0:1.25,NM0:2.5,PM0:0.25。
[0085] 由此可知,虽然可以通过应用表4基于进风口处的当前温度和当前风速的模糊组合求出PID组别的模糊集,但由于得到PID组别的模糊集存在多个,所以在得到PID组别的模糊集之后,不能直接根据模糊集确定使用哪一组PID参数。因此,为确定当前应当使用的PID参数,可以通过解模糊来确定对应的PID组别,以获得对应的PID参数。
[0086] 在一实施例中,为提高所获得的PID参数的准确性,可以通过最大隶属度原则实现解模糊。由此,根据最大隶属度原则,将具有最大隶属度的模糊集作为当前PID组别输出的模糊集,即NM0。
[0087] 获得当前PID组别的模糊集之后,基于表3可知,当PID组别的模糊集为NM时,隶属度最大的PID组别序号是1。随后,即可根据确定得到的PID组别序号获得对应的PID参数,也即,当前PID参数为组别序号为1的PID组别所对应的PID参数。
[0088] 获得当前PID参数之后,将当前PID参数作为模糊PID控制用的PID参数,从而输出对应的PWM控制信号,并将所述PWM控制信号输入到加热装置中,以通过控制所述加热装置的通电时长而实现对加热装置的加热功率的控制。
[0089] 控制所述加热装置的加热功率之后,还可以根据当前室内温度和目标温度对所述加热功率进一步调整,包括:根据当前室内温度和目标温度的偏差调整输出的PWM控制信号,以通过调整后的PWM控制信号改变加热装置的通电时长,从而实现对加热装置的加热功率的进一步调整,以使当前室内温度快速达到所述目标温度,如图5所示,图5是本公开根据一示例性实施例示出的本公开实施例恒温控制方法的恒温控制效果的仿真图,输出激励(图5中灰色曲线所示)很快可以达到输入激励(图5中白色线条所示)并平稳地与输入激励持平,不会产生温度过冲现象。
[0090] 其中,可以通过改变PWM控制信号的占空比而改变加热装置的通电时长。
[0091] 虽然通过本公开实施例的恒温控制方法可以避免温度超调过冲的现象发生,但从图5可知,调整得到的室内温度在刚开始的一小段时间内还是会稍微超出目标温度。因此,为解决上述技术问题,以进一步减小室内温度超出目标温度的幅度,同时为消除在室内温度接近目标温度时所存在的稳态误差,在一实施例中,所述步骤S014可以包括:
[0092] S0141,如果当前室内温度和目标温度的差值大于第一预设值,则以去除积分参数、或积分参数和微分参数后的当前PID参数调整所述加热功率。
[0093] S0142,如果当前室内温度和目标温度的差值小于或等于第二预设值,则以包含积分参数的当前PID参数调整所述加热功率;所述第二预设值小于或等于所述第一预设值。
[0094] 其中,所述第一预设值和所述第二预设值可以通过实验获得,在此不进行赘述。
[0095] 在一个例子中,所述第一预设值和所述第二预设值可以都为15℃。
[0096] 另外,由于在新风系统的工作过程中,很可能因为环境变化而导致进风口处的当前温度和/或当前风速所属档位发生变化,此时,如果仍然依据原PID参数、以及当前室内温度和目标温度的偏差对加热装置的加热功率进行控制,很可能会导致控制效果变差,如产生温度过冲现象、室内温度很久或难以达到目标温度,新风系统的恒温控制稳定性下降等问题。因此,为解决这一技术问题,在一实施例中,本公开的恒温控制方法还可以包括:
[0097] S015,在加热装置的工作过程中,如果当前温度所属的温度档位或当前风速所属的风速档位发生变化,则更新当前PID参数,以调整所述加热装置的加热功率。
[0098] 其中,更新当前PID参数的原理与上述获取当前PID参数的原理相同,在此不进行赘述。
[0099] 需要说明的是,上述任一方法实施例中,PID参数基于进风口处的当前温度和当前风速获得,可以理解为:室内温度和目标温度的偏差不会导致PID参数发生变化,室内温度和目标温度的偏差只会影响PWM控制信号。
[0100] 与前述恒温控制方法实施例相对应,本公开实施例还提供一种恒温控制装置,所述装置可以应用于需要实现恒温控制的系统中,如新风系统,以使室内环境温度能够快速恒定到用户设定的目标温度。如图6所示,图6是本公开根据一示例性实施例示出的一种恒温控制装置的结构框图,所述装置400包括:
[0101] 获取模块401,用于获取新风系统进风口处的当前温度和当前风速;
[0102] 确定模块402,用于根据预设的模糊PID控制规则,基于进风口处的当前温度和当前风速确定当前PID参数;
[0103] 控制模块403,用于根据当前PID参数控制新风系统的加热装置的加热功率;
[0104] 第一调整模块404,用于根据当前室内温度和目标温度调整所述加热功率;所述目标温度用于指示用户设定的温度。
[0105] 在一实施例中,所述确定模块402包括:
[0106] 第一确定单元,用于基于预存的进风温度模糊控制表确定当前温度所属的温度档位对应的模糊集和模糊集隶属度;
[0107] 第二确定单元,用于基于预存的进风风速模糊控制表确定当前风速所属的风速档位对应的模糊集和模糊集隶属度;
[0108] 第三确定单元,用于基于预存的PID组别输出规则表确定当前温度和当前风速的模糊集和模糊集隶属度对应的PID组别模糊集,并计算得到各PID组别模糊集的隶属度;
[0109] PID组别确定单元,用于基于预存的PID组别模糊控制表确定具有最大隶属度的PID组别模糊集对应的PID组别;
[0110] PID参数确定单元,用于基于预存的PID组别与PID参数之间的对应关系,确定所述PID组别对应的PID参数。
[0111] 在一实施例中,所述第一调整模块404包括:
[0112] 第一调整单元,用于在当前室内温度和目标温度的差值大于第一预设值时,以去除积分参数、或积分参数和微分参数后的当前PID参数调整所述加热功率;
[0113] 第二调整单元,用于在当前室内温度和目标温度的差值小于或等于第二预设值时,以包含积分参数的当前PID参数调整所述加热功率;
[0114] 其中,所述第二预设值小于或等于所述第一预设值。
[0115] 在一实施例中,所述装置400还可以包括:
[0116] 第二调整模块,用于在加热装置的工作过程中,在当前温度所属的温度档位或当前风速所属的风速档位发生变化时,更新当前PID参数,以调整所述加热装置的加热功率。
[0117] 在一实施例中,所述装置400还可以包括:
[0118] 第一生成模块,用于生成所述进风温度模糊控制表;
[0119] 所述第一生成模块包括:
[0120] 温度模糊处理单元,用于对进风口的温度采样样本进行模糊化处理,以将温度采样样本的温度区间划分为若干第一模糊集和若干温度档位;
[0121] 第一生成单元,用于建立各第一模糊集与若干温度档位的隶属度表,以生成所述进风温度模糊控制表;其中,各第一模糊集包含与所述若干温度档位一一对应的若干隶属值,各隶属值用于指示与其对应的温度档位隶属于第一模糊集的隶属度高低。
[0122] 在一实施例中,所述装置400还可以包括:
[0123] 第二生成模块,用于生成所述进风风速模糊控制表;
[0124] 所述第二生成模块包括:
[0125] 风速模糊处理单元,用于对进风口的风速采样样本进行模糊化处理,以将风速采样样本的风速区间划分为若干第二模糊集和若干风速档位;
[0126] 第二生成单元,用于建立各第二模糊集与若干风速档位的隶属度表,以生成所述进风风速模糊控制表;其中,各第二模糊集包含与所述若干风速档位一一对应的若干隶属值,各隶属值用于指示与其对应的风速档位隶属于第二模糊集的隶属度高低。
[0127] 上述装置中各个单元的功能和作用的实现过程具体详见上述方法中对应步骤的实现过程,在此不再赘述。
[0128] 对于装置实施例而言,由于其基本对应于方法实施例,所以相关之处参见方法实施例的部分说明即可。以上所描述的装置实施例仅仅是示意性的,其中所述作为分离部件说明的单元可以是或者也可以不是物理上分开的,作为单元显示的部件可以是或者也可以不是物理单元,即可以位于一个地方,或者也可以分布到多个网络单元上。可以根据实际的需要选择其中的部分或者全部模块来实现本公开方案的目的。本领域普通技术人员在不付出创造性劳动的情况下,即可以理解并实施。
[0129] 与前述恒温控制方法的实施例相对应,本公开实施例还提供一种恒温控制装置的电子设备,所述电子设备可以应用在新风系统中。所述电子设备包括:
[0130] 处理器;
[0131] 存储器,用于存储可由所述处理器执行的计算机程序;
[0132] 其中,所述处理器执行所述程序时实现上述任一方法实施例中所记载的所述恒温控制方法的步骤。
[0133] 如图7所示,图7是本公开根据一示例性实施例示出的一种恒温控制装置的电子设备的结构框图。所述电子设备500可以包括以下一个或多个组件:处理组件501,存储器502,电源组件503,多媒体组件504,音频组件505,输入/输出(I/O)的接口506,传感器组件507,以及通信组件508。
[0134] 处理组件501通常控制电子设备500的整体操作,诸如与显示,电话呼叫,数据通信,相机操作和记录操作相关联的操作。处理组件501可以包括一个或多个处理器509来执行指令,以完成上述的方法的全部或部分步骤。此外,处理组件501可以包括一个或多个模块,便于处理组件501和其它组件之间的交互。例如,处理部件501可以包括多媒体模块,以方便多媒体组件504和处理组件501之间的交互。
[0135] 存储器502被配置为存储各种类型的数据以支持在电子设备500的操作。这些数据的示例包括用于在电子设备500上操作的任何应用程序或方法的指令,联系人数据,电话簿数据,消息,图片,视频等。存储器502可以由任何类型的易失性或非易失性存储设备或者它们的组合实现,如静态随机存取存储器(SRAM),电可擦除可编程只读存储器(EEPROM),可擦除可编程只读存储器(EPROM),可编程只读存储器(PROM),只读存储器(ROM),磁存储器,快闪存储器,磁盘或光盘。
[0136] 电源组件503为电子设备500的各种组件提供电力。电源组件503可以包括电源管理系统,一个或多个电源,及其它与为电子设备500生成、管理和分配电力相关联的组件。
[0137] 多媒体组件504包括在所述电子设备500和用户之间的提供一个输出接口的屏幕。所述屏幕可以包括触摸面板(TP),被实现为触摸屏,以接收来自用户的输入信号。触摸面板包括一个或多个触摸传感器以感测触摸、滑动和触摸面板上的手势。所述触摸传感器可以不仅感测触摸或滑动动作的边界,而且还检测与所述触摸或滑动操作相关的持续时间和压力。在一些实施例中,多媒体组件504包括一个前置摄像头和/或后置摄像头。当电子设备
500处于操作模式,如拍摄模式或视频模式时,前置摄像头和/或后置摄像头可以接收外部的多媒体数据。每个前置摄像头和后置摄像头可以是一个固定的光学透镜系统或具有焦距和光学变焦能力。
[0138] 音频组件505被配置为输出和/或输入音频信号。例如,音频组件505包括一个麦克风(MIC),当电子设备500处于操作模式,如呼叫模式、记录模式和语音识别模式时,麦克风被配置为接收外部音频信号。所接收的音频信号可以被进一步存储在存储器502或经由通信组件508发送。在一些实施例中,音频组件505还包括一个扬声器,用于输出音频信号。
[0139] I/O接口502为处理组件501和外围接口模块之间提供接口,上述外围接口模块可以是键盘,点击轮,按钮等。这些按钮可包括但不限于:主页按钮、音量按钮、启动按钮和锁定按钮。
[0140] 传感器组件507包括一个或多个传感器,用于为电子设备500提供各个方面的状态评估。例如,传感器组件507可以检测到电子设备500的打开/关闭状态,组件的相对定位,例如所述组件为电子设备500的显示器和小键盘,传感器组件507还可以检测电子设备500或电子设备500一个组件的位置改变,用户与电子设备500接触的存在或不存在,电子设备500方位或加速/减速和电子设备500的温度变化。传感器组件507可以包括接近传感器,被配置用来在没有任何的物理接触时检测附近物体的存在。传感器组件507还可以包括光传感器,如CMOS或CCD图像传感器,用于在成像应用中使用。在一些实施例中,该传感器组件507还可以包括加速度传感器,陀螺仪传感器,磁传感器,压力传感器,温度传感器,光电传感器或GPS传感器。
[0141] 通信组件508被配置为便于电子设备500和其他设备之间有线或无线方式的通信。电子设备500可以接入基于通信标准的无线网络,如WiFi、2G、3G、4GLTE、5GNR(5GNewRadio)或它们的组合。在一个示例性实施例中,通信组件508经由广播信道接收来自外部广播管理系统的广播信号或广播相关信息。在一个示例性实施例中,所述通信组件508还包括近场通信(NFC)模块,以促进短程通信。例如,在NFC模块可基于射频识别(RFID)技术,红外数据协会(IrDA)技术,超宽带(UWB)技术,蓝牙(BT)技术和其它技术来实现。
[0142] 在示例性实施例中,电子设备500可以被一个或多个应用专用集成电路(ASIC)、数字信号处理器(DSP)、数字信号处理设备(DSPD)、可编程逻辑器件(PLD)、现场可编程门阵列(FPGA)、控制器、微控制器、微处理器或其它电子元件实现,用于执行上述方法。
[0143] 上述设备中各个组件的功能和作用的实现过程具体详见上述方法中对应步骤的实现过程,在此不再赘述。
[0144] 对于设备实施例而言,由于其基本对应于方法实施例,所以相关之处参见方法实施例的部分说明即可。以上所描述的设备实施例仅仅是示意性的,其中所述作为分离部件说明的单元可以是或者也可以不是物理上分开的,作为单元显示的部件可以是或者也可以不是物理单元,即可以位于一个地方,或者也可以分布到多个网络单元上。可以根据实际的需要选择其中的部分或者全部组件来实现本公开方案的目的。本领域普通技术人员在不付出创造性劳动的情况下,即可以理解并实施。
[0145] 与前述恒温控制方法的实施例相对应,本公开还提供一种计算机可读存储介质,其上存储有计算机程序,该程序被上述电子设备的处理器509执行时实现上述任一方法实施例所记载的所述恒温控制方法的步骤。
[0146] 本公开可采用在一个或多个其中包含有程序代码的存储介质(包括但不限于磁盘存储器、CD‑ROM、光学存储器等)上实施的计算机程序产品的形式。计算机可用存储介质包括永久性和非永久性、可移动和非可移动媒体,可以由任何方法或技术来实现信息存储。信息可以是计算机可读指令、数据结构、程序的模块或其他数据。计算机的存储介质的例子包括但不限于:相变内存(PRAM)、静态随机存取存储器(SRAM)、动态随机存取存储器(DRAM)、其他类型的随机存取存储器(RAM)、只读存储器(ROM)、电可擦除可编程只读存储器(EEPROM)、快闪记忆体或其他内存技术、只读光盘只读存储器(CD‑ROM)、数字多功能光盘(DVD)或其他光学存储、磁盒式磁带,磁带磁磁盘存储或其他磁性存储设备或任何其他非传输介质,可用于存储可以被计算设备访问的信息。
[0147] 本领域技术人员在考虑说明书及实践这里公开的发明后,将容易想到本公开的其它实施方案。本公开旨在涵盖本公开的任何变型、用途或者适应性变化,这些变型、用途或者适应性变化遵循本公开的一般性原理并包括本公开未公开的本技术领域中的公知常识或惯用技术手段。说明书和实施例仅被视为示例性的,本公开的真正范围和精神由下面的权利要求指出。
[0148] 应当理解的是,本公开并不局限于上面已经描述并在附图中示出的精确结构,并且可以在不脱离其范围进行各种修改和改变。本公开的范围仅由所附的权利要求来限制。
[0149] 以上所述仅为本公开的较佳实施例而已,并不用以限制本公开,凡在本公开的精神和原则之内,所做的任何修改、等同替换、改进等,均应包含在本公开保护的范围之内。
专利地区:北京
专利申请日期:2019-03-22
专利公开日期:2021-12-07
专利公告号:CN201910223599.8
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




