 产学研创新服务平台(全国)


投影图像校正方法、投影系统及可读存储介质
更新时间:2026-10-01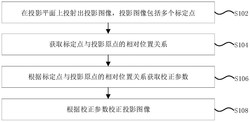 专利申请类型:实用新型专利;
地区:四川-成都;
源自:成都高价值专利检索信息库;
投影图像校正方法、投影系统及可读存储介质
本申请涉及一种投影图像校正方法、投影系统及可读存储介质,该投影图像校正方法包括以下步骤:在投影平面上投射出投影图像,投影图像包括多个标定点;获取标定点与投影原点的相对位置关系;根据标定点与投影原点的相对位置关系获取校正参数;根据校正参数校正投影图像。本申请实施例的投影图像校正方法通过获取投影图像中的多个标定点与投影原点之间的相对位置关系,根据该相对位置关系获取校正参数,最终利用该校正参数来对投影图像进行校正,无需手动调整投影机的位置,大大减少了校正过程所耗费的时间,校正过程更加方便快捷,校正精度也相对较高。并且,能够从多个不同的角度对投影图像进行校正,能够适用于多种不同场景下,通用性较强。
专利类型:实用新型专利
专利申请号:CN202111106194.X
专利申请(专利权)人:业成科技(成都)有限公司,业成光电(深圳)有限公司,业成光电(无锡)有限公司,英特盛科技股份有限公司
权利人地址:四川省成都市高新区西区合作路689号
专利发明(设计)人:叶肇懿
主权利要求:投影图像校正方法、投影系统及可读存储介质
技术领域
[0001] 本申请涉及投影技术领域,特别是涉及一种投影图像校正方法、投影系统及可读存储介质。
背景技术
[0002] 投影机的投影图像会根据投影方向与投影平面之间的相对角度的变化而呈现不同程度的变形。当投影方向垂直于投影平面时,投影图像的形状与原图像的形状保持一致,
只会出现尺寸的缩小或放大。而当投影方向与投影平面不垂直时,投影图像就会出现变形,
使得投影图像的形状与原图像的形状不一致,影响正常观看。此时就需要调整投影方向与
投影平面之间的相对角度,使投影方向与投影平面之间尽可能保持垂直,才能较好地校正
投影图像,提升投影机的使用体验。
[0003] 然而,相关技术中采用手动调整投影机的位置来进行投影图像的校正,存在的问题是校正耗时较长、校正精度低,无法达到理想的结果。另外也可以采用重力传感器来对投
影图像进行校正,存在的问题是只能在一个角度上进行校正,通用性较差。
发明内容
[0004] 基于此,有必要针对相关技术中对投影图像进行校正耗时较长、校正精度低、通用性较差的问题,提供一种投影图像校正方法、投影系统及可读存储介质。
[0005] 本申请实施例提供了一种投影图像校正方法,包括以下步骤:在投影平面上投射出投影图像,投影图像包括多个标定点;获取标定点与投影原点的相对位置关系;根据标定
点与投影原点的相对位置关系获取校正参数;根据校正参数校正投影图像。
[0006] 在其中一个实施例中,采用第一多边形投射形成投影图像,投影图像包括与第一多边形对应的第二多边形,标定点包括第二多边形的顶点。
[0007] 在其中一个实施例中,第一多边形具有位于中心位置处的第一中心点,投影图像还包括与第一中心点对应的第二中心点。
[0008] 在其中一个实施例中,获取标定点与投影原点的相对位置关系的步骤包括:以投影原点为原点,以投影方向上的轴线为z轴,以与投影方向垂直的平面内水平方向的轴线为
x轴,以与投影方向垂直的平面内竖直方向的轴线为y轴建立坐标系,获取标定点在坐标系
内的x轴坐标、y轴坐标和z轴坐标。
[0009] 在其中一个实施例中,获取标定点在坐标系内的x轴坐标、y轴坐标和z轴坐标的步骤包括:以第二多边形的顶点距第二中心点的距离在x轴方向上的分量作为标定点在坐标
系内的x轴坐标x1;以第二多边形的顶点距第二中心点的距离在y轴方向上的分量作为标定
点在坐标系内的y轴坐标y1;在与投影方向垂直的预设平面上投射出对比图像,对比图像包
括多个对比顶点;获取对比顶点在坐标系内的坐标;计算与对比顶点对应的第二多边形的
顶点的z轴坐标z1。
[0010] 在其中一个实施例中,以对比顶点距中心点的距离在x轴方向上的分量x0作为对比顶点在坐标系内的x轴坐标,以预设平面距投影原点的距离z0作为对比顶点在坐标系内
的z轴坐标,则z1=x1*z0/x0。
[0011] 在其中一个实施例中,根据标定点与投影原点的相对位置关系获取校正参数的步骤包括:根据标定点在坐标系内的x轴坐标、y轴坐标和z轴坐标计算投影平面的法向量。
[0012] 在其中一个实施例中,根据校正参数校正投影图像的步骤包括:根据法向量计算投影平面与x轴、y轴和z轴的夹角;根据投影平面与x轴、y轴和z轴的夹角分别沿x轴、y轴和z
轴偏转投影平面,以使投影平面与x轴、y轴和z轴的夹角均为0。
[0013] 本申请实施例还提供了一种投影系统,包括:投影装置,具有投影原点,投影装置用于投射出投影图像,投影图像包括多个标定点;摄像装置,设于投影装置的一侧,摄像装
置用于拍摄投影图像以获取标定点与投影原点的相对位置关系;以及运算装置,包括存储
器和处理器,存储器存储有计算机程序,处理器执行计算机程序时实现如上述的方法的步
骤。
[0014] 本申请实施例还提供了一种可读存储介质,其上存储有计算机程序,计算机程序被处理器执行时实现如上述的方法的步骤。
[0015] 基于本申请实施例的投影图像校正方法、投影系统及可读存储介质,通过获取投影图像中的多个标定点与投影原点之间的相对位置关系,根据该相对位置关系获取校正参
数,最终利用该校正参数来对投影图像进行校正,无需手动调整投影机的位置,大大减少了
校正过程所耗费的时间,校正过程更加方便快捷,校正精度也相对较高。并且,采用该校正
方法能够从多个不同的角度对投影图像进行校正,能够适用于多种不同场景下,通用性较
强。
附图说明
[0016] 图1为本申请一个实施例提供的投影系统的结构简化示意图;
[0017] 图2为本申请一个实施例提供的投影系统中投影图像的示意图;
[0018] 图3为本申请一个实施例提供的投影系统中运算装置的结构框图;
[0019] 图4为本申请一个实施例提供的投影图像校正方法的流程图;
[0020] 图5为本申请一个实施例提供的投影图像校正方法中计算与对比顶点对应的第二多边形的顶点的z轴坐标时的原理图;
[0021] 图6为本申请一个实施例提供的可读存储介质的结构框图。
[0022] 主要元件符号说明
[0023] 10:投影系统320:处理器
[0024] 100:投影装置400:可读存储介质
[0025] 110:投影图像410:计算机程序
[0026] 120:对比图像O:投影原点
[0027] 200:摄像装置P:标定点
[0028] 300:运算装置k:第二中心点
[0029] 310:存储器
具体实施方式
[0030] 为使本申请的上述目的、特征和优点能够更加明显易懂,下面结合附图对本申请的具体实施方式做详细的说明。在下面的描述中阐述了很多具体细节以便于充分理解本申
请。但是本申请能够以很多不同于在此描述的其它方式来实施,本领域技术人员可以在不
违背本申请内涵的情况下做类似改进,因此本申请不受下面公开的具体实施例的限制。
[0031] 在本申请的描述中,需要理解的是,术语“中心”、“纵向”、“横向”、“长度”、“宽度”、“厚度”、“上”、“下”、“前”、“后”、“左”、“右”、“竖直”、“水平”、“顶”、“底”、“内”、“外”、“顺时针”、“逆时针”、“轴向”、“径向”、“周向”等指示的方位或位置关系为基于附图所示的方位或位置关系,仅是为了便于描述本申请和简化描述,而不是指示或暗示所指的装置或元件必
须具有特定的方位、以特定的方位构造和操作,因此不能理解为对本申请的限制。
[0032] 此外,术语“第一”、“第二”仅用于描述目的,而不能理解为指示或暗示相对重要性或者隐含指明所指示的技术特征的数量。由此,限定有“第一”、“第二”的特征可以明示或者
隐含地包括至少一个该特征。在本申请的描述中,“多个”的含义是至少两个,例如两个,三
个等,除非另有明确具体的限定。
[0033] 在本申请中,除非另有明确的规定和限定,术语“安装”、“相连”、“连接”、“固定”等术语应做广义理解,例如,可以是固定连接,也可以是可拆卸连接,或成一体;可以是机械连
接,也可以是电连接;可以是直接相连,也可以通过中间媒介间接相连,可以是两个元件内
部的连通或两个元件的相互作用关系,除非另有明确的限定。对于本领域的普通技术人员
而言,可以根据具体情况理解上述术语在本申请中的具体含义。
[0034] 在本申请中,除非另有明确的规定和限定,第一特征在第二特征“上”或“下”可以是第一和第二特征直接接触,或第一和第二特征通过中间媒介间接接触。而且,第一特征在
第二特征“之上”、“上方”和“上面”可是第一特征在第二特征正上方或斜上方,或仅仅表示
第一特征水平高度高于第二特征。第一特征在第二特征“之下”、“下方”和“下面”可以是第
一特征在第二特征正下方或斜下方,或仅仅表示第一特征水平高度小于第二特征。
[0035] 需要说明的是,当元件被称为“固定于”或“设置于”另一个元件,它可以直接在另一个元件上或者也可以存在居中的元件。当一个元件被认为是“连接”另一个元件,它可以
是直接连接到另一个元件或者可能同时存在居中元件。本文所使用的术语“垂直的”、“水平
的”、“上”、“下”、“左”、“右”以及类似的表述只是为了说明的目的,并不表示是唯一的实施
方式。
[0036] 为了使投影机投射出的投影图像的形状与原图像的形状保持一致,需要调整投影方向与投影平面之间的相对角度,使投影方向与投影平面之间尽可能保持垂直,才能较好
地校正投影图像,提升投影机的使用体验。相关技术中,一种方法是采用手动调整投影机的
位置来进行投影图像的校正,存在的问题是校正耗时较长、校正精度低,无法达到理想的结
果。另外也可以采用重力传感器来对投影图像进行校正,存在的问题是只能在一个角度上
进行校正,通用性较差。
[0037] 图1为本申请一个实施例提供的投影系统10的结构简化示意图,图2为本申请一个实施例提供的投影系统10中投影图像110的示意图,图3为本申请一个实施例提供的投影系
统10中运算装置300的结构框图。
[0038] 为了至少部分解决以上问题,请参阅图1至图3,本申请实施例提供了一种投影系统10,该投影系统10包括投影装置100、摄像装置200以及运算装置300。
[0039] 其中,投影装置100具有投影原点O,投影装置100用于从该投影原点O投射出投影图像110。投影图像110的形状、大小取决于原图像的形状、大小以及投影装置100与投影面
之间的距离、相对角度等。为了满足不同场景下的使用需求,原图像和投影图像110可以是
任意规则或不规则图形,而为了便于对投影图像110进行校正,以使投影图像110的形状与
原图像的形状保持一致,提升投影机的使用体验,该投影图像110包括多个标定点P,在对投
影图像110进行校正时可以将标定点P作为参考点。需要说明的是,标定点P是人为在投影图
像110上选择出的若干个点,其位置、数量等可以灵活进行调整,此处不作具体限定。
[0040] 摄像装置200设于投影装置100的一侧,摄像装置200用于拍摄投影图像110以获取标定点P与投影原点O的相对位置关系。摄像装置200可以采用具有拍摄功能的任意装置,如
相机、摄像机、手机等,在一些实施例中,将摄像装置200设于投影装置100的一侧,并紧邻投
影装置100设置,朝向投影装置100的投影方向进行拍摄,即可得到标定点P的图像信息,对
该图像信息进行分析、计算后即可获取标定点P与投影原点O的相对位置关系。
[0041] 运算装置300包括存储器310和处理器320,存储器310存储有计算机程序410,处理器320执行计算机程序410时实现如下文中所述的投影图像110校正方法方法的步骤,以便
对投影图像110进行校正。以下结合该投影系统10来介绍本申请实施例中的投影图像110校
正方法。
[0042] 图4为本申请一个实施例提供的投影图像110校正方法的流程图,图5为本申请一个实施例提供的投影图像110校正方法中计算与对比顶点对应的第二多边形的顶点的z轴
坐标时的原理图。
[0043] 请一并参阅图1至图5,本申请实施例提供了一种投影图像110校正方法,该投影图像110校正方法包括以下步骤:
[0044] S102、在投影平面上投射出投影图像110,投影图像110包括多个标定点P。
[0045] 该投影平面为面向投影装置100的任意平面,若投影平面与投影装置100的投影方向不垂直,投影平面上的投影图像110就会出现变形,使得投影图像110的形状与原图像的
形状不一致,影响正常观看,因此需要对该投影图像110进行校正。
[0046] S104、获取标定点P与投影原点O的相对位置关系。
[0047] 由于在投影装置100的投影原点O位置处设有摄像装置200,摄像装置200能够拍摄投影图像110,得到标定点P的图像信息,对该图像信息进行分析、计算后即可获取标定点P
与投影原点O的相对位置关系。
[0048] S106、根据标定点P与投影原点O的相对位置关系获取校正参数。
[0049] 获取到标定点P与投影原点O的相对位置关系后,通过建立数学关系式或数据库查找的方式就可以获取校正参数。校正参数可以是投影平面相对于投影装置100的投影方向
的偏转角度,或投影图像110上的标定点P相对于投影原点O的坐标位置,或投影图像110相
对于投影原点O形变的透视变换系数,或投影图像110相对于投影原点O形变的点映射表等。
[0050] S108、根据校正参数校正投影图像110。
[0051] 根据步骤S106中获取的校正参数对投影图像110进行校正,就可以使投影图像110的形状与原图像的形状保持一致,提升投影机的使用体验。
[0052] 本申请实施例的投影图像110校正方法通过获取投影图像110中的多个标定点P与投影原点O之间的相对位置关系,根据该相对位置关系获取校正参数,最终利用该校正参数
来对投影图像110进行校正,无需手动调整投影机的位置,大大减少了校正过程所耗费的时
间,校正过程更加方便快捷,校正精度也相对较高。并且,采用该校正方法能够从多个不同
的角度对投影图像110进行校正,能够适用于多种不同场景下,通用性较强。
[0053] 为了便于投影图像110校正方法的实施,在一些实施例中,采用第一多边形在投影装置100中进行投射形成投影图像110。第一多边形是平面内由三条或三条以上的线段首尾
顺次连接所组成的封闭图形,包括三角形、四边形、五边形等,则投影图像110就包括与该第
一多边形对应的第二多边形,并且,第二多边形的边长数量与第一多边形的边长数量相等,
如此,就可以将该第二多边形的顶点作为标定点P,便于获取标定点P的位置信息。
[0054] 在上述实施例的基础上,进一步的,第一多边形具有位于中心位置处的第一中心点,则投影图像110还包括与第一中心点对应的第二中心点k。如图1和图2所示,本实施例中
以第一多边形为矩形、第二多边形为与该矩形对应的不规则四边形举例进行说明。
[0055] 摄像装置200拍摄投影图像110,得到标定点P的图像信息,对该图像信息进行分析、计算后即可获取标定点P与投影原点O的相对位置关系。具体的,在一些实施例中,步骤
S104包括:
[0056] 首先,以投影原点O为原点,以投影方向上的轴线为z轴,以与投影方向垂直的平面内水平方向的轴线为x轴,以与投影方向垂直的平面内竖直方向的轴线为y轴建立坐标系。
[0057] 随后,以第二多边形的顶点距第二中心点k的距离在x轴方向上的分量作为标定点P在坐标系内的x轴坐标x1。以第二多边形的顶点距第二中心点k的距离在y轴方向上的分量
作为标定点P在坐标系内的y轴坐标y1。其中,第二多边形的顶点距第二中心点k的距离可在
投影系统10中经过测量得出,而其在x轴方向上的分量和在y轴方向上的分量均可以根据第
二多边形的顶点距第二中心点k的距离,和第二多边形的顶点与第二中心点k的连线与x轴、
y轴的夹角计算得出,也可以直接测量第二多边形的顶点距x轴的距离,以及第二多边形的
顶点距y轴的距离。如图2所示,第二多边形的四个顶点在xoy平面内的坐标分别为p1(x1,
y1)、p2(x2,y2)、p3(x3,y3)、p4(x4,y4)。
[0058] 在与投影方向垂直的预设平面上投射出对比图像120,对比图像120包括多个对比顶点。由于预设平面与投影装置100的投影方向垂直,则对比图像120的形状与第一多边形
的形状保持一致为矩形,并且经测量可知预设平面距投影原点O的距离为d,对比图像120的
长、宽分别为L、W。由于投影图像110和对比图像120均是由原图像投影得到的,因此,对比图
像120中对比顶点的数量与标定点P数量相等,并且,对比顶点与标定点P一一对应。
[0059] 计算与对比顶点对应的第二多边形的顶点的z轴坐标z1。以对比顶点距中心点的距离在x轴方向上的分量x0作为对比顶点在坐标系内的x轴坐标,以预设平面距投影原点O
的距离z0作为对比顶点在坐标系内的z轴坐标,则z1=x1*z0/x0。
[0060] 可以得知对比顶点在坐标系内的坐标(L/2,W/2,d),如图1和图5所示,在xoz平面或yoz平面内,依次连接投影原点O、标定点P和对比顶点,根据三角形的相似原理,可以得
到:z1/d=x1/(L/2),其中,x1在上文的步骤中已得出,d、L均为已知值,则经计算得出z1=x1*
d/(L/2),即可得知第二多边形的顶点p1在坐标系内的坐标p1(x1,y1,z1),类似的,可以得到
第二多边形的四个顶点在坐标系内的坐标分别为p1(x1,y1,z1)、p2(x2,y2,z2)、p3(x3,y3,z3)、
p4(x4,y4,z4)。
[0061] 由此,步骤S106包括:根据标定点P在坐标系内的x轴坐标、y轴坐标和z轴坐标计算投影平面的法向量。具体地,由于投影平面上的投影图像110中标定点Pp1、p2、p3、p4的坐标
已知,则投影平面的平面方程式为:a(x‑x1)+b(y‑y1)+c(z‑z1)=0。利用向量 和 的外
积,可求得投影平面的法向量
其中, 为x轴的单位向量, 为z轴的单位向量,
为z轴的单位向量。简化得: 其中,a=(y2‑y3)*(z2‑z4)‑(z2‑z3)*(y2‑y4),b
=(z2‑z3)*(x2‑x4)‑(x2‑x3)*(z2‑z4),c=(x2‑x3)*(y2‑y4)‑(y2‑y3)*(x2‑x4)。将投影平面在x轴方向上偏移的角度设为θx,投影平面在y轴方向上偏移的角度设为θy,投影平面在z轴方向
上偏移的角度设为θz,则根据数学关系有:
[0062] 在上述实施例的基础上,根据上述数学式即可计算得出投影平面在x轴方向上偏移的角度设为θx,投影平面在y轴方向上偏移的角度设为θy,和投影平面在z轴方向上偏移的
角度设为θz。因此,步骤S108包括:根据法向量计算投影平面与x轴、y轴和z轴的夹角;根据
投影平面与x轴、y轴和z轴的夹角分别沿x轴、y轴和z轴偏转投影平面,以使投影平面与x轴、
y轴和z轴的夹角均为0。并且,对投影图像110进行校正后的坐标(x’,y’,z’)与投影图像110
在投影平面内的坐标(x,y,z)之间满足如下关系式: 其中,
[0063]
[0064]
[0065] 以下代入具体数值来进行举例说明。
[0066] 实施例一
[0067] 在与投影方向垂直的预设平面上投射出矩形的对比图像120,在本实施例中,预设平面距投影原点O的距离d=500mm,对比图像120的长L=40mm,对比图像120的宽W=30mm。
在投影平面上投射出投影图像110,投影图像110为四边形,投影图像110的标定点P为四边
形的四个顶点,经计算,四边形的四个顶点的坐标分别为:(x1,y1,z1)=(‑22,16.5,550),
(x2,y2,z2)=(19.4,16.005,485),(x3,y3,z3)=(22.4,16.8,560),(x4,y4,z4)=(‑18.8,
41.1,470),a=(y2‑y3)*(z2‑z4)‑(z2‑z3)*(y2‑y4)=130.95,b=(z2‑z3)*(x2‑x4)‑(x2‑x3)*(z2‑z4)=‑1353.6,c=(x2‑x3)*(y2‑y4)‑(y2‑y3)*(x2‑x4)=24.654,则
[0068] 实施例二
[0069] 在与投影方向垂直的预设平面上投射出矩形的对比图像120,在本实施例中,预设平面距投影原点O的距离d=250mm,对比图像120的长L=20mm,对比图像120的宽W=10mm。
在投影平面上投射出投影图像110,投影图像110为四边形,投影图像110的标定点P为四边
形的四个顶点,经计算,四边形的四个顶点的坐标分别为:(x1,y1,z1)=(‑9.5,4.75,
237.5),(x2,y2,z2)=(11.5,5.4625,287.5),(x3,y3,z3)=(9.8,4.9,245),(x4,y4,z4)=(‑
11.3,5.65,282.5),a=(y2‑y3)*(z2‑z4)‑(z2‑z3)*(y2‑y4)=10.7813,b=(z2‑z3)*(x2‑x4)‑
(x2‑x3)*(z2‑z4)=461.04,c=(x2‑x3)*(y2‑y4)‑(y2‑y3)*(x2‑x4)=‑13.1438,则
[0070] 实施例三
[0071] 在与投影方向垂直的预设平面上投射出矩形的对比图像120,在本实施例中,预设平面距投影原点O的距离d=600mm,对比图像120的长L=100mm,对比图像120的宽W=50mm。
在投影平面上投射出投影图像110,投影图像110为四边形,投影图像110的标定点P为四边
形的四个顶点,经计算,四边形的四个顶点的坐标分别为:(x1,y1,z1)=(‑55,27.5,660),
(x2,y2,z2)=(60,33,720),(x3,y3,z3)=(49,24.5,588),(x4,y4,z4)=(‑47.5,23.75,570),
a=(y2‑y3)*(z2‑z4)‑(z2‑z3)*(y2‑y4)=54,b=(z2‑z3)*(x2‑x4)‑(x2‑x3)*(z2‑z4)=5747.5,c=(x2‑x3)*(y2‑y4)‑(y2‑y3)*(x2‑x4)=‑812,则
[0072] 图6为本申请一个实施例提供的可读存储介质400的结构框图。
[0073] 请参阅图6,本申请实施例还提供了一种可读存储介质400,其上存储有计算机程序410,计算机程序410被处理器320执行时实现如上述的方法的步骤。详细的方法可参见上
述,此处不再赘述。通过上述描述可知,本实施例中的计算机程序410用于对投影图像110进
行校正,无需手动调整投影机的位置,大大减少了校正过程所耗费的时间,校正过程更加方
便快捷,校正精度也相对较高。并且,采用该校正方法能够从多个不同的角度对投影图像
110进行校正,能够适用于多种不同场景下,通用性较强。
[0074] 以上所述实施例的各技术特征可以进行任意的组合,为使描述简洁,未对上述实施例中的各个技术特征所有可能的组合都进行描述,然而,只要这些技术特征的组合不存
在矛盾,都应当认为是本说明书记载的范围。
[0075] 以上所述实施例仅表达了本申请的几种实施方式,其描述较为具体和详细,但并不能因此而理解为对申请专利范围的限制。应当指出的是,对于本领域的普通技术人员来
说,在不脱离本申请构思的前提下,还可以做出若干变形和改进,这些都属于本申请的保护
范围。因此,本申请专利的保护范围应以所附权利要求为准。
专利地区:四川
专利申请日期:2021-09-22
专利公开日期:2023-11-07
专利公告号:CN113645456B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西弈聪软件信息技术股份有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




