 产学研创新服务平台(全国)


一种用于健身器材的磁控阻力系统及阻力控制方法
更新时间:2026-08-03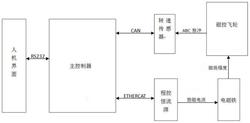 专利申请类型:发明专利;
地区:浙江-宁波;
源自:宁波高价值专利检索信息库;
一种用于健身器材的磁控阻力系统及阻力控制方法
本发明提供一种用于健身器材的磁控阻力系统:包括人机界面、主控制器、转速传感器、程控恒流源、电磁铁和磁控飞轮;人机界面用于设置阻力控制模式,并将控制模式参数输入主控制器;转速传感器用于采集磁控飞轮的转速,并将转速参数传输至主控制器;主控制器用于依据控制模式参数、磁控飞轮的转速参数计算产生控制参数,并将控制参数传输至程控恒流源;程控恒流源与电磁铁电性连接,用于控制电磁铁的励磁电流按主控制器计算产生的控制参数变化,进而控制电磁铁的磁场强度;电磁铁与磁控飞轮相磁吸,用于控制磁控飞轮的阻力大小。该发明不仅具有磁阻的静音、阻力平顺及体积小的优点,而且能够使磁控飞轮提供与水中划船阻力接近的磁控流体阻力。
专利类型:发明专利
专利申请号:CN202211010576.7
专利申请(专利权)人:宁波易力加运动科技有限公司
权利人地址:浙江省宁波市江北区慈城镇浦丰路66号4号楼5层
专利发明(设计)人:陈甬
主权利要求:一种用于健身器材的磁控阻力系统及阻力控制方法
技术领域
[0001] 本发明涉及健身器材技术领域,具体讲的是一种用于健身器材的磁控阻力系统及阻力控制方法。
背景技术
[0002] 随着生活水平的提升,人们的健康意识也逐渐提高,越来越多的室内健身运动器械被广泛应用,使得人们在室内便能从事多项运动,达到锻炼身体的效果。
[0003] 在健身器材的路上赛艇产品(例如划船机)中,健身器材的阻力源部分是提供器材阻力的核心部分,主要分为风阻、水阻和磁阻等三种阻力模式。风阻是通过风扇叶片转动产生空气阻力,由调节进气口大小来改变阻力大小,阻力效接近实际划船效果,阻力平顺,维护方便,但噪声大、体积大。水阻是通过桨叶在水中转动产生阻力,由改变水量、桨叶角度大小来改变阻力大小,阻力接近划船真实阻力,但维护麻烦,受水重力的影响,阻力线性差,水箱体积大。磁阻是通过金属飞轮在磁场中产生的感生电流所受洛伦兹力产生阻力,由改变磁铁与飞轮间距来改变阻力大小,静音、阻力平顺,体积小,但与流体阻力效果差距比较大。
发明内容
[0004] 本发明要解决的技术问题是:克服以上现有技术的缺陷,提供一种体积小且能够精确模拟流体阻力,实现与水中划船阻力接近的用于健身器材的磁控阻力系统。
[0005] 本发明的技术解决方案是,提供一种具有以下结构的用于健身器材的磁控阻力系统:
[0006] 包括人机界面、主控制器、转速传感器、程控恒流源、电磁铁和磁控飞轮;
[0007] 所述人机界面用于设置阻力控制模式,并将控制模式参数输入主控制器;所述转速传感器用于采集磁控飞轮的转速,并将转速参数传输至主控制器;所述主控制器用于依据控制模式参数、磁控飞轮的转速参数计算产生控制参数,并将控制参数传输至程控恒流源;所述程控恒流源与电磁铁电性连接,用于控制电磁铁的励磁电流按主控制器计算产生的控制参数变化,进而控制电磁铁的磁场强度;所述电磁铁与磁控飞轮相磁吸,用于控制磁控飞轮的阻力大小。
[0008] 作为优选,所述磁控飞轮包括铸铁飞轮,所述铸铁飞轮的轮面上设有导电层。
[0009] 作为优选,所述导电层为铜材质或铝材质的导电层。铸铁飞轮提供惯性,并起了导磁体作用,形成如图2所示的磁场;导电层的铝板或铜板会通过铸铁飞轮的旋转,切割磁场产生磁控阻力。
[0010] 采用以上结构后,本发明一种用于健身器材的磁控阻力系统与现有技术相比,具有以下优点:
[0011] 在人机界面设置好阻力模式后,转速传感器会实时采集磁控飞轮的转速,并将转速参数传入主控制器,主控制器会依据控制模式参数、磁控飞轮的转速参数来计算产生控制参数,并通过程控恒流源精确控制电磁铁的励磁电流按设定的控制模式变化,从而使磁控飞轮提供与水中划船阻力接近的磁控流体阻力,同时该磁控阻力系统还具有磁阻的静音、阻力平顺及体积小的优点。
[0012] 本发明还提供了一种磁控阻力系统的阻力控制方法,包括以下步骤:
[0013] S1、在人机界面设置需要的阻力控制模式,并将控制模式参数输入主控制器;
[0014] S2、转速传感器采集磁控飞轮的转速,并将转速参数传输至主控制器;
[0015] S3、主控制器依据控制模式参数、磁控飞轮的转速参数计算产生控制参数,并将控制参数传输至程控恒流源;
[0016] S4、程控恒流源根据接收到的控制参数,通过实时控制电磁铁的励磁电流大小;电磁铁随励磁电流的变化而改变磁场强度,进而调节磁控飞轮的阻力大小,精确模拟流体阻力。
[0017] 作为优选,步骤S4中,励磁电流Ie的计算公式为:
[0018]
[0019] 其中,V为磁控飞轮转动线速度。
[0020] 作为优选,步骤S4中,线路所处磁场强度B的计算公式为:
[0021]
[0022] 其中,μ为磁导率,N为励磁线圈的匝数,Le为有效磁路长度。
[0023] 作为优选,步骤S4中,磁控飞轮在磁场中所受阻力F的计算公式为:
[0024] 令 则
[0025] 其中,L为线路的长度,即导电层的宽度;R为该段线路的电阻值。
附图说明
[0026] 图1为本发明磁控阻力系统的流程图。
[0027] 图2为本发明中磁控飞轮转动时形成的磁场方向图。
具体实施方式
[0028] 下面结合附图和具体实施例对本发明作进一步详细说明。
[0029] 在本发明的描述中,需要理解的是,术语“上”、“下”、“前”、“后”、“左”、“右”、“竖直”、“水平”、“顶”、“底”“内”、“外”等指示的方位或位置关系为基于附图所示的方位或位置关系,仅是为了便于描述本发明和简化描述,而不是指示或暗示所指的装置或元件必须具有特定的方位、以特定的方位构造和操作,因此不能理解为对本发明的限制。
[0030] 如图1和图2所示;
[0031] 本发明公开了一种用于健身器材的磁控阻力系统:包括人机界面、主控制器、转速传感器、程控恒流源、电磁铁和磁控飞轮。人机界面用于设置阻力控制模式,并将控制模式参数输入主控制器;转速传感器用于采集磁控飞轮的转速,并将转速参数传输至主控制器;主控制器用于依据控制模式参数、磁控飞轮的转速参数计算产生控制参数,并将控制参数传输至程控恒流源;程控恒流源与电磁铁电性连接,用于控制电磁铁的励磁电流按主控制器计算产生的控制参数变化,进而控制电磁铁的磁场强度;电磁铁与磁控飞轮相磁吸,用于控制磁控飞轮的阻力大小(即磁控飞轮在磁场中旋转切割磁场产生磁控阻力,磁控飞轮的磁控阻力随电磁铁磁场强度的变化而变化)。
[0032] 磁控飞轮包括铸铁飞轮,铸铁飞轮的轮面上设有导电层,导电层的材质可以为铜或铝。铸铁飞轮提供惯性,并起了导磁体作用,形成如图2所示的磁场;导电层的铝板或铜板会通过铸铁飞轮的旋转,切割磁场产生磁控阻力。
[0033] 本发明在人机界面设置好阻力模式后,转速传感器会实时采集磁控飞轮的转速,并将转速参数传入主控制器,主控制器会依据控制模式参数、磁控飞轮的转速参数来计算产生控制参数,并通过程控恒流源精确控制电磁铁的励磁电流按设定的控制模式变化,从而使磁控飞轮提供与水中划船阻力接近的磁控流体阻力,同时该磁控阻力系统还具有磁阻的静音、阻力平顺及体积小的优点。
[0034] 本发明还提供了一种磁控阻力系统的阻力控制方法,包括以下步骤:
[0035] S1、在人机界面设置需要的阻力控制模式,并通过RS232通讯总线将控制模式参数输入主控制器;
[0036] S2、转速传感器通过ABC脉冲采集磁控飞轮的转速,并通过CAN总线将转速参数传输至主控制器;
[0037] S3、主控制器依据控制模式参数、磁控飞轮的转速参数计算产生控制参数,并将控制参数通过ETHERCAT总线传输至程控恒流源;
[0038] S4、程控恒流源根据接收到的控制参数,通过动力线实时控制电磁铁的励磁电流大小;电磁铁随励磁电流的变化而改变磁场强度,进而调节磁控飞轮的阻力大小,精确模拟流体阻力。
[0039] 在磁控飞轮转动过程中,令磁控飞轮在磁场中所受阻力的大小为F,则F的计算公式为:
[0040] F=BIL
[0041] 其中,B为该条线路所处磁感应强度,I为感受电流的大小,L为线路的长度,即导电层的宽度;
[0042] L在结构完成后即固定,则I的计算公式为:
[0043]
[0044] 其中,V为磁控飞轮转动线速度,R为该段线路的电阻值;
[0045] 因此,F的计算公式可变化为
[0046]
[0047] 另外,电磁铁磁场强度的计算公式:
[0048]
[0049] 其中μ为磁导率,N为励磁线圈的匝数,Ie为励磁电流,Le为有效磁路长度,
[0050] 令
[0051] 则B=KIe
[0052] 结合上述两式,可得
[0053]
[0054] 因此,在磁控飞轮、电磁铁的结构和材质固定的情况下,F的大小仅与磁控飞轮的旋转速度V和励磁电流Ie有关;
[0055] 在划船时,桨所受阻力的大小可量化的主要为流体粘性阻力,令桨所受阻力为f,则f的计算公式为:
[0056]
[0057] 其中,ρ为流体的密度,v为船行进的速度,Sf为浸没在水中的表面积,Cf为摩擦系数;
[0058] 在场景确定的情况下,ρ、v、Sf、Cf可视为恒定值,可见f与速度v的平方成正相关;
[0059] 由上述划船时的阻力f与速度v的平方成正相关,则需要将F也调整为与速度V的平方成正相关,即解决励磁电流Ie的平方与速度V的关系,
[0060] 令V=Ie2,常数
[0061] 则F可表示为
[0062] F=CV2
[0063] 即F为与V2正相关,通过测量磁控飞轮旋转的速度V,实时调整励磁电流Ie,实现与速度V相关的变化,进而实现与水中划船阻力接近的阻力效果。
[0064] 以上所述,仅为本发明的具体实施方式,但本发明的保护范围并不局限于此,任何熟悉本技术领域的技术人员在本发明揭露的技术范围内,可轻易想到的变化或替换,都应涵盖在本发明的保护范围之内,因此,本发明的保护范围应以权利要求的保护范围为准。
专利地区:浙江
专利申请日期:2022-08-23
专利公开日期:2023-11-17
专利公告号:CN115738163B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




