 产学研创新服务平台(全国)


一种用于3D打印自动调平的传感器发明专利
更新时间:2026-10-01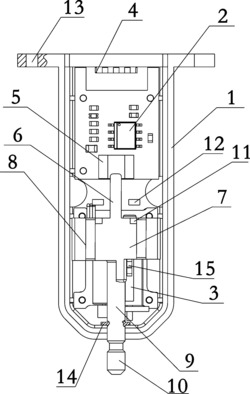 专利申请类型:发明专利;
地区:广东-深圳;
源自:深圳高价值专利检索信息库;
一种用于3D打印自动调平的传感器
一种涉及技术领域的用于3D打印自动调平的传感器,其特征是:包含壳体、控制电路板、舵机和探测装置;所述壳体内上部设有控制电路板,所述控制电路板顶部设有贯穿壳体顶部面的接线插头,控制电路板板面底部设有光电传感器;所述壳体内下部前后并排设有舵机和探测装置,所述探测装置包含遮光板、滑块、滑轨和探针;所述遮光板的顶端与光电传感器的发射器和接收器的中间位相对应,遮光板的底端端面与滑块的顶部面对应紧固连接,所述滑块顶部面对应遮光板的两侧均设有用于使滑块下移的推动装置,滑块的两侧均滑动连接有与壳体对应紧固连接的滑轨;本发明有效解决了传统调平传感器易受外界环境干扰,稳定性差的问题。
专利类型:发明专利
专利申请号:CN201910894126.0
专利申请(专利权)人:深圳市创想三维科技股份有限公司
权利人地址:广东省深圳市龙华区民治街道新牛社区梅龙大道锦绣鸿都大厦1808(办公地址)
专利发明(设计)人:刘辉林,唐京科,陈春,敖丹军,纪国亮,郭继杰
主权利要求:一种用于3D打印自动调平的传感器
技术领域
[0001] 本发明涉及3D打印技术领域,尤其是涉及一种用于3D打印自动调平的传感器。
背景技术
[0002] 公知的,3D打印机又称三维打印机,是一种累积制造技术,即快速成形技术的一种机器,它是一种数字模型文件为基础,运用特殊蜡材、粉末状金属或塑料等可粘合材料,通过打印一层层的粘合材料来制造三维的物体,保持打印平台的水平对3D打印至关重要,特别对于以层层累积为特征的FDM熔融沉积成型技术的3D打印工艺来讲,打印平台的水平度直接决定第一层的成败,也就决定了整个打印的成败;现有技术中大多采用距离传感器依次测量打印平台三个不共线的点来判断打印平台的水平度,但现有距离传感器稳定性差,容易受外界环境的干扰,精度差
[0003] 中国专利(公告号:CN107116787A)公开了一种三维打印平台的调平系统及其测距装置与调平方法,该专利所述测距装置可拆卸地安装在所述打印头上,包括舵机、接触触发单元及用于将所述舵机的转动转换成驱动所述接触触发单元沿Z轴往复移动的位移转换机构,所述位移转换机构为凸轮机构,整体结构复杂,不易装配。
发明内容
[0004] 为了克服背景技术中的不足,本发明公开了一种用于3D打印自动调平的传感器。
[0005] 为实现上述发明目的,本发明采用如下技术方案:
[0006] 一种用于3D打印自动调平的传感器,包含壳体、控制电路板、舵机和探测装置;所述壳体内上部设有控制电路板,所述控制电路板顶部设有贯穿壳体顶部面的接线插头,控制电路板板面底部设有光电传感器;所述壳体内下部前后并排设有舵机和探测装置,所述探测装置包含遮光板、滑块、滑轨和探针;所述遮光板的顶端与光电传感器的发射器和接收器的中间位相对应,遮光板的底端端面与滑块的顶部面对应紧固连接,所述滑块顶部面对应遮光板的两侧均设有用于使滑块下移的推动装置,滑块的两侧均滑动连接有与壳体对应紧固连接的滑轨,滑块的底部面与探针的一端对应紧固连接,所述探针的另一端活动贯穿壳体底部面,且探针的伸出端端头设有探头;所述舵机的舵盘顶部面能够与滑块的底部面对应抵触,且舵盘与探针互不干涉;所述舵机和光电传感器分别与控制电路板对应控制连接。
[0007] 优选的,所述推动装置包含设于滑块顶部面的磁铁Ⅰ和与壳体对应紧固连接的磁铁Ⅱ,所述磁铁Ⅱ位于磁铁Ⅰ的正上方,且磁铁Ⅱ和磁铁Ⅰ对应面的磁性相斥。
[0008] 优选的,所述推动装置为一端与滑块顶部面对应连接,另一端与壳体对应紧固连接的弹簧。
[0009] 优选的,所述壳体的顶部面和背部面均设有安装孔。
[0010] 优选的,所述探头与探针对应丝接。
[0011] 优选的,所述探头远离探针的一端为半球状或锥状。
[0012] 优选的,所述遮光板、滑块和探针为一体式结构。
[0013] 优选的,所述控制电路板通过螺钉与壳体对应紧固连接。
[0014] 优选的,所述探针针身设有能够与壳体底部面对应抵触的限位块。
[0015] 优选的,所述光电传感器为槽型光电传感器,所述舵机为直线舵机。
[0016] 由于采用如上所述的技术方案,本发明具有如下有益效果:
[0017] 本发明公开的一种用于3D打印自动调平的传感器,结构简单,易于装配,生产成本较低,所述控制电路板板面底部设有光电传感器,所述遮光板的顶端与光电传感器的发射器和接收器的中间位相对应,遮光板的底端端面与滑块的顶部面对应紧固连接,所述滑块顶部面对应遮光板的两侧均设有用于使滑块下移的推动装置,当遮光板挡光电传感器发射器发射光电信号时,光电传感器能够随即做出相应的信号反馈;所述光电传感器为槽型光电传感器,结构简单,且位于壳体内部,能够有效避免外界的干扰,所述探头与探针对应丝接,即操作人员能够定期拆除探头,并清洁探头远离探针一端的探测面,避免因探头的探测面有异物,导致测量结果失准,所述探头远离探针的一端为半球状或锥状,半球状或锥状结构能够有效减小探头与3D打印机打印平台的接触面,进一步提高了测量精度。
附图说明
[0018] 图1为本发明的结构示意图;
[0019] 图2为本发明的立体结构示意图;
[0020] 图3为本发明的后视图。
[0021] 图中:1、壳体;2、控制电路板;3、舵机;4、接线插头;5、光电传感器;6、遮光板;7、滑块;8、滑轨;9、探针;10、探头;11、磁铁Ⅰ;12、磁铁Ⅱ;13、安装孔;14、限位块;15、舵盘。
具体实施方式
[0022] 通过下面的实施例可以详细的解释本发明,公开本发明的目的旨在保护本发明范围内的一切技术改进。
[0023] 结合附图1~3,一种用于3D打印自动调平的传感器,包含壳体1、控制电路板2、舵机3和探测装置;所述壳体1内上部设有控制电路板2,所述控制电路板2顶部设有贯穿壳体1顶部面的接线插头4,控制电路板2板面底部设有光电传感器5;根据需要,所述控制电路板2通过螺钉与壳体1对应紧固连接,能够避免控制电路板2带动光电传感器5随意移动,所述光电传感器5为槽型光电传感器,结构简单易于装配;所述壳体1内下部前后并排设有舵机3和探测装置,所述探测装置包含遮光板6、滑块7、滑轨8和探针9;所述遮光板6的顶端与光电传感器5的发射器和接收器的中间位相对应,遮光板6的底端端面与滑块7的顶部面对应紧固连接,所述滑块7顶部面对应遮光板6的两侧均设有用于使滑块7下移的推动装置;根据需要,所述推动装置包含设于滑块7顶部面的磁铁Ⅰ11和与壳体1对应紧固连接的磁铁Ⅱ12,所述磁铁Ⅱ12位于磁铁Ⅰ11的正上方,且磁铁Ⅱ12和磁铁Ⅰ11对应面的磁性相斥,即在测量时能够依靠磁铁Ⅱ12和磁铁Ⅰ11的相斥磁力迫使滑块7下移,或所述推动装置为一端与滑块7顶部面对应连接,另一端与壳体1对应紧固连接的弹簧,即在测量时能够依靠弹簧的弹力迫使滑块7下移;
[0024] 所述滑块7的两侧均滑动连接有与壳体1对应紧固连接的滑轨8,滑块7的底部面与探针9的一端对应紧固连接,所述探针9的另一端活动贯穿壳体1底部面,且探针9的伸出端端头设有探头10;根据需要,所述探头10与探针9对应丝接,即操作人员能够定期拆除探头10,并清洁探头10远离探针9一端的探测面,避免因探头10的探测面有异物,导致测量结果失准,所述探头10远离探针9的一端为半球状或锥状,半球状或锥状结构能够有效减小探头
10与3D打印机打印平台的接触面,进一步提高了测量精度;所述遮光板6、滑块7和探针9为一体式结构,使得装配更加简单方便;
[0025] 所述舵机3的舵盘15顶部面能够与滑块7的底部面对应抵触,且舵盘15与探针9互不干涉;即在测量时,舵机3的舵盘15下移,滑块7在推动装置及自身重力的作用下下移,同时滑块7带动遮光板6下移,且舵盘15的下移距离能够使遮光板6的顶部恰好处于不遮挡光电传感器5发射器发射光电信号的位置,当探头10与3D打印机打印平台抵触迫使遮光板6上移并遮挡光电传感器5发射器发射光电信号时,光电传感器5能够随即做出相应的信号反馈;根据需要,所述光电传感器5为槽型光电传感器,所述舵机3为直线舵机,所述探针9针身设有能够与壳体1底部面对应抵触的限位块14,即当限位块14与壳体1底部面对应抵触时,能够使遮光板6的顶部恰好处于不遮挡光电传感器5发射器发射光电信号的位置,避免因舵盘15的下移距离过多导致测量结果有偏差;所述舵机3和光电传感器5分别与控制电路板2对应控制连接,即在测量时当舵盘15的下移至遮光板6的顶部恰好处于不遮挡光电传感器5发射器发射光电信号的位置时,光电传感器5能够给控制电路板2发出信号,控制电路板2随即控制舵机3的舵盘15停止下移,当探头10与3D打印机打印平台抵触迫使遮光板6上移并遮挡光电传感器5发射器发射的光电信号时,光电传感器5能够随即给控制电路板2发出相应的信号反馈,从而使控制电路板2能够得出3D打印机打印平台测量点的相应位置信息;此外,所述壳体1的顶部面和背部面均设有安装孔13,即能够通过安装孔13将壳体1安装于3D打印机打印喷头的相应位置。
[0026] 实施本发明所述的用于3D打印自动调平的传感器,使用时通过安装孔13将壳体1安装于3D打印机打印喷头的相应位置,且当舵机3的舵盘15的下移至遮光板6的顶部恰好处于不遮挡光电传感器5发射器发射光电信号的位置时,探头10低于3D打印机的打印喷头,当调平结束后舵盘15上移至最高位置时探头10高于3D打印机的打印喷头,即在打印过程中探头10与3D打印机的打印平台不接触;通过接线插头4使控制电路板2与外部控制装置对应控制连接;当需要调平时,舵盘15的下移至遮光板6的顶部恰好处于不遮挡光电传感器5发射器发射光电信号的位置时,光电传感器5能够给控制电路板2发出信号,控制电路板2随即控制舵机3的舵盘15停止下移,操作3D打印机的打印喷头下移,当探头10与3D打印机打印平台抵触迫使遮光板6上移并遮挡光电传感器5发射器发射的光电信号时,光电传感器5能够随即给控制电路板2发出相应的信号反馈,控制电路板2能够得出并记录3D打印机打印平台测量点的相应位置信息,重复测量操作,测量3D打印机打印平台三个不共线的点,即能得出3D打印机打印平台的水平度,进而能够通过3D打印机打印平台的调平装置进行调平操作。
[0027] 本发明未详述部分为现有技术。
专利地区:广东
专利申请日期:2019-09-20
专利公开日期:2023-11-24
专利公告号:CN110481012B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




