 产学研创新服务平台(全国)


一种自动限制差速比及增大扭矩的差速器发明专利
更新时间:2026-11-01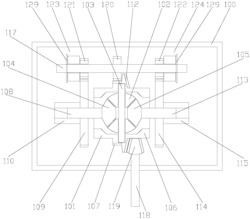 专利申请类型:发明专利;
地区:四川-宜宾;
源自:宜宾高价值专利检索信息库;
专利名称:一种自动限制差速比及增大扭矩的差速器
专利类型:发明专利
专利申请号:CN201810969749.5
专利申请(专利权)人:曹洪
权利人地址:四川省宜宾市南溪区东城社区东风街18-1号
专利发明(设计)人:曹洪
专利摘要:本发明公开了一种自动限制差速比及增大扭矩的差速器,包括箱体,箱体内设置有差速器壳体,差速器壳体内设置有行星齿轮、行星轴、左半轴齿轮以及右半轴齿轮,行星齿轮设置在行星轴上,行星齿轮分别与左半轴齿轮和右半轴齿轮啮合,差速器壳体包括相互配合的左壳体以及右壳体,左壳体与右壳体相配合的一端外部圆周方向设置有齿圈,右壳体与左壳体相配合的一端外部圆周方向设置有角齿齿圈。本发明对具有路面附着力的车轮或驱动桥可保持一定的转速和不间断硬性传递自动增大的扭矩,且不需要反应的时间及过程和人工的操控,可以在复杂路面或地形交替变化中产生连续的牵引力。
主权利要求:一种自动限制差速比及增大扭矩的差速器
技术领域
[0001] 本发明涉及差速器技术领域,具体涉及一种自动限制差速比及增大扭矩的差速器。
背景技术
[0002] 汽车在行驶过程中,同时刻的各个车轮(驱动桥的两侧及全轮驱动车的各个车轮)的转速在很多时候都是不一样的,如遇见转弯路面、不规则的起伏路面等。为了解决这个问题,差速器出现了。差速器可以将动力自由分配给不同转速的左右车轮或前后驱动桥。
[0003] 由于差速器允许车轮以不同转速转动,所以汽车在泥泞、冰面、雪地或交叉轴等路面时,当一个车轮因路面附着力变小而打滑或因悬空而空转,汽车动力将无效的消耗在飞快转动的打滑或悬空车轮上了,其他具有路面附着力车轮则失去动力,此时汽车不但无法前进,在坡道上还会向下溜车。为了克服汽车车轮的打滑或空转,限滑差速器和差速锁出现了。但在深度越野的硬派越野车中,限滑差速器因可靠性等各种原因不受欢迎,同时也没有被采用。
[0004] 差速锁:它可以将两个半轴进行钢性连接,使其成为一个整体,这样两侧的车轮都可以得到相同的动力,使车辆可以摆脱困境,这就是差速锁的作用。当今主流的差速锁有机械式(牙嵌式),经典车型Jeep牧马人,伊顿式差速锁,经典车型大切诺基。
[0005] 手动机械式差速锁(牙嵌式):手动机械差速锁的技术简单,生产成本低,但却仍然是迄今为止最为可靠、最有效的提高车辆越野性能的驱动系统的装备。它可以实现两个半轴的动力完全机械式结合,很牢固。但是只有在恶劣路况或极限状态下使用差速锁,在正常行驶时使用会对汽车的轮胎等部件造成严重的损害。例如:Jeep牧马人罗宾汉和奔驰G500均使用的是机械差速锁。优点:在越野路况可以使车辆所有车轮得到有效动力,在恶劣情况下摆脱困境;缺点:必须在低于5Km/H时速的状态下切换。
[0006] 伊顿式差速锁:伊顿差速锁也是机械差速锁的一种,当两侧车轮的附着力出现差异时,如果两侧车轮的转速差达到了设定的数值,那么伊顿差速锁将会自动锁止差速器,使得两侧车轮拥有相同的动力,从而使车辆脱困。优点:完全自动控制锁止;缺点:不可手动控制,必须等到转速差出现的时候才起作用,反应速度略慢。
[0007] 由于轮式汽车的通用性和经济性,人们对轮式汽车行进能力的提高及期盼可以说绞尽脑汁,总希望在各种恶劣的路面或地形可以拖挂一定的负载顺利行驶(比如军用和探险及越野)。汽车理想的行进能力应该是连续牵引力和运动势能(连续牵引力的累积)完美结合的表现。
[0008] 差速锁技术虽然是深度越野车的主流技术,但自动控制锁止的伊顿式差速锁介入锁止和退出锁止需要反应过程和时间以及介入锁止的突然性车辆窜动。手动机械式差速锁(牙嵌式)的介入锁止和退出锁止需要在低于5Km/H时速的状态下人工切换。所以差速锁技术对车辆驾驶员技能有一些特殊要求,同时不能结合汽车的运动势能把汽车的行进能力发挥到更好的状态。
发明内容
[0009] 本发明实施例的目的在于提供一种自动限制差速比及增大扭矩的差速器,用以解决现有差速器及差速锁存在的问题。
[0010] 为实现上述目的,本发明实施例提供一种自动限制差速比及增大扭矩的差速器,包括箱体,所示箱体内设置有差速器壳体,所述差速器壳体内设置有行星齿轮、行星轴、左半轴齿轮以及右半轴齿轮,所述行星齿轮设置在所述行星轴上,所述行星齿轮分别与所述左半轴齿轮和所述右半轴齿轮啮合,所述差速器壳体包括相互配合的左壳体以及右壳体,其中:
[0011] 所述左壳体与所述右壳体相配合的一端外部圆周方向设置有齿圈,所述左半轴齿轮设置在所述左壳体内,所述左半轴齿轮左端固定连接有向外延伸的左连接轴,所述左连接轴上设置有左半轴增矩齿轮以及左半轴连接导管;
[0012] 所述右壳体与所述左壳体相配合的一端外部圆周方向设置有角齿齿圈,所述右半轴齿轮设置在所述右壳体内,所述右半轴齿轮右端固定连接有向外延伸的右连接轴,所述右连接轴上设置有右半轴增矩齿轮以及右半轴连接导管;
[0013] 所述箱体内还设置有同步轴,所述同步轴位于所述差速器壳体外部且位于所述左半轴增矩齿轮以及右半轴增矩齿轮的同一侧,所述同步轴上设置有同步齿轮,所述同步齿轮与所述齿圈相啮合,所述同步轴上左右两侧分别设置有左增矩自由齿轮和右增矩自由齿轮,所述左增矩自由齿轮与所述左半轴增矩齿轮相啮合,所述右增矩自由齿轮与所述右半轴增矩齿轮相啮合,所述同步轴上还设置有左双向超越器和右双向超越器,所述左双向超越器设置在所述左增矩自由齿轮外侧,所述右双向超越器设置在所述右增矩自由齿轮外侧。
[0014] 所述左半轴连接导管位于所述左半轴增矩齿轮外侧,所述左连接轴通过所述左半轴连接导管与左半轴固定连接。
[0015] 还包括径向动力输入轴,所述径向动力输入轴端部的锥齿轮与所述角齿齿圈啮合。
[0016] 所述右半轴连接导管位于所述右半轴增矩齿轮外侧,所述右连接轴通过所述右半轴连接导管与右半轴固定连接。
[0017] 所述左双向超越器和右双向超越器均包括外圈、滚柱和滚柱保持块、内圈、滞后方向控制盘,所述内圈固定连接在同步轴上,所述滚柱和滚柱保持块均设置在所述内圈与所述外圈之间形成的圆环形的工作间隙中,且所述滚柱和滚柱保持块相互间隔设置,所述滞后方向控制盘设置在所述外圈以及内圈的侧面,用于管理所述滚柱保持块及滚柱。
[0018] 所述左双向超越器的外圈与所述左增矩自由齿轮的左侧端面固定连接。
[0019] 所述右双向超越器的外圈与所述右增矩自由齿轮的右侧端面固定连接。
[0020] 本发明实施例具有如下优点:本发明实施例提供的自动限制差速比及增大扭矩的差速器,将继承差速器和差速锁的优点和屏蔽差速器和差速锁的弊端。在为不同转速的驱动桥及车轮半轴传递动力的时刻若遇见在泥泞、冰面、雪地或交叉轴等路面使车轮路面附着力变小或为零的时候,该差速器会对其他具有路面附着力的车轮或驱动桥保持一定的转速和不间断硬性传递自动增大的扭矩。由于该差速器工作模式的变换不受速度条件的限制,不需要反应的时间及过程和人工的操控,它可以在各种复杂路面或地形交替变化中产生连续的牵引力并和运动势能结合在一起表现新层次的轮式汽车行进能力。
附图说明
[0021] 图1为本发明实施例提供的自动限制差速比及增大扭矩的差速器的结构示意图。
[0022] 图2为本发明实施例提供的自动限制差速比及增大扭矩的差速器与驱动后桥车辆的车轮相配合的结构示意图。
[0023] 图3为本发明实施例提供的自动限制差速比及增大扭矩的差速器去掉箱体以及同步轴后的分解示意图。
[0024] 图4为本发明实施例提供的自动限制差速比及增大扭矩的差速器中同步轴、同步齿轮、左增矩自由齿轮、右增矩自由齿轮、左双向超越器以及右双向超越器相配合的结构示意图。
[0025] 图5为本发明实施例提供的自动限制差速比及增大扭矩的差速器中左双向超越器或右双向超越器的结构示意图。
[0026] 图6为本发明实施例提供的自动限制差速比及增大扭矩的差速器中滞后方向控制盘的结构示意图。
[0027] 图7为本发明实施例提供的自动限制差速比及增大扭矩的差速器中外圈的结构示意图。
[0028] 图8为本发明实施例提供的自动限制差速比及增大扭矩的差速器中滚柱保持块的结构示意图。
[0029] 图9为本发明实施例提供的自动限制差速比及增大扭矩的差速器中滚柱的结构示意图。
[0030] 图10为本发明实施例提供的自动限制差速比及增大扭矩的差速器中内圈的结构示意图。
具体实施方式
[0031] 以下实施例用于说明本发明,但不用来限制本发明的范围。
[0032] 实施例
[0033] 如图1至图10所示,本发明实施例提供的一种自动限制差速比及增大扭矩的差速器,包括箱体100,所示箱体100内设置有差速器壳体,所述差速器壳体内设置有行星齿轮102、行星轴103、左半轴齿轮104以及右半轴齿轮105,所述行星齿轮102设置在所述行星轴
103上,所述行星齿轮102分别与所述左半轴齿轮104和所述右半轴齿轮105啮合,所述差速器壳体包括相互配合的左壳体101以及右壳体106,其中:
[0034] 所述左壳体101与所述右壳体106相配合的一端外部圆周方向设置有齿圈107,所述左半轴齿轮104设置在所述左壳体101内,所述左半轴齿轮104左端固定连接有向外延伸的左连接轴108,所述左连接轴108上设置有左半轴增矩齿轮109以及左半轴连接导管110;
[0035] 所述右壳体106与所述左壳体101相配合的一端外部圆周方向设置有角齿齿圈112,所述右半轴齿轮105设置在所述右壳体106内,所述右半轴齿轮105右端固定连接有向外延伸的右连接轴113,所述右连接轴113上设置有右半轴增矩齿轮114以及右半轴连接导管115;
[0036] 所述箱体100内还设置有同步轴117,所述同步轴117位于所述差速器壳体外部且位于所述左半轴增矩齿轮109以及右半轴增矩齿轮114的同一侧,所述同步轴117上设置有同步齿轮120,所述同步齿轮120与所述齿圈107相啮合,所述同步轴117上左右两侧分别设置有左增矩自由齿轮121和右增矩自由齿轮122,所述左增矩自由齿轮121与所述左半轴增矩齿轮109相啮合,所述右增矩自由齿轮122与所述右半轴增矩齿轮114相啮合,所述同步轴117上还设置有左双向超越器123和右双向超越器124,所述左双向超越器123设置在所述左增矩自由齿轮121外侧,所述右双向超越器124设置在所述右增矩自由齿轮122外侧。
[0037] 所述左半轴连接导管110位于所述左半轴增矩齿轮109外侧,所述左连接轴108通过所述左半轴连接导管110与左半轴111固定连接。
[0038] 本发明实施例提供的一种自动限制差速比及增大扭矩的差速器,还包括径向动力输入轴118,所述径向动力输入轴118端部的锥齿轮119与所述角齿齿圈112啮合。
[0039] 所述右半轴连接导管115位于所述右半轴增矩齿轮114外侧,所述右连接轴113通过所述右半轴连接导管115与右半轴116固定连接。
[0040] 本发明实施例提供的一种自动限制差速比及增大扭矩的差速器,所述左双向超越器123和右双向超越器124均包括外圈125、滚柱126和滚柱保持块127、内圈128、滞后方向控制盘129,所述内圈128固定连接在同步轴117上,所述滚柱126和滚柱保持块127均设置在所述内圈128与所述外圈125之间形成的圆环形的工作间隙中,且所述滚柱126和滚柱保持块127相互间隔设置,所述滞后方向控制盘129设置在所述外圈125以及内圈128的侧面,用于管理所述滚柱保持块127及滚柱126;所述左双向超越器123和右双向超越器124还包括保持架130,所述保持架130由弹性材料构成,其目的是让各个滚柱保持块127使其对应的滚柱
126紧贴所述外圈125的内壁以及内圈128的外壁,因此安全可靠性得到一定程度的提升,从而延长该左双向超越器123和右双向超越器124的使用寿命。
[0041] 所述左双向超越器123的外圈125与所述左增矩自由齿轮121的左侧端面固定连接,所述右双向超越器124的外圈125与所述右增矩自由齿轮122的右侧端面固定连接。
[0042] 本发明实施例提供的一种自动限制差速比及增大扭矩的差速器,其设置的双向超越器(即左双向超越器123和右双向超越器124)的工作原理如下:如果同步轴117没有转动,两端的半轴(即左半轴111和右半轴116)不会转动,该双向超越器没有工作;如果汽车前进或后退,同步轴117向某一方向转动,滞后方向控制盘129在外界被施加一定摩擦力的情况下,使滚柱保持块127及滚柱126在同步轴117转动的反方向滞后一个角度后,并随同步轴117及内圈125转动,半轴在差速器的行星齿轮的作用下转动,两端的半轴与同步轴为齿轮联接,此时,在正常情况下,同步轴上增矩自由齿轮(即左增矩自由齿轮121和右增矩自由齿轮122)的转速高于同步轴117,双向超越器处于超越状态。当另一半轴因滑转率增加而加快转速,该半轴的转速减小而使同步轴上增矩自由齿轮的转速接近或低于同步轴,同步轴上双向超越器的逆止特性使该半轴与同步轴等速转动。在另一半轴滑转率减小而降低转速时,该半轴的转速增加又使同步轴上增矩自由齿轮的转速高于同步轴,双向超越器处于超越状态。同步轴的转向自动决定双向超越器的工作方向。
[0043] 各部位的差速器由差速比决定同步轴和增矩自由齿轮的转速比,中央差速器动力可以经同步轴轴向输入。转向桥差速器和后桥差速器的动力可以经行星架径向输入。以驱动后桥车辆前进为例见图1:动力输入经行星架驱动左右半轴及车轮,同步轴在同步齿轮(同步齿轮与同步轴固定连接)的作用下转动,同步轴上增矩自由齿轮在半轴增矩齿轮的作用下转动,此时两端增矩自由齿轮的转速高于同步轴处于自由超越状态,当一端增矩自由齿轮的转速接近同步轴转速的时候,车轮在纯滚动状态下必然处于最小转弯同时外侧车轮在经过起伏路面最大坡度,或者有车轮在路面附着力较小的情况下产生了滑转率。当滑转率增加可能使其中一端增矩自由齿轮的转速小于同步轴转速,但由于单向轴承的逆止作用,同步轴带动增矩自由齿轮经半轴增矩齿轮使转速较小的车轮半轴(路面附着力较大的车轮半轴)连续转动。此时车辆前进的速度慢了一些,但路面附着力较大的车轮半轴有更大的扭矩支持转动。左右半轴及车轮不会收到摩擦或锁止的约束处于自由分配动力状态,一旦车轮的滑转率减少或车辆转弯半径增大,同步轴两端的单向轴承又处于超越状态。
[0044] 其他部位的差速器类同,所有具有路面附着力的车轮在任何情况下都不会失去动力的支持传递。
[0045] 本发明实施例提供的一种自动限制差速比及增大扭矩的差速器中的差速比为:纯滚动状态下的车轮可能出现的最大转速差,应该在车轮最小半径转弯同时外侧有起伏路面最大坡度。当然不同车辆的轴距和轮距和转向角决定它的最小转弯半径。中央差速器差速比为后桥转速/后桥转速加转向桥转速(0.9左右),转向桥差速器差速比为内侧转速/内侧转速加外侧转速(0.9左右),后桥差速器差速比为内侧转速/内侧转速加外侧转速(0.8左右)。
[0046] 本发明实施例提供的一种自动限制差速比及增大扭矩的差速器中的滑转率为:车轮速度减前进速度/车轮速度(对应纯滚动状态下的车轮可能出现的最大转速差)。
[0047] 本发明实施例提供的自动限制差速比及增大扭矩的差速器,将继承差速器和差速锁的优点和屏蔽差速器和差速锁的弊端。在为不同转速的驱动桥及车轮半轴传递动力的时刻若遇见在泥泞、冰面、雪地或交叉轴等路面使车轮路面附着力变小或为零时候,该差速器会对其他具有路面附着力的车轮或驱动桥保持一定的转速和不间断硬性传递自动增大的扭矩。由于该差速器工作模式的变换不受速度条件的限制,不需要反应的时间及过程和人工的操控,它可以在各种复杂路面或地形交替变化中产生连续的牵引力并和运动势能结合在一起表现新层次的轮式汽车行进能力。
[0048] 本发明实施例提供的自动限制差速比及增大扭矩的差速器,是以限制低速动力输出半轴为例,当然也可以限制高速动力输出半轴。差速比的设计是以差速器所处位置及作用时的最大转速差确定。
[0049] 本发明实施例提供的自动限制差速比及增大扭矩的差速器,其所采用的双向超越器是在滞后方向控制盘的作用下由同步轴的旋转方向自动确定双向超越器的工作方向。当然一个双向超越器在本发明的作用也可以由两个单向超越器(单向轴承)去完成。
[0050] 本发明实施例提供的自动限制差速比及增大扭矩的差速器的应用意义如下:
[0051] 在可以为不同转速的驱动桥及车轮半轴传递动力的时刻若遇见在泥泞、冰面、雪地或交叉轴等路面使车轮路面附着力变小或为零时候,该差速器会对其他具有路面附着力的车轮或驱动桥保持一定的转速和不间断硬性传递自动增大的扭矩。由于该差速器工作模式的变换不受速度条件的限制,不需要反应的时间及过程和人工的操控,它可以在各种复杂路面或地形交替变化中产生连续的牵引力并和运动势能结合在一起表现新层次的轮式汽车行进能力。
[0052] 本发明实施例提供的自动限制差速比及增大扭矩的差速器,动力输入轴可以在各种复杂路面(非路面)无需操控而传递动力,当然也可以利用动力输入轴对复杂路面的车轮进行限速或制动(可以防止刹车单边抱死)。特别是需要较大安装空间的电磁制动或液力制动(无摩擦制动)的应用。
[0053] 虽然,上文中已经用一般性说明及具体实施例对本发明作了详尽的描述,但在本发明基础上,可以对之作一些修改或改进,这对本领域技术人员而言是显而易见的。因此,在不偏离本发明精神的基础上所做的这些修改或改进,均属于本发明要求保护的范围。
专利地区:四川
专利申请日期:2018-08-23
专利公开日期:2023-12-08
专利公告号:CN108825748B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




