 产学研创新服务平台(全国)


一种多功能集成的3D打印模组及其使用方法
更新时间:2026-10-01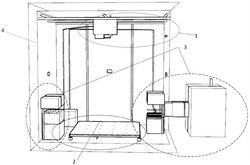 专利申请类型:发明专利;
地区:广东-广州;
源自:广州高价值专利检索信息库;
专利名称:一种多功能集成的3D打印模组及其使用方法
专利类型:发明专利
专利申请号:CN202311296434.6
专利申请(专利权)人:华南理工大学
权利人地址:广东省广州市天河区五山路381号
专利发明(设计)人:胡楠,马瑞奇,赵海洋,李嘉晨,朱璐,马文千
专利摘要:本发明公开了一种多功能集成的3D打印模组及其使用方法,属于3D打印领域,包括由机体和设置于机体内部的喷头组成的打印本体,机体内部且对应喷头的位置设置有防堵清堵模块,防堵清堵模块包括沿喷头依次设置的预防堵塞单元、检测堵塞单元和清理堵塞单元;其中预防堵塞单元,用于预防喷头内部发生堵塞;检测堵塞单元,用于检测喷头是否发生堵塞;清理堵塞单元,用于在检测堵塞单元检查到喷头堵塞时启动进行清堵。本发明采用上述多功能集成的3D打印模组及其使用方法,通过设置防堵清堵模块,能够有效的预防喷头发生堵塞,并在检测喷头内部出现堵塞时,清理喷头堵塞,保证喷头正常工作。
主权利要求:一种多功能集成的3D打印模组及其使用方法
技术领域
[0001] 本发明涉及3D打印技术领域,尤其涉及一种多功能集成的3D打印模组及其使用方法。
背景技术
[0002] FDM型3D打印机其原理是将丝状的热熔性材料加热融化,同时打印喷头在计算机的控制下,根据数字模型文件,将材料涂敷在工作台上,通过逐层打印粘合材料来制造三维的物体。例如:
[0003] 公开号为CN110757786A的中国专利公开了一种3D打印机在线激光调平检测方法,其通过将激光检测系统的检测信号与打印机控制系统连通并设计信号处理程序,实现了运动平面度、安装平面度检测以及打印喷头挤出故障监控。但其存在调平装置占用打印工作空间的问题。
[0004] 公开号为CN208020766U的中国专利公开了一种带有控温控湿结构的3D打印机,其在进行3D打印的同时能够有效控制环境的湿度和温度,具有使用方便、结构简单等优点,但其存在无法自动调节打印环境温度、湿度的问题。
[0005] 同时现有的FDM3D打印机还存在以下问题:第一,喷头会出现物料堵塞的情况:针对此问题,现有方法普遍通过拆卸喷头,再对喷头内部进行清理的方式解决,这种方式具有自动程度低,无法通过其自身的调节对喷头进行清洁的缺点。第二,调平不便捷不精确:即目前打印平台主要依靠手动调平,塞片(塞到打印平台与喷头中间)检验是否调平,不具备便捷、精确的调平功能。第三,当前打印机主要依靠步进电机定位系统定位喷头,无法实现超高精度的打印任务,且当步进电机定位系统出现故障时,无法执行打印任务。第四,受打印环境影响大,具体表现为:随着打印工作的进行,打印环境温度升高,打印试件的横向、纵向收缩率升高、翘曲高度减小,从而影响成型精度;同时打印环境湿度会影响材料之间粘合的速度与成型试件的强度;且打印过程中会产生有害气体、线材物,也会影响打印机周围环境空气质量与使用者健康。
发明内容
[0006] 为解决上述问题,本发明提供一种多功能集成的3D打印模组及其使用方法,通过设置防堵清堵模块,能够有效的预防喷头发生堵塞,并在检测喷头内部出现堵塞时,清理喷头堵塞,保证喷头正常工作。
[0007] 为实现上述目的,本发明提供了一种多功能集成的3D打印模组,包括由机体和设置于机体内部的喷头组成的打印本体,机体内部且对应喷头的位置设置有防堵清堵模块,防堵清堵模块包括沿喷头依次设置的预防堵塞单元、检测堵塞单元和清理堵塞单元;
[0008] 其中预防堵塞单元,用于预防喷头内部发生堵塞;
[0009] 检测堵塞单元,用于检测喷头是否发生堵塞;
[0010] 清理堵塞单元,用于在检测堵塞单元检查到喷头堵塞时启动进行清堵。
[0011] 一种多功能集成的3D打印模组的使用方法,包括以下步骤:
[0012] S1、透光打印板调试:
[0013] S11、激光定位检测:
[0014] 向计算模块随机输入XY坐标,而后计算模块控制第一XYZ移动平台、第二XYZ移动平台和第三XYZ移动平台分别带动第一激光测距器、喷头和激光伸出臂移动至输入的XY坐标,而后激光伸出臂上的激光传感器向下垂直发射激光,判断第一激光测距器是否接收到激光,若接收到激光则表示步进电机定位正常,执行步骤S12;否则表示定位异常,进行调修,直至定位正常;
[0015] S12、自动调平检测:
[0016] 计算模块随机选取三个不共线的反光调平片,第三XYZ移动平台带动激光传感器分别移动至上述三个不共线的反光调平片,并在到位后,向下垂直发射激光,反光调平片反射激光传感器的激光;若激光传感器接收到上述选取的三个不共线的反光调平片,则表示正常执行步骤S13,否则表示异常,进行调修,直至正常;
[0017] S13、调平:
[0018] 计算模块根据上述三个不共线的反光调平片的高度值,计算由上述三个不共线的反光调平片组成平面的水平倾角,再根据水平倾角计算四个升降调平部分的调平螺杆的伸出长度;
[0019] S2、打印:
[0020] 向温控器内输入设定工作温度,而后打开螺旋电加热丝,温控器控制螺旋电加热丝加热至温度传感器采集的温度等于设定工作温度,而后线材进入喷头,在螺旋电加热丝的作用下受热融通,熔融的线材由喷头底端挤出形成线材,此时配合第二XYZ移动平台在透明打印板上进行3D打印。
[0021] 本发明具有以下有益效果:
[0022] 1、通过设置防堵清堵模块,能够有效的预防喷头发生堵塞,并在检测喷头内部出现堵塞时,清理喷头堵塞,保证喷头正常工作;
[0023] 2、能够便捷、精确的实现自动调平,完成超高精度的打印任务;
[0024] 3、能够检测并调节打印环境的温度、湿度、空气质量情况,保证喷头处在最优工作环境的优点。
[0025] 下面通过附图和实施例,对本发明的技术方案做进一步的详细描述。
附图说明
[0026] 图1为本发明所述的一种多功能集成的3D打印模组的整体结构示意图;
[0027] 图2为本发明所述的一种多功能集成的3D打印模组的清理堵塞单元布置图;
[0028] 图3为本发明所述的一种多功能集成的3D打印模组的清理堵塞单元结构原理图;
[0029] 图4为本发明所述的一种多功能集成的3D打印模组的伞型开合针结构示意图;
[0030] 图5为本发明所述的一种多功能集成的3D打印模组的伞型开合针传动示意图;
[0031] 图6为本发明所述的一种多功能集成的3D打印模组的折叠架组件展开示意图;
[0032] 图7为本发明所述的一种多功能集成的3D打印模组的折叠架组件折叠示意图;
[0033] 图8为本发明所述的一种多功能集成的3D打印模组的恒温加热组件的布置示意图;
[0034] 图9为本发明所述的一种多功能集成的3D打印模组的双螺旋控温部件安装示意图;
[0035] 图10为本发明所述的一种多功能集成的3D打印模组的检测堵塞单元的布置示意图;
[0036] 图11为本发明所述的一种多功能集成的3D打印模组的搅拌组件的结构示意图;
[0037] 图12为本发明所述的一种多功能集成的3D打印模组的调平定位模块的立体图;
[0038] 图13为本发明所述的一种多功能集成的3D打印模组的调平定位模块的45°仰视图;
[0039] 图14为本发明所述的一种多功能集成的3D打印模组的激光定位单元的结构示意图;
[0040] 图15为本发明所述的一种多功能集成的3D打印模组的调平单元的结构示意图;
[0041] 图16为本发明所述的一种多功能集成的3D打印模组的环境温度控制单元的结构示意图;
[0042] 图17为本发明所述的一种多功能集成的3D打印模组的环境湿度控制单元的结构示意图;
[0043] 图18为本发明所述的一种多功能集成的3D打印模组的循环空气清洁单元的结构示意图;
[0044] 图19为本发明所述的一种多功能集成的3D打印模组的循环空气清洁单元的管线连接图;
[0045] 图20为本发明所述的一种多功能集成的3D打印模组的环境感知单元的安装图。
[0046] 其中:1、防堵清堵模块;11、预防堵塞单元;111、恒温加热组件;1111、温控管;1112、螺旋电加热丝;1113、螺旋冷却管;1114、水冷管;1115、水泵;1116、冷却水箱;112、搅拌组件;1121、搅拌轴;1122、螺旋搅拌刀;1123、滤网;12、检测堵塞单元;121、激光伸出臂;
122、第一激光发射器;13、清理堵塞单元;131、折叠架组件;1311、第一竖向开合杆;1312、横向开合杆;1313、第二竖向开合杆;132、升降驱动组件;133、旋转组件;134、开合组件;1341、针管;1342、开合套;1343、伞型开合针;1344、开合杆;1345、开合驱动气缸;135、限位开合连杆;1351、第一倾斜杆;1352、第二倾斜杆;1353、限位连杆;1354、倾斜拉杆;1355、开合驱动电机;
[0047] 2、调平定位模块;21、透光打印板;22、调平单元;221、平台平整度检测组件;222、平台调平组件;2221、底座;2222、调平螺杆;2223、从动锥齿轮;2224、缓冲弹簧;2225、主动锥齿轮;23、激光定位单元;231、第一XYZ移动平台;232、安装块;233、第一激光测距器;234、第二激光发射器;
[0048] 3、环境调节模块;31、环境温度控制单元;311、热气箱;312、热出气管;313、涡流管;314、传风管;315、送气风机;316、冷出气管;317、冷气箱;32、环境湿度控制单元;321、排湿风机组;322、空气干燥盒;323、集水盒;33、循环空气清洁单元;331、清洁风机组;332、清洁水孔头;333、活性炭滤芯;334、废液收集箱;335、清洁水管;34、环境感知单元;
[0049] 4、打印本体;41、机体;42、进料齿轮组;43、进料喉管;44、喷头。
具体实施方式
[0050] 为了使本发明实施例公开的目的、技术方案及优点更加清楚明白,以下结合附图及实施例,对本发明实施例进行进一步详细说明。应当理解,此处描述的具体实施例仅仅用以解释本发明实施例,并不用于限定本发明实施例。基于本申请中的实施例,本领域普通技术人员在没有做出创造性劳动的前提下所获得的所有其他实施例,都属于本申请保护的范围。所述实施例的示例在附图中示出,其中自始至终相同或类似的标号表示相同或类似的元件或具有相同或类似功能的元件。
[0051] 需要说明的是,术语“包括”和“具有”以及他们的任何变形,意图在于覆盖不排他的包含,例如,包含了一系列步骤或单元的过程、方法、系统、产品或服务器不必限于清楚地列出的那些步骤或单元,而是可包括没有清楚地列出的或对于这些过程、方法、产品或设备固有的其它步骤或单元。
[0052] 相似的标号和字母在下面的附图中表示类似项,因此,一旦某一项在一个附图中被定义,则在随后的附图中不需要对其进行进一步定义和解释。
[0053] 在本发明的描述中,需要说明的是,术语“上”、“下”、“内”、“外”等指示的方位或位置关系为基于附图所示的方位或位置关系,或者是该发明产品使用时惯常摆放的方位或位置关系,仅是为了便于描述本发明和简化描述,而不是指示或暗示所指的装置或元件必须具有特定的方位、以特定的方位构造和操作,因此不能理解为对本发明的限制。
[0054] 在本发明的描述中,还需要说明的是,除非另有明确的规定和限定,术语“设置”、“安装”、“连接”应做广义理解,例如,可以是固定连接,也可以是可拆卸连接,或一体地连接;可以是机械连接,也可以是电连接;可以是直接相连,也可以通过中间媒介间接相连,可以是两个元件内部的连通。对于本领域的普通技术人员而言,可以具体情况理解上述术语在本发明中的具体含义。
[0055] 如图1‑图20所示,一种多功能集成的3D打印模组,包括由机体41和设置于机体41内部的喷头44组成的打印本体4,机体41内部且对应喷头44的位置设置有防堵清堵模块1,防堵清堵模块1包括沿喷头44依次设置的预防堵塞单元11、检测堵塞单元12和清理堵塞单元13;其中预防堵塞单元11,用于预防喷头44内部发生堵塞;检测堵塞单元12,用于检测喷头44是否发生堵塞;清理堵塞单元13,用于在检测堵塞单元12检查到喷头44堵塞时启动进行清堵。本实施例中的喷头44的上方依次设置有进料齿轮组42和进料喉管43。
[0056] 具体的,预防堵塞单元11包括恒温加热组件111和搅拌组件112;其中,恒温加热组件111包括套设于喷头44外部的温控管1111以及镶嵌于温控管1111内部且由螺旋电加热丝1112和螺旋冷却管1113组成的双螺旋控温部件(螺旋状设置能保证电热丝的热量充分传递,同时保证最大化的利用温控管1111内的使用空间,并且保证螺旋冷却管1113能够及时带走热量),螺旋电加热丝1112与温控器的输出端电性连接,温控器的输入端与用于检测喷头44内工作温度的温度传感器电性连接;螺旋冷却管1113经水冷管1114和水泵1115与冷却水箱1116的出水口连通(本实施例中的冷却水箱1116置于机体41内部且远离喷头44的位置,避免对打印工作产生影响),水冷管1114上还设置有进水阀门,进水阀门和水泵1115均与温控器的输出端电性连接,水冷管1114经螺旋冷却管1113后与冷却水箱1116的回水口连通;搅拌组件112包括转动设置于喷头44内部的搅拌轴1121、固定于搅拌轴1121外圆周侧的螺旋搅拌刀1122以及设置于搅拌轴1121下方的滤网1123,螺旋搅拌刀1122由围绕搅拌轴
1121且呈螺旋布置的多个刀片组成,能使线材被充分切割并产生向下传送,有效预防堵塞。
[0057] 优选的,检测堵塞单元12包括分置于喷头44输出端对称两侧的第一激光发射器122和第一激光接收器,第一激光接收器对应喷头44的输出端固定于机体41的内部,第一激光发射器122固定于激光伸出臂121上;清理堵塞单元13为折叠伸缩式清堵针结构(折叠式结构避免了对正常打印工作的影响),清理堵塞单元13包括折叠架组件131、与折叠架组件
131连接的升降驱动组件132、与升降驱动组件132的输出端连接的旋转组件133以及与旋转组件133的输出端连接的开合组件134;折叠架组件131为两级折叠结构,折叠架组件131包括设置于喷头44一侧的第一竖向开合杆1311、一端经限位开合连杆135与第一竖向开合杆
1311的底端转动连接的横向开合杆1312和经限位开合连杆135与横向开合杆1312的另一端转动连接的第二竖向开合杆1313,限位开合连杆135包括第一倾斜杆1351、第二倾斜杆
1352、限位连杆1353和倾斜拉杆1354,第一倾斜杆1351的两端分别与横向开合杆1312和第一竖向开合杆1311或者第二竖向开合杆1313垂直转动连接,第一倾斜杆1351的中间位置垂直转动连接有限位连杆1353的一端,限位连杆1353的另一端与第二倾斜杆1352的一端垂直转动连接,第二倾斜杆1352的另一端与第一竖向开合杆1311或者第二竖向开合杆1313垂直转动连接,中间连接杆与第二倾斜杆1352的连接处转动连接有倾斜拉杆1354的一端,倾斜拉杆1354的另一端穿过第一竖向开合杆1311或者第二竖向开合杆1313后连接有齿环,齿环的内侧开设有内齿圈,内齿圈经驱动齿轮与固定于横向开合杆1312端头的开合驱动电机
1355连接;第二倾斜杆1352与第一竖向开合杆1311或者第二竖向开合杆1313的转动连接处位于第一倾斜杆1351与第一竖向开合杆1311或者第二竖向开合杆1313的转动连接处的上方;升降驱动组件132包括固定于第二竖向开合杆1313远离横向开合杆1312一端的升降驱动气缸;旋转组件133包括固定于升降驱动气缸输出端的旋转驱动电机;开合组件134包括与旋转驱动电机的输出端固定连接的针管1341、竖向滑动设置于针管1341外侧的开合套
1342以及转动设置于开合套1342外圆周侧的伞型开合针1343;针管1341上且对应开合套
1342的位置开设有竖向导向孔,开合套1342的内圆周侧上且对应竖向导向孔的位置固定有开合导向块,开合导向块伸入针管1341内部后与固定于针管1341内部的开合驱动气缸1345连接;伞型开合针1343包括围绕开合套1342设置的多根清堵针,清堵针的顶端与针管1341的外圆周侧垂直转动连接,清堵针靠近针管1341的一端的内侧经开合杆1344与开合套1342的外圆周侧垂直转动连接。
[0058] 优选的,机体41内部且对应喷头44的下方设置有调平定位模块2,调平定位模块2包括透光打印板21、用于调整透光打印板21平整度的调平单元22和用于调整透光打印板21平面位置的激光定位单元23。其中,调平单元22包括用于检测透光打印板21平整度的平台平整度检测组件221、用于调整透光打印板21平整度的平台调平组件222;平台平整度检测组件221包括分置于透光打印板21上方的激光传感器以及呈矩阵镶嵌于透光打印板21上的多个反光调平片,反光调平片的顶端与透光打印板21的顶端平齐;激光传感器和第一激光发射器122分别固定于激光伸出臂121的底部水平面和侧部垂直面上;平台调平组件222包括设置于透光打印板21四角的升降调平部分,升降调平部分包括底座2221、底端与底座2221的顶端螺纹连接的调平螺杆2222,调平螺杆2222的顶端与透光打印板21的角部水平转动连接,透光打印板21和底座2221之间的调平螺杆2222的外圆周侧连接有从动锥齿轮
2223,从动锥齿轮2223与主动锥齿轮2225啮合,主动锥齿轮2225与调平驱动电机连接;且从动锥齿轮2223和透光打印板21之间的调平螺杆2222上套接有缓冲弹簧2224。优选的,激光定位单元23包括固定于透光打印板21底端的第一激光测距器233、固定于第一激光测距器
233底端的安装块232、固定于安装块232四周的第二激光发射器234、对应第二激光发射器
234固定于透光打印板21底端四周的第二激光测距器,安装块232固定于第一XYZ移动平台
231上;喷头44和激光伸出臂121分别固定于第二XYZ移动平台和第三XYZ移动平台上,且第一XYZ移动平台231、第二XYZ移动平台和第三XYZ移动平台由同步驱动的步进电机驱动,步进电机与计算模块电性连接,保证多个模块的协作。
[0059] 优选的,本发明还包括环境调节模块3,环境调节模块3包括环境感知单元34、环境温度控制单元31、环境湿度控制单元32和循环空气清洁单元33;其中,环境感知单元34为设置于机体41内部的三相监测传感器组,用于监测机体41内部工作环境的温度,湿度和有害气体、颗粒物含量;环境温度控制单元31包括设置于机体41外部的储气室、一端与储气室的顶端连通的涡流管313、与涡流管313的另一端连接的压缩空气源,涡流管313伸入储气室的端头经三通管分别连接热出气管312的一端和冷出气管316的一端(涡流管313可将压缩空气分为一端热空气、一端冷空气输出),热出气管312的另一端和冷出气管316的另一端分别伸入热气箱311的内部和冷气箱317的内部,热气箱311和冷气箱317均设置于储气室内部且经隔温板隔开;热气箱311和冷气箱317均经传风管314和送气风机315与机体41连通(通过控制送气风机315的工作功率,控制输入冷/热空气的速率),传风管314内部且对应热气箱311的位置和冷气箱317的位置分别设置有热气阀门和冷气阀门(通过阀门开闭幅度,可控制输入冷/热空气的速率与比例);环境湿度控制单元32包括由上到下依次设置的排湿风机组321、空气干燥盒322和集水盒323,空气干燥盒322内盛放有用于吸收潮湿空气中的水汽并转化为液态的氯化钙,即利用氯化钙具有强烈的亲水特性,将潮湿空气中的水分子吸附到其表面上,形成水合物(形成液态)滴落至集水盒323内,需要说明的是氯化钙干燥剂是耗材,需要定期更换,空气干燥盒322的底端与集水盒323的顶端连通;循环空气清洁单元33包括由上到下依次设置的清洁风机组331、活性炭滤芯333和滤芯循环清洁组件(清洁风机组
331和活性炭滤芯333的组合式设计可保证活性炭滤芯333在清洁后快速达到干燥状态,从而保持良好的清洁能力),滤芯循环清洁组件包括经清洁水管335与冷却水箱1116连通且与第四XYZ移动平台连接的清洁水孔头332和废液收集箱334,清洁水孔头332和废液收集箱
334分置于活性炭滤芯333的上下两端;清洁水管335上设置有清洁阀门。
[0060] 本实施例中还包括信息管理模块,其包括显示模块和信息处理系统;显示模块用于显示信息管理系统需要向使用者传递的信息,包括但不限于工作信息、报错信息、环境信息等;信息处理系统,用于处理各模块之间的信息。
[0061] 上述模块均与管理模块相连,用于统一管理,需要说明的是上述电子部件均为市场上成熟产品,且经传感器采集信号,控制电机或者气缸的工作原理为本领域公知常识,故在此不做赘述。
[0062] 一种多功能集成的3D打印模组的使用方法,包括以下步骤:
[0063] S1、透光打印板21调试:
[0064] S11、激光定位检测:
[0065] 向计算模块随机输入XY坐标,而后计算模块控制第一XYZ移动平台231、第二XYZ移动平台和第三XYZ移动平台分别带动第一激光测距器233、喷头44和激光伸出臂121移动至输入的XY坐标,而后激光伸出臂121上的激光传感器向下垂直发射激光,判断第一激光测距器233是否接收到激光,若接收到激光则表示步进电机定位正常,执行步骤S12;否则表示定位异常,进行调修,直至定位正常;
[0066] 本实施例中在定位异常时还进行以下检查:
[0067] 喷头44、激光传感器与第一激光测距器233移动到对应步进电机的极限位置,随后激光传感器向第一激光测距器233发射激光;若第一激光测距器233没有接收到激光信号,说明XY轴步进电机运动系统发生了故障,则显示模块报错“XY轴步进电机运动系统故障”,若第一激光测距器233接收到了激光信号,说明两者在同一条竖直线,XY轴步进电机运动系统没有故障;则应当是XY轴步进电机计算系统发生了故障,显示模块报错“XY轴步进电机计算系统故障”;随后第二激光发射器234向第二激光测距器发射激光,第二激光测距器接收激光信号并计算XY平面信息;若XY平面信息计算的结果并非极限位置结果,说明激光定位模块也发生了故障,则显示模块报错“激光定位模块故障”;若XY平面信息计算的结果等于极限位置结果,开始将第一激光测距器233对应的步进电机运动信息输入给喷头44、激光传感器对应的步进电机以确保激光传感器始终与第一激光测距器233处在同一竖直线上;
[0068] S12、自动调平检测:
[0069] 计算模块随机选取三个不共线的反光调平片,第三XYZ移动平台带动激光传感器分别移动至上述三个不共线的反光调平片,并在到位后,向下垂直发射激光,反光调平片反射激光传感器的激光;若激光传感器接收到上述选取的三个不共线的反光调平片,则表示正常执行步骤S13,否则表示异常,进行调修,直至正常;
[0070] 本实施例中在定位异常时还进行以下检查:
[0071] 若激光传感器没有全部接收到三点反射的激光,说明反光调平片发生了故障;若激光传感器全部没有接收到三点反射的激光,说明激光传感器发生故障无法接收反射的激光,然后显示模块报错“激光传感器故障”;
[0072] S13、调平:
[0073] 计算模块根据上述三个不共线的反光调平片的高度值,计算由上述三个不共线的反光调平片组成平面的水平倾角,再根据水平倾角计算四个升降调平部分的调平螺杆2222的伸出长度;
[0074] S2、打印:
[0075] 向温控器内输入设定工作温度,而后打开螺旋电加热丝1112,温控器控制螺旋电加热丝1112加热至温度传感器采集的温度等于设定工作温度,而后线材进入喷头44,在螺旋电加热丝1112的作用下受热融通,熔融的线材由喷头44底端挤出形成线材,此时配合第二XYZ移动平台在透明打印板上进行3D打印。
[0076] 优选的,步骤S13具体包括以下步骤:
[0077] 首先,以达到设定调平标准的水平面为参考平面,其激光传感器与参考平面的距离信息设定为恒定常数H0,并假设三个不共线的反光调平片的空间坐标分别为(x1,y1,z1)、(x2,y2,z2)、(x3,y3,z3),因此空间中任意一点Hi的竖直坐标为zi=(H0‑Hi),i=1、2、3……,计算模块通过上述三个不共线的反光调平片的距离值计算出此三点的竖直坐标,再结合三点平面坐标计算出平面公式:Ax+By+Cz+D=0,其中A,B,C,D为使用三点坐标计算得到的常数,具体公式为:
[0078] A=(y3‑y1)*(z3‑z1)‑(z2‑z1)*(y3‑y1);
[0079] B=(x3‑x1)*(z2‑z1)‑(x2‑x1)*(z3‑z1);
[0080] C=(x2‑x1)*(y3‑y1)‑(x3‑x1)*(y2‑y1);
[0081] 然后通过D=‑(A*x1+B*y1+C*z1),求得D的值;
[0082] 随后将四个调平螺杆2222的顶端平面坐标代入得到的平面公式,得到四点竖直坐标Z1、Z2、Z3、Z4,则表示四个调平螺杆2222需要沿竖直方向的负方向移动数值为Z1、Z2、Z3、Z4;
[0083] 最后,设定从动锥齿轮2223转动n圈后,调平螺杆2222的移动距离为单位1,并设定主动锥齿轮2225与从动锥齿轮2223的传动比为已知常数i,从而计算模块由四个调平螺杆2222需要沿竖直方向移动的距离与传动比计算出主动锥齿轮2225需要转动的圈数N。
[0084] 优选的,在步骤S2中,循环空气清洁组件始终处于工作状态,清洁风机组331将机体41内的空气引入活性炭滤芯333,利用活性炭滤芯333对空气进行过滤,并在工作设定时间段后(本实施例中的设定时间段为2h),或者三相监测传感器组监测到工作环境超标时,打开清洁水龙头和第四XYZ移动平台,第四XYZ移动平台带动清洁水龙头冲洗活性炭滤芯333,且冲洗产生的废液流入废液收集箱334进行收集;
[0085] 当喷头44出现堵塞时,第一激光接收器和第一激光发射器122之间失去由喷头44挤出的线材阻隔,第一激光接收器接收到第一激光发射器122发出的激光信号,判断喷头44出现堵塞,而后进行清理堵塞工作:首先打开位于横向开合杆1312靠近第一竖向开合杆1311一端的开合驱动电机1355,带动驱动齿轮转动,驱动齿轮带动倾斜拉杆1354转动,打开横向开合杆1312,到位后关闭上述开合驱动电机1355,并打开位于横向开合杆1312靠近第二竖向开合杆1313一端的开合驱动电机1355,同样的,带动第二竖向开合杆1313打开,然后打开升降驱动气缸,升降驱动气缸带动开合组件134进入喷头44内部后关闭升降驱动气缸,并打开开合驱动气缸1345,开合驱动气缸1345推动开合套1342沿针管1341向上移动,打开伞型开合针1343后关闭开合驱动气缸1345,最后打开旋转驱动电机,带动伞型开合针1343转动,再借助伞型开合针1343的转动清堵;清堵完成后反向操作复位;且在清堵过程中,当旋转驱动电机功率为空转功率,说明喷头44内部并未堵塞,显示模块报错“检测堵塞模块故障”;若此时旋转驱动电机功率不等于空转功率,说明喷头44内部有堵塞,若此时旋转驱动电机功率大于安全功率,说明伞型开合针1343不足以完成清堵任务,则显示模块报错“清理堵塞模块故障”;若此时旋转驱动电机功率不为空转功率且功率不大于安全功率,说明伞型开合针1343恰好可以完成当前的清理堵塞工作任务,则伞型开合针1343旋转清堵;当旋转驱动电机功率变为空转功率时,说明喷头44堵塞已经清理干净,则复位;
[0086] 当环境温度大于设定最高环境温度时,压缩空气经涡流管313后分出的冷空气存储至冷气箱317中,打开送气风机315和冷气阀门,冷气由冷气箱317进入机体41内部降温,直至温度传感器采集温度小于设定最高环境温度,关闭送气风机315和冷气阀门;
[0087] 当环境温度小于设定最低环境温度时,压缩空气经涡流管313后分出的热空气存储至热气箱311中,打开送气风机315和热气阀门,热气由热气箱311进入机体41内部升温,直至温度传感器采集温度大于设定最低环境温度,关闭送气风机315和热气阀门;
[0088] 当环境湿度大于设定环境湿度时,打开排湿风机组321,借助排湿风机组321将机体41内的潮湿空气引入空气干燥盒322中,借助空气干燥盒322内的氯化钙吸收潮湿空气中的水汽并转化为液态,干燥后的空气重新进入机体41,液态水则排入集水盒323内。
[0089] 因此,本发明采用上述多功能集成的3D打印模组及其使用方法,通过设置防堵清堵模块,能够有效的预防喷头发生堵塞,并在检测喷头内部出现堵塞时,清理喷头堵塞,保证喷头正常工作。
[0090] 最后应说明的是:以上实施例仅用以说明本发明的技术方案而非对其进行限制,尽管参照较佳实施例对本发明进行了详细的说明,本领域的普通技术人员应当理解:其依然可以对本发明的技术方案进行修改或者等同替换,而这些修改或者等同替换亦不能使修改后的技术方案脱离本发明技术方案的精神和范围。
专利地区:广东
专利申请日期:2023-10-09
专利公开日期:2023-12-08
专利公告号:CN117021577B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




