产学研创新服务平台(全国)


制动灯控制装置及方法发明专利
更新时间:2026-10-01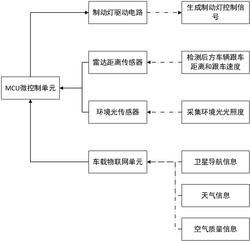 专利申请类型:发明专利;
地区:吉林-长春;
源自:长春高价值专利检索信息库;
专利名称:制动灯控制装置及方法
专利类型:发明专利
专利申请号:CN202311435003.3
专利申请(专利权)人:长春希达电子技术有限公司
权利人地址:吉林省长春市高新开发区超越大街488号
专利发明(设计)人:汪洋, 黄耀伟, 邵长勇
专利摘要:制动灯控制装置及方法,属于车辆照明技术领域,尤其涉及车辆制动灯的控制;解决了现有技术所存在的无法综合全面地考虑到车辆驾驶中对制动灯的亮度具有实际影响的因素,进而无法对制动灯的显示进行合理调控的问题;所述装置包括:MCU微控制单元、车载物联网单元、环境光传感器、雷达距离传感器以及制动灯驱动电路;所述MCU微控制单元包括能见度分析模块、光照度分析模块以及显示调控模块;所述显示调控模块,用于根据所述修正后光照度、能见度信息、天气信息以及跟车信息,向所述制动灯驱动电路发送显示调控指令;所述制动灯驱动电路,用于根据所述显示调控指令生成制动灯控制信号。本发明适用于对车辆制动灯进行控制。
主权利要求:制动灯控制装置及方法
技术领域
[0001] 本发明涉及车辆照明技术领域,尤其涉及车辆制动灯的控制。
背景技术
[0002] 车辆制动灯采用红色高亮显示,是为了提示后车注意保持车距并及时减速,以避免造成追尾事故。但是制动灯亮度过高,也会对后车造成负面影响。
[0003] 例如,当车辆在等信号灯或发生交通拥堵时,前方缓慢前行的车辆会时常踩刹车或长时间踩刹车,假设此时能见度良好但光线较暗,频繁闪烁的制动灯会对后方跟车司机造成非常强烈的眩目感,尤其是采用高亮LED光源作为制动灯时,甚至会对后方跟车司机造成间歇性致盲,进而有可能引起交通事故。
[0004] 为了解决上述车辆制动灯引起的眩目感问题,现有的一些专利文献提出了一些解决办法。
[0005] 如申请号为201320615091.0公开号为CN203580757U的专利文献,公开了一种尾灯控制系统及汽车,提出了通过识别车辆是否为静止或运动等状态,来调整制动灯亮度级别的方案;具体地,在车辆静止时,如等红灯时,降低制动灯亮度,以减少对后方车辆司机造成的眩目影响;但是,该方案没有考虑能见度以及天气情况等因素。例如车辆处于静止状态,采用该方案会降低制动灯亮度,但假如此时是雨雾天气,过低的制动灯亮度无法对后车起到警示作用,容易造成追尾事故。
[0006] 又如申请号为201810247028.3公开号为CN108621920A的专利文献,公开了一种自适应尾灯控制系统,提出了采用图像处理器来实时识别后方车辆,以判断后方车辆与本车之间距离,进而对制动灯进行亮度调整,达到避免对后车司机造成眩目影响的目的;具体地,还可以通过判断车辆是否已经开启雾灯,来判断当前是否正处于雨雾天气,如果处于雨雾天气,则增强车辆制动灯的亮度;该方案虽然考虑到天气因素对制动灯控制的影响,但是依然存在诸多纰漏之处。首先,如果司机在雨雾天气未开启雾灯而是开启双闪,则不能准确识别当前(天气)环境情况;再次,如果当前光环境较暗且存在雨雾天气导致能见度较低时,又或者本车的图像传感器受到后车前照灯的照射时,都会影响到本车的图像传感器的性能,进而无法准确判断车距,也就无法合理调整制动灯的亮度。
[0007] 综上所述,现有的制动灯控制技术均存在无法综合全面地考虑到车辆驾驶中对制动灯的亮度具有实际影响的因素,进而无法对制动灯的显示进行合理调控的问题。
发明内容
[0008] 本发明提出了制动灯控制装置及方法,解决了现有技术所存在的无法综合全面地考虑到车辆驾驶中对制动灯的亮度具有实际影响的因素,进而无法对制动灯的显示进行合理调控的问题。
[0009] 本发明所述的制动灯控制装置,其技术方案如下:
[0010] 所述装置包括:MCU微控制单元、车载物联网单元、环境光传感器、雷达距离传感器以及制动灯驱动电路;
[0011] 所述车载物联网单元,用于获取卫星导航信息、天气信息以及空气质量信息,并将所述卫星导航信息、天气信息以及空气质量信息发送给所述MCU微控制单元;
[0012] 所述环境光传感器,用于采集环境光光照度,并将所述环境光光照度发送给所述MCU微控制单元;
[0013] 所述雷达距离传感器,用于采集后方车辆的跟车信息,并将所述跟车信息发送给所述MCU微控制单元;
[0014] 所述MCU微控制单元包括能见度分析模块、光照度分析模块以及显示调控模块;
[0015] 所述能见度分析模块,用于根据所述天气信息以及空气质量信息,获取能见度信息;
[0016] 所述光照度分析模块,用于根据所述卫星导航信息,获取地表平均光照度;以及用于根据所述环境光光照度对所述地表平均光照度进行修正,获取修正后光照度;
[0017] 所述显示调控模块,用于根据所述修正后光照度、能见度信息、天气信息以及跟车信息,向所述制动灯驱动电路发送显示调控指令;
[0018] 所述制动灯驱动电路,用于根据所述显示调控指令生成制动灯控制信号。
[0019] 本发明还提出了一种制动灯,其技术方案如下:
[0020] 所述制动灯包括上述制动灯控制装置。
[0021] 本发明还提出了制动灯控制方法,其技术方案如下:
[0022] 所述方法采用上述的制动灯控制装置实现;所述方法包括:
[0023] S1、获取卫星导航信息、天气信息、空气质量信息、环境光光照度以及后方车辆的跟车信息;
[0024] S2、根据所述天气信息以及空气质量信息,获取能见度信息;
[0025] S3、根据所述卫星导航信息,获取地表平均光照度;
[0026] S4、根据所述环境光光照度对所述地表平均光照度进行修正,获取修正后光照度;
[0027] S5、根据所述修正后光照度、能见度信息以及跟车信息,调节制动灯控制信号。
[0028] 进一步的,提供一个优选实施方式,所述卫星导航信息包括车辆位置信息;所述车辆位置信息包括车辆所在城市以及车辆经纬度坐标。
[0029] 进一步的,提供一个优选实施方式,所述跟车信息包括后车跟车速度以及后车跟车距离。
[0030] 进一步的,提供一个优选实施方式,所述能见度信息包括能见度等级;所述能见度等级,根据能见距离将能见度划分为6个等级;设能见距离为L,单位为千米,则:
[0031] 当L<0.5时,能见度等级为1级;
[0032] 当L∈(0.5,2)时,能见度等级为2级;
[0033] 当L∈(2,10)时,能见度等级为3级;
[0034] 当L∈(10,20)时,能见度等级为4级;
[0035] 当L∈(20,50)时,能见度等级为5级;
[0036] 当L≥50时,能见度等级为6级。
[0037] 进一步的,提供一个优选实施方式,所述步骤S4包括:
[0038] S4.1、获取所述地表平均光照度与所述环境光光照度之间的光照度差值;
[0039] S4.2、判断所述光照度差值与所述地表平均光照度的比值:
[0040] 若所述比值的绝对值小于等于30%,则以所述地表平均光照度作为修正后光照度;
[0041] 否则,以所述环境光光照度作为修正后光照度。
[0042] 进一步的,提供一个优选实施方式,所述步骤S5包括:
[0043] S5.1、根据修正后光照度、能见度信息以及跟车信息,判断是否满足防眩目调控条件:
[0044] 若满足防眩目调控条件,执行步骤S5.2;
[0045] 否则,步骤S5结束;
[0046] 所述防眩目调控条件包括:修正后光照度低于500lux、后车跟车速度<30km/h、后车跟车距离小于50m以及能见度等级大于等于3级;
[0047] S5.2、根据后车跟车距离以及能见度等级,调节制动灯控制信号中的亮度信号;
[0048] 设后车跟车距离为D,单位为m,则:
[0049] 当D<5时:
[0050] 若能见度等级为3级,所述制动灯控制信号中的亮度信号为最高亮度的65%;
[0051] 若能见度等级为4级,所述制动灯控制信号中的亮度信号为最高亮度的60%;
[0052] 若能见度等级为5级,所述制动灯控制信号中的亮度信号为最高亮度的55%;
[0053] 若能见度等级为6级,所述制动灯控制信号中的亮度信号为最高亮度的50%;
[0054] 当5≤D<10时:
[0055] 若能见度等级为3级,所述制动灯控制信号中的亮度信号为最高亮度的75%;
[0056] 若能见度等级为4级,所述制动灯控制信号中的亮度信号为最高亮度的70%;
[0057] 若能见度等级为5级,所述制动灯控制信号中的亮度信号为最高亮度的65%;
[0058] 若能见度等级为6级,所述制动灯控制信号中的亮度信号为最高亮度的60%;
[0059] 当10≤D<30时:
[0060] 若能见度等级为3级,所述制动灯控制信号中的亮度信号为最高亮度的85%;
[0061] 若能见度等级为4级,所述制动灯控制信号中的亮度信号为最高亮度的80%;
[0062] 若能见度等级为5级,所述制动灯控制信号中的亮度信号为最高亮度的75%;
[0063] 若能见度等级为6级,所述制动灯控制信号中的亮度信号为最高亮度的70%;
[0064] 当30≤D<50时:
[0065] 若能见度等级为3级,所述制动灯控制信号中的亮度信号为最高亮度的90%;
[0066] 若能见度等级为4级,所述制动灯控制信号中的亮度信号为最高亮度的85%;
[0067] 若能见度等级为5级,所述制动灯控制信号中的亮度信号为最高亮度的80%;
[0068] 若能见度等级为6级,所述制动灯控制信号中的亮度信号为最高亮度的75%;
[0069] 当D≥50时:所述制动灯控制信号中的亮度信号为最高亮度的100%。
[0070] 进一步的,提供一个优选实施方式,所述步骤S5还包括步骤S5.3;
[0071] 所述步骤S5.3:
[0072] 当所述制动灯控制信号中的亮度信号被降低到50%~60%区间时,调节所述制动灯控制信号中的显示模式为动态显示或者图案显示。
[0073] 本发明有以下有益效果:
[0074] 本发明所述的制动灯控制方法,综合考虑了能见度、跟车距离、跟车速度以及环境光照情况等对制动灯灯组亮度的影响,能够在各种驾驶环境下,合理地调控制动灯控制信号中亮度信号,以达到既能对后面跟车起到警示作用,又能减少后面跟车司机的炫目感。
[0075] 本发明所述的制动灯控制装置及方法,适用于对车辆制动灯进行控制。
附图说明
[0076] 为了更清楚地说明本发明实施方式中的技术方案,下面将对实施方式中所需要使用的附图作简单地介绍,显而易见地,下面描述中的附图仅仅是本发明的一些实施方式,对于本领域普通技术人员来讲,在不付出创造性劳动的前提下,还可以根据这些附图获得其它的附图。
[0077] 图1为本发明的一个实施方式中,制动灯控制装置的结构图;
[0078] 图2为本发明的一个实施方式中,制动灯控制方法的流程图。
具体实施方式
[0079] 为使本发明的技术方案及优点表述更清楚,下面将结合附图对本发明的具体实施方式作进一步地详细、完整地描述。下述所描述的各个实施方式仅是本发明一部分优选方案,而不是全部的实施方案;下面描述的各个实施方式旨在用于解释本发明,而不能理解为对本发明的限制;本发明中各个实施方式所限定的技术特征的合理组合,以及基于本发明中的实施方式,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施方式,都属于本发明保护的范围。
[0080] 实施方式一、结合图1说明本实施方式,本实施方式提供制动灯控制装置,具体实施内容如下:
[0081] 所述装置包括:MCU微控制单元、车载物联网单元、环境光传感器、雷达距离传感器、以及制动灯驱动电路;
[0082] 所述车载物联网单元,用于获取卫星导航信息、天气信息以及空气质量信息,并将所述卫星导航信息、天气信息以及空气质量信息发送给所述MCU微控制单元;
[0083] 所述环境光传感器,用于采集环境光光照度,并将所述环境光光照度发送给所述MCU微控制单元;
[0084] 所述雷达距离传感器,用于采集后方车辆的跟车信息,并将所述跟车信息发送给所述MCU微控制单元;
[0085] 所述MCU微控制单元包括能见度分析模块、光照度分析模块以及显示调控模块;
[0086] 所述能见度分析模块,用于根据所述天气信息以及空气质量信息,获取能见度信息;
[0087] 所述光照度分析模块,用于根据所述卫星导航信息,获取地表平均光照度;以及用于根据所述环境光光照度对所述地表平均光照度进行修正,获取修正后光照度;
[0088] 所述显示调控模块,用于根据所述修正后光照度、能见度信息、天气信息以及跟车信息,向所述制动灯驱动电路发送显示调控指令;
[0089] 所述制动灯驱动电路,用于根据所述显示调控指令生成制动灯控制信号。
[0090] 本实施方式中,所述MCU微控制单元,采用的型号为SAK‑TC222L‑16F133FAC,其可以满足车规级的性能和质量需求;其采用多核心架构,基于多达三个独立32位TriCoreCPU,可以满足极高的安全标准,同时大幅提高了性能;其还具有厂商提供的便捷开发工具,可以快速应用于产品开发。
[0091] 所述MCU微控制单元,支持LIN/CAN总线通信协议。
[0092] 本实施方式中,所述制动灯驱动电路采用型号为TLD7002‑16ES的车规级LED专用驱动芯片来实现。
[0093] 所述芯片可以驱动16通道LED光源,可以用0mA~76.5mA电流控制信号,实现对每通道LED光源进行64级精度的调光控制,并且各个通道的控制互不影响。
[0094] 所述芯片,具有控制精度高、单芯片驱动通道数量多、相应速度快等优点。
[0095] 所述芯片,支持LIN/CAN通信协议,且内置CAN总线收发器。
[0096] 采用所述芯片实现所述制动灯驱动电路,可以减少外围电子元器件等部分的成本,并降低开发难度。
[0097] 本实施方式中,所述车载物联网单元,与卫星导航系统对接,可以获取卫星导航信息。
[0098] 本实施方式中,所述车载物联网单元,具有实时天气预报功能,可以获取天气信息和空气质量信息。
[0099] 本实施方式中,根据所述天气信息以及空气质量信息,可以获得能见度信息,这属于现有常规技术,此处不再赘述。
[0100] 本实施方式中,所述雷达距离传感器,通常安装于车辆的尾部。
[0101] 实施方式二、结合图1说明本实施方式,本实施方式提供一种制动灯,具体实施内容如下:
[0102] 所述制动灯包括实施方式一所述的制动灯控制装置。
[0103] 本实施方式中,所述一种制动灯还包括制动灯灯组;所述制动灯灯组用于根据所述制动灯控制信号进行显示。
[0104] 本实施方式中,所述制动灯灯组,为按一定方式排列的LED光源;
[0105] 所述制动灯灯组,可以根据所述制动灯控制信号,显示不同发光图案或者进行动态显示;
[0106] 所述制动灯灯组,也可以根据所述制动灯控制信号,显示不同的亮度。
[0107] 实施方式三、结合图1说明本实施方式,本实施方式提供制动灯控制方法,具体实施内容如下:
[0108] 所述方法采用实施方式一所述的制动灯控制装置实现;所述方法包括:
[0109] S1、获取卫星导航信息、天气信息、空气质量信息、环境光光照度以及后方车辆的跟车信息;
[0110] S2、根据所述天气信息以及空气质量信息,获取能见度信息;
[0111] S3、根据所述卫星导航信息,获取地表平均光照度;
[0112] S4、根据所述环境光光照度对所述地表平均光照度进行修正,获取修正后光照度;
[0113] S5、根据所述修正后光照度、能见度信息以及跟车信息,调节制动灯控制信号。
[0114] 本实施方式中,所述方法,可以根据各种驾驶环境,灵活调节制动灯控制信号,进而调整制动灯灯组的显示;起到既可以提示后车注意车距,也可以减少制动灯光对后车司机造成炫目感的作用。
[0115] 例如,当处于雨雾天气等能见度较低的驾驶环境时,所述方法会提高制动灯控制信号中亮度信号的亮度,即提高制动灯灯组的亮度,用以提醒后车注意保持车距,并会随能见度的变化实时调整亮度信号的亮度。
[0116] 再比如,当处于环境光照度较低、但能见度良好且有后车跟车行驶的驾驶环境时,所述方法会降低亮度信号的亮度,以避免或减少对后车司机造成眩目效果。
[0117] 实施方式四、结合图1说明本实施方式,本实施方式是对实施方式三所述的制动灯控制方法的进一步限定,具体实施内容如下:
[0118] 所述卫星导航信息包括车辆位置信息;所述车辆位置信息包括车辆所在城市以及车辆经纬度坐标。
[0119] 本实施方式中,根据所述卫星导航信息,可以获取地表平均光照度。
[0120] 所述卫星导航信息中包含有车辆的位置信息,如车辆所在城市、车辆当前的经纬度;据此,可以获得当前的日照(光照情况),得出所述地表平均光照度;根据所述地表平均光照度,可以判断当前是否日落。
[0121] 实施方式五、结合图1说明本实施方式,本实施方式是对实施方式四所述的制动灯控制方法的进一步限定,具体实施内容如下:
[0122] 所述跟车信息包括后车跟车速度以及后车跟车距离。
[0123] 实施方式六、结合图1说明本实施方式,本实施方式是对实施方式五所述的制动灯控制方法的进一步限定,具体实施内容如下:
[0124] 所述能见度信息包括能见度等级;所述能见度等级,根据能见距离将能见度划分为6个等级;设能见距离为L,单位为千米,则:
[0125] 当L<0.5时,能见度等级为1级;
[0126] 当L∈(0.5,2)时,能见度等级为2级;
[0127] 当L∈(2,10)时,能见度等级为3级;
[0128] 当L∈(10,20)时,能见度等级为4级;
[0129] 当L∈(20,50)时,能见度等级为5级;
[0130] 当L≥50时,能见度等级为6级。
[0131] 本实施方式中,对所述能见度等级的说明见下表。
[0132] 表1:能见度等级说明。
[0133]
[0134] 实施方式七、结合图1说明本实施方式,本实施方式是对实施方式六所述的制动灯控制方法的进一步限定,具体实施内容如下:
[0135] 所述步骤S4包括:
[0136] S4.1、获取所述地表平均光照度与所述环境光光照度之间的光照度差值;
[0137] S4.2、判断所述光照度差值与所述地表平均光照度的比值:
[0138] 若所述比值的绝对值小于等于30%,则以所述地表平均光照度作为修正后光照度;
[0139] 否则,以所述环境光光照度作为修正后光照度。
[0140] 本实施方式中,采用所述环境光传感器采集环境光光照度,可以对车辆当前的光照度信息进行修正。根据修正结果,可以判断当前车辆是否处于一些特殊情况,即判断出当前车辆是处于阳光照耀环境下,还是处于高架桥等遮光环境下。
[0141] 例如:假设通过所述车载物联网单元采集的信息获知,当前属于晴朗天气、能见度良好且尚未日落(通过所述地表平均光照度判断);但是通过所述环境光传感器采集的信息可知,当前环境光光照度很低(即实际环境光线较暗);而且,此时采集的所述环境光光照度比所述地表平均光照度低30%以上,则可以认为当前车辆处于封闭室内、车库或高架桥下等遮光场景下,此时真实的光照度以所述环境光传感器采集的环境光光照度为准。
[0142] 再如:假设通过所述车载物联网单元采集的信息获知,当前所述地表平均光照度较低,属于日落时分;但是通过所述环境光传感器采集的信息可知,当前环境光光照度很高,即实际环境光线较为明亮;而且,此时采集的所述环境光光照度比所述地表平均光照度高30%以上,则可以认为当前车辆处于外部照明设备(灯具)的照射之下,此时真实的光照度以所述环境光传感器采集的环境光光照度为准。
[0143] 再如:假设所述环境光传感器采集的所述地表平均光照度,与所述车载物联网单元采集的所述地表平均光照度之间误差在±30%范围内时,可以认为当前车辆处于未直接暴露在阳光下的环境下,此时真实的光照度以所述车载物联网单元采集的所述地表平均光照度为准。
[0144] 实施方式八、结合图1说明本实施方式,本实施方式是对实施方式七所述的制动灯控制方法的进一步限定,具体实施内容如下:
[0145] 所述步骤S5包括:
[0146] S5.1、根据修正后光照度、能见度信息以及跟车信息,判断是否满足防眩目调控条件:
[0147] 若满足防眩目调控条件,执行步骤S5.2;
[0148] 否则,步骤S5结束;
[0149] 所述防眩目调控条件包括:修正后光照度低于500lux、后车跟车速度<30km/h、后车跟车距离小于50m以及能见度等级大于等于3级;
[0150] S5.2、根据后车跟车距离以及能见度等级,调节制动灯控制信号中的亮度信号;
[0151] 设后车跟车距离为D,单位为m,则:
[0152] (1)当D<5时:
[0153] 若能见度等级为3级,所述制动灯控制信号中的亮度信号为最高亮度的65%;
[0154] 若能见度等级为4级,所述制动灯控制信号中的亮度信号为最高亮度的60%;
[0155] 若能见度等级为5级,所述制动灯控制信号中的亮度信号为最高亮度的55%;
[0156] 若能见度等级为6级,所述制动灯控制信号中的亮度信号为最高亮度的50%;
[0157] (2)当5≤D<10时:
[0158] 若能见度等级为3级,所述制动灯控制信号中的亮度信号为最高亮度的75%;
[0159] 若能见度等级为4级,所述制动灯控制信号中的亮度信号为最高亮度的70%;
[0160] 若能见度等级为5级,所述制动灯控制信号中的亮度信号为最高亮度的65%;
[0161] 若能见度等级为6级,所述制动灯控制信号中的亮度信号为最高亮度的60%;
[0162] (3)当10≤D<30时:
[0163] 若能见度等级为3级,所述制动灯控制信号中的亮度信号为最高亮度的85%;
[0164] 若能见度等级为4级,所述制动灯控制信号中的亮度信号为最高亮度的80%;
[0165] 若能见度等级为5级,所述制动灯控制信号中的亮度信号为最高亮度的75%;
[0166] 若能见度等级为6级,所述制动灯控制信号中的亮度信号为最高亮度的70%;
[0167] (4)当30≤D<50时:
[0168] 若能见度等级为3级,所述制动灯控制信号中的亮度信号为最高亮度的90%;
[0169] 若能见度等级为4级,所述制动灯控制信号中的亮度信号为最高亮度的85%;
[0170] 若能见度等级为5级,所述制动灯控制信号中的亮度信号为最高亮度的80%;
[0171] 若能见度等级为6级,所述制动灯控制信号中的亮度信号为最高亮度的75%;
[0172] (5)当D≥50时:所述制动灯控制信号中的亮度信号为最高亮度的100%。
[0173] 本实施方式中,不同跟车距离以及不同能见度下,对制动灯控制信号中的亮度信号调节情况见下表:
[0174] 表2:不同跟车距离以及不同能见度下制动灯控制信号中的亮度信号对应表。
[0175]
[0176] 本实施方式中,在以下条件下,前车的高亮制动灯容易造成后方车辆司机炫目:
[0177] 条件1:周围光照度较低(修正后光照度低于500lux),如夜晚;
[0178] 条件2:能见度≥3级;
[0179] 条件3:天气晴朗
[0180] 条件4:车辆低速跟车行驶,如交通拥堵或停车等交通灯时。
[0181] 在满足上述条件下,前方车辆司机为安全驾驶会长时间踩刹车踏板,高亮制动灯在昏暗的环境下,极易造成后方车辆司机的眩目和困扰。
[0182] 本实施方式中,所述最高亮度为80cd。
[0183] 根据国家相关标准,普通乘用车制动灯亮度范围为30~80cd之间。但是随着LED光源技术越来越多被应用于汽车领域,乘用车制动灯亮度也越来越高;且因为制动灯配光等原因,导致给人一种LED制动灯亮度远远超过这一标准的感觉。
[0184] 本实施方式中,所述方法,可以减弱制动灯高亮状态给后方车辆司机造成的眩目感;同时考虑到实时天气情况(如恶劣天气)对能见度的影响,又不会影响制动灯对后方车辆的制动警示作用,从而影响交通安全。
[0185] 实施方式八、结合图1说明本实施方式,本实施方式是对实施方式七所述的制动灯控制方法中进一步限定,具体实施内容如下:
[0186] 所述步骤S5还包括步骤S5.3;
[0187] 所述步骤S5.3:
[0188] 当所述制动灯控制信号中的亮度信号被降低到50%~60%区间时,调节所述制动灯控制信号中的显示模式为动态显示或者图案显示。
[0189] 本实施方式中,当制动灯控制信号中的亮度信号被降低到50%~60%区间时,为了便于与夜间行车灯区分,更好地起到醒目警示作用,调节所述制动灯控制信号中的显示模式为动态显示或者图案显示:
[0190] 在动态显示的显示模式下,制动灯灯组可以采用变化的发光进行显示;
[0191] 在图案显示的显示模式下,制动灯灯组可以呈现一种或几种发光图案。
[0192] 以上通过几个具体实施方式对本发明提供的技术方案进行进一步详细地描述,是为了突出本发明提供的技术方案的优点和有益之处,不过以上所述的几个具体实施方式并不用于作为对本发明的限制,任何基于本发明的精神和原则范围内的,对本发明的合理更改和改进、实施方式的合理组合和等同替换等,均应当包含在本发明的保护范围之内。
专利地区:吉林
专利申请日期:2023-11-01
专利公开日期:2024-01-09
专利公告号:CN117141349B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477