产学研创新服务平台(全国)


基于激光痕量气体吸收光谱的真空管道检漏装置与方法
更新时间:2026-11-01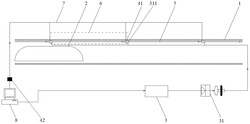 专利申请类型:发明专利;
地区:陕西-西安;
源自:西安高价值专利检索信息库;
专利名称:基于激光痕量气体吸收光谱的真空管道检漏装置与方法
专利类型:发明专利
专利申请号:CN202111009902.8
专利申请(专利权)人:西京学院
权利人地址:陕西省西安市西京路1号
专利发明(设计)人:张耀平
专利摘要:本发明公开了基于激光痕量气体吸收光谱的真空管道检漏装置,包括设置在真空管道内壁上的多个探测单元,所述的探测单元包括相对应设置的激光器和光电探测器;所述的每一个探测单元均设置有与其在真空管道内位置所对应的唯一的编码标签;所述的激光器包括激光调谐器和激光生成器,所述的激光生成器包括激光发射器;所述的激光器和光电探测器通过沿真空管道内壁设置的信号线路与控制中心连接,所述的控制中心设置有示波器和漏气报警器;本发明还公开了基于激光痕量气体吸收光谱的真空管道检漏的方法,实现实时在线监测,准确判断漏气位置,检测灵敏度高、响应时间快、降低检测成本、不影响车辆正常行驶,不破坏管道内真空环境。
主权利要求:基于激光痕量气体吸收光谱的真空管道检漏装置与方法
技术领域
[0001] 本发明属于真空管道交通与真空检漏技术领域,具体涉及一种基于激光痕量气体吸收光谱的真空管道检漏装置与方法。
背景技术
[0002] 高铁和磁悬浮列车,当速度超过300km/h后,空气阻力则成为主要的运行阻力,速度超过350km/h时,空气阻力达到列车运行总阻力的85%以上。要想进一步提高速度,就必须降低气动阻力。现有列车均通过优化车辆轮廓(如流线形车头、车尾)有效地降低了气动阻力,然而,应用此法降低气动阻力已接近其潜力极限。要想让列车达到600km/h以上的高速,一种可行、有效的方法是,在地面或地下建设管道,管道内抽成一定真空,磁悬浮列车在真空管道中行驶。由于消除了气动阻力和摩擦阻力,不仅可达到600km/h以上高速,甚至超音速、高超音速,而且能耗很低,气动噪声、气动振动很小。这就是真空管道高速磁浮交通(简称真空管道交通,VacuumTubeTransportation)。
[0003] 真空管道交通区别于现有铁路和磁悬浮列车的主要特征是,建设有管道并抽成真空,即真空管道。真空管道交通能够正常、低能耗、高效运行的基本条件和要求是,管道不能漏气,真空度能够较长时间保持。一旦出现漏孔、漏缝,必须尽快修复。因此,管道检漏是保障真空管道交通正常运行的重要工作之一。
[0004] 传统的真空检漏方法有:压降法、听音法、超声法、气泡法、氨检漏法、卤素检漏仪法、放射性同位素气体法、氦质谱检漏法。
[0005] 压降法也即压力检测法,是通过气压表或气压型真空计对压力变化进行检测,从而判断真空容器是否漏气。对于小型真空容器,可以用充入高压空气的方法,但真空管道交通的管道是超大型真空腔体,一次抽真空的能耗很大、时间很长,内部需要长期保持低压真空,不适合用充气方法检漏。真空管道交通的真空管道,在无车辆运行干扰的行车窗口期,如在某区间有明显、快速的气压升高,则可知该处管道发生漏气。用这种方法对真空管道交通管道进行检漏,存在灵敏度低、漏孔位置不易确定的问题。
[0006] 听音法是在容器内充入约3个大气压的空气,通过人耳听是否有咝咝声来判断有无漏气现象。超声法、气泡法也是充入约3个大气压的空气,用超声波或涂抹肥皂液来判断是否漏气。
[0007] 氨检漏法是在容器内充入约3个大气压的氨气,通过试纸颜色变化来判断是否漏气并确定漏孔位置。
[0008] 上述真空检漏方法只适合实验室、小型容器,不适合超大型的、需要长期保持真空的真空管道交通真空腔体的实时、在线检漏。
[0009] 放射性同位素气体法、氦质谱检漏法也仅适合实验室以及小型真空设备检漏,不适用于真空管道交通的管道检漏。
[0010] 1760年,Lambert分析了物质对光的吸收程度与吸收光程之间的关系;1852年Beer阐明了光的吸收程度和吸光物质浓度之间的关系,两者相结合得到光谱吸收的基本定律:Lambert‑Beer定律,其描述了光束通过吸收物质前后光强的变化:
[0011] It(λ)=I0(λ)e‑δ(λ)CL
[0012] 式中,It(λ)为经吸收后的出射光强,I0(λ)为入射光强,δ(λ)是相互作用的吸收光程,C是分子的吸收截面(cross‑section),L为待测物质浓度。
[0013] 从上式可知,通过检测透过光强度得到相应频率处的吸光度之后,在吸收光程、分子吸收截面等量己知的情况下,可以直接给出被分析物质的浓度信息。
[0014] 随着各类光源技术、入射激励方式和光学检测方式的快速发展,光学检测方法对气体的探测灵敏度和信噪比均得到大幅度提高,在气体检测领域获得越来越多应用。光学检测方法具有信号选择性强、反应时间短、无环境影响等优点,适合实时、在线检测,通过适当的设计和创造性设置,有可能为真空管道交通提供一种高灵敏度、时效性强、简便和低成本的管道真空检漏方法。
发明内容
[0015] 针对现有技术存在的不足,本发明的目的在于提供基于激光痕量气体吸收光谱的真空管道检漏装置与方法,及时发现真空管道漏气和探测异常气体积累,准确判断漏孔位置,灵敏度高、时效性强、操作简便、成本低。
[0016] 为了实现上述目的,本发明采用以下技术方案予以实现:
[0017] 基于激光痕量气体吸收光谱的真空管道检漏装置,包括设置在真空管道内壁上的多个探测单元,所述的探测单元包括相对应设置的激光器和光电探测器;
[0018] 所述的每一个探测单元均设置有与其在真空管道内位置所对应的唯一的编码标签;
[0019] 所述的激光器包括激光调谐器和激光生成器,所述的激光生成器包括激光发射器;
[0020] 所述的激光器和光电探测器通过沿真空管道内壁设置的信号线路与控制中心连接,所述的控制中心设置有示波器和漏气报警器;
[0021] 所述的探测单元对相应区域的真空管道内部气体浓度变化进行探测:所述的激光发射器发射激光;
[0022] 所述的激光协调器通过对激光器温度和电流的调谐使其输出具有一定波长范围且包含泄漏气体特征吸收谱线的激光;
[0023] 所述的光电探测器接收和探测由激光发射器发射的激光,通过检测光强来分析痕量气体变化;
[0024] 所述的示波器显示正常光谱或吸收光谱,判断是否发生气体泄漏;
[0025] 所述的漏气报警器在示波器显示吸收光谱时触发,再根据所在探测单元编码标签确定泄漏速度、泄漏位置。
[0026] 本发明还具有以下技术特征:
[0027] 优选的,所述的控制中心和探测单元之间设置有模拟滤波器。
[0028] 优选的,所述的探测单元沿真空管道内壁连续设置。
[0029] 优选的,为方便安装施工,所述的激光生成器与光电探测器采用集成一体式结构;
[0030] 或者采用背向双方向发射的集成激光发射器,以及背向双方向探测集成光电探测器。
[0031] 优选的,对于顶部、底部交替设置有人孔的真空管道,在人孔内壁对向设置激光发射器和光电探测器,顶部的激光发射器跟相邻处底部的光电探测器组成一个探测单元,底部的激光发射器跟相邻处顶部的光电探测器组成一个探测单元,激光不平行于真空管道从顶部投向底部或从底部投向顶部。
[0032] 本发明还保护如上所述的基于激光痕量气体吸收光谱的真空管道检漏装置的检测方法,具体包括以下步骤:
[0033] 步骤一:对真空管道抽真空,达到运营所要求的额定真空度;同步调谐激光器温度和电流,使其输出具有一定波长范围且包含泄漏气体特征吸收谱线的激光,所述的泄漏气体特征吸收谱线对应于抽真空过程中真空管道中气体浓度变化曲线;同步完成吸收激光光谱标定;
[0034] 步骤二:对光电探测器接收到的非吸收激光光谱进行标定;
[0035] 步骤三:真空管道车辆正常运行后,在车辆按规定速度通过时,对全真空管道线路内部所有探测单元的吸收激光光谱进行标定;
[0036] 步骤四:保持所有探测单元处于开机工作状态,当真空管道发生泄漏,漏气报警器报警,并指示真空管道泄漏位置;
[0037] 步骤五:全真空管道线路停止运行,关闭泄漏管道前后两边最近相邻的两个气闸门;
[0038] 步骤六:检漏人员到达泄漏管道处,用精确检漏方法寻找、确定漏孔或漏缝。
[0039] 优选的,采用间歇式探测方法对真空管道进行检漏,即沿线探测单元平常处于关机状态,每隔一定时间打开一次;
[0040] 或采用择机开机探测方法对真空管道进行检漏,即对不通过车辆区段管道、不受车辆运行干扰区段管道开机检漏,以及利用行车天窗时间进行检漏,择机开机的时间点根据车辆运行时刻表规划确定,由预先编制的程序发出启动和关机指令。
[0041] 优选的,所述步骤四中,利用差分光学吸收光谱技术,根据气体在紫外和可见波段的特征吸收光谱,依据其窄带吸收特性和吸收强度随时间的变化关系,实时判断真空管道泄漏与泄漏速度、泄漏位置。
[0042] 优选的,所述步骤四中,利用非分散红外吸收光谱技术,利用滤光片测量泄漏气体分子在其吸收峰中间位置的吸光度,待测分子被恒定波长的红外光通过时,由光电探测器对其强度进行检测,由控制中心换算得到泄漏气体浓度,从而判断真空管道是否发生气体泄漏以及泄漏速度、泄漏位置。
[0043] 优选的,所述步骤四中,利用傅里叶变换红外吸收光谱技术,利用迈克尔干涉仪,由其将经过泄漏气体的红外光汇聚到探测器,经过快速傅里叶变换,测得经由泄漏气体的光谱信息,再根据气体对特定波长入射光的吸收作用,依据其吸收峰的大小,由控制中心计算得到泄漏气体浓度,从而判断是否发生气体泄漏,确定泄漏速度和泄漏位置。
[0044] 本发明与现有技术相比,具有如下技术效果:
[0045] 本发明的基于激光痕量气体吸收光谱的真空管道检漏设置与方法,有效利用高灵敏度的气体探测技术,实现对真空交通管道的大型空间泄漏和异常气体积累的检测,判断漏气位置和异常气体集聚位置,检测灵敏度高,响应时间快;
[0046] 激光发射器、光电探测器覆盖距离大,有利于提高探测效率,降低检测成本;
[0047] 真空管道的大型空间,以及激光发射器、光电探测器之间的较大距离,为吸收光谱激光痕量气体检测提供了长光程吸收池,有利于提高探测灵敏度,降低系统检测下限;
[0048] 本发明可采用间歇式探测方法或择机开机探测方法对真空管道进行检漏,实现实时在线监测,不影响车辆正常行驶,不破坏管道内真空环境。
附图说明
[0049] 图1为基于激光痕量气体吸收光谱的真空管道检漏装置原理图;
[0050] 图2为基于激光痕量气体吸收光谱的真空管道检漏装置断面图,图中探测单元6设置在管道顶部;
[0051] 图3为基于激光痕量气体吸收光谱的真空管道检漏装置断面图,图中探测单元6设置在管道内侧壁上;
[0052] 图4为曲线管道侧壁设置探测单元6平面示意图,要求设置在曲线外径一侧;
[0053] 图5为曲线管道顶部设置探测单元6平面示意图;
[0054] 图6为探测单元6设置示意图,其激光发射器31与光电探测器41采用集成一体式结构;
[0055] 图7为探测单元6设置示意图,所示检漏设置采用背向双方向发射的集成激光发射器31,以及背向双方向探测集成光电探测器41,相邻探测单元6的激光光路5发射方向相反;
[0056] 图8为基于激光痕量气体吸收光谱的真空管道检漏设置示意图,其真空管道1顶部、底部交替设置有人孔9,在人孔9内壁对向设置激光生成器31和光电探测器41,顶部的激光发射器31跟相邻处底部的光电探测器41组成一个探测单元6;
[0057] 图9为图8中A局部放大图;
[0058] 图10为图9中B‑B剖视图,其为平面图,显示激光生成器31和光电探测器41纵向偏开一定距离;
[0059] 图中各标号的含义为:1‑真空管道,2‑车辆,3‑激光调谐器,31‑激光生成器,311‑激光发射器,41‑光电探测器,42‑模拟滤波器,5‑激光,6‑探测单元,7‑信号线路,8‑控制中心,9‑人孔,91‑人孔盖。
具体实施方式
[0060] 以下结合实施例对本发明的具体内容做进一步详细解释说明。
[0061] 如图1至图10所示,本实施例给出基于激光痕量气体吸收光谱的真空管道检漏装置,包括设置在真空管道1内壁上的多个探测单元6,探测单元6包括相对应设置的激光器和光电探测器41;对相应区域的真空管道1内部进行探测;激光生成器31与光电探测器41之间的距离决定激光经由路径长度,该路径越短,气体泄漏检测的位置精度越高,方便后续漏孔或漏缝查找,但会相应增加探测单元6数量,增加设备成本。具体实施时,通过成本优化分析,规划与确定该距离,以100m~1000m为宜。
[0062] 每一个探测单元6均设置有与其在真空管道1内位置所对应的唯一的编码标签;
[0063] 激光器包括激光调谐器3和激光生成器31,激光生成器31包括激光发射器311;激光发射器311的作用是发射激光5,光电探测器41的作用是接收和探测由激光发射器311发射的激光5,工作时二者间不允许有异物遮挡。
[0064] 激光生成器31为半导体激光生成器,具体为可调谐二极管激光生成器,能够实现ppm、ppb量级的痕量气体定性和定量测量。
[0065] 激光生成器31为采用波长调制光谱技术的量子级联激光器。
[0066] 激光器和光电探测器41通过沿真空管道1内壁设置的信号线路7与控制中心8连接,控制中心8设置有示波器和漏气报警器。
[0067] 控制中心8和探测单元6之间设置有模拟滤波器42。
[0068] 探测单元6沿真空管道1内壁连续设置,从而实现真空管道线路全覆盖检漏;后一探测单元6的激光发射器311靠近前一探测单元6的光电探测器41设置,从而所有探测单元6的发射激光5同向。
[0069] 激光生成器31和光电探测器41设置在管道1内侧壁上,如图3所示。在曲线管道区间,包括激光生成器31和光电探测器41的探测单元6应设置在管道1内侧壁外径一侧,这时一个探测单元6的激光生成器31与光电探测器41之间的距离(弦长)所形成的弦距(a,弦长中点到外径圆的垂直距离)不得大于真空管道1的内径d,如图4所示。
[0070] 在曲线管道区间,当探测单元6设置在管道1顶部时,激光生成器31与光电探测器41之间的距离(弦长)所形成的弦距(a,弦长中点到外径圆的垂直距离)不得大于真空管道1的内径d的一半,如图5所示。
[0071] 为方便安装施工,激光生成器31与光电探测器41采用集成一体式结构,同时减少管道内部空间占用,如图6所示。
[0072] 或者采用背向双方向发射的集成激光发射器311,以及背向双方向探测集成光电探测器41,以方便加工制造和安装施工,这时相邻探测单元6的激光5发射方向相反,如图7所示。
[0073] 如图8‑图10所示,对于顶部、底部交替设置有人孔9(或检查孔、抽气孔)的真空管道1,在人孔9内壁对向设置激光发射器311和光电探测器41,但二者在纵向偏开一定距离,以避免发射激光5跟入射激光5相交干涉,顶部的激光发射器311跟相邻处底部的光电探测器41组成一个探测单元6,底部的激光发射器311跟相邻处顶部的光电探测器41组成一个探测单元6,激光5不平行于真空管道1而是以一定倾斜角从顶部投向底部或从底部投向顶部。这样设计避免激光发射器311和光电探测器41侵入真空管道1内径限界,激光5光路穿过管道断面还有利于提高探测灵敏度。
[0074] 基于激光痕量气体吸收光谱的真空管道检漏装置的工作原理是,利用可调谐二极管激光吸收光谱(TunableDiodeLaserAbsorptionSpectroscopy,TDLAS)技术,依据Lambert‑Beer定律,利用二极管激光器的窄线宽特性和高单色性,通过对激光器温度和电流的调谐使其输出具有一定波长范围且包含泄漏气体特征吸收谱线的激光,由光电探测器41检测光强来分析痕量气体变化,从而判断是否发生气体泄漏,确定泄漏速度、泄漏位置;
[0075] 真空管道1内无气体泄漏时,光电探测器41接收到正常光谱(非吸收光谱),示波器显示正常波;当真空管道1内有气体泄漏时,激光发射器311发射的激光5光谱被泄漏气体吸收,光电探测器41接收到吸收光谱,示波器显示吸收光谱。控制中心8计算机根据探测单元编码标签信息,判断气体泄漏位置,这时的位置信息只显示探测单元6所在的管道区段,不能精确到漏孔、漏缝位置。然后,采用传统检漏方法,由人工检测查找漏孔、漏缝位置并实施修复。
[0076] 基于激光痕量气体吸收光谱的真空管道检漏方法,具体包括以下步骤:
[0077] 步骤一:对真空管道1抽真空,达到运营所要求的额定真空度;同步调谐激光器温度和电流,使其输出具有一定波长范围且包含泄漏气体特征吸收谱线的激光,泄漏气体特征吸收谱线对应于抽真空过程中真空管道1中气体浓度变化曲线;同步完成吸收激光光谱标定;
[0078] 步骤二:对光电探测器41接收到的非吸收激光光谱进行标定,所述的非吸收激光光谱是指真空管道1内处于额定真空度,且未发生泄漏时的激光光谱。
[0079] 步骤三:真空管道1车辆2正常运行后,在车辆2按规定速度通过时,对全真空管道1线路内部所有探测单元6的吸收激光光谱进行标定;这时的吸收光谱是由于高速通过车辆2气动压力形成的气流增量对激光5光谱吸收的结果,对管道1检漏而言属于干扰气流。
[0080] 步骤四:保持所有探测单元6处于开机工作状态,基于上述各步骤的标定结果,当真空管道1发生泄漏,泄漏气体弥漫到激光5路径上,光电探测器41探测到异常吸收光谱,传递到示波器,触发漏气报警器,漏气报警器报警,并指示真空管道1泄漏位置;
[0081] 步骤五:全真空管道1线路停止运行,关闭泄漏真空管道1前后两边最近相邻的两个气闸门;若属于影响较小的缓慢漏气,则等到运行天窗时间,如晚上车辆停止运行期间,再关闭泄漏管道前后两边最近相邻的两个气闸门。
[0082] 步骤六:检漏人员到达泄漏管道处,用传统的精确检漏方法寻找、确定漏孔或漏缝;由检漏机器人检漏、寻找、确定漏孔或漏缝。
[0083] 确定漏孔或漏缝,由堵漏、修复机器人,对漏孔或漏缝堵漏、修复,完成后对泄漏处相邻两气闸门之间的真空管道1内补抽真空,直到达到额定真空度,打开两个气闸门,真空管道1全线路恢复通车运营。
[0084] 采用间歇式探测方法对真空管道1进行检漏,即沿线探测单元6平常处于关机状态,每隔一定时间打开一次,对管道1进行检漏,以节省能耗,延长部件使用寿命。
[0085] 或采用择机开机探测方法对真空管道1进行检漏,即对不通过车辆2区段真空管道1、不受车辆2运行干扰区段真空管道1开机检漏,以及利用行车天窗时间进行检漏,择机开机的时间点根据车辆2运行时刻表规划确定,由预先编制的程序发出启动和关机指令。
[0086] 步骤四中,利用差分光学吸收光谱技术,根据气体在紫外和可见波段的特征吸收光谱,依据其窄带吸收特性和吸收强度随时间的变化关系,实时判断真空管道1泄漏与泄漏速度、泄漏位置。
[0087] 步骤四中,利用非分散红外吸收光谱技术,利用滤光片测量泄漏气体分子在其吸收峰中间位置的吸光度,待测分子被恒定波长的红外光通过时,由光电探测器41对其强度进行检测,由控制中心8换算得到泄漏气体浓度,从而判断真空管道1是否发生气体泄漏以及泄漏速度、泄漏位置。
[0088] 步骤四中,利用傅里叶变换红外吸收光谱技术,利用迈克尔干涉仪,由其将经过泄漏气体的红外光汇聚到探测器41,经过快速傅里叶变换,测得经由泄漏气体的光谱信息,再根据气体对特定波长入射光的吸收作用,依据其吸收峰的大小,由控制中心8计算得到泄漏气体浓度,从而判断是否发生气体泄漏,确定泄漏速度和泄漏位置。
[0089] 需要说明的是,以上实施例仅用于说明本发明的技术方案而非对其限制。尽管参照上述实施例对本发明进行了详细说明,所属领域的普通技术人员应当理解:依然可以对本发明的具体实施方式进行修改或者等同替换,而未脱离本发明精神和范围的任何修改或者等同替换,其均应涵盖在本发明权利要求的保护范围当中。
专利地区:陕西
专利申请日期:2021-08-31
专利公开日期:2023-08-29
专利公告号:CN113719763B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477