 产学研创新服务平台(全国)


梯形校正方法、装置、投影仪及计算机可读存储介质
更新时间:2026-11-01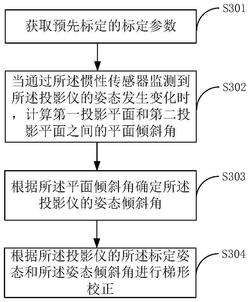 专利申请类型:实用新型专利;
地区:河南-南阳;
源自:南阳高价值专利检索信息库;
专利名称:梯形校正方法、装置、投影仪及计算机可读存储介质
专利类型:实用新型专利
专利申请号:CN202111242419.4
专利申请(专利权)人:河南中光学集团有限公司,河南中富康数显有限公司
权利人地址:河南省南阳市工业南路508号
专利发明(设计)人:蔡陈松,孙旭涛,周政
专利摘要:本申请适用于投影仪技术领域,提供了一种梯形校正方法、装置、投影仪及计算机可读存储介质,应用于投影仪,所述投影仪包括惯性传感器,所述方法包括:获取预先标定的标定参数,所述标定参数中包括所述投影仪的标定姿态;当通过所述惯性传感器监测到所述投影仪的姿态发生变化时,计算第一投影平面和第二投影平面之间的平面倾斜角,其中,所述第一投影平面为所述投影仪的姿态发生变化之后的投影平面,所述第二投影平面为所述投影仪的姿态发生变化之前的投影平面;根据所述平面倾斜角确定所述投影仪的姿态倾斜角;根据所述投影仪的所述标定姿态和所述姿态倾斜角进行梯形校正。通过上述方法,可以有效提高梯形校正的精确度。
主权利要求:梯形校正方法、装置、投影仪及计算机可读存储介质
技术领域
[0001] 本申请属于投影仪技术领域,尤其涉及一种梯形校正方法、装置、投影仪及计算机可读存储介质。
背景技术
[0002] 在投影机的使用过程中,常常出现以下情况:由于投影仪摆放位置的变化或投影环境的变化,投影仪的位置与投影幕布不垂直,从而产生投影画面的梯形畸变,导致投影画面失真,影响用户体验。因此,投影仪的梯形校正功能尤为重要。
[0003] 现有的梯形校正方法,通常需要向投影幕布上投射特定的图形,通过投影仪上的摄像头获取特定图形的投影画面,再根据该投影画面进行梯形校正。当投影仪上的光机和摄像头距离较近、或存在光线干扰时,摄像头无法获取到的特定图形的精确投影画面,导致梯形校正的效果较差。
发明内容
[0004] 本申请实施例提供了一种梯形校正方法、装置、投影仪及计算机可读存储介质,可以有效提高梯形校正的精确度。
[0005] 第一方面,本申请实施例提供了一种梯形校正方法,应用于投影仪,所述投影仪包括惯性传感器,所述方法包括:
[0006] 获取预先标定的标定参数,所述标定参数中包括所述投影仪的标定姿态;
[0007] 当通过所述惯性传感器监测到所述投影仪的姿态发生变化时,计算第一投影平面和第二投影平面之间的平面倾斜角,其中,所述第一投影平面为所述投影仪的姿态发生变化之后的投影平面,所述第二投影平面为所述投影仪的姿态发生变化之前的投影平面;
[0008] 根据所述平面倾斜角确定所述投影仪的姿态倾斜角;
[0009] 根据所述投影仪的所述标定姿态和所述姿态倾斜角进行梯形校正。
[0010] 本申请实施例中,通过惯性传感器监测投影仪的姿态变化,当投影仪的姿态发生变化时,通过计算投影仪的姿态变化前后的第一投影平面和第二投影平面之间的平面倾斜角的方式进行梯形校正,无需中断原有的投影任务,有效提高了用户体验。另外,上述方法中无需获取投影画面,而只需确定投影平面即可,避免了由于光线干扰等情况导致的投影画面的误差,有效提高了梯形校正的精确度。
[0011] 在第一方面的一种可能的实现方式中,所述计算第一投影平面和第二投影平面之间的平面倾斜角,包括:
[0012] 计算所述第一投影平面的第一平面方程;
[0013] 获取所述第二投影平面的第二平面方程;
[0014] 根据所述第一平面方程和所述第二平面方程计算所述平面倾斜角。
[0015] 在第一方面的一种可能的实现方式中,所述投影仪还包括测距传感器,所述预先标定的标定参数中包括第一坐标系下所述测距传感器的出光方向向量,所述第一坐标系为所述投影仪所在的坐标系;
[0016] 所述计算所述第一投影平面的第一平面方程,包括:
[0017] 获取所述第一坐标系中的第一重力向量;
[0018] 通过所述测距传感器获取所述第一投影平面上的两个预设标定点各自与所述投影仪之间的测距距离,其中,所述预设标定点由所述出光方向向量确定;
[0019] 根据所述出光方向向量和所述测距距离计算所述两个预设标定点在所述第一坐标系中各自的投影坐标;
[0020] 根据所述第一重力向量和所述两个预设标定点在所述第一坐标系中各自的投影坐标计算所述第一平面方程。
[0021] 在第一方面的一种可能的实现方式中,所述预先标定的标定参数中包括世界坐标系和所述第一坐标系之间的变换矩阵;
[0022] 所述获取所述第一坐标系中的第一重力向量,包括:
[0023] 通过所述惯性传感器获取所述世界坐标系中的第二重力向量;
[0024] 根据所述变换矩阵将所述第二重力向量转换为所述第一坐标系中的第一重力向量。
[0025] 在第一方面的一种可能的实现方式中,所述根据所述第一重力向量和所述两个预设标定点在所述第一坐标系中各自的投影坐标计算所述第一平面方程,包括:
[0026] 根据所述两个预设标定点在所述第一坐标系中各自的投影坐标计算第一平面向量;
[0027] 根据所述第一重力向量计算第二平面向量;
[0028] 根据所述第一平面向量和所述第二平面向量计算所述第一平面方程。
[0029] 在第一方面的一种可能的实现方式中,所述根据所述第一平面方程和所述第二平面方程计算所述平面倾斜角,包括:
[0030] 确定所述第一平面方程的第一法向量;
[0031] 确定所述第二平面方程的第二法向量;
[0032] 计算所述第一法向量和所述第二法向量之间的向量夹角;
[0033] 将所述向量夹角确定为所述平面倾斜角。
[0034] 在第一方面的一种可能的实现方式中,所述根据所述投影仪的所述标定姿态和所述姿态倾斜角进行梯形校正,包括:
[0035] 根据所述投影仪的所述标定姿态和所述姿态倾斜角计算所述投影仪的当前姿态;
[0036] 根据所述投影的当前姿态和投射比计算投影区域的顶点坐标;
[0037] 根据所述顶点坐标进行梯形校正。
[0038] 第二方面,本申请实施例提供了一种梯形校正装置,包括:应用于投影仪,所述投影仪包括惯性传感器,所述装置包括:
[0039] 参数获取模块,用于获取预先标定的标定参数,所述标定参数中包括所述投影仪的标定姿态;
[0040] 角度计算模块,用于当通过所述惯性传感器监测到所述投影仪的姿态发生变化时,计算第一投影平面和第二投影平面之间的平面倾斜角,其中,所述第一投影平面为所述投影仪的姿态发生变化之后的投影平面,所述第二投影平面为所述投影仪的姿态发生变化之前的投影平面;
[0041] 角度确定模块,用于根据所述平面倾斜角确定所述投影仪的姿态倾斜角;
[0042] 梯形校正模块,用于根据所述投影仪的所述标定姿态和所述姿态倾斜角进行梯形校正。
[0043] 第三方面,本申请实施例提供了一种投影仪,包括存储器、处理器以及存储在所述存储器中并可在所述处理器上运行的计算机程序,其特征在于,所述处理器执行所述计算机程序时实现如上述第一方面中任一项所述的梯形校正方法。
[0044] 第四方面,本申请实施例提供了一种计算机可读存储介质,本申请实施例提供了一种计算机可读存储介质,所述计算机可读存储介质存储有计算机程序,其特征在于,所述计算机程序被处理器执行时实现如上述第一方面中任一项所述的梯形校正方法。
[0045] 第五方面,本申请实施例提供了一种计算机程序产品,当计算机程序产品在终端设备上运行时,使得终端设备执行上述第一方面中任一项所述的梯形校正方法。
[0046] 可以理解的是,上述第二方面至第五方面的有益效果可以参见上述第一方面中的相关描述,在此不再赘述。
附图说明
[0047] 为了更清楚地说明本申请实施例中的技术方案,下面将对实施例或现有技术描述中所需要使用的附图作简单地介绍,显而易见地,下面描述中的附图仅仅是本申请的一些实施例,对于本领域普通技术人员来讲,在不付出创造性劳动性的前提下,还可以根据这些附图获得其他的附图。
[0048] 图1是本申请实施例提供的梯形校正系统的示意图;
[0049] 图2是本申请实施例提供的标定场景的示意图;
[0050] 图3是本申请实施例提供的梯形校正方法的流程示意图;
[0051] 图4是本申请实施例提供的投影平面的示意图;
[0052] 图5是本申请实施例提供的标定图鉴的示意图;
[0053] 图6是本申请实施例提供的标定图鉴上的特征点的示意图;
[0054] 图7是本申请实施例提供的梯形校正装置的结构框图;
[0055] 图8是本申请实施例提供的投影仪的结构示意图。
具体实施方式
[0056] 以下描述中,为了说明而不是为了限定,提出了诸如特定系统结构、技术之类的具体细节,以便透彻理解本申请实施例。然而,本领域的技术人员应当清楚,在没有这些具体细节的其它实施例中也可以实现本申请。在其它情况中,省略对众所周知的系统、装置、电路以及方法的详细说明,以免不必要的细节妨碍本申请的描述。
[0057] 应当理解,当在本申请说明书和所附权利要求书中使用时,术语“包括”指示所描述特征、整体、步骤、操作、元素和/或组件的存在,但并不排除一个或多个其它特征、整体、步骤、操作、元素、组件和/或其集合的存在或添加。
[0058] 另外,在本申请说明书和所附权利要求书的描述中,术语“第一”、“第二”、“第三”等仅用于区分描述,而不能理解为指示或暗示相对重要性。
[0059] 在本申请说明书中描述的参考“一个实施例”或“一些实施例”等意味着在本申请的一个或多个实施例中包括结合该实施例描述的特定特征、结构或特点。由此,在本说明书中的不同之处出现的语句“在一个实施例中”、“在一些实施例中”、“在其他一些实施例中”、“在另外一些实施例中”等不是必然都参考相同的实施例,而是意味着“一个或多个但不是所有的实施例”,除非是以其他方式另外特别强调。
[0060] 参见图1,是本申请实施例提供的梯形校正系统的示意图。如图1所示,梯形校正系统可以包括投影仪11、标定装置12和中控台13。中控台分别与投影仪和标定装置通信连接。
[0061] 在一个实施例中,标定装置可以包括摄像头组和电动旋转台。投影仪可以包括惯性传感器(IMU,InertialMeasurementUnit)和测距传感器(如TOF(Timeofflight)传感器)。投影仪放置在标定装置的电动旋转台上。中控台通过标定装置对投影仪进行预先标定,获得预先标定的标定参数,并将标定参数发送给投影仪。投影仪利用标定参数、以及通过惯性传感器和测距传感器获得的数据进行自动梯形校正。
[0062] 在一个应用场景中,参见图2,是本申请实施例提供的标定场景的示意图。在该场景下,预先标定的流程可以包括:投影仪投射预设的标定图鉴到投影幕布/墙面上。标定装置上的摄像机组和电动旋转台配合自动找到0位对准。电动旋转台控制投影仪沿着俯仰方向转动,每转动一个特定角度,中控台通过标定装置上的摄像头组获取一张投影图像。电动旋转台控制投影仪沿着左右方向转动,每转动一个特定角度,中控台通过标定装置上的摄像头组获取一张投影图像。中控台将获取到的投影图像输入OpenCV库函数/MATLAB工具箱,以提取图像的特征点,并计算得到世界坐标系和像素坐标系之间的单应性矩阵。投影仪将多个角度(如零度和20度等)各自对应的TOF数据和IMU数据发送给中控台。中控台根据求得的单应性矩阵、获取到的TOF数据和IMU数据计算标定参数,如yaw(即左右方向)单位向量、pitch(即俯仰方向)单位向量、以及世界坐标系和投影仪坐标系之间变换矩阵。
[0063] 通过上述实施例,标定装置外设于投影仪,减少了投影仪的装置成本。预先进行参数的标定,在投影仪自动梯形校正的过程中,无需进行参数标定,而是利用预先标定的标定参数进行梯形校正即可,有效减少了梯形校正的时间。下面介绍投影仪端的梯形校正方法。
[0064] 参见图3,是本申请实施例提供的梯形校正方法的流程示意图,作为示例而非限定,所述方法可以包括以下步骤:
[0065] S301,获取预先标定的标定参数。
[0066] 标定参数中包括所述投影仪的标定姿态。具体的标定过程可以参见上述图1和图2实施例中的描述。投影仪的标定姿态可以包括yaw(即左右方向)单位向量、pitch(即俯仰方向)单位向量、以及世界坐标系和投影仪坐标系之间变换矩阵。
[0067] S302,当通过惯性传感器监测到投影仪的姿态发生变化时,计算第一投影平面和第二投影平面之间的平面倾斜角。
[0068] 惯性传感器是主要用来检测加速度与旋转运动的传感器。其原理是采用惯性定律实现的,这些传感器从超小型的MEMS传感器,到测量精度非常高的激光陀螺,无论尺寸只有几个毫米的MEMS传感器,到直径几近半米的光纤器件采用的都是这一原理。常用的惯性传感器包括加速度计和角速度计(陀螺仪),它们是惯性系统的核心部件,是影响惯性系统性能的主要因素。
[0069] 惯性传感器是触发自动对焦和梯形校正的基础。通过检测IMU数据中的加速度值的变化情况可以判断投影设备位置是否发生位移变化。通过检测IMU数据中的角速度值还可以判断投影仪的姿态倾斜角度是否发生变化。可选的,可以选用LSM6DS3TR‑C(包括三轴陀螺仪及三轴加速度计组成的组合单元)型号的惯性传感器。
[0070] 在一个应用场景中,当加速度计和/或角速度计检测的数据发生变化(例如,可以限定变化值超过预设值时,判定为数据发生变化),即判定投影仪的姿态发生变化,此时启动投影仪的自动梯形校正功能。
[0071] 其中,第一投影平面为投影仪的姿态发生变化之后的投影平面,第二投影平面为投影仪的姿态发生变化之前的投影平面。
[0072] 在一个实施例中,S302中计算第一投影平面和第二投影平面之间的平面倾斜角可以包括以下步骤:
[0073] 计算第一投影平面的第一平面方程;获取第二投影平面的第二平面方程;根据第一平面方程和第二平面方程计算平面倾斜角。
[0074] 示例性的,参见图4,是本申请实施例提供的投影平面的示意图。本申请实施例中,以投影仪所在坐标系为基准。如图4所示,投影光轴沿着Z轴出射,水平向右方向为X轴,竖直向下方向为Y轴。
[0075] 可选的,第一平面方程的计算方式可以包括:
[0076] I、获取第一坐标系中的第一重力向量。
[0077] 由于在重力加速度矢量方向始终与墙面平行,因此IMU的重力方向在投影仪坐标系下沿着如图4所示的Y轴OB,该矢量可以平移到投影平面上。由图2实施例中所述,预先标定的标定参数中包括世界坐标系和第一坐标系之间的变换矩阵。相应的,第一重力向量的获取过程可以包括:通过惯性传感器获取世界坐标系中的第二重力向量;根据变换矩阵将第二重力向量转换为第一坐标系中的第一重力向量。
[0078] 示例性的,IMU的重力数据为:
[0079]
[0080] 经过变换矩阵K对IMU的重力数据进行变换,从世界坐标系到投影仪坐标系的转化,得到投影仪坐标系下的重力向量
[0081]
[0082] 其中, Gcx、Gcy和Gcz分别为重力向量 在投影仪坐标系的各个坐标轴的分量。
[0083] II、通过测距传感器获取第一投影平面上的两个预设标定点各自与所述投影仪之间的测距距离。
[0084] 其中,预先标定的标定参数中包括第一坐标系下所述测距传感器的出光方向向量,第一坐标系为投影仪所在的坐标系。预设标定点由出光方向向量确定。
[0085] TOF传感器作为一个测试距离的传感器,其内部可以划分不同的测量区域,因此可以选通不同的区域激活进行分区测量,得到不同区域的深度信息。可选的,可以选用VL53L1X(支持面域,单点测距)型号的TOF传感器。
[0086] 通常,TOF传感器的安装角度θL和θR为已知量,即TOF传感器的出光方向向量 和为已知量。相应的,TOF传感器发出的测距光束在投影平面上的落点也为确定的,该落点记为预设标定点(如图4所示点D和点E)。当然,随着投影仪姿态的变化,预设标定点在投影平面上的位置也相应发生变化。
[0087] 示例性的,出光方向向量 和 分别为:
[0088]
[0089] 其中, 和 均为单位向量,即
[0090] III、根据出光方向向量和测距距离计算两个预设标定点在第一坐标系中各自的投影坐标。
[0091] 示例性的,如图4所示,测距传感器测得的投影仪到D点的距离为L、到E点的距离为R。D点和E点在第一坐标系下的投影坐标为:
[0092]
[0093] IV、根据第一重力向量和两个预设标定点在第一坐标系中各自的投影坐标计算第一平面方程。
[0094] 计算平面方程的方式可以包括截距式、点法式、一般式和法线式。可以采用上述的任意一种计算方法,本申请不做具体限定。
[0095] 本申请实施例中提供一种平面方程的计算方式:根据两个预设标定点在第一坐标系中各自的投影坐标计算第一平面向量;根据第一重力向量计算第二平面向量;根据第一平面向量和第二平面向量计算第一平面方程。
[0096] 根据同一平面上的两个向量可以确定该平面的平面方程的原则,为求解投影平面的平面方程,需要构造2个共面的向量。
[0097] 示例性的,如图4所示,向量 在投影平面上,经变换后的重力向量 也在投影平面上。因此,可以根据该两个向量求解平面方程。具体的,2个共面的向量分别为:
[0098]
[0099] 由于向量 与 共面,这两个向量所构成的平面就是第一投影平面。所以第一投影平面的法向量也就必定和这两个向量所构成的平面垂直。换言之,第一投影平面的法向量与上述两个向量垂直,因此采用叉积定理 即可得到第一平面方程Plane1:a1x+b1y+c1z+d1=0。第一投影平面的法向量 为:
[0100]
[0101] 根据第一投影平面的法向量 即可确定出第一平面方程的系数a1、b1、c1和d1。进而确定出第一平面方程。
[0102] 在本申请实施例中,第二投影平面的第二平面方程的计算方式与第一平面方程的计算方式相同,在此不再赘述。
[0103] 在一个应用场景中,在投影仪的姿态发生变化之前,投影仪可以以预设周期计算第二平面方程,即以预设周期更新第二平面方程,并将最新的第二平面方程存储到投影仪的存储介质中。当投影仪的姿态发生变化时,投影仪从存储介质中获取第二平面方程。
[0104] 在一个实施例中,根据第一平面方程和第二平面方程计算平面倾斜角可以包括:
[0105] 确定第一平面方程的第一法向量;确定第二平面方程的第二法向量;计算第一法向量和第二法向量之间的向量夹角;将向量夹角确定为平面倾斜角。
[0106] 示例性的,由上述实施例可知,计算出的第一平面方程为Plane1:a1x+b1y+c1z+d1=0,从该方程中可以获得第一法向量为 同理,假设获取到的第二平面方程为Plane2:a2x+b2y+c2z+d2=0,从该方程中可以获得第二法向量为 两个法向量之间的夹角为:
[0107]
[0108] S303,根据平面倾斜角确定投影仪的姿态倾斜角。
[0109] 可选的,可以令投影仪的姿态倾斜角等于平面倾斜角。还可以令投影仪的姿态倾斜角等于平面倾斜角的补角。
[0110] S304,根据投影仪的标定姿态和姿态倾斜角进行梯形校正。
[0111] 如图1、图2实施例中所述,在预先标定的过程中,投影仪投射预设的标定图鉴(标定图鉴可以参见图5所示的图片),摄像头获取投影图像。为了提高摄像头的识别精度,标定图鉴上通常设定多个特征点(如图6所示)。电动转动台控制投影仪每转动一个角度,摄像头即获取一张对应的投影图像;中控台根据投影图像上的特征点的坐标计算投影仪转动前后两幅图像之间的变换矩阵K。所以,当投影仪翻转不同角度的倾斜角cosθ进行姿态变化时,都会有与之相匹配的变换矩阵K。
[0112] 预先标定的流程之后,中控台将标定好的标定参数发送给投影仪,投影仪存储这些标定参数。其中,标定参数中包括多组参数,每组参数中包括标定姿态(包括yaw值、pitch值)、以及与该标定姿态对应的变换矩阵K。
[0113] 在S304梯形校正过程中,投影仪从存储介质中查找与计算出的姿态倾斜角cos对应的标定姿态(即yaw值和pitch值),再获取与该标定姿态对应的变换矩阵K,然后根据获取到的变换矩阵K进行梯形校正。具体的校正过程如下。
[0114] 在一个实施例中,S304的一种实现方式为:根据投影仪的标定姿态和姿态倾斜角计算投影仪的当前姿态;根据姿态倾斜角和投影画面上的特征点计算校正后的特征点坐标;根据投影仪的当前姿态和投射比计算投影区域的顶点坐标,限定校正后的投影画面的最大投影区域;根据校正后的特征点坐标和最大投影区域确定校正后的投影画面。
[0115] 其中,计算校正后的特征点坐标的一种实现方式为:
[0116] 获取目标姿态(即与姿态倾斜角对应的标定姿态);获取目标矩阵(即与目标姿态对应的变换矩阵K);根据目标矩阵和投影平面上的特征点计算校正后的特征点坐标。
[0117] 具体的,根据目标矩阵和投影平面上的特征点计算校正后的特征点坐标的计算方法为:
[0118] 假设未校正前投影平面中一个的特征点A,其坐标为A(x,y),在校正后的投影平面中与A点对应的特征点A'的投影坐标为A'(x',y');根据特征点坐标A(x,y)和对应的变换矩阵K,即可计算获得校正后的投影平面中A'点的坐标:A'(x',y')=K·A(x,y)。
[0119] 投射比是指投影距离和投影画面的宽度之比。根据投影仪的当前姿态和投射比可以确定投影区域,进而计算出投影区域的顶点坐标(通常投影区域为矩形,即计算出矩形的四个顶点的坐标),以此限定投影区域。
[0120] 为了进一步提高梯形校正的精确度,在一个实施例中,在投影仪进行自动梯形校正之后,还可以人工复合。若投影仪校正后的投影画面仍倾斜,用户可以人工进行梯形校正。
[0121] 应理解,上述实施例中各步骤的序号的大小并不意味着执行顺序的先后,各过程的执行顺序应以其功能和内在逻辑确定,而不应对本申请实施例的实施过程构成任何限定。
[0122] 对应于上文实施例所述的梯形校正方法,图7是本申请实施例提供的梯形校正装置的结构框图,为了便于说明,仅示出了与本申请实施例相关的部分。
[0123] 参照图7,该装置包括:
[0124] 参数获取模块71,用于获取预先标定的标定参数,所述标定参数中包括所述投影仪的标定姿态.
[0125] 角度计算模块72,用于当通过所述惯性传感器监测到所述投影仪的姿态发生变化时,计算第一投影平面和第二投影平面之间的平面倾斜角,其中,所述第一投影平面为所述投影仪的姿态发生变化之后的投影平面,所述第二投影平面为所述投影仪的姿态发生变化之前的投影平面。
[0126] 角度确定模块73,用于根据所述平面倾斜角确定所述投影仪的姿态倾斜角。
[0127] 梯形校正模块74,用于根据所述投影仪的所述标定姿态和所述姿态倾斜角进行梯形校正。
[0128] 可选的,角度计算模块72还用于:
[0129] 计算所述第一投影平面的第一平面方程;获取所述第二投影平面的第二平面方程;根据所述第一平面方程和所述第二平面方程计算所述平面倾斜角。
[0130] 可选的,所述投影仪还包括测距传感器,所述预先标定的标定参数中包括第一坐标系下所述测距传感器的出光方向向量,所述第一坐标系为所述投影仪所在的坐标系。
[0131] 相应的,角度计算模块72还用于:
[0132] 获取所述第一坐标系中的第一重力向量;
[0133] 通过所述测距传感器获取所述第一投影平面上的两个预设标定点各自与所述投影仪之间的测距距离,其中,所述预设标定点由所述出光方向向量确定;
[0134] 根据所述出光方向向量和所述测距距离计算所述两个预设标定点在所述第一坐标系中各自的投影坐标;
[0135] 根据所述第一重力向量和所述两个预设标定点在所述第一坐标系中各自的投影坐标计算所述第一平面方程。
[0136] 可选的,所述预先标定的标定参数中包括世界坐标系和所述第一坐标系之间的变换矩阵。
[0137] 相应的,角度计算模块72还用于:
[0138] 通过所述惯性传感器获取所述世界坐标系中的第二重力向量;根据所述变换矩阵将所述第二重力向量转换为所述第一坐标系中的第一重力向量。
[0139] 可选的,角度计算模块72还用于:
[0140] 根据所述两个预设标定点在所述第一坐标系中各自的投影坐标计算第一平面向量;根据所述第一重力向量计算第二平面向量;根据所述第一平面向量和所述第二平面向量计算所述第一平面方程。
[0141] 可选的,角度计算模块72还用于:
[0142] 确定所述第一平面方程的第一法向量;确定所述第二平面方程的第二法向量;计算所述第一法向量和所述第二法向量之间的向量夹角;将所述向量夹角确定为所述平面倾斜角。
[0143] 可选的,梯形校正模块74还用于:
[0144] 根据所述投影仪的所述标定姿态和所述姿态倾斜角计算所述投影仪的当前姿态;根据所述投影的当前姿态和投射比计算投影区域的顶点坐标;根据所述顶点坐标进行梯形校正。
[0145] 需要说明的是,上述装置/单元之间的信息交互、执行过程等内容,由于与本申请方法实施例基于同一构思,其具体功能及带来的技术效果,具体可参见方法实施例部分,此处不再赘述。
[0146] 另外,图7所示的梯形校正装置可以是内置于现有的终端设备内的软件单元、硬件单元、或软硬结合的单元,也可以作为独立的挂件集成到所述终端设备中,还可以作为独立的终端设备存在。
[0147] 所属领域的技术人员可以清楚地了解到,为了描述的方便和简洁,仅以上述各功能单元、模块的划分进行举例说明,实际应用中,可以根据需要而将上述功能分配由不同的功能单元、模块完成,即将所述装置的内部结构划分成不同的功能单元或模块,以完成以上描述的全部或者部分功能。实施例中的各功能单元、模块可以集成在一个处理单元中,也可以是各个单元单独物理存在,也可以两个或两个以上单元集成在一个单元中,上述集成的单元既可以采用硬件的形式实现,也可以采用软件功能单元的形式实现。另外,各功能单元、模块的具体名称也只是为了便于相互区分,并不用于限制本申请的保护范围。上述系统中单元、模块的具体工作过程,可以参考前述方法实施例中的对应过程,在此不再赘述。
[0148] 图8是本申请实施例提供的投影仪的结构示意图。如图8所示,该实施例的投影仪8包括:至少一个处理器80(图8中仅示出一个)处理器、存储器81以及存储在所述存储器81中并可在所述至少一个处理器80上运行的计算机程序82,所述处理器80执行所述计算机程序82时实现上述任意各个梯形校正方法实施例中的步骤。
[0149] 本申请实施例中的投影仪是一种可以将输入的图像经过信号处理后、投影到幕布上的设备。投影仪可以是一种单独的投影装置,也可以是安装在其他终端上的具有投影功能的装置。该投影仪可包括,但不仅限于,处理器、存储器。本领域技术人员可以理解,图8仅仅是投影仪8的举例,并不构成对投影仪8的限定,可以包括比图示更多或更少的部件,或者组合某些部件,或者不同的部件,例如还可以包括输入输出设备、网络接入设备等。该投影仪可以连接不同的输入源,如计算机、游戏机、U盘等。
[0150] 所称处理器80可以是中央处理单元(CentralProcessingUnit,CPU),该处理器80还可以是其他通用处理器、数字信号处理器(DigitalSignalProcessor,DSP)、专用集成电路(ApplicationSpecificIntegratedCircuit,ASIC)、现成可编程门阵列(Field‑ProgrammableGateArray,FPGA)或者其他可编程逻辑器件、分立门或者晶体管逻辑器件、分立硬件组件等。通用处理器可以是微处理器或者该处理器也可以是任何常规的处理器等。
[0151] 所述存储器81在一些实施例中可以是所述投影仪8的内部存储单元,例如投影仪8的硬盘或内存。所述存储器81在另一些实施例中也可以是所述投影仪8的外部存储设备,例如所述投影仪8上配备的插接式硬盘,智能存储卡(SmartMediaCard,SMC),安全数字(SecureDigital,SD)卡,闪存卡(FlashCard)等。进一步地,所述存储器81还可以既包括所述投影仪8的内部存储单元也包括外部存储设备。所述存储器81用于存储操作系统、应用程序、引导装载程序(BootLoader)、数据以及其他程序等,例如所述计算机程序的程序代码等。所述存储器81还可以用于暂时地存储已经输出或者将要输出的数据。
[0152] 本申请实施例还提供了一种计算机可读存储介质,所述计算机可读存储介质存储有计算机程序,所述计算机程序被处理器执行时实现可实现上述各个方法实施例中的步骤。
[0153] 本申请实施例提供了一种计算机程序产品,当计算机程序产品在终端设备上运行时,使得终端设备执行时实现可实现上述各个方法实施例中的步骤。
[0154] 所述集成的单元如果以软件功能单元的形式实现并作为独立的产品销售或使用时,可以存储在一个计算机可读取存储介质中。基于这样的理解,本申请实现上述实施例方法中的全部或部分流程,可以通过计算机程序来指令相关的硬件来完成,所述的计算机程序可存储于一计算机可读存储介质中,该计算机程序在被处理器执行时,可实现上述各个方法实施例的步骤。其中,所述计算机程序包括计算机程序代码,所述计算机程序代码可以为源代码形式、对象代码形式、可执行文件或某些中间形式等。所述计算机可读介质至少可以包括:能够将计算机程序代码携带到装置/投影仪的任何实体或装置、记录介质、计算机存储器、只读存储器(ROM,Read‑OnlyMemory)、随机存取存储器(RAM,RandomAccessMemory)、电载波信号、电信信号以及软件分发介质。例如U盘、移动硬盘、磁碟或者光盘等。在某些司法管辖区,根据立法和专利实践,计算机可读介质不可以是电载波信号和电信信号。
[0155] 在上述实施例中,对各个实施例的描述都各有侧重,某个实施例中没有详述或记载的部分,可以参见其它实施例的相关描述。
[0156] 本领域普通技术人员可以意识到,结合本文中所公开的实施例描述的各示例的单元及算法步骤,能够以电子硬件、或者计算机软件和电子硬件的结合来实现。这些功能究竟以硬件还是软件方式来执行,取决于技术方案的特定应用和设计约束条件。专业技术人员可以对每个特定的应用来使用不同方法来实现所描述的功能,但是这种实现不应认为超出本申请的范围。
[0157] 在本申请所提供的实施例中,应该理解到,所揭露的装置/投影仪和方法,可以通过其它的方式实现。例如,以上所描述的装置/投影仪实施例仅仅是示意性的,例如,所述模块或单元的划分,仅仅为一种逻辑功能划分,实际实现时可以有另外的划分方式,例如多个单元或组件可以结合或者可以集成到另一个系统,或一些特征可以忽略,或不执行。另一点,所显示或讨论的相互之间的耦合或直接耦合或通讯连接可以是通过一些接口,装置或单元的间接耦合或通讯连接,可以是电性,机械或其它的形式。
[0158] 所述作为分离部件说明的单元可以是或者也可以不是物理上分开的,作为单元显示的部件可以是或者也可以不是物理单元,即可以位于一个地方,或者也可以分布到多个网络单元上。可以根据实际的需要选择其中的部分或者全部单元来实现本实施例方案的目的。
[0159] 以上所述实施例仅用以说明本申请的技术方案,而非对其限制;尽管参照前述实施例对本申请进行了详细的说明,本领域的普通技术人员应当理解:其依然可以对前述各实施例所记载的技术方案进行修改,或者对其中部分技术特征进行等同替换;而这些修改或者替换,并不使相应技术方案的本质脱离本申请各实施例技术方案的精神和范围,均应包含在本申请的保护范围之内。
专利地区:河南
专利申请日期:2021-10-25
专利公开日期:2023-08-29
专利公告号:CN113824942B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




