 产学研创新服务平台(全国)


电助力自行车助力控制方法和系统实用新型专利
更新时间:2026-11-01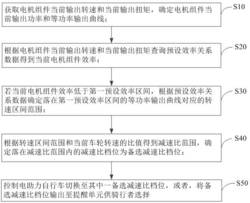 专利申请类型:实用新型专利;
地区:江苏-苏州;
源自:苏州高价值专利检索信息库;
专利名称:电助力自行车助力控制方法和系统
专利类型:实用新型专利
专利申请号:CN202310522970.7
专利申请(专利权)人:苏州拓氪科技有限公司
权利人地址:江苏省苏州市常熟市东南街道黄浦江路280号
专利发明(设计)人:张泽东,庞艳军
专利摘要:本发明公开一种电助力自行车助力控制方法和系统,该方法通过在骑行过程中检测电机组件的当前输出转速和当前输出扭矩,得到当前电机组件效率,在电机组件效率低于第一预设效率区间的情况下,考虑保持变速前后电机组件输出功率和车轮转速不变的情况下,确定效率更高的备选减速比档位,切换至对应备选减速比档位或者输出给提醒单元供骑行者选择。从而改善助力电机的工作状态,使其能够维持在高效率区间内工作,降低了电机低效率工作状态造成的能量损耗,提高了能量利用效率,增加了电池续航里程,延长了电机寿命。
主权利要求:电助力自行车助力控制方法和系统
技术领域
[0001] 本发明属于助力自行车控制技术领域,具体涉及一种电助力自行车助力控制方法和系统。
背景技术
[0002] 电助力自行车是一种由电机提供骑行助力的交通工具,通常配置有多个减速比档位以适应不同的路况,而这些减速比档位需要骑行者主动操作才能相互切换。
[0003] 然而,电机运行工况与外部阻力有关,在不改变传动系统减速比的情况下,当外部阻力较大(路况较差)时,电机通常工作在低转速高扭矩的工况下;当外部阻力较小时,电机通常工作在高转速低扭矩的工况下。以上两种工况电机效率都较低。尤其在路况较差时,也即外部阻力较大的情况,电机持续处于低效率状态,能源利用率低,电池续航里程较短。此外,这种较差的路况会使电机持续发热,在减少电机寿命的同时,更容易出现过热、损坏的情况。
[0004] 因此,有必要对现有技术予以改良以克服现有技术中的所述缺陷。
发明内容
[0005] 因此,本发明所要解决的是现有技术中电助力自行车助力系统能量利用效率低、电池续航里程短的技术问题。
[0006] 为解决上述技术问题,本发明提供一种电助力自行车助力控制方法,包括:
[0007] S10、获取电机组件当前输出转速和当前输出扭矩,确定电机组件当前输出功率和等功率输出曲线;
[0008] 其中,所述等功率输出曲线为所述电机组件的输出转速和输出扭矩的反比例曲线;
[0009] S20、根据电机组件当前输出转速和当前输出扭矩查询预设效率关系数据得到当前电机组件效率;
[0010] S30、若所述当前电机组件效率低于第一预设效率区间,根据预设效率关系数据确定落在第一预设效率区间的等功率输出曲线对应的转速区间范围;
[0011] S40、根据所述转速区间范围和当前车轮转速的比值得到减速比范围,确定落在所述减速比范围内的减速比档位为备选减速比档位;
[0012] S50、控制电助力自行车切换至其中一所述备选减速比档位,或者,将所述备选减速比档位输出至提醒单元供骑行者选择。
[0013] 在其中一实施例中,若在步骤S40中确定的所述备选减速比档位包括多个,所述方法还包括:
[0014] 获取当前减速比档位、当前中轴踏频和当前中轴扭矩;
[0015] 根据当前减速比档位、当前中轴踏频以及每一备选减速比档位确定对应每一所述备选减速比档位的预计中轴踏频;
[0016] 根据所述当前中轴踏频、当前中轴扭矩以及对应每一所述备选减速比档位的所述预计中轴踏频,确定对应每一所述备选减速比档位的预计中轴扭矩;
[0017] 确定对应每一所述备选减速比档位的所述预计中轴踏频和所述预计中轴扭矩分别与预设踏频条件和预设扭矩条件的匹配程度,根据两所述匹配程度确定推荐切换的所述备选减速比档位。
[0018] 在其中一实施例中,所述根据两所述匹配程度确定推荐切换的所述备选减速比档位,包括:
[0019] 若其中一个所述备选减速比档位对应的所述预计中轴踏频和所述预计中轴扭矩分别满足预设踏频条件和所述预设扭矩条件,则,确定所述备选减速比档位为推荐切换的减速比档位。
[0020] 在其中一实施例中,所述根据两所述匹配程度确定推荐切换的备选减速比档位,包括:
[0021] 若其中多个所述备选减速比档位对应的所述预计中轴踏频和所述预计中轴扭矩分别满足预设踏频条件和所述预设扭矩条件,则:
[0022] 确定对应多个备选减速比档位的电机组件的预计输出转速和预计输出扭矩,根据所述预计输出转速和预计输出扭矩查询预设效率关系数据得到对应多个所述备选减速比档位的预计电机效率;
[0023] 确定所述预计电机效率最高的所述备选减速比档位为推荐切换的减速比档位。
[0024] 在其中一实施例中,所述根据两所述匹配程度确定待切换的备选减速比档位,包括:
[0025] 确定每一所述预计中轴踏频是否满足预设踏频条件;
[0026] 在满足预设踏频条件的情况下,根据对应的所述预计中轴扭矩与预设扭矩条件的匹配程度度确定推荐切换的减速比档位。
[0027] 在其中一实施例中,若在步骤S40中不存在所述备选减速比档位,所述方法还包括:
[0028] 降低所述第一预设效率区间的下限阈值,跳转至步骤S30。
[0029] 在其中一实施例中,所述控制电助力自行车切换至其中一所述备选减速比档位,包括:
[0030] 获取电子变速器的当前减速比档位;
[0031] 控制所述电子变速器从当前减速比档位按档位逐渐变大或变小的顺序依次切换到所述备选减速比档位。
[0032] 在其中一实施例中,所述将所述备选减速比档位输出至提醒单元供骑行者选择,包括:
[0033] 将所述备选减速比档位发送至车载显示单元进行显示,和/或,将所述备选减速比档位进行语音播报。
[0034] 此外,本发明还提供一种电助力自行车助力控制系统,包括:
[0035] 电机组件参数获取模块,用于获取电机组件当前输出转速和当前输出扭矩,确定电机组件当前输出功率和等功率输出曲线;其中,所述等功率输出曲线为所述电机组件的输出转速和输出扭矩的反比例曲线;
[0036] 电机效率确定模块,用于根据电机组件当前输出转速和当前输出扭矩查询预设效率关系数据得到当前电机组件效率;
[0037] 转速范围确定模块,用于在所述当前电机组件效率低于第一预设效率区间的情况下,根据所述等功率输出曲线和所述预设效率关系数据确定落在所述第一预设效率区间的转速区间范围;
[0038] 备选减速比档位确定模块,用于根据所述转速区间范围和当前车轮转速的比值得到减速比范围,确定落在所述减速比范围内的减速比档位为备选减速比档位;
[0039] 减速比档位控制模块,用于控制电助力自行车切换至其中一所述备选减速比档位,或者,将所述备选减速比档位输出至提醒单元供骑行者选择。
[0040] 在其中一实施例中,其特征在于,还包括:
[0041] 数据获取模块,用于获取当前减速比档位、当前中轴踏频和当前中轴扭矩;
[0042] 预计踏频确定模块,用于根据当前减速比档位、当前中轴踏频以及每一备选减速比档位确定对应每一所述备选减速比档位的预计中轴踏频;
[0043] 预计中轴扭矩确定模块,用于根据所述当前中轴踏频、当前中轴扭矩以及对应每一所述备选减速比档位的所述预计中轴踏频,确定对应每一所述备选减速比档位的预计中轴扭矩;
[0044] 备选减速比档位推荐模块,用于确定对应每一所述备选减速比档位的所述预计中轴踏频和所述预计中轴扭矩分别与预设踏频条件和预设扭矩条件的匹配程度,根据两所述匹配程度确定推荐切换的所述备选减速比档位。
[0045] 本发明提供的技术方案,具有以下优点:
[0046] 本发明提供的电助力自行车助力控制方法和系统,通过在骑行过程中持续获取电机组件的当前输出转速和当前输出扭矩,确定电机组件当前输出功率和等功率输出曲线,根据电机组件当前输出转速和当前输出扭矩查询预设效率关系数据得到当前电机组件效率;在当前电机组件效率低于第一预设效率区间的情况下,根据预设效率关系数据确定落在第一预设效率区间的等功率输出曲线对应的转速区间范围;根据转速区间范围和当前车轮转速的比值得到减速比范围,确定落在减速比范围内的减速比档位为备选减速比档位;控制电助力自行车切换至其中一备选减速比档位,或者,将备选减速比档位输出至提醒单元供骑行者选择。
[0047] 因此,本发明所提供的方法和系统,能够在骑行过程中保持推荐效率较高的减速比档位,从而改善助力电机的工作状态,使其能够维持在高效率区间内工作,降低了电机低效率工作状态造成的能量损耗,提高了能量利用效率,增加了电池续航里程,延长了电机寿命。
[0048] 另一方面,由于上述方法考虑了车轮转速和电机输出功率在变档前后保持不变,能够抑制变档前后对骑行习惯的影响,保障骑行体验。
附图说明
[0049] 为了更清楚地说明本发明实施例中的技术方案,下面将对实施例描述中所需要使用的附图作简单地介绍,显而易见地,下面描述中的附图仅仅是本发明的一些实施例,对于本领域普通技术人员来讲,在不付出创造性劳动的前提下,还可以根据这些附图获得其他的附图。
[0050] 图1为本发明实施例所提供的电助力自行车助力控制方法流程示意图;
[0051] 图2为本发明一实施场景的电助力自行车的简单结构示意图;
[0052] 图3为本发明一实施例所示的电机组件的预设效率关系数据、等功率输出曲线的示意图;
[0053] 图4为本发明一实施场景所示的电助力自行车的控制系统的简单结构示意图;
[0054] 图5为本发明一实施例提供的电助力自行车的助力控制系统的模块结构示意图。
具体实施方式
[0055] 下面将结合附图对本发明的技术方案进行清楚、完整地描述,显然,所描述的实施例是本发明一部分实施例,而不是全部的实施例。下文中将参考附图并结合实施例来详细说明本发明。需要说明的是,在不冲突的情况下,本发明中的实施例及实施例中的特征可以相互组合。
[0056] 需要说明的是,本发明的说明书和权利要求书及上述附图中的术语“第一”、“第二”等是用于区别类似的对象,而不必用于描述特定的顺序或先后次序。
[0057] 在本发明中,在未作相反说明的情况下,使用的方位词如“上、下、顶、底”通常是针对附图所示的方向而言的,或者是针对部件本身在竖直、垂直或重力方向上而言的;同样地,为便于理解和描述,“内、外”是指相对于各部件本身的轮廓的内、外,但上述方位词并不用于限制本发明。
[0058] 实施例1
[0059] 电助力自行车是一种非常灵活便捷的交通工具。主要包括车架和助力系统。车架包括人力踩踏机构,具体包括中轴、与中轴连接的曲柄以及设置在曲柄末端的脚踏。助力系统设置在中轴位置,用于提供助力扭矩,从而减轻人们的骑行负担。
[0060] 电助力自行车通常配置有多个减速比档位以适应不同的路况,而这些减速比档位需要骑行者主动操作才能相互切换。在实际骑行过程中,通常的情况是骑行者体验感受较差时才会主动切换减速比档位,无法保障当前减速比档位与当前路况的匹配。尤其在路况较差时,由于减速比档位不合适,电机持续处于低效率状态,能源利用率低,电池续航里程较短。此外,这种较差的路况会使电机持续发热,在减少电机寿命的同时,更容易出现过热、损坏的情况。
[0061] 而且,选择的减速比档位依赖骑行者主观判断,可能出现切换的减速比档位仍然不能匹配当前路况的情况,需要骑行者再次尝试新的减速比档位,骑行体验差。
[0062] 为了解决上述问题,本发明提供了一种电助力自行车助力控制方法,请参见图1所示,在具体实施时,可以包括以下内容:
[0063] S10、获取电机组件当前输出转速和当前输出扭矩,确定电机组件当前输出功率和等功率输出曲线;
[0064] S20、根据电机组件当前输出转速和当前输出扭矩查询预设效率关系数据得到当前电机组件效率;
[0065] S30、若当前电机组件效率低于第一预设效率区间,根据等功率输出曲线和预设效率关系数据确定落在第一预设效率区间的转速区间范围;
[0066] S40、根据转速区间范围和当前车轮转速的比值得到减速比范围,确定落在所述减速比范围内的减速比档位为备选减速比档位;
[0067] S50、控制电助力自行车切换至其中一所述备选减速比档位,或者,将备选减速比档位输出至提醒单元供骑行者选择。
[0068] 在具体实施场景中,请结合图2所示,电助力自行车包括电机组件11牙盘13,中轴12,链条14以及飞轮18。链条14设置在牙盘13和飞轮18上,用于将牙盘13的旋转运动传动至飞轮18,使飞轮18与牙盘13一并转动。飞轮18设置在后轮轮毂上,与后轮同轴设置,用于带动后轮同步转动。
[0069] 飞轮18包括多个不同直径的齿盘,链条14与不同的齿盘连接对应的减速比不同。在一实施场景中,电助力自行车还包括电子变速器16,用于控制链条14与不同的齿盘相连接,从而切换传动系统的减速比。
[0070] 电机组件11用于提供电助力扭矩,电机组件11与牙盘13传动连接,用于带动牙盘13转动。从而,电机组件11依次通过牙盘13、链条14和飞轮18带动后轮转动,实现电助力驱动。
[0071] 中轴12与牙盘13传动连接,中轴12的两末端分别连接两曲柄(未示出),曲柄的末端设置有供人踩踏的脚踏(未示出),人力踩踏脚踏,通过曲柄带动中轴12转动,进而中轴12带动牙盘13转动,从而实现人力踩踏驱动。
[0072] 上述电助力驱动和人力踩踏驱动在整个骑行过程中共同作用,从而构成电助力自行车的驱动动力。
[0073] 在一具体实施例中,电机组件11包括电机和减速机构。电机与减速机构连接,电机的旋转运动经过减速机构减速之后输出至牙盘13。
[0074] 请参见图4所示,在具体实施场景中,电助力自行车还配置有用于控制电机的控制器、仪表,控制器通过与电子变速器16通信连接,可以控制电子变速器16以切换不同的减速比档位,仪表可以用于显示电机组件11和电子变速器的运行状态。具体的,控制器可以通过CAN总线通信连接电子变速器16,也可以通过无线方式,比如蓝牙等,在此不做限制。
[0075] 在步骤S10中,在骑行过程中,获取电机组件11当前输出转速和当前输出扭矩,确定电机组件11当前输出功率,然后根据电机组件11当前输出功率绘制等功率输出曲线。具体的,电机组件的当前输出转速可以通过电机内部的霍尔来检测确定,输出扭矩可以通过施加在电机上的驱动电流计算得到。
[0076] 电机组件当前输出功率PM可以采用以下公式计算:
[0077]
[0078] 其中,k为常数,TM为电机组件输出扭矩,SM为电机组件输出转速。
[0079] 由步骤S10中得到的电机组件当前输出扭矩Tp与输出转速Sp,通过上述公式,可得当前电机组件输出功率Pp。
[0080] 请参见图3所示,根据当前电机组件输出功率Pp可以绘制等功率输出曲线L。也即在曲线L任一点,电机组件11输出功率均为Pp。该等功率输出曲线L为电机组件11的输出转速Speed(rpm)和输出扭矩Torque(N·m)的反比例曲线。需要说明的是,图3中曲线L为一实施场景中电机组件11的等功率输出曲线,若当前电机组件输出功率Pp变化,该等功率输出曲线L也相应变化。
[0081] 上述“预设效率关系数据”为电机组件的效率与输出转速和输出扭矩的关系数据。这些数据是根据实验测得,并预先存储在电助力自行车的控制系统中。根据电机组件当前输出转速和当前输出扭矩查询预设效率关系数据得到当前电机组件效率。
[0082] 具体的,请继续参见图3所示,预设效率关系数据绘制的关于电机组件和输出转速和输出扭矩的曲线呈等高线分布形式。图3示出了电机组件的效率分别为0.65、0.7,0.8,0.85,0.9的虚曲线示意,每一个效率值得曲线呈封闭曲线,效率越高,对应封闭曲线围设面积越小。当电机组件工作得效率越高,其能源利用率越高,电池续航里程长,对应电机寿命也较长。
[0083] 上述“第一预设效率区间”也是预先设置在控制系统中的。通常第一预设效率区间为大于等于预设效率阈值,这个预设效率阈值通常为80%,也即0.8。在步骤S20得到当前电机组件效率之后,判断当前电机组件效率是否落在第一预设效率区间,若落在第一预设效率区间,则认为当前电机组件的效率是符合预期的,当前减速比档位是匹配合适的,无需进行调整。若当前电机组件效率低于第一预设效率区间,也即小于预设效率阈值,此时认定电机组件工作效率较低,需要进行减速比调整。
[0084] 请继续参见图3,根据预设效率关系数据确定落在第一预设效率区间的等功率输出曲线L对应的转速区间范围。示例性的,第一预设效率区间为大于等于0.8,也即图3所示0.8对应的曲线所包络的范围。当前输出功率曲线L穿过该曲线所包络的范围,并与电机组件效率曲线0.8有两个交点(N0,Tx)和(Nx,T0),截取落在第一预设效率区间范围内的等功率输出曲线L的线段,该线段的两端点为等功率输出曲线L与预设效率阈值(0.8)曲线的交点(N0,Tx)和(Nx,T0)。将该线段对应的转速区间范围为(N0,Nx)。
[0085] 请继续参见2和图3,在具体实施场景中,电助力自行车还设置有用于检测车轮转速的轮速传感器19。
[0086] 步骤S40中,通过轮速传感器19获取当前车轮转速Nw,根据上述转速区间范围为(N0,Nx)得到减速比范围[i1,ix]。具体计算公式为:
[0087] [i1,ix]=[N0,Nx]/Nw
[0088] 根据助力自行车变速档位的不同,确定落在上述减速比范围[i1,ix]之间的减速比档位为备选减速比档位。设备选减速比档位有n个,分别为i1,i2,…,ik,其中,k为从1到n的整数。示例性的,若落在上述减速比范围[i1,ix]之间的减速比档位有3个,则n等于3,3个档位分别记为i1,i2,i3。将这些减速比档位均确定为备选减速比档位。
[0089] 由上述步骤得到的备选减速比档位,切换前后对应的电机组件的输出功率是不变的,而且,车轮转速也保持不变,从而降低了变速后对人骑行的感受的影响。
[0090] 在一些实施例中,可以通过电子变速器16直接对减速比档位进行切换,自动切换到其中一备选减速比档位,从而自动调整减速比档位,使电机组件保持在高效率工作区间。
[0091] 在其他实施例中,也可以将上述备选减速比档位输出至提醒单元,供骑行者选择自行切换,给骑行者更多的操作自由度。具体的,提醒单元可以是图3场景所示的仪表。
[0092] 在由骑行者选择是否切换减速比档位的实施例中,也可以不配置电子变速器,通过手动操作控制减速比档位切换。具体的,将备选减速比档位输出至提醒单元供骑行者选择,可以采取将备选减速比档位发送至车载显示单元进行显示,或,将备选减速比档位进行语音播报。也可以同时进行显示和语音播报,以便通知骑行者及时获知。
[0093] 本实施例提供的控制方法,通过在骑行过程中检测电机组件的当前输出转速和当前输出扭矩,得到当前电机组件效率,在电机组件效率低于第一预设效率区间的情况下,考虑保持变速前后电机组件输出功率和车轮转速不变的情况下,确定效率更高的备选减速比档位,切换至对应备选减速比档位或者输出给提醒单元供骑行者选择。从而改善助力电机的工作状态,使其能够维持在高效率区间内工作,降低了电机低效率工作状态造成的能量损耗,提高了能量利用效率,增加了电池续航里程,延长了电机寿命。
[0094] 在一具体实施例中,若在步骤S40中确定的备选减速比档位包括多个,所述方法还包括:
[0095] 获取当前减速比档位、当前中轴踏频和当前中轴扭矩;
[0096] 根据当前减速比档位、当前中轴踏频以及每一备选减速比档位确定对应每一所述备选减速比档位的预计中轴踏频;
[0097] 根据所述当前中轴踏频、当前中轴扭矩以及对应每一所述备选减速比档位的所述预计中轴踏频,确定对应每一所述备选减速比档位的预计中轴扭矩;
[0098] 确定对应每一所述备选减速比档位的所述预计中轴踏频和所述预计中轴扭矩分别与预设踏频条件和预设扭矩条件的匹配程度,根据两所述匹配程度确定推荐切换的所述备选减速比档位。
[0099] 在具体实施场景中,中轴12上还设置有扭矩传感器15和踏频传感器(未示出)。扭矩传感器15用于检测施加在中轴12上的扭矩,该扭矩由人力踩踏踏板施加,也即人力踩踏扭矩。类似的,踏频传感器用于检测中轴12的转速,也即人力踩踏的踏频。
[0100] 在设置有电子变速器的实施场景中,当前减速比档位可以通过电子变速器16获取。在没有电子变速器的实施场景中,当前减速比档位可以通过档位检测传感器获取。具体的,档位检测传感器可以采用检测链条14挂在哪个飞轮齿盘上得知。档位检测传感器可以采用位置检测传感器,如激光位置检测传感器。
[0101] 记上述备选减速比档位为ik,其中,k为从1到n的整数,ik落在上述减速比范围[i1,ix]之间。根据以下公式计算对应每一备选减速比档位的预计档位踏频Nci:
[0102]
[0103] 其中,i为1到k的整数;ip为当前减速比档位;Np为当前中轴踏频;ici表示待切换的备选减速比档位,对应上述备选减速比档位i1,i2,…,ik。
[0104] 每一备选减速比档位i1,i2,…,ik,均可以根据上述公式计算出切换后的预计档位踏频Nci。
[0105] 进一步的,根据以下公式计算出对应每一备选减速比档位切换后的预计中轴扭矩Tci:
[0106]
[0107] 其中,Tp为当前中轴扭矩;Nci为上述计算得出的对应每一备选减速比档位ici的预计档位踏频,Nci依次取为Nc1,Nc2,… ,Nck。因此,通过上述公式可以得出对应每一备选减速比档位的预计中轴扭矩Tci。
[0108] 为了使骑行者骑行体验更好,预先设置有骑行体验较舒适的预设踏频条件和预设扭矩条件,进一步确定上述计算的每个备选减速度档位的预计中轴踏频和预计中轴扭矩与预设踏频条件和预设扭矩条件的匹配程度,根据两匹配程度确定推荐切换的备选减速比档位。如此,可以从多个备选减速比档位中选择骑行体验最佳的备选减速比档位。
[0109] 具体实施时,预设踏频条件通常设置为踏频60rpm附近,可以取踏频范围为50rpm~70rpm。预设扭矩条件可以为10 30N·m。
~
[0110] 在一些实施例中,上述步骤“根据两所述匹配程度确定推荐切换的所述备选减速比档位”,在具体实施时可以包括以下内容:
[0111] 若其中一个备选减速比档位对应的预计中轴踏频和预计中轴扭矩分别满足预设踏频条件和预设扭矩条件,则,确定备选减速比档位为推荐切换的减速比档位。
[0112] 也就是说,分别确定每个备选减速比档位的预计中轴踏频是否满足预设踏频条件,以及预计中轴扭矩是否满足预设扭矩条件。若多个备选减速比档位中,仅有一个备选减速比档位同时满足预设踏频条件和预设扭矩条件,则确定该备选减速比档位为推荐切换的减速比档位。
[0113] 在一些实施例中,若其中多个备选减速比档位对应的预计中轴踏频和预计中轴扭矩分别满足预设踏频条件和所述预设扭矩条件,则采用以下方式确定推荐切换的备选减速比档位:
[0114] 确定对应多个备选减速比档位的电机组件的预计输出转速和预计输出扭矩,根据预计输出转速和预计输出扭矩查询预设效率关系数据得到对应多个备选减速比档位的预计电机效率;
[0115] 确定预计电机效率最高的备选减速比档位为推荐切换的减速比档位。
[0116] 也就是说,若多个备选减速比档位同时满足预设踏频条件和预设扭矩条件,则从中选择电机组件效率最高的备选减速比档位作为推荐切换的减速比档位,从而保障更佳的能量利用效率。
[0117] 在一实施场景中,电机组件的预计输出转速与预计中轴踏频相同,由于变速前后电机组件的输出功率相同,因此可以根据等输出功率曲线以及预计输出转速确定电机组件的预计输出扭矩。
[0118] 由于骑行者在骑行过程中,踩踏频率通常保持稳定的,为了降低对骑行者骑行习惯和舒适度的影响,在一些实施例中,步骤“根据两所述匹配程度确定待切换的备选减速比档位”,包括以下内容:
[0119] 确定每一预计中轴踏频是否满足预设踏频条件;
[0120] 在满足预设踏频条件的情况下,根据对应的预计中轴扭矩与预设扭矩条件的匹配程度确定推荐切换的减速比档位。
[0121] 在上述实施例中,首先确定备选减速比档位的预计中轴踏频是否满足,优选满足预设中轴踏频的备选减速比档位,其次,根据对应的预计中轴扭矩的匹配程度,确定推荐切换的减速比档位。
[0122] 示例性的,若有两个备选减速比档位的预计中轴踏频满足预设踏频条件,则确定这两个备选减速比档位的预计中轴扭矩是否满足预设扭矩条件,若两个中有一个满足预设扭矩条件,则选择满足预设扭矩条件的备选减速比档位为推荐切换的减速比档位。若两个都不满足预设扭矩条件,则根据其与预设扭矩条件的接近程度,确定预计中轴扭矩较接近的备选减速比档位为推荐切换的减速比档位。
[0123] 进一步,若两个减速比档位均满足预设扭矩条件,则从中选择电机组件效率最高的备选减速比档位作为推荐切换的减速比档位,从而保障更佳的能量利用效率。
[0124] 在一些实施例中,若在步骤S40中不存在备选减速比档位,所述方法还包括:
[0125] 降低第一预设效率区间的下限阈值,跳转至步骤S30。
[0126] 示例性的,初始第一预设效率区间为大于等于0.8,但经过计算之后不存在备选减速比档位满足这个效率区间,则降低第一预设效率区间的下限阈值,比如降低至0.75,重新返回步骤S30,再次计算满足降低后的效率区间的备选减速比档位。
[0127] 为了降低减速比档位切换过程中对骑行体验的影响,在一些实施例中,控制电助力自行车切换至其中一备选减速比档位的步骤,可以包括:
[0128] 获取电子变速器的当前减速比档位;
[0129] 控制电子变速器从当前减速比档位按档位逐渐变大或变小的顺序依次切换到备选减速比档位。
[0130] 示例性的,若当前减速比档位为1档,待切换的备选减速比档位为3档,则控制电子变速器先将减速比档位切换至2档,然后再切换至3档。如此,能够降低减速比档位跳档切换导致的骑行顿挫感。
[0131] 实施例2
[0132] 请参见图5所示,本发明还提供了一种电助力自行车助力控制系统100(简称控制系统)。该电助力自行车助力控制系统100包括电机组件参数获取模块110,电机效率确定模块120,转速范围确定模块130,备选减速比档位确定模块140和减速比档位控制模块150。
[0133] 电机组件参数获取模块110,用于获取电机组件当前输出转速和当前输出扭矩,确定电机组件当前输出功率和等功率输出曲线;其中,所述等功率输出曲线为所述电机组件的输出转速和输出扭矩的反比例曲线;
[0134] 电机效率确定模块120,与电机组件参数获取模块110通信连接,用于根据电机组件当前输出转速和当前输出扭矩查询预设效率关系数据得到当前电机组件效率;
[0135] 转速范围确定模块130,与电机效率确定模块120通信连接,用于在所述当前电机组件效率低于第一预设效率区间的情况下,根据等功率输出曲线和预设效率关系数据确定落在第一预设效率区间的转速区间范围;
[0136] 备选减速比档位确定模块140,与转速范围确定模块130通信连接,用于根据所述转速区间范围和当前车轮转速的比值得到减速比范围,确定落在所述减速比范围内的减速比档位为备选减速比档位;
[0137] 减速比档位控制模块150,与备选减速比档位确定模块140通信连接,用于控制电助力自行车切换至其中一备选减速比档位,或者,将备选减速比档位输出至提醒单元供骑行者选择。
[0138] 在其中一实施例中,电助力自行车助力控制系统100还包括:
[0139] 数据获取模块,用于获取当前减速比档位、当前中轴踏频和当前中轴扭矩。具体的,数据获取模块根据获取的数据类型不同而不同,当获取的数据为中轴踏频时,数据获取模块可以包括踏频传感器;当获取的数据为中轴扭矩时,数据获取模块包括扭矩传感器15。
[0140] 预计踏频确定模块,与数据获取模块通信连接,用于根据当前减速比档位、当前中轴踏频以及每一备选减速比档位确定对应每一备选减速比档位的预计中轴踏频。
[0141] 预计中轴扭矩确定模块,与数据获取模块和预计踏频确定模块通信连接,用于根据当前中轴踏频、当前中轴扭矩以及对应每一备选减速比档位的预计中轴踏频,确定对应每一所述备选减速比档位的预计中轴扭矩;
[0142] 备选减速比档位推荐模块,与预计中轴扭矩确定模块通信连接,用于确定对应每一备选减速比档位的预计中轴踏频和预计中轴扭矩分别与预设踏频条件和预设扭矩条件的匹配程度,根据两匹配程度确定推荐切换的备选减速比档位。
[0143] 本实施例所述的电助力自行车助力控制系统100与上述的助力控制方法相互对应,本实施例中电助力自行车助力控制系统100中各个模块的功能在相应的方法实施例中详细阐述,在此不再赘述。
[0144] 本说明书中的各个实施例采用递进的方式描述,各个实施例之间相同或相似的部分互相参见即可,每个实施例重点说明的都是与其他实施例的不同之处。
[0145] 显然,上述所描述的实施例仅仅是本发明一部分的实施例,而不是全部的实施例。基于本发明中的实施例,本领域普通技术人员在没有做出创造性劳动前提下,可以做出其它不同形式的变化或变动,都应当属于本发明保护的范围。
专利地区:江苏
专利申请日期:2023-05-10
专利公开日期:2023-07-21
专利公告号:CN116215733B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




