 产学研创新服务平台(全国)


模型玩具和关节构造发明专利
更新时间:2026-10-01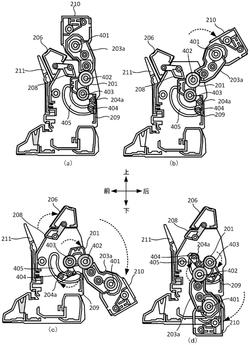 专利申请类型:发明专利;
源自:日本高价值专利检索信息库;
专利名称:模型玩具和关节构造
专利类型:发明专利
专利申请号:CN202211019235.6
专利申请(专利权)人:株式会社万代
权利人地址:日本东京都
专利发明(设计)人:林田翔一,生赖卓也
专利摘要:本发明涉及模型玩具和关节构造。本发明提供一种例如在模型玩具中实现自然的动作并且较好地锁定用于变形的活动的构造。本模型玩具能够自第1形态向第2形态变形,该模型玩具具备:可动配件,其具有用于使模型玩具的至少一个配件进行动作的多个可动轴;以及锁定机构,其在第1形态下限制可动配件的多个可动轴中的至少一个可动轴的动作,而不限制其他可动轴的动作。
主权利要求:
1.一种模型玩具,其能够自第1形态向第2形态变形,其特征在于,该模型玩具具备:
可动配件,其具有用于使所述模型玩具的至少一个配件进行动作的多个可动轴;以及锁定机构,其在所述第1形态下限制所述可动配件的所述多个可动轴中的至少一个可动轴的动作,而不限制其他可动轴的动作,所述可动配件包括第1可动配件和与所述第1可动配件连结的第3可动配件,所述锁定机构包括第2锁定机构,该第2锁定机构通过限制所述第3可动配件的动作来限制所述第1可动配件的可动区域,所述第2锁定机构是在所述第3可动配件的局部插入的槽部形成的跨越部,当所述第3可动配件的局部跨越所述跨越部时,该第3可动配件能够进行动作。
2.根据权利要求1所述的模型玩具,其特征在于,所述可动配件包括互相连结的所述第1可动配件和第2可动配件,所述锁定机构包括第1锁定机构,该第1锁定机构不限制所述第2可动配件的动作,而限制所述第1可动配件的动作,从而限制自所述第1形态向所述第2形态变形的动作的可动轴的动作。
3.根据权利要求2所述的模型玩具,其特征在于,所述第1锁定机构是模型对象的局部的配件,通过与所述第1可动配件抵接来限制所述第1可动配件的动作。
4.根据权利要求3所述的模型玩具,其特征在于,所述至少一个配件是形成所述模型玩具的大腿部的配件,所述模型对象的局部的配件是形成所述模型玩具的膝的配件,所述可动配件是形成所述大腿部的可动轴的配件。
5.根据权利要求4所述的模型玩具,其特征在于,通过解除所述第1锁定机构和所述第2锁定机构,从而形成所述大腿部的配件和形成所述可动轴的配件向所述模型玩具的小腿部的方向旋转180度,折叠进该小腿部。
6.根据权利要求4所述的模型玩具,其特征在于,通过使形成所述膝的配件转动,从而所述第1锁定机构解除所述第2可动配件的动作限制。
7.一种模型玩具,其能够自第1形态向第2形态变形,其特征在于,该模型玩具具备:
可动配件,其具有用于使所述模型玩具的至少一个配件进行动作的多个可动轴;以及锁定机构,其在所述第1形态下限制所述可动配件的所述多个可动轴中的至少一个可动轴的动作,而不限制其他可动轴的动作,所述可动配件包括互相连结的第1可动配件和第2可动配件、以及与所述第1可动配件连结的第3可动配件,所述锁定机构包括:第1锁定机构,其不限制所述第2可动配件的动作,而限制所述第1可动配件的动作,从而限制自所述第1形态向所述第2形态变形的动作的可动轴的动作;以及第2锁定机构,其通过限制所述第3可动配件的动作来限制所述第1可动配件的可动区域,所述至少一个配件是形成所述模型玩具的大腿部的配件,所述第1锁定机构是形成所述模型玩具的膝的配件,所述可动配件是形成所述大腿部的可动轴的配件,
通过解除所述第1锁定机构和所述第2锁定机构,从而形成所述大腿部的配件和形成所述可动轴的配件向所述模型玩具的小腿部的方向旋转180度,折叠进该小腿部。
8.一种模型玩具,其能够自第1形态向第2形态变形,其特征在于,该模型玩具具备:
可动配件,其具有用于使所述模型玩具的至少一个配件进行动作的多个可动轴;以及锁定机构,其在所述第1形态下限制所述可动配件的所述多个可动轴中的至少一个可动轴的动作,而不限制其他可动轴的动作,所述可动配件包括互相连结的第1可动配件和第2可动配件,所述锁定机构包括第1锁定机构,该第1锁定机构不限制所述第2可动配件的动作,而限制所述第1可动配件的动作,从而限制自所述第1形态向所述第2形态变形的动作的可动轴的动作,所述至少一个配件是形成所述模型玩具的大腿部的配件,所述第1锁定机构是形成所述模型玩具的膝的配件,所述可动配件是形成所述大腿部的可动轴的配件,
通过使形成所述膝的配件转动,从而所述第1锁定机构解除所述第2可动配件的动作限制。
9.一种关节构造,其是能够自第1形态向第2形态变形的模型玩具的关节构造,其特征在于,该关节构造具有:
第1可动配件;
第2可动配件,其以能够旋转的方式与所述第1可动配件的一端连结;
第3可动配件,其以能够旋转的方式与所述第1可动配件的另一端连结;以及锁定机构,其在所述第1形态下限制所述第1可动配件和第3可动配件中的至少一者的动作,而不限制所述第2可动配件的动作,所述锁定机构包括第2锁定机构,该第2锁定机构通过限制所述第3可动配件的动作来限制所述第1可动配件的可动区域,所述第2锁定机构是在所述第3可动配件的局部插入的槽部形成的跨越部,当所述第3可动配件的局部跨越所述跨越部时,该第3可动配件能够进行动作。 说明书 : 模型玩具和关节构造技术领域[0001] 本发明涉及模型玩具和关节构造。背景技术[0002] 为了实现接近人类、动物的行动的动作、姿势,人形玩具(模型玩具)包括各种关节、可动部。另外,在模型玩具中,存在能够变形为多个形态的模型玩具,在该情况下,除了具有关节等可动机构以外,还具有用于变形的可动机构。为了进行变形,需要使各部分的可动区域能够超出通常的动作地活动、能够进行拆装。专利文献1中提案有一种变形机器人玩具,该变形机器人玩具设有阻止自某一形态向机器人形态展开的展开卡定部件,并将该展开卡定部件形成于机器人的结构构件中。[0003] 现有技术文献[0004] 专利文献[0005] 专利文献1:日本实公昭63‑85292号公报发明内容[0006] 发明要解决的问题[0007] 在上述以往技术中,仅对阻止向其他形态变形的方法进行了研究。但是,在机器人形态下,对能够进行更自然的动作、姿势并且防止变形的情况并未进行研究。另一方面,若用于自规定的形态向其他形态变形的活动在规定的形态下能够自由地动作,则可能进行不自然的动作、姿势。另外,若与规定形态下的可动机构独立地设置用于向其他形态变形的可动机构,则配件个数增多而变得臃肿,导致外观成为不自然的感觉。[0008] 本发明提供一种例如在模型玩具中实现自然的动作并且较好地锁定用于变形的活动的构造。[0009] 用于解决问题的方案[0010] 本发明例如是一种模型玩具,其能够自第1形态向第2形态变形,其特征在于,该模型玩具具备:可动配件,其具有用于使所述模型玩具的至少一个配件进行动作的多个可动轴;以及锁定机构,其在所述第1形态下限制所述可动配件的所述多个可动轴中的至少一个可动轴的动作,而不限制其他可动轴的动作。[0011] 另外,本发明例如是一种关节构造,其是能够自第1形态向第2形态变形的模型玩具的关节构造,其特征在于,该关节构造具有:第1可动配件;第2可动配件,其以能够旋转的方式与所述第1可动配件的一端连结;第3可动配件,其以能够旋转的方式与所述第1可动配件的另一端连结;以及锁定机构,其在所述第1形态下限制所述第1可动配件和第3可动配件中的至少一者的动作,而不限制所述第2可动配件的动作。[0012] 发明的效果[0013] 根据本发明,能够实现一种在模型玩具中实现自然的动作并且较好地锁定用于变形的活动的构造。附图说明[0014] 图1A是表示一实施方式的模型玩具的外观正面和外观侧面的一个例子的图。[0015] 图1B是表示一实施方式的模型玩具的变形形态的一个例子的图。[0016] 图2是表示一实施方式的腿部的组装结构的图。[0017] 图3是将一实施方式的腿部的可动轴分解了的图。[0018] 图4是一实施方式的腿部的侧剖视图。[0019] 图5是表示一实施方式的对向变形形态的变形进行锁定的锁定机构的图。[0020] 图6是表示一实施方式的跨越部的图。[0021] 附图标记说明[0022] 100、模型玩具;101、头部;102、躯干部;103a、103b、臂部;104a、104b、腿部;220、连结构件。具体实施方式[0023] 以下,参照附图对实施方式进行详细说明。此外,以下的实施方式并不用于限定权利要求书所保护的发明,另外,实施方式中说明的特征的组合的全部并不是发明所必须的。也可以将实施方式中说明的多个特征中的两个以上的特征任意地组合。另外,对相同或同样的结构标注相同的附图标记,并省略重复的说明。[0024] <模型玩具的外观>[0025] 首先,参照图1A说明本实施方式的模型玩具100的外观结构的一个例子。图1A的(a)表示模型玩具100的外观正面,图1A的(b)表示模型玩具100的外观侧面。此外,上下、左右、前后的箭头表示图中的模型玩具的朝向,其他附图也一样。[0026] 模型玩具100具备构成主体部的头部101、躯干部102、臂部103以及腿部104。在本实施方式中,作为模型玩具的一个例子,以人形机器人为例进行说明,但并没有限定本发明的意图,本发明能够应用于人、动物、机器人、昆虫、恐龙、武器、装饰用具等各种各样的模型。头部101与作为第1部分的躯干部102连结。在躯干部102,进一步在侧部利用球形状的连结构件连结有作为第2部分的右臂部103b和左臂部103a,在下部连结有右腿部104b和左腿部104a。也就是说,左臂部103a和右臂部103b以能够在与其他配件之间的空间限制的范围内向所有方向转动的方式安装于躯干部102。将这样的结构称为球接头。[0027] <变形形态>[0028] 接着,参照图1B说明本实施方式的模型玩具100的变形形态。图1B的(a)表示模型玩具100的外观侧面和向其变形形态的活动,图1B的(b)表示变形后的模型玩具的俯视图。[0029] 如图1B的(a)所示,本实施方式的模型玩具100自机器人形态(第1形态)使臂部103和腿部104沿虚线箭头所示的方向转动180度。而且,其他部分也为了变形而进行动作,因而能够变形为图1B的(b)所示的变形形态(第2形态)。在图1B的(b)的变形形态下,成为车辆形态,机器人形态时的正面位于下方,机器人形态时的背面位于上方。此外,图1B的(b)的表示模型玩具100的朝向的箭头表示机器人形态时的方向。[0030] 像这样,根据本实施方式的模型玩具100,为了自机器人形态向车辆形态变形,至少使臂部103、腿部104超出通常的动作范围地转动。像这样的动作在人形机器人中成为不自然的动作。于是,在本实施方式中,设置对超出通常的动作范围的活动(动作)进行锁定(限制)的构造。即,在机器人形态时,能够在通常的动作范围内进行动作,针对超出该范围的用于变形的活动设置限制,防止进行动作。对于该锁定机构,以下以腿部为例详细地进行说明。但是,并没有限定本发明的意图,也可以将本发明的可动机构(关节构造)应用于臂部,还可以应用于其他部位。[0031] <腿部的组装结构>[0032] 接着,参照图2说明本实施方式的模型玩具100的腿部104的组装结构。图2的(a)表示自模型玩具100拆下了左腿部104a的情形。图2的(b)表示左腿部104a的分解立体图。在此,对左腿部104a的结构进行说明。此外,右腿部104b的结构也与左腿部104a一样,因此省略说明。[0033] 如图2的(a)所示,左腿部104a利用连结构件220连结于躯干部102。详细而言,通过将连结构件220的一端插入于构成大腿部的局部的配件210,从而将躯干部102和左腿部104a连结。此外,也可以构成为,连结构件220的一端形成为圆筒形状,并以能够旋转的方式插入于配件210的容纳部。由此,能够实现将腿部向内侧、外侧扭转的动作。[0034] 如图2的(b)所示,左腿部104a构成为包括构成大腿部、小腿部、膝、脚、可动轴以及服饰的多个配件201~214。配件210构成大腿部的局部。配件201~204构成自膝部到大腿部的腿部的可动轴。关于可动轴的详细内容,使用图3随后叙述。配件205a、205b以夹持可动轴的配件的方式组装,构成小腿部。在组装了配件205a、205b之后,作为装饰,在正面组装配件211,在侧面组装配件213、214。配件213、214是变形为车辆形态时的轮胎配件,以能够旋转的方式组装。配件206~208构成膝部和锁定机构。关于详细内容,使用图3随后叙述。配件212是构成脚部的配件。[0035] <腿部的可动轴的详细结构>[0036] 接着,参照图3,对本实施方式的腿部的可动轴的详细结构进行说明。图3的(a)表示构成膝部和可动轴的各配件的分解立体图。图3的(b)表示组装了膝部和可动轴的局部的组装中途的立体图。图3的(c)表示组装了膝部和可动轴的情况的侧视图。右腿部104b的膝部和可动轴的结构与左腿部104a的膝部和可动轴的结构一样,因此省略说明。[0037] 如图3的(a)所示,通过组装配件201和配件202而形成第1可动配件。进而,以自两侧夹持在第1可动配件(配件201)的一端(上部)形成的两侧开口的圆筒形状的部分的方式,将配件203a、203b组装为能够旋转,从而形成第2可动配件。进而,在第1可动配件的另一端(下部)以能够旋转的方式连结第3可动配件,该第3可动配件通过组装配件204a、204b而形成。[0038] 图3的(b)表示分别组装了上述第1可动配件~第3可动配件的情形。另外,图3的(c)表示除了组装有这些可动配件之外还组装了膝配件和配件209的情形,该膝配件通过组装配件206~208而形成。配件209以能够旋转的方式组装于第3可动配件。配件209例如是形成模型玩具的小腿肚的局部的配件。[0039] 膝配件以配件208的局部与第1可动配件抵接的方式配置。膝配件本身不与第1可动配件~第3可动配件连结,而是以能够旋转的方式组装于配件205a、205b。第1可动配件组装成能够以与第3可动配件之间的连结部为旋转轴旋转。因而,配件208如图3的(c)所示那样抵接,从而限制以上述旋转轴为中心的旋转动作。[0040] 由此,根据本实施方式,在模型玩具100为机器人形态(第1形态)的状态下,在具有多个可动轴的腿部的第1可动配件~第3可动配件中,仅第2可动配件(配件203)能够旋转。该旋转动作对应于人形机器人的膝关节的旋转动作。另一方面,在向车辆形态(第2形态)变形的情况下,通过解除配件208的锁定,从而能够解除第1可动配件的旋转动作的限制,能够将大腿部向小腿部折叠。关于详细的上述锁定机构,使用图5随后叙述。[0041] <腿部的截面>[0042] 接着,参照图4,对本实施方式的左腿部104a的截面进行说明。右腿部104b的可动轴的结构与左腿部104a的可动轴的结构一样,因此省略说明。[0043] 使用图3说明了的第1可动配件~第3可动配件和膝配件在左腿部104a中如图4所示那样与其他配件组装。形成大腿部的局部的配件210以能够以可动轴401为中心旋转的方式组装于第2可动配件(配件203a、203b)的上部。另外,第2可动配件以能够以可动轴402为中心旋转的方式组装于第1可动配件(配件201、202)的一端。另外,第3可动配件(配件204a、204b)以能够以可动轴403为中心旋转的方式组装于第1可动配件的另一端。而且,第3可动配件组装为其可动轴404能够沿着形成于配件205a、205b的槽部405移动。[0044] 在上述多个可动轴401~404中,在机器人形态下,可动轴401、402能够无限制地进行动作,可动轴403、404的活动分别被第1锁定机构、第2锁定机构限制。详细的锁定机构的说明使用图5、图6随后叙述。根据本实施方式,如图4所示,由一系列连结着的配件来实现多个可动轴,在机器人形态下,对至少一个可动轴进行锁定。例如,将用于通常的动作的可动轴维持为能够进行动作,并且对超出通常的动作的活动进行锁定而限制其动作。由此,能够防止在机器人形态下进行不自然的动作。另外,在机器人形态下,使成为限制对象的可动机构、锁定机构与机器人形态下的通常动作的可动机构形成为一体,从而能够减少配件个数,防止模型玩具变得臃肿。[0045] <锁定结构(第1锁定机构)>[0046] 接着,参照图5,说明在本实施方式的机器人形态下对至少一个活动进行锁定的锁定结构(第1锁定机构)。图5的(a)~图5的(d)是将图4所示的左腿部104a的剖视图简化后的图。[0047] 图5的(a)表示模型玩具100的机器人形态(第1形态)下的左腿部104a的侧剖面。在该状态下,上述第1锁定机构和第2锁定机构发挥功能,可动轴401和可动轴402能够进行动作,可动轴403和可动轴404被锁定。此外,在本实施方式中,说明了对可动轴403、404进行锁定的结构,但并没有限定本发明的意图,只要是在第1形态下对至少一个可动轴进行锁定的结构即可。另外,被锁定的可动轴也可以是具有用于自第1形态向第2形态变形的功能的可动轴。另外,根据可动轴,也有可能具有用于在机器人形态下进行通常动作的可动轴和用于进行变形的可动轴这两者的功能。在该情况下,期望设置在机器人形态下限制用于进行变形动作的动作的构造。换言之,在机器人形态下,期望为限制可动区域那样的构造。[0048] 图5的(b)表示使配件203a、203b、210以可动轴402为中心沿虚线箭头的方向旋转后的状态。像这样,在机器人形态下能够实现膝关节的旋转动作。[0049] 图5的(c)表示使构成膝部的配件206如虚线箭头所示那样向上方移动后的情形。通过配件206的上述移动,配件208自第1可动配件(配件201、202)分离,第1锁定机构被解除。因而,利用可动轴403进行的旋转动作的限制被解除,如虚线箭头所示,配件201、202和与这些配件连结的配件203a、203b、210分别旋转。而且,如图5的(c)所示,由第2锁定机构限制的可动轴404的锁定被解除,能够使第3可动配件沿着槽部405移动。关于第2锁定机构的详细内容,使用图6随后叙述。[0050] 图5的(d)表示使第3可动配件移动到槽部405的端部、并伴随于此使第1可动配件和第2可动配件旋转到最大程度的情形。如图5的(d)所示,通过解除可动轴403、404的锁定,从而使构成大腿部的配件向模型玩具100的下方旋转180度,能够实现向小腿部折叠那样的动作。通过变形至该状态,从而能够使腿部转变为作为车辆形态的第2形态。[0051] 此外,若在机器人形态下容许该折叠的动作,则在人形机器人的形态下成为不自然的动作,因此,在本实施方式中,通过对至少一个可动轴进行锁定,从而限制超出通常动作的动作。另外,不用另外设置用于锁定机构的配件,而是利用作为模型对象的人形机器人的局部的配件来实现,从而减少配件个数,能够防止模型玩具变得臃肿。[0052] <跨越部(第2锁定机构)>[0053] 接着,参照图6,对本实施方式的跨越部(第2锁定机构)进行说明。在此,对在左腿部104a的配件205a形成的跨越部进行说明,但与配件205a组装的配件205b也同样地构成。另外,右腿部104b也设有与配件205a、205b同样的结构。[0054] 在构成模型玩具100的小腿部的配件205a、205b分别形成有槽部405。而且,在该槽部405的局部形成有跨越部601。槽部405形成为能够供上述第3可动配件的可动轴404移动。跨越部601在以限制该可动轴404在槽部405的移动的方式设置的槽部405的内壁形成为凸形状。[0055] 在跨越部601的放大图中表示为附图标记601a、601b。利用该跨越部601,在机器人形态下,第3可动配件的可动轴404固定于槽部405的一端部。为了使可动轴404自该状态向槽部405的另一端部移动,需要施加规定以上的按压来越过跨越部601。因而,期望以如下方式形成上述凸形状的部分:在机器人形态时,在用于进行通常的动作、例如弯曲膝关节等动作的按压下,可动轴404不会越过该跨越部601。[0056] 如以上说明的那样,本实施方式的模型玩具能够自第1形态变形为第2形态。本模型玩具具备:可动配件,其具有用于使模型玩具的至少一个配件进行动作的多个可动轴;以及锁定机构,其在第1形态下锁定可动配件的多个可动轴中的至少一个可动轴,而不锁定其他的可动轴。由此,根据本实施方式,在本模型玩具中,能够实现一种实现自然的动作并且较好地锁定用于变形的活动的构造。另外,在本模型玩具中,能够利用更少的配件实现用于变形的活动及其锁定机构。[0057] <变形例>[0058] 本发明不限定于上述实施方式,能够在发明的主旨的范围内进行各种变形、变更。例如模型玩具的形状没有特别限定,包括人、动物、机器人、昆虫、恐龙等各种各样的形状。另外,在上述实施方式中,对将本发明应用于腿部的可动配件的例子进行了说明,但也能够应用为其他部位的可动配件。例如对臂部也能够应用同样的结构。另外,在上述实施方式中,设有第1锁定机构和第2锁定机构,但也可以仅设置任一者。另外,被锁定的可动轴以外的可动轴也可以具有用于自第1形态向第2形态变形的功能。另外,在上述实施方式中,说明了如下这样的例子:在机器人形态时,在通常的动作范围内使可动轴能够进行动作,对于超出该范围的用于变形的活动限制动作,但并不限定于于此,例如也可以不需要通常的动作范围内的动作。即,例如在机器人形态时被锁定的可动轴也可以仅具有用于变形的可动功能,而不进行通常的动作范围的动作。[0059] <实施方式的总结>[0060] 上述实施方式至少公开以下的模型玩具和关节构造。[0061] (1)一种模型玩具,其能够自第1形态向第2形态变形,其特征在于,[0062] 该模型玩具具备:[0063] 可动配件,其具有用于使所述模型玩具的至少一个配件进行动作的多个可动轴;以及[0064] 锁定机构,其在所述第1形态下限制所述可动配件的所述多个可动轴中的至少一个可动轴的动作,而不限制其他可动轴的动作。[0065] (2)根据(1)所述的模型玩具,其特征在于,[0066] 所述可动配件包括互相连结的第1可动配件和第2可动配件,[0067] 所述锁定机构包括第1锁定机构,该第1锁定机构不限制所述第2可动配件的动作,而限制所述第1可动配件的动作,从而限制自所述第1形态向所述第2形态变形的动作的可动轴的动作。[0068] (3)根据(2)所述的模型玩具,其特征在于,[0069] 所述第1锁定机构是模型对象的局部的配件,通过与所述第1可动配件抵接来限制所述第1可动配件的动作。[0070] (4)根据(2)或(3)所述的模型玩具,其特征在于,[0071] 所述可动配件还包括与所述第1可动配件连结的第3可动配件,[0072] 所述锁定机构包括第2锁定机构,该第2锁定机构通过限制所述第3可动配件的动作来限制所述第1可动配件的可动区域。[0073] (5)根据(4)所述的模型玩具,其特征在于,[0074] 所述第2锁定机构是在所述第3可动配件的局部插入的槽部形成的跨越部,[0075] 当所述第3可动配件的局部跨越所述跨越部时,该第3可动配件能够进行动作。[0076] (6)根据(3)~(5)中任一项所述的模型玩具,其特征在于,[0077] 所述至少一个配件是形成所述模型玩具的大腿部的配件,[0078] 所述模型对象的局部的配件是形成所述模型玩具的膝的配件,[0079] 所述可动配件是形成所述大腿部的可动轴的配件。[0080] (7)根据(6)所述的模型玩具,其特征在于,[0081] 通过解除所述第1锁定机构和所述第2锁定机构,从而形成所述大腿部的配件和形成所述可动轴的配件向所述模型玩具的小腿部的方向旋转180度,折叠进该小腿部。[0082] (8)根据(6)或(7)所述的模型玩具,其特征在于,[0083] 通过使形成所述膝的配件转动,从而所述第1锁定机构解除所述第2可动配件的动作限制。[0084] (9)一种关节构造,其是能够自第1形态向第2形态变形的模型玩具的关节构造,其特征在于,[0085] 该关节构造具有:[0086] 第1可动配件;[0087] 第2可动配件,其以能够旋转的方式与所述第1可动配件的一端连结;[0088] 第3可动配件,其以能够旋转的方式与所述第1可动配件的另一端连结;以及[0089] 锁定机构,其在所述第1形态下限制所述第1可动配件和第3可动配件中的至少一者的动作,而不限制所述第2可动配件的动作。
专利地区:日本
专利申请日期:2022-08-24
专利公开日期:2024-03-08
专利公告号:CN115350480B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




