 产学研创新服务平台(全国)


室内人员的定位方法及装置、系统实用新型专利
更新时间:2026-11-01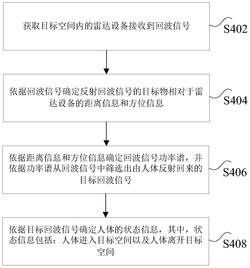 专利申请类型:实用新型专利;
源自:北京高价值专利检索信息库;
专利名称:室内人员的定位方法及装置、系统
专利类型:实用新型专利
专利申请号:CN202011497698.4
专利申请(专利权)人:北京清雷科技有限公司
权利人地址:北京市海淀区上地创业中路36号504室
专利发明(设计)人:陈伟,王泽涛,吴昊,丁玉国
专利摘要:本申请公开了一种室内人员的定位方法及装置、系统。其中,该方法包括:获取目标空间内的雷达设备接收到回波信号,其中,回波信号是雷达设备发射的电磁波信号遇到目标空间内的目标物反射回来的信号;依据回波信号确定反射回波信号的目标物相对于雷达设备的距离信息和方位信息;依据距离信息和方位信息确定回波信号功率谱,并依据功率谱从回波信号中筛选出由人体反射回来的目标回波信号;依据目标回波信号确定人体的状态信息,其中,状态信息包括:人体进入目标空间以及人体离开目标空间。本申请解决了现有的室内人体定位方法存在精确度低、应用成本高以及用户体验性较差的技术问题。
主权利要求:
1.一种室内人员的定位方法,其特征在于,包括:
获取目标空间内的雷达设备接收到回波信号,其中,所述回波信号是所述雷达设备发射的电磁波信号遇到所述目标空间内的目标物反射回来的信号,其中,所述目标物为能够反射电磁波信号的物体,所述目标物包括:位于室内空间的人员、家具;
依据所述回波信号确定反射所述回波信号的目标物相对于所述雷达设备的距离信息和方位信息,包括:将多个所述距离信息按照从小到大的顺序排序;从排序之后的多个所述距离信息中选择一个距离信息作为第一阈值;对大于所述第一阈值的距离信息进行加汉明窗处理,得到处理之后的距离信息;对所述处理之后的距离信息进行空间谱估计处理,得到所述方位信息;
依据所述距离信息和所述方位信息确定所述回波信号功率谱,并依据所述功率谱从所述回波信号中筛选出由人体反射回来的目标回波信号;其中,依据所述距离信息和所述方位信息确定所述回波信号功率谱,包括:将大于所述第一阈值的距离信息对应的回波信号的功率累加,得到所述回波信号功率谱;依据所述功率谱从所述回波信号中筛选出由人体反射回来的目标回波信号,包括:在所述功率谱上进行峰值搜索得到多个峰值点;从所述多个峰值点中筛选出能量大于第二阈值的峰值点作为目标峰值点;从所述目标峰值点中筛选出能量大于第三阈值的目标峰值点作为由所述人体反射回来的目标回波信号,所述第三阈值为人体能量阈值;
依据所述目标回波信号确定所述人体的状态信息,其中,所述状态信息包括:所述人体进入所述目标空间以及所述人体离开所述目标空间。
2.根据权利要求1所述的方法,其特征在于,依据所述回波信号确定反射所述回波信号的目标物相对于所述雷达设备的距离信息,包括:将所述回波信号由高频信号转换为中频信号;
对所述中频信号进行加汉明窗处理,得到处理之后的中频信号;
对所述处理之后的中频信号进行快速傅里叶变换,得到所述距离信息。
3.根据权利要求1所述的方法,其特征在于,依据所述功率谱从所述回波信号中筛选出由人体反射回来的目标回波信号之后,所述方法还包括:依据所述目标回波信号确定所述人体的位置信息;
依据所述人体的位置信息确定所述人体的移动轨迹;
展示所述移动轨迹。
4.根据权利要求3所述的方法,其特征在于,依据所述目标回波信号确定所述人体的状态信息之前,所述方法还包括:依据所述位置信息由慢时间维经过快速傅里叶变换处理,得到所述人体的多普勒速度;
依据所述雷达设备接收到的不同目标回波信号的波程差确定所述人体移动的方向角度。
5.根据权利要求4所述的方法,其特征在于,依据所述目标回波信号确定所述人体的状态信息,包括:依据所述位置信息判断所述人体是否位于所述目标空间的出口位置;
如果判断出所述人体位于所述目标空间的出口位置,依据所述多普勒速度和所述方向角度确定所述人体的状态信息。
6.根据权利要求1所述的方法,其特征在于,依据所述目标回波信号确定所述人体的状态信息之后,所述方法还包括:如果判断出人体进入所述目标空间,将所述目标空间内人员的数量加1;
如果判断出人体离开所述目标空间,将所述目标空间内人员的数量减1。
7.一种室内人员的定位装置,其特征在于,包括:
获取模块,用于获取目标空间内的雷达设备接收到回波信号,其中,所述回波信号是所述雷达设备发射的电磁波信号遇到所述目标空间内的目标物反射回来的信号,其中,所述目标物为能够反射电磁波信号的物体,所述目标物包括:位于室内空间的人员、家具;
第一确定模块,用于依据所述回波信号确定反射所述回波信号的目标物相对于所述雷达设备的距离信息和方位信息,包括:将多个所述距离信息按照从小到大的顺序排序;从排序之后的多个所述距离信息中选择一个距离信息作为第一阈值;对大于所述第一阈值的距离信息进行加汉明窗处理,得到处理之后的距离信息;对所述处理之后的距离信息进行空间谱估计处理,得到所述方位信息;
第二确定模块,用于依据所述距离信息和所述方位信息确定所述回波信号功率谱,并依据所述功率谱从所述回波信号中筛选出由人体反射回来的目标回波信号;其中,依据所述距离信息和所述方位信息确定所述回波信号功率谱,包括:将大于所述第一阈值的距离信息对应的回波信号的功率累加,得到所述回波信号功率谱;依据所述功率谱从所述回波信号中筛选出由人体反射回来的目标回波信号,包括:在所述功率谱上进行峰值搜索得到多个峰值点;从所述多个峰值点中筛选出能量大于第二阈值的峰值点作为目标峰值点;从所述目标峰值点中筛选出能量大于第三阈值的目标峰值点作为由所述人体反射回来的目标回波信号,所述第三阈值为人体能量阈值;
第三确定模块,用于依据所述目标回波信号确定所述人体的状态信息,其中,所述状态信息包括:所述人体进入所述目标空间以及所述人体离开所述目标空间。
8.一种室内人员的定位系统,其特征在于,包括:雷达设备以及处理器,其中,所述雷达设备,布置在目标空间内的预设位置,用于发送电磁波信号,以及接收所述电磁波信号遇到所述目标空间内的目标物反射回来的回信号,其中,所述目标物为能够反射电磁波信号的物体,所述目标物包括:位于室内空间的人员、家具;
所述处理器,与所述雷达设备通信,用于执行权利要求1至6中任意一项所述的室内人员的定位方法。
9.一种非易失性存储介质,其特征在于,所述非易失性存储介质包括存储的程序,其中,在所述程序运行时控制所述非易失性存储介质所在设备执行权利要求1至6中任意一项所述的室内人员的定位方法。 说明书 : 室内人员的定位方法及装置、系统技术领域[0001] 本申请涉及室内定位领域,具体而言,涉及一种室内人员的定位方法及装置、系统。背景技术[0002] 目前主要存在三类室内人体定位方法:通过红外传感器检测人体温度获取位置信息;通过可见光的图片或视频经过图像处理获取人体位置信息;通过可穿戴设备获取人体位置信息。[0003] 通过红外检测容易受各种热源、光源干扰,并且当环境温度和人体温度接近时,探测和灵敏度明显下降,有时造成短时失灵。[0004] 通过可见光进行数字图像处理,往往对处理器的要求较高,提高了应用成本。同时该方法存在着暴露隐私的弊端。[0005] 可穿戴设备要求被检测人员随时进行穿戴,有一定的束缚性,体验性较差。[0006] 针对上述的问题,目前尚未提出有效的解决方案。发明内容[0007] 本申请实施例提供了一种室内人员的定位方法及装置、系统,以至少解决现有的室内人体定位方法存在精确度低、应用成本高以及用户体验性较差的技术问题。[0008] 根据本申请实施例的一个方面,提供了一种室内人员的定位方法,包括:获取目标空间内的雷达设备接收到回波信号,其中,回波信号是雷达设备发射的电磁波信号遇到目标空间内的目标物反射回来的信号;依据回波信号确定反射回波信号的目标物相对于雷达设备的距离信息和方位信息;依据距离信息和方位信息确定回波信号功率谱,并依据功率谱从回波信号中筛选出由人体反射回来的目标回波信号;依据目标回波信号确定人体的状态信息,其中,状态信息包括:人体进入目标空间以及人体离开目标空间。[0009] 可选地,依据回波信号确定反射回波信号的目标物相对于雷达设备的距离信息,包括:将回波信号由高频信号转换为中频信号;对中频信号进行加汉明窗处理,得到处理之后的中频信号;对处理之后的中频信号进行快速傅里叶变换,得到距离信息。[0010] 可选地,依据回波信号确定反射回波信号的目标物相对于雷达设备的方位信息,包括:将多个距离信息按照从小到大的顺序排序;从排序之后的多个距离信息中选择一个距离信息作为第一阈值;对大于第一阈值的距离信息进行加汉明窗处理,得到处理之后的距离信息;对处理之后的距离信息进行空间谱估计处理,得到方位信息。[0011] 可选地,依据距离信息和方位信息确定回波信号功率谱,包括:将大于第一阈值的距离信息对应的回波信号的功率累加,得到回波信号功率谱。[0012] 可选地,依据回波信号的功率谱从回波信号中筛选出由人体反射回来的目标回波信号,包括:在功率谱上进行峰值搜索得到多个峰值点;从多个峰值点中筛选出能量大于第二阈值的峰值点作为目标峰值点;从目标峰值点中筛选出能量大于第三阈值的目标峰值点作为由人体反射回来的目标回波信号。[0013] 可选地,依据功率谱从回波信号中筛选出由人体反射回来的目标回波信号之后,上述方法还包括:依据目标回波信号确定人体的位置信息;依据人体的位置信息确定人体的移动轨迹;展示移动轨迹。[0014] 可选地,依据目标回波信号确定人体的状态信息之前,上述方法还包括:依据位置信息由慢时间维经过快速傅里叶变换处理,得到人体的多普勒速度;依据雷达设备接收到的不同目标回波信号的波程差确定人体移动的方向角度。[0015] 可选地,依据目标回波信号确定人体的状态信息,包括:依据位置信息判断人体是否位于目标空间的出口位置;如果判断出人体位于目标空间的出口位置,依据多普勒速度和方向角度确定人体的状态信息。[0016] 可选地,依据目标回波信号确定人体的状态信息之后,上述方法还包括:如果判断出人体进入目标空间,将目标空间内人员的数量加1;如果判断出人体离开目标空间,将目标空间内人员的数量减1。[0017] 根据本申请实施例的另一方面,还提供了一种室内人员的定位装置,包括:获取模块,用于获取目标空间内的雷达设备接收到回波信号,其中,回波信号是雷达设备发射的电磁波信号遇到目标空间内的目标物反射回来的信号;第一确定模块,用于依据回波信号确定反射回波信号的目标物相对于雷达设备的距离信息和方位信息;第二确定模块,用于依据距离信息和方位信息确定回波信号功率谱,并依据功率谱从回波信号中筛选出由人体反射回来的目标回波信号;第三确定模块,用于依据目标回波信号确定人体的状态信息,其中,状态信息包括:人体进入目标空间以及人体离开目标空间。[0018] 根据本申请实施例的另一方面,还提供了一种室内人员的定位系统,包括:雷达设备以及处理器,其中,雷达设备,布置在目标空间内的预设位置,用于发送电磁波信号,以及接收电磁波信号遇到目标空间内的目标物反射回来的回信号;处理器,与雷达设备通信,用于执行以上的室内人员的定位方法。[0019] 根据本申请实施例的再一方面,还提供了一种非易失性存储介质,非易失性存储介质包括存储的程序,其中,在程序运行时控制非易失性存储介质所在设备执行以上的室内人员的定位方法。[0020] 根据本申请实施例的再一方面,还提供了一种处理器,处理器用于运行程序,其中,在程序运行时执行以上的室内人员的定位方法。[0021] 在本申请实施例中,采用获取目标空间内的雷达设备接收到回波信号,其中,回波信号是雷达设备发射的电磁波信号遇到目标空间内的目标物反射回来的信号;依据回波信号确定反射回波信号的目标物相对于雷达设备的距离信息和方位信息;依据距离信息和方位信息确定回波信号功率谱,并依据功率谱从回波信号中筛选出由人体反射回来的目标回波信号;依据目标回波信号确定人体的状态信息,其中,状态信息包括:人体进入目标空间以及人体离开目标空间的方式,通过非接触式方法进行人体定位,从而实现了不受热源、光源干扰,并且没有用户的图像隐私担忧,可灵活安装在室内可探测空间的位置,上电后可持续通过毫米波雷达收发电磁波及算法处理对室内人员进行实时定位计数的技术效果,进而解决了现有的室内人体定位方法存在精确度低、应用成本高以及用户体验性较差技术问题。附图说明[0022] 此处所说明的附图用来提供对本申请的进一步理解,构成本申请的一部分,本申请的示意性实施例及其说明用于解释本申请,并不构成对本申请的不当限定。在附图中:[0023] 图1是根据本申请实施例的一种毫米波雷达的室内人员定位计数实时处理系统的示意图;[0024] 图2是根据本申请实施例的一种两发四收雷达天线的示意图;[0025] 图3是根据本申请实施例的一种信号帧的周期示意图;[0026] 图4是根据本申请实施例的一种室内人员的定位方法的流程图;[0027] 图5是根据本申请实施例的一种判断人体在目标空间内的出入状态的示意图;[0028] 图6是根据本申请实施例的一种室内人员定位结果的展示图;[0029] 图7是根据本申请实施例的一种室内人员的定位装置的结构框图;[0030] 图8是根据本申请实施例的一种室内人员的定位系统的结构图。具体实施方式[0031] 为了使本技术领域的人员更好地理解本申请方案,下面将结合本申请实施例中的附图,对本申请实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例仅仅是本申请一部分的实施例,而不是全部的实施例。基于本申请中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都应当属于本申请保护的范围。[0032] 需要说明的是,本申请的说明书和权利要求书及上述附图中的术语“第一”、“第二”等是用于区别类似的对象,而不必用于描述特定的顺序或先后次序。应该理解这样使用的数据在适当情况下可以互换,以便这里描述的本申请的实施例能够以除了在这里图示或描述的那些以外的顺序实施。此外,术语“包括”和“具有”以及他们的任何变形,意图在于覆盖不排他的包含,例如,包含了一系列步骤或单元的过程、方法、系统、产品或设备不必限于清楚地列出的那些步骤或单元,而是可包括没有清楚地列出的或对于这些过程、方法、产品或设备固有的其它步骤或单元。[0033] 现有的毫米波雷达室内现有人员定位方法,在非波束范围内容易丢失目标,受雷达多径效应影响较大,缺少对于室内人员出入情况的分析,从而定位结果经常与实际情况不符,需要复位才能解决。[0034] 图1是根据本申请实施例的一种毫米波雷达的室内人员定位计数实时处理系统的示意图,如图1所示,通过毫米波雷达发射天线发送调频连续波(FrequencyModulatedContinuousWave,FMCW),同时接收天线接收被测范围内的反射回波信号,传感器将接收到的模拟信号转换为数字信号,微控制单元(MicrocontrollerUnit,MCU)接收数字信号经过算法将人员的位置人数等结果通过wifi、蓝牙发送至终端显示或者云端。可应用于智能物联网、智能家居、大数据、安防等多个技术领域。[0035] 毫米波雷达可安装在天花板、窗户、灯具等设备上,通过算法处理的人体定位存在状态结果让对应设备进行按照设计流程进行控制。[0036] 图2是根据本申请实施例的一种两发四收雷达天线的示意图,如图2所示,毫米波雷达是主动式传感器,本申请实施例使用60GHz毫米波宽带的两发四收天线,通过设置好的固定周期不断让发射天线发射脉冲信号;接收天线接收被测探测区域物体和人体不间断反射的电磁波。接收天线通过传感器将混频得到差频信号进行滤波和采样,输出给MCU进行室内人员定位算法处理。MCU对接收到的数字信号进行算法处理,寻找被探测区域能量谱的最大峰值,结合阈值判断是否为人体,并根据先验门确定是进入还是离开。[0037] 图3是根据本申请实施例的一种信号帧的周期示意图,如图3所示,本申请实施例的FMCW发射一帧周期为64Chirp,一帧数据的持续时间为40.96ms,本是实施例中提供的算法对一帧数据处理时间为24ms,小于一帧周期时间,满足实时性要求。[0038] 人体定位和计数的输出信息可通过wifi、蓝牙等无线收发模块接入终端设备如电脑、手机、显示屏等输出给用户进行展示;输出信息也可以同步存储在云端以供用户后续分析追溯。[0039] 根据本申请实施例,提供了一种室内人员的定位方法的实施例,需要说明的是,在附图的流程图示出的步骤可以在诸如一组计算机可执行指令的计算机系统中执行,并且,虽然在流程图中示出了逻辑顺序,但是在某些情况下,可以以不同于此处的顺序执行所示出或描述的步骤。[0040] 图4是根据本申请实施例的一种室内人员的定位方法的流程图,如图4所示,该方法包括如下步骤:[0041] 步骤S402,获取目标空间内的雷达设备接收到回波信号,其中,回波信号是雷达设备发射的电磁波信号遇到目标空间内的目标物反射回来的信号;[0042] 根据本申请的一个可选的实施例,步骤S402中的目标空间为室内空间,上述目标物包括位于室内空间的人员以及家具等能够反射电磁波信号的物体。[0043] 在本步骤中,毫米波雷达传感器在被测空间范围内通过发射天线发射电磁波信号,通过接收天线接收室内物体及运动人体反射回来的电磁波信号。[0044] 通过存储器储雷达传感器转化的回波基带数据,当64帧数据帧数满后触发读取信号,程序读取雷达数据进入人体定位流程主程序处理。主程序处理完成后等待下个帧周期数据的触发。[0045] 步骤S404,依据回波信号确定反射回波信号的目标物相对于雷达设备的距离信息和方位信息;[0046] 步骤S406,依据距离信息和方位信息确定回波信号功率谱,并依据功率谱从回波信号中筛选出由人体反射回来的目标回波信号;[0047] 步骤S408,依据目标回波信号确定人体的状态信息,其中,状态信息包括:人体进入目标空间以及人体离开目标空间。[0048] 通过上述步骤,通过非接触式方法进行人体定位,从而实现了不受热源、光源干扰,并且没有用户的图像隐私担忧,可灵活安装在室内可探测空间的位置,上电后可持续通过毫米波雷达收发电磁波及算法处理对室内人员进行实时定位计数的技术效果。[0049] 根据本申请的一个可选的实施例,执行步骤S404时依据回波信号确定反射回波信号的目标物相对于雷达设备的距离信息包括以下步骤:将回波信号由高频信号转换为中频信号;对中频信号进行加汉明窗处理,得到处理之后的中频信号;对处理之后的中频信号进行快速傅里叶变换,得到距离信息。[0050] 为了使放大器能够稳定的工作和减小干扰,一般接收机都要将高频信号变为中频信号。[0051] 对接受到的中频信号先进行汉明加窗,使时域信号更好地满足FFT处理的周期性要求,减少泄漏。再进行一维快时间傅里叶变换(fastfourliertransform,FFT),得到距离维信息。[0052] 汉明窗,也称为海明窗,是余弦窗的一种,以语音信号处理为例,为了处理语音信号,需要对语音信号进行加窗,也就是一次仅处理窗中的数据。因为实际的语音数据信号很长,没必要对非常长的数据进行一次性处理。解决办法就是每次取一段数据,进行分析,然后再取下一段数据,再进行分析。[0053] 如何取一段数据呢?一种方式就是构造一个函数,这个函数在某一区间有非零值,而在其他区间皆为零。汉明窗就是这样一种函数。它的主要部分的形状像sin(x)在0到π区间的形状,而其余部分都是零。这样的函数乘以其他任何一个函数f,f只有一部分有非零值。[0054] 雷达的发射信号和回波信号之间的差频为中频信号的频率,该值为一个固定值。距离公式为:d=(fτ*C)/(2*K),其中,fτ为信号的频率,C为电磁波的传播速度,K为毫米波雷达信号的调制频率。[0055] 根据本申请的另一个可选的实施例,执行步骤S404时依据回波信号确定反射回波信号的目标物相对于雷达设备的方位信息通过以下方法实现:将多个距离信息按照从小到大的顺序排序;从排序之后的多个距离信息中选择一个距离信息作为第一阈值;对大于第一阈值的距离信息进行加汉明窗处理,得到处理之后的距离信息;对处理之后的距离信息进行空间谱估计处理,得到方位信息。[0056] 在本步骤中,针对距离维信息,做自动分割阈值。将距离维从小到大排序,选择第5个值作为阈值(即上述第一阈值,需要说明的是,也可以是其他数值,本申请实施例经过多次试验得出将第5个距离信息作为阈值用于后续确定方位维信息效果最佳),得到距离维检测阈值的门限。该门限用于后面求取方位维信息的检测阈值。[0057] 对过门限的距离维信息,进行汉明加窗处理,然后对加窗处理之后的每个距离维信息进行空间谱估计(DirectionOfArrival,DOA),得到方位维信息。[0058] 在本申请的一个可选的实施例中,在执行步骤S406时,依据距离信息和方位信息确定回波信号功率谱,包括以下方式:将大于第一阈值的距离信息对应的回波信号的功率累加,得到回波信号功率谱。[0059] 对大于第一阈值的一帧内所有信号对应的距离‑方位谱进行功率累加,得到距离‑方位谱。[0060] 在本申请的另一个可选的实施例中,执行步骤S406时,依据回波信号的功率谱从回波信号中筛选出由人体反射回来的目标回波信号,包括:在功率谱上进行峰值搜索得到多个峰值点;从多个峰值点中筛选出能量大于第二阈值的峰值点作为目标峰值点;从目标峰值点中筛选出能量大于第三阈值的目标峰值点作为由人体反射回来的目标回波信号。[0061] 在得到的距离‑方位谱上进行峰值搜索,所得峰值点能量与第二阈值比较,将超过门限的点判作目标寻找峰值。通过该步骤从距离‑方位谱上经过初步筛选,得到目标寻找峰值,再从目标峰值中查找由人体反射回来的回波信号。可以减少计算量,提高计算速度。[0062] 从目标峰值中查找由人体反射回来的回波信号时,如果目标峰值大于人体能量阈值(即上述第三阈值),将该目标峰值判定为人体反射回来的回波信号的峰值。[0063] 根据本申请的一个可选的实施例,步骤S406依据功率谱从回波信号中筛选出由人体反射回来的目标回波信号执行完成之后,依据目标回波信号确定人体的位置信息;依据人体的位置信息确定人体的移动轨迹;展示移动轨迹。[0064] 通过索引找到反射目标回波信号的人体的位置信息,然后与上个位置信息比较更新人体的位置状态。当人体的位置信息产生变化时,存储新的位置信息,根据历史位置信息可以确定该人体的历史移动轨迹。[0065] 在本申请的一些可选的实施例中,在执行步骤S408之前,还需要依据位置信息由慢时间维经过快速傅里叶变换处理,得到人体的多普勒速度;依据雷达设备接收到的不同目标回波信号的波程差确定人体移动的方向角度。[0066] 根据人体的目标位置信息以及由慢时间维经过FFT变换得到人体的多普勒速度和不同雷达接收天线接收回波信号的波程差计算的方向角度。[0067] 根据本申请的一个可选的实施例,步骤S408通过以下方法实现:依据位置信息判断人体是否位于目标空间的出口位置;如果判断出人体位于目标空间的出口位置,依据多普勒速度和方向角度确定人体的状态信息。[0068] 图5是根据本申请实施例的一种判断人体在目标空间内的出入状态的示意图,如图5所示,根据人体的位置信息(人体距雷达的距离以及角度)判断人体是否在目标房间的门口处。[0069] 当判定人员在门处,根据FFT变换得到的多普勒速度和波程差计算的方向,当速度大于等于1m/s,即远离门,说明人员离开目标房间;当速度小于等于‑1m/s,即接近门,说明人员进入目标房间。[0070] 根据本申请的另一个可选的实施例,步骤S408执行完成之后,如果判断出人体进入目标空间,将目标空间内人员的数量加1;如果判断出人体离开目标空间,将目标空间内人员的数量减1。通过该方法可以实现室内人员数量的实时计数的技术效果。[0071] 将计算得到的室内人员个数及对应坐标数据通过使用TCP/IP协议的wifi模块及蓝牙实现接入终端设备如电脑、手机、显示屏等输出给用户进行展示。输出信息也可以同步存储在云端以供用户后续分析追溯。[0072] 图6是根据本申请实施例的一种室内人员定位结果的展示图,如图6所示,大点标识人员此时所在的位置,跟随小点为该人员的历史点迹。[0073] 本实施例提供的室内人员定位方法通过非接触式进行人体定位,不受热源、光源干扰,并且没有用户的图像隐私担忧。可灵活安装在室内可探测空间的位置,上电后可持续通过毫米波雷达收发电磁波及算法处理对室内人员进行实时定位计数,及时反馈给用户的展示端及云端。[0074] 图7是根据本申请实施例的一种室内人员的定位装置的结构框图,如图7所示,该装置包括:[0075] 获取模块70,用于获取目标空间内的雷达设备接收到回波信号,其中,回波信号是雷达设备发射的电磁波信号遇到目标空间内的目标物反射回来的信号;[0076] 第一确定模块72,用于依据回波信号确定反射回波信号的目标物相对于雷达设备的距离信息和方位信息;[0077] 第二确定模块74,用于依据距离信息和方位信息确定回波信号功率谱,并依据功率谱从回波信号中筛选出由人体反射回来的目标回波信号;[0078] 第三确定模块76,用于依据目标回波信号确定人体的状态信息,其中,状态信息包括:人体进入目标空间以及人体离开目标空间。[0079] 需要说明的是,图7所示实施例的优选实施方式可以参见图4所示实施例的相关描述,此处不再赘述。[0080] 图8是根据本申请实施例的一种室内人员的定位系统的结构图,如图8所示,该系统包括:雷达设备80以及处理器82,其中,[0081] 雷达设备80,布置在目标空间内的预设位置,用于发送电磁波信号,以及接收电磁波信号遇到目标空间内的目标物反射回来的回信号;[0082] 处理器82,与雷达设备通信,用于执行以上的室内人员的定位方法。[0083] 本申请实施例还提供了一种非易失性存储介质,非易失性存储介质包括存储的程序,其中,在程序运行时控制非易失性存储介质所在设备执行以上的室内人员的定位方法。[0084] 上述非易失性存储介质用于存储执行以下功能的程序:获取目标空间内的雷达设备接收到回波信号,其中,回波信号是雷达设备发射的电磁波信号遇到目标空间内的目标物反射回来的信号;依据回波信号确定反射回波信号的目标物相对于雷达设备的距离信息和方位信息;依据距离信息和方位信息确定回波信号功率谱,并依据功率谱从回波信号中筛选出由人体反射回来的目标回波信号;依据目标回波信号确定人体的状态信息,其中,状态信息包括:人体进入目标空间以及人体离开目标空间。[0085] 本申请实施例还提供了一种处理器,处理器用于运行程序,其中,在程序运行时执行以上的室内人员的定位方法。[0086] 处理器用于运行执行以下功能的程序:获取目标空间内的雷达设备接收到回波信号,其中,回波信号是雷达设备发射的电磁波信号遇到目标空间内的目标物反射回来的信号;依据回波信号确定反射回波信号的目标物相对于雷达设备的距离信息和方位信息;依据距离信息和方位信息确定回波信号功率谱,并依据功率谱从回波信号中筛选出由人体反射回来的目标回波信号;依据目标回波信号确定人体的状态信息,其中,状态信息包括:人体进入目标空间以及人体离开目标空间。[0087] 上述本申请实施例序号仅仅为了描述,不代表实施例的优劣。[0088] 在本申请的上述实施例中,对各个实施例的描述都各有侧重,某个实施例中没有详述的部分,可以参见其他实施例的相关描述。[0089] 在本申请所提供的几个实施例中,应该理解到,所揭露的技术内容,可通过其它的方式实现。其中,以上所描述的装置实施例仅仅是示意性的,例如所述单元的划分,可以为一种逻辑功能划分,实际实现时可以有另外的划分方式,例如多个单元或组件可以结合或者可以集成到另一个系统,或一些特征可以忽略,或不执行。另一点,所显示或讨论的相互之间的耦合或直接耦合或通信连接可以是通过一些接口,单元或模块的间接耦合或通信连接,可以是电性或其它的形式。[0090] 所述作为分离部件说明的单元可以是或者也可以不是物理上分开的,作为单元显示的部件可以是或者也可以不是物理单元,即可以位于一个地方,或者也可以分布到多个单元上。可以根据实际的需要选择其中的部分或者全部单元来实现本实施例方案的目的。[0091] 另外,在本申请各个实施例中的各功能单元可以集成在一个处理单元中,也可以是各个单元单独物理存在,也可以两个或两个以上单元集成在一个单元中。上述集成的单元既可以采用硬件的形式实现,也可以采用软件功能单元的形式实现。[0092] 所述集成的单元如果以软件功能单元的形式实现并作为独立的产品销售或使用时,可以存储在一个计算机可读取存储介质中。基于这样的理解,本申请的技术方案本质上或者说对相关技术做出贡献的部分或者该技术方案的全部或部分可以以软件产品的形式体现出来,该计算机软件产品存储在一个存储介质中,包括若干指令用以使得一台计算机设备(可为个人计算机、服务器或者网络设备等)执行本申请各个实施例所述方法的全部或部分步骤。而前述的存储介质包括:U盘、只读存储器(ROM,ReQLKJd‑OnlyMemory)、随机存取存储器(RQLKJM,RQLKJndomQLKJccessMemory)、移动硬盘、磁碟或者光盘等各种可以存储程序代码的介质。[0093] 以上所述仅是本申请的优选实施方式,应当指出,对于本技术领域的普通技术人员来说,在不脱离本申请原理的前提下,还可以做出若干改进和润饰,这些改进和润饰也应视为本申请的保护范围。
专利地区:北京
专利申请日期:2020-12-17
专利公开日期:2024-03-08
专利公告号:CN112731366B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




