 产学研创新服务平台(全国)


一种全自动寻位钻孔及拉爆螺丝安装一体机发明专利
更新时间:2026-10-25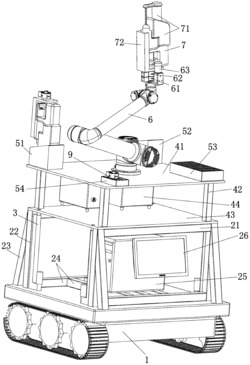 专利申请类型:发明专利;
地区:广东-东莞;
源自:东莞高价值专利检索信息库;
专利名称:一种全自动寻位钻孔及拉爆螺丝安装一体机
专利类型:发明专利
专利申请号:CN201911004702.6
专利申请(专利权)人:东莞美崎智能科技有限公司
权利人地址:广东省东莞市长安镇沙头社区靖海西路140号一楼104
专利发明(设计)人:刘勇
专利摘要:本发明公开了一种全自动寻位钻孔及拉爆螺丝安装一体机,包括从下往上依次设置的升降台、支撑架、履带式移动底盘,升降台中央设置有六轴机器人,六轴机器人的末端关节设置有工业相机和A夹具,升降台在六轴机器人四周分别设置有放置冲击钻的第一放置盒、放置螺丝批的第二放置盒、放置多个拉爆螺丝的料盒、放置金属探测器的第三放置盒,冲击钻、螺丝批、金属探测器均设置有与A夹具配合组成快换装置的B夹具,移动底盘上设置有驱动升降台上下移动的升降驱动组件。本发明通过履带式移动底盘提高整个机器的稳定性,通过六轴机器人的精准移动,可以处理直径900mm范围内的钻孔、拉爆螺丝安装,实现对天花板等建筑物的自动钻孔和拉爆螺丝的安装。
主权利要求:
1.一种全自动寻位钻孔及拉爆螺丝安装一体机,其特征在于:包括从下往上依次设置的升降台、支撑架、履带式移动底盘,所述升降台中央设置有六轴机器人,所述六轴机器人的末端关节设置有工业相机和A夹具,所述升降台在六轴机器人四周分别设置有放置冲击钻的第一放置盒、放置螺丝批的第二放置盒、放置多个拉爆螺丝的料盒、放置金属探测器的第三放置盒,所述冲击钻、螺丝批、金属探测器均设置有与A夹具配合组成快换装置的B夹具,所述移动底盘上设置有驱动升降台上下移动的升降驱动组件;所述六轴机器人通过快换装置在分别与冲击钻、螺丝批、金属探测器组成的钻孔机器人、拉爆螺丝安装机器人、金属探测机器人之间快速切换,所述B夹具轴心设置有钢珠式锁紧插头,所述A夹具相应的设置有锁紧插口;所述B夹具在锁紧插头的外圆周上设置有锁紧销,所述A夹具相应的设置有锁紧孔;所述A夹具与B夹具之间设置有锁紧及分离气路,所述冲击钻设置有第一安装座,所述螺丝批设置有第二安装座,所述第一安装座和第二安装座均呈L字型,所述第一安装座和第二安装座均在长边的内侧开制有固定槽,所述冲击钻与第一安装座的固定槽卡接并抵靠在第一安装座短边的内侧,所述冲击钻的钻头处设置有吸尘件,所述螺丝批与第二安装座的固定槽卡接并抵靠在第二安装座短边的内侧,所述第一安装座和第二安装座均在短边的外侧设置有与B夹具连接的圆台,且均在短边内侧设置有楔形台,所述第二安装座设置有用于装夹拉爆螺丝的装夹组件,所述装夹组件包括固定座、连接座、缓冲弹簧、圆柱销、气缸、两个夹子,所述固定座固定在第二安装座长边的外侧,所述圆柱销设置在固定座与连接座之间,所述缓冲弹簧套设在圆柱销上,所述气缸和两个夹子设置在连接座上,所述两个夹子的根部与气缸驱动端连接,所述夹子的中部与连接座枢接形成一支点,所述夹子的末端设置有月牙形夹头,所述拉爆螺丝通过两个夹子的月牙形夹头夹持在螺丝批的前端;所述连接座设置有与夹子中部枢接的连接柱,所述月牙形夹头的内侧面设置有防滑的齿纹,所述料盒设置有多个料孔,所述多个料孔按20*10矩阵排列分布在料盒上,所述拉爆螺丝插设在料孔内,所述升降台下方设置有中板,所述升降台与中板之间设置有四个立柱,所述支撑架包括从上到下依次连接的支撑座、四个支撑柱、基座,所述基座固定在移动底盘上,所述四个支撑柱固定在支撑座与基座之间;所述基座上放置有主机箱和操作面板,操作面板由与主机箱连接的显示屏和键盘组成,所述中板设置有与六轴机器人连接的控制箱;所述升降驱动组件由四个升降推杆组成,所述中板位于支撑座上方,所述升降推杆沿支撑柱设置在支撑座与基座之间,所述升降推杆的驱动端与中板固定。
2.根据权利要求1所述的一种全自动寻位钻孔及拉爆螺丝安装一体机,其特征在于,所述立柱外侧设置有斜撑,所述斜撑的下端与移动底盘固定。
3.根据权利要求2所述的一种全自动寻位钻孔及拉爆螺丝安装一体机,其特征在于,所述升降台呈方形,所述第一放置盒、第二放置盒、料盒、第三放置盒沿顺时针方向依次设置在升降台的四个角落上。 说明书 : 一种全自动寻位钻孔及拉爆螺丝安装一体机技术领域[0001] 本发明涉及工程机械技术领域,特别涉及一种全自动寻位钻孔及拉爆螺丝安装一体机。背景技术[0002] 现在装修楼层天花板时,在天花板上钻孔一般由人工手持电钻钻孔,钻孔前需要将施工平台移动至钻孔大致区域后通过工人将钻头抵在天花板上进行工作。工作时因电钻对人反作用力较大,施工钻孔的精度容易产生误差,长时间工作会因为持力不佳,影响孔道形成,对后期施工产生影响。并且人工施工平台工作面积及施工高度有限,每打2到4个钻孔就需要移动施工平台到下一个施工位置继续施工,费时费力且效率不高,对于3米以上特别是工业厂房的钻孔,楼层高度较高同时施工面积大,人工钻孔非常不便。还有,电钻在混凝土钻孔时会产生大量粉尘会干扰施工人员视线,导致钻孔位置容易发生偏差,影响施工的精度,而且工人长期在粉尘环境下工作会其身体健康。发明内容[0003] 本发明解决的技术问题是针对上述现有技术中存在的缺陷,提供一种全自动寻位钻孔及拉爆螺丝安装一体机,以解决上述背景技术中提出的问题。[0004] 为解决上述技术问题,本发明采取的技术方案如下:一种全自动寻位钻孔及拉爆螺丝安装一体机,包括从下往上依次设置的升降台、支撑架、履带式移动底盘,所述升降台中央设置有六轴机器人,所述六轴机器人的末端关节设置有工业相机和A夹具,所述升降台在六轴机器人四周分别设置有放置冲击钻的第一放置盒、放置螺丝批的第二放置盒、放置多个拉爆螺丝的料盒、放置金属探测器的第三放置盒,所述冲击钻、螺丝批、金属探测器均设置有与A夹具配合组成快换装置的B夹具,所述移动底盘上设置有驱动升降台上下移动的升降驱动组件;所述六轴机器人通过快换装置在分别与冲击钻、螺丝批、金属探测器组成的钻孔机器人、拉爆螺丝安装机器人、金属探测机器人之间快速切换。[0005] 作为对上述技术方案的进一步阐述:[0006] 在上述技术方案中,所述B夹具轴心设置有钢珠式锁紧插头,所述A夹具相应的设置有锁紧插口;所述B夹具在锁紧插头的外圆周上设置有锁紧销,所述A夹具相应的设置有锁紧孔;所述A夹具与B夹具之间设置有锁紧及分离气路。[0007] 在上述技术方案中,所述冲击钻设置有第一安装座,所述螺丝批设置有第二安装座,所述第一安装座和第二安装座均呈L字型,所述第一安装座和第二安装座均在长边的内侧开制有固定槽,所述冲击钻与第一安装座的固定槽卡接并抵靠在第一安装座短边的内侧,所述冲击钻的钻头处设置有吸尘件,所述螺丝批与第二安装座的固定槽卡接并抵靠在第二安装座短边的内侧。[0008] 在上述技术方案中,所述第一安装座和第二安装座均在短边的外侧设置有与B夹具连接的圆台,且均在短边内侧设置有楔形台。[0009] 在上述技术方案中,所述第二安装座设置有用于装夹拉爆螺丝的装夹组件,所述装夹组件包括固定座、连接座、缓冲弹簧、圆柱销、气缸、两个夹子,所述固定座固定在第二安装座长边的外侧,所述圆柱销设置在固定座与连接座之间,所述缓冲弹簧套设在圆柱销上,所述气缸和两个夹子设置在连接座上,所述两个夹子的根部与气缸驱动端连接,所述夹子的中部与连接座枢接形成一支点,所述夹子的末端设置有月牙形夹头,所述拉爆螺丝通过两个夹子的月牙形夹头夹持在螺丝批的前端;所述连接座设置有与夹子中部枢接的连接柱。[0010] 在上述技术方案中,所述月牙形夹头的内侧面设置有防滑的齿纹。[0011] 在上述技术方案中,所述料盒设置有多个料孔,所述多个料孔按20*10矩阵排列分布在料盒上,所述拉爆螺丝插设在料孔内[0012] 在上述技术方案中,所述升降台下方设置有中板,所述升降台与中板之间设置有四个立柱,所述支撑架包括从上到下依次连接的支撑座、四个支撑柱、基座,所述基座固定在移动底盘上,所述四个支撑柱固定在支撑座与基座之间;所述基座上放置有主机箱和操作面板,所述中板设置有与六轴机器人连接的控制箱;所述升降驱动组件由四个升降推杆组成,所述中板位于支撑座上方,所述升降推杆沿支撑柱设置在支撑座与基座之间,所述升降推杆的驱动端与中板固定。[0013] 在上述技术方案中,所述立柱外侧设置有斜撑,所述斜撑的下端与移动底盘固定。[0014] 在上述技术方案中,所述升降台呈方形,所述第一放置盒、第二放置盒、料盒、第三放置盒沿顺时针方向依次设置在升降台的四个角落上。[0015] 与现有技术相比,本发明的有益效果在于:本发明结构合理、设计新颖、实用性强,通过履带式移动底盘提高整个机器的稳定性,通过六轴机器人的精准移动,可以处理直径900mm范围内的钻孔、拉爆螺丝安装,大大的提高了天花板钻孔以及拉爆螺丝的安装效率,实现对天花板等建筑物的自动钻孔和拉爆螺丝的安装。附图说明[0016] 图1是本发明立体结构示意图(六轴机器人末端关节换装冲击钻);[0017] 图2是本发明立体结构示意图(六轴机器人末端关节换装螺丝批);[0018] 图3是升降台结构示意图;[0019] 图4是螺丝批与装夹组件的结构示意图。[0020] 图中:1、移动底盘;21、支撑座;22、支撑柱;23、斜撑;24、基座;25、主机箱;26、操作面板;3、升降推杆;41、升降台;42、立柱;43、中板;44、控制箱;51、第一放置盒;52、第二放置盒;53、料盒;531、料孔;54、第三放置盒;6、六轴机器人;61、A夹具;611、锁紧插口;612、锁紧孔;62、B夹具;621、锁紧插头;622、锁紧销;63、工业相机;7、冲击钻;71、吸尘件;72、第一安装座;8、螺丝批;81、第二安装座;82、圆柱销;83、固定座;84、缓冲弹簧;85、连接座;86、连接柱;87、夹子;88、月牙形夹头;89、拉爆螺丝;9、金属探测器;101、固定槽;102、楔形台;103、圆台。具体实施方式[0021] 下面结合附图对本发明作进一步详细的说明。[0022] 通过参考附图描述的实施例是示例性的,旨在用于解释本申请,而不能理解为对本申请的限制。在本申请的描述中,需要理解的是,术语“中心”、“纵向”、“横向”、“长度”、“宽度”、“厚度”、“上”、“下”、“前”、“后”、“左”、“右”、“竖直”、“水平”、“顶”、“底”“内”、“外”、“顺时针”、“逆时针”等指示的方位或位置关系为基于附图所示的方位或位置关系,仅是为了便于描述本申请和简化描述,而不是指示或暗示所指的装置或元件必须具有特定的方位、以特定的方位构造和操作,因此不能理解为对本申请的限制。此外,术语“第一”、“第二”仅用于描述目的,而不能理解为指示或暗示相对重要性或者隐含指明所指示的技术特征的数量。由此,限定有“第一”、“第二”的特征可以明示或者隐含地包括一个或者更多个该特征。在本申请的描述中,“若干个”、“多个”的含义是两个或两个以上,除非另有明确具体的限定。在本申请中,除非另有明确的规定和限定,术语“安装”、“相连”、“连接”、“固定”等术语应做广义理解,例如,可以是固定连接,也可以是可拆卸连接,或一体地连接;可以是机械连接,也可以是电连接;可以是直接相连,也可以通过中间媒介间接相连,可以是两个元件内部的连通。对于本领域的普通技术人员而言,可以根据具体情况理解上述术语在本申请中的具体含义。在本申请中,除非另有明确的规定和限定,第一特征在第二特征之“上”或之“下”可以包括第一和第二特征直接接触,也可以包括第一和第二特征不是直接接触而是通过它们之间的另外的特征接触。而且,第一特征在第二特征“之上”、“上方”和“上面”包括第一特征在第二特征正上方和斜上方,或仅仅表示第一特征水平高度高于第二特征。第一特征在第二特征“之下”、“下方”和“下面”包括第一特征在第二特征正上方和斜上方,或仅仅表示第一特征水平高度小于第二特征。[0023] 如图1‑4所示,一种全自动寻位钻孔及拉爆螺丝安装一体机,包括从下往上依次设置的升降台41、支撑架、履带式移动底盘1,升降台41中央设置有六轴机器人6,六轴机器人6的末端关节设置有工业相机63和A夹具61,升降台41在六轴机器人6四周分别设置有放置冲击钻7的第一放置盒51、放置螺丝批8的第二放置盒52、放置多个拉爆螺丝89的料盒53、放置金属探测器9的第三放置盒54,冲击钻7、螺丝批、金属探测器9均设置有与A夹具61配合组成快换装置的B夹具62,移动底盘1上设置有驱动升降台41上下移动的升降驱动组件;六轴机器人6通过快换装置在分别与冲击钻7、螺丝批8、金属探测器9组成的钻孔机器人、拉爆螺丝89安装机器人、金属探测机器人之间快速切换,本实施例中的六轴机器人6采用遨博协作机器人。[0024] B夹具62轴心设置有钢珠式锁紧插头621,A夹具61相应的设置有锁紧插口611;B夹具62在锁紧插头621的外圆周上设置有锁紧销622,A夹具61相应的设置有锁紧孔612;A夹具61与B夹具62之间设置有锁紧及分离气路。[0025] 冲击钻7设置有第一安装座72,螺丝批设置有第二安装座81,第一安装座72和第二安装座81均呈L字型,第一安装座72和第二安装座81均在长边的内侧开制有固定槽101,冲击钻7与第一安装座72的固定槽101卡接并抵靠在第一安装座72短边的内侧,冲击钻7的钻头处设置有吸尘件71,螺丝批与第二安装座81的固定槽101卡接并抵靠在第二安装座81短边的内侧。[0026] 第一安装座72和第二安装座81均在短边的外侧设置有与B夹具62连接的圆台103,且均在短边内侧设置有楔形台102。[0027] 第二安装座81设置有用于装夹拉爆螺丝89的装夹组件,装夹组件包括固定座83、连接座85、缓冲弹簧84、圆柱销82、气缸、两个夹子87,固定座83固定在第二安装座81长边的外侧,圆柱销82设置在固定座83与连接座85之间,缓冲弹簧84套设在圆柱销82上,气缸和两个夹子87设置在连接座85上,两个夹子87的根部与气缸驱动端连接,夹子87的中部与连接座85枢接形成一支点,夹子87的末端设置有月牙形夹头88,拉爆螺丝89通过两个夹子87的月牙形夹头88夹持在螺丝批的前端;连接座85设置有与夹子87中部枢接的连接柱86。[0028] 月牙形夹头88的内侧面设置有防滑的齿纹。[0029] 料盒53设置有多个料孔531,多个料孔531按20*10矩阵排列分布在料盒53上,拉爆螺丝89插设在料孔531内[0030] 升降台41下方设置有中板43,升降台41与中板43之间设置有四个立柱42,支撑架包括从上到下依次连接的支撑座21、四个支撑柱22、基座24,基座24固定在移动底盘1上,四个支撑柱22固定在支撑座21与基座24之间;基座24上放置有主机箱25和操作面板26,中板43设置有与六轴机器人6连接的控制箱44;升降驱动组件由四个升降推杆3组成,中板43位于支撑座21上方,升降推杆3沿支撑柱22设置在支撑座21与基座24之间,升降推杆3的驱动端与中板43固定。[0031] 立柱42外侧设置有斜撑23,斜撑23的下端与移动底盘1固定。[0032] 升降台41呈方形,第一放置盒51、第二放置盒52、料盒53、第三放置盒54沿顺时针方向依次设置在升降台41的四个角落上。[0033] 操作面板26由主机箱25连接的显示屏和键盘组成,或者操作面板26是一个可触摸操作的显示屏,工业相机63与显示屏连接,摄像头拍摄的图像在显示屏显示,从而使下方的人员清楚的查看天花板需要钻孔和安装拉爆螺丝89的位置是否准确。[0034] 通过主机箱25控制升降推杆3的升降工作、控制冲击钻7是否工作以及冲击钻7的输出扭矩和转速、控制螺丝批8是否工作以及螺丝批8的输出扭矩和转速、控制金属探测器9是否工作、控制气缸是否工作,主机箱25与六轴机器人6控制箱44电连接,通过控制箱44控制六轴机械人在三维空间内的移动,通过主机箱25内的控制软件协调六轴机器人6、冲击钻7、螺丝批8、金属探测器9、升降推杆3、气缸之间的动作,完成自动寻位钻孔、金属检测、拉爆螺丝89安装。[0035] 本发明的工作过程,由人工远程操作升降推杆3将升降台41升起到一定高度,通过移动底盘1移动到大致打孔位置,工业相机63向上拍摄天花板的照片,通过操作面板26标注和编辑打孔区域、孔的深度等参数,六轴机器人6末端关节换装金属探测器9组成金属探测机器人,扫描打孔区域内是否有钢筋以及钢筋的分布情况,通过操作面板26标记打孔位置(可以一次标记多个),六轴机器人6末端关节换装冲击钻7组成钻孔机器人并对准标记的打孔位置钻孔,通过冲击钻7前端的吸尘件71吸走钻孔过程中的灰尘,完成多个标记孔位的钻孔作业后,六轴机器人6末端关节换装螺丝批组成拉爆螺丝89安装机器人,拉爆螺丝89安装机器人的装夹组件从料盒53上夹取拉爆螺丝89,再将该拉爆螺丝89插入钻好的孔内,通过螺丝批旋转拉爆螺丝89上的螺帽完成拉爆螺丝89的安装。[0036] 本发明结构合理、设计新颖、实用性强,通过履带式移动底盘1提高整个机器的稳定性,通过六轴机器人6的精准移动,可以处理直径900mm范围内的钻孔、拉爆螺丝89安装,大大的提高了天花板钻孔以及拉爆螺丝89的安装效率,实现对天花板等建筑物的自动钻孔和拉爆螺丝89的安装。[0037] 以上并非对本发明的技术范围作任何限制,凡依据本发明技术实质对以上的实施例所作的任何修改、等同变化与修饰,均仍属于本发明的技术方案的范围内。
专利地区:广东
专利申请日期:2019-10-22
专利公开日期:2024-05-03
专利公告号:CN110587632B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




