 产学研创新服务平台(全国)


一种PCB板搬运用机械臂发明专利
更新时间:2026-05-08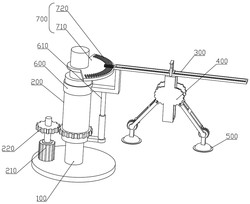 专利申请类型:发明专利;
地区:四川-内江;
源自:内江高价值专利检索信息库;
专利名称:一种PCB板搬运用机械臂
专利类型:发明专利
专利申请号:CN202410238637.8
专利申请(专利权)人:内江威士凯电子有限公司
权利人地址:四川省内江市市中区智茂路888号
专利发明(设计)人:尚进,张永宏
专利摘要:本发明公开了一种PCB板搬运用机械臂,涉及PCB板搬运技术领域,该机械臂包括支撑柱体和旋转结构;还包括支臂横梁、搬运吊架组件和两个真空吸盘,所述搬运吊架组件包括框架部、顶杆件和两个抓取延伸臂,框架部内部设置有两个转轴件,在顶杆件相对框架部移动时,顶杆件能够驱使两个抓取延伸臂绕转轴件移动,每个抓取延伸臂上均设置有能够在其上滑动的活动限制部,框架部的外侧部还设置有两个推动盘;抓取延伸臂绕转轴件转动时,活动限制部的端部能够限制真空吸盘相对抓取延伸臂的下端部转动。本发明结构简单,能够针对PCB板表面能够被吸取的位置以及PCB板的尺寸调节真空吸盘的位置,方便快捷,且PCB板在搬运过程中稳固,实用性较强。
主权利要求:
1.一种PCB板搬运用机械臂,包括带有底盘的支撑柱体和转动设在支撑柱体上的旋转结构;旋转结构能够相对支撑柱体上下滑动;其特征在于,还包括支臂横梁、搬运吊架组件和两个用于抓取PCB板的真空吸盘;
所述支臂横梁的一端与旋转结构相连接;
所述搬运吊架组件包括框架部、顶杆件和两个抓取延伸臂;
所述框架部顶部滑动设在支臂横梁上且框架部内部设置有与之转动连接的两个转轴件,两个抓取延伸臂分别与两个转轴件相连接;
所述顶杆件滑动贯穿框架部顶部且顶杆件底部延伸至两个转轴件之间,所述顶杆件顶部与框架部顶部之间通过调节气缸相连接;
在顶杆件相对框架部移动时,顶杆件能够驱使两个抓取延伸臂绕转轴件移动;
两个真空吸盘分别转动设在两个抓取延伸臂远离框架部的端部,每个抓取延伸臂上均设置有能够在其上滑动的活动限制部,框架部的外侧部还设置有两个推动盘,两个推动盘分别与两个活动限制部靠近框架部的端部相连;
抓取延伸臂绕转轴件转动时,推动盘能够推动活动限制部沿着抓取延伸臂长度方向往复移动,当活动限制部朝真空吸盘移动时,活动限制部的端部能够限制真空吸盘相对抓取延伸臂的下端部转动;
两个转轴件上均设置有调节齿轮,顶杆件处于框架部的部分的两侧壁上均设置有侧齿条,两个调节齿轮分别与两个侧齿条相啮合;
所述推动盘为半圆板结构且推动盘中心位于相对应的转轴件轴线上;
所述推动盘的圆弧外壁上设置有多个周向分布的弧形凸起部,相邻的两个弧形凸起部之间形成一个回移凹槽;
所述活动限制部的顶部与推动盘外壁相接触,活动限制部在受到弧形凸起部推动时朝向真空吸盘移动并限制真空吸盘旋转,活动限制部未受到弧形凸起部推动时,活动限制部能够回移至原来的位置。
2.根据权利要求1所述的PCB板搬运用机械臂,其特征在于,所述抓取延伸臂中部设置有导向挡块;
所述活动限制部包括滑块、限制压杆和弧形卡紧齿体;
所述滑块的两端与抓取延伸臂滑动连接且限制压杆的一端与滑块相连接,限制压杆滑动贯穿导向挡块,弧形卡紧齿体设在限制压杆靠近真空吸盘的端部;
所述滑块与导向挡块之间设置有复位弹簧,复位弹簧的两端分别与导向挡块和滑块相连;
所述滑块的侧部设置有侧凸柱且侧凸柱上具有与之转动配合的转动套,所述转动套与推动盘的圆弧侧壁滚动接触;
所述抓取延伸臂远离框架部的端部设置有安装转辊且安装转辊的外壁上设置有外齿圈,所述真空吸盘的顶部与安装转辊弧底相连接。
3.根据权利要求1所述的PCB板搬运用机械臂,其特征在于,所述旋转结构包括旋转套筒、滑移环和升降气缸;
所述旋转套筒转动套设在支撑柱体上,滑移环滑动套设在旋转套筒上且支臂横梁的一端与滑移环侧壁相连接;
所述升降气缸的一端与支臂横梁相连接且另一端与旋转套筒的底部相连接,所述支撑柱体的底盘上还设置有旋转电机且旋转电机的输出端和旋转套筒的外壁上均设置有旋转齿轮,两个旋转齿轮相啮合。
4.根据权利要求1所述的PCB板搬运用机械臂,其特征在于,所述支臂横梁包括横杆梁、滑座和横向位置调节件;
所述横杆梁的一端设置有延伸连杆且延伸连杆与旋转结构相连接;
所述滑座滑动设在横杆梁上且搬运吊架组件的顶部与滑座相连接,所述横向位置调节件设在横杆梁上且横向位置调节件用于调节滑座在横杆梁上的位置。
5.根据权利要求4所述的PCB板搬运用机械臂,其特征在于,所述支撑柱体的顶部设置有导向驱动部且导向驱动部包括扇形板和设在扇形板上的弧形齿体;
所述扇形板的中心线与旋转套筒的轴线相重合,所述弧形齿体绕扇形板的中心线分布;
所述横向位置调节件包括调节丝杆和调节齿轮;
所述调节丝杆转动设在横杆梁上且调节丝杆的轴线与横杆梁的长度方向保持一致,所述调节丝杆螺旋贯穿滑座且调节丝杆靠近支撑柱体的端部延伸至扇形板,所述调节丝杆的端部设置有调节齿轮且调节齿轮能够与弧形齿体相啮合。 说明书 : 一种PCB板搬运用机械臂技术领域[0001] 本发明涉及PCB板搬运技术领域,具体是一种PCB板搬运用机械臂。背景技术[0002] PCB板又称印刷电路板,是电子元器件电气连接的提供者。PCB板能够显著减少布线和装配差错的优点,使得装备的自动化水平和生产劳动率大大提高。对PCB板进行制备时需要频繁移动PCB板以进行各道工序加工处理。[0003] PCB板在加工过程中需要进行运输和搬运以便于输送至不同的加工设备;现有的PCB板的搬运方式是通过机械手进行夹取;由于PCB板常规的加工方式是板面朝上,机械手夹取不便且PCB板上具有多个电连接节点,机械手直接夹取PCB板容易节点损坏,进而影响PCB板的生产合格率。发明内容[0004] 本发明的目的在于提供一种PCB板搬运用机械臂,以解决背景技术中提出的问题。[0005] 为实现上述目的,本发明提供如下技术方案:[0006] 一种PCB板搬运用机械臂,包括带有底盘的支撑柱体和转动设在支撑柱体上的旋转结构;旋转结构能够相对支撑柱体上下滑动;还包括支臂横梁、搬运吊架组件和两个用于抓取PCB板的真空吸盘,所述支臂横梁的一端与旋转结构相连接,所述搬运吊架组件包括框架部、顶杆件和两个抓取延伸臂,所述框架部顶部滑动设在支臂横梁上且框架部内部设置有与之转动连接的两个转轴件,两个抓取延伸臂分别与两个转轴件相连接,所述顶杆件滑动贯穿框架部顶部且顶杆件底部延伸至两个转轴件之间,所述顶杆件顶部与框架部顶部之间通过调节气缸相连接,在顶杆件相对框架部移动时,顶杆件能够驱使两个抓取延伸臂绕转轴件移动,两个真空吸盘分别转动设在两个抓取延伸臂远离框架部的端部,每个抓取延伸臂上均设置有能够在其上滑动的活动限制部,框架部的外侧部还设置有两个推动盘,两个推动盘分别与两个活动限制部靠近框架部的端部相连;抓取延伸臂绕转轴件转动时,推动盘能够推动活动限制部沿着抓取延伸臂长度方向往复移动,当活动限制部朝真空吸盘移动时,活动限制部的端部能够限制真空吸盘相对抓取延伸臂的下端部转动。[0007] 在上述技术方案的基础上,本发明还提供以下可选技术方案:[0008] 在一种可选方案中:两个转轴件上均设置有调节齿轮,顶杆件处于框架部的部分的两侧壁上均设置有侧齿条,两个调节齿轮分别与两个侧齿条相啮合。[0009] 在一种可选方案中:所述推动盘为半圆板结构且推动盘中心位于相对应的转轴件轴线上,所述推动盘的圆弧外壁上设置有多个周向分布的弧形凸起部,相邻的两个弧形凸起部之间形成一个回移凹槽,所述活动限制部的顶部与推动盘外壁相接触,活动限制部在受到弧形凸起部推动时朝向真空吸盘移动并限制真空吸盘旋转,活动限制部未受到弧形凸起部推动时,活动限制部能够回移至原来的位置。[0010] 在一种可选方案中:所述抓取延伸臂中部设置有导向挡块,所述活动限制部包括滑块、限制压杆和弧形卡紧齿体,所述滑块的两端与抓取延伸臂滑动连接且限制压杆的一端与滑块相连接,限制压杆滑动贯穿导向挡块,弧形卡紧齿体设在限制压杆靠近真空吸盘的端部,所述滑块与导向挡块之间设置有复位弹簧,复位弹簧的两端分别与导向挡块和滑块相连,所述滑块的侧部设置有侧凸柱且侧凸柱上具有与之转动配合的转动套,所述转动套与推动盘的圆弧侧壁滚动接触;所述抓取延伸臂远离框架部的端部设置有安装转辊且安装转辊的外壁上设置有外齿圈,所述真空吸盘的顶部与安装转辊弧底相连接。[0011] 在一种可选方案中:所述旋转结构包括旋转套筒、滑移环和升降气缸,所述旋转套筒转动套设在支撑柱体上,滑移环滑动套设在旋转套筒上且支臂横梁的一端与滑移环侧壁相连接,所述升降气缸的一端与支臂横梁相连接且另一端与旋转套筒的底部相连接,所述支撑柱体的底盘上还设置有旋转电机且旋转电机的输出端和旋转套筒的外壁上均设置有旋转齿轮,两个旋转齿轮相啮合。[0012] 在一种可选方案中:所述支臂横梁包括横杆梁、滑座和横向位置调节件,所述横杆梁的一端设置有延伸连杆且延伸连杆与旋转结构相连接;所述滑座滑动设在横杆梁上且搬运吊架组件的顶部与滑座相连接,所述横向位置调节件设在横杆梁上且横向位置调节件用于调节滑座在横杆梁上的位置。[0013] 在一种可选方案中:所述支撑柱体的顶部设置有导向驱动部且导向驱动部包括扇形板和设在扇形板上的弧形齿体,所述扇形板的中心线与旋转套筒的轴线相重合,所述弧形齿体绕扇形板的中心线分布,所述横向位置调节件包括调节丝杆和调节齿轮,所述调节丝杆转动设在横杆梁上且调节丝杆的轴线与横杆梁的长度方向保持一致,所述调节丝杆螺旋贯穿滑座且调节丝杆靠近支撑柱体的端部延伸至扇形板,所述调节丝杆的端部设置有调节齿轮且调节齿轮能够与弧形齿体相啮合。[0014] 相较于现有技术,本发明的有益效果如下:[0015] 1、本发明中调节气缸带动顶杆件相对框架部移动,移动的顶杆件驱使两个抓取延伸臂分别绕相对应的转轴件轴线转动,两个真空吸盘的横向位置发生改变,以适应PCB板的尺寸长度以及PCB板上能够被吸取的位置。[0016] 2、本发明中在改变真空吸盘的横向位置时,真空吸盘能够始终保持吸取面朝下的状态,并且真空吸盘在吸取PCB板时处于固定状态,从而稳定吸取PCB板。[0017] 3、本发明结构简单,能够针对PCB板表面能够被吸取的位置以及PCB板的尺寸调节真空吸盘的位置,方便快捷,且PCB板在搬运过程中稳固,实用性较强。附图说明[0018] 图1为本发明的一个实施例中的该机械臂整体结构示意图。[0019] 图2为本发明的一个实施例中的支臂横梁和搬运吊架组件的连接结构示意图。[0020] 图3为本发明的一个实施例中的搬运吊架组件结构示意图。[0021] 图4为图2中A0处放大结构示意图。[0022] 图5为本发明的一个实施例中的活动限制部结构示意图。[0023] 附图标记注释:支撑柱体100、旋转套筒200、旋转电机210、旋转齿轮220、支臂横梁300、横杆梁310、延伸连杆320、调节丝杆330、滑座340、调节齿轮350、搬运吊架组件400、框架部410、顶杆件420、侧齿条421、抓取延伸臂430、导向挡块431、调节气缸440、转轴件450、调节齿轮451、安装转辊460、外齿圈470、活动限制部480、滑块481、限制压杆482、侧凸柱483、转动套484、复位弹簧485、弧形卡紧齿体486、推动盘490、弧形凸起部491、回移凹槽492、真空吸盘500、滑移环600、升降气缸610、导向驱动部700、扇形板710、弧形齿体720。具体实施方式[0024] 为了使本发明的目的、技术方案及优点更加清楚明白,以下结合附图及实施例,对本发明进行进一步详细说明;在附图或说明中,相似或相同的部分使用相同的标号,并且在实际应用中,各部件的形状、厚度或高度可扩大或缩小。本发明所列举的各实施例仅用以说明本发明,并非用以限制本发明的范围。对本发明所作的任何显而易知的修饰或变更都不脱离本发明的精神与范围。[0025] 在一个实施例中,如图1‑图3所示,一种PCB板搬运用机械臂,包括带有底盘的支撑柱体100和转动设在支撑柱体100上的旋转结构;旋转结构能够相对支撑柱体100上下滑动;还包括支臂横梁300、搬运吊架组件400和两个用于抓取PCB板的真空吸盘500,所述支臂横梁300的一端与旋转结构相连接,所述搬运吊架组件400包括框架部410、顶杆件420和两个抓取延伸臂430,所述框架部410顶部滑动设在支臂横梁300上且框架部410内部设置有与之转动连接的两个转轴件450,两个抓取延伸臂430分别与两个转轴件450相连接,所述顶杆件420滑动贯穿框架部410顶部且顶杆件420底部延伸至两个转轴件450之间,所述顶杆件420顶部与框架部410顶部之间通过调节气缸440相连接,在顶杆件420相对框架部410移动时,顶杆件420能够驱使两个抓取延伸臂430绕转轴件450移动,两个真空吸盘500分别转动设在两个抓取延伸臂430远离框架部410的端部,每个抓取延伸臂430上均设置有能够在其上滑动的活动限制部480,框架部410的外侧部还设置有两个推动盘490,两个推动盘490分别与两个活动限制部480靠近框架部410的端部相连;抓取延伸臂430绕转轴件450转动时,推动盘490能够推动活动限制部480沿着抓取延伸臂430长度方向往复移动,当活动限制部480朝真空吸盘500移动时,活动限制部480的端部能够限制真空吸盘500相对抓取延伸臂430的下端部转动。[0026] 在本发明实施例中,在抓取PCB板时,支撑柱体100上的旋转结构将支臂横梁300旋转至PCB板所在的一侧,旋转结构还能够调节支臂横梁300的高度,可使得搬运吊架组件400及真空吸盘500升降,从而两个真空吸盘500能够对应接触PCB板上表面,进而真空吸取PCB板,以实现抓取;根据抓取PCB板的尺寸以及PCB板上表面能够接触真空吸盘500的吸取位置,调节气缸440进行伸缩,伸缩的调节气缸440带动顶杆件420相对框架部410移动,移动的顶杆件420驱使两个抓取延伸臂430分别绕相对应的转轴件450轴线转动,两个真空吸盘500的横向位置发生改变,此时推动盘490驱动活动限制部480相对抓取延伸臂430往复移动;当活动限制部480远离真空吸盘500移动时,真空吸盘500由于自身的重力而相对抓取延伸臂430底部转动,进而真空吸盘500的吸取面始终朝下;当活动限制部480朝真空吸盘500移动时,活动限制部480靠近真空吸盘500的端部与真空吸盘500上部接触且活动限制部480限制真空吸盘500转动,进而真空吸盘500能够准确移动至PCB板上表面的吸取位置且真空吸盘500吸取面能够稳定吸取PCB板;真空吸盘500抓取PCB板后,旋转结构在通过升降和旋转,驱使支臂横梁300及搬运吊架组件400移动至放料区域,最后真空吸盘500不再吸取PCB板,从而可实现快速搬运PCB板。[0027] 在一个实施例中,如图1‑图3所示,两个转轴件450上均设置有调节齿轮451,顶杆件420处于框架部410的部分的两侧壁上均设置有侧齿条421,两个调节齿轮451分别与两个侧齿条421相啮合;在本发明实施例中,顶杆件420在调节气缸440的作用下进行移动,处于移动状态的顶杆件420分别通过两对侧齿条421与调节齿轮451的啮合能够使得两个抓取延伸臂430同步绕相对应的转轴件450转动,从而调节两个真空吸盘500的横向位置。[0028] 在一个实施例中,如图1‑图5所示,所述推动盘490为半圆板结构且推动盘490中心位于相对应的转轴件450轴线上,所述推动盘490的圆弧外壁上设置有多个周向分布的弧形凸起部491,相邻的两个弧形凸起部491之间形成一个回移凹槽492,所述活动限制部480的顶部与推动盘490外壁相接触,活动限制部480在受到弧形凸起部491推动时朝向真空吸盘500移动并限制真空吸盘500旋转,活动限制部480未受到弧形凸起部491推动时,活动限制部480能够回移至原来的位置;在本发明实施例中,抓取延伸臂430绕转轴件450轴线旋转时,活动限制部480随着抓取延伸臂430移动,进而活动限制部480靠近转轴件450的端部沿着推动盘490圆弧外壁旋转;当活动限制部480顶部与弧形凸起部491接触时,弧形凸起部491能够推动活动限制部480朝真空吸盘500移动,进而活动限制部480下端部能够顶压真空吸盘500与抓取延伸臂430的连接部分,从而限制真空吸盘500旋转;当活动限制部480与弧形凸起部491错位并位于回移凹槽492内侧时,活动限制部480能够回移至原来位置且活动限制部480的下端部与真空吸盘500脱离,从而真空吸盘500在自身重力作用下绕抓取延伸臂430底部转动,真空吸盘500的吸取面朝下;当抓取延伸臂430旋转至一定角度后,真空吸盘500移动至吸取位置时,弧形凸起部491刚好推动活动限制部480朝真空吸盘500移动,从而活动限制部480限制真空吸盘500转动,保证真空吸盘500稳定吸取PCB板。[0029] 在一个实施例中,如图1‑图5所示,所述抓取延伸臂430中部设置有导向挡块431,所述活动限制部480包括滑块481、限制压杆482和弧形卡紧齿体486,所述滑块481的两端与抓取延伸臂430滑动连接且限制压杆482的一端与滑块481相连接,限制压杆482滑动贯穿导向挡块431,弧形卡紧齿体486设在限制压杆482靠近真空吸盘500的端部,所述滑块481与导向挡块431之间设置有复位弹簧485,复位弹簧485的两端分别与导向挡块431和滑块481相连,所述滑块481的侧部设置有侧凸柱483且侧凸柱483上具有与之转动配合的转动套484,所述转动套484与推动盘490的圆弧侧壁滚动接触;所述抓取延伸臂430远离框架部410的端部设置有安装转辊460且安装转辊460的外壁上设置有外齿圈470,所述真空吸盘500的顶部与安装转辊460弧底相连接;在本发明实施例中,当弧形凸起部491与转动套484相接触时,弧形凸起部491推动转动套484且使得滑块481相对抓取延伸臂430移动,滑块481压缩复位弹簧485且弧形卡紧齿体486逐渐靠近安装转辊460,直至外齿圈470与弧形卡紧齿体486啮合,从而限制安装转辊460及真空吸盘500的转动;当转动套484移动至回移凹槽492内侧时,在复位弹簧485的弹力作用下,滑块481回移且弧形卡紧齿体486与外齿圈470脱离,进而安装转辊460和真空吸盘500能够转动。[0030] 在一个实施例中,如图1所示,所述旋转结构包括旋转套筒200、滑移环600和升降气缸610,所述旋转套筒200转动套设在支撑柱体100上,滑移环600滑动套设在旋转套筒200上且支臂横梁300的一端与滑移环600侧壁相连接,所述升降气缸610的一端与支臂横梁300相连接且另一端与旋转套筒200的底部相连接,所述支撑柱体100的底盘上还设置有旋转电机210且旋转电机210的输出端和旋转套筒200的外壁上均设置有旋转齿轮220,两个旋转齿轮220相啮合;在本发明实施例中,旋转电机210通过两个旋转齿轮220的啮合驱使旋转套筒200转动,进而旋转套筒200带动支臂横梁300和搬运吊架组件400的旋转,从而将被真空吸盘500吸取的PCB板搬运至下料位置;升降气缸610通过伸缩的方式调节驱动滑移环600在旋转套筒200上移动,移动的滑移环600带动支臂横梁300上移或下移,进而调节搬运吊架组件400和真空吸盘500的高度。[0031] 在一个实施例中,如图1和图2所示,所述支臂横梁300包括横杆梁310、滑座340和横向位置调节件,所述横杆梁310的一端设置有延伸连杆320且延伸连杆320与旋转结构相连接;所述滑座340滑动设在横杆梁310上且搬运吊架组件400的顶部与滑座340相连接,所述横向位置调节件设在横杆梁310上且横向位置调节件用于调节滑座340在横杆梁310上的位置;在本发明实施例中,横向位置调节件驱使滑座340在横杆梁310上移动,从而搬运吊架组件400及真空吸盘500均相对支臂横梁300移动,从而使得真空吸盘500能够移动至PCB板所在的位置,提高该机械臂搬运PCB板的范围。[0032] 在一个实施例中,如图1和图2所示,所述支撑柱体100的顶部设置有导向驱动部700且导向驱动部700包括扇形板710和设在扇形板710上的弧形齿体720,所述扇形板710的中心线与旋转套筒200的轴线相重合,所述弧形齿体720绕扇形板710的中心线分布,所述横向位置调节件包括调节丝杆330和调节齿轮350,所述调节丝杆330转动设在横杆梁310上且调节丝杆330的轴线与横杆梁310的长度方向保持一致,所述调节丝杆330螺旋贯穿滑座340且调节丝杆330靠近支撑柱体100的端部延伸至扇形板710,所述调节丝杆330的端部设置有调节齿轮350且调节齿轮350能够与弧形齿体720相啮合;在本发明实施例中,旋转结构调节支臂横梁300的高度,可使得调节齿轮350与弧形齿体720相接触并啮合,当旋转结构驱使支臂横梁300旋转时,通过调节齿轮350与弧形齿体720的啮合能够使得调节丝杆330转动,转动的调节丝杆330通过与滑座340的螺旋配合使得搬运吊架组件400相对横杆梁310移动,从而调节搬运吊架组件400和真空吸盘500在横杆梁310上的位置。[0033] 上述实施例提供了一种PCB板搬运用机械臂,其中,在抓取PCB板时,支撑柱体100上的旋转结构将支臂横梁300旋转至PCB板所在的一侧,旋转结构还能够调节支臂横梁300的高度,可使得搬运吊架组件400及真空吸盘500升降,从而两个真空吸盘500能够对应接触PCB板上表面,进而真空吸取PCB板,以实现抓取;根据抓取PCB板的尺寸以及PCB板上表面能够接触真空吸盘500的吸取位置,调节气缸440进行伸缩,伸缩的调节气缸440带动顶杆件420相对框架部410移动,移动的顶杆件420驱使两个抓取延伸臂430分别绕相对应的转轴件450轴线转动,两个真空吸盘500的横向位置发生改变,此时推动盘490驱动活动限制部480相对抓取延伸臂430往复移动;当活动限制部480远离真空吸盘500移动时,真空吸盘500由于自身的重力而相对抓取延伸臂430底部转动,进而真空吸盘500的吸取面始终朝下;当活动限制部480朝真空吸盘500移动时,活动限制部480靠近真空吸盘500的端部与真空吸盘500上部接触且活动限制部480限制真空吸盘500转动,进而真空吸盘500能够准确移动至PCB板上表面的吸取位置且真空吸盘500吸取面能够稳定吸取PCB板;真空吸盘500抓取PCB板后,旋转结构在通过升降和旋转,驱使支臂横梁300及搬运吊架组件400移动至放料区域,最后真空吸盘500不再吸取PCB板,从而可实现快速搬运PCB板。[0034] 以上所述,仅为本公开的具体实施方式,但本公开的保护范围并不局限于此,任何熟悉本技术领域的技术人员在本公开揭露的技术范围内,可轻易想到变化或替换,都应涵盖在本公开的保护范围之内。因此,本公开的保护范围应以权利要求的保护范围为准。
专利地区:四川
专利申请日期:2024-03-04
专利公开日期:2024-05-14
专利公告号:CN117864767B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




