 产学研创新服务平台(全国)


基于集群无人机平台在多模态自组网场景下的抗干扰方法
更新时间:2026-11-01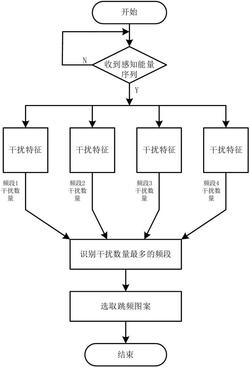 专利申请类型:发明专利;
地区:四川-成都;
源自:成都高价值专利检索信息库;
专利名称:基于集群无人机平台在多模态自组网场景下的抗干扰方法
专利类型:发明专利
专利申请号:CN202410353864.5
专利申请(专利权)人:成都讯联科技有限公司
权利人地址:四川省成都市中国(四川)自由贸易试验区成都市高新区益州大道中段1858号4栋4层1号房
专利发明(设计)人:曹珂,张春泽,杨季川,赵钒君,刘嘉伟,游瑞,高鸿钊,刘燕江,邓萍
专利摘要:本发明提供了一种基于集群无人机平台在多模态自组网场景下的抗干扰方法,包括以下步骤:通过干扰识别算法识别干扰类型;通过抗干扰系统对干扰频段进行抗干扰处理。本发明有益效果:采用卷积神经网络联合多域特征提取的干扰识别算法,通过干扰准确识别及模型训练,感知干扰类型及特征,联合跳频技术等完成主动抗干扰措施,并通过干扰模型建立完成干扰预判,进一步提高抗干扰能力,具有自主性、智能性,本方法智能化程度高,人工干预少,效果好;基于本方法已经在交付项目中进行了充分的性能测试,具有很强的市场价值和广泛的应用领域。
主权利要求:
1.基于集群无人机平台在多模态自组网场景下的抗干扰方法,应用在复杂电磁环境下,多模态自组网无人机系统执行任务期间,其特征在于:机间数据传输及指令控制与在无干扰环境下保持一致,包括以下步骤:S1、通过干扰识别算法识别干扰类型;
S2、通过抗干扰系统对干扰频段进行抗干扰处理,对各种干扰源进行主动式监测及识别,并自主进行智能决策及抗干扰措施的执行;
所述抗干扰系统包括频谱感知模块、频谱分析模块、频率控制逻辑模块、Turbo编解码模块和高速频综器件,所述Turbo编解码模块用于数据传输,所述高速频综器件用于结合接收机完成工作频段内能量检测,所述频谱感知模块依次通过频谱分析模块与频率控制逻辑模块通信连接;
抗干扰系统的抗干扰处理包括:
A1、抗干扰系统通过Turbo编解码模块完成数据在无线信道中的传输;
A2、对步骤A1的数据传输设计时隙分配,通过频谱感知模块将时帧内第5时隙用作频谱感知;
在每个时帧的第5时隙,频谱感知模块与频率控制逻辑模块配合,完成工作带宽内25个频道的检测;
通过频谱分析模块获取干扰频段,与频谱控制逻辑模块配合输出规避干扰的跳频图案;
所述跳频图案包括同步脉冲跳频图案和数据脉冲跳频图案;
所述同步脉冲跳频图案为固定图案,同步脉冲跳频图案内无重复的频道,均匀分布在工作带宽内,工作带宽为1.2GHz;
所述数据脉冲跳频图案为可变频道,不同的数据脉冲跳频图案规避不同的频段范围,数据脉冲跳频图案依据频谱感知结果完成选择,每个数据脉冲跳频图案内无重复的频道;
跳频图案在工作带宽内配置25个频道,频道间距为50MHz;
在每个时帧的第5时隙,频谱感知模块与频率控制逻辑模块配合,完成工作带宽内25个频道的检测,检测方式如下:B1、时隙长度为5ms,将时隙分为25段,每段为1个频道的能量检测段,长度200μs,分别完成1个频道的能量检测,直至完成1个时隙全频段能量检测;频率控制逻辑模块在每个能量检测段的起始输出频率控制信息,使抗干扰系统在下一个能量检测段切换到下一个待检测频道;
B2、使每个频道检测段前端50μs时间的输入的波形为无效波形,因此200μs内只有后端
150μs的波形参与能量检测;
B3、频谱感知模块通过AGC增益调整值和I路和Q路的平方和运算获取能量值,结合能量分级判定,获取每个频道检测段的能量等级;
通过频谱分析模块获取干扰频段,与频谱控制逻辑模块配合输出规避干扰的跳频图案,包括:将工作带宽分为4段频段,4段频段分别对应4种跳频图案;
频谱分析模块接收频谱感知模块输出的感知能量序列;
算出4段频段中被干扰特征干扰数量最多的频段,并将分析结果通知给频率控制逻辑模块,频谱控制逻辑模块通过分析结果选取跳频图案;
输出跳频图案;
通过以上抗干扰方法,抗干扰系统可从时频域及频域对干扰进行分类及综合识别,再经过以下跳频及频谱感知算法自主躲避识别到的干扰频段;抗干扰系统为进一步避免频谱干扰,采用时分双工的方式,从时间隔离的层面进行绝大多数的频域干扰;设计基于以下技术要求:自适应认知跳频带宽:≮1.2GHz;
协同感知频谱带宽:≮1.2GHz;
对抗干扰类型:单音干扰、窄带干扰、扫频干扰、相似信号干扰、同步瞄准干扰和延时转发干扰。
2.根据权利要求1所述的基于集群无人机平台在多模态自组网场景下的抗干扰方法,其特征在于:将工作带宽的工作频点设定在4GHz~5.2GHz的工作频道内,在4GHz~5.2GHz的工作频道内分配25个频道,第1频道对应4GHz,第25频道对应5.2GHz,频道间隔50MHz。
3.根据权利要求1所述的基于集群无人机平台在多模态自组网场景下的抗干扰方法,其特征在于:每个时隙包括4个同步脉冲和16个数据脉冲。 说明书 : 基于集群无人机平台在多模态自组网场景下的抗干扰方法技术领域[0001] 本发明属于无人机自组网无线通信领域,尤其是涉及一种基于集群无人机平台在多模态自组网场景下的抗干扰方法。背景技术[0002] 随着现代无人机系统、自主系统、人工智能算法等前沿技术的发展与应用,各国开始尝试重塑复杂无人系统,即以全新的集群组网概念,牵引出更低成本、更高效能的智能无人体系,实现复杂电磁环境下多模态任务的顺利完成。因此,自组网无人机系统将应用于更加广阔的市场,分布式集群无人机体系能够实现包括监视监测、巡检侦察、通信中继、编队协作等作用。[0003] 集群无人机体系的内涵是以众多支持动态自组网的低成本无人机分别承担多种模态任务,通过人工智能及自主算法完成各无人机间协同配合,完成指定任务。多模态自组网无人机集群系统具有如下特点:[0004] (1)无人机群体包含的所有个体是完全分散式的,没有中心控制,不会因为单一个体或者几个个体出现不确定的状况而影响全局,因此整个系统具有更强的稳定性;[0005] (2)无人机个体间具有自主协同交互能力,无人机系统具有可组织性、高机动性与稳定协同性;[0006] (3)集群系统由于无人机个体成本低廉,集群化的分布式系统在使用维护成本方面能够提供巨大优势,具有低成本、快响应的特点;[0007] (4)群体中个体在自组网过程中可随机接入,完成态势共享、协同侦察、协同任务、协同运输及指挥控制等各种任务,使得无人机角色更为丰富灵活,同时节点数量具有良好的扩展性;[0008] 然而,在现今越来越复杂多变的电磁环境下,稳定无线通信面临着各种挑战,最主要的就是来自不同通信设备间以及环境中各种不同类型电磁信号的干扰。若无人机系统受到强烈干扰将带来严重后果,因此如何有效识别并准确避开干扰是保障集群无人机系统无线稳定通信的关键技术。[0009] 目前传统采取的抗干扰措施有4种,分别为跳频技术、扩频技术、猝发通信技术、多入多出技术。以上抗干扰措施在普通场景均有十分良好的效果,但在复杂电磁环境下都可能面临一个问题,若空间中存在对自身系统的无线通信进行针对性拦截、分析并干扰的信号,传统抗干扰措施无法做到自主避免,缺少主导性。本发明通过融合卷积神经网络干扰识别算法,增强无人机系统自主智能学习能力,主动识别、分析并记忆干扰信号特征,结合传统的4种抗干扰措施,进一步提升集群无人机系统在多模态自组网场景下的抗干扰能力。发明内容[0010] 有鉴于此,本发明旨在提出一种基于集群无人机平台在多模态自组网场景下的抗干扰方法,在无人机系统在执行联合任务时,机间无线通信可能面临各种主动式或被动式的干扰,无人机系统应具备在稳定通信的同时,时刻对各种干扰源进行主动式监测及识别,并自主进行智能决策及抗干扰措施的执行,尤其是在各种复杂电磁环境下,多模态自组网无人机系统在执行任务期间能够快速、准确、智能地识别干扰是非常关键的技术。[0011] 为达到上述目的,本发明的技术方案是这样实现的:[0012] 一种基于集群无人机平台在多模态自组网场景下的抗干扰方法,包括以下步骤:[0013] S1、通过干扰识别算法识别干扰类型;[0014] S2、通过抗干扰系统对干扰频段进行抗干扰处理;[0015] 所述抗干扰系统包括频谱感知模块、频谱分析模块、频率控制逻辑模块、Turbo编解码模块和高速频综器件,所述Turbo编解码模块用于数据传输,所述高速频综器件用于结合接收机完成工作频段内能量检测,所述频谱感知模块依次通过频谱分析模块与频率控制逻辑模块通信连接;[0016] 抗干扰系统的抗干扰处理包括:[0017] A1、抗干扰系统通过Turbo编解码模块完成数据在无线信道中的传输;[0018] A2、对步骤A1的数据传输设计时隙分配,通过频谱感知模块将时帧内第5时隙用作频谱感知;[0019] 在每个时帧的第5时隙,频谱感知模块与频率控制逻辑模块配合,完成工作带宽内25个频道的检测;[0020] 通过频谱分析模块获取干扰频段,与频谱控制逻辑模块配合输出规避干扰的跳频图案。[0021] 进一步的,所述跳频图案包括同步脉冲跳频图案和数据脉冲跳频图案;[0022] 所述同步脉冲跳频图案为固定图案,同步脉冲跳频图案内无重复的频道,均匀分布在工作带宽内,工作带宽为1.2GHz;[0023] 所述数据脉冲跳频图案为可变频道,不同的数据脉冲跳频图案规避不同的频段范围,数据脉冲跳频图案依据频谱感知结果完成选择,每个数据脉冲跳频图案内无重复的频道;[0024] 跳频图案在工作带宽内配置25个频道,频道间距为50MHz。[0025] 进一步的,将工作带宽的工作频点设定在4GHz 5.2GHz的工作频道内,在4GHz~ ~5.2GHz的工作频道内分配25个频道,第1频道对应4GHz,第25频道对应5.2GHz,频道间隔50MHz。[0026] 进一步的,每个时隙包括4个同步脉冲和16个数据脉冲。[0027] 进一步的,在每个时帧的第5时隙,频谱感知模块与频率控制逻辑模块配合,完成工作带宽内25个频道的检测,检测方式如下:[0028] B1、时隙长度为5ms,将时隙分为25段,每段为1个频道的能量检测段,长度200μs,分别完成1个频道的能量检测,直至完成1个时隙全频段能量检测;频率控制逻辑模块在每个能量检测段的起始输出频率控制信息,使抗干扰系统在下一个能量检测段切换到下一个待检测频道;[0029] B2、使每个频道检测段前端50μs时间的输入的波形为无效波形,因此200μs内只有后端150μs的波形参与能量检测;[0030] B3、频谱感知模块通过AGC增益调整值和I路和Q路的平方和运算获取能量值,结合能量分级判定,获取每个频道检测段的能量等级。[0031] 进一步的,通过频谱分析模块获取干扰频段,与频谱控制逻辑模块配合输出规避干扰的跳频图案,包括:[0032] 将工作带宽分为4段频段,4段频段分别对应4种跳频图案;[0033] 频谱分析模块接收频谱感知模块输出的感知能量序列;[0034] 算出4段频段中被干扰特征干扰数量最多的频段,并将分析结果通知给频率控制逻辑模块,频谱控制逻辑模块通过分析结果选取跳频图案;[0035] 输出跳频图案。[0036] 相对于现有技术,本发明所述的基于集群无人机平台在多模态自组网场景下的抗干扰方法具有以下优势:[0037] (1)本发明所述的基于集群无人机平台在多模态自组网场景下的抗干扰方法,采用卷积神经网络联合多域特征提取的干扰识别算法,通过干扰准确识别及模型训练,感知干扰类型及特征,联合跳频技术等完成主动抗干扰措施,并通过干扰模型建立完成干扰预判,进一步提高抗干扰能力,具有自主性、智能性,本方法智能化程度高,人工干预少,效果好;基于本方法已经在交付项目中进行了充分的性能测试,具有很强的市场价值和广泛的应用领域。[0038] (2)本发明所述的基于集群无人机平台在多模态自组网场景下的抗干扰方法,本发明在多种类型的动态干扰条件下能够实现无人机系统间的稳定通信,机间数据传输及指令控制与在无干扰环境下保持完全一致,体现了干扰识别算法及抗干扰措施的有效性。[0039] (3)本发明所述的基于集群无人机平台在多模态自组网场景下的抗干扰方法,本发明只需要在程序固化时烧录至数据链设备即可,无需后期维护及升级。卷积神经网络算法可根据不同干扰类型分别进行模型建立,使得无人机系统可随着飞行时间及被干扰次数的增加而变得愈加稳定。附图说明[0040] 构成本发明的一部分的附图用来提供对本发明的进一步理解,本发明的示意性实施例及其说明用于解释本发明,并不构成对本发明的不当限定。在附图中:[0041] 图1为本发明实施例所述的干扰识别算法示意图;[0042] 图2为本发明实施例所述的信号预处理示意图;[0043] 图3为本发明实施例所述的频谱感知模块的逻辑原理示意图;[0044] 图4为本发明实施例所述的频谱分析模块和频谱控制逻辑模块工作流程示意图;[0045] 图5为本发明实施例所述的数据链终端硬件原理示意图;[0046] 图6为本发明实施例所述的射频收发部分示意图。具体实施方式[0047] 需要说明的是,在不冲突的情况下,本发明中的实施例及实施例中的特征可以相互组合。[0048] 在本发明的描述中,需要理解的是,术语“中心”、“纵向”、“横向”、“上”、“下”、“前”、“后”、“左”、“右”、“竖直”、“水平”、“顶”、“底”、“内”、“外”等指示的方位或位置关系为基于附图所示的方位或位置关系,仅是为了便于描述本发明和简化描述,而不是指示或暗示所指的装置或元件必须具有特定的方位、以特定的方位构造和操作,因此不能理解为对本发明的限制。此外,术语“第一”、“第二”等仅用于描述目的,而不能理解为指示或暗示相对重要性或者隐含指明所指示的技术特征的数量。由此,限定有“第一”、“第二”等的特征可以明示或者隐含地包括一个或者更多个该特征。在本发明的描述中,除非另有说明,“多个”的含义是两个或两个以上。[0049] 在本发明的描述中,需要说明的是,除非另有明确的规定和限定,术语“安装”、“相连”、“连接”应做广义理解,例如,可以是固定连接,也可以是可拆卸连接,或一体地连接;可以是机械连接,也可以是电连接;可以是直接相连,也可以通过中间媒介间接相连,可以是两个元件内部的连通。对于本领域的普通技术人员而言,可以通过具体情况理解上述术语在本发明中的具体含义。[0050] 下面将参考附图并结合实施例来详细说明本发明。[0051] 如图1至图6所示,基于集群无人机平台在多模态自组网场景下的抗干扰方法,包括以下步骤:[0052] S1、通过干扰识别算法识别干扰类型;[0053] S2、通过抗干扰系统对干扰频段进行抗干扰处理;[0054] 所述抗干扰系统包括频谱感知模块、频谱分析模块、频率控制逻辑模块、Turbo编解码模块和高速频综器件,所述Turbo编解码模块用于数据传输,所述高速频综器件用于结合接收机完成工作频段内能量检测,所述频谱感知模块依次通过频谱分析模块与频率控制逻辑模块通信连接;[0055] 所述抗干扰系统的抗干扰处理包括:[0056] A1、抗干扰系统通过Turbo编解码模块完成数据在无线信道中的传输;[0057] A2、对步骤A1的数据传输设计时隙分配,通过频谱感知模块将时帧内第5时隙用作频谱感知;[0058] 通过接收机结合高速频综器件在第5时隙完成工作频段内25个频道能量的检测;[0059] 通过频谱分析模块获取干扰频段,输出规避干扰的跳频图案。[0060] 在本发明一种优选的实施方式中,干扰识别算法具体包括:[0061] 基于卷积神经网络联合多域特征提取(ConvolutionalNeuralNetwork‑basedJointMulti‑DomainFeatureExtraction,简称CNN‑JMDFE)是一种能有效解决压制式干扰识别问题的技术,CNN同时对两种预处理增强的数据对象:时频信号与频域序列干扰特征的提取,有效利用了两种数据对象的优势,提升了干扰识别性能。[0062] 典型的干扰识别算法由信号预处理、干扰特征提取和干扰分类三个模块构成,算法的结构模型如图1所示。其中在CNN模型中,全连接层将模型所提取的分布式特征映射到各个样本标签,从而起到分类器的作用。[0063] 如图2所示,由于单独从时域上或频域上对干扰进行分析可能存在识别混淆,故需联合干扰的多域特征才能准确识别其类型。上述的信号预处理流程分别应用于时频域及频域,通过将一维的时域序列(TimeSequence,TS)转换为一维的频域序列(FrequencySequence,FS)和二维的时频图像(Time‑FrequencyImage,TFI),再在两种域中进行自动干扰特征提取及干扰分类,然后经过一个深度神经网络进行干扰类型预测,最终确认干扰类型,完成识别。[0064] 由于干扰信号为非平稳信号,系统选择基于短时傅里叶变换(Short‑timeFourierTrans⁃form,STFT)的方法来提取干扰信号的时频分布谱图方法,谱图SP[m,k]的计算方法可表示为:[0065] ;[0066] 其中,m和k分别表示时间和频率的离散参数,NSTFT为STFT的FFT点数,ω[n]为窗函数,ω*[n]为窗函数的共轭表示。LSTFT为计算STFT过程中r[n]的时域分段数。由于干扰信号谱图的能量聚集性有限,需要在获得时频信号后进行均值滤波、加权滤波、最大值滤波等预处理。[0067] 除了时频域分析外,系统还需对频谱进行分析,频域分析可以反映出信号的诸多特性。本发明通过功率谱的幅度来标识干扰能量分布信息。常用的功率谱估计方法可分为经典谱估计和基于参数模型的现代谱估计。为了保证频域分析精度和噪声平滑效果,本发明采用了基于Hamming窗的Welch经典谱估计算法,估计接收信号的功率谱密度。基于Hamming窗的Welch法来估计接收信号的功率谱密度表示为P[k],如下式所示:[0068] , ;[0069] 其中,L为Welch谱估计过程中r[n]的时域分段数,每段长度NFFT为2048点,以保证频域分析精度。ω[n]为窗函数,相邻窗重叠30%以便进一步平滑噪声,U为窗函数的归一化因子,定义见下式,用于保证功率谱的估计结果满足无偏性。[0070] ;[0071] 将P[k]转化为dB值放大干扰信号功率谱的变化细节,非线性映射后的FS为LP[k],可表示为:[0072] ;[0073] 其中,Pmin为P[k]的最小值,ε为除法的保护量,本文设定为10‑6。[0074] 通过以上方法,系统可从时频域及频域对干扰进行分类及综合识别,再经过以下跳频及频谱感知算法自主躲避识别到的干扰频段。此外,系统为了进一步避免频谱干扰,本发明采用时分双工(TimeDivisionDuplex,TDD)的方式,从时间隔离的层面进行绝大多数的频域干扰。本发明的设计基于以下技术要求:[0075] 1)自适应认知跳频带宽:≮1.2GHz;[0076] 2)协同感知频谱带宽:≮1.2GHz;[0077] 3)对抗干扰类型:单音干扰、窄带干扰、扫频干扰、相似信号干扰、同步瞄准干扰和延时转发干扰;[0078] 4)工作频道为4GHz 5.2GHz。~[0079] 在本发明一种优选的实施方式中,基于多模态自组网场景下无人机平台的高速频综的跳频系统通过以下2种方式完成抗干扰处理:[0080] 1)系统采用效率为1/6的Turbo码完成数据在无线信道中的传输,由于该Turbo码效率较低,因此在部分数据丢失的情况下可通过译码算法纠错完成数据的恢复,达到部分频道被干扰时保持信息传输的目的。该方式不需要上层协议支撑,靠物理层模块既可完成干扰的处理,缺点是恢复缺失频道的数据消耗部分译码自由度,导致接收机在干扰环境下灵敏度变差,传输距离指标相应降低;[0081] 2)设计时隙分配方案中,将时帧内第5时隙用作频谱感知,接收机结合高速频综在该时隙完成工作频段内25个频道能量的检测,从而获取整个频段的能量信息,频谱分析模块获取干扰所在的频段,输出可规避干扰的跳频图案,达到规避干扰的效果。[0082] 综上所述,基于跳频体制的抗干扰系统由频谱感知模块、频谱分析模块、频率控制逻辑模块,结合物理层的Turbo编解码模块、射频电路中的高速频综器件组成。[0083] 跳频图案设计思路如下:[0084] 1)同步脉冲跳频图案为固定图案,图案内没有重复的频道,且需有足够的间隔,均匀分布在工作频道内,使当干扰控制在一定带宽时,不会干扰所有或大部分同步脉冲对应的频道;[0085] 2)数据脉冲跳频图案为可变频道,不同的图案可规避不同的频段范围,图案依据频谱感知结果完成选择,每个图案内没有重复的频道,尽量保障足够的间隔;[0086] 3)由于时隙内脉冲数量的限制,兼为保证硬件的频道切换速度,系统在1.2GHz的范围内配置25个频道,频道间距为50MHz。[0087] 设定在工作频道内(4GHz 5.2GHz)分配25个频道,第1频道对应4GHz,第25频道对~应5.2GHz,频道间隔50MHz(工作带宽是1.2GHz,工作频点是在4 5.2GHz的频道内,在总的~1.2GHz的带宽中每50MHz分配一个频道,共25个(25*50MHz=1.2GHz)),频道号与工作频点对应关系如表1所示:[0088] 表1[0089][0090] 综上所述,已知时隙由4个同步脉冲和16个数据脉冲组成,同步脉冲和数据脉冲的跳频图案设计如表2、表3所示:[0091] 表2[0092][0093] 表3[0094][0095] 由上表可知,在数据脉冲段图案1屏蔽了4000 4250M的频率范围,图案2屏蔽了~4300 4550M的频率范围,图案3屏蔽了4600 4850M的频率范围,图案4屏蔽了4900 5150M的~ ~ ~频率范围。当对应频道被干扰时,跳频图案会启动切换到可屏蔽相应范围的图案,在无干扰的频道完成信息传输。[0096] 在每个时帧的第5时隙,频谱感知模块与频率控制逻辑模块配合,完成工作频段内25个频道的检测。具体检测方式如下:[0097] 1)将长度为5ms的感知时隙(数据传输的时间周期)分为25段,每段为1个频点的能量检测段,长度200μs,分别完成1个频点的能量检测,保证1个时隙完成全频段能量检测。频率控制逻辑模块在每个能量检测段的起始输出频率控制信息,使系统在下一个能量检测段切换到下一个待检测频点;[0098] 2)由于频点切换和AGC收敛需要一定时间,使每个频点检测段前端1段时间的输入的波形为无效波形,因此200μs内只有后端150μs的波形参与能量检测;[0099] 3)感知模块通过AGC增益调整值和I路和Q路的平方和运算获取能量值,结合能量分级判定,获取每个频段的能量等级。[0100] 综上所述,频谱感知模块的逻辑原理如图3所示:[0101] 由跳频图案设置方案可知,整个1.2GHz的工作频段被分为了4段(4000 4250、4300~4550、4600 4850、4900 5150,单位MHz),4种图案分别规避了1段频谱,实现减少被干扰频~ ~ ~段的效果。[0102] 频谱分析模块通过接收频谱感知模块输出的能量序列,算出4个频段中被干扰最严重的频段,并将分析结果通知给频率控制逻辑模块,频谱控制逻辑通过分析结果,选取合适跳频图案,结合链路层的时帧时隙参数,在确定的时间输出相应的工作频点。[0103] 频谱分析模块和频率控制逻辑模块工作流程图如图4所示:[0104] 考虑到数据链中不同的设备由于空间位置不同,感知到频谱干扰情况也不一样。因此,在抗干扰数据链中,需在交互数据中加入交互字段,确定相互的干扰分析情况,通知对方节点在使用正确的跳频图案发射信号,确保2个设备遇到不同的干扰时,双向链路选用最佳的跳频图案,保障干扰得到最大的抑制,链路工作在最佳的状态下。[0105] 本发明的优势:[0106] 采用卷积神经网络联合多域特征提取的干扰识别算法,通过干扰准确识别及模型训练,感知干扰类型及特征,联合跳频技术等完成主动抗干扰措施,并通过干扰模型建立完成干扰预判,进一步提高抗干扰能力,具有自主性、智能性。[0107] 本发明在多种类型的动态干扰条件下能够实现无人机系统间的稳定通信,机间数据传输及指令控制与在无干扰环境下保持完全一致,体现了干扰识别算法及抗干扰措施的有效性。[0108] 本发明只需要在程序固化时烧录至数据链设备即可,无需后期维护及升级。卷积神经网络算法可根据不同干扰类型分别进行模型建立,使得无人机系统可随着飞行时间及被干扰次数的增加而变得愈加稳定。[0109] 本方法智能化程度高,人工干预少,效果好。[0110] 基于本方法已经在交付项目中进行了充分的性能测试,具有很强的市场价值和广泛的应用领域。[0111] 实施例1[0112] 以上算法实现后,通过样机进行实现,样机硬件设计如下。[0113] 数据链硬件终端包括收发信机(包括接收机和发射机)和收发天线。其中收发信机在完成终端测控信息及数据传输的同时也实现抗干扰算法(抗干扰算法在FPGA内部进行实现)等。收发天线为C波段柱状全向天线,完成数据终端射频信号的辐射与接收。数据链终端硬件框图如图5所示:[0114] 数据链收发信机采用超外差加中频直接变频零中频带通采样数字化软件无线电架构,使用先进的数字信号处理算法、成熟的高性能ADC、DAC及FPGA平台,同时,硬件平台设计采用外置双频综乒乓操作的方式有两个优点:第一,使换频时间达到纳秒级,大大缩减了换频时间,节省系统开销;第二,外置频综实现二次变频,使中频带宽变窄,中频窄带滤波器对全工作频带的邻道频点干扰抑制能达约50dB。整个数据链收发信机硬件平台具备一定抗干扰、处理精度高、稳定性好、设备体积小、功耗低等突出性能优势。[0115] 通信处理板完成射频信号的收发变频、数字化调制解调、编译码及数字信号抗干扰处理等等,为了获取更大的信号处理能力,本单元采用FPGA作为主要处理器,收发前端采用单片功能强大的集成式收发信机AD9361实现收发,对外接口包括RS422串口、百兆网口,用于与Debug接口单元进行业务数据的传输。[0116] 通信处理板由RS422总线接口接收待发送数据,经接口驱动后数据送入FPGA,FPGA完成数据组帧、编码、基带调制后产生基带I、Q已调数字信号,AD9361对基带I、Q已调数字信号进行数字滤波、插值、DAC及正交混频,完成数字域基带信号至模拟域射频信号的零中频正交变频,输出IF信号,IF信号经过外部混频器变换为RF信号。[0117] 天线接收的空域射频信号经过射频前端放大及变频,由RF信号变为IF信号,窄带IF信号经过AD9361变为IQ信号送通信处理板FPGA实现基带解调、译码、数据解扰、帧同步等处理,数据发送至协同处理单元。[0118] 射频收发部分由1路发射链路、1路接收链路、加电时序及控制电路三部分构成,收发部分由外部电源经基带板稳压输出DC+28V、+5.5V供电,内部经LDO稳压输出+5V电源给各级放大器和其他器件供电,‑5V电源为末级放大器栅极供电。收发状态由基带板FPGA收发控制信号LVTTL电压控制,低电平接收,高电平发射。[0119] 当收发控制信号处于低电平时,经加电时序控制电路断开发射链路各级放大管供电电压同时开启接收链路两级低噪声放大器,保证此时发射链路关断,接收链路打开,从而保证收发两端之间的隔离。此时,各路接收链路两级低噪放控制电压开启,接收信号经由天线口接收,经过限幅器输入到第一级低噪放,防止外界信号导致低噪放饱和,达到对接收链路的保护。第一级低噪放放大后输入到带通滤波器,经由带通滤波器对接收信号进行滤波后,输入到第二级低噪放,经最终放大,保证两级低噪放的放大增益不小于25dB。[0120] 当收发控制信号处于高电平时,经加电时序控制电路打开发射链路各级放大管供电电压同时切断接收链路两级低噪放工作,此时接收链路关断,从而保证收发两端的隔离。此时射频信号经AD9361输出经变频放大后进入发射链路,经由温补衰减器后输入到增益放大器,温补衰减器用来补偿链路高低温下的增益变化,增益放大器主要提供前级链路增益。通过增益放大器放大后,输入到推动级放大器芯片,保证有足够的级间功率推动末级放大器输出,最终经过耦合器和环形器输出到天线接口。各级放大器间衰减器由可调电阻组成,用来保证级间隔离和调整链路增益大小。耦合器用于检测发射链路的输出功率,配合检波器监测发射功率大小和是否正常。环形器替代射频开关使用,可优化发射输出驻波,并增加收发支路之间的隔离度。其工作原理设计如图6所示:[0121] 数据链收发天线采用柱状天线设计,该天线可覆盖方位360°空域,其主要技术规格指标如下:[0122] 工作频率:3.9 5.1GHz;峰值增益:≥8dB;3dB波束:360°/方位、7°/俯仰;极化形~式:线极化;驻波:≤1.5;阻抗:50Ω;耐受功率:50W;工作温度:‑40℃ +85℃。~[0123] 本发明采用了卷积神经网络联合多域特征提取的干扰识别算法,通过信号预处理、干扰特征提取和干扰分类三个模块对接收信号进行格式变换和数据增强,并对干扰信号的时域和频域特性进行实时动态分析并训练干扰模型,最后结合跳频等抗干扰技术对干扰进行自主躲避。[0124] 以上所述仅为本发明的较佳实施例而已,并不用以限制本发明,凡在本发明的精神和原则之内,所作的任何修改、等同替换、改进等,均应包含在本发明的保护范围之内。
专利地区:四川
专利申请日期:2024-03-27
专利公开日期:2024-06-21
专利公告号:CN117955523B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




