 产学研创新服务平台(全国)


斜井柴油机单轨吊机车辅助运输系统及控制方法
更新时间:2026-10-01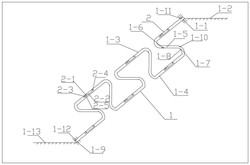 专利申请类型:发明专利;
地区:宁夏-固原;
源自:固原高价值专利检索信息库;
专利名称:斜井柴油机单轨吊机车辅助运输系统及控制方法
专利类型:发明专利
专利申请号:CN202311021881.0
专利申请(专利权)人:宁夏王洼煤业有限公司
权利人地址:宁夏回族自治区固原市彭阳县王洼镇李寨村
专利发明(设计)人:方运买,赵强,赵亮亮,黄佩文,解京
专利摘要:本发明一种斜井柴油机单轨吊机车辅助运输系统及控制方法,涉及矿井辅助运输技术领域,包括巷道,巷道顶端布置单轨吊轨道;转载运输设备,所述转载运输设备运行在所述单轨吊轨道上,其内集成有第一感知控制单元。巷道包括副斜井井口、第1至N级上副斜井筒、第1至N级下副斜井筒、第1至N级副斜井中部车场、多个弧形井筒和副斜井井底。本发明设计的副斜井井筒内能同时运行多部转载运输设备,实现多部转载运输设备同时上行或下行运输,提高了调度、运输效率,极大程度的满足了斜井井筒物料运输量大的需求。
主权利要求:
1.一种斜井柴油机单轨吊机车辅助运输系统,其特征在于,包括巷道,巷道顶端布置单轨吊轨道;转载运输设备,所述转载运输设备运行在所述单轨吊轨道上,所述转载运输设备内集成有第一感知控制单元;
所述巷道包括:
副斜井井口,副斜井井口设有第一停泊位,可停靠一定数量待运行的所述转载运输设备;
第1至N级上副斜井筒,各级上副斜井筒分段排布,且每级上副斜井筒具有:
上直线井筒,其与水平面呈12‑15°坡度,其内部仅能通行一列所述转载运输设备上行或下行;且第1级上直线井筒与所述副斜井井口连通;
第1至N级下副斜井筒,各级下副斜井筒分段排布,且每级下副斜井筒具有:
下直线井筒,其在空间上平行于所述上直线井筒,且每级下直线井筒交错排布于对应的一级所述上直线井筒的斜下方,下直线井筒内部仅能通行一列所述转载运输设备下行或上行;
第1至N级副斜井中部车场,每级副斜井中部车场具有:
能同时通行上下行交错的两列所述转载运输设备的直线交换井筒;每级直线交换井筒位于相邻的一级所述上直线井筒和下直线井筒之间以及相邻的所述下直线井筒与下一级上直线井筒之间;每级直线交换井筒内部集成有第二感知控制单元;
多个弧形井筒,连接在相邻的副斜井中部车场与上直线井筒、副斜井中部车场与下直线井筒之间,以使相邻的上直线井筒、副斜井中部车场和下直线井筒在空间上呈Z形或倒Z形排布;且使得每一级所述上直线井筒或下直线井筒两侧连接的一对所述副斜井中部车场在空间上以对应的上直线井筒或下直线井筒为中心呈中心对称结构排布;
每个所述弧形井筒内部集成有第三感知控制单元,用于通过感知所述第一感知控制单元检测在其内部及相连的上直线井筒或下直线井筒内运行的所述转载运输设备的位置信息,并反馈至对应连接的副斜井中部车场及下一级副斜井中部车场内的第二感知控制单元,在接受到该两级内的第二感知控制单元的确认通行命令后允许在弧形井筒内运行的所述转载运输设备通过该级副斜井中部车场,实现相邻的上直线井筒和下直线井筒内的转载运输设备的同步交错会车;
副斜井井底,副斜井井底设有第二停泊位,可停靠一定数量待运行的所述转载运输设备;第N级下副斜井筒与副斜井井底连通。
2.根据权利要求1所述的斜井柴油机单轨吊机车辅助运输系统,其特征在于,所述转载运输设备还包括单轨吊车列、位于单轨吊车列前后的前勾头车和后勾头车和电机车机器人;所述前勾头车和后勾头车分别牵引所述单轨吊车列上行和下行;所述电机车机器人内集成所述第一感知控制单元;所述电机车机器人接受外控单元的操控以控制单轨吊车列的启动/制停/上行/下行。
3.根据权利根据权利要求2所述的斜井柴油机单轨吊机车辅助运输系统,其特征在于,所述弧形井筒内部集成有阻车装置,用于在接受到所述第二感知控制单元发出的确认通行命令前限制在弧形井筒内运行的所述转载运输设备继续运行。
4.根据权利根据权利要求3所述的斜井柴油机单轨吊机车辅助运输系统,其特征在于,所述副斜井井口内集成有第四感知控制单元,用于获取第一级上副斜井筒内及相邻的弧形井筒内的转载运输设备的位置信息,在确认内部有车时限制发车。
5.根据权利根据权利要求4所述的斜井柴油机单轨吊机车辅助运输系统,其特征在于,所述副斜井井底内集成有第五感知控制单元,用于获取第N级上副斜井筒内及相邻的弧形井筒内的转载运输设备的位置信息,在确认内部有车时限制发车。
6.根据权利根据权利要求5所述的斜井柴油机单轨吊机车辅助运输系统,其特征在于,电机车机器人、第一、第二、第三感知控制单元均包括GPS模块;GPS模块通过电路连接井下Zigbee无线模块与井上Zigbee无线模块、网关和基站连接以传输信号。
7.一种如权利要求5所述的斜井柴油机单轨吊机车辅助运输系统的控制方法,其特征在于,包括通过协调控制副斜井井口区域和第一级上副斜井筒及相邻的弧形井筒区域内之间的转载调度;通过协调控制副斜井井底与第N级下副斜井筒及相邻的弧形井筒区域内的转载调度;通过协调控制第1至N级上副斜井筒与第1至N级下副斜井筒区域内之间的转载调度。
8.根据权利要求7所述的斜井柴油机单轨吊机车辅助运输系统的控制方法,其特征在于,协调控制副斜井井口区域和第一级上副斜井筒及相邻的弧形井筒区域内之间的转载调度,具体包括:在第四感知控制单元感应到第一级上副斜井筒及相邻的弧形井筒区域内运行的转载运输设备上的第一感知控制单元的信号后,表明该区域内单轨吊轨道处于满载状态,此时限制副斜井井口区域继续发车。
9.根据权利要求7所述的斜井柴油机单轨吊机车辅助运输系统的控制方法,其特征在于,协调控制副斜井井底与第N级下副斜井筒及相邻的弧形井筒区域内的转载调度,具体包括:在第五感知控制单元感应到第一级上副斜井筒及相邻的弧形井筒区域内运行的转载运输设备上的第一感知控制单元的信号后,表明该区域内单轨吊轨道处于满载状态,此时限制副斜井井底区域继续发车。
10.根据权利要求7所述的斜井柴油机单轨吊机车辅助运输系统的控制方法,其特征在于,通过协调控制第1至N级上副斜井筒与第1至N级下副斜井筒区域内之间的转载调度,具体包括:通过在相连接的弧形井筒内的第三感知控制单元接受对应连接的副斜井中部车场及下一级副斜井中部车场内的第二感知控制单元发出的确认通行命令后允许在弧形井筒内运行的所述转载运输设备通过该级副斜井中部车场,当未接受到所述确认通行命令,表明该级下副斜井筒有车或将进车,并通过阻车装置限制在弧形井筒内运行的所述转载运输设备继续运行。 说明书 : 斜井柴油机单轨吊机车辅助运输系统及控制方法技术领域[0001] 本发明涉及矿井辅助运输技术领域,特别涉及一种斜井柴油机单轨吊机车辅助运输系统及控制方法。背景技术[0002] 矿井的电机车、单轨吊、转载机器人等运输系统是矿井辅助运输系统的主动脉,是运输系统安全、高效运行的重要保障。当前,我国大部分地区煤或非煤矿井辅助运输系统采用斜井串车提升、缓坡斜井无轨胶轮车运输等方式,但都存在一定的风险和不足并亟需解决。[0003] 斜井串车提升潜在的断绳跑车风险始终是其短板、痛点和安全管理的难点。随着矿井不断开拓延伸,提升距离越来越远,加之巷道底鼓变形,运输速度下降,运输能力不足,同时安全风险也相应增大。[0004] 缓坡斜井无轨胶轮车运输具有不转载、应用范围广泛、运输速度快、运输能力强、运输成本低等特点,但煤层埋藏深、矿井开采深度大时,因井筒斜长太长,安全系数也相应的增加。同时建井工期太久、投资太大而采用较少。[0005] 另外,如图1所示,斜井串车开拓巷道一次只能运行一列车,单轨吊运输浅埋深一字型矿井巷道,为确保安全,一次也只能运输一列车。因而,如何提供一种能够高效的实现井下运输智能转载系统及其控制方法仍然是一项技术难题。发明内容[0006] 为解决背景技术中提到的技术问题,本发明提供了一种斜井柴油机单轨吊机车辅助运输系统及控制方法。[0007] 本发明采用如下的技术方案:一种斜井柴油机单轨吊机车辅助运输系统,包括巷道,巷道顶端布置单轨吊轨道;转载运输设备,所述转载运输设备运行在所述单轨吊轨道上,其内集成有第一感知控制单元;[0008] 所述巷道包括:[0009] 副斜井井口,副斜井井口设有第一停泊位,可停靠一定数量待运行的所述转载运输设备;[0010] 第1至N级上副斜井筒,各级上副斜井筒分段排布,且每级上副斜井筒具有:[0011] 上直线井筒,其与水平面呈12‑15°坡度,其内部仅能通行一列所述转载运输设备上行或下行;[0012] 第1级上直线井筒与所述副斜井井口连通;[0013] 第1至N级下副斜井筒,各级下副斜井筒分段排布,且每级下副斜井筒具有:[0014] 下直线井筒,其在空间上平行于所述上直线井筒,且每级下直线井筒交错排布于对应的一级所述上直线井筒的斜下方,下直线井筒内部仅能通行一列所述转载运输设备下行或上行;[0015] 第1至N级副斜井中部车场,每级副斜井中部车场具有:[0016] 能同时通行上下行交错的两列所述转载运输设备的直线交换井筒;每级直线交换井筒位于相邻的一级所述上直线井筒和下直线井筒之间以及相邻的所述下直线井筒与下一级上直线井筒之间;每级直线交换井筒内部集成有第二感知控制单元;[0017] 多个弧形井筒,连接在相邻的副斜井中部车场与上直线井筒、副斜井中部车场与下直线井筒之间,以使相邻的上直线井筒、副斜井中部车场和下直线井筒在空间上呈Z形或倒Z形排布;且使得每一级所述上直线井筒或下直线井筒两侧连接的一对所述副斜井中部车场在空间上以对应的上直线井筒或下直线井筒为中心呈中心对称结构排布;[0018] 每个所述弧形井筒内部集成有第三感知控制单元,用于通过感知所述第一感知控制单元检测在其内部及相连的上直线井筒或下直线井筒内运行的所述转载运输设备的位置信息,并反馈至对应连接的副斜井中部车场及下一级副斜井中部车场内的第二感知控制单元,在接受到该两级内的第二感知控制单元的确认通行命令后允许在其内运行的所述转载运输设备通过该级副斜井水平中部车场,实现相邻的上直线井筒和下直线井筒内的转载运输设备的同步交错会车;[0019] 副斜井井底,副斜井井底设有第二停泊位,可停靠一定数量待运行的所述转载运输设备;第N级下副斜井筒与副斜井井底连通。[0020] 进一步地,所述转载运输设备还包括单轨吊车列、位于单轨吊车列前后的前勾头车和后勾头车和电机车机器人;所述前勾头车和后勾头车分别牵引所述单轨吊车列上行和下行;所述电机车机器人内集成所述第一感知控制单元;所述电机车机器人接受外控单元的操控以控制单轨吊车列的启动/制停/上行/下行。[0021] 进一步地,所述弧形井筒内部集成有阻车装置,用于在接受到所述第二感知控制单元发出的确认通行命令前限制在其内运行的所述转载运输设备继续运行。[0022] 进一步地,所述副斜井井口内集成有第四感知控制单元,用于获取第一级上副斜井筒内及相邻的弧形井筒内的转载运输设备的位置信息,在确认内部有车时限制发车。[0023] 进一步地,所述副斜井井底内集成有第五感知控制单元,用于获取第N级上副斜井筒内及相邻的弧形井筒内的转载运输设备的位置信息,在确认内部有车时限制发车。[0024] 进一步地,电机车机器人、第一、第二、第三感知控制单元均包括GPS模块;GPS模块通过电路连接井下Zigbee无线模块与井上Zigbee无线模块、网关和基站连接以传输信号。[0025] 本发明的另一个技术目的是提供了一种斜井柴油机单轨吊机车辅助运输系统的控制方法,包括通过协调控制副斜井井口区域和第一级上副斜井筒及相邻的弧形井筒区域内之间的转载调度;通过协调控制副斜井井底与第N级下副斜井筒及相邻的弧形井筒区域内的转载调度;通过协调控制第1至N级上副斜井筒与第1至N级下副斜井筒区域内之间的转载调度。[0026] 进一步地,协调控制副斜井井口区域和第一级上副斜井筒及相邻的弧形井筒区域内之间的转载调度,具体包括:在第四感知控制单元感应到第一级上副斜井筒及相邻的弧形井筒区域内运行的转载运输设备上的第一感知控制单元的信号后,表明该区域内单轨吊轨道处于满载状态,此时限制副斜井井口区域继续发车。[0027] 进一步地,协调控制副斜井井底与第N级下副斜井筒及相邻的弧形井筒区域内的转载调度,具体包括:在第五感知控制单元感应到第一级上副斜井筒及相邻的弧形井筒区域内运行的转载运输设备上的第一感知控制单元的信号后,表明该区域内单轨吊轨道处于满载状态,此时限制副斜井井底区域继续发车。[0028] 进一步地,通过协调控制第1至N级上副斜井筒与第1至N级下副斜井筒区域内之间的转载调度,具体包括:通过在相连接的弧形井筒内的第三感知控制单元接受对应连接的副斜井中部车场及下一级副斜井中部车场内的第二感知控制单元发出的确认通行命令后允许在其内运行的所述转载运输设备通过该级副斜井水平中部车场,当未接受到所述确认通行命令,表明该级下副斜井筒有车或将进车,并通过阻车装置限制在其内运行的所述转载运输设备继续运行。[0029] 与现有技术相比,本发明的优点在于:本发明设计的斜井柴油机单轨吊机车辅助运输系统及其控制方法,副斜井井筒内最多同时运行多部转载运输设备,实现多部转载运输设备同时上行或下行运输,与常规单轨吊机车运输相比,适用性更强,易于保持运量,提高了调度、运输效率,极大程度的满足了斜井井筒物料运输量大的需求。同时,这种斜井柴油机单轨吊机车辅助运输系统,增设副斜井中部车场,无断绳跑车风险,制动系统情况,安全性更高。在保持经济效益同等条件下,与缓坡斜井无轨胶轮车运输系统相比,极大缩短建井工期,节省了企业成本输出。附图说明[0030] 图1为现有的矿山井下副斜井的整体结构示意图;[0031] 图2为本发明的斜井柴油机单轨吊机车辅助运输系统的整体结构示意图。[0032] 其中:[0033] 1‑巷道、2‑转载运输设备、[0034] 1‑1‑副斜井井口、1‑2‑第一停泊位、1‑3‑上直线井筒、1‑4‑下直线井筒、1‑5‑直线交换井筒、1‑6‑第二感知控制单元、1‑7‑弧形井筒、1‑8‑第三感知控制单元、1‑9‑副斜井井底、1‑10‑阻车装置、1‑11‑第四感知控制单元、1‑12‑第五感知控制单元、1‑13‑第二停泊位、[0035] 2‑1‑第一感知控制单元、2‑2‑单轨吊车列、2‑3‑前勾头车、2‑4‑后勾头车、2‑5‑电机车机器人。具体实施方式[0036] 以下,为了便于本领域技术人员理解本发明技术方案,现参照附图来做进一步说明。应该理解,这些描述只是示例性的,而并非要限制本发明的范围。[0037] 在下面的详细描述中,为便于解释,阐述了许多具体的细节以提供对本发明实施例的全面理解。然而,明显地,一个或多个实施例在没有这些具体细节的情况下也可以被实施。此外,在以下说明中,省略了对公知结构和技术的描述,以避免不必要地混淆本发明的概念。[0038] 如图2所示,本发明的斜井柴油机单轨吊机车辅助运输系统的整体结构示意图,包括巷道1和转载运输设备2,巷道1顶端布置单轨吊轨道。转载运输设备2运行在单轨吊轨道上,转载运输设备2其内集成有第一感知控制单元2‑1。本实施例中转载运输设备采用柴油机单轨吊机车,斜井筒分段以不同中线布置,相邻段井筒用水平中部车场联通,井筒内多台柴油单轨吊机车在各段井筒内可同时运行。[0039] 具体实施时,将巷道1设置为包括副斜井井口1‑1,副斜井井口1‑1设有第一停泊位1‑2,可停靠一定数量待运行的转载运输设备2。[0040] 巷道1包括第1至N级上副斜井筒,本实施例以5级为例。具体实施时可以根据矿井深度综合开采。各级上副斜井筒分段排布,且每级上副斜井筒具有上直线井筒1‑3,上直线井筒1‑3与水平面呈12‑15°坡度,其内部仅能通行一列转载运输设备2上行或下行,且第1级上直线井筒1‑3与副斜井井口1‑1连通。[0041] 巷道1包括第1至N级下副斜井筒,本实施例同样以5级为例。各级下副斜井筒分段排布,且每级下副斜井筒具有下直线井筒1‑4,其在空间上平行于上直线井筒1‑3,且每级下直线井筒1‑4交错排布于对应的一级上直线井筒1‑3的斜下方,下直线井筒1‑4内部仅能通行一列转载运输设备下行或上行。[0042] 包括第1至N级副斜井中部车场,用于上下级斜井筒内的转载运输设备的调度,实现货物上下级运输。本实施例以5级为例。每级副斜井中部车场具有能同时通行上下行交错的两列转载运输设备的直线交换井筒1‑5,每级直线交换井筒1‑5位于相邻的一级上直线井筒1‑3和下直线井筒1‑4之间以及相邻的下直线井筒1‑4与下一级上直线井筒1‑3之间,每级直线交换井筒1‑5内部集成有第二感知控制单元1‑6。[0043] 包括多个弧形井筒1‑7,连接在相邻的副斜井中部车场与上直线井筒1‑3、副斜井中部车场与下直线井筒1‑4之间,以使相邻的上直线井筒1‑3、副斜井中部车场和下直线井筒1‑4在空间上呈Z形或倒Z形排布,如图上所示,使得每一级上直线井筒1‑3或下直线井筒1‑4两侧连接的一对副斜井中部车场在空间上以对应的上直线井筒1‑3或下直线井筒1‑4为中心呈中心对称结构排布。[0044] 本实施例中,每个弧形井筒1‑7内部集成有第三感知控制单元1‑8,用于通过感知第一感知控制单元2‑1检测在其内部运行的转载运输设备2的位置信息,并反馈至对应连接的副斜井中部车场及下一级副斜井中部车场内的第二感知控制单元1‑6,在接受到该两级内的第二感知控制单元1‑6的确认通行命令后允许在其内运行的转载运输设备通过该级副斜井水平中部车场,实现相邻的上直线井筒和下直线井筒内的转载运输设备的同步交错会车,确保上直线井筒1‑3和下直线井筒1‑4内始终保持一辆转载运输设备。[0045] 包括副斜井井底1‑9,副斜井井底1‑9设有第二停泊位1‑13,可停靠一定数量待运行的转载运输设备2,且第N级下副斜井筒与副斜井井底1‑9连通。[0046] 如图上所示,具体实施时,转载运输设备2还包括单轨吊车列2‑2、位于单轨吊车列2‑2前后的前勾头车2‑3和后勾头车2‑4和电机车机器人2‑5,前勾头车2‑3和后勾头车2‑4分别牵引单轨吊车列2‑2上行和下行,也即同一辆车列在井筒内不用掉头既可以上行也可以下行。电机车机器人2‑5内集成第一感知控制单元2‑1;电机车机器人2‑5接受外控单元的操控以控制单轨吊车列2‑2的启动/制停/上行/下行。[0047] 具体实施时,弧形井筒1‑7内部集成有阻车装置1‑10,即制动装置,用于在接受到第二感知控制单元1‑6发出的确认通行命令前限制在其内运行的转载运输设备2继续运行。[0048] 另外,在副斜井井口1‑1内集成有第四感知控制单元1‑11,用于获取第一级上副斜井筒内及相邻的弧形井筒1‑7内的转载运输设备2的位置信息,在确认内部有车时限制发车。在副斜井井底1‑9内集成有第五感知控制单元1‑12,用于获取第N级上副斜井筒内及相邻的弧形井筒1‑7内的转载运输设备2的位置信息,在确认内部有车时限制发车,从而始终确保上直线井筒1‑3和下直线井筒1‑4内始终保持一辆转载运输设备2。[0049] 本实施例中电机车机器人、第一、第二、第三感知控制单元均包括GPS模块,GPS模块通过电路连接井下Zigbee无线模块与井上Zigbee无线模块、网关和基站连接以传输信号。具体实施时也可以采用其他信号传输模块,旨在实现网络连接。[0050] 另外,本实施例还提供了一种斜井柴油机单轨吊机车辅助运输系统的控制方法,包括通过协调控制副斜井井口区域和第一级上副斜井筒及相邻的弧形井筒区域内之间的转载调度,通过协调控制副斜井井底与第N级下副斜井筒及相邻的弧形井筒区域内的转载调度,通过协调控制第1至N级上副斜井筒与第1至N级下副斜井筒区域内之间的转载调度。[0051] 具体实施时,协调控制副斜井井口区域和第一级上副斜井筒及相邻的弧形井筒区域内之间的转载调度,具体包括:在第四感知控制单元1‑11感应到第一级上副斜井筒及相邻的弧形井筒区域内运行的转载运输设备上的第一感知控制单元2‑1的信号后,表明该区域内单轨吊轨道处于满载状态,此时限制副斜井井口1‑1区域继续发车。协调控制副斜井井底与第N级下副斜井筒及相邻的弧形井筒区域内的转载调度,具体包括:在第五感知控制单元1‑12感应到第一级上副斜井筒及相邻的弧形井筒区域内运行的转载运输设备上的第一感知控制单元的信号后,表明该区域内单轨吊轨道处于满载状态,此时限制副斜井井底1‑9区域继续发车。通过协调控制第1至N级上副斜井筒与第1至N级下副斜井筒区域内之间的转载调度,具体包括:通过在相连接的弧形井筒1‑7内的第三感知控制单元1‑8接受对应连接的副斜井中部车场及下一级副斜井中部车场内的第二感知控制单元发出的确认通行命令后允许在其内运行的转载运输设备通过该级副斜井水平中部车场,当未接受到确认通行命令,表明该级下副斜井筒有车或将进车,并通过阻车装置限制在其内运行的转载运输设备继续运行。[0052] 与图1提供的传统的斜井实施方案相比,本发明设计的斜井柴油机单轨吊机车辅助运输系统及其控制方法,副斜井井筒内最多同时运行多部转载运输设备,实现多部转载运输设备同时上行或下行运输,与常规单轨吊机车运输相比,适用性更强,易于保持运量,提高了调度、运输效率,极大程度的满足了斜井井筒物料运输量大的需求。同时,这种斜井柴油机单轨吊机车辅助运输系统,增设副斜井中部车场,无断绳跑车风险,制动系统情况,安全性更高。在保持经济效益同等条件下,与缓坡斜井无轨胶轮车运输系统相比,极大缩短建井工期,节省了企业成本输出。[0053] 以上的实施例仅仅是对本发明的优选实施方式进行描述,并非对本发明的范围进行限定,在不脱离本发明设计精神的前提下,本领域普通技术人员对本发明的技术方案作出的各种变形和改进,均应落入本发明权利要求书确定的保护范围内。
专利地区:宁夏
专利申请日期:2023-08-15
专利公开日期:2024-07-09
专利公告号:CN116971823B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




