 产学研创新服务平台(全国)


具有空间调整的无线能量传输和数字卸载的对接站
更新时间:2026-10-29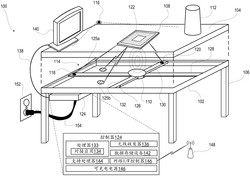 专利申请类型:实用新型专利;
源自:美国高价值专利检索信息库;
专利名称:具有空间调整的无线能量传输和数字卸载的对接站
专利类型:实用新型专利
专利申请号:CN202080054076.6
专利申请(专利权)人:乔纳森·诺德
权利人地址:美国印第安纳州
专利发明(设计)人:乔纳森·诺德
专利摘要:一种对接站包括充电托盘,该充电托盘可安装至由电磁传导材料形成的表面的下侧。移动无线能量传输单元小于表面并被接收以用于在充电托盘上移动。检测系统检测电气设备的表面上的位置。对准系统将移动无线能量传输单元定位在充电托盘上。控制器通信地耦接到移动无线能量传输单元、检测系统和对准系统。控制器执行对接应用,使得对接站能够:(i)基于从检测系统接收的输入信号来确定电气设备的位置;(ii)控制对准系统以将移动无线能量传输单元定位在电气设备下方;以及(iii)激活移动无线能量传输单元以对电气设备进行无线充电。
主权利要求:
1.一种对接站,包括:
充电托盘,所述充电托盘能够安装至由电磁传导材料形成的表面的下侧;
移动无线能量传输单元,所述移动无线能量传输单元小于所述表面并且被接收以用于在所述充电托盘上移动;
检测系统,所述检测系统检测电气设备的所述表面上的位置,所述电气设备能够由所述移动无线能量传输单元充电;
对准系统,所述对准系统将所述移动无线能量传输单元定位在所述充电托盘上;以及控制器,所述控制器通信地耦接到所述移动无线能量传输单元、所述检测系统和所述对准系统,并且所述控制器执行对接应用,使得所述对接站能够:基于从所述检测系统接收的输入信号,来确定所述电气设备的位置;
控制所述对准系统以将所述移动无线能量传输单元定位在所述电气设备下方;以及激活所述移动无线能量传输单元,以对所述电气设备进行无线充电;
其中,所述移动无线能量传输单元包括无线收发器,所述无线收发器与所述表面上的所述电气设备和第二设备位置处的第二电气设备通信,其中,所述控制器确定所述电气设备和所述第二电气设备中选定的设备,所述选定的设备具有以下选定的一种:(i)较低的电荷状态;以及(ii)更高的使用需求;以及所述控制器控制所述对准系统以将所述移动无线能量传输单元定位在所选定的设备下面。
2.根据权利要求1所述的对接站,其中:
所述对准系统包括电动轮驱动系统,所述电动轮驱动系统支持所述移动无线能量传输单元,以及所述电动轮驱动系统包括在所述充电托盘上滚动的至少一个轮。
3.根据权利要求2所述的对接站,还包括第二移动无线能量传输单元,所述第二移动无线能量传输单元被接收以用于在所述充电托盘上移动并且由第二电动轮驱动系统支持,其中:所述控制器使得所述对接站能够:
基于从所述检测系统接收的输入信号,来确定所述表面上的第二电气设备的第二位置;
控制所述对准系统以将所述第二移动无线能量传输单元定位在所述第二电气设备下方;以及激活所述第二移动无线能量传输单元,以对所述第二电气设备进行无线充电。
4.根据权利要求2所述的对接站,其中,所述电动轮驱动系统包括:左轮和右轮,所述左轮和右轮在所述移动无线能量传输单元的第一直径上切线定向并对准;以及前滚动球和后滚动球,所述前滚动球和后滚动球与所述右轮和左轮水平地对准。
5.根据权利要求2所述的对接站,还包括:
多导体电缆,所述多导体电缆系留所述移动无线能量传输单元以用于接收电力和通信;以及电缆卷绕设备,所述电缆卷绕设备防止所述多导体电缆松弛和缠结。
6.根据权利要求2所述的对接站,还包括:
网络链路,所述网络链路通信地耦接到所述无线收发器和用户接口以呈现从所述电气设备接收的内容。
7.根据权利要求2所述的对接站,还包括:
数据存储设备,所述数据存储设备通信地耦接到所述无线收发器以便由所述电气设备访问。
8.根据权利要求2所述的对接站,其中:
所述对接站包括支持处理器,所述支持处理器通信地耦接到所述无线收发器以处理从所述电气设备接收的数据。
9.根据权利要求2所述的对接站,还包括:
无线局域网LAN网络接口控制器NIC,所述无线局域网LAN网络接口控制器NIC通信地耦接到WLAN。
10.根据权利要求2所述的对接站,还包括可充电电池电源,所述可充电电池电源为所述对准系统、所述移动无线能量传输单元和所述控制器供电。
11.根据权利要求1所述的对接站,其中:
所述检测系统包括第一射频RF信标和第二射频RF信标,所述第一射频RF信标和所述第二射频RF信标耦接至所述表面和所述充电托盘中选定的一个上的间隔开的位置;
所述电气设备基于从第一射频RF信标和第二射频RF信标接收的传输确定所述表面上的设备位置,并且将所述设备位置传输至所述控制器;
所述控制器基于从所述第一射频RF信标和所述第二射频RF信标接收的传输确定所述充电托盘上的能量传输单元位置,并且将所述能量传输单元位置传输至所述控制器;以及所述控制器基于所述设备位置和所述能量传输单元位置控制所述对准系统,以将所述移动无线能量传输单元定位在所述电气设备下方。
12.根据权利要求1所述的对接站,其中:
所述检测系统包括相机;以及
所述控制器通信地耦接至所述相机并且执行对象识别以识别所述电气设备。
13.根据权利要求1所述的对接站,其中,所述检测系统包括微电力脉冲雷达MIR,所述微电力脉冲雷达MIR用于对充电表面成像以识别所述电气设备。
14.根据权利要求1所述的对接站,其中,所述检测系统包括:在所述移动无线能量传输单元上的天线阵列的两个正交天线元件;
射频RF开关,所述射频RF开关通信地耦接至所述两个正交天线元件;以及收发器,所述收发器经由所述射频RF开关在所述两个正交天线元件之间选择,以测量由所述两个正交天线元件从所述电气设备接收的RF信号;以及所述控制器通信地耦接至所述收发器以确定所述电气设备的相对三维位置;以及所述控制器基于所述电气设备的相对三维位置控制所述对准系统,以将所述移动无线能量传输单元定位在所述电气设备下方。
15.根据权利要求1所述的对接站,其中:
所述充电托盘包括电源端口;以及
所述移动无线能量传输单元包括电池组,所述移动无线能量传输单元对接在所述电源端口中以对所述电池组充电。
16.根据权利要求1所述的对接站,其中,所述移动无线能量传输单元包括麦克风和磁力计,响应于经由所述麦克风识别声音,所述移动无线能量传输单元执行搜索模式,直到用所述磁力计检测到能量设备。
17.根据权利要求1所述的对接站,其中,所述检测系统包括天线阵列,所述天线阵列使用到达角测量来自所述电气设备的传输的三个正交分量。 说明书 : 具有空间调整的无线能量传输和数字卸载的对接站[0001] 相关申请的交叉引用[0002] 本申请要求根据35U.S.C.§119(e)、于2019年6月7日提交的名称为“DOCKINGSTATIONWITHSPATIALLY‑ADJUSTEDWIRELESSENERGYTRANSFERANDDIGITALOFFLOADING(具有空间调整的无线能量传输和数字卸载的对接站)”的美国临时申请序列No.62/858,657的优先权的权益,出于所有的目的,该美国临时申请序列No.62/858,657的内容通过引用整体并入本文。技术领域[0003] 本公开总体上涉及无线充电系统,并且更具体地涉及用于大表面的无线充电系统。背景技术[0004] 随着电气设备并且尤其是移动电子设备的数量不断增加,用户面临着保持这些设备充电以供使用的挑战。通常,此类设备的便携性会在计算容量、数字存储和与每个设备独立的网络连接性方面提出挑战。消费者可以发现单独地链接和配置来自不同制造商的许多不同移动电子设备是令人生畏的。发明内容[0005] 在一个方面,本公开提供了一种具有可安装到由电磁传导材料形成的表面的下侧的充电装置的对接站(dockingstation)。对接站包括小于表面的移动无线能量传输单元。移动无线能量传输单元被接收以用于在充电装置上移动。检测系统检测电气设备的表面上的位置,电气设备由移动无线能量传输单元可充电。对准系统将移动无线能量传输单元定位在充电装置上。控制器通信地耦接到移动无线能量传输单元、检测系统和对准系统。控制器执行对接应用,使得对接站能够:(i)基于从检测系统接收的输入信号来确定电气设备的位置;(ii)控制对准系统以将移动无线能量传输单元定位在电气设备下方;以及(iii)激活移动无线能量传输单元以对电气设备进行无线充电。[0006] 以上概述含有细节的简化、概括和省略,并且不旨在作为对所要求保护的主题的全面描述,而是旨在提供与其相关联的一些功能的简要概述。所要求保护的主题的其他系统、方法、功能、特征和优点在查阅以下附图和详细的书面描述之后对本领域的技术人员将是或将变得显而易见。附图说明[0007] 可以结合附图阅读说明性实施例的描述。应当理解,为了说明的简单和清晰,附图中示出的元件不一定按比例绘制。例如,一些元件的尺寸相对于其他元件被放大。结合本公开的教导的实施例相对于本文呈现的附图被示出和描述,其中:[0008] 图1是根据一个或更多个实施例的具有充电托盘的对接站的等距图,该充电托盘可在原始制造期间或作为改型而安装至工作台的表面的下侧或其他方便结构;[0009] 图2是根据一个或更多个实施例的在接收电线的电源插孔156处向上看的工作台106的等距视图;[0010] 图3是根据一个或更多个实施例的具有通过用假想线示出的表面可见的充电托盘的示例对接系统的俯视等距视图;[0011] 图4是根据一个或更多个实施例的示例对接系统的详细视图;[0012] 图5是根据一个或更多个实施例的具有两个轮的移动无线能量传输单元的等距仰视图;[0013] 图6是根据一个或更多个实施例的移除了下部圆盘形壳体的移动无线能量传输单元的俯视图;[0014] 图7是根据一个或更多个实施例的移动无线能量传输单元的俯视等距视图,其中移除了顶盖以暴露无线电力驱动器、电池充电部件、微处理器控制电路和电机驱动器;[0015] 图8是根据一个或更多个实施例的图7的移动无线能量传输单元的俯视图;[0016] 图9描绘了根据一个或更多个实施例的包括电池的对接单元,该电池用于向对接电路提供能量并且还向移动无线能量传输单元提供能量;[0017] 图10是根据一个或更多个实施例的包括两个移动无线能量传输单元的对接系统的俯视等距视图;[0018] 图11是根据一个或更多个实施例的定位在房间内的对接系统的三维视图,该房间具有被安装成用于观察放置在工作台的充电表面上的电荷接收设备的相机;[0019] 图12是根据一个或更多个实施例的具有接收感应线圈的示例电荷接收设备的三维俯视图,该接收感应线圈提供接收的电力以便接收电荷调节电路,该电荷调节电路进而管理向电池的电荷递送;[0020] 图13是根据一个或更多个实施例的具有充电托盘的示例对接系统的俯视图;[0021] 图14是根据一个或更多个实施例的图13的示例对接系统的俯视详细视图;[0022] 图15是根据一个或更多个实施例的图13的示例对接系统的三维仰视图,该对接系统具有总体上矩形但具有停车角的充电托盘;[0023] 图16是根据一个或更多个实施例的图13的示例对接系统的俯视三维视图;[0024] 图17A是根据一个或更多个实施例的具有左电磁体和右电磁体的图13的示例对接系统的漫游器(rover)的俯视图;[0025] 图17B是根据一个或更多个实施例的图13的示例对接系统的具有左永久条形磁体的漫游器的俯视图;[0026] 图18是根据一个或更多个实施例的图13的示例对接系统的漫游器的功能框图;[0027] 图19是根据一个或更多个实施例的图13的对接系统的台式磁性感测系统的功能框图;[0028] 图20是根据一个或更多个实施例的具有到达角(angleofarrival,AOA)定位系统的示例对接系统的三维视图;[0029] 图21是根据一个或更多个实施例的图20的AOA定位系统的功能框图;[0030] 图22是根据一个或更多个实施例的图20的示例对接系统的漫游器的俯视图;以及[0031] 图23是根据一个或更多个实施例的图22的漫游器的功能框图。具体实施方式[0032] 在所公开的示例性实施例的以下详细描述中,充分详细地描述其中可以实践本公开的具体示例性实施例,以使得本领域技术人员能够实践所公开的实施例。例如,本文已经呈现了诸如特定方法次序、结构、元件和连接的特定细节。然而,应当理解,所呈现的具体细节不需要用于实践本公开的实施例。还应当理解,可以利用其他实施例,并且可以在不脱离本公开的总体范围的情况下做出逻辑、架构、程序、机械、电气和其他改变。因此,以下详细描述不应被视为限制性的,并且本公开的范围由所附权利要求及其等同物限定。[0033] 在说明书内对“一个实施例”、“实施例”、“多个实施例”、或“一个或更多个实施例”的引用旨在指示结合该实施例所描述的特定特征、结构、或特性包括在本公开的至少一个实施例中。在说明书内的各个地方出现这样的短语不一定都指代相同的实施例,也不是与其他实施例相互排斥的单独或替代的实施例。进一步,描述了可由一些实施例展现而不由其他实施例展现的不同特征。类似地,描述了各种要求,各种要求可以是针对一些实施例而不是其他实施例的要求。[0034] 图1是具有充电装置的对接站100的等距图,该充电装置被描绘为在原始制造期间或者作为改型而安装在工作台106的表面104的下侧或其他方便结构的充电托盘102。为了清楚起见,表面104是平面的,尽管表面104可以是弯曲的。表面104由诸如木材之类的电磁传导材料形成,该材料允许通过被接收用于在充电托盘102上移动的移动无线能量传输单元(“漫游器(rover)”)110对放置在表面104上的第一电气设备108进行无线感应充电。在一个或更多个实施例中,漫游器110可以顺序地对附加设备(诸如第二电气设备112)充电。漫游器110小于表面104以提供经济的装置,但可移动以在可扩展表面104上使用。[0035] 检测系统114检测第一和第二电气设备108、112的表面104上的位置。在一个实施例中,检测系统114能够诸如使用图像捕获设备116单独地定位第一和第二电气设备108、112。在一个或更多个实施例中,检测系统114包括第一和第二电气设备108、112的参与。例如,第一和第二射频(RF)信标118、120耦接到表面104和充电托盘102中的选定一者上的间隔开的位置。由第一电气设备108执行的应用122向对接站100的控制器124报告感测信标118、120。又例如,第一电气设备108诸如使用个人接入网络(PAN)或无线局域网(WLAN)协议来传输信号。检测系统114包括间隔开的接收器125a、125b,接收器125a、125b检测第一电气设备108到控制器124的对应方向。控制器124基于对应方向对第一电气设备108的位置进行三角测量。漫游器110的控制器124确定充电托盘102上的能量传输单元位置。[0036] 控制器124控制对准系统126,以基于该设备和能量传输单元位置将漫游器110定位在第一电气设备108下方。在一个或更多个实施例中,对准系统126包括龙门机构128,龙门机构128具有横向定位机构和纵向定位机构,横向定位机构和纵向定位机构使得第一电气设备108的横向和纵向定位。例如,第一横向杆130可以沿着纵向轴线和横向轴线中的一个定位。无线移动能量传输单元110自身沿着第一横向杆130定位,以便沿着纵向轴线和横向轴线中的另一个定位。可替代地,与第一横向杆130正交的第二横向杆132使无线移动能量传输单元110沿着第一横向杆130移动。在一个或更多个实施例中,龙门机构包括蜘蛛腿式致动器(未示出),该致动器调整距充电器托盘102的侧壁的距离以提供二维定位。在一个或更多个实施例中,龙门机构128像体育场中的天空摄像机(skycam)一样操作,同时沿着两条交叉的引导电缆移动以改变二维位置。[0037] 控制器124通信地耦接到漫游器110、检测系统114和对准系统126。控制器124的处理器133执行存储器中的对接应用134,使得对接站100能够:(i)基于从检测系统114接收的输入信号,来确定第一电气设备108的位置;(ii)控制对准系统126以将漫游器110定位在第一电气设备108下方;以及(iv)激活漫游器110以对电气设备108进行无线充电。[0038] 在一个或更多个实施例中,控制器124可以确定第一和第二电气设备108、112中高优先级的进行充电。例如,用户设置可以使第一电气设备108作为优先充电设备。对于另一示例,控制器124可以确定第一和第二电气设备108、112中的哪一个需要按该顺序进行充电和完全充电。对于另外的示例,控制器124可以确定重新定位时间表以以重复方式对第一和第二电气设备108、112中的每一个进行部分地充电,直到设备108、112中的一个被取走或直到设备108、112被完全充电。[0039] 在一个或更多个实施例中,对接系统100的控制器124被通信地耦接到与电气设备108通信的无线收发器136。在特定实施例中,无线移动能量传输单元110包括无线收发器136。网络链路138通信地耦接在无线收发器136和用户接口设备140之间,用户接口设备140诸如用于呈现从电气设备108接收的内容的监视器。[0040] 在一个或更多个实施例中,对接系统100的控制器124包括数据存储设备142,诸如固态驱动器(SSD)或硬盘驱动器(HDD),数据存储设备142通信地耦接至无线收发器136以由电气设备108访问。数据存储设备142支持以下各项中的至少一项:(i)存储从电气设备108接收的内容;以及向电气设备108提供内容。在一个或更多个实施例中,对接系统100的控制器124包括支持处理器144,诸如图形处理单元(GPU)或数字信号处理器(DSP),支持处理器144通信地耦接到无线收发器136以处理从电气设备108接收的数据。在一个或更多个实施例中,对接系统100的控制器124包括通信地耦接到WLAN节点148的无线局域网(LAN)网络接口控制器(NIC)。NIC146为电气设备108提供网络连接。在一个或更多个实施例中,对接系统100的控制器124包括可充电电池电源150,该可充电电池电源150为检测系统114、对准系统126、漫游器110和控制器124供电。电插座152在可用时,经由电线154对可充电电池电源150充电。图2是在接收电线154的电源插孔156处向上看工作台106的等距视图。[0041] 图3是具有通过用假想线示出的表面304可见的充电托盘302的示例对接系统300的俯视等距视图。图4是示例对接系统300的详细视图。电气设备308通过对准系统326放置在表面304的顶部上,该对准系统326依赖于具有电动轮驱动系统311的移动无线能量传输单元(“漫游器”)310,该电动轮驱动系统311经由卷绕的电缆327被电地耦接到控制器324。漫游器310在充电托盘302上滚动至适当位置,用于有效地将能量传输至电气设备308的接收回路329。耦接到接收回路329的电能被接收器/充电器电路331转换,以用于为电气设备308的电池333充电。[0042] 图5是具有两个轮335、337的漫游器310的等距仰视图,两个轮335、337切向定向并且在第一直径上对准。每个轮335、337的侧翼有在下部圆盘形壳体343中形成的对应滑板339、341。一对滚动球345、347在正交直径上间隔、与轮335、337水平地对准以支持漫游器310。[0043] 图6是移除了下部圆盘形壳体343(图5)的漫游器310的俯视图。轮335、337分别由电机349、351驱动,电机349、351的轴围绕公共轴线设置。然后将该公共轴线安装到中心枢轴,由此该公共轴线可以相对于电缆327连接到漫游器310上的位置变化约角度α。角度光学编码器353被安装成其轴随着α的增加和减小而旋转。来自光学编码器353的输出脉冲被路由到微控制器355,微控制器355包括无线通信以及通过控制电机349、351的扭矩和速度来进行转向/移动和电力控制。利用来自编码器353的反馈以及电机349、351的控制,微控制器355实施角度α的数字闭环控制,以相对于电缆327附接至漫游器310的位置大约90度或零度。[0044] 图7至图8描绘了漫游器310,其中移除了顶盖以暴露无线电力驱动器357、电池充电部件359、微处理器控制电路361和电机驱动器363。[0045] 图9描绘了包括电池367的对接单元365,该电池367用于向对接电路369提供能量并且还通过电缆327向漫游器310(图4)提供能量。电池367可以从AC/DC适配器371被连续充电,或者系统可以从电池供电(例如)三个小时或更长时间。电缆327提供用于建立向漫游器310提供能量的电路的导电路径。电缆327根据由电机375施加的扭矩方向在线轴373上缠绕和展开。电缆327的缠绕部分通过辊377保持在适当位置。由于作用在电缆327离开线轴373的点处的电缆张力的力矩,绕线器379在枢轴381上旋转。绕线器379包括具有无线通信&线轴电机驱动电路的CPU383。对接电路369包括天线阵列385、HDMI接口387、无线片上系统(SoC)389、GPU391、具有USB接口395的SSD/HDD393以及网络处理器397。[0046] 继续参照图3,在一个或更多个实施例中,控制器324可以协调在范围跟踪内的设备空间定位(例如,蓝牙RSSI,近表面:偏航、俯仰、滚动)。应用安装在电气设备308上。该应用在设备308上在后台运行。设备308包括蓝牙收发器。对接站300包括至少一个蓝牙收发器398和一个或更多个信标天线阵列399a‑399b。当电气设备308的该蓝牙收发器在附接在对接站300上的不同位置处的蓝牙信标天线阵列399a‑399b的范围内时,设备308与一个或两个信标天线阵列309a‑309b配对。然后,设备308开始将接收到的信号强度指示符(RSSI)结果发送回对接站控制器324。使用该信息,在对接站(Dock)CPU中执行的程序确定设备是否可能在可充电区域的任何部分的一(1)米内。如果程序指示设备308可以在这样的体积空间内,则设备上的应用开始监视集成到设备308中的加速度计和磁力计。使用此加速度计和磁力计,使用算法来确定设备的航位推算(偏航、俯仰和滚动)。如果俯仰和滚动都接近零(接近平行于地表面),则对接中的CPU将每个蓝牙信标置于离去角传输模式。可替代地,到达角可以在放置在滚动托盘上的蓝牙收发器上实现,并且还可以在漫游器中实现。[0047] 离去角精确定位:在一个或更多个实施例中,在每个信标中利用的天线阵列是3×3的矩形阵列(例如,在每个阵列中有9个天线)。通常,两个天线阵列(一个在对接单元中,一个在专用信标中)将分别平行于地板(地面、大地)并且在地板(地面、大地)上方的非常相似的高度处安装。[0048] 在离去角模式中,每个信标将以相对于在其他天线上传输的波具有精确相位关系的特定顺序在每个天线元件上传输。通常,不同天线上的波将被传输为尽可能合理地近似同相。诸如传输顺序、任何传输相位关系量、天线阵列的几何形状、以及每个天线阵列的位置和定向的信标侧传输细节对于设备308上的定位应用是已知的。因此,可以通过在设备308上运行的定位app内执行的离去角算法,来利用设备308中的天线处接收到的信号的相位(时序)。这些算法用于确定设备308相对于每个蓝牙信标的方位角和仰角。通过具有两个信标和两个已知的方位角和仰角航线,设备308相对于两个信标的3d位置可以由在设备上运行的app来计算。移动充电器还具有蓝牙天线,并且还具有执行与(上述的)设备相同的定位例程的板载处理器。以此方式,该充电器可以直接位于该设备下方。[0049] 充电器310还可以优先位于设备308下方,设备308需要基于“最需要的设备”被充电。例如,充电器可以位于无线键盘、无线鼠标、无线监视器等下方。这些无线设备中的每个可以使用如上所述的离去角或到达角方法和系统来定位。[0050] 在一个或更多个实施例中,对接站100的显示输出包括显示像素生成。设备包括在WLAN上经由WSoC通信的CPU。由设备显示器提供的图形用户界面(GUI)是通过由设备中的图形处理单元(GPU)进行的非常高程度的协同处理。然后,设备GPU将帧缓冲输出到存储器中。然后使用该帧缓冲将像素驱动到设备显示器上。[0051] 显示像素数据路由(至对接站(Dock)):在本系统中,当设备308被放在表面上并且开始从充电器接收电荷时,(由设备1中的GPU生成的)帧缓冲将通过无线网络从设备308中的GPURAM路由到设备308中的CPU,并且帧缓冲在WLAN上被发送到对接300中的接收WSoC和CPU。然后将帧传输到GPU图形RAM中。从这里,GPU使用图形RAM中的帧以将HDMI输出驱动到用户显示器,该用户显示器可以是连接到对接站上的HDMI端口的监视器。[0052] 压缩像素数据:此外,代除了发送未压缩的帧缓冲,可以在通过无线链路发送视频之前,近实时地(<约20ms)来压缩视频。然后,在接收端,压缩的帧可以(近实时地,<小于大约20ms)被解压缩以将帧缓冲填充在Dock中的图形RAM中。由此,Dock中的GPU可以将这些像素驱动到显示输出。当设备上的像素数据来自压缩源(诸如视频回放)时,这通常会实现。此外,不支持足够的WLAN数据速率的设备可能会使用压缩来以所需的帧速率在链路上移动视频。[0053] 监视器(无线显示&充电):在桌面上是显示器,该显示器连接至对接站300的HDMI输出。该显示器还包括接收回路。以与向设备308的电荷传输非常相同的方式,耦接到接收回路的电能被接收器/充电器电路转换以用于对监视器中的电池充电。可替代地,显示器可以包括WSoC、网络处理器和GPU。以此方式,显示器中的网络处理器可以每秒30帧或更多帧来接收每帧的像素数据。记住,WSoC、网络处理器和GPU可以集成到监视器中,使得监视器可以通过从无线充电器充电而进行完全无线充电。[0054] 键盘和鼠标(无线I/O和充电):在桌面上还可以是无线键盘和无线鼠标。这两个设备都可以由充电器充电。[0055] 设备308可以将处理模块卸载至对接站300。设备上支持用户显示的GPU处理可以变得能量密集。位于对接站300中的CPU和GPU还可用于从设备308、CPU和GPU卸载处理模块。例如,显示用户接口、在设备308、CPU和GPU上运行(协同处理)的处理模块可以被卸载到对接站300上的CPU和GPU。这些处理模块可以包括诸如图形绘制调用、视频解码、图像渲染和编辑的操作。也可以从设备308卸载其他能量密集型过程。诸如HTML、CSS和JavaScript处理和pdf解析的CPU密集处理模块、脚本和音频可以被卸载到对接站300中的CPU。[0056] 互联网:使用WSoC收发器,对接站300中的网络处理器建立到外部网络(诸如WAN(广域网),诸如互联网)的WLAN连接。利用该WAN连接,设备308可以经由其与WLAN的连接来处理互联网(和其他)数据流量。[0057] 存储(和数据集):对接站300还包括大型非易失性存储设备,该大型非易失性存储设备提供可由设备308经由WLAN访问的批量数据存储。以此方式,大量的数据可以是可访问的并且是安全的。[0058] AI/ML助理:由于可以管理对接单元x来保护相当大的数据集(例如:学术百科全书、分类的可操作研究),AI个人助理可以被训练并且为设备308的用户产生结果。[0059] 图10示出了包括被接收用于在充电托盘302上移动的两个漫游器310a、310b的对接系统300。在一个或更多个实施例中,控制器324(图3)控制两个漫游器310a、310b给不同的无线电子设备(未示出)充电。在一个或更多个实施例中,每个漫游器310a、310b具有特定的指定区域并且被独立地控制以对放置在该区域中的无线电子设备充电。[0060] 图11是定位在房间1102内的对接系统1100的三维视图,该房间1102具有被安装成用于观察放置在工作台1110的充电表面1108上的电荷接收设备1106的相机1104。控制器124通信地耦接到相机1104。(图1)控制器124执行对象识别以识别电荷接收设备1106的形状类似于能够接收无线充电的设备。控制器124识别充电表面1108上的电荷接收设备1106的位置。控制器124将移动无线能量传输单元(“漫游器”)1112引导到充电表面1108上的位置。漫游器1112在对接系统1100的漫游器表面1114上移动以确认电荷接收设备1106的位置并提供电力传输。控制器124可以包括集中式处理器或分布式处理器,集中式处理器或分布式处理器包括在安装到电荷托盘1116的印刷电路组件(PCA)1118、相机1104和漫游器110中的一个或更多个中,所述电荷托盘1116附接到工作台1110下方以支持漫游器1112。[0061] 图12是具有接收感应线圈1202的示例电荷接收设备1200的三维俯视图,该接收感应线圈1202提供接收的电力以接收电荷调节电路1204,该电荷调节电路1204进而管理向电池1206的电荷递送。为了帮助定位用于感应充电的电荷接收设备1200,一个或更多个永磁体1208被附接至电荷接收设备1200的外壳或盖1210。[0062] 图13和图14是具有充电托盘1302的示例对接系统1300的俯视图和俯视详细视图。特别参照图14,AC/DC适配器1304为PCA1305提供DC电力,该PCA1305经由接口总线1307通信地耦接至第一、第二和第三传感器带1309a‑1309c。传感器带1309a‑1309c纵向地对准并且跨充电托盘1302的下表面等距地间隔开。磁性传感器1311沿着每个传感器带1309a‑1309c间隔开以形成网格图案。移动无线能量传输单元(“漫游器”)1313包括左和右电磁体1315a‑1315b,左和右电磁体1315a‑1315b可以被激活以被磁性传感器1311检测。在电磁体1315a‑1315b断开的情况下,磁性传感器1311可检测附接到电荷接收设备1200(图12)的永磁体1208。[0063] 在一个或更多个实施例中,图15是具有充电托盘1502的示例对接系统1300的三维仰视图,该充电托盘1502总体上是矩形的但具有紧挨着PCA1506的停车角1504。充电托盘1502包括传感器带1309a‑1309f。图16是示例对接系统1300的俯视三维视图。移动无线能量传输单元(“漫游器”)1510由用于接收电力和通信的多导体电缆1527拴系。电缆卷绕设备1529防止电缆1527的松弛和缠结。电缆卷绕设备1529可以是类似于线轴373(图3)的被动弹簧偏置设备或主动设备。漫游器1510在充电拖盘1302的(顶部)漫游器表面1531上移动。充电托盘1302的向上的侧边缘1533与工作台106(图1)的下表面接合,从而限定了具有垂直尺寸以紧密配合漫游器1510和电缆卷绕设备1529的体积。PCA1506从停车角1504旁边的特定面朝上的侧边缘1533横向延伸。当电缆1527完全收回时,电缆卷绕设备1329被接收在停车角1504中,使得漫游器1510能够完全横穿漫游器表面1531的矩形部分。在一个或更多个实施例中,图17A描绘了具有左和右电磁体1702a‑1702b的漫游器1510的俯视图。在替代实施例中,图17B描绘了具有沿左侧的永久条形磁体1750或条形电磁体的漫游器1510’,其中北极和南极之一指向正向。永久条形磁体1750可由对接系统1300(图13)检测。[0064] 图18是漫游器1313的功能框图。左轮1800a由左电机1802a驱动。右轮1800b由右电机1802b驱动。板载PCA1804包括DC‑DC转换器1806和电荷控制1808。板载PCA1804包括生成用于电机1802a‑1802b的差分驱动信号的电机驱动器1810。漫游器1510可以执行零转弯半径。板载PCA1804包括电磁驱动器1812,电磁驱动器1812激活右和左电磁体1702a‑1702b。板载PCA1804包括微控制器1814,微控制器1814管理包括蓝牙收发器1816的板载PCA1804的其他部件,蓝牙收发器1816能够用于定位并与电荷接收设备1200(图12)通信。在一个或更多个实施例中,电池组1818为漫游器1510提供电力,该漫游器1510可以自主操作而非用系留电力(tetheredpower)来操作。在一个或更多个实施例中,漫游器1510可以将其自身对接至电源端口,该电源端口提供所供应的电力的正端子1822a和负端子1822b以便对电池组1818进行充电。微控制器1814可作为控制器124(图13)操作以管理电力传输驱动器和控制电路1824,控制电路1824经由发射器环形天线1826将电力传输到电荷接收设备1200(图12)。电荷控制1808从电池组1818汲取电力并经由DC‑DC转换器1806对电力进行调节以用于电力传输驱动器和控制电路1824。在一个或更多个实施例中,微控制器1814(图13)监视前和后罗盘传感器1828a‑1828b,前和后罗盘传感器1828a‑1828b检测附接到电荷接收设备1200(图12)的永磁体1208。在一个或更多个实施例中,漫游器1510具有大约0.625英寸。[0065] 图19描绘了对接系统1300(图13)的台式磁性感测系统1900的功能框图。AC/DC适配器1304从电源接收AC电力并向PCA1305提供DC电力,该PCA1305经由接口总线1307通信地耦接至第一、第二和第三传感器带1309a‑1309c。磁性传感器1311沿着每个传感器带1309a‑1309c间隔开以形成网格图案。微控制器1904监视由磁性传感器1311做出的磁性读数并且经由蓝牙收发器1906向漫游器1313(图14)提供原始数据或基于原始数据的位置数据。[0066] 图20是具有到达角(AOA)定位系统2002的示例对接系统2000的俯视三维视图,到达角(AOA)定位系统2002将电荷接收设备2004定位在工作台2008的充电表面2006上。在一个或更多个实施例中,AOA定位系统2002使用安装在工作台2008的角落中的天线阵列2010来测量来自电荷接收设备2004的传输的三个正交X、Y、Z分量。该传输可以是诸如用于蓝牙通信的个人接入网络(PAN)传输。该传输可以是蜂窝上行链路信号。AOA定位系统2002使用所接收的RF波的时序来计算电荷接收设备2004相对于固定在充电表面2006下方的PCA2012并且还相对于漫游器2014的三维位置。AOA定位系统2002配备有与电荷接收设备的位置相比较的充电表面2006的相对三维坐标。不在充电表面2006上的电荷接收设备2004不会报告给PCA或漫游器2014。[0067] 图21是对接系统2000(图20)的AOA定位系统2002的功能框图。AC/DC适配器2102从电源2104接收AC电力并向PCA2012提供DC电力。微控制器2103监视由天线阵列2010的每个正交天线元件2106a‑2106c接收的接收RF信号。在一个或更多个实施例中,微控制器2103使用RF开关2108单独地选择每个天线元件2106a‑2106c。微控制器2103经由蓝牙收发器2110向漫游器2014(图20)提供原始数据或基于原始数据的位置数据。[0068] 图22是具有面向左的天线阵列2202a和面向后的天线阵列2202b的漫游器2014的俯视图。漫游器2000可以使用天线阵列2202a‑2202b对电荷接收设备2004(图20)执行固定或移动三角测量。[0069] 图23是漫游器2014的功能框图。左轮2300a由左电机2302a驱动。右轮2300b由右电机2302b驱动。板载PCA2304包括DC‑DC转换器2306和电荷控制2308。板载PCA2304包括生成用于电机2302a‑2302b的差动驱动信号的电机驱动器2310。漫游器2014可以执行零转弯半径。板载PCA2304包括微控制器2314,微控制器2314管理包括蓝牙收发器2316的板载PCA2304的其他部件。微控制器2314经由RF开关2317顺序地选择天线阵列2319的正交天线元件2318a‑2318b。蓝牙收发器2316接收并测量RF信号。微控制器2314确定RF信号的来源的相对三维位置以定位电荷接收设备(图20)。在一个或更多个实施例中,电池组2320为漫游器2014提供电力,该漫游器2014可以自主地操作而非用系留电力来操作。在一个或更多个实施例中,漫游器2014可以将其自身对接至电源端口,该电源端口提供所供应的电力的正端子1822a和负端子1822b以便对电池组2320进行充电。微控制器2314可作为控制器124(图1)操作以管理电力传输驱动器和控制电路2324,控制电路2324经由发射器环形天线2326将电力传输到电荷接收设备2004(图20)。电荷控制2308从电池组2320汲取电力并且经由DC‑DC转换器2306对电力进行调节以用于电力传输驱动器和控制电路2324。[0070] 在一个或更多个实施例中,对接系统100(图1)可以使用微电力脉冲雷达(MIR)来对充电表面成像以识别电荷接收设备。例如,可以将空充电表面的已知图像与当前图像进行比较以识别潜在电荷接收设备的添加或移除。在一个或更多个实施例中,对接系统100(图1)可以完全依赖于漫游器来定位电荷接收设备。例如,漫游器可以使用感应场与任何电荷接收设备的耦接来周期性地执行搜索模式以用于定位。在一个或更多个实施例中,漫游器可以执行静止或移动三角测量以定位正在发射RF能量的电荷接收设备。在一个或更多个实施例中,漫游器检测在电荷接收设备下方时的磁力计信息。漫游器执行搜索模式,直到检测到电荷接收设备。在一个或更多个实施例中,漫游器的搜索模式使用热/冷程序来定位电荷接收设备。在一个或更多个实施例中,该漫游器包括麦克风或加速度计。响应于被声音或振动唤醒,漫游器执行对电荷接收设备的搜索模式。例如,用户在将电荷接收设备放置在工作台上时可以轻击工作台或者可以发出声音。当定位电荷接收设备时,漫游器可以发出可听声音以确认搜索的开始并且发出不同的可听声音。[0071] 尽管已经参考示例性实施例描述了本公开,但本领域技术人员将理解,在不脱离本公开的范围的情况下,可以进行各种改变并且可以用等效物替代其元件。此外,在不偏离其基本范围的情况下,可以进行许多修改以使特定系统、设备或其部件适应本公开的教导。因此,本公开不旨在限于为实施本公开而公开的特定实施例,而是本公开将包括落入所附权利要求书的范围内的所有实施例。而且,使用术语第一、第二等不表示任何顺序或重要性,而是使用术语第一、第二等来区分一个元件与另一个元件。[0072] 本文使用的术语仅是出于描述特定实施例的目的,并且不旨在限制本公开。如本文中使用的,除非上下文另有明确指示,否则单数形式“一”、“一个”和“该”旨在也包括复数形式。还应当理解,当在本说明书中使用术语“包括”和/或“包含”时,其指定所述特征、整体、步骤、操作、元件和/或部件的存在,但不排除一个或更多个其他特征、整体、步骤、操作、元件、部件和/或其组合的存在或添加。[0073] 已经出于说明和描述的目的呈现了本公开的描述,但并不旨在是详尽的或限于以所公开的形式的公开。在不脱离本公开的范围的情况下,许多修改和变化对于本领域普通技术人员来说将是显而易见的。选择和描述所描述的实施例以便最好地解释本公开的原理和实际应用,并且使本领域的其他普通技术人员能够针对具有适于预期的特定用途的各种修改的各种实施例来理解本公开。
专利地区:美国
专利申请日期:2020-06-08
专利公开日期:2024-07-23
专利公告号:CN114175443B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




