 产学研创新服务平台(全国)


一种基于机器视觉的高杆绣球检测计数系统发明专利
更新时间:2026-10-01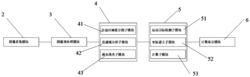 专利申请类型:发明专利;
地区:广西-河池;
源自:河池高价值专利检索信息库;
专利名称:一种基于机器视觉的高杆绣球检测计数系统
专利类型:发明专利
专利申请号:CN201910469389.7
专利申请(专利权)人:河池学院,广西科技大学
权利人地址:广西壮族自治区河池市宜州市龙江路42号
专利发明(设计)人:彭建盛,付奎,何奇文,韦庆进,覃勇
专利摘要:本发明涉及计数技术领域,尤其是一种基于机器视觉的高杆绣球检测计数系统,包括投球环、杆体、图像采集模块、图像预处理模块、待检区域获取模块、目标检测计数模块及计数显示模块,所述图像采集模块用于投球环及绣球的拍摄;所述图像预处理模块用于所述图像采集模块拍摄图像的预处理;所述待检区域获取模块用于球环轮廓的获取及球环轮廓区域掩模的制作;所述目标检测计数模块利用混合高斯模型及像素坐标系对绣球得分的计数;所述计数显示模块用于计数情况的显示。本发明能够有效防止光照强度的影响,获取清晰的投球环轮廓,以进行准确地计数。
主权利要求:
1.一种基于机器视觉的高杆绣球检测计数系统,包括投球环(1)及杆体(11),所述投球环(1)的外环与所述杆体(11)固定连接,其特征在于,还包括图像采集模块(2)、图像预处理模块(3)、待检区域获取模块(4)、目标检测计数模块(5)及计数显示模块(6),所述图像采集模块(2)包括第一相机(21)及第二相机(22),所述第一相机(21)用于所述投球环(1)环内及环外待检区域的拍摄,所述第二相机(22)用于所述投球环(1)侧面待检区域的拍摄;
所述图像预处理模块(3)用于所述图像采集模块(2)图像数据的获取,并对所述图像采集模块(2)的图像进行灰度转换及图形滤波;
所述待检区域获取模块(4)包括自适应阈值分割子模块(41)、连通域分析子模块(42)及漫水填充子模块(43),所述自适应阈值分割子模块(41)用于为所述图像预处理模块(3)中图像的每个位置的灰度值设置一个对应阈值,并使用均值自适应阈值分割;所述连通域分析子模块(42)用于去除轮廓大小所占像素面积的下限值设置,并对所述自适应阈值分割子模块(41)图像中小于下限值的轮廓进行去除,大于等于下限值的轮廓则保留,以获得所述投球环(1)的轮廓;所述漫水填充子模块(43)用于通过种子填充算法对所述连通域分析子模块(42)获得轮廓进行填充,以获得所述投球环(1)的轮廓区域,并制作所述轮廓区域的掩模,以提取待检区域;
所述目标检测计数模块(5)包括运动目标检测子模块(51)、坐标建立子模块(52)及计数子模块(53),所述运动目标检测子模块(51)用于对所述漫水填充子模块(43)获得的待检区域进行混合高斯模型的建立,并通过图像二值化、中值滤波以及连通域分析,判断待检区域出现的物体是否为绣球;所述坐标建立子模块(52)用于所述第一相机(21)及所述第二相机(22)拍摄区域像素坐标系的建立;所述计数子模块(53)用于根据绣球位于所述坐标建立子模块(52)的位置判断绣球是否得通过所述投球环(1),并进行计数;
所述计数显示模块(6)用于所述计数子模块(53)数据的获取,并实时显示计数情况。
2.根据权利要求1所述的一种基于机器视觉的高杆绣球检测计数系统,其特征在于,所述第一相机(21)通过第一支架(211)与所述杆体(11)固定连接,所述第一相机(21)的镜头对准所述投球环(1)的中心处,且镜头的拍摄方向与投球的轴线之间形成30°的夹角;所述第二相机(22)通过第二支架(221)与所述杆体(11)固定连接,并使所述第二相机(22)拍摄的画面包含所述杆体(11)与所述投球环(1)连接的端部及所述投球环(1)。
3.根据权利要求1所述的一种基于机器视觉的高杆绣球检测计数系统,其特征在于:所述自适应阈值分割子模块(41)用于对所述图像预处理模块(3)的图像进行均值平滑处理,并根据均值平滑处理的结果获得自适应阈值矩阵,通过自适应阈值矩阵,利用局部阈值分割规则进行阈值分割。
4.根据权利要求1所述的一种基于机器视觉的高杆绣球检测计数系统,其特征在于:所述连通域分析子模块(42)通过寻找连通区域,以获得所有连通区域的像素面积,将各个连通区域的像素面积分别与所述下限值进行比较,当连通区域的像素面积小于下限值的像素面积时则进行去除,当连通区域的像素面积大于等于下限值的像素面积时则进行保留。
5.根据权利要求1所述的一种基于机器视觉的高杆绣球检测计数系统,其特征在于:所述连通域分析子模块(42)还能够对所述自适应阈值分割子模块(41)的图像进行形态学边缘提取及腐蚀膨胀运算。
6.根据权利要求1所述的一种基于机器视觉的高杆绣球检测计数系统,其特征在于:所述漫水填充子模块(43)能够选择所述投球环(1)像素坐标平面内一点作为种子点,并选中和种子点相连的区域进行颜色填充,重复选择种子点的邻域重新指定新种子点直至所述投球环(1)内环轮廓到外环轮廓之间区域完全填充颜色。
7.根据权利要求1所述的一种基于机器视觉的高杆绣球检测计数系统,其特征在于:所述计数子模块(53)中对所述第一相机(21)所拍摄所述投球环(1)中点进行上下分割的表达式为:其中,Ir表示所述投球环(1)内环,ZU表示去除所述投球环(1)内环后的y轴上半区域,ZB表示去除所述投球环(1)内环后的y轴下半区域;minz表示所述投球环(1)最低像素坐标,maxz表示所述投球环(1)最高像素坐标;
对所述第二相机(22)所拍摄所述投球环(1)中点进行左右分割的表达式为:
其中,u表示横坐标的像素范围,d表示绣球的直径,ZL表示所述投球环(1)侧面左边方向区域,ZR表示所述投球环(1)侧面右边方向区域;
穿过所述投球环(1)状态的表达式为:
其中,Out表示穿过投球内圈状态值,0表示没有穿过,1表示穿过;∧表示与, 表示非,Detor表示检测算子,其结果为0或者1,DL表示所述杆体(11)左边方向区域,DR表示所述杆体(11)右边边方向区域;Detor(ZU|IrDL)表示在Ir区域与DL区域检测到绣球的情况下在ZU区域检测到绣球,Detor(ZU|DLDR且 )表示在DL区域与DR区域检测到绣球且没有在Ir区域检测到绣球的情况下在Zu区域检测到绣球;
检测结果表达式为:
其中,Goal表示得分,NGoal表示不得分,t表示绣球在拍摄范围的出现时间到结束时间,T表示每次检测的时间。
8.根据权利要求1所述的一种基于机器视觉的高杆绣球检测计数系统,其特征在于:所述计数显示模块(6)通过LED点阵屏显示计数。 说明书 : 一种基于机器视觉的高杆绣球检测计数系统技术领域[0001] 本发明涉及计数技术领域,尤其是一种基于机器视觉的高杆绣球检测计数系统。背景技术[0002] 高杆抛绣球是广西少数民族的体育比赛项目。绣球采用绸布装满沙子缝合,直径5‑6cm,并系一根90cm的细绳。高杆由投球外环,投球内圈及投球杆三部分组成且均采用空心钢管制成,整个高杆高度为10m。投球外环宽10cm,投球内圈半径50cm。比赛主要通过在规定时间内,在距离投球杆两侧7m的固定场地向投球内圈进行抛球,通过进球数决出比赛胜负。通过计算机视觉技术结合体育比赛项目,不仅能够辅助运动员进行训练而且也避免人工在计数方面出现的误差、劳动强度大等特点。[0003] 目前很多学者在机器视觉目标轮廓提取与运动检测跟踪方面有研究。汪成龙等人采用全局阈值分割方法,选择一个合适的阈值来完成对电线轮廓提取。侯向宁等人采用HSV颜色空间结合Sobel算子来完成目标轮廓提取,最终实现双重车牌定位。但是采用上述方法对投球环图像进行分割时,由于背景颜色与前景颜色像素有部分一致以及光线的影响,分割结果有部分多余并且不够完整,而且由于光线等影响导致分割结果与原图投球外圈对比丢失很大。发明内容[0004] 为了解决上述问题,本发明提供了一种基于机器视觉的高杆绣球检测计数系统,能够有效防止光照强度的影响,获取清晰的投球环轮廓,以进行准确地计数。[0005] 为了实现上述目的,本发明采用的技术方案为:[0006] 一种基于机器视觉的高杆绣球检测计数系统,包括投球环及杆体,所述投球环的外环与所述杆体固定连接,还包括图像采集模块、图像预处理模块、待检区域获取模块、目标检测计数模块及计数显示模块,[0007] 所述图像采集模块包括第一相机及第二相机,所述第一相机用于所述投球环环内及环外待检区域的拍摄,所述第二相机用于所述投球环侧面待检区域的拍摄;[0008] 所述图像预处理模块用于所述图像采集模块图像数据的获取,并对所述图像采集模块的图像进行灰度转换及图形滤波;[0009] 所述待检区域获取模块包括自适应阈值分割子模块、连通域分析子模块及漫水填充子模块,所述自适应阈值分割子模块用于为所述图像预处理模块中图像的每个位置的灰度值设置一个对应阈值,并使用均值自适应阈值分割;所述连通域分析子模块用于去除轮廓大小所占像素面积的下限值设置,并对所述自适应阈值分割子模块图像中小于下限值的轮廓进行去除,大于等于下限值的轮廓则保留,以获得所述投球环的轮廓;所述漫水填充子模块用于通过种子填充算法对所述连通域分析子模块获得轮廓进行填充,以获得所述投球环的轮廓区域,并制作所述轮廓区域的掩模,以提取待检区域;[0010] 所述目标检测计数模块包括运动目标检测子模块、坐标建立子模块及计数子模块,所述运动目标检测子模块用于对所述漫水填充子模块获得的待检区域进行混合高斯模型的建立,并通过图像二值化、中值滤波以及连通域分析,判断待检区域出现的物体是否为绣球;所述坐标建立子模块用于所述第一相机及所述第二相机拍摄区域像素坐标系的建立;所述计数子模块用于根据绣球位于所述坐标建立子模块的位置判断绣球是否得通过所述投球环,并进行计数。[0011] 所述计数显示模块用于所述计数子模块数据的获取,并实时显示计数情况。[0012] 进一步地,所述第一相机通过第一支架与所述杆体固定连接,所述第一相机的镜头对准所述投球环的中心处,且镜头的拍摄方向与投球的轴线之间形成30°的夹角;所述第二相机通过第二支架与所述杆体固定连接,并使所述第二相机拍摄的画面包含所述杆体与所述投球环连接的端部及所述投球环。[0013] 进一步地,所述自适应阈值分割子模块用于对所述图像预处理模块的图像进行均值平滑处理,并根据均值平滑处理的结果获得自适应阈值矩阵,通过自适应阈值矩阵,利用局部阈值分割规则进行阈值分割。[0014] 进一步地,所述连通域分析子模块通过寻找连通区域,以获得所有连通区域的像素面积,将各个连通区域的像素面积分别与所述下限值进行比较,当连通区域的像素面积小于下限值的像素面积时则进行去除,当连通区域的像素面积大于等于下限值的像素面积时则进行保留。[0015] 进一步地,所述连通域分析子模块还能够对所述自适应阈值分割子模块的图像进行形态学边缘提取及腐蚀膨胀运算。[0016] 进一步地,所述漫水填充子模块能够选择所述投球环像素坐标平面内一点作为种子点,并选中和种子点相连的区域进行颜色填充,重复选择种子点的邻域重新指定新种子点直至所述投球环内环轮廓到外环轮廓之间区域完全填充颜色。[0017] 进一步地,所述计数子模块中对所述第一相机所拍摄所述投球环中点进行上下分割的表达式为:[0018][0019] 其中,Ir表示所述投球环内环,ZU表示去除所述投球环内环后的y轴上半区域,ZB表示去除所述投球环内环后的y轴下半区域;minz表示所述投球环最低像素坐标,maxz表示所述投球环最高像素坐标;[0020] 对所述第二相机所拍摄所述投球环中点进行左右分割的表达式为:[0021][0022] 其中,u表示横坐标的像素范围,d表示绣球的直径,ZL表示所述投球环(1)侧面左边方向区域,ZR表示所述投球环(1)侧面右边方向区域;[0023] 穿过所述投球环(1)状态的表达式为:[0024][0025] 其中,Out表示穿过投球内圈状态值,0表示没有穿过,1表示穿过;∧表示与,表示非,Detor表示检测算子,其结果为0或者1,DL表示所述杆体左边方向区域,DR表示所述杆体右边边方向区域;Detor(ZU|IrDL)表示在Ir区域与DL区域检测到绣球的情况下在ZU区域检测到绣球,Detor(ZU|DLDR且 Ir)表示在DL区域与DR区域检测到绣球且没有在Ir区域检测到绣球的情况下在Zu区域检测到绣球;[0026] 检测结果表达式为:[0027][0028] 其中,Goal表示得分,NGoal表示不得分,t表示绣球在拍摄范围的出现时间到结束时间,T表示每次检测的时间。[0029] 进一步地,所述计数显示模块通过LED点阵屏显示计数。[0030] 本发明的有益效果是:[0031] 1.在第一相机及第二相机的作用下,能够对投球环环内、环外待检区域、侧面待检区域进行拍摄,从而为后续投球环的建模及绣球的计数提供必要的条件;通过自适应阈值分割子模块能够避免图像在光照不均匀或者灰度值分布不均匀的情况下出现图像信息丢失,在连通域分析子模块的作用下,能够对投球环进行多余轮廓去除,保证投球环轮廓的清晰度,从而便于漫水填充子模块对投球环进行颜色填充,以制作投球环的轮廓掩模;利用混合高斯模型对检测区域的运动目标进行检测,再通过图像二值化、中值滤波操作以及连通域分析,保证计数的目标为绣球,避免其他物体经过投球环时误判为绣球,坐标建立子模块通过建立拍摄区域像素坐标系,便于计数子模块准确地判断绣球是否投进投球环。[0032] 2.自适应阈值分割子模块通过自适应阈值矩阵,利用局部阈值分割规则进行阈值分割,能够有效地保证投球环轮圈的完整性,避免采用全局阈值分割方式,在光照及灰度值分布差异大的图像中部分图像信息丢失的弊端。[0033] 3.在计数子模块中能够结合坐标建立子模块,分别列举绣球出现在像素坐标系的各种位置,通过确定拍摄的绣球所属的像素坐标位置,从而判断绣球是否进入投球环,实现准确计数。附图说明[0034] 图1是本发明一较佳实施方式的基于机器视觉的高杆绣球检测计数系统的结构框图。[0035] 图2是本发明一较佳实施方式的基于机器视觉的高杆绣球检测计数系统的投球环结构示意图。[0036] 图3是本发明一较佳实施方式的基于机器视觉的高杆绣球检测计数系统的第一相机拍摄区域像素坐标图。[0037] 图4是本发明一较佳实施方式的基于机器视觉的高杆绣球检测计数系统的第二相机拍摄区域像素坐标图。[0038] 图中,1‑投球环,11‑杆体,2‑图像采集模块,21‑第一相机,22‑第二相机,3‑图像预处理模块,4‑待检区域获取模块,41‑自适应阈值分割子模块,42‑连通域分析子模块,43‑漫水填充子模块,5‑目标检测计数模块,51‑运动目标检测子模块,52‑坐标建立子模块,53‑计数子模块,6‑计数显示模块。具体实施方式[0039] 下面将结合本发明实施例中的附图,对本发明实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例仅仅是本发明一部分实施例,而不是全部的实施例。基于本发明中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都属于本发明保护的范围。[0040] 需要说明的是,当组件被称为“固定于”另一个组件,它可以直接在另一个组件上或者也可以存在居中的组件。当一个组件被认为是“连接”另一个组件,它可以是直接连接到另一个组件或者可能同时存在居中组件。当一个组件被认为是“设置于”另一个组件,它可以是直接设置在另一个组件上或者可能同时存在居中组件。本文所使用的术语“垂直的”、“水平的”、“左”、“右”以及类似的表述只是为了说明的目的。[0041] 除非另有定义,本文所使用的所有的技术和科学术语与属于本发明的技术领域的技术人员通常理解的含义相同。本文中在本发明的说明书中所使用的术语只是为了描述具体的实施例的目的,不是旨在于限制本发明。本文所使用的术语“及/或”包括一个或多个相关的所列项目的任意的和所有的组合。[0042] 请同时参见图1至图4,本发明一较佳实施方式的基于机器视觉的高杆绣球检测计数系统,包括投球环1、杆体11、图像采集模块2、图像预处理模块3、待检区域获取模块4、目标检测计数模块5及计数显示模块6。[0043] 图像采集模块2包括第一相机21及第二相机22,第一相机21用于投球环1环内及环外待检区域的拍摄,第二相机22用于投球环1侧面待检区域的拍摄。[0044] 在本实施例中,第一相机21通过第一支架211与杆体11固定连接,第一相机21的镜头对准投球环1的中心处,且镜头的拍摄方向与投球的轴线之间形成30°的夹角。第一相机21设置在投球环1侧部,并倾斜朝向投球环1中心拍摄,能够将投球环1内的区域和投球环1的边缘全部拍摄下来,第一相机21所拍摄的图片如图3所示。[0045] 第二相机22通过第二支架221与杆体11固定连接,并使第二相机22拍摄的画面包含杆体11与投球环1连接的端部及投球环1。第二相机21正对投球环1侧边,并能够对投球环1的边缘及投球环1边缘两侧进行拍摄,第二相机21所拍摄的图片如图4所示。[0046] 在第一相机21及第二相机22的作用下,能够对投球环1环内、环外待检区域、侧面待检区域进行拍摄,从而为后续投球环的建模及绣球的计数提供必要的条件。[0047] 图像预处理模块3用于图像采集模块2图像数据的获取,并对图像采集模块2的图像进行灰度转换及图形滤波。在图像预处理模块3的作用下,能够将第一相机21及第二相机22拍摄的图像进行改善画质,使图像的显示效果更加清晰。[0048] 待检区域获取模块4包括自适应阈值分割子模块41、连通域分析子模块42及漫水填充子模块43。[0049] 自适应阈值分割子模块41用于为图像预处理模块3中图像的每个位置的灰度值设置一个对应阈值,使用均值自适应阈值分割。通过自适应阈值分割子模块41能够避免图像在光照不均匀或者灰度值分布不均匀的情况下出现图像信息丢失的情况。[0050] 在本实施例中,假设输入图像为I,高为H、宽为W,均值平滑算子大小为H*W,其中W和H都是奇数。其具体分割算法步骤如下:[0051] 1)图像进行均值平滑处理,处理结果为fsmooth(I),其中fsmooth表示均值平滑。[0052] 2)自适应阈值矩阵Thresh为:[0053] Thresh=(1‑α)*fsmooth(I)公式(5)[0054] 其中α=0.15;[0055] 3)利用局部阈值分割规则,其中O(r,c)表示目标点像素,r表示行像素,c表示列像素。[0056][0057] 或[0058][0059] 连通域分析子模块42用于去除轮廓大小所占像素面积的下限值设置,并对自适应阈值分割子模块41图像中小于下限值的轮廓进行去除,大于等于下限值的轮廓则保留,以获得投球环1的轮廓。在本实施例中,自适应阈值分割子模块41用于对图像预处理模块3的图像进行均值平滑处理,并根据均值平滑处理的结果获得自适应阈值矩阵,通过自适应阈值矩阵,利用局部阈值分割规则进行阈值分割。能够有效地保证投球环轮圈的完整性,避免采用全局阈值分割方式,在光照及灰度值分布差异大的图像中部分图像信息丢失的弊端。[0060] 连通域分析子模块42的算法步骤为:[0061] 1)首先,寻找所有的连通区域Ci,(i=1,2,3···)。接着分别对所有的连通区域Ci分别求像素面积为S,即:[0062][0063] 2)分别对所有的连通区域像素面积S进行判断:[0064][0065] 其中,Variable为实时调节的变量。由此满足设定像素面积大小的连通域则保留,否则删除。[0066] 连通域分析子模块42通过寻找连通区域,以获得所有连通区域的像素面积,将各个连通区域的像素面积分别与下限值进行比较,当连通区域的像素面积小于下限值的像素面积时则进行去除,当连通区域的像素面积大于等于下限值的像素面积时则进行保留。[0067] 连通域分析子模块42还能够对自适应阈值分割子模块41的图像进行形态学边缘提取及腐蚀膨胀运算。形态学边缘提取用于投球环11边缘的提取,腐蚀膨胀运算中的腐蚀用于去除杂点,腐蚀膨胀运算中的膨胀用于腐蚀错误去除需要部分的恢复,通过形态学边缘提取及腐蚀膨胀运算能够进一步地提高投球环1轮廓的清晰度及完整度。[0068] 漫水填充子模块43用于通过种子填充算法对连通域分析子模块42获得轮廓进行填充,以获得投球环1的轮廓区域,并将轮廓区域掩模的制作,以提取待检区域。在本实施例中,漫水填充子模块43能够选择投球环1像素坐标平面内一点作为种子点,并选中和种子点相连的区域进行颜色填充,重复选择种子点的邻域重新指定新种子点直至投球环1内环轮廓到外环轮廓之间区域完全填充颜色。[0069] 漫水填充子模块43的算法步骤为:[0070] 1)在边界轮廓内标记种子点p(x,y)的像素点,边界轮廓像素为m(x,y);[0071] 2)检测种子点与轮廓边界像素的绝对差值是否满足设定值,满足即进行填充,不满足则不进行填充。即:[0072] |p(x,y)‑m(x,y)|<Const公式(10)[0073] 其中Const为设定常数。[0074] 3)在步骤2)指定种子点p(x,y)的邻域重新指定新种子点pnew(x,y),重复步骤2)直至检测区域内所有像素点被填充。[0075] 目标检测计数模块5包括运动目标检测子模块51、坐标建立子模块52及计数子模块53。[0076] 运动目标检测子模块51用于对漫水填充子模块43获得的待检区域进行高斯模型的建立,并通过图像二值化、中值滤波以及连通域分析,判断待检区域出现的物体是否为绣球。[0077] 混合高斯模型建模核心思想是通过把每一个像素点表示为K个高斯模型(K一般取3到5之间),对于t时刻像素样本值st,其概率密度函数可以表示如下:[0078][0079] 式中,K表示高斯模型数量;ωk,t表示在t时刻的高斯模型权值,且K个权值之后为1;μk,t表示t时刻的第k个高斯分布的均值;k,t表示协方差矩阵。假设图像的RGB颜色分量相互独立,则 表示在t时刻的图像中的第k个高斯模型方差,I为单位矩阵);ηk,t(xt,μk,t,∑k,t)表示t时刻时的第k个高斯分布,其具体表达式为:[0080][0081] 式中n为图像通道数。[0082] 混合高斯模型背景建模步骤如下:[0083] 1)对当前像素xt,在K个高斯分布中依次匹配,匹配规则为:[0084] 2)如果满足步骤1的匹配规则,那么该像素与高斯分布匹配。若不满足匹配规则:新建一个高斯分布,用xt的像素值作为均值,并赋予一个大的方差与小的权值。[0085] 3)参数更新时,对未匹配的分布,均值和方差保持不变;对于已经匹配的分布按照以下更新:[0086][0087][0088][0089][0090] 式中:λ为分布学习率,大小在0到1之间,该值决定背景更新快慢;θ为参数学习率。[0091] 4)匹配后更新权重:[0092][0093] 其中[0094][0095] 5)模型更新完成后,按照优先级对每个像素点的K个高斯分布进行排序:[0096][0097] 并取前B个高斯分布作为背景像素描述:[0098][0099] 重复检验xk,t和上述B个高斯分布的匹配结果,若xk,t成功匹配前B个中任意的一个高斯分布,则为前景目标图。[0100] 坐标建立子模块52用于第一相机21及第二相机22拍摄区域像素坐标系的建立;计数子模块53用于根据绣球位于坐标建立子模块52的位置判断绣球是否得通过投球环1,并进行计数。图3为第一相机21拍摄区域的像素坐标系,图4为第一相机21拍摄区域的像素坐标系。[0101] 计数子模块53中对第一相机21所拍摄投球环1中点进行上下分割的表达式为:[0102][0103] 其中,Ir表示投球环1内环,ZU表示去除投球环1内环后的y轴上半区域,ZB表示去除投球环1内环后的y轴下半区域;minz表示投球环1最低像素坐标,maxz表示投球环1最高像素坐标;[0104] 对第二相机22所拍摄投球环1中点进行左右分割的表达式为:[0105][0106] 其中,u表示横坐标的像素范围,d表示绣球的直径,ZL表示投球环1侧面左边方向区域,ZR表示投球环1侧面右边方向区域。[0107] 穿过投球环1状态的表达式为:[0108][0109] 其中,Out表示穿过投球内圈状态值,0表示没有穿过,1表示穿过;∧表示与, 表示非,Detor表示检测算子,其结果为0或者1,DL表示杆体11左边方向区域,DR表示杆体11右边边方向区域;Detor(ZU|IrDL)表示在Ir区域与DL区域检测到绣球的情况下在ZU区域检测到绣球,Detor(ZU|DLDR且 Ir)表示在DL区域与DR区域检测到绣球且没有在Ir区域检测到绣球的情况下在Zu区域检测到绣球。在所有区域检测到目标的判定是检测到该区域像素值面积是否满足一定大小,本实施例中设定值为:100~3000。通过该区域像素值面积判断检测到目标是否为绣球。[0110] 检测结果表达式为:[0111][0112] 其中,Goal表示得分,NGoal表示不得分,t表示绣球在拍摄范围的出现时间到结束时间,T表示每次检测的时间。本实施例中T取1.5s。[0113] 在计数子模块53能够结合坐标建立子模块52,分别列举绣球出现在像素坐标系的各种位置,通过确定拍摄的绣球所属的像素坐标位置,从而判断绣球是否进入投球环,实现准确计数。[0114] 计数显示模块6用于计数子模块53数据的获取,并实时显示计数情况。计数显示模块6通过LED点阵屏显示计数。在本实施例中,计数显示模块6通过STC15F2K60S2单片机进行信号的接收,显示部分采用P10(1R)‑v701B半户外LED点阵屏。[0115] 在本实施例中,还包括上位机,上位机分别与图像采集模块2、图像预处理模块3、待检区域获取模块4、目标检测计数模块5及计数显示模块6电连接,并用于控制各模块功能的实现并设定比赛时间。[0116] 本实施例的基于机器视觉的高杆绣球检测计数系统,其具体计数流程为:[0117] 在上位机中设定比赛时间,比赛时间内,在目标检测计数模块5的混合高斯模型中公式(12)的任意一个区域检测到绣球,进行一次检测时间计数,在检测时间内对公式(3)和公式(4)进行判断,当判断结果属于Goal累加得分,在判断结束后重置检测时间与所有检测状态避免误检,如此重复检测直到时间结束,最后获得总的投球分数。
专利地区:广西
专利申请日期:2019-05-31
专利公开日期:2024-07-23
专利公告号:CN110298860B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




