产学研创新服务平台(全国)


关节模组、其多圈值获取方法和装置、机器人及介质
更新时间:2026-11-01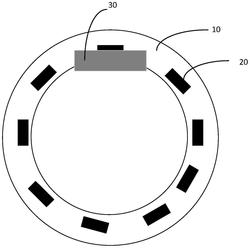 专利申请类型:实用新型专利;
地区:广东-深圳;
源自:深圳高价值专利检索信息库;
专利名称:关节模组、其多圈值获取方法和装置、机器人及介质
专利类型:实用新型专利
专利申请号:CN202210331683.3
专利申请(专利权)人:深圳市普渡怒放科技有限公司,深圳市普渡科技有限公司
权利人地址:广东省深圳市南山区西丽街道西丽社区打石一路深圳国际创新谷1栋A座502
专利发明(设计)人:刘远东,邓卓,吴长征
专利摘要:本申请涉及一种关节模组、其多圈值获取方法和装置、机器人及介质。关节模组包括电机端和末端,所述电机端上设置有霍尔开关或霍尔感应磁铁,所述末端上对应设置有霍尔感应磁铁或霍尔开关,所述霍尔开关与所述霍尔感应磁铁的数量比等于所述关节模组的减速比,所有所述霍尔开关形成一圈,所述霍尔感应磁铁能感应一个所述霍尔开关或者同时感应两个所述霍尔开关,所述电机端设置有用于获取电机端的机械角度的编码器。本申请能够在掉电后获取电机在断电前的多圈值。
主权利要求:
1.一种关节模组,其特征在于,所述关节模组包括电机端和末端,所述电机端上设置有霍尔开关或霍尔感应磁铁,所述末端上对应设置有霍尔感应磁铁或霍尔开关,所述霍尔开关与所述霍尔感应磁铁的数量比等于所述关节模组的减速比,所有所述霍尔开关形成一圈,所述霍尔感应磁铁能感应一个所述霍尔开关或者同时感应两个所述霍尔开关,所述电机端设置有用于获取电机端的机械角度的编码器;所述关节模组用于根据当前霍尔状态以及对应关系,确定所述关节模组中电机的多圈值,所述当前霍尔状态由掉电再重新上电后的所述关节模组中所有所述霍尔开关的当前状态确定;机械角度为通过所述关节模组的电机端中编码器获得的所述电机的机械角度;对应关系包括预设的霍尔状态与多圈值之间的对应关系,第一角度和第二角度根据实际情况设置得到,所述第一角度小于所述第二角度;
若存在与所述当前霍尔状态对应的对应关系,则所述关节模组中电机的多圈值为所述对应关系中,与所述当前霍尔状态对应的多圈值;若不存在与所述当前霍尔状态对应的对应关系,且所述对应关系中预先预设了多个编号为偶数的霍尔状态以及分别对应的多圈值,则在所述机械角度小于所述第一角度的情况下,所述关节模组中电机的多圈值为第一多圈值,在所述机械角度大于所述第二角度的情况下,所述关节模组中电机的多圈值为第二多圈值,所述第一多圈值为与所述当前霍尔状态相邻的两个预设霍尔状态分别对应的多圈值中较大的多圈值,所述第二多圈值为与所述当前霍尔状态相邻的两个预设霍尔状态分别对应的多圈值中较小的多圈值;若不存在与所述当前霍尔状态对应的对应关系,且所述对应关系中仅预先预设一个霍尔状态及其对应的多圈值,则在所述当前霍尔状态与所述预设的霍尔状态的差值除以预设值的商为整数的情况下,所述关节模组中电机的多圈值为该整数,在所述当前霍尔状态与所述预设的霍尔状态的差值除以预设值的商不为整数,且所述机械角度小于所述第一角度的情况下,所述关节模组中电机的多圈值为第三多圈值,在所述当前霍尔状态与所述预设的霍尔状态的差值除以预设值的商不为整数,且所述机械角度大于所述第二角度的情况下,所述关节模组中电机的多圈值为第四多圈值,所述第三多圈值为与所述商相邻的两个整数中较大的整数,所述第四多圈值为与所述商相邻的两个整数中较小的整数。
2.根据权利要求1所述的关节模组,其特征在于,所述霍尔感应磁铁的长度大于任意相邻两个霍尔开关之间的间距,且小于任意相邻三个霍尔开关之间的间距。
3.根据权利要求1所述的关节模组,其特征在于,所述编码器为单圈绝对值编码器。
4.根据权利要求1所述的关节模组,其特征在于,所有所述霍尔开关均匀分布形成一圈。
5.一种多圈值获取方法,其特征在于,应用于权利要求1‑4中任一项所述的关节模组,所述方法包括:
获取所述关节模组掉电再重新上电后,所述关节模组中所有霍尔开关的当前状态;
确定所述当前状态对应的当前霍尔状态;机械角度为通过所述关节模组的电机端中编码器获得的所述电机的机械角度;对应关系包括预设的霍尔状态与多圈值之间的对应关系,根据实际情况设置第一角度和第二角度,所述第一角度小于所述第二角度;
若存在与所述当前霍尔状态对应的对应关系,则将所述对应关系中,与所述当前霍尔状态对应的多圈值,确定为所述关节模组中电机的多圈值;
若不存在与所述当前霍尔状态对应的对应关系,且所述对应关系中预先预设了多个编号为偶数的霍尔状态以及分别对应的多圈值,则在所述机械角度小于所述第一角度的情况下,确定所述关节模组中电机的多圈值为第一多圈值,在所述机械角度大于所述第二角度的情况下,确定所述关节模组中电机的多圈值为第二多圈值,所述第一多圈值为与所述当前霍尔状态相邻的两个预设霍尔状态分别对应的多圈值中较大的多圈值,所述第二多圈值为与所述当前霍尔状态相邻的两个预设霍尔状态分别对应的多圈值中较小的多圈值;
若不存在与所述当前霍尔状态对应的对应关系,且所述对应关系中仅预先预设一个霍尔状态及其对应的多圈值,则在所述当前霍尔状态与所述预设的霍尔状态的差值除以预设值的商为整数的情况下,确定所述关节模组中电机的多圈值为该整数,在所述当前霍尔状态与所述预设的霍尔状态的差值除以预设值的商不为整数,且所述机械角度小于所述第一角度的情况下,则确定所述关节模组中电机的多圈值为第三多圈值,在所述当前霍尔状态与所述预设的霍尔状态的差值除以预设值的商不为整数,且所述机械角度大于所述第二角度的情况下,则确定所述关节模组中电机的多圈值为第四多圈值,所述第三多圈值为与所述商相邻的两个整数中较大的整数,所述第四多圈值为与所述商相邻的两个整数中较小的整数。
6.一种机器人,其特征在于,所述机器人包括如权利要求1‑4中任一项所述的关节模组。
7.一种关节模组的多圈值获取装置,其特征在于,所述装置包括:
获取模块,用于获取所述关节模组掉电再重新上电后,机器人中所有霍尔开关的当前状态;
多圈值确定模块,用于确定所述当前状态对应的当前霍尔状态;机械角度为通过所述关节模组的电机端中编码器获得的所述电机的机械角度;对应关系包括预设的霍尔状态与多圈值之间的对应关系,根据实际情况设置第一角度和第二角度,所述第一角度小于所述第二角度;
所述多圈值确定模块还用于若存在与所述当前霍尔状态对应的对应关系,则将所述对应关系中,与所述当前霍尔状态对应的多圈值,确定为所述关节模组中电机的多圈值;
所述多圈值确定模块还用于若不存在与所述当前霍尔状态对应的对应关系,且所述对应关系中预先预设了多个编号为偶数的霍尔状态以及分别对应的多圈值,则在所述机械角度小于所述第一角度的情况下,确定所述关节模组中电机的多圈值为第一多圈值,在所述机械角度大于所述第二角度的情况下,确定所述关节模组中电机的多圈值为第二多圈值,所述第一多圈值为与所述当前霍尔状态相邻的两个预设霍尔状态分别对应的多圈值中较大的多圈值,所述第二多圈值为与所述当前霍尔状态相邻的两个预设霍尔状态分别对应的多圈值中较小的多圈值;
所述多圈值确定模块还用于若不存在与所述当前霍尔状态对应的对应关系,且所述对应关系中仅预先预设一个霍尔状态及其对应的多圈值,则在所述当前霍尔状态与所述预设的霍尔状态的差值除以预设值的商为整数的情况下,确定所述关节模组中电机的多圈值为该整数,在所述当前霍尔状态与所述预设的霍尔状态的差值除以预设值的商不为整数,且所述机械角度小于所述第一角度的情况下,则确定所述关节模组中电机的多圈值为第三多圈值,在所述当前霍尔状态与所述预设的霍尔状态的差值除以预设值的商不为整数,且所述机械角度大于所述第二角度的情况下,则确定所述关节模组中电机的多圈值为第四多圈值,所述第三多圈值为与所述商相邻的两个整数中较大的整数,所述第四多圈值为与所述商相邻的两个整数中较小的整数。
8.一种计算机可读存储介质,其上存储有计算机程序,其特征在于,所述计算机程序被处理器执行时实现权利要求5所述的方法的步骤。 说明书 : 关节模组、其多圈值获取方法和装置、机器人及介质技术领域[0001] 本申请涉及机器人技术领域,特别是涉及一种关节模组、其多圈值获取方法和装置、机器人及介质。背景技术[0002] 目前机器人的关节一般采用伺服电机和减速器组成。机器人的控制过程中,需要知道关节的末端的位置。为降低成本,伺服电机采用单圈绝对值编码器,机器人采集单圈绝对值编码器的多圈值(多圈值即电机旋转的圈数)计算机器人关机中电机的电角度,然后根据减速器的减速比计算得到关节的末端的位置,这种方式在机器人断电后,采集单圈绝对值编码器的多圈值则为零,机器人不能记忆电机在断电前的多圈值,容易造成机器人控制出错。发明内容[0003] 基于此,有必要针对上述技术问题,提供一种能够在掉电后获取电机在断电前的多圈值的关节模组、其多圈值获取方法和装置、机器人及介质。[0004] 第一方面,本申请提供了一种关节模组,所述关节模组包括电机端和末端,所述电机端上设置有霍尔开关或霍尔感应磁铁,所述末端上对应设置有霍尔感应磁铁或霍尔开关,所述霍尔开关与所述霍尔感应磁铁的数量比等于所述关节模组的减速比,所有所述霍尔开关形成一圈,所述霍尔感应磁铁能感应一个所述霍尔开关或者同时感应两个所述霍尔开关,所述电机端设置有用于获取电机端的机械角度的编码器。[0005] 第二方面,本申请还提供了一种关节模组的多圈值获取方法,所述方法包括:[0006] 获取所述关节模组中所有霍尔开关的当前状态;[0007] 根据所述当前状态确定所述关节模组中电机的多圈值。[0008] 第三方面,本申请还提供了一种机器人,所述机器人包括如上所述的关节模组。[0009] 第四方面,本申请还提供了一种关节模组的多圈值获取装置,所述装置包括:[0010] 获取模块,用于获取所述机器人中所有霍尔开关的当前状态;[0011] 多圈值确定模块,用于根据所述当前状态确定所述关节模组中电机的多圈值。[0012] 第五方面,本申请还提供了一种计算机可读存储介质。该计算机可读存储介质,其上存储有计算机程序,该计算机程序被处理器执行时实现上述关节模组的多圈值获取方法的步骤。[0013] 上述关节模组、其多圈值获取方法和装置、机器人及介质,该关节模组包括电机端和末端,通过在电机端上设置有霍尔开关或霍尔感应磁铁,所述末端上对应设置有霍尔感应磁铁或霍尔开关,所述霍尔开关与所述霍尔感应磁铁的数量比等于所述关节模组的减速比,所有的霍尔开关形成一圈,所述霍尔感应磁铁能感应一个所述霍尔开关或者同时感应两个所述霍尔开关,所述电机端设置有用于获取电机端的机械角度的编码器。这样在关节模组中电机在断电后再重新上电时,则可以根据通电后的所有霍尔开关的状态,从而确定对应的霍尔状态,最后根据霍尔状态即可确定电机断电时的多圈值。附图说明[0014] 图1为一个实施例中关节模组的电机端和末端交接面的结构示意图;[0015] 图2为一个实施例中关节模组的多圈值获取方法的流程示意图;[0016] 图3为一个实施例中电机端和末端转动角度的对比分析示意图;[0017] 图4为一个实施例中关节模组的多圈值获取装置的结构框图;[0018] 图5为一个实施例中机器人的内部结构图。具体实施方式[0019] 为了使本申请的目的、技术方案及优点更加清楚明白,以下结合附图及实施例,对本申请进行进一步详细说明。应当理解,此处描述的具体实施例仅仅用以解释本申请,并不用于限定本申请。[0020] 作为一种实施例,如图1所示,本申请一实施例提供一种关节模组,关节模组包括电机端10和末端(图未示),电机端10上设置有霍尔开关20,末端上对应设置有霍尔感应磁铁30,霍尔开关20的数量有多个,霍尔感应磁铁30的数量为1,霍尔开关20与霍尔感应磁铁30的数量比等于关节的减速比,所有霍尔开关20形成一圈,在关节模组工作过程中,电机端10会带动末端转动,霍尔感应磁铁30则能感应一个霍尔开关20或者同时感应两个霍尔开关20,电机端10设置有用于获取电机端10的机械角度的编码器(图未示)。该关节模组可以应用于机械臂、医疗设备、机器人等各种智能设备中。[0021] 其中,减速比是一种传动比,是指结构中输入端和输出端的转速比值,本实施例中电机端可以为输入端,末端则为输出端;也可以将电机端作为输出端,末端作为输入端。[0022] 霍尔开关20与电机端10位置相对固定,末端与霍尔感应磁铁30的位置也相对固定。霍尔开关20可以通过胶水贴合的方式设置在电机端,也可以在电机端10设置霍尔开关20的一面上设置凹槽,霍尔开关20可以嵌入凹槽中。凹槽形状与霍尔开关20的形状适配,这样成品相对美观,且因凹槽形状与霍尔开关20的形状适配,电机端10设置霍尔开关20的一面相对平整,也有利于关节的运行,不容易因其他杂物落入电机端10和末端之间而卡顿。[0023] 作为另一种实施例,电机端10上设置有霍尔感应磁铁30,末端上对应设置有霍尔开关20,也就是说霍尔感应磁铁30和霍尔开关20所在的位置可以互换,其余结构与上一实施例相同,此处不在赘述。[0024] 需要说明的是,霍尔开关20与霍尔感应磁铁30的数量比等于关节的减速比,包括霍尔开关20的数量与霍尔感应磁铁30的数量的第一比值等于电机端10的转速与末端转速的第二比值,或者霍尔感应磁铁30的数量与霍尔开关20的数量的第三比值等于末端转速与电机端10的转速的第四比值。其中,在电机端10上设置有霍尔开关20,末端上设置有霍尔感应磁铁30时,该关节模组的减速比则为第二比值(电机端10的转速与末端转速的比值);在电机端10上设置有霍尔感应磁铁30,末端上对应设置有霍尔开关20时,该关节模组的减速比则为第四比值(末端转速与电机端10的转速的比值)。[0025] 在关节模组掉电,再重新上电后,则可以获取所有霍尔开关的状态,然后根据当前霍尔开关的状态则确定对应的关节模组的多圈值,例如,预先存储有霍尔状态对应的关节模组的多圈值,在获取所有霍尔开关的状态后,通过查询预先存储的信息(霍尔状态对应的关节模组的多圈值)确定当前霍尔状态对应的关节模组的多圈值。[0026] 作为一种实施例,该关节模组包括电机端10和末端,通过在电机端10上设置有霍尔开关20或霍尔感应磁铁30,所述末端上对应设置有霍尔感应磁铁30或霍尔开关,所述霍尔开关与所述霍尔感应磁铁的数量比等于所述关节模组的减速比,所有的霍尔开关形成一圈,所述霍尔感应磁铁能感应一个所述霍尔开关或者同时感应两个所述霍尔开关,所述电机端设置有用于获取电机端的机械角度的编码器。这样在关节模组中电机在断电后,再重新上电时,则可以根据通电后的所有霍尔开关的状态,确定对应的霍尔状态,最后根据霍尔状态查找对应的多圈值,并将与霍尔状态对应的多圈值作为电机断电时的多圈值;若根据霍尔状态未查找对应的多圈值,则根据霍尔状态确定最接近的多圈值,然后根据编码器获得的电机端的机械角度确定关节模组中电机的多圈值,示例性的,若根据霍尔状态的编号为10,查找到编号10的霍尔状态对应的电机的多圈值为0,则确定关节模组中电机的多圈值为0;若根据霍尔状态的编号为9,则查找到编号9的霍尔状态对应的最接近的多圈值为‑1或者1(与编号9最接近的霍尔状态为编号为8和10的霍尔状态,编号为8霍尔状态对应的电机的多圈值为‑1,编号为10的霍尔状态对应的电机的多圈值为1),此时则进一步根据机端的机械角度确定关节模组中电机的多圈值是‑1还是1。例如在机械角度大于A时,关节模组中电机的多圈值是‑1,在机械角度小于B时,关节模组中电机的多圈值是1,其中A、B分别为技术人员根据实际情况设置。[0027] 若霍尔感应磁铁30的长度小于任意相邻的两个霍尔开关20之间的距离,则可能导致霍尔感应磁铁30位于任意相邻的两个霍尔开关20之间时,检测到所有霍尔开关20的状态都一样(即无法确定霍尔感应磁铁30的位置),因此为保证霍尔感应磁铁30能感应一个霍尔开关20或者同时感应两个霍尔开关20,霍尔感应磁铁30的长度大于任意相邻两个霍尔开关20之间的间距,且小于任意相邻三个霍尔开关20之间的间距;霍尔感应磁铁30的宽度适中,不影响关节模组的运行和检测霍尔开关20的状态即可。本实施例中该关节模组包括电机端和末端,通过在电机端上设置有霍尔开关或霍尔感应磁铁,所述末端上对应设置有霍尔感应磁铁或霍尔开关,所述霍尔开关与所述霍尔感应磁铁的数量比等于所述关节模组的减速比,所有的霍尔开关形成一圈,所述霍尔感应磁铁能感应一个所述霍尔开关或者同时感应两个所述霍尔开关,所述电机端设置有用于获取电机端的机械角度的编码器。这样在关节模组中电机在断电后再重新上电时,则可以根据通电后的所有霍尔开关的状态,从而确定对应的霍尔状态,最后根据霍尔状态即可确定电机断电时的多圈值。[0028] 进一步地,作为一种实施例,本实施例中编码器采用单圈绝对值编码器,目前现有技术包括几种方式,例如:1、电机端采用增量编码器,并且在末端设计单圈绝对值编码器;2、在电机端设计多圈绝对值编码器,末端的位置通过电机侧的位置和减速器的减速比计算得出。本申请中采用单圈绝对值编码器以及霍尔开关的方式对现有技术成本更低,计算方式更简单。[0029] 进一步地,作为一种实施例,所有霍尔开关20均匀分布形成一圈,设置在电机端10或者末端上。将所有霍尔开关20均匀分布,能够使得机械角度和霍尔状态适配度更高,不会出现两个霍尔开关距离太远导致结果的不准确,从而通过将所有霍尔开关20均匀分布形成一圈的方式,提高关节模组的多圈值的准确性。[0030] 在一个实施例中,如图2所示,提供了一种关节模组的多圈值获取方法,该方法应用于上述实施例所述的关节模组,包括以下步骤:[0031] 步骤S200,获取所述关节模组中所有霍尔开关的当前状态;[0032] 本实施例所述的多圈值获取方法应用于上述任一实施例所述的关节模组,该关节模组的结构与上述实施例中关节相同,此处不在赘述。[0033] 本实施例中,预先存储多个霍尔状态,每个霍尔状态可以与通过霍尔感应磁铁感应到的一个或者两个霍尔开关对应。具体地,以霍尔开关的数量为9为例进行说明,因霍尔开关的数量为9,霍尔感应磁铁能感应一个霍尔开关或者同时感应两个霍尔开关,则预先存储的霍尔状态为18个,为方便后续使用和说明,将18个霍尔状态以及进行编号为1、2、3…18;9个霍尔开关标识为A、B、C…I,在关节模组上电后,电机端带动末端进行转动,因两者转动速度不同,因此分别设置在电机端和末端上的霍尔开关、霍尔感应磁铁的转动速度也不相同。在关节模组上电后,霍尔感应磁铁会感应到一个霍尔开关或者同时感应两个霍尔开关,示例性的,霍尔感应磁铁会感应到一个霍尔开关A,对应的霍尔状态的编号为1;霍尔感应磁铁会感应到一个霍尔开关A和B,对应的霍尔状态的编号为2;霍尔感应磁铁会感应到一个霍尔开关B,对应的霍尔状态的编号为3,依次类推,霍尔感应磁铁会感应到不同的一个或者两个霍尔开关,对应的不同编号的霍尔状态。同时还可以预存霍尔状态与电机的多圈值的对应关系,示例性的,可以设置霍尔状态的编号为10时,对应的关节模组中电机的多圈值为0。[0034] 在关节模组上电过程中或者掉电后重新上电,则可以检测到所有的霍尔开关的当前状态。[0035] 步骤S210,根据所述当前状态确定所述关节模组中电机的多圈值。[0036] 作为一种实施例,所述根据所述当前状态确定所述关节模组中电机的多圈值的具体过程可以包括:[0037] 确定所述当前状态对应的当前霍尔状态,并根据所述当前霍尔状态以及预设的霍尔状态与多圈值的对应关系,确定所述关节模组中电机的多圈值。[0038] 具体地,本实施例中,预先预设了霍尔开关的状态对应的霍尔状态,例如将编号为偶数的霍尔状态分别设置对应的多圈值,即编号为2、4、6…18的霍尔状态对应的多圈值依次为‑4、‑3、‑2…4。[0039] 其中,根据所述当前霍尔状态以及预设的霍尔状态与多圈值的对应关系,确定所述关节模组中电机的多圈值的步骤,包括:[0040] 若存在与所述当前霍尔状态对应的对应关系,将所述对应关系中,与所述当前霍尔状态对应的多圈值,确定为所述关节模组中电机的多圈值。[0041] 若不存在与所述当前霍尔状态对应的对应关系,根据机械角度和所述当前霍尔状态确定所述关节模组中电机的多圈值,所述机械角度为通过所述机器人的电机端中编码器获得的所述电机端的机械角度。[0042] 在获得所有霍尔开关的当前状态后,确定霍尔开关的当前状态对应的当前霍尔状态,然后根据预存的霍尔状态与多圈值的对应关系,查找当前霍尔状态对应的多圈值,查找结果包括2种:1、对应关系中存在与所述当前霍尔状态对应的多圈值;2、对应关系中不存在与所述当前霍尔状态对应的多圈值。若对应关系中存在与所述当前霍尔状态对应的多圈值,则可以根据当前的霍尔状态直接确定对应的多圈值,作为关节模组中电机的多圈值;若对应关系中不存在与所述当前霍尔状态对应的多圈值,则根据当前霍尔状态和电机的机械角度确定关节模组的多圈值,其中电机的机械角度为通过所述关节模组的电机端中编码器获得的所述电机的机械角度。具体地,先在预存的霍尔状态中确认与当前霍尔状态最接近的目标预存霍尔状态,示例性的,若当前霍尔状态为9(即霍尔状态的编号为9),则在预存的霍尔状态中确定与当前霍尔状态为9最接近的目标预存霍尔状态为8和10,然后根据获得的电机的机械角度从而确定当前霍尔状态为9对应的多圈值。[0043] 作为另一种实施例,根据所述当前状态确定所述关节模组中电机的多圈值,可以包括:[0044] 确定所述当前状态对应的当前霍尔状态;[0045] 根据所述当前霍尔状态与预存第一霍尔状态的差值,以及所述第一霍尔状态对应的第一多圈值,确定所述关节模组中电机的多圈值。[0046] 根据如图3所示,以及上一实施例的说明可知:各霍尔状态之间存在一定的关系(如图3所示案例中,可知相邻偶数的霍尔状态之前的多圈值也为相邻的整数,奇数的霍尔状态对应的多圈值则为与该奇数相邻的偶数的霍尔状态的多圈值(两个)中的一个),因此作为另一种实施例,预存的霍尔状态也可以仅仅为1个,定义为第一霍尔状态,示例性的,定义第一霍尔状态为10时,对应的多圈值为0。在获得当前霍尔状态为6时,因当前霍尔状态不是第一霍尔状态,因此先计算当前霍尔状态与预存第一霍尔状态的差值,本实施例中当前霍尔状态与预存第一霍尔状态的差值为‑4,此时则可以根据该差值(‑4)以及第一霍尔状态对应的多圈值(0),确定当前霍尔状态的多圈值为‑2。确定的具体过程可以包括,将差值除以2,若结果为整数,则将当前霍尔状态的多圈值等于该整数;若结果为非整数,即为小数,则进一步根据获得的电机的机械角度确定当前霍尔状态为与小数相邻的整数,示例性的,获得当前霍尔状态为5时,因当前霍尔状态不是第一霍尔状态,因此先计算当前霍尔状态与预存第一霍尔状态的差值为‑5,将差值(‑5)/2则为‑2.5,‑2.5为小数,确定‑2.5相邻的多圈值为‑2和‑3,此时根据所述机械角度进一步确定所述关节模组中电机的多圈值,若所述机械角度小于第一角度(示例性的,第一角度为120),则确定所述关节模组中电机的多圈值为所述第一多圈值(‑2);若所述机械角度大于第二角度(示例性的,第二角度为180),则确定所述关节模组中电机的多圈值为第二多圈值(‑3),所述第二多圈值为所述第一多圈值相邻的下一个多圈值,所述第一角度小于所述第二角度;如机械角度大于第一角度,且小于第二角度,则生成报错信息。也就是说在该实施例相当于根据所述机械角度和所述当前状态确定所述关节模组中电机的多圈值。[0047] 其中,所述根据所述机械角度和所述当前状态确定所述关节模组中电机的多圈值,包括:[0048] 若所述机械角度小于第一角度,则确定所述关节模组中电机的多圈值为所述第一多圈值;[0049] 若所述机械角度大于第二角度,则确定所述关节模组中电机的多圈值为第二多圈值,所述第二多圈值为所述第一多圈值相邻的多圈值,所述第一角度小于所述第二角度;[0050] 如机械角度大于第一角度,且小于第二角度,则生成报错信息。[0051] 具体地,在根据机械角度和当前状态确定关节模组中电机的多圈值的具体过程可以包括多种情况:如图3所示,图中实线表示电机的转动,转动呈周期性变化,每个周期代表电机转动一圈,虚线表示末端的转动,以及各阶段对应的霍尔状态k,电机的多圈值用M表示。从图中可以看出在霍尔状态为偶数的时候可以明确地确定霍尔状态对应的多圈值,例如,霍尔状态k为8对应的多圈值为‑1;霍尔状态k为10时对应的多圈值为0。霍尔状态为奇数时,则可能为相邻的霍尔状态对应的多圈值,例如霍尔状态为9时,对应的多圈值可能为‑1或0,此时根据电机的机械角度进行进一步判断:若所述机械角度小于第一角度120,则确定所述关节模组中电机的多圈值为所述第一多圈值(0);若所述机械角度大于第二角度(180),则确定所述关节模组中电机的多圈值为第二多圈值(‑1),所述第二多圈值(‑1)为所述第一多圈值(0)相邻的多圈值,所述第一角度小于所述第二角度;如机械角度大于第一角度120,且小于第二角度180,则生成报错信息。[0052] 需要说明的是,预存霍尔状态与多圈值的对应关系中对于奇数、偶数对应的多圈值可以根据实际情况互换,或者根据实际情况不同的霍尔状态对应的多圈值不同,第一角度和第二角度也可以根据实际情况设置。[0053] 上述关节模组的多圈值获取方法中,通过获取关节模组中所有霍尔开关的当前状态;根据所述当前状态确定所述关节模组中电机的多圈值。通过上述方式,在关节模组中电机在断电后再重新上电时,则可以根据通电后的所有霍尔开关的状态,从而确定对应的霍尔状态,最后根据霍尔状态即可确定电机断电时的多圈值。[0054] 在一个实施例中,如图4所示,本申请还提供一种关节模组的多圈值获取装置,该装置包括:[0055] 获取模块410,用于获取所述机器人中所有霍尔开关的当前状态;[0056] 多圈值确定模块420,用于根据所述当前状态确定所述关节模组中电机的多圈值。[0057] 多圈值确定模块420还用于:[0058] 确定所述当前状态对应的当前霍尔状态;[0059] 根据所述当前霍尔状态与预存第一霍尔状态的差值,以及所述第一霍尔状态对应的第一多圈值,确定所述关节模组中电机的多圈值。[0060] 多圈值确定模块420还用于:[0061] 确定所述当前状态对应的当前霍尔状态,并根据所述当前霍尔状态以及预设的霍尔状态与多圈值的对应关系,确定所述关节模组中电机的多圈值。[0062] 多圈值确定模块420还用于:[0063] 若所述对应关系中存在与所述当前霍尔状态对应的多圈值,将所述对应关系中,与所述当前霍尔状态对应的多圈值,确定为所述关节模组中电机的多圈值。[0064] 多圈值确定模块420还用于:[0065] 若所述对应关系中不存在与所述当前霍尔状态对应的多圈值,根据机械角度和所述当前霍尔状态确定所述关节模组中电机的多圈值,所述机械角度为通过所述关节模组的电机端中编码器获得的所述电机的机械角度。[0066] 多圈值确定模块420还用于:[0067] 若所述机械角度小于第一角度,则确定所述关节模组中电机的多圈值为所述第一多圈值;[0068] 若所述机械角度大于第二角度,则确定所述关节模组中电机的多圈值为第二多圈值,所述第二多圈值为所述第一多圈值相邻的多圈值,所述第一角度小于所述第二角度。[0069] 上述关节模组的多圈值获取装置中的各个模块可全部或部分通过软件、硬件及其组合来实现。上述各模块可以硬件形式内嵌于或独立于计算机设备中的处理器中,也可以以软件形式存储于计算机设备中的存储器中,以便于处理器调用执行以上各个模块对应的操作。[0070] 在一个实施例中,提供了一种机器人,该机器人可以是关节机器人,包括如上述实施例中所示的关节模组,该机器人还可以包括通过系统总线分别与关节模组连接的处理器、存储器,内部结构图可以如图5所示。其中,该机器人的处理器用于提供计算和控制能力。该机器人的存储器包括非易失性存储介质、内存储器。该非易失性存储介质存储有操作系统和计算机程序。该内存储器为非易失性存储介质中的操作系统和计算机程序的运行提供环境。该计算机程序被处理器执行时以实现一种关节模组的多圈值获取方法。[0071] 本领域技术人员可以理解,图5中示出的结构,仅仅是与本申请方案相关的部分结构的框图,并不构成对本申请方案所应用于其上的计算机设备的限定,具体的计算机设备可以包括比图中所示更多或更少的部件,或者组合某些部件,或者具有不同的部件布置。[0072] 在一个实施例中,提供了一种计算机可读存储介质,其上存储有计算机程序,计算机程序被处理器执行时实现如上述关节模组的多圈值获取方法的步骤。[0073] 在一个实施例中,提供了一种计算机程序产品,包括计算机程序,该计算机程序被处理器执行时实现如上述关节模组的多圈值获取方法的步骤。[0074] 本领域普通技术人员可以理解实现上述实施例方法中的全部或部分流程,是可以通过计算机程序来指令相关的硬件来完成,所述的计算机程序可存储于一非易失性计算机可读取存储介质中,该计算机程序在执行时,可包括如上述各方法的实施例的流程。其中,本申请所提供的各实施例中所使用的对存储器、数据库或其它介质的任何引用,均可包括非易失性和易失性存储器中的至少一种。非易失性存储器可包括只读存储器(Read‑OnlyMemory,ROM)、磁带、软盘、闪存、光存储器、高密度嵌入式非易失性存储器、阻变存储器(ReRAM)、磁变存储器(MagnetoresistiveRandomAccessMemory,MRAM)、铁电存储器(FerroelectricRandomAccessMemory,FRAM)、相变存储器(PhaseChangeMemory,PCM)、石墨烯存储器等。易失性存储器可包括随机存取存储器(RandomAccessMemory,RAM)或外部高速缓冲存储器等。作为说明而非局限,RAM可以是多种形式,比如静态随机存取存储器(StaticRandomAccessMemory,SRAM)或动态随机存取存储器(DynamicRandomAccessMemory,DRAM)等。本申请所提供的各实施例中所涉及的处理器可为通用处理器、中央处理器、图形处理器等,不限于此。[0075] 以上实施例的各技术特征可以进行任意的组合,为使描述简洁,未对上述实施例中的各个技术特征所有可能的组合都进行描述,然而,只要这些技术特征的组合不存在矛盾,都应当认为是本说明书记载的范围。[0076] 以上所述实施例仅表达了本申请的几种实施方式,其描述较为具体和详细,但并不能因此而理解为对本申请专利范围的限制。应当指出的是,对于本领域的普通技术人员来说,在不脱离本申请构思的前提下,还可以做出若干变形和改进,这些都属于本申请的保护范围。因此,本申请的保护范围应以所附权利要求为准。
专利地区:广东
专利申请日期:2022-03-31
专利公开日期:2024-07-26
专利公告号:CN114643593B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477