 产学研创新服务平台(全国)


一种基于计算机设备的智慧交互养老陪护机器人
更新时间:2026-10-01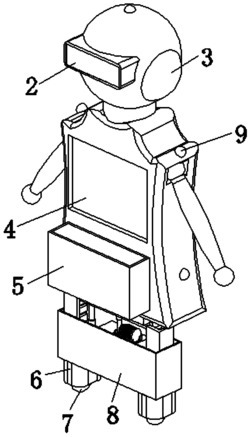 专利申请类型:发明专利;
地区:河南-信阳;
源自:信阳高价值专利检索信息库;
专利名称:一种基于计算机设备的智慧交互养老陪护机器人
专利类型:发明专利
专利申请号:CN202010185344.X
专利申请(专利权)人:信阳谦汇信息技术服务中心(个人独资)
权利人地址:河南省信阳市固始县怡和首府大厦15层根亲文化融合产业园B-092
专利发明(设计)人:刘剑秋
专利摘要:本发明提供一种基于计算机设备的智慧交互养老陪护机器人,包括机器人本体和底座,底座和机器人本体之间设置有高度调节机构,调节机构包括驱动部、支撑部和限位部,驱动部包括电机、第一齿轮、第二齿轮、螺纹杆、螺纹管和支撑板,电机固定在底座的顶部,电机的输出轴通过第一齿轮与第二齿轮啮合,第二齿轮套设在螺纹杆上。本发明通过高度调节机构的设置能够对机器人的高度进行灵活的调节,采用螺纹杆和螺纹管配合升降的方式,能够实现机器人的连续快速升降,通过支撑部的设置,能够在机器人上升一定高度时,给予机器人支持,有利于延长高度调节机构的使用寿命,进而延长了机器人的使用寿命,给老人使用机器人带来了便利。
主权利要求:
1.一种基于计算机设备的智慧交互养老陪护机器人,包括机器人本体和底座(1),其特征在于:所述底座(1)和机器人本体之间设置有高度调节机构,所述调节机构包括驱动部、支撑部和限位部;
驱动部包括电机(10)、第一齿轮(11)、第二齿轮(12)、螺纹杆(13)、螺纹管(14)和支撑板(15),所述电机(10)固定在底座(1)的顶部,所述电机(10)的输出轴通过第一齿轮(11)与第二齿轮(12)啮合,所述第二齿轮(12)套设在螺纹杆(13)上,所述螺纹杆(13)的底部与底座(1)转动连接,所述螺纹杆(13)的顶部与螺纹管(14)螺纹连接,所述螺纹管(14)的顶部与支撑板(15)固定连接,所述支撑板(15)的顶部与机器人本体固定连接;
所述支撑部为两个,分别设置在支撑板(15)的两侧,所述支撑部包括活动套(18)、支撑架(19)、第一楔形块(20)、第二楔形块(21)、连接板(22)、滑槽(23)、复位弹簧(24)和电动伸缩杆(25),两个第一楔形块(20)分别设置在支撑板(15)的两端并与支撑板(15)固定连接,所述支撑架(19)的底部与底座(1)固定连接,所述滑槽(23)不少于十个,所述滑槽(23)从上之下依次开设在支撑架(19)前后两侧的内壁,所述第二楔形块(21)的两侧延长至滑槽(23)内,所述第二楔形块(21)的斜面与第一楔形块(20)的斜面接触,相邻两个第二楔形块(21)的间距小于第一楔形块(20)的高度,第一楔形块和第二楔形块的高度是螺纹杆螺距的10倍左右,所述复位弹簧(24)设置在滑槽(23)内,所述复位弹簧(24)的一端与第二楔形块(21)固定连接,所述复位弹簧(24)的另一端与滑槽(23)的内壁固定连接,所述连接板(22)将第二楔形块(21)连接,所述电动伸缩杆(25)设置在支撑架(19)内腔的左侧,所述活动套(18)可活动的套设在电动伸缩杆(25)的输出端上;
所述活动套(18)为空心结构,所述活动套(18)的一端设置有挡板,所述挡板上开设有进口,所述电动伸缩杆(25)的输出端固定连接有活塞头,所述活塞头直径大于进口的直径;
所述限位部为两个,分别设置在支撑板(15)的两侧,所述限位部包括限位插杆(16)和限位套管(17),所述限位插杆(16)的顶部与支撑板(15)固定连接,所述限位套管(17)的底部与底座(1)固定连接,所述限位插杆(16)的底部延伸至限位套管(17)的内腔。
2.根据权利要求1所述的一种基于计算机设备的智慧交互养老陪护机器人,其特征在于:所述高度调节机构底部的四角设置有行走轮,所述行走轮包括轮胎架(6)和轮胎(7)。
3.根据权利要求2所述的一种基于计算机设备的智慧交互养老陪护机器人,其特征在于:所述机器人本体前侧的顶部设置有摄像装置(2)。
4.根据权利要求3所述的一种基于计算机设备的智慧交互养老陪护机器人,其特征在于:所述机器人本体的四周均设置有扬声器(3)。
5.根据权利要求4所述的一种基于计算机设备的智慧交互养老陪护机器人,其特征在于:所述机器人本体前侧的中部设置有显示屏(4)。
6.根据权利要求5所述的一种基于计算机设备的智慧交互养老陪护机器人,其特征在于:所述机器人本体前侧的下部设置有储物箱(5)。
7.根据权利要求6所述的一种基于计算机设备的智慧交互养老陪护机器人,其特征在于:所述机器人本体底部的周侧设置有红外传感器(9)。
8.根据权利要求7所述的一种基于计算机设备的智慧交互养老陪护机器人,其特征在于:所述摄像装置(2)、扬声器(3)、显示屏(4)、红外传感器(9)、电机(10)和电动伸缩杆(25)均与计算机主机连接,所述的计算机主机安装在底座(1)内部。 说明书 : 一种基于计算机设备的智慧交互养老陪护机器人技术领域[0001] 本发明涉及机器人领域,具体为一种基于计算机设备的智慧交互养老陪护机器人。背景技术[0002] 为了解决老年人情感陪护及生活照料的问题,近年来人们提出利用机器人来代替人进行老年人陪护。现有陪护机器人在对老年人进行看护时,一般只能根据老年人所输入的指令,执行对应的操作,然而因为老年人在不同情绪下所需要的服务可能并不相同,这种不考虑用户情绪变化仅仅根据指令提供服务的方式并不能满足老年人情感陪护的需求。[0003] 现有的陪护机器人多种多样,由于老人的身高有差别,因此在提供服务的时候,合适身高的机器人能够提供更好的服务,但是现有的机器人高度一般都是无法调节的,这样在老人使用机器人的时候会带来不便。发明内容[0004] 本发明目的在于提供一种基于计算机设备的智慧交互养老陪护机器人,以解决现有的机器人高度一般都是无法调节的,这样在老人使用机器人的时候会带来不便的问题。[0005] 为达成上述目的,本发明提出如下技术方案:一种基于计算机设备的智慧交互养老陪护机器人,包括机器人本体和底座,所述底座和机器人本体之间设置有高度调节机构,所述调节机构包括驱动部、支撑部和限位部;[0006] 驱动部包括电机、第一齿轮、第二齿轮、螺纹杆、螺纹管和支撑板,所述电机固定在底座的顶部,所述电机的输出轴通过第一齿轮与第二齿轮啮合,所述第二齿轮套设在螺纹杆上,所述螺纹杆的底部与底座转动连接,所述螺纹杆的顶部与螺纹管螺纹连接,所述螺纹管的顶部与支撑板固定连接,所述支撑板的顶部与机器人本体固定连接;[0007] 所述支撑部为两个,分别设置在支撑板的两侧,所述支撑部包括活动套、支撑架、第一楔形块、第二楔形块、连接板、滑槽、复位弹簧和电动伸缩杆,两个第一楔形块分别设置在支撑板的两端并与支撑板固定连接,所述支撑架的底部与底座固定连接,所述滑槽不少于十个,所述滑槽从上之下依次开设在支撑架前后两侧的内壁,所述第二楔形块的两侧延长至滑槽内,所述第二楔形块的斜面与第一楔形块的斜面接触,相邻两个第二楔形块的间距小于第一楔形块的高度,所述复位弹簧设置在滑槽内,所述复位弹簧的一端与第二楔形块固定连接,所述复位弹簧的另一端与滑槽的内壁固定连接,所述连接板将第二楔形块连接,所述电动伸缩杆设置在支撑架内腔的左侧,所述活动套可活动的套设在电动伸缩杆的输出端上;[0008] 所述活动套为空心结构,所述活动套的一端设置有挡板,所述挡板上开设有进口,所述电动伸缩杆的输出端固定连接有活塞头,所述活塞头直径大于进口的直径;[0009] 所述限位部为两个,分别设置在支撑板的两侧,所述限位部包括限位插杆和限位套管,所述限位插杆的顶部与支撑板固定连接,所述限位套管的底部与底座固定连接,所述限位插杆的底部延伸至限位套管的内腔。[0010] 优选的,在本发明中,所述高度调节机构底部的四角设置有行走轮,所述行走轮包括轮胎架和轮胎。[0011] 优选的,在本发明中,所述机器人本体前侧的顶部设置有摄像装置[0012] 优选的,在本发明中,所述机器人本体的四周均设置有扬声器。[0013] 优选的,在本发明中,所述机器人本体前侧的中部设置有显示屏。[0014] 优选的,在本发明中,所述机器人本体前侧的下部设置有储物箱。[0015] 优选的,在本发明中,所述机器人本体底部的周侧设置有红外传感器。[0016] 优选的,在本发明中,所述摄像装置、扬声器、显示屏、红外传感器、电机和电动伸缩杆均与计算机主机连接,所述的计算机主机安装在底座内部。[0017] 有益效果,本申请的技术方案具备如下技术效果:[0018] 1、本发明通过高度调节机构的设置能够对机器人的高度进行灵活的调节,采用螺纹杆和螺纹管配合升降的方式,能够实现机器人的连续快速升降,通过支撑部的设置,能够在机器人上升一定高度时,给予机器人支持,有利于延长高度调节机构的使用寿命,进而延长了机器人的使用寿命,给老人使用机器人带来了便利。[0019] 2、本发明相较于传统的液压、气压或者连杆对机器人进行升降,受力点更加稳定,不会完全施加在螺纹管上,而是通过第一楔形块和第二楔形块配合分担机器人的升降后的重力,第一楔形块上升的过程中会推动第二楔形块压缩复位弹簧,第一楔形块运动至上部的第二楔形块,则其底部的第二楔形块对第一楔形块起到了支撑的作用,不会将全部的重力施加给螺纹杆和螺纹管,第一楔形块和第二楔形块的高度是螺纹杆螺距的10倍左右,也可以做的更加的精密。[0020] 3、本发明通过活动套的设置,能够在第二楔形块压缩弹簧带动连接板运动时,避免连接板撞击电动伸缩杆的输出端,由于活动套套设在电动伸缩杆的输出端上,而且活动套为空心结构,所述活动套的一端设置有挡板,所述挡板上开设有进口,所述电动伸缩杆的输出端固定连接有活塞头,所述活塞头直径大于进口的直径,因此活动套会在电动伸缩杆的输出端活动,避免了损坏电动伸缩杆情况的出现,也不影响电动伸缩杆拉动活动套,进而通过活动套拉动连接板,连接板带动第二楔形块远离第一楔形块,这样第一楔形块就可以下降,防止第二楔形块阻止第一楔形块下降,这样第一楔形块就既可以上升,又可以下降,而且第二楔形块对第一楔形块起到了支撑的作用,进而对机器人起到了支撑的作用。[0021] 应当理解,前述构思以及在下面更加详细地描述的额外构思的所有组合只要在这样的构思不相互矛盾的情况下都可以被视为本公开的发明主题的一部分。[0022] 结合附图从下面的描述中可以更加全面地理解本发明教导的前述和其他方面、实施例和特征。本发明的其他附加方面例如示例性实施方式的特征和/或有益效果将在下面的描述中显见,或通过根据本发明教导的具体实施方式的实践中得知。附图说明[0023] 附图不意在按比例绘制。在附图中,在各个图中示出的每个相同或近似相同的组成部分可以用相同的标号表示。为了清晰起见,在每个图中,并非每个组成部分均被标记。现在,将通过例子并参考附图来描述本发明的各个方面的实施例,其中:[0024] 图1为本发明结构示意图。[0025] 图2为本发明高度调节机构的立体示意图。[0026] 图3为本发明第一楔形块和第二楔形块活动支撑的效果图。[0027] 图4为本发明高度调节机构的立体示意图。[0028] 图中,各附图标记的含义如下:1、底座;2、摄像装置;3、扬声器;4、显示屏;5、储物箱;6、轮胎架;7、轮胎;8、挡圈;9、红外传感器;10、电机;11、第一齿轮;12、第二齿轮;13、螺纹杆;14、螺纹管;15、支撑板;16、限位插杆;17、限位套管;18、活动套;19、支撑架;20、第一楔形块;21、第二楔形块;22、连接板;23、滑槽;24、复位弹簧;25、电动伸缩杆。具体实施方式[0029] 为了更了解本发明的技术内容,特举具体实施例并配合所附图式说明如下。[0030] 在本公开中参照附图来描述本发明的各方面,附图中示出了许多说明的实施例。本公开的实施例不必定意在包括本发明的所有方面。应当理解,上面介绍的多种构思和实施例,以及下面更加详细地描述的那些构思和实施方式可以以很多方式中任意一种来实施,这是因为本发明所公开的构思和实施例并不限于任何实施方式。另外,本发明公开的一些方面可以单独使用,或者与本发明公开的其他方面的任何适当组合来使用。[0031] 如图1‑4所示,一种基于计算机设备的智慧交互养老陪护机器人,包括机器人本体和底座1,底座1和机器人本体之间设置有高度调节机构,调节机构包括驱动部、支撑部和限位部。[0032] 驱动部包括电机10、第一齿轮11、第二齿轮12、螺纹杆13、螺纹管14和支撑板15,电机10固定在底座1的顶部,电机10的输出轴通过第一齿轮11与第二齿轮12啮合,第二齿轮12套设在螺纹杆13上,螺纹杆13的底部与底座1转动连接,螺纹杆13的顶部与螺纹管14螺纹连接,螺纹管14的顶部与支撑板15固定连接,支撑板15的顶部与机器人本体固定连接。[0033] 支撑部为两个,分别设置在支撑板15的两侧,支撑部包括活动套18、支撑架19、第一楔形块20、第二楔形块21、连接板22、滑槽23、复位弹簧24和电动伸缩杆25,两个第一楔形块20分别设置在支撑板15的两端并与支撑板15固定连接,支撑架19的底部与底座1固定连接,滑槽23不少于十个,滑槽23从上之下依次开设在支撑架19前后两侧的内壁,第二楔形块21的两侧延长至滑槽23内,第二楔形块21的斜面与第一楔形块20的斜面接触,相邻两个第二楔形块21的间距小于第一楔形块20的高度,复位弹簧24设置在滑槽23内,复位弹簧24的一端与第二楔形块21固定连接,复位弹簧24的另一端与滑槽23的内壁固定连接,连接板22将第二楔形块21连接,电动伸缩杆25设置在支撑架19内腔的左侧,活动套18可活动的套设在电动伸缩杆25的输出端上。[0034] 活动套18为空心结构,活动套18的一端设置有挡板,挡板上开设有进口,电动伸缩杆25的输出端固定连接有活塞头,活塞头直径大于进口的直径。[0035] 限位部为两个,分别设置在支撑板15的两侧,限位部包括限位插杆16和限位套管17,限位插杆16的顶部与支撑板15固定连接,限位套管17的底部与底座1固定连接,限位插杆16的底部延伸至限位套管17的内腔。[0036] 优选的,在本实施例中,高度调节机构底部的四角设置有行走轮,行走轮包括轮胎架6和轮胎7。[0037] 优选的,在本实施例中,机器人本体前侧的顶部设置有摄像装置2[0038] 优选的,在本实施例中,机器人本体的四周均设置有扬声器3。[0039] 优选的,在本实施例中,机器人本体前侧的中部设置有显示屏4。[0040] 优选的,在本实施例中,机器人本体前侧的下部设置有储物箱5。[0041] 优选的,在本实施例中,机器人本体底部的周侧设置有红外传感器9。[0042] 优选的,在本实施例中,摄像装置2、扬声器3、显示屏4、红外传感器9、电机10和电动伸缩杆25均与计算机主机连接,的计算机主机安装在底座1内部。[0043] 本发明在使用时,通过计算机主机控制(其控制方法和装置为现有技术)电机10和电动伸缩杆25的动作,如果机器人的高度需要上升时,开启电机10,电机10的输出轴带动第一齿轮11转动,第一齿轮11带动第二齿轮12转动,第二齿轮12带动螺纹杆13转动,螺纹杆13与螺纹管14螺纹连接,螺纹杆13带动螺纹管14升降,螺纹管14带动支撑板15升降,限位插杆16对支撑板15起到了限位的作用;[0044] 支撑板15带动第一楔形块20上升时,第一楔形块20上升的过程中挤压第二楔形块21,使得第二楔形块21压缩复位弹簧24,使得第一楔形块20逐渐上升,第一楔形块20底部的第二楔形块21对第一楔形块20起到了支撑的作用,第一楔形块20顶部的斜面与其上部的第二楔形块21的斜面接触;[0045] 第一楔形块20下降的过程,第二楔形块21对第一楔形块20起到的阻挡作用,需要将第二楔形块21移开,开启电动伸缩杆25,电动伸缩杆25的输出端带动活动套18运动,活动套18通过连接板22带动第二楔形块21远离第一楔形块20,再使得电机10反转,第一楔形块20即可下降;[0046] 支撑板15升降的过程中即可带动底座1升降,进而达到了升降的目的,以使得不同身高的老人,使用更加合适身高的机器人,继而能够合适身高的机器人提供更好的服务,增加了老人使用机器人的便利。[0047] 虽然本发明已以较佳实施例揭露如上,然其并非用以限定本发明。本发明所属技术领域中具有通常知识者,在不脱离本发明的精神和范围内,当可作各种的更动与润饰。因此,本发明的保护范围当视权利要求书所界定者为准。
专利地区:河南
专利申请日期:2020-03-17
专利公开日期:2024-08-06
专利公告号:CN111267121B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。




