 产学研创新服务平台(全国)


一种强干扰环境下穿越机的目标识别方法及系统
更新时间:2026-08-06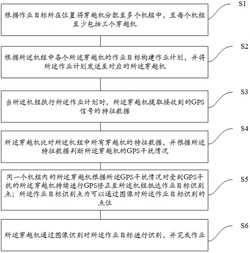 专利申请类型:发明专利;
地区:四川-成都;
源自:成都高价值专利检索信息库;
专利名称:一种强干扰环境下穿越机的目标识别方法及系统
专利类型:发明专利
专利申请号:CN202410725752.8
专利申请(专利权)人:成都安则科技有限公司
权利人地址:四川省成都市武侯区武兴路86号1栋8层801号、802号
专利发明(设计)人:许成,许林
专利摘要:本发明公开了一种强干扰环境下穿越机的目标识别方法及系统,应用于无人机自动控制技术领域,方法包括:根据作业目标所在位置将穿越机分配至机组中;根据机组中各个穿越机的作业目标构建作业计划;穿越机提取接收到的GPS信号的特征数据;根据特征数据判断穿越机的GPS干扰情况;对受到GPS干扰的穿越机持续进行GPS修正至机组抵达作业目标识别点;穿越机通过图像识别对作业目标进行识别,并完成作业。本发明实现了在GPS干扰的情况下,穿越机也可以完成既定的作业任务,有效的提高了穿越机的适用性,对于普通的GPS干扰有着极强的抵抗能力,并且对于阻断通讯信号的电磁干扰也有很强的抵抗能力。
主权利要求:
1.一种强干扰环境下穿越机的目标识别方法,其特征在于,包括:根据作业目标所在位置将穿越机分配至多个机组中,且每个机组至少包括三个穿越机;
根据所述机组中各个所述穿越机的作业目标构建作业计划,并将所述作业计划发送至对应的所述穿越机;
当所述机组执行所述作业计划时,所述穿越机提取接收到的GPS信号的特征数据;
所述穿越机比对所述机组中所有穿越机的特征数据,并根据所述特征数据判断所述穿越机的GPS干扰情况;
同一个机组内的所述穿越机根据所述GPS干扰情况对受到GPS干扰的所述穿越机持续进行GPS修正至所述机组抵达作业目标识别点;所述作业目标识别点为可以通过图像对所述作业目标识别的点位;
所述穿越机通过图像识别对所述作业目标进行识别,并完成作业;
所述穿越机提取接收到的GPS信号的特征数据包括:所述穿越机提取所述GPS信号中的可见卫星信息作为所述特征数据;
所述穿越机比对所述机组中所有穿越机的特征数据,并根据所述特征数据判断所述穿越机的GPS干扰情况包括:所述穿越机接收同一个机组内全部穿越机的所述特征数据,并选出所述特征数据完全相同的穿越机作为基准穿越机,选出所述特征数据与所述基准穿越机存在不同的穿越机作为异常穿越机;
将所述异常穿越机作为被GPS干扰的穿越机;
同一个机组内的所述穿越机根据所述GPS干扰情况对受到GPS干扰的所述穿越机持续进行GPS修正至所述机组抵达作业目标识别点包括:所述异常穿越机通过近场超声波雷达或红外雷达测量所述异常穿越机和至少一个所述基准穿越机的方位角和距离作为相对位置参数;
所述异常穿越机接收所述基准穿越机的GPS定位信息,并根据所述相对位置参数和所述GPS定位信息解算所述异常穿越机的实际定位信息;
所述异常穿越机根据所述实际定位信息导航至所述作业目标识别点。
2.根据权利要求1所述的一种强干扰环境下穿越机的目标识别方法,其特征在于,根据作业目标所在位置将穿越机分配至多个机组中包括:获取所述作业目标所在区域的可见距离和多个所述作业目标的坐标点位;
以所述坐标点位为圆心,同时以所述可见距离为半径构建多个对应不同所述作业目标的圆形区域;
在至少三个所述圆形区域的重叠区域处选取所述作业目标识别点,并将所述作业目标识别点对应的所述作业目标分配至同一个机组中的不同的穿越机。
3.根据权利要求2所述的一种强干扰环境下穿越机的目标识别方法,其特征在于,根据所述机组中各个所述穿越机的作业目标构建作业计划包括:以所述作业目标识别点作为到达所述作业目标前的最后一个锚点构建飞行航线形成所述作业计划。
4.使用权利要求1 3任意一项所述方法的一种强干扰环境下穿越机的目标识别系统,~其特征在于,包括:
分配单元,被配置为根据作业目标所在位置将穿越机分配至多个机组中,且每个机组至少包括三个穿越机;
构建单元,被配置为根据所述机组中各个所述穿越机的作业目标构建作业计划,并将所述作业计划发送至对应的所述穿越机;
所述穿越机被配置为:
当所述机组执行所述作业计划时,提取接收到的GPS信号的特征数据;
比对所述机组中所有穿越机的特征数据,并根据所述特征数据判断所述穿越机的GPS干扰情况;
根据所述GPS干扰情况对受到GPS干扰的所述穿越机持续进行GPS修正至所述机组抵达作业目标识别点;所述作业目标识别点为可以通过图像对所述作业目标识别的点位;
通过图像识别对所述作业目标进行识别,并完成作业。
5.根据权利要求4所述的一种强干扰环境下穿越机的目标识别系统,其特征在于,所述穿越机还被配置为:提取所述GPS信号中的可见卫星信息作为所述特征数据。
6.根据权利要求5所述的一种强干扰环境下穿越机的目标识别系统,其特征在于,所述穿越机还被配置为:接收同一个机组内全部穿越机的所述特征数据,并选出所述特征数据完全相同的穿越机作为基准穿越机,选出所述特征数据与所述基准穿越机存在不同的穿越机作为异常穿越机;
将所述异常穿越机作为被GPS干扰的穿越机。
7.根据权利要求6所述的一种强干扰环境下穿越机的目标识别系统,其特征在于,所述穿越机还被配置为:所述异常穿越机通过近场超声波雷达或红外雷达测量所述异常穿越机和至少一个所述基准穿越机的方位角和距离作为相对位置参数;
所述异常穿越机接收所述基准穿越机的GPS定位信息,并根据所述相对位置参数和所述GPS定位信息解算所述异常穿越机的实际定位信息;
所述异常穿越机根据所述实际定位信息导航至所述作业目标识别点。 说明书 : 一种强干扰环境下穿越机的目标识别方法及系统技术领域[0001] 本发明涉及无人机自动控制技术,具体涉及一种强干扰环境下穿越机的目标识别方法及系统。背景技术[0002] 穿越机是一种无人机,其具有高速和高机动性的特点,传统的穿越机主要控制方式是通过FPV技术进行控制,使其能够顺利通过各种障碍物,但是随着科学技术的发展,也出现了针对特定目标的自动巡航、自动识别和自动作业的穿越机。[0003] 随着穿越机技术的发展,针对穿越机的干扰技术也层出不穷,对于可以实现自动作业的穿越机来说,最简单有效的干扰手段是进行GPS干扰,使得其自动导航能力失效,所以对于强干扰环境下穿越机的运行机制进行研究是有必要的。发明内容[0004] 为了至少克服现有技术中的上述不足,本申请的目的在于提供一种强干扰环境下穿越机的目标识别方法及系统。[0005] 第一方面,本申请实施例提供了一种强干扰环境下穿越机的目标识别方法,包括:[0006] 根据作业目标所在位置将穿越机分配至多个机组中,且每个机组至少包括三个穿越机;[0007] 根据所述机组中各个所述穿越机的作业目标构建作业计划,并将所述作业计划发送至对应的所述穿越机;[0008] 当所述机组执行所述作业计划时,所述穿越机提取接收到的GPS信号的特征数据;[0009] 所述穿越机比对所述机组中所有穿越机的特征数据,并根据所述特征数据判断所述穿越机的GPS干扰情况;[0010] 同一个机组内的所述穿越机根据所述GPS干扰情况对受到GPS干扰的所述穿越机持续进行GPS修正至所述机组抵达作业目标识别点;所述作业目标识别点为可以通过图像对所述作业目标识别的点位;[0011] 所述穿越机通过图像识别对所述作业目标进行识别,并完成作业。[0012] 本申请实施例实施时,对于本申请实施例中的穿越机需要做各种适应性改造,首先实现两架穿越机之间的近场通讯,如短程无线通讯、短程光信号通讯等,其中优选抗干扰更强的短程光信号通讯;其次需要实现两架穿越机之间的方位测距,如超声波定位和远红外定位,其本身都属于现有技术,本申请实施例不多做限定。为了实现对被GPS干扰的穿越机进行自动导航,在本申请实施例中,在进行作业航线规划时,需要将至少三个穿越机划分到同一个机组中,实现在干扰环境下相互的定位以到达目标点位。在本申请实施例的技术实现的过程中,发明人发现对于穿越机的GPS干扰主要通过对GPS各频段生成假信号实现,其可以采用各种便携式设备实现,也可以采用搭载GPS干扰器的各种有人和无人设备实现,所以一般来说一个机组中全部穿越机都被干扰的情况是极为罕见的,一般情况只会出现一个穿越机被干扰的情况,所以通过多机组队的方式可以进行GPS定位的相互补偿;而对于作业计划来说,其只需要使得机组中所有的穿越机到达作业目标识别点,以进行最末端的识别和作业即可。[0013] 在本申请实施例实施时,在执行作业计划时,需要穿越机对自身接收到的GPS信号进行特征提取,其一般可以提取卫星相关的特征,如可见卫星的编号、仰角、方位角等数据,由于编组后同一个机组中的穿越机距离需要小于预设值以实现通讯和定位,所以一般认为同一个机组中的穿越机接收到的GPS信号的特征数据是相近的,此时进行特征数据的比对,可以找出发生GPS干扰的穿越机。[0014] 在本申请实施例中,同一个机组内未被干扰的穿越机可以为被干扰的穿越机提供相应的位置修正信息,如进行GPS信号的补全,或者通过穿越机之间的相对位置进行位置的准确定位。应当理解的是,对于一个机组来说,其被干扰的穿越机可能会发生变化,此时可以采用上述的技术方案对新的被干扰的无人机进行位置修正。持续运行上述过程,可以将机组引导到预先设定好的可以进行图像识别的点位,以完成后续作业。图像识别过程属于现有技术,本申请实施例不多做限定,穿越机作为无人机的末端作业过程也属于现有技术,本申请实施例不多做限定。本申请实施例通过上述技术方案,实现了在GPS干扰的情况下,穿越机也可以完成既定的作业任务,有效的提高了穿越机的适用性,对于普通的GPS干扰有着极强的抵抗能力,并且对于阻断通讯信号的电磁干扰也有很强的抵抗能力。[0015] 在一个具体的实现方式中,根据作业目标所在位置将穿越机分配至多个机组中包括:[0016] 获取所述作业目标所在区域的可见距离和多个所述作业目标的坐标点位;[0017] 以所述坐标点位为圆心,同时以所述可见距离为半径构建多个对应不同所述作业目标的圆形区域;[0018] 在至少三个所述圆形区域的重叠区域处选取所述作业目标识别点,并将所述作业目标识别点对应的所述作业目标分配至同一个机组中的不同的穿越机。[0019] 在一个具体的实现方式中,根据所述机组中各个所述穿越机的作业目标构建作业计划包括:[0020] 以所述作业目标识别点作为到达所述作业目标前的最后一个锚点构建飞行航线形成所述作业计划。[0021] 在一个具体的实现方式中,所述穿越机提取接收到的GPS信号的特征数据包括:[0022] 所述穿越机提取所述GPS信号中的可见卫星信息作为所述特征数据。[0023] 在一个具体的实现方式中,所述穿越机比对所述机组中所有穿越机的特征数据,并根据所述特征数据判断所述穿越机的GPS干扰情况包括:[0024] 所述穿越机接收同一个机组内全部穿越机的所述特征数据,并选出所述特征数据完全相同的穿越机作为基准穿越机,选出所述特征数据与所述基准穿越机存在不同的穿越机作为异常穿越机;[0025] 将所述异常穿越机作为被GPS干扰的穿越机。[0026] 在一个具体的实现方式中,同一个机组内的所述穿越机根据所述GPS干扰情况对受到GPS干扰的所述穿越机持续进行GPS修正至所述机组抵达作业目标识别点包括:[0027] 所述异常穿越机通过近场超声波雷达或红外雷达测量所述异常穿越机和至少一个所述基准穿越机的方位角和距离作为相对位置参数;[0028] 所述异常穿越机接收所述基准穿越机的GPS定位信息,并根据所述相对位置参数和所述GPS定位信息解算所述异常穿越机的实际定位信息;[0029] 所述异常穿越机根据所述实际定位信息导航至所述作业目标识别点。[0030] 第二方面,本申请实施例还提供了一种强干扰环境下穿越机的目标识别系统,包括:[0031] 分配单元,被配置为根据作业目标所在位置将穿越机分配至多个机组中,且每个机组至少包括三个穿越机;[0032] 构建单元,被配置为根据所述机组中各个所述穿越机的作业目标构建作业计划,并将所述作业计划发送至对应的所述穿越机;[0033] 所述穿越机被配置为:[0034] 当所述机组执行所述作业计划时,提取接收到的GPS信号的特征数据;[0035] 比对所述机组中所有穿越机的特征数据,并根据所述特征数据判断所述穿越机的GPS干扰情况;[0036] 根据所述GPS干扰情况对受到GPS干扰的所述穿越机持续进行GPS修正至所述机组抵达作业目标识别点;所述作业目标识别点为可以通过图像对所述作业目标识别的点位;[0037] 通过图像识别对所述作业目标进行识别,并完成作业。[0038] 在一个具体的实现方式中,所述穿越机还被配置为:[0039] 提取所述GPS信号中的可见卫星信息作为所述特征数据。[0040] 在一个具体的实现方式中,所述穿越机还被配置为:[0041] 接收同一个机组内全部穿越机的所述特征数据,并选出所述特征数据完全相同的穿越机作为基准穿越机,选出所述特征数据与所述基准穿越机存在不同的穿越机作为异常穿越机;[0042] 将所述异常穿越机作为被GPS干扰的穿越机。[0043] 在一个具体的实现方式中,所述穿越机还被配置为:[0044] 所述异常穿越机通过近场超声波雷达或红外雷达测量所述异常穿越机和至少一个所述基准穿越机的方位角和距离作为相对位置参数;[0045] 所述异常穿越机接收所述基准穿越机的GPS定位信息,并根据所述相对位置参数和所述GPS定位信息解算所述异常穿越机的实际定位信息;[0046] 所述异常穿越机根据所述实际定位信息导航至所述作业目标识别点。[0047] 本发明与现有技术相比,具有如下的优点和有益效果:[0048] 本发明一种强干扰环境下穿越机的目标识别方法及系统,通过上述技术方案,实现了在GPS干扰的情况下,穿越机也可以完成既定的作业任务,有效的提高了穿越机的适用性,对于普通的GPS干扰有着极强的抵抗能力,并且对于阻断通讯信号的电磁干扰也有很强的抵抗能力。附图说明[0049] 此处所说明的附图用来提供对本发明实施例的进一步理解,构成本申请的一部分,并不构成对本发明实施例的限定。在附图中:[0050] 图1为本申请实施例方法步骤示意图。具体实施方式[0051] 为使本申请实施例的目的、技术方案和优点更加清楚,下面将结合本申请实施例中的附图,对本申请实施例中的技术方案进行清楚、完整地描述,应当理解,本申请中附图仅起到说明和描述的目的,并不用于限定本申请的保护范围。另外,应当理解,示意性的附图并未按实物比例绘制。本申请中使用的流程图示出了根据本申请实施例的一些实施例实现的操作。应该理解,流程图的操作可以不按顺序实现,没有逻辑的上下文关系的步骤可以反转顺序或者同时实施。此外,本领域技术人员在本申请内容的指引下,可以向流程图添加一个或多个其它操作,也可以从流程图中移除一个或多个操作。[0052] 另外,所描述的实施例仅仅是本申请一部分实施例,而不是全部的实施例。通常在此处附图中描述和示出的本申请实施例的组件可以以各种不同的配置来布置和设计。因此,以下对在附图中提供的本申请的实施例的详细描述并非旨在限制要求保护的本申请的范围,而是仅仅表示本申请的选定实施例。基于本申请的实施例,本领域技术人员在没有做出创造性劳动的前提下所获得的所有其它实施例,都属于本申请保护的范围。[0053] 在上述基础上,请结合参阅图1,为本发明实施例所提供的一种强干扰环境下穿越机的目标识别方法的流程示意图,进一步地,所述一种强干扰环境下穿越机的目标识别方法具体可以包括以下步骤S1‑步骤S6所描述的内容。[0054] 第一方面,本申请实施例提供了一种强干扰环境下穿越机的目标识别方法,包括:[0055] S1:根据作业目标所在位置将穿越机分配至多个机组中,且每个机组至少包括三个穿越机;[0056] S2:根据所述机组中各个所述穿越机的作业目标构建作业计划,并将所述作业计划发送至对应的所述穿越机;[0057] S3:当所述机组执行所述作业计划时,所述穿越机提取接收到的GPS信号的特征数据;[0058] S4:所述穿越机比对所述机组中所有穿越机的特征数据,并根据所述特征数据判断所述穿越机的GPS干扰情况;[0059] S5:同一个机组内的所述穿越机根据所述GPS干扰情况对受到GPS干扰的所述穿越机持续进行GPS修正至所述机组抵达作业目标识别点;所述作业目标识别点为可以通过图像对所述作业目标识别的点位;[0060] S6:所述穿越机通过图像识别对所述作业目标进行识别,并完成作业。[0061] 本申请实施例实施时,对于本申请实施例中的穿越机需要做各种适应性改造,首先实现两架穿越机之间的近场通讯,如短程无线通讯、短程光信号通讯等,其中优选抗干扰更强的短程光信号通讯;其次需要实现两架穿越机之间的方位测距,如超声波定位和远红外定位,其本身都属于现有技术,本申请实施例不多做限定。为了实现对被GPS干扰的穿越机进行自动导航,在本申请实施例中,在进行作业航线规划时,需要将至少三个穿越机划分到同一个机组中,实现在干扰环境下相互的定位以到达目标点位。在本申请实施例的技术实现的过程中,发明人发现对于穿越机的GPS干扰主要通过对GPS各频段生成假信号实现,其可以采用各种便携式设备实现,也可以采用搭载GPS干扰器的各种有人和无人设备实现,所以一般来说一个机组中全部穿越机都被干扰的情况是极为罕见的,一般情况只会出现一个穿越机被干扰的情况,所以通过多机组队的方式可以进行GPS定位的相互补偿;而对于作业计划来说,其只需要使得机组中所有的穿越机到达作业目标识别点,以进行最末端的识别和作业即可。[0062] 在本申请实施例实施时,在执行作业计划时,需要穿越机对自身接收到的GPS信号进行特征提取,其一般可以提取卫星相关的特征,如可见卫星的编号、仰角、方位角等数据,由于编组后同一个机组中的穿越机距离需要小于预设值以实现通讯和定位,所以一般认为同一个机组中的穿越机接收到的GPS信号的特征数据是相近的,此时进行特征数据的比对,可以找出发生GPS干扰的穿越机。[0063] 在本申请实施例中,同一个机组内未被干扰的穿越机可以为被干扰的穿越机提供相应的位置修正信息,如进行GPS信号的补全,或者通过穿越机之间的相对位置进行位置的准确定位。应当理解的是,对于一个机组来说,其被干扰的穿越机可能会发生变化,此时可以采用上述的技术方案对新的被干扰的无人机进行位置修正。持续运行上述过程,可以将机组引导到预先设定好的可以进行图像识别的点位,以完成后续作业。图像识别过程属于现有技术,本申请实施例不多做限定,穿越机作为无人机的末端作业过程也属于现有技术,本申请实施例不多做限定。本申请实施例通过上述技术方案,实现了在GPS干扰的情况下,穿越机也可以完成既定的作业任务,有效的提高了穿越机的适用性,对于普通的GPS干扰有着极强的抵抗能力,并且对于阻断通讯信号的电磁干扰也有很强的抵抗能力。[0064] 在一个具体的实现方式中,根据作业目标所在位置将穿越机分配至多个机组中包括:[0065] 获取所述作业目标所在区域的可见距离和多个所述作业目标的坐标点位;[0066] 以所述坐标点位为圆心,同时以所述可见距离为半径构建多个对应不同所述作业目标的圆形区域;[0067] 在至少三个所述圆形区域的重叠区域处选取所述作业目标识别点,并将所述作业目标识别点对应的所述作业目标分配至同一个机组中的不同的穿越机。[0068] 本申请实施例实施时,在作业目标识别点的构建中,选用区域覆盖的方式进行,其中需要以作业目标的坐标点位为圆心进行区域绘制,并找出至少三个圆形区域的重叠区域。在穿越机的作业过程中,一般会在一定区域内选取出多个作业目标,这多个作业目标可以生成至少一个重叠区域进行作业目标识别点的选取,进而进行后续的航线规划。[0069] 在一个具体的实现方式中,根据所述机组中各个所述穿越机的作业目标构建作业计划包括:[0070] 以所述作业目标识别点作为到达所述作业目标前的最后一个锚点构建飞行航线形成所述作业计划。[0071] 本申请实施例实施时,在进行飞行航线的构建时,最后一个锚点为作业目标,而到达作业目标前的最后一个锚点需要采用作业目标识别点,航线构建完成后,需要在作业目标识别点处赋予进行目标图像识别的任务,以形成最终的作业计划。[0072] 在一个具体的实现方式中,所述穿越机提取接收到的GPS信号的特征数据包括:[0073] 所述穿越机提取所述GPS信号中的可见卫星信息作为所述特征数据。[0074] 在一个具体的实现方式中,所述穿越机比对所述机组中所有穿越机的特征数据,并根据所述特征数据判断所述穿越机的GPS干扰情况包括:[0075] 所述穿越机接收同一个机组内全部穿越机的所述特征数据,并选出所述特征数据完全相同的穿越机作为基准穿越机,选出所述特征数据与所述基准穿越机存在不同的穿越机作为异常穿越机;[0076] 将所述异常穿越机作为被GPS干扰的穿越机。[0077] 本申请实施例实施时,选取至少三个穿越机作为一个机组的主要目的是通过比对的方式找出基准穿越机和异常穿越机,在电磁环境变化的情况下,基准穿越机和异常穿越机的身份也会经常互换,所以该过程是一个持续执行的过程。[0078] 在一个具体的实现方式中,同一个机组内的所述穿越机根据所述GPS干扰情况对受到GPS干扰的所述穿越机持续进行GPS修正至所述机组抵达作业目标识别点包括:[0079] 所述异常穿越机通过近场超声波雷达或红外雷达测量所述异常穿越机和至少一个所述基准穿越机的方位角和距离作为相对位置参数;[0080] 所述异常穿越机接收所述基准穿越机的GPS定位信息,并根据所述相对位置参数和所述GPS定位信息解算所述异常穿越机的实际定位信息;[0081] 所述异常穿越机根据所述实际定位信息导航至所述作业目标识别点。[0082] 本申请实施例实施时,异常穿越机需要通过不易受到电磁干扰的设备,如超声波雷达和/或红外雷达测量出异常穿越机和某一个基准穿越机的方位角和距离,再通过该基准穿越机的GPS定位信息进行反向定位解算,计算出自身当前的位置,进而继续进行导航,解算和测量的过程需要持续到抵达作业目标识别点为止。其解算过程在基准穿越机的GPS定位信息已知的情况下可以通过坐标矩阵实现,其属于现有技术,本申请实施例不多做限定。通过这种方式可以在存在其他强电磁干扰的环境下进行定位,其中异常穿越机接收基准穿越机的GPS定位信息也可以通过光通讯实现。[0083] 第二方面,本申请实施例还提供了一种强干扰环境下穿越机的目标识别系统,包括:[0084] 分配单元,被配置为根据作业目标所在位置将穿越机分配至多个机组中,且每个机组至少包括三个穿越机;[0085] 构建单元,被配置为根据所述机组中各个所述穿越机的作业目标构建作业计划,并将所述作业计划发送至对应的所述穿越机;[0086] 所述穿越机被配置为:[0087] 当所述机组执行所述作业计划时,提取接收到的GPS信号的特征数据;[0088] 比对所述机组中所有穿越机的特征数据,并根据所述特征数据判断所述穿越机的GPS干扰情况;[0089] 根据所述GPS干扰情况对受到GPS干扰的所述穿越机持续进行GPS修正至所述机组抵达作业目标识别点;所述作业目标识别点为可以通过图像对所述作业目标识别的点位;[0090] 通过图像识别对所述作业目标进行识别,并完成作业。[0091] 在一个具体的实现方式中,所述穿越机还被配置为:[0092] 提取所述GPS信号中的可见卫星信息作为所述特征数据。[0093] 在一个具体的实现方式中,所述穿越机还被配置为:[0094] 接收同一个机组内全部穿越机的所述特征数据,并选出所述特征数据完全相同的穿越机作为基准穿越机,选出所述特征数据与所述基准穿越机存在不同的穿越机作为异常穿越机;[0095] 将所述异常穿越机作为被GPS干扰的穿越机。[0096] 在一个具体的实现方式中,所述穿越机还被配置为:[0097] 所述异常穿越机通过近场超声波雷达或红外雷达测量所述异常穿越机和至少一个所述基准穿越机的方位角和距离作为相对位置参数;[0098] 所述异常穿越机接收所述基准穿越机的GPS定位信息,并根据所述相对位置参数和所述GPS定位信息解算所述异常穿越机的实际定位信息;[0099] 所述异常穿越机根据所述实际定位信息导航至所述作业目标识别点。[0100] 本领域普通技术人员可以意识到,结合本文中所公开的实施例描述的各示例的单元及算法步骤,能够以电子硬件、计算机软件或者二者的结合来实现,为了清楚地说明硬件和软件的可互换性,在上述说明中已经按照功能一般性地描述了各示例的组成及步骤。这些功能究竟以硬件还是软件方式来执行,取决于技术方案的特定应用和设计约束条件。专业技术人员可以对每个特定的应用来使用不同方法来实现所描述的功能,但是这种实现不应认为超出本发明的范围。[0101] 在本申请所提供的几个实施例中,应该理解到,所揭露的装置和方法,可以通过其它的方式实现。例如,以上所描述的装置实施例仅仅是示意性的,例如,所述单元的划分,仅仅为一种逻辑功能划分,实际实现时可以有另外的划分方式,例如多个单元或组件可以结合或者可以集成到另一个系统,或一些特征可以忽略,或不执行。另外,所显示或讨论的相互之间的耦合或直接耦合或通信连接可以是通过一些接口、装置或单元的间接耦合或通信连接,也可以是电的,机械的或其它的形式连接。[0102] 所述作为分离部件说明的单元可以是或者也可以不是物理上分开的,作为单元显然本领域普通技术人员可以意识到,结合本文中所公开的实施例描述的各示例的单元及算法步骤,能够以电子硬件、计算机软件或者二者的结合来实现,为了清楚地说明硬件和软件的可互换性,在上述说明中已经按照功能一般性地描述了各示例的组成及步骤。这些功能究竟以硬件还是软件方式来执行,取决于技术方案的特定应用和设计约束条件。专业技术人员可以对每个特定的应用来使用不同方法来实现所描述的功能,但是这种实现不应认为超出本发明的范围。[0103] 另外,在本发明各个实施例中的各功能单元可以集成在一个处理单元中,也可以是各个单元单独物理存在,也可以是两个或两个以上单元集成在一个单元中。上述集成的单元既可以采用硬件的形式实现,也可以采用软件功能单元的形式实现。[0104] 所述集成的单元如果以软件功能单元的形式实现并作为独立的产品销售或使用时,可以存储在一个计算机可读取存储介质中。基于这样的理解,本发明的技术方案本质上或者说对现有技术做出贡献的部分,或者该技术方案的全部或部分可以以软件产品的形式体现出来,该计算机软件产品存储在一个存储介质中,包括若干指令用以使得一台计算机设备(可以是个人计算机,服务器,或者网格设备等)执行本发明各个实施例所述方法的全部或部分步骤。而前述的存储介质包括:U盘、移动硬盘、只读存储器(ROM,Read‑OnlyMemory)、随机存取存储器(RAM,RandomAccessMemory)、磁碟或者光盘等各种可以存储程序代码的介质。[0105] 以上所述的具体实施方式,对本发明的目的、技术方案和有益效果进行了进一步详细说明,所应理解的是,以上所述仅为本发明的具体实施方式而已,并不用于限定本发明的保护范围,凡在本发明的精神和原则之内,所做的任何修改、等同替换、改进等,均应包含在本发明的保护范围之内。
专利地区:四川
专利申请日期:2024-06-06
专利公开日期:2024-08-13
专利公告号:CN118294880B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




