 产学研创新服务平台(全国)


一种智能缝纫机的多功能结构实用新型专利
更新时间:2026-11-01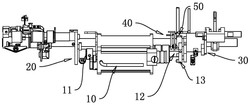 专利申请类型:实用新型专利;
地区:浙江-台州;
源自:台州高价值专利检索信息库;
专利名称:一种智能缝纫机的多功能结构
专利类型:实用新型专利
专利申请号:CN202010931618.5
专利申请(专利权)人:琦星智能科技股份有限公司
权利人地址:浙江省台州市玉环市大麦屿街道陡门头村琦兴路9号
专利发明(设计)人:林子春,李质彬,刘冰,刘霖
专利摘要:本申请提出一种智能缝纫机的多功能结构,具体涉及缝纫机制造技术领域,摆动柱在转动连接叉杆具有摆动定位槽内部运转,驱动源带动摆动柱在转动连接叉杆具有的抵靠圆弧面定位空转执行剪线、松线和抬压脚动作;所述上述复合传动轮还具有抬压脚凸轮部,抬压脚凸轮部旋转抵靠于抬压脚顶板,抬压脚顶板作用于抬压脚顶杆实现抬压脚;所述复合传动轮还具有松线凸点,松线凸点的作用在于触发松线器顶杆。本申请提出一种智能缝纫机的多功能结构有力解决了松线采用电磁铁存在缝纫机制造成本高噪音大的;以纯机械式的松线方案与抬压脚机构和加固缝自由缝花样缝针距自动调节机构巧妙地结合,取得了在一个电机下实现四个缝纫动作的优异技术效果。
主权利要求:
1.一种智能缝纫机的多功能结构,具有驱动源(10),驱动源(10)具有后输出轴(12),后输出轴(12)控制加固缝自由缝花样缝针距自动调节机构(30)和抬压脚机构(40),其特征在于,所述后输出轴(12)固定有复合传动轮(13),所述的复合传动轮(13)具有摆动柱(131),摆动柱(131)位于复合传动轮(13)的偏心位置,所述驱动源(10)带动定位在转动连接叉杆(37)具有的前定位部(373)或后定位部(374)内的摆动柱(131)产生摆动源,再由转动连接叉杆(37)将摆动源传递到传动摆座轴套(34),传动摆座轴套(34)再间接将摆动源传递到送料摆动座(33),最后由送料摆动座(33)将摆动源传递到送料轴(31),送料轴(31)作用到送布牙来执行实现加固缝动作;所述转动连接叉杆(37)具有摆动定位槽(371),在上述摆动定位槽(371)内部设置有两条限位弧面(372)、前定位部(373)和后定位部(374),上述两条限位弧面(372)设置在前定位部(373)和后定位部(374)之间,当驱动源(10)带动摆动柱(131)运转到转动连接叉杆(37)具有的两条限位弧面(372)范围内后,摆动柱(131)即在两条限位弧面(372)之间空转因此不对转动连接叉杆(37)产生推力作用,驱动源(10)此时就可以执行剪线、松线和抬压脚动作;
所述上述复合传动轮(13)还具有抬压脚凸轮部(134),抬压脚凸轮部(134)旋转抵靠于抬压脚顶板(42),抬压脚顶板(42)作用于抬压脚顶杆(41)实现抬压脚;
所述复合传动轮(13)还具有松线凸点(133),松线凸点(133)的作用在于触发松线器顶杆(56);
所述驱动源(10)还具有前输出轴(11),所述前输出轴(11)控制剪线机构(20)。
2.根据权利要求1所述的一种智能缝纫机的多功能结构,其特征在于,所述驱动源(10)带动摆动柱(131)抵靠在限位弧面(372)运转使得转动连接叉杆(37)处于静止状态,所述摆动定位槽(371)具有的抵靠限位弧面(372)匹配有滑动的摆动柱(131),所述转动连接叉杆(37)固定连接传动摆座轴套(34),所述传动摆座轴套(34)用针距倒回缝连杆(35)动连接送料摆动座(33),送料摆动座(33)接出的送料曲柄组件(391)固定连接在送料轴(31)上,送料摆动座(33)还接出有送料连杆(32),针距倒回缝连杆(35)与传动摆座轴套(34)之间还设置有摆动定位杆(36)。
3.根据权利要求2所述的一种智能缝纫机的多功能结构,其特征在于,所述传动摆座轴套(34)与送料轴(31)之间为动连接。
4.根据权利要求1所述的一种智能缝纫机的多功能结构,其特征在于,所述传动摆座轴套(34)上固定设置有传动摆座轴套防撞定位架一(341)和传动摆座轴套防撞定位架二(342),所述传动摆座轴套防撞定位架一(341)和传动摆座轴套防撞定位架二(342)的竖直一面设置有调节螺孔,上述两个调节螺孔相对设置,两个调节螺孔紧固有防撞调节螺钉(343),两枚防撞调节螺钉(343)的螺帽在传动摆座轴套防撞定位架一(341)和传动摆座轴套防撞定位架二(342)之间相对设置,两枚防撞调节螺钉(343)在传动摆座轴套(34)运转时抵靠在机体上。
5.根据权利要求1所述的一种智能缝纫机的多功能结构,其特征在于,所述驱动源(10)为电机。
6.根据权利要求1所述的一种智能缝纫机的多功能结构,其特征在于,所述抬压脚凸轮部(134)抵靠抬压脚顶板(42)具有的抵靠板(421)的下部,抬压脚顶杆(41)直接抵靠于抵靠板(421)的上部,所述驱动源(10)的驱动从顺时针/或逆时针方向到达抬压脚凸轮部(134)具有的抬压脚最高点(190)。
7.根据权利要求1所述的一种智能缝纫机的多功能结构,其特征在于,还包括有松线机构(50),所述松线机构(50)具有松线器安装支架(53)、松线器支撑板(54)、松线凸点(133)和松线压板(51),所述松线器安装支架(53)固定在机体上,所述松线器安装支架(53)与松线器支撑板(54)联为一体,松线器安装支架(53)在相对应松线凸点(133)一侧设置有松线器顶杆(56),所述松线器顶杆(56)与松线器安装支架(53)之间设置有铜套(55),松线器支撑板(54)接出钢丝(57);松线压板(51)固定在机体上,松线压板(51)上固定有松线钢丝软管(52),钢丝(57)穿过松线钢丝软管(52)。 说明书 : 一种智能缝纫机的多功能结构技术领域[0001] 本申请提出一种智能缝纫机的多功能结构,具体涉及缝纫机制造技术领域。背景技术[0002] 缝纫机作为一种缝制机器,从先前的脚蹬式家用缝纫机开始,发展到现在的以电机驱动工业用缝纫机,拥有了松线、剪线、抬压脚、加固缝功能。在缝纫机技术上,最常见的是用多个电磁铁作为动力源分别驱动松线、剪线、抬压脚和加固缝动作。近年来有采用步进电机与电磁铁结合,分别驱动控制松线、剪线、抬压脚和加固缝。但是还是存在很多不同的缺点,如结构复杂、成本高、产品稳定性和耐久性差等问题。另外,有些缝纫机在执行缝纫动作需要回到初始位置再进行后续的其它缝纫动作,因此各个动作之间显得滞后性较为明显,不能达到像多个电机与电磁铁控制多个缝纫动作一样动作反应迅速,需要提高缝纫机的传动效率和克服动作滞后性的问题。发明内容[0003] 针对现有缝纫机技术中的不足,本申请提出用智能控制技术,协同主轴电机,用一个驱动源来实现剪线、抬压脚、松线和加固缝自由缝花样缝针距自动调节功能,一种智能缝纫机的多功能结构,具有驱动源,驱动源具有后输出轴,后输出轴控制加固来回缝机构和抬压脚机构,其特征在于,所述后输出轴固定有复合传动轮,所述的复合传动轮具有摆动柱,摆动柱位于复合传动轮的偏心位置,摆动柱在转动连接叉杆具有摆动定位槽内部运转,所述驱动源在摆动柱在转动连接叉杆具有的抵靠圆弧面定位空转执行剪线、松线和抬压脚动作;所述上述复合传动轮还具有抬压脚凸轮部,抬压脚凸轮部旋转抵靠于抬压脚顶板,抬压脚顶板作用于抬压脚顶杆实现抬压脚;所述复合传动轮还具有松线凸点,松线凸点的作用在于触发松线器顶杆。[0004] 进一步地,所述的复合传动轮的摆动柱定位在后定位部。[0005] 进一步地,所述摆动定位槽具有的抵靠圆弧面匹配有滑动的摆动柱,所述转动连接叉杆连接固定传动摆座轴套,所述传动摆座轴套用针距倒回缝连杆动连接送料摆动座,送料摆动座接出的送料曲柄组件连接固定在送料轴上,送料摆动座还接出有送料连杆,针距倒回缝连杆(35)与传动摆座轴套之间还设置有摆动座拉杆。[0006] 进一步地,所述传动摆座轴套与送料轴之间为动连接。[0007] 进一步地,所述摆座轴套上设置固定有传动摆座轴套防撞定位架一和轴套定位架二,所述传动摆座轴套防撞定位架一和传动摆座轴套防撞定位架二的竖直一面设置有调节螺孔,上述两个调节螺孔相对设置,两个调节螺孔紧固有防撞调节螺钉,所述两枚防撞调节螺钉的螺帽在传动摆座轴套防撞定位架一和传动摆座轴套防撞定位架二之间相对设置,所述两枚防撞调节螺钉在传动摆座轴套运转与本申请具有的机体抵靠。[0008] 进一步地,本申请的驱动源为电机。[0009] 进一步地,所述抬压脚凸轮部抵靠抬压脚顶板具有的接触抵靠板的下部,抵靠抬压脚顶杆直接作用抵靠于抵靠板的上部,所述驱动源的驱动从顺时针/或逆时针方向到达抬压脚凸轮部具有的抬压脚最高点。[0010] 进一步地,所述松线器安装支架固定在本申请具有的机体上,所述松线器安装支架与松线器支撑板联为一体,松线器安装支架在相对应松线凸点一侧设置有松线器顶杆,所述松线器顶杆与松线器安装支架之间设置有铜套,松线器支撑板接出钢丝;松线压板固定在本申请具有的机体上,松线压板上固定有松线钢丝软管,钢丝穿过松线钢丝软管。[0011] 相对于现有技术,本申请的有益效果是:通过一个电机来控制抬压脚、松线、加固来回缝和剪线四个缝纫动作,大幅度降低了缝纫机的生产成本,有效地提高了缝纫机的动力源电机传动效率;在剪线机构单方向运转完成剪线后,铺助复位在同一方向执行复位防止机构被卡,极大避免了卡位卡刀断针的情况发生;有力解决了松线采用电磁铁存在缝纫机制造成本高的问题;将纯机械式的松线方案结合抬压脚机构和加固缝自由缝花样缝针距自动调节机构巧妙地结合,极大提高了缝纫机的钢性与稳定,实现了机械结构的简单化,最大程度优化了缝纫机的结构,使得缝纫机生产时装配方便;在控制程序上,缝纫机不需要执行一个动作又回到相应的起始位置,实现驱动源在360度内无死角运转来执行各个缝纫动作顺序,具有较佳工作时序性,提高了缝纫机的工作效率,因而提高了缝制质量,使得缝纫机性能更加稳定可靠,取得了在一个电机控制下实现四个缝纫动作的优异技术效果。附图说明[0012] 图1是本申请一种智能缝纫机的多功能结构的结构示意图;[0013] 图2是本申请一种智能缝纫机的多功能结构加固缝自由缝花样缝针距自动调节机构示意图;[0014] 图3是本申请一种智能缝纫机的多功能结构加固缝自由缝花样缝针距自动调节机构的送料摆动座示意图;[0015] 图4是本申请一种智能缝纫机的多功能结构抬压脚机构和松线机构示意图;[0016] 图5是本申请一种智能缝纫机的多功能结构剪线机构示意图;[0017] 图6是本申请一种智能缝纫机的多功能结构各机构的运转示意图;[0018] 图7是本申请一种智能缝纫机的多功能结构复合传动轮和转动连接叉杆示意图;[0019] 图8是本申请一种智能缝纫机的多功能结构的复合传动轮构造图;[0020] 图9是本申请一种智能缝纫机的多功能结构的剪线机构放大图。[0021] 附图标记如下:驱动源10,前输出轴11,后输出轴12,复合传动轮13,摆动柱131,松线凸点133,抬压脚凸轮部134,原点14,针距调节区域15,针距调节正值区域16,针距调节负值区域17,剪线松线区域18,抬压脚区域19,抬压脚最高点190,抬压脚一区191,抬压脚二区192;[0022] 剪线机构20,剪线曲柄21,转球211,剪线叉轮22,剪线作用面221,剪线回位面222,剪线摆动座23;[0023] 加固缝自由缝花样缝针距自动调节机构30,送料轴31,送料连杆32,送料摆动座33,传动摆座轴套34,传动摆座轴套防撞定位架一341,传动摆座轴套防撞定位架二342,防撞调节螺钉343,针距倒回缝连杆35,摆动定位杆36,转动连接叉杆37,摆动定位槽371,限位弧面372,前定位部373,后定位部374,送料曲柄组件391,送料长摆动板392,送料摆动板定位销393,送料短摆动板394;[0024] 抬压脚机构40,抬压脚顶杆41,抬压脚顶板42,抵靠板421;[0025] 松线机构50,松线压板51,松线钢丝软管52,松线器安装支架53,松线器支撑板54,铜套55,松线器顶杆56,钢丝57。具体实施方式[0026] 下面结合附图对本申请的优选实施例进行详细阐述,以使本申请的优点和特征能更易于被本领域技术人员理解,从而对本申请的保护范围做出更为清楚明确的界定,这些实施方式仅用于说明本发明,而并非对本发明的限制。[0027] 图1是本申请的一种智能缝纫机的多功能结构图,具有驱动源10,驱动源10为双头输出动力的驱动装置,驱动源10具有前输出轴11和后输出轴12,驱动源10转动同时带动前输出轴11和后输出轴12转动运行。本申请驱动源10通过前输出轴11和后输出轴12来控制剪线机构20、加固缝自由缝花样缝针距自动调节机构30、抬压脚机构40和松线机构50;达到在不同时间顺序不同区域内,在驱动源10不同运行转角内实现对剪线机构20、加固缝自由缝花样缝针距自动调节机构30、抬压脚机构40和松线机构50的缝纫控制,具体的,本实施例的方案是在后输出轴12控制加固缝自由缝花样缝针距自动调节机构30、抬压脚机构40和松线机构50,同时,在前输出轴11控制剪线机构20。[0028] 在图1图2和图3中,本申请的后输出轴12控制加固缝自由缝花样缝针距自动调节机构30、抬压脚机构40和松线机构50,具体在后输出轴12固定有复合传动轮13,复合传动轮13在驱动源10的运转下,在不同时间段内在不同运转转角内执行加固缝自由缝花样缝针距自动调节机构30的加固缝动作、抬压脚机构40的抬压脚动作和松线机构50的松线动作。[0029] 图1图2图3图6和图7体现的是加固缝自由缝花样缝针距自动调节机构30。加固缝自由缝花样缝针距自动调节机构30包括有驱动源10、复合传动轮13、送料轴31、送料连杆32、送料摆动座33、传动摆座轴套34、针距倒回缝连杆35、摆动定位杆36、转动连接叉杆37、送料曲柄组件391、送料长摆动板392和送料摆动板定位销393。所述转动连接叉杆37具有摆动定位槽371,在上述摆动定位槽371内部设置有两条限位弧面372、前定位部373和后定位部374,上述两条限位弧面372设置在前定位部373和后定位部374之间。上述送料摆动座33由两条送料长摆动板392和送料曲柄组件391固定连接送料轴31,上述送料摆动座33连接有送料连杆32,送料摆动座33的另一端连接针距倒回缝连杆35。[0030] 本申请的送料轴31和送料连杆32既是本缝纫机在缝制时实现缝制的送料动力传输件,由本缝纫机具有的主轴电机带动送料连杆32,送料连杆32传递上下往复动作到送料摆动座33,有了摆动源的送料摆动座33再间接传递到送料轴31,送料轴31和送料连杆32协同完成布料推送,又是本申请加固缝自由缝花样缝针距自动调节机构30所实现加固缝动作的动力传输件,加固来回缝是依靠送料轴31在驱动源10的转角内往复运转下实现加固缝动作的,此时的送料连杆32起到与正缝一样起到相同动力传输作用,不同之处在于送料轴31运转方向与正缝模式下正好相反。[0031] 本申请驱动源10选用动力输出装置如电磁铁等旋转式动力装置,本实施例优选为电机。[0032] 上述复合传动轮13固定在后输出轴12上跟随驱动源10运转。复合传动轮13具有摆动柱131,摆动柱131位于复合传动轮13的偏心位置(在图8中),驱动源10带动复合传动轮13的摆动柱131在转动连接叉杆37内部运转产生摆动源,再由转动连接叉杆37将摆动源传递到从传动摆座轴套34间接送到送料摆动座33,最后由送料摆动座33将摆动源传递到送料轴31,送料轴31作用到送布牙来执行,具体是加固来回缝取决于送料轴31其运转角度和方向来实现加固缝动作。[0033] 上述转动连接叉杆37一端具有摆动定位槽371,摆动柱131定位在转动连接叉杆37的前定位部373/或后定位部374上,驱动源10带动摆动柱131产生并传递摆动源到转动连接叉杆37,本实施例中,选用摆动柱131定位在前定位部373执行加固来回缝运转,复合传动轮13带动转动连接叉杆37为加固来回缝运转带来摆动源,当然摆动柱131定位在后定位部374起到的技术效果也是一样的。通过上述复合传动轮13和转动连接叉杆37的配合,使得本申请的缝纫机的摆动源输出具有合理性和稳定性,有效利用了一个驱动源10,在此,需要复合传动轮13和转动连接叉杆37在本实施例中结合使用,在此声明,本复合传动轮13和转动连接叉杆37采用分开式也是可以实现上述目的的,也应该在本申请的保护范围内。[0034] 驱动源10在转角内往复运转带动定位在前定位部373的摆动柱131摆动,摆动柱131的运转直接对转动连接叉杆37产生摆动源,转动连接叉杆37将摆动动作传递到传动摆座轴套34,传动摆座轴套34再依次传递到针距倒回缝连杆35及送料摆动座33,最后到达送料轴31产生正反方向实现加固缝动作。本实施例还提出驱动源10在30度转角内往复运转带动送料轴31和送料连杆32来实现加固来回缝的,使得送料轴31区别于正缝走线的顺时针运转变为逆时针运转。当驱动源10要采取其它缝纫动作时则要走出30度转角使得摆动柱131运转在两条限位弧面372范围内。[0035] 当驱动源10带动摆动柱131运转到转动连接叉杆37具有的两条限位弧面372范围内后,摆动柱131即在两条限位弧面372之间空转因此不对转动连接叉杆37产生推力作用,驱动源10此时就可以执行剪线、松线和抬压脚动作(图7显示摆动柱131在转动连接叉杆37内部)。[0036] 驱动源10带动摆动柱131在前定位部373和后定位部374之间设置的两条限位弧面372范围内空转,驱动源10利用连续运转的时机来执行剪线、松线和抬压脚动作(具体结合图7参考),驱动源10也是利用摆动柱131不能带动转动连接叉杆37时机进行执行剪线、松线和抬压脚动作。换言之,上述两条限位弧面372的设置解决了驱动源10在执行剪线、松线和抬压脚动作时摆动柱131不对转动连接叉杆37产生推动作用,摆动柱131在限位弧面372运转使得转动连接叉杆37处于静止状态。驱动源10利用在带动摆动柱131执行对转动连接叉杆37产生摆动源后在不停机的状态下实施剪线动作、松线动作和抬压脚动作,有效地实现了缝纫动作的连续性,提高了缝纫机的整体性能。[0037] 上述传动摆座轴套34与送料轴31之间为动连接,摆座轴套34固定在送料轴31上,这里可以采用间隙匹配的方式来实现传动摆座轴套34与送料轴31两者动连接,可以采用各种=方式的动连接,本实施例方案优选采用轴承(图中未指示标出),即在传动摆座轴套34内部安装固定有轴承,轴承再紧套在送料轴31上,轴承的固定使得传动摆座轴套34活动固定在送料轴31上。[0038] 上述转动连接叉杆37连接固定传动摆座轴套34,转动连接叉杆37与传动摆座轴套34固连可采用一体式成型或焊接连接,本实施例采用在转动连接叉杆37一端设置两个螺孔,以螺钉将转动连接叉杆37固定在传动摆座轴套34上。[0039] 上述传动摆座轴套34呈圆柱形,在传动摆座轴套34圆面上设置固定有传动摆座轴套防撞定位架一341和传动摆座轴套防撞定位架二342,上述传动摆座轴套防撞定位架一341和传动摆座轴套防撞定位架二342呈L形状,传动摆座轴套防撞定位架一341和传动摆座轴套防撞定位架二342一面固定在传动摆座轴套34上,另外的竖直一面上设置有调节螺孔,用两枚防撞调节螺钉343紧固在两个调节螺孔上,两枚防撞调节螺钉343的螺帽在传动摆座轴套防撞定位架一341和传动摆座轴套防撞定位架二342之间相对设置,螺牙朝外或者朝内,传动摆座轴套34运转时螺牙抵靠到缝纫机体上,防撞调节螺钉343用以调节传动摆座轴套34运转幅度,使得调节传动摆座轴套34在接收转动连接叉杆37摆动源时有一个调节运转幅度的装置,同时可以根据缝制要求调节螺钉的进出起到限位作用。[0040] 上述传动摆座轴套34在靠近送料摆动座33一侧用针距倒回缝连杆35动连接送料摆动座33,针距倒回缝连杆35与传动摆座轴套34之间为动连接,上述针距倒回缝连杆35与送料摆动座33之间也为动连接设置,其中,针距倒回缝连杆35与传动摆座轴套34之间还设置有摆动定位杆36,摆动定位杆36与针距倒回缝连杆35为动连接,摆动定位杆36与传动摆座轴套34为动连接。对本申请的摆动定位杆36来说,摆动定位杆36设置越长则针距也越大,反之,则针距越小。在上述摆动定位杆36设置有可以调节连接长短的定位孔,根据不同长短要求固定动连接的对应位置,来实现不同的连接长度对应于不同的针距。本申请的针距控制最佳方案是在缝纫机的操作控制面板上输入针距值,由软件直接控制运行来完成,进一步提高了缝纫的智能化,上述摆动定位杆36的设置也使得针距倒回缝连杆35和传动摆座轴套34两者动连接更加顺畅。[0041] 在上述送料摆动座33连接送料轴31,送料连杆32将主轴电机运转产生的摆动源传递到送料摆动座33。上述送料摆动座33内部还设置有两条送料长摆动板392和两条送料短摆动板394,送料连杆32设置在两条送料短摆动板394之间,两条送料长摆动板392设置在两条送料短摆动板394之间,送料摆动板定位销393将送料连杆32、两条送料长摆动板392和两条送料短摆动板394固定在送料摆动座33上;上述的送料摆动座33将摆动源间接传递到送料轴31,其两者之间设置有送料曲柄组件391和两条送料长摆动板392,送料摆动座33连接出的两条送料长摆动板392再连接送料曲柄组件391的一端,两条送料长摆动板392与送料曲柄组件391动连接,送料曲柄组件391的另一端连接固定在送料轴31上。[0042] 作为另外的一个方案本申请提出了加固缝自由缝花样缝针距自动调节机构30包括有驱动源10、复合传动轮13、送料轴31、送料连杆32、送料摆动座33、转动连接叉杆37、送料曲柄组件391、送料长摆动板392和送料摆动板定位销393。与上述实施例基本相同,不同之处在于没有设置传动摆座轴套34、针距倒回缝连杆35和摆动定位杆36,由转动连接叉杆37连接送料摆动座33来实现加固缝动作,其它设置相同,同样可以达到相同的技术效果。[0043] 在图1、图4、图5和图6中,本申请的松线机构50包括有:驱动源10、复合传动轮13、松线压板51、松线钢丝软管52、松线器安装支架53、松线器支撑板54、铜套55、钢丝57和松线器顶杆56。上述复合传动轮13在具有摆动柱131的另一侧还具有松线凸点133(在图8中),松线凸点133的作用在于触发松线器顶杆56,从而实现松线动作启动。上述松线器安装支架53固定在本申请具有的缝纫机机体上,松线器安装支架53与松线器支撑板54联为一体,松线器安装支架53在相对应松线凸点133一侧设置有松线器顶杆56,松线凸点133作用于松线器顶杆56触发松线机构50运作。[0044] 在上述松线器顶杆56与松线器安装支架53之间设置有铜套55,松线器支撑板54接出钢丝57,铜套55的设置使得松线器顶杆56进出推动更加稳定;松线压板51固定在本申请具有的机体上,松线压板51上固定有松线钢丝软管52,钢丝57穿过松线钢丝软管52。[0045] 上述松线机构50的松线动作中,驱动源10在加固缝自由缝花样缝针距自动调节机构30的30度转角再顺时针方向延伸30度为松线动作区域,此30度为松线动作的运行转角,几乎同时进行的是剪线机构20的剪线动作。[0046] 图1图5和图9中,本申请的一种智能缝纫机的多功能结构包括剪线机构20,剪线机构20包括有驱动源10、剪线曲柄21、剪线叉轮22、剪线摆动座23和末端执行剪断组件。剪线曲柄21为推动件,剪线曲柄21为被推动件,其中,剪线曲柄21具有转球211,剪线叉轮22具有剪线作用面221和剪线回位面222,剪线作用面221和剪线回位面222设置在剪线叉轮22内部,剪线叉轮22动连接固定在剪线摆动座23上。[0047] 上述前输出轴11上安装固定推动件剪线曲柄21,剪线曲柄21具有的轴固定孔用于穿设固定在前输出轴11上。剪线曲柄21具有的转球211位于剪线曲柄21摇杆端,在驱动源10的运转下转球211在剪线曲柄21具有的摇杆端运转,被推动件剪线叉轮22的剪线作用面221与剪线回位面222相对设置,转球211位于剪线作用面221与剪线回位面222之间,上述转球211在剪线叉轮22内部推动剪线作用面221运转来执行剪线。[0048] 在本实施例中,推动件剪线曲柄21对被推动件剪线叉轮22施加旋转推力,具体是转球211对剪线作用面221施加旋转推力,使得剪线叉轮22在剪线摆动座23上转动并带动末端执行剪断组件执行剪线。上述驱动源10在运行转角内顺时针转动使剪线曲柄21带动剪线叉轮22,上述驱动源10在运行转角内顺时针转动即完成剪线动作。[0049] 剪线动作完成后,本驱动源10带动剪线曲柄21将继续顺时针运转。在剪线完成后,剪线曲柄21的转球211运转下先是脱离剪线作用面221,驱动源10继续运转,转球211接触并抵靠推动剪线回位面222,继续运转使得剪线曲柄21和剪线叉轮22回到初始位置。在实际剪线运作中,当剪线完成后,由于缝制过程中会出现剪线机构复位被卡等现象,转球211在完成剪线后继续运转带动整个剪线叉轮22强制复位,使得缝纫机在故障状态下得以顺利复位,本申请具有较高处理故障能力。在现有缝纫机剪线技术中,完成剪线后,需要设置强制复位机构并且需要运转电机反转运行来执行强制复位动作,本申请方案使得缝纫机从处理剪线到复位是一步到位,不需要改变驱动源10的运转方向,提高了缝纫机的剪线性能。[0050] 上述剪线机构20的剪线动作中,驱动源10在加固缝自由缝花样缝针距自动调节机构30的30度转角再顺时针方向延伸30度为剪线动作区域,此30度为剪线动作的运行转角,上述剪线动作区域与松线动作区域实际为同一个区域内进行,只是在同区域内运行,两者开始运行是时间前后相差不大。当上述的剪线动作与松线动作完成后,本申请的缝纫动作则需要执行抬压脚动作。[0051] 在图1、图4和图6显示的是本申请的抬压脚机构40。本申请的抬压脚机构40包括有驱动源10、复合传动轮13、抬压脚顶杆41和抬压脚顶板42。上述抬压脚顶板42一端固定在送料轴31上,抬压脚顶板42的另一端具有可以抵靠抬压脚顶杆41的抵靠板421,抵靠抬压脚顶杆41直接作用抵靠于抵靠板421的上部。[0052] 上述复合传动轮13具有抬压脚凸轮部134(在图8中),抬压脚凸轮部134具有抬压脚最高点190。驱动源10带动复合传动轮13,抬压脚凸轮部134旋转逐渐抵靠抬压脚顶板42,抬压脚凸轮部134转动,并开始接触抵靠板421,逐渐到达抬压脚最高点190,抬压脚凸轮部134随驱动源10的运转而发生高低位置变化,抬压脚凸轮部134的凸轮部作用在于抵靠板421的下部,抵靠板421的抬升和下降促使抬压脚顶杆41跟随抵靠板421抬升和下降,抬压脚顶杆41作出自上而下的位移实现抬压脚的抬升和下降,意味着抬压脚凸轮部134作用于抬压脚顶板42实现抬压脚动作。需要指出的是在驱动源10的驱动下,无论从顺时针还是逆时针方向都可以到达抬压脚凸轮部134的抬压脚最高点190,本智能缝纫机实现抬压脚的方式较为灵活,明显改善了现有技术中缝纫动作滞后性的缺陷。[0053] 上述抬压脚是在采用复合传动轮13的抬压脚凸轮部134抵靠抬压脚顶板42来实现动作的,抬压脚顶板42实际为以连接送料轴31为支点的杠杆,在此,特别强调采用如上的杠杆原理来实现都是本申请的保护范围,比如采用凹凸杠杆、跷跷板等方式在内。[0054] 需要指出的是,上述松线凸点133触发松线器顶杆56以及剪线曲柄21推动剪线叉轮的剪线作用面221要比抬压脚凸轮部134的抬压脚接触点接触抵靠板421时间稍早,实现先松线剪线后抬压脚的操作流程,符合了现有缝纫机的操作习惯,采用驱动源10实现四个缝纫动作具有较高的可推广价值。[0055] 结合附图,本申请一种智能缝纫机的多功能结构针对上述的剪线机构20、加固缝自由缝花样缝针距自动调节机构30、抬压脚机构40和松线机构50提供了相应的缝纫控制系统,使得驱动源10在转角运转中实现各自的功能,以提高缝纫机运行的整体性能。在上述驱动源10运转带动下,前输出轴11带动剪线曲柄21;复合传动轮13先后带动转动连接叉杆37、抬压脚顶板42和松线器顶杆56产生实现上述剪线、加固来回缝、抬压脚和松线动作,相对应上述缝纫动作在系统上设置有针距调节区域15,剪线松线区域18和抬压脚区域19,其中,针距调节区域15包括有针距调节负值区域17和针距调节正值区域16,针距调节负值区域17和针距调节正值区域16位置相邻,抬压脚区域19与针距调节正值区域16位置相邻,抬压脚区域19与针距调节负值区域17之间设置有剪线松线区域18。上述抬压脚区域19具有抬压脚最高点190,在剪线松线区域18与抬压脚最高点190之间设置有抬压脚一区191,在针距调节正值区域16与抬压脚最高点190之间设置有抬压脚二区192。[0056] 针距调节负值区域17与针距调节正值区域16为零针距点。在上述针距调节负值区域17和针距调节正值区域16是驱动源10在转角内以不同角度实现针距调节的,驱动源10带动摆动柱131定位在转动连接叉杆37的前定位部373/或定位在后定位部374来实现摆动源传递的。[0057] 缝纫机在针距调节负值区域17时需要执行剪线松线时,此时驱动源10带动摆动柱131抵靠在限位弧面372运转使得转动连接叉杆37处于静止状态,驱动源10才可以实施执行剪线松线动作,缝纫机直接顺时针进入剪线松线区域18进行剪线松线动作。缝纫机在剪线松线区域18后,顺时针直接进入抬压脚区域19的抬压脚一区191到达抬压脚最高点190实现抬压脚动作;完成抬压脚动作后,缝纫机从抬压脚最高点190经过抬压脚一区191回到针距调节负值区域17,这里,缝纫机也可以从抬压脚最高点190经过抬压脚二区192回到针距调节负值区域17,动作一气呵成,不需要执行一个动作又要回到相应的起始位置,避免了不必要的操作,使得驱动源10在360度内无死角运转在上述各个区域实现缝纫机的实际工作顺序,大大提高了本缝纫机的工作效率。[0058] 当缝纫机在针距调节正值区域16时,针距调节正值区域16在原点14开始逆时针方向从抬压脚二区192到达抬压脚最高点190实现抬压脚动作,完成后,缝纫机从抬压脚最高点190向抬压脚二区192顺时针回到原点14。[0059] 剪线松线区域18是从针距调节负值区域17向顺时针延伸,剪线松线动作是驱动源10在其转角内顺时针运转实现的;剪线松线完成后,立马要执行抬压脚动作,上述抬压脚动作从剪线松线区域18的顺时针方向进入到抬压脚一区191,再到达抬压脚最高点190。这里,缝制需要抬压脚动作在抬压脚最高点190从抬压脚二区192也可回到原点14。[0060] 上述在针距调节负值区域17和抬压脚二区192相邻处设置为原点14,上述原点14处在摆动柱131和后输出轴12的中心点的连线上。在本实施例中,由于实际缝制的需要,针距调节在针距调节负值区域17或者针距调节正值区域16的运转转角来体现,下面以5个针距来说明针距:针距调节正值区域16处于原点14向顺时针方向延伸20到45度,针距调节正值区域16在针距调节负值区域17向顺时针方向延伸20到45度,针距调节负值区域17为30度转角。上面例举的5个针距,并不是说明本申请的调节角度限制在上述范围内,在此说明具体的针距调节在于各区域的运转角度调节,不同的针距对应不同的运转角度。[0061] 本申请的控制系统技术通过驱动源10在运转转角内控制各个缝纫动作,有力地解决了现[0062] 有缝纫机存在着自动化程度不高的问题,使得在每个缝纫动作完成后都会自动进入到相应的下一个缝纫动作中,提高了缝纫的智能化。[0063] 当然,对本申请的摆动定位杆36来说,摆动定位杆36越长则针距也越大,反之,则针距越小。在摆动定位杆36设置可以调节连接针距倒回缝连杆35连接长度,来实现不同的连接长度对应于不同的针距,本申请的针距控制最佳方案是在缝纫机的操作控制面板上输入针距值,由软件直接控制运行来完成,进一步提高了缝纫的智能化。[0064] 以上所述仅为本申请的优选实施方式,并非因此限制本申请的专利范围,凡是利用本申请说明书及附图内容所作的等效结构或等效流程变换,或直接或间接运用在其它相关的技术领域,均同理包括在本申请的专利保护范围内。
专利地区:浙江
专利申请日期:2020-09-07
专利公开日期:2024-08-13
专利公告号:CN111962224B
以上信息来自国家知识产权局,如信息有误请联系我方更正!
该专利所有权非本平台所有,我方无法提供专利权所有者联系方式,请勿联系我方。
本平台为商业科创服务平台 非政府政务服务网站
技术及运营:陕西中科云创信息科技有限公司
工信部备案号:陕ICP备16002714号-3
公安备案号: 陕公网安备61019402000311号
联系电话:+86-13679229477




